Tipos de motores de articulación robótica: selección de modelos, ventajas y desventajas
Motores para articulaciones robóticaspueden clasificarse, según sus métodos de accionamiento, en accionamiento eléctrico, accionamiento hidráulico, accionamiento neumático y algunos métodos de accionamiento menos comunes, como los actuadores de aleación con memoria de forma, que aún no han alcanzado la producción en masa.
El accionamiento hidráulico se utiliza cada vez menos debido a su gran tamaño y al riesgo de fugas de aceite. Boston Dynamics utilizó sistemas hidráulicos en algunos de sus primeros robots, pero los robots humanoides más recientes también han evolucionado hacia sistemas de accionamiento eléctrico. El accionamiento neumático tampoco se adopta ampliamente debido a su control relativamente difícil, y se utiliza principalmente en sistemas diseñados por instituciones de investigación.
En este artículo, explicaré cómo seleccionar unmotor de articulación robótica con accionamiento eléctricoe introduciré los principales tipos utilizados actualmente en sistemas robóticos.
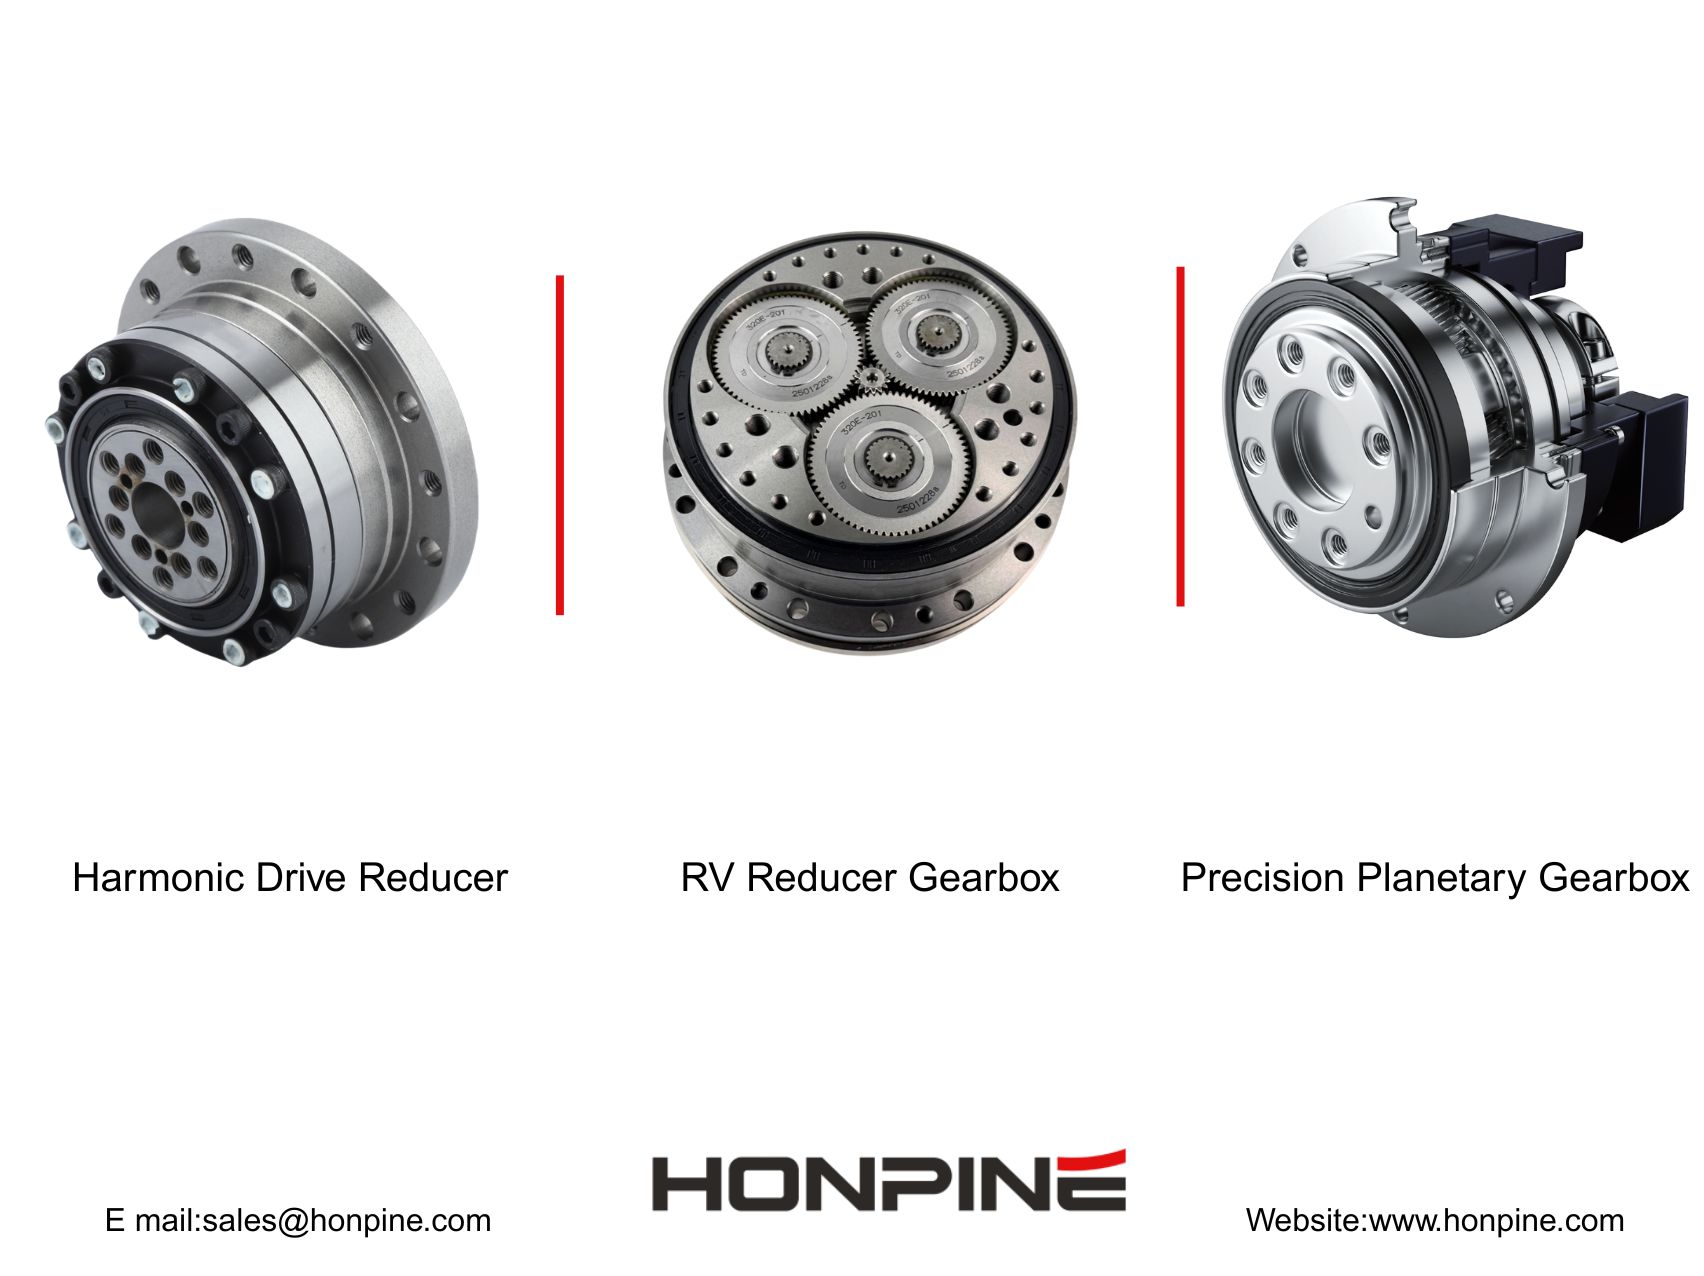
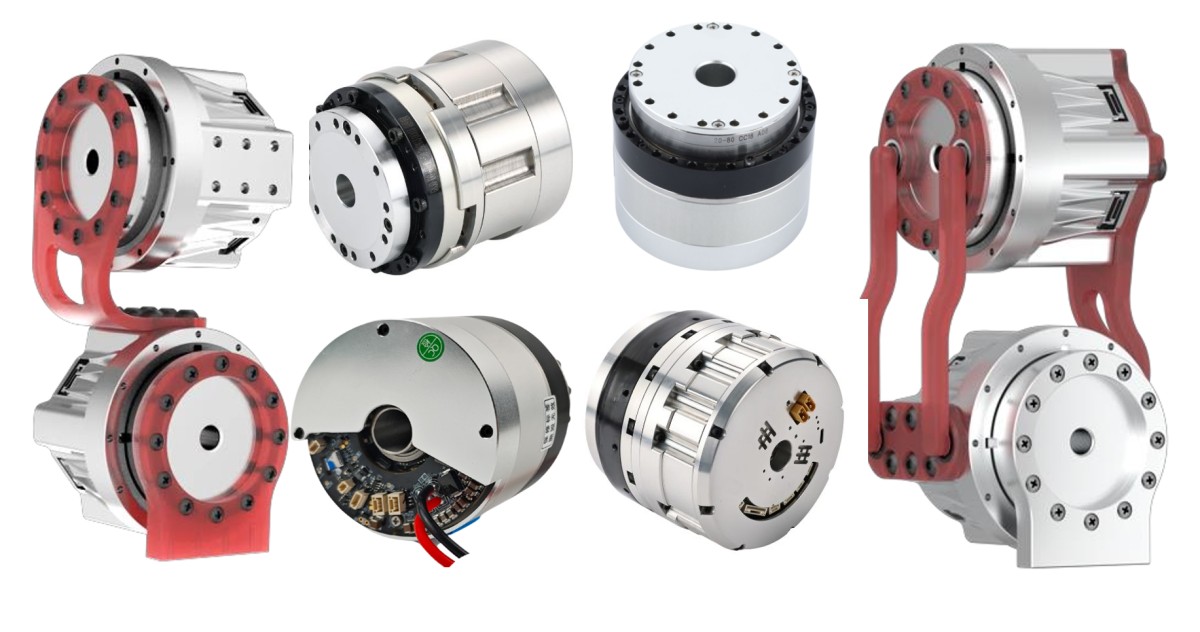
Los módulos de articulación con accionamiento eléctrico pueden clasificarse según sus métodos de reducción enmotor de articulación robótica con reductor armónico, motor de articulación robótica con reductor planetario, motor de articulación robótica cicloidal, motor de articulación robótica con husillo de bolas y motor de articulación robótica de accionamiento directo.
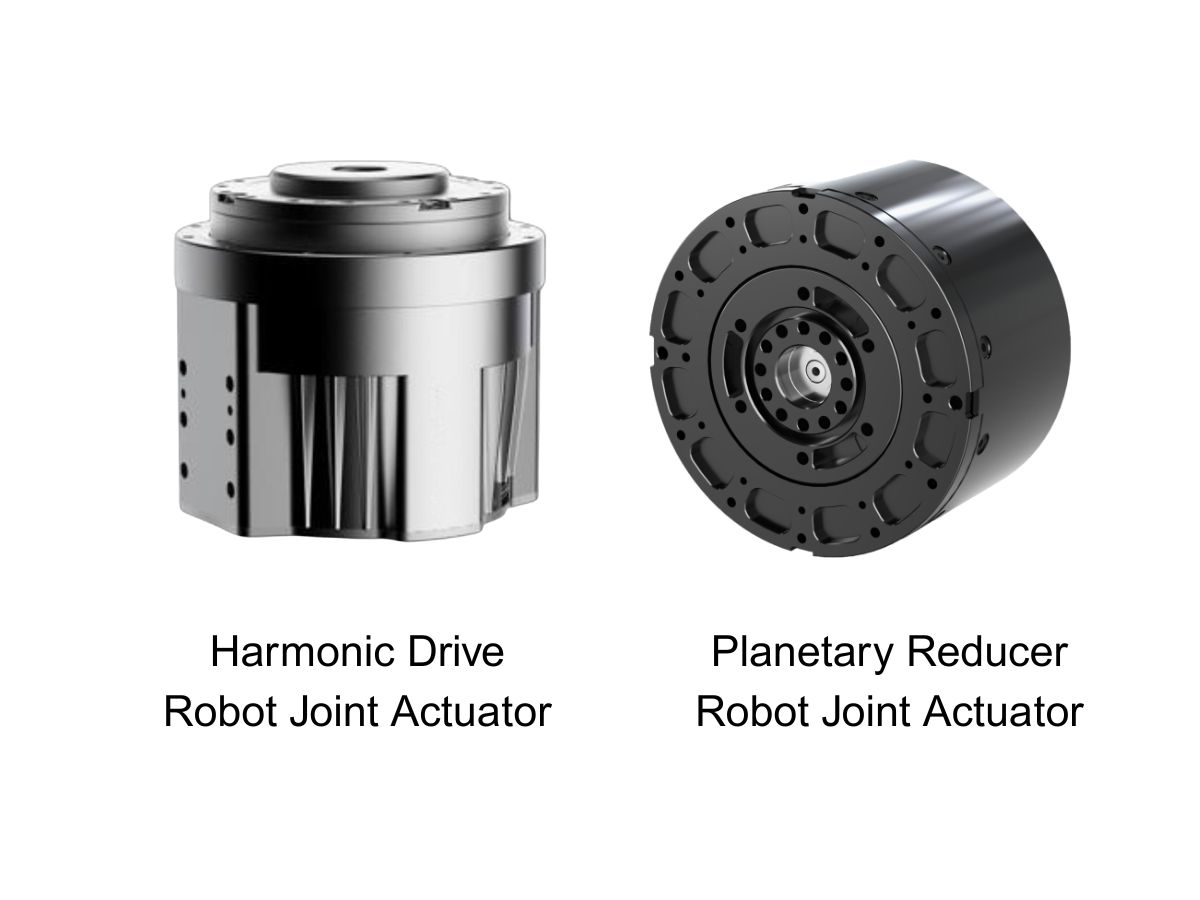
1. Motor de articulación robótica con reductor armónico
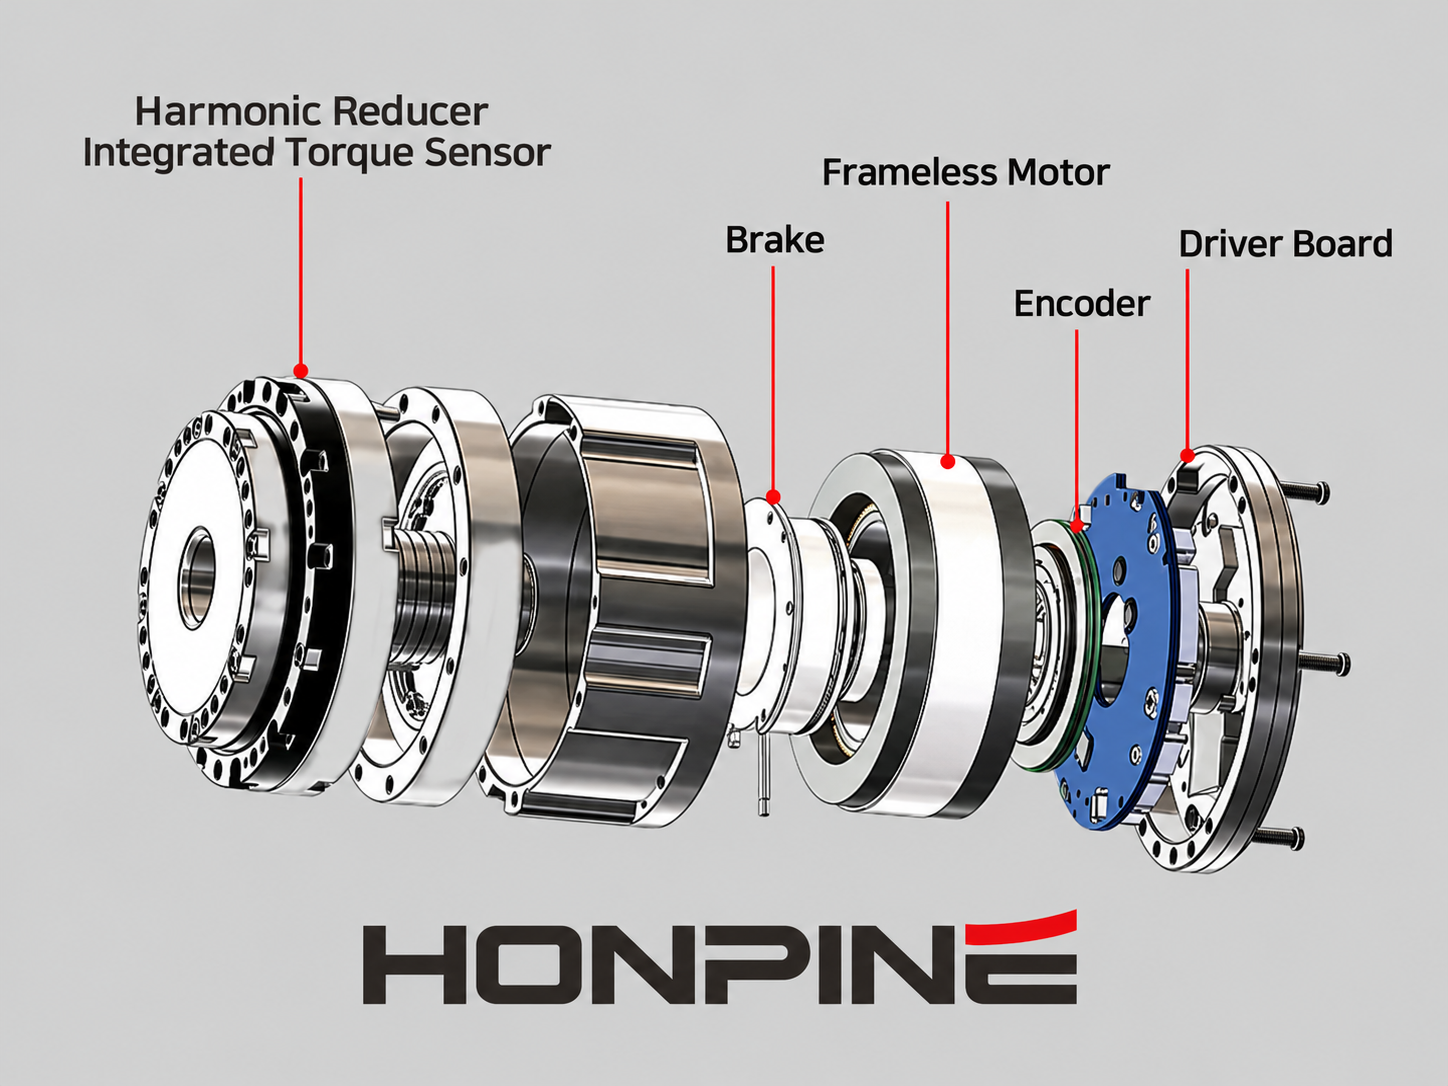
El motor de articulación robótica con reductor armónicointegra un reductor armónico en el diseño del motor de articulación, lo que le proporciona las ventajas de alta precisión, alta relación de reducción, alta densidad de par, estructura coaxial compacta y baja holgura.
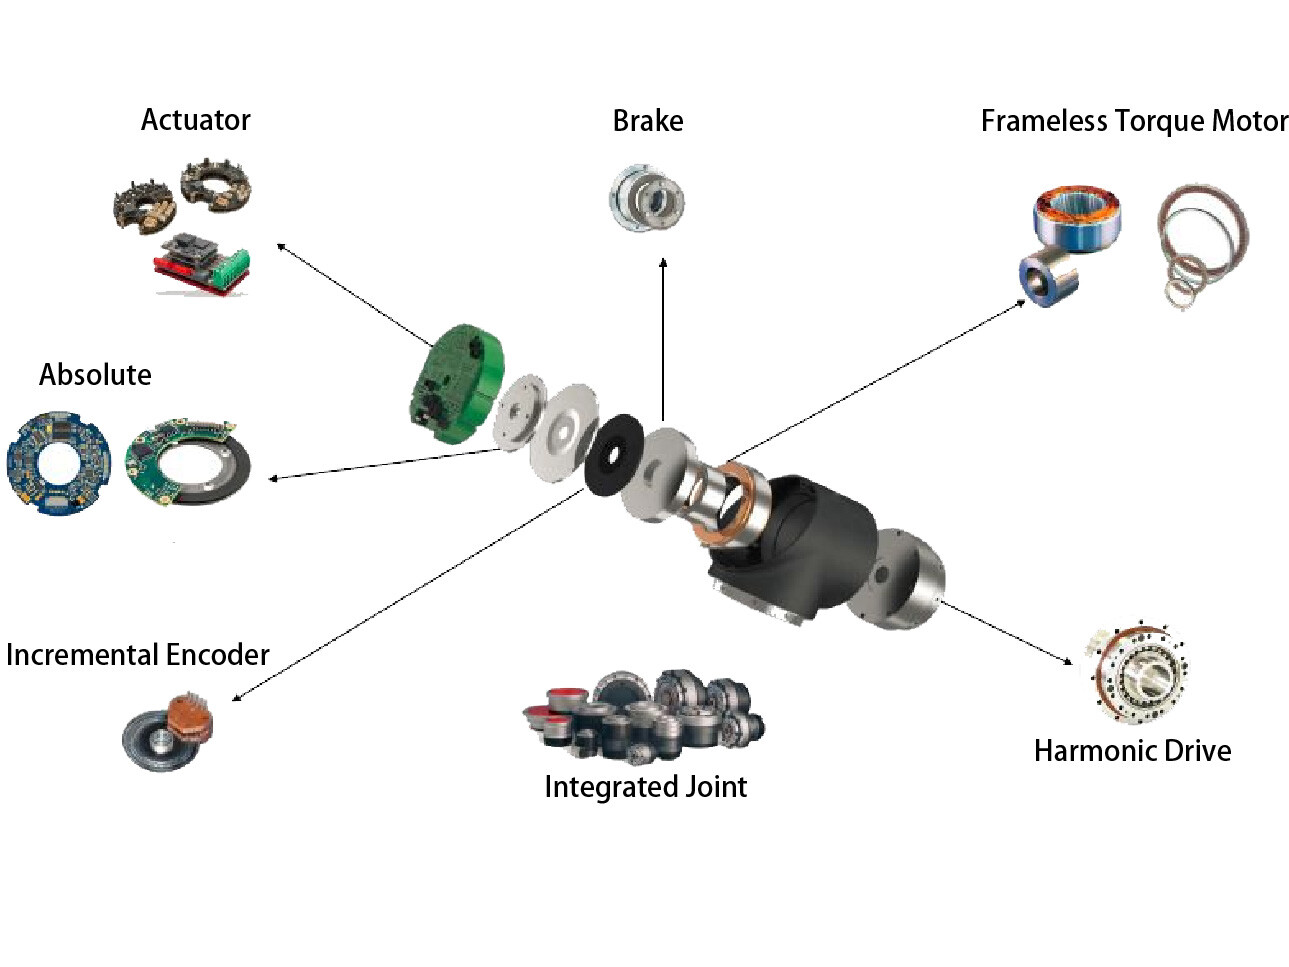
Los motores de articulación robótica con reductor armónico de HONPINE también pueden integrarse con codificadores duales, sensores de par y otros componentes, lo que permite un diseño de articulación más seguro, ligero y altamente integrado.
La principal desventaja de un motor de articulación robótica con reductor armónico es que su coste es ligeramente superior al de un motor de articulación robótica con reductor planetario. En aplicaciones con cargas de alto impacto y colisiones frecuentes, deben considerarse cuidadosamente el par máximo y la capacidad de sobrecarga del reductor. Su eficiencia de transmisión también suele ser inferior a la de un motor de accionamiento directo.
2. Motor de articulación robótica con reductor planetario
El motor de articulación robótica con reductor planetario generalmente tiene un coste ligeramente inferior al de un motor de articulación robótica con reductor armónico. Ofrece una alta eficiencia de transmisión y una gran resistencia al impacto, y se utiliza comúnmente en robots industriales, robots de carga pesada, AGVs/AMRs, robots móviles, robots de construcción y otras articulaciones que requieren alta eficiencia y capacidad de carga.
Los motores de articulación robótica con reductor planetario también pueden cubrir una gama relativamente amplia de relaciones de reducción y requisitos de par.
La desventaja es que los reductores planetarios generalmente presentan cierta holgura. Por lo tanto, pueden no ser adecuados para aplicaciones que requieren una precisión de posicionamiento extremadamente alta y una holgura muy baja.
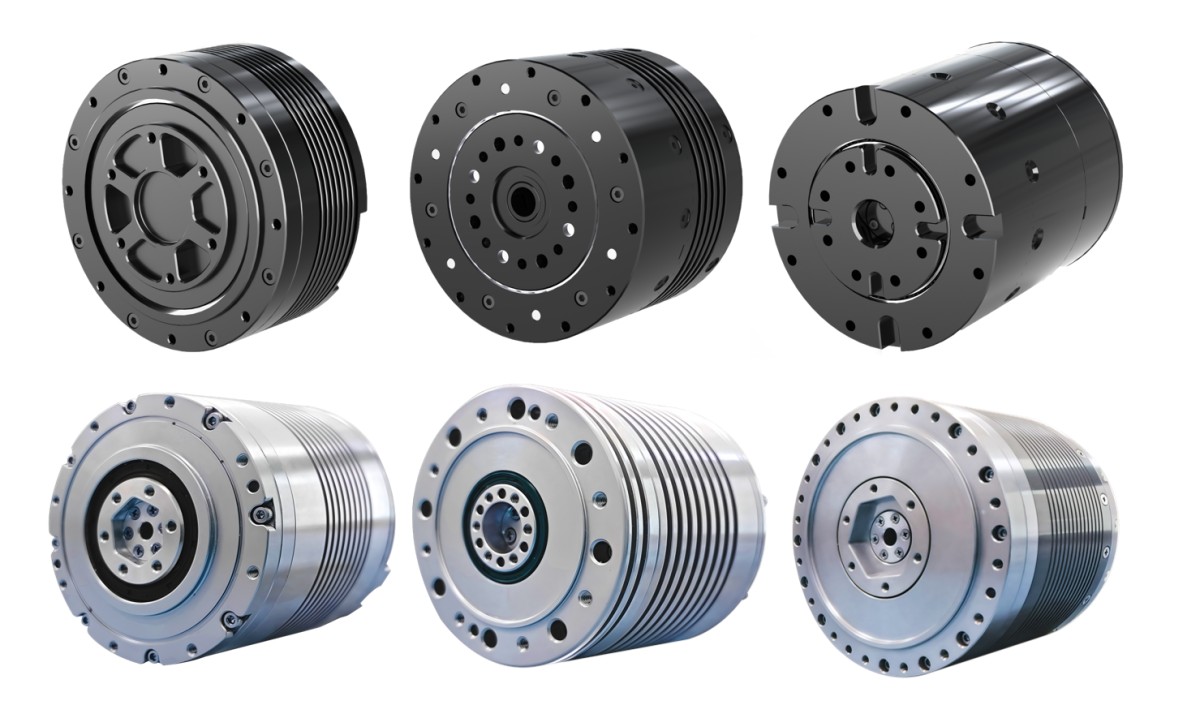
3. Motor de articulación robótica cicloidal
La mayor ventaja de un motor de articulación robótica cicloidal es su excelente resistencia al impacto. También presenta una elevada rigidez estructural, mientras que el lado de salida puede soportar cargas radiales y axiales relativamente grandes.
Los motores de articulación robótica cicloidales se utilizan comúnmente en robots de carga pesada, robots industriales, maquinaria de construcción, brazos robóticos de servicio pesado y otras aplicaciones robóticas que requieren una alta resistencia al impacto.
La desventaja es que, en comparación con las soluciones de reductor armónico y reductor planetario, los motores de articulación robótica cicloidales se utilizan actualmente con menor frecuencia en robots humanoides. Aún se requiere una mayor optimización de los materiales y las estructuras mecánicas para satisfacer mejor los requisitos de las aplicaciones de robots humanoides.
Además, el proceso de fabricación y los requisitos de precisión de mecanizado de los reductores cicloidales pueden generar costes de producción relativamente elevados.
4. Motor de articulación robótica con husillo de bolas
Un motor de articulación robótica con husillo de bolas, también conocido como módulo de articulación lineal, es una solución que puede satisfacer simultáneamente cuatro requisitos importantes: tamaño compacto, alta fuerza de salida, alta precisión y larga vida útil.
Es especialmente valioso en mecanismos robóticos que requieren un alto empuje, como las piernas y las articulaciones de rodilla de los robots.
La desventaja es que la estructura mecánica es relativamente compleja, lo que dificulta el diseño general. Además, el coste de este tipo de módulo de articulación es relativamente alto.
5. Motor de articulación robótica de accionamiento directo
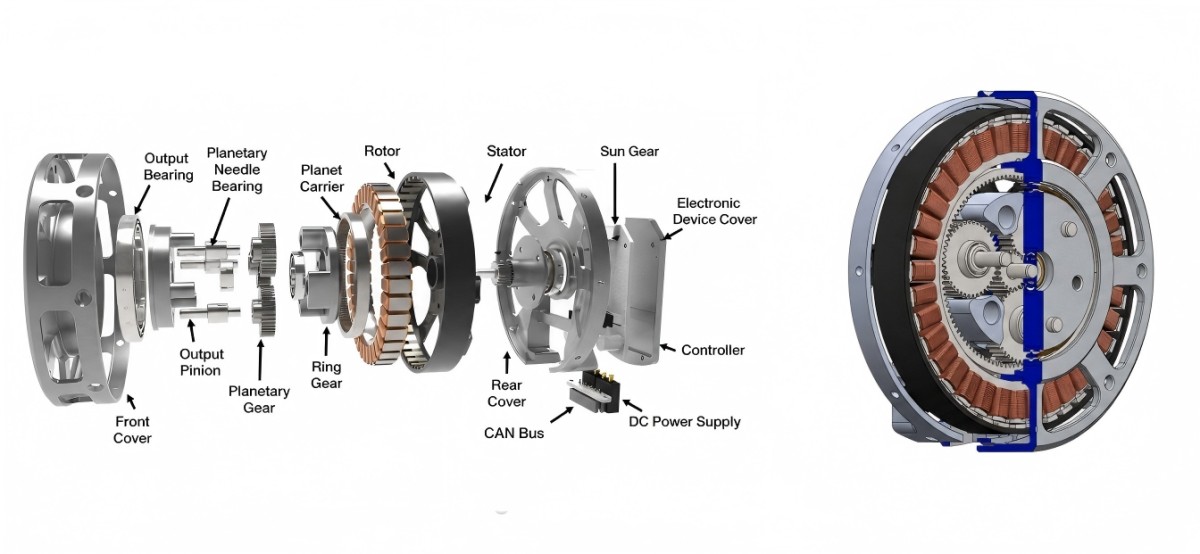
El motor de articulación robótica de accionamiento directo no contiene un reductor en el interior del motor. Por lo tanto, no presenta la holgura introducida por un mecanismo de reducción. Proporciona una respuesta rápida durante el movimiento inverso y una alta eficiencia mecánica.
Los motores de articulación robótica de accionamiento directo son adecuados para robots dinámicos de alta velocidad, robots colaborativos, robots con control de fuerza, cardanes, plataformas rotativas de precisión y articulaciones de baja velocidad con alta respuesta.
Las desventajas son que el motor generalmente es más grande y pesado, y la disipación de calor puede ser un desafío importante. El coste general también es relativamente alto.
Conclusión
Con el desarrollo de la tecnología de motores para articulaciones robóticas, la clasificación de los motores de articulación es cada vez más diversa. También han aparecido en el mercado algunos módulos de articulación semicerrados, así como módulos de articulación miniaturizados diseñados para manos robóticas y otros mecanismos compactos. Sin embargo, algunas de estas tecnologías siguen siendo relativamente inmaduras y aún no han alcanzado una producción en masa generalizada.
Al seleccionar un motor para articulaciones robóticas, es importante elegir la solución más adecuada según la aplicación específica, en lugar de seleccionar simplemente la tecnología más avanzada o más costosa.
Si tiene preguntas sobre la selección de motores para articulaciones robóticas, contacte con HONPINE. Nuestro equipo técnico puede ayudarle a seleccionar una solución de motor de articulación adecuada según los requisitos de su aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
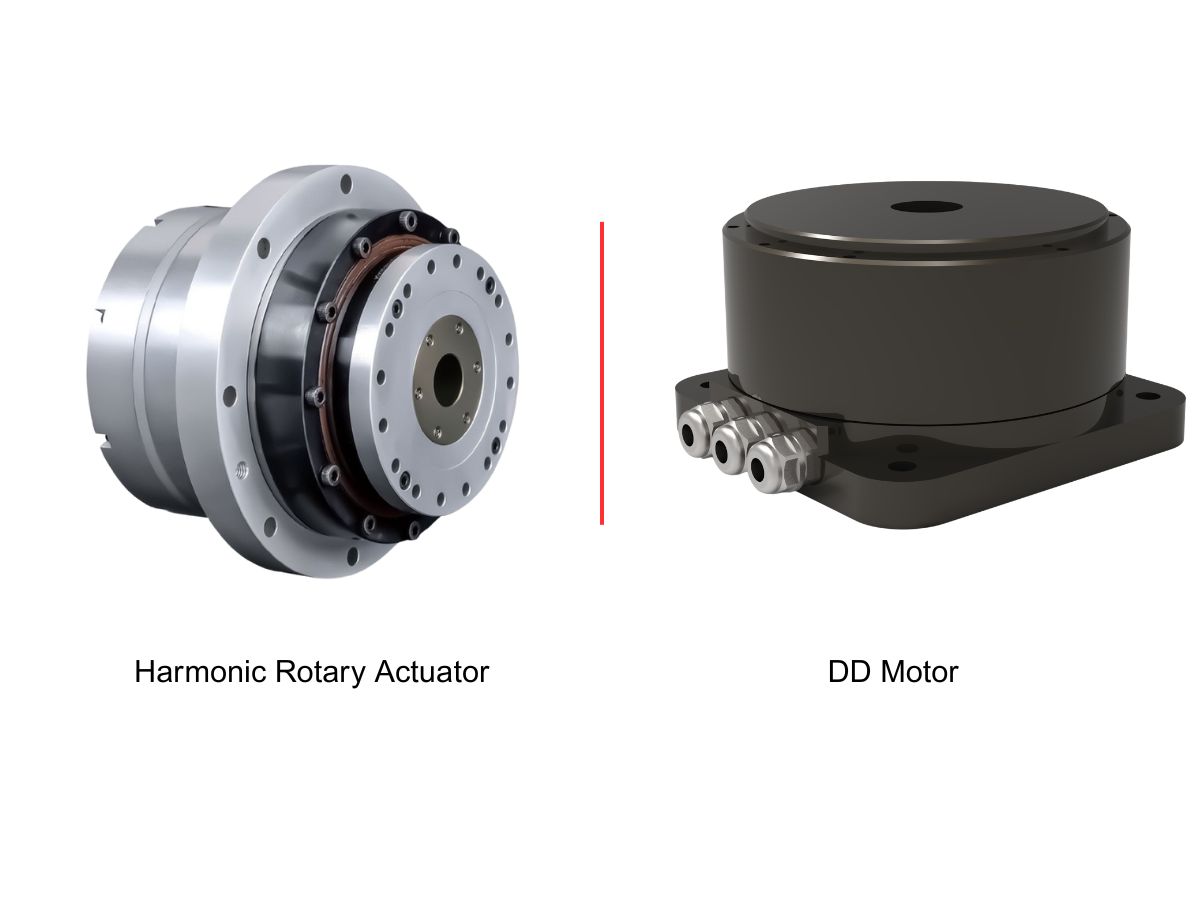
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
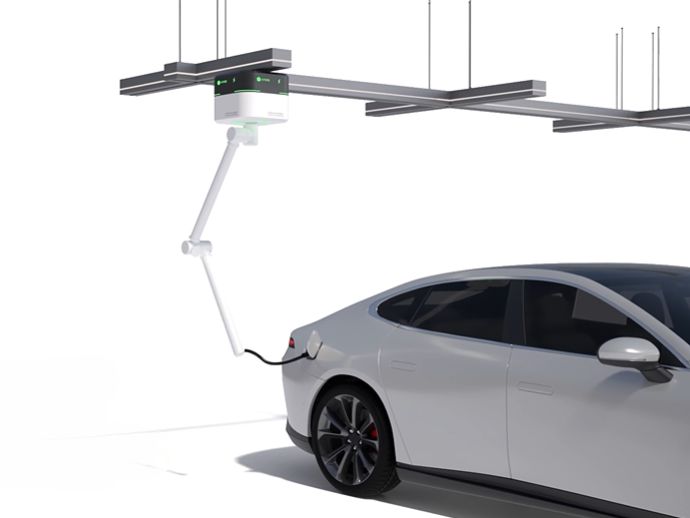
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
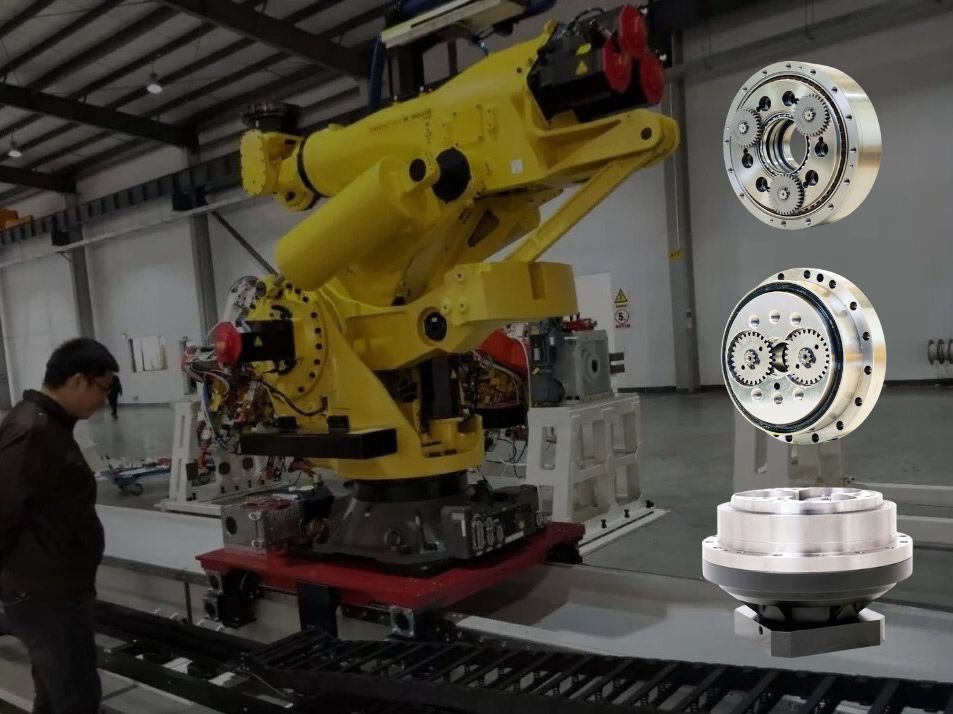
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
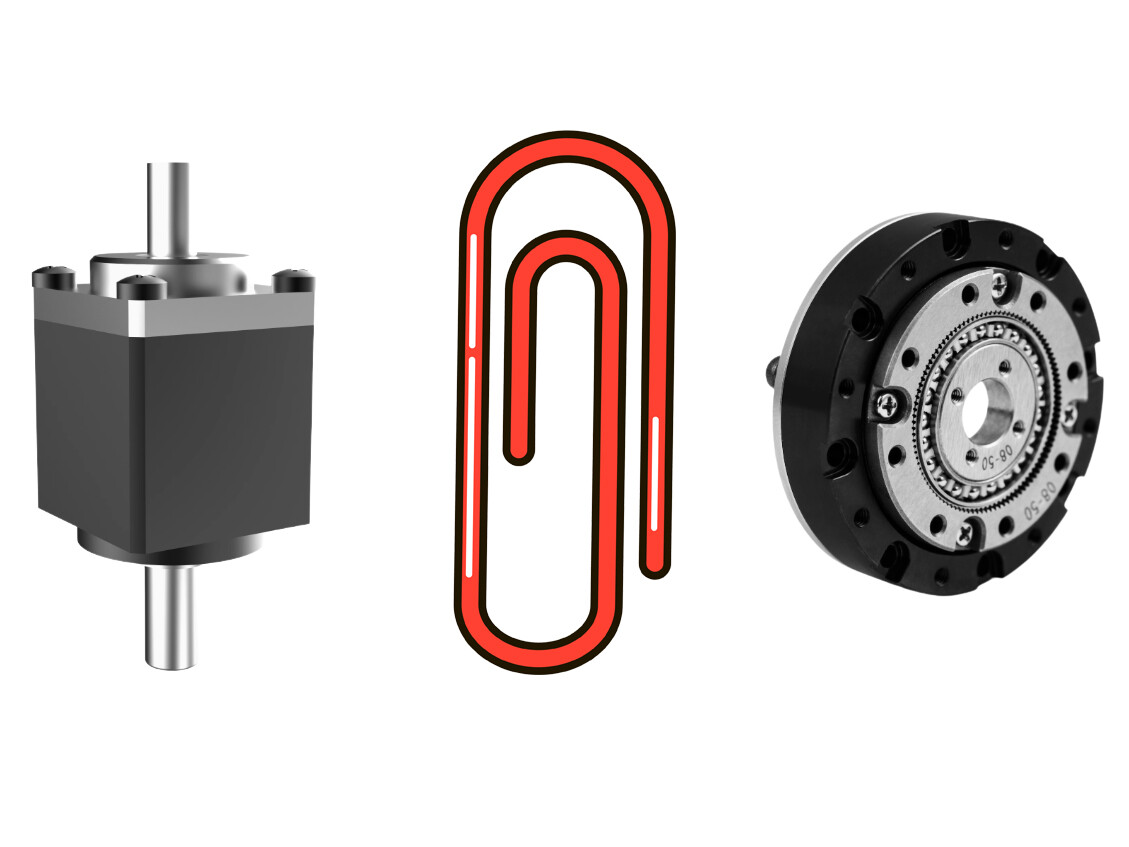
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Reductor armónico vs. actuador rotativo armónico: ¿cuál es mejor para las máquinas herramienta CNC?Elegir entre un reductor armónico y un actuador rotativo armónico es una decisión importante en el diseño de máquinas herramienta CNC. Ambas soluciones ofrecen control de movimiento de alta precisión, pero difieren en integración, requisitos de instalación, rigidez y flexibilidad del sistema. Para mesas rotativas de cuarto eje CNC y sistemas compactos de mecanizado de cinco ejes, seleccionar la transmisión armónica adecuada puede influir significativamente en el rendimiento de la máquina. En este artículo, Theodore Li, director técnico de HONPINE, compara los reductores armónicos y los actuadores rotativos armónicos para ayudar a los ingenieros a identificar la solución más adecuada para sus aplicaciones CNC.
 ¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?Soy Theodore Li, director técnico de HONPINE. La elección de actuadores articulares armónicos para un brazo robótico de 7 GDL comienza con los requisitos de par, peso e instalación de cada articulación. Esta guía utiliza como ejemplo una configuración con TCHL 20 para el hombro y TCHL 14 para la muñeca, y posteriormente analiza la detección de par, el control adaptable y las consideraciones de la serie HAG para aplicaciones robóticas exigentes.
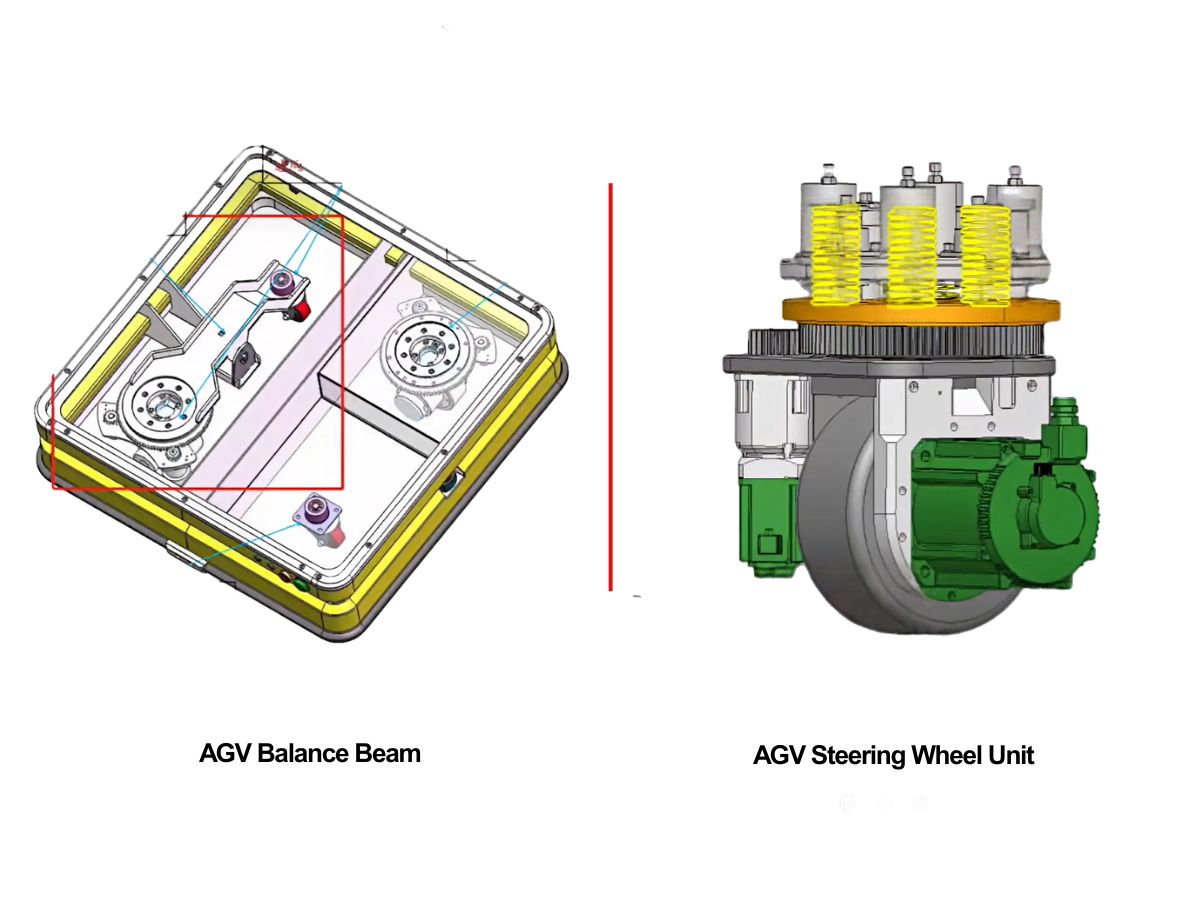
 Suspensión de AGV: ¿Debe elegir un balancín o una unidad motriz de dirección con resorte?La elección de un sistema de suspensión para AGV comienza con el rango de carga del vehículo y las condiciones del suelo. Los balancines y las unidades motrices de dirección con resorte ofrecen enfoques diferentes para mantener el contacto de las ruedas y gestionar las cargas sobre ellas. Esta guía de HONPINE compara ambas opciones y explica cómo evaluar la tracción, el recorrido de la suspensión, el espacio de instalación y el mantenimiento antes de elegir una configuración.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Reductor armónico vs. actuador rotativo armónico: ¿cuál es mejor para las máquinas herramienta CNC?Elegir entre un reductor armónico y un actuador rotativo armónico es una decisión importante en el diseño de máquinas herramienta CNC. Ambas soluciones ofrecen control de movimiento de alta precisión, pero difieren en integración, requisitos de instalación, rigidez y flexibilidad del sistema. Para mesas rotativas de cuarto eje CNC y sistemas compactos de mecanizado de cinco ejes, seleccionar la transmisión armónica adecuada puede influir significativamente en el rendimiento de la máquina. En este artículo, Theodore Li, director técnico de HONPINE, compara los reductores armónicos y los actuadores rotativos armónicos para ayudar a los ingenieros a identificar la solución más adecuada para sus aplicaciones CNC.
 ¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?Soy Theodore Li, director técnico de HONPINE. La elección de actuadores articulares armónicos para un brazo robótico de 7 GDL comienza con los requisitos de par, peso e instalación de cada articulación. Esta guía utiliza como ejemplo una configuración con TCHL 20 para el hombro y TCHL 14 para la muñeca, y posteriormente analiza la detección de par, el control adaptable y las consideraciones de la serie HAG para aplicaciones robóticas exigentes.
 Suspensión de AGV: ¿Debe elegir un balancín o una unidad motriz de dirección con resorte?La elección de un sistema de suspensión para AGV comienza con el rango de carga del vehículo y las condiciones del suelo. Los balancines y las unidades motrices de dirección con resorte ofrecen enfoques diferentes para mantener el contacto de las ruedas y gestionar las cargas sobre ellas. Esta guía de HONPINE compara ambas opciones y explica cómo evaluar la tracción, el recorrido de la suspensión, el espacio de instalación y el mantenimiento antes de elegir una configuración.
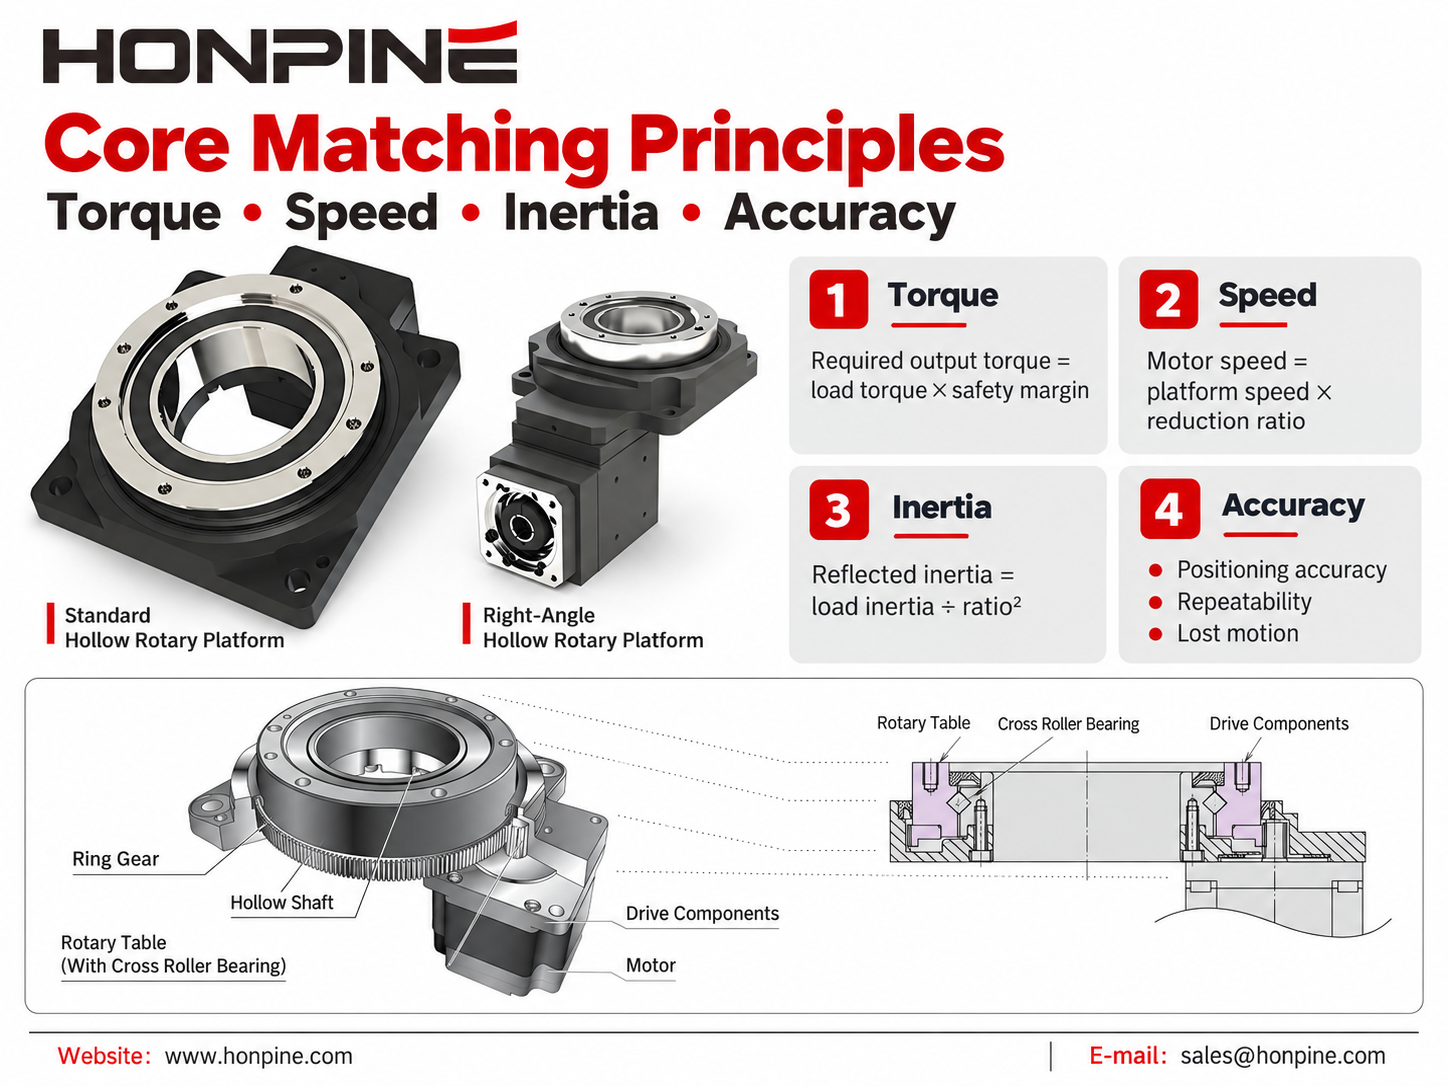
 Compatibilidad de motores para plataformas rotativas huecas: guía completaSeleccionar el motor adecuado para una plataforma rotativa hueca es esencial para lograr un posicionamiento preciso, un funcionamiento estable y una automatización eficiente. Esta guía explica cómo combinar servomotores, motores paso a paso y motores de CC sin escobillas con plataformas rotativas huecas según los requisitos de par, velocidad, inercia, precisión e instalación. Explore directrices prácticas para la selección de motores, combinaciones de aplicaciones típicas y soluciones de montaje que ahorran espacio para encontrar la configuración adecuada para su proyecto de automatización.
 ¿Pueden los robots sentir el tacto? Motores de articulación robótica armónica HAG con control de fuerza de HONPINE¿Pueden los robots responder a un toque suave? El motor de articulación robótica HONPINE HAG con sensor de par combina un reductor armónico, detección de par integrada y control de lazo cerrado para detectar fuerzas externas y permitir un movimiento suave y adaptable. En este artículo, Allen Li, fundador de HONPINE, demuestra la respuesta del módulo al contacto ligero y al movimiento guiado manualmente, explica sus tecnologías clave de control de fuerza y comparte la visión detrás de los módulos de articulación diseñados para la robótica industrial práctica.
 ¿Una mayor relación de reducción significa más par? Explicación de los reductores planetarios, armónicos y RV¿Una mayor relación de reducción significa más par? Esta guía de ingeniería explica la relación entre la relación de reducción, el par de salida y la velocidad de salida, y compara los reductores planetarios, los reductores armónicos y los reductores RV. Descubra por qué la relación de reducción por sí sola no puede determinar la capacidad de par, la eficiencia, la respuesta dinámica, la precisión ni la vida útil de un reductor, y qué deben considerar los ingenieros al seleccionar un reductor para robots, máquinas CNC, sistemas servo y control de movimiento industrial.