







Módulo de articulación armónica para robot humanoide con sensor de par y conector de cable integrado


● Introducción
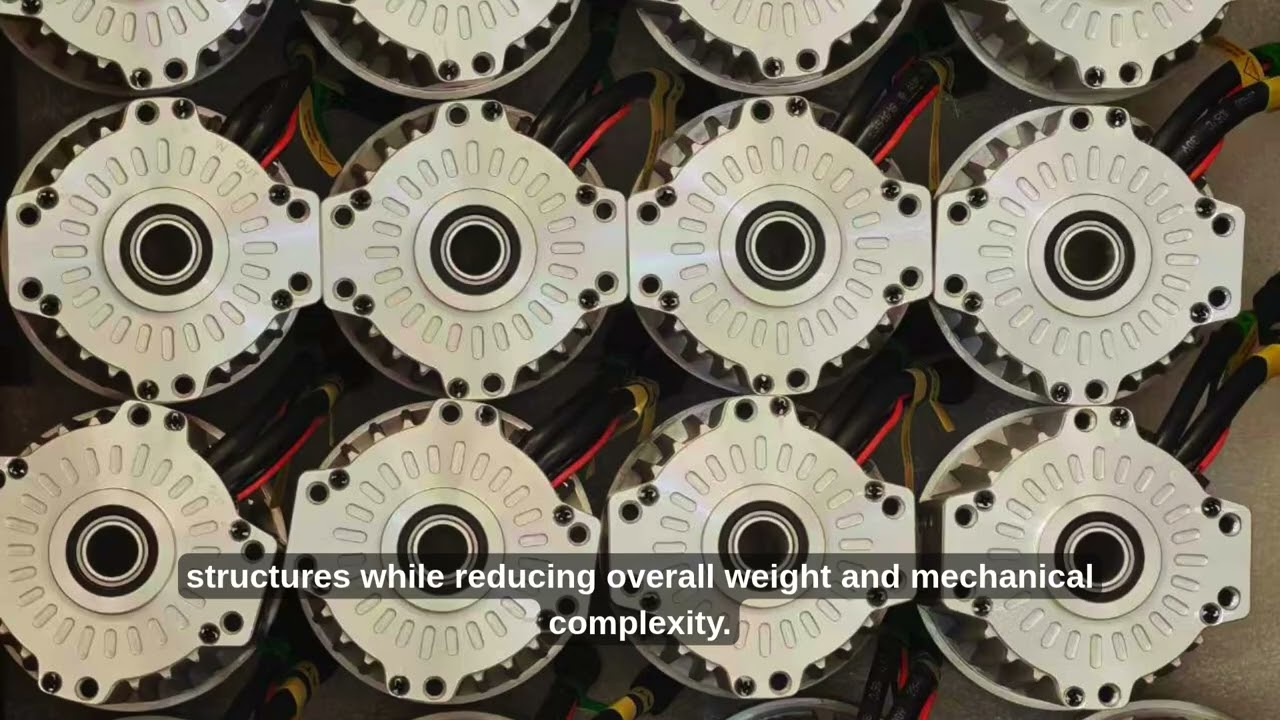
El módulo cuenta con cables y conectores totalmente integrados, lo que permite conexiones de componentes rápidas y precisas y un control de movimiento seguro y sensible mediante un diseño altamente integrado.
Múltiples métodos de conexión
Este módulo de articulación admite opciones de instalación flexibles y diversas:montaje de doble cara, montaje de una sola cara, fijación pasante bilateral, montaje inferior, fijación radial y fijación con varilla

El diseñador habla
Desarrollado principalmente para usuarios del campo de la inteligencia incorporada, este sistema cuenta con interfaces de montaje integrales y, al mismo tiempo, reduce significativamente el volumen y el peso de la articulación, lo que permite a los usuarios reducir sistemáticamente el peso y la complejidad de fabricación de los componentes de conexión. Asimismo, integra un sensor de par de salida sin aumentar el peso ni el volumen de la articulación, lo que permite al robot lograr un mayor rendimiento de respuesta dinámica, una calidad superior de adquisición de datos y una mayor capacidad de carga.

Características del módulo de junta armónica TCHL
Sensor de fuerza/par integrado en el lado del reductor, que permite el control en lazo cerrado de fuerza y posición
Cables y conectores totalmente integrados para un cableado de robot más sencillo y fiable
Diseño ultraligero: el modelo de tamaño 14 pesa solo 0.5 kg
Conectores eléctricos integrados de forma innovadora, compatibles con configuraciones de instalación flexibles y diversas
Compatible con los protocolos de comunicación CAN y EtherCAT
Fuente de alimentación integrada y bus multiprotocolo, capaz de pasar a través del eje hueco de tamaño 14 y superiores
Especificaciones
Hoja 1