










Mano Biónica Diestra de Alta Precisión Compacta con Fuerza de Agarre Elevada
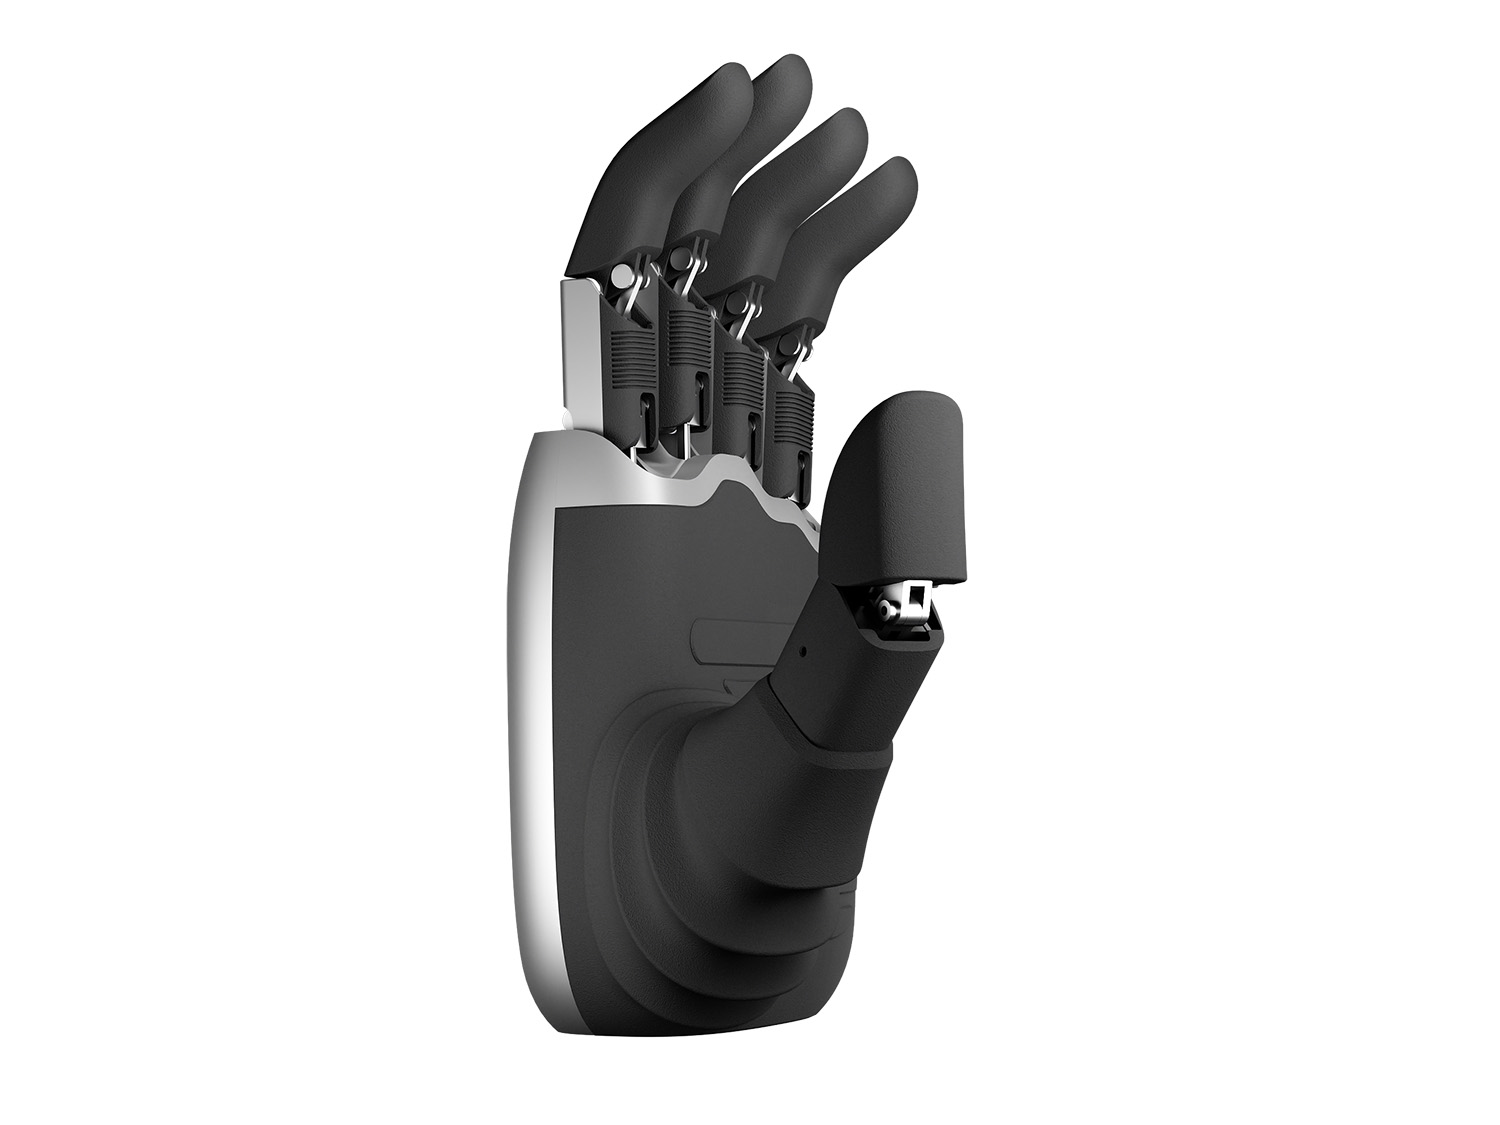
● Introducción
Características
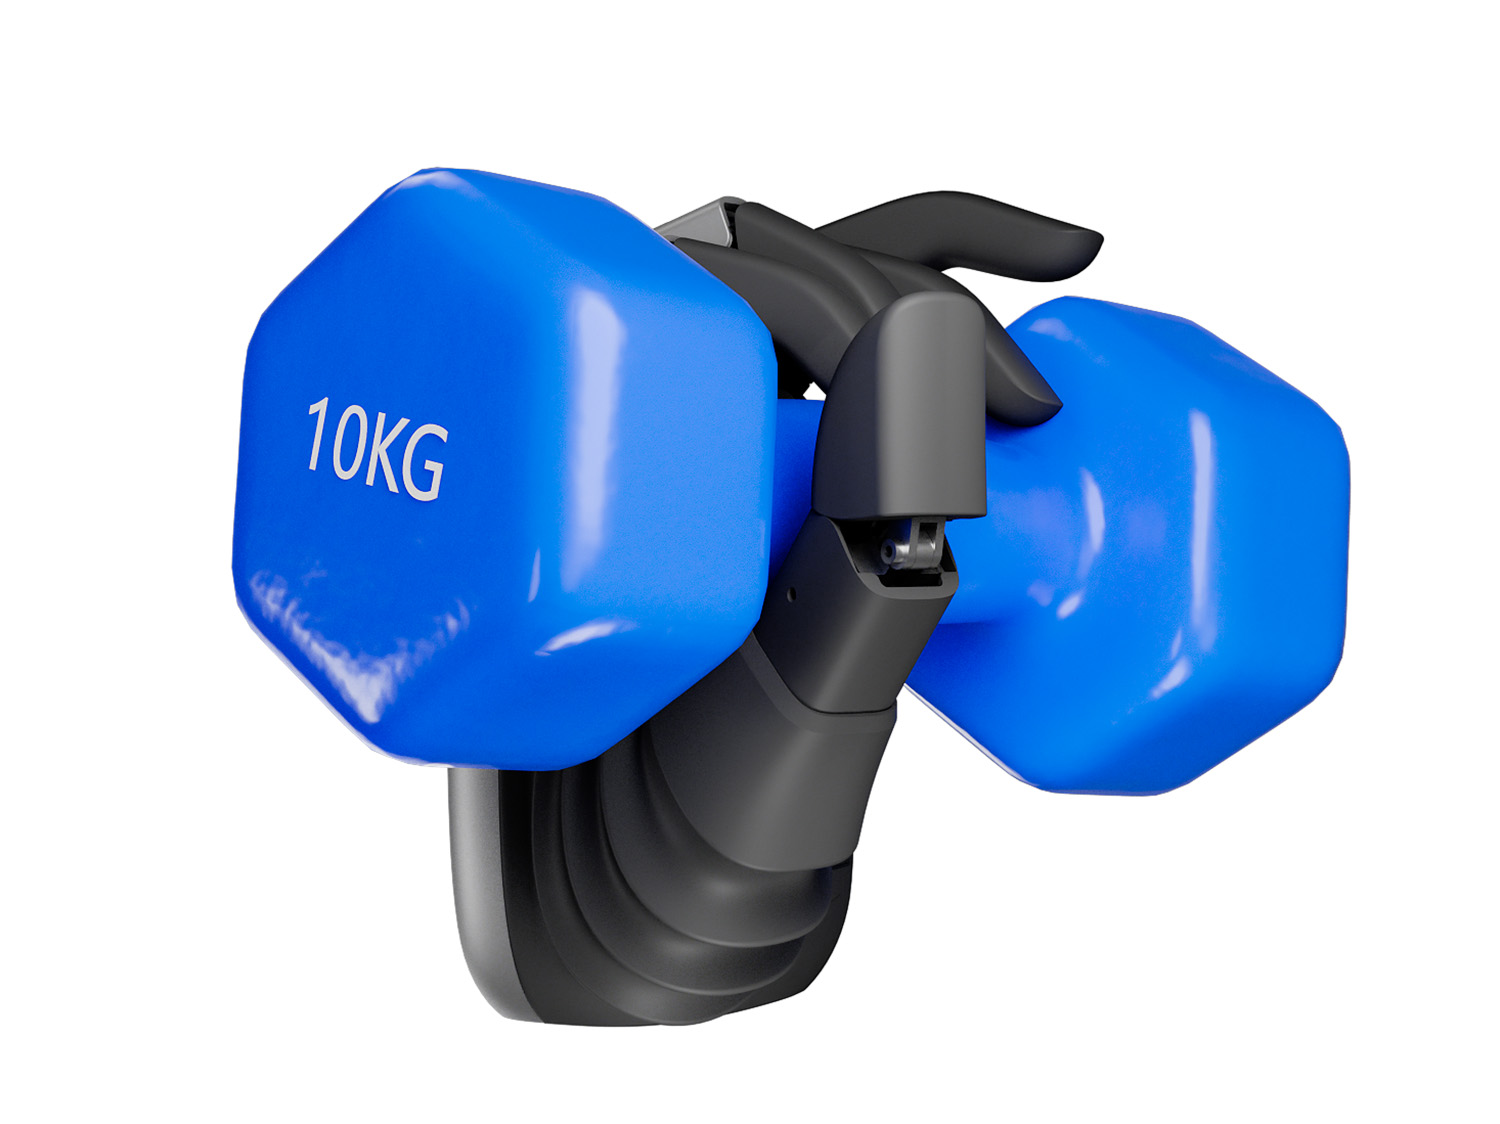
●Fuerza de agarre fuerte
Equipado con módulos de servomotor de alto par desarrollados internamente y estructura de transmisión por tornillo sinfín, garantiza alta rigidez mientras logra una mayor fuerza de agarre con alta eficiencia de accionamiento.
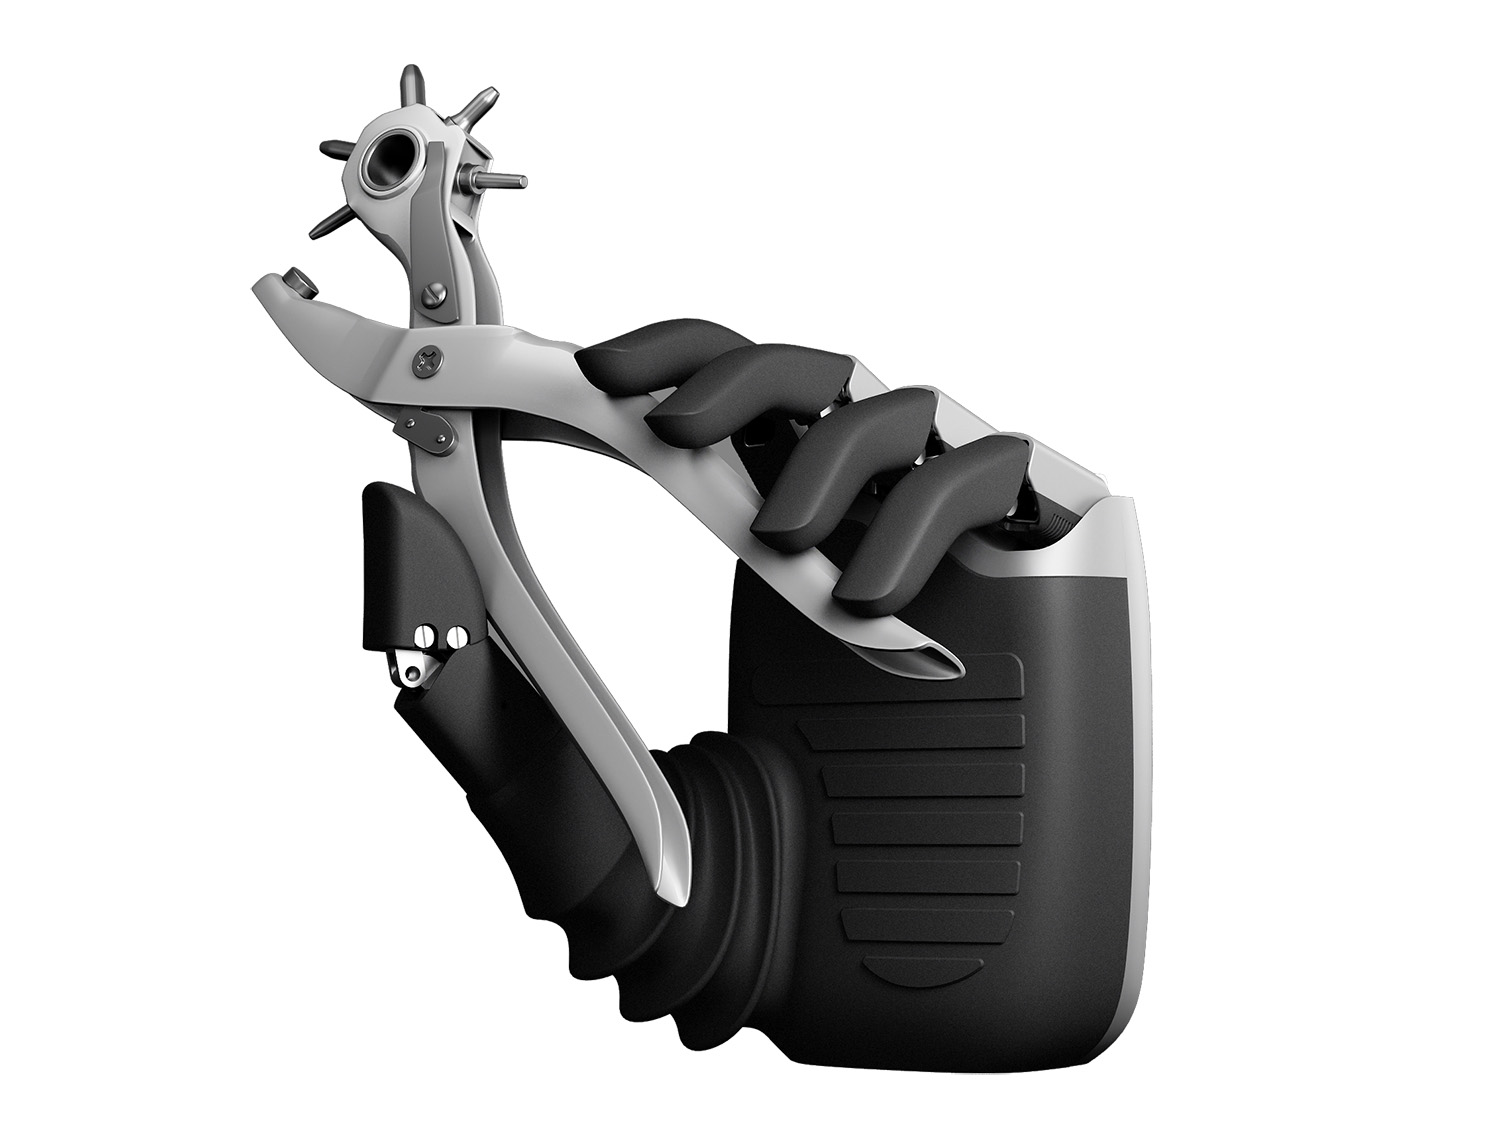
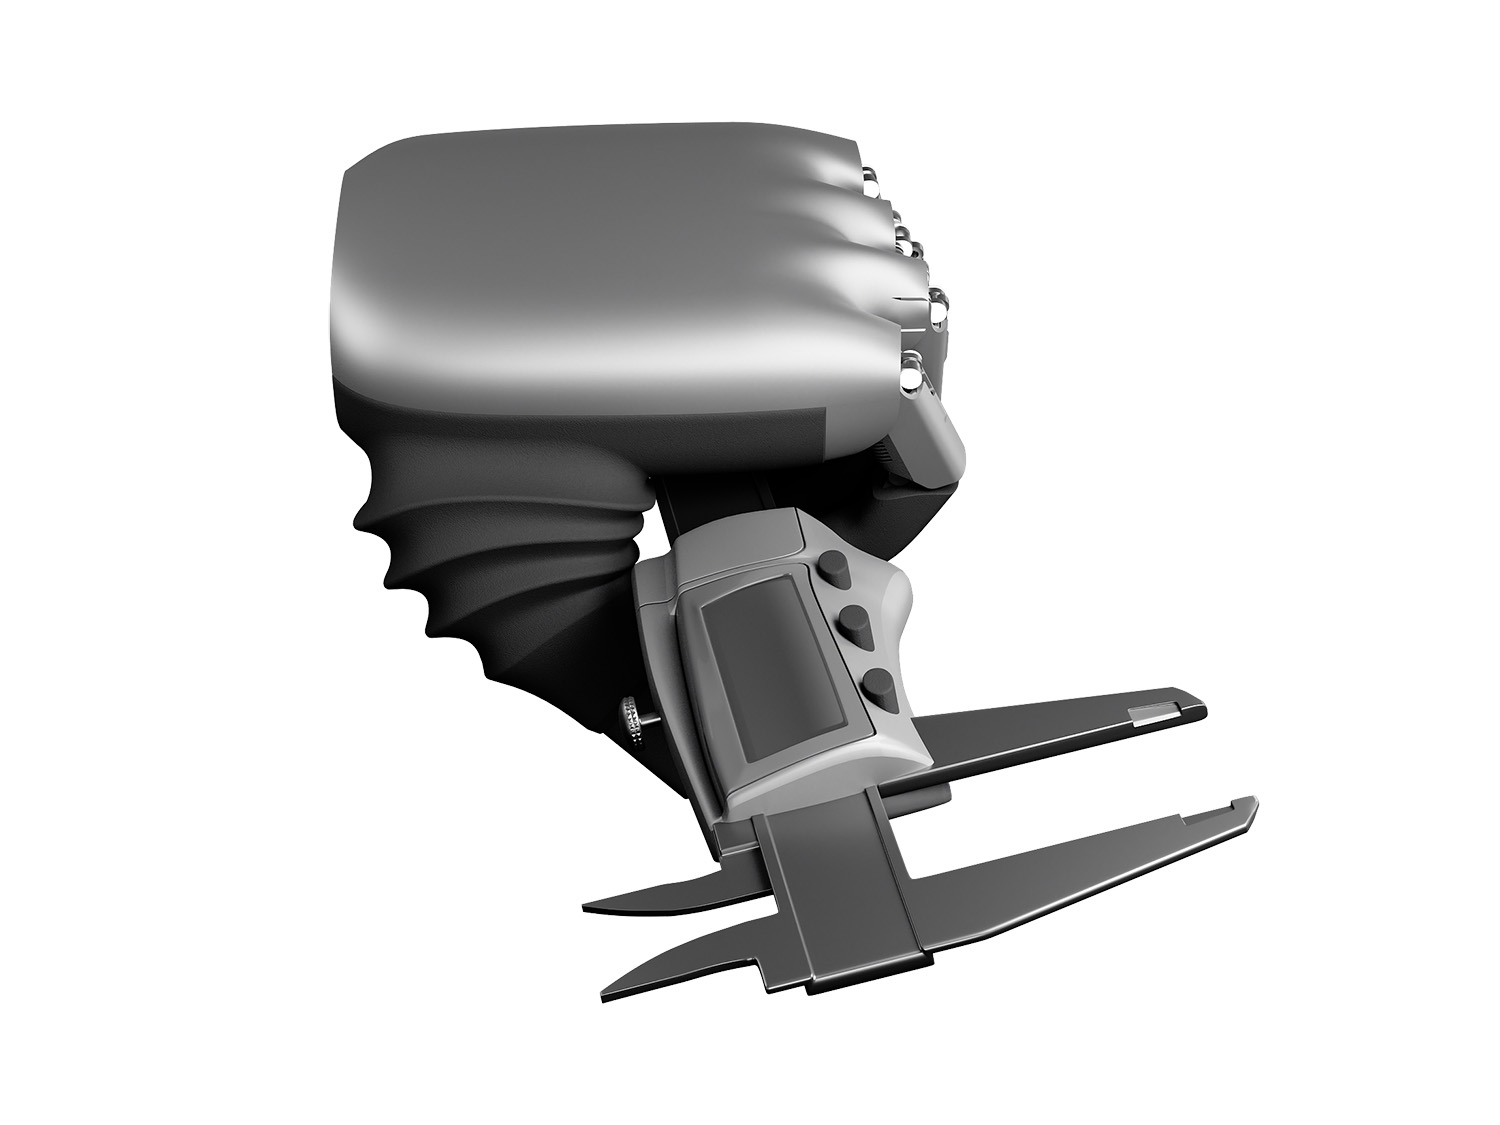
●Control de alta precisión
Adopta un sistema de transmisión de enlace rígido servo de alta precisión, módulos articulados de alta precisión desarrollados internamente y un algoritmo optimizado de control híbrido de fuerza-posición, permitiendo una precisión de posicionamiento repetitivo de ±0.2mm para movimientos confiables y precisos.
●Integración borde-nube
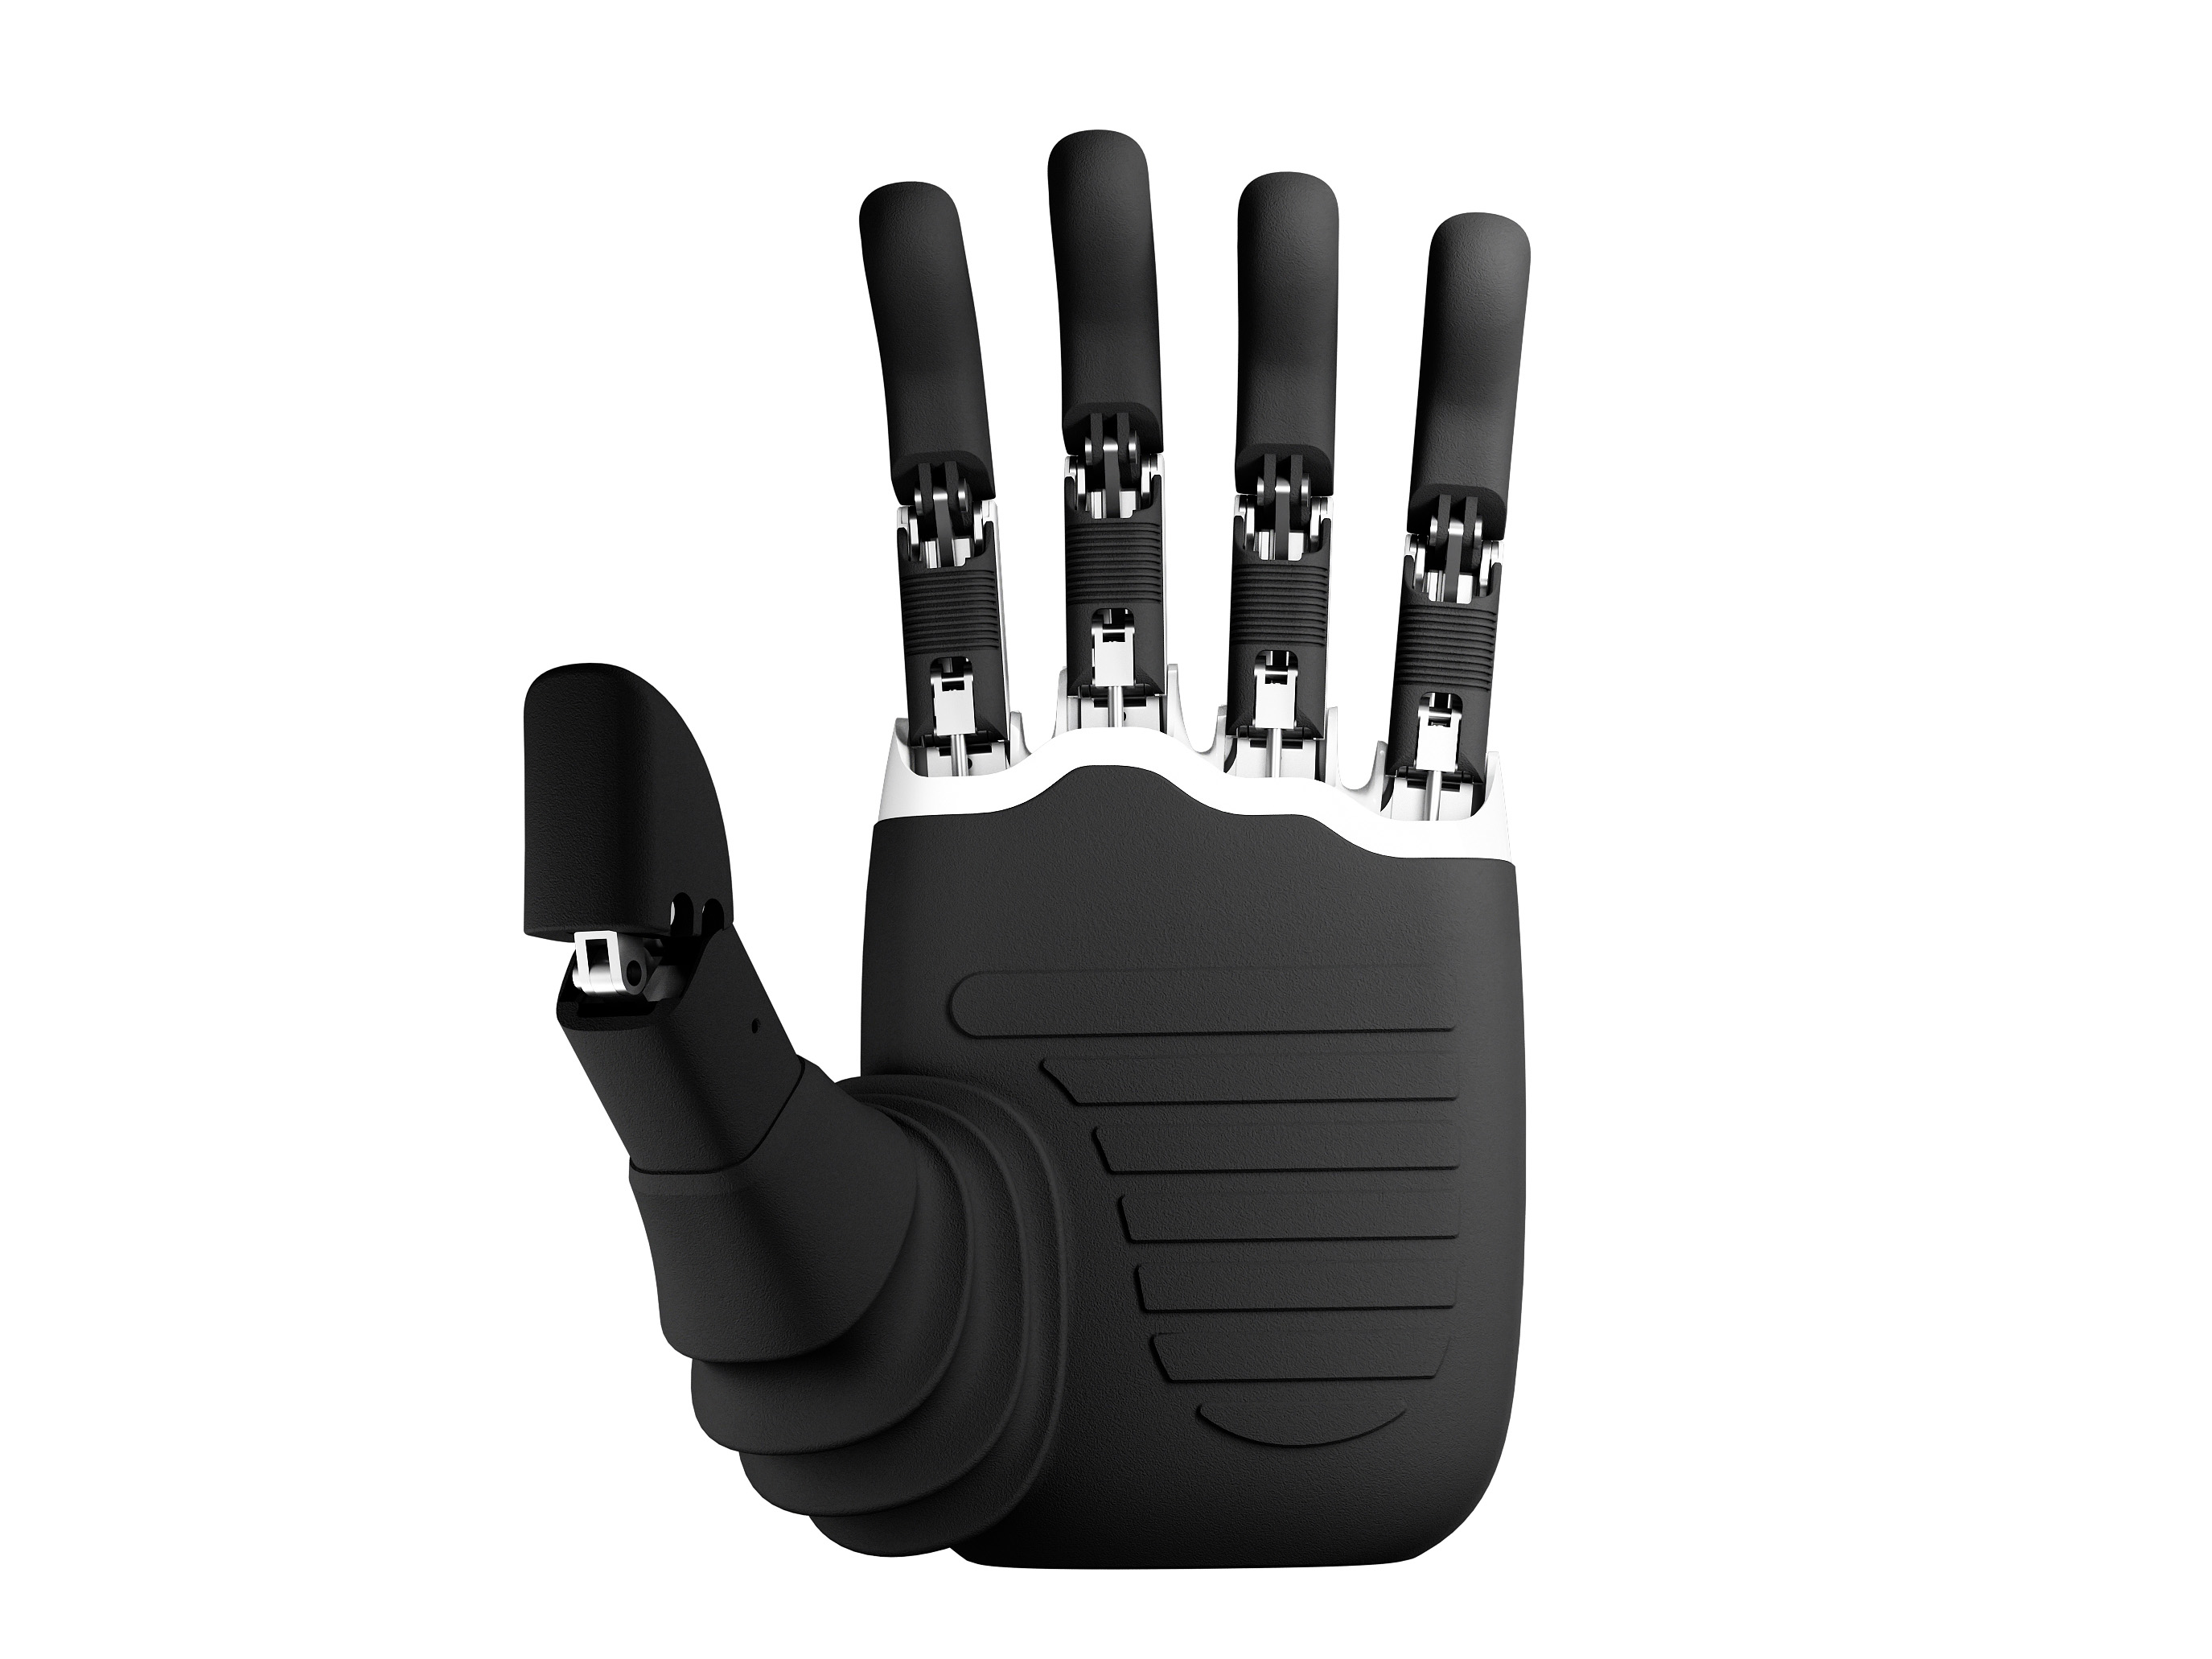
Utiliza materiales innovadores para un diseño ultraligero (solo 370g). El módulo del servomotor integra funciones de accionamiento y control, resultando en una estructura compacta que coincide con el tamaño de la mano humana—soportando operaciones flexibles y fácil compatibilidad con brazos robóticos colaborativos, robots de servicio y otros sistemas para impulsar la flexibilidad de integración y la eficiencia de movimiento.
Especificaciones
Hoja 1
Métodos de Comunicación
Utiliza un protocolo propietario; la velocidad de transmisión es 1Mbps; IDs de dispositivo predeterminados: mano izquierda 0x28, mano derecha 0x27; soporta ID de difusión 0xFF (para direccionamiento, identificación y depuración).
● Interfaz RS485
Adopta el protocolo Modbus; la velocidad de transmisión es 115200bps; IDs de dispositivo predeterminados: mano izquierda 0x28, mano derecha 0x27; soporta códigos de función: 03/04/06/16; la configuración UART es fija: 8 bits de datos, 1 bit de parada, sin paridad




