





Etiqueta actual:actuator
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
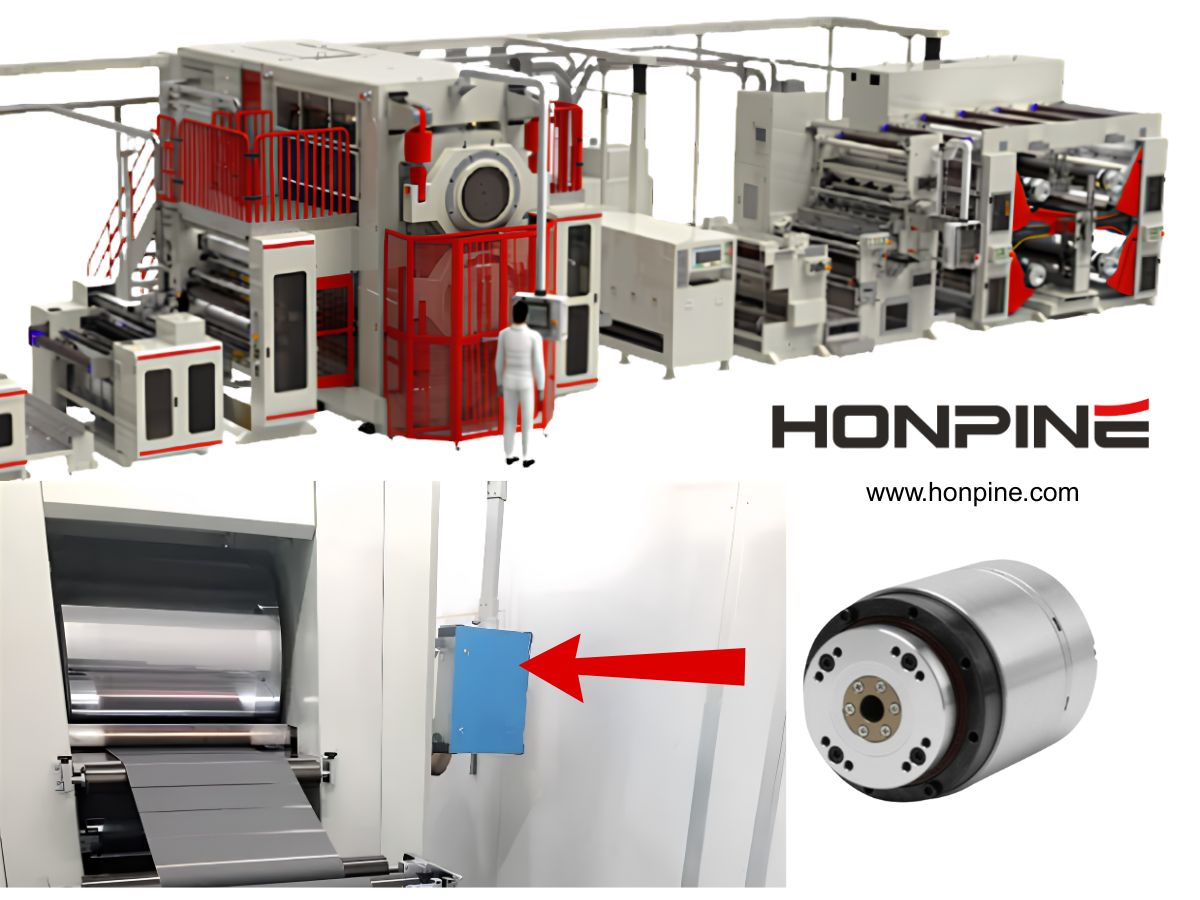
- Actuador rotativo armónico para equipos de prensa de rodillos para baterías de litioLos equipos de fabricación de baterías de litio requieren mayor precisión, estabilidad y eficiencia de integración a medida que los procesos de producción continúan evolucionando. En los equipos de calandrado, el posicionamiento preciso de los rodillos, el control de presión y la respuesta dinámica son fundamentales para garantizar la calidad y consistencia de los electrodos. Los actuadores rotativos armónicos HONPINE proporcionan alta precisión, alta rigidez, respuesta rápida e integración compacta para equipos de calandrado de baterías de litio. Con holgura prácticamente nula, alta densidad de par y un rendimiento fiable de control de movimiento, ayudan a mejorar la precisión de los equipos y la estabilidad de la producción.
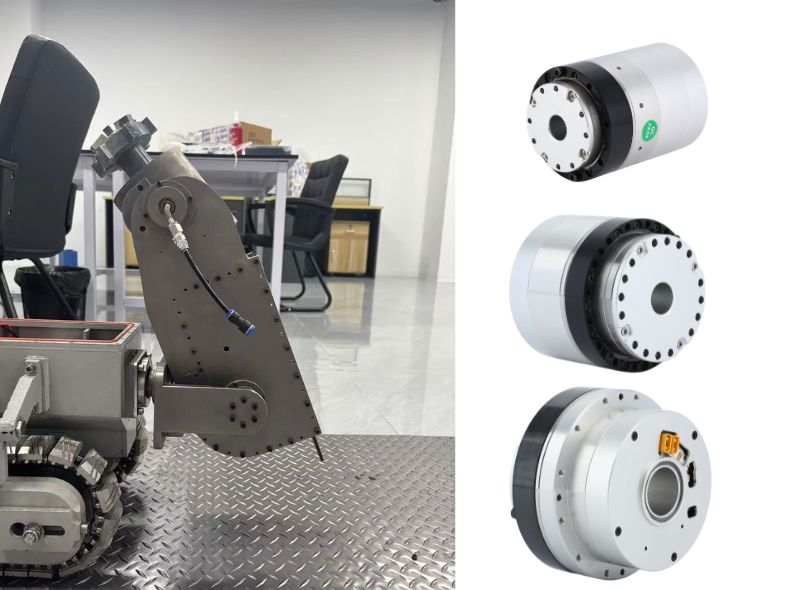
 Actuadores de articulación robótica armónicos para robots de tuberías y otros equipos de propósito especialLos robots de tuberías operan en entornos estrechos y complejos, donde el espacio de instalación limitado, los altos requisitos de carga, el tendido de cables y el control preciso del movimiento son desafíos críticos. Un actuador de articulación fiable debe proporcionar una elevada salida de par, dimensiones compactas y un rendimiento estable, al tiempo que se adapta a condiciones operativas exigentes. Los actuadores de articulación robótica armónicos integran transmisión de precisión, accionamiento por motor y capacidades de detección en una unidad de movimiento compacta, lo que los hace adecuados para robots de tuberías y otros sistemas robóticos de propósito especial. Este artículo explora los requisitos clave de diseño de los robots de tuberías y explica cómo los módulos de articulación robótica armónicos HPJM de HONPINE ayudan a lograr soluciones robóticas compactas, de alto rendimiento y fiables.
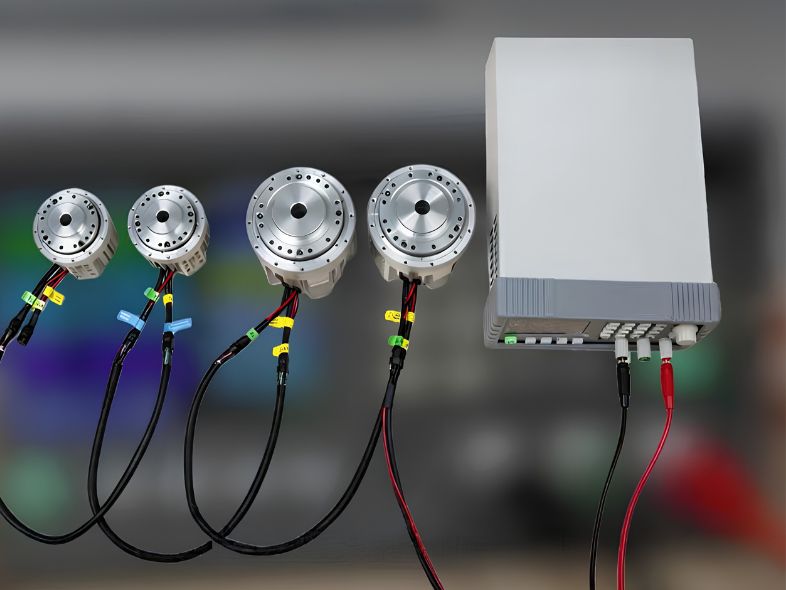
- ¿Cómo están transformando los módulos integrados de articulación robótica el cableado y la arquitectura de control de los robots?Los módulos integrados de articulación robótica están cambiando la forma en que se diseñan los robots al combinar el motor, el reductor, el accionamiento, el codificador y los componentes de detección en una unidad de movimiento compacta. En comparación con las arquitecturas distribuidas tradicionales, este enfoque integrado puede reducir la complejidad del cableado, simplificar las conexiones de alimentación y comunicación, y permitir estructuras robóticas más compactas. A medida que los robots humanoides exigen mayores niveles de coordinación de movimiento, velocidad de respuesta, precisión e integración, los módulos de articulación robótica se están convirtiendo en una interfaz cada vez más importante entre los sistemas de control inteligente y el movimiento físico. Este artículo explica cómo los módulos integrados de articulación robótica transforman el cableado y la arquitectura de control de los robots, utilizando como ejemplo el módulo de articulación robótica con reductor armónico HONPINE TCHL.