Repetibilidad frente a precisión de posicionamiento absoluto en módulos de articulación armónica: diferencias y aplicaciones industriales
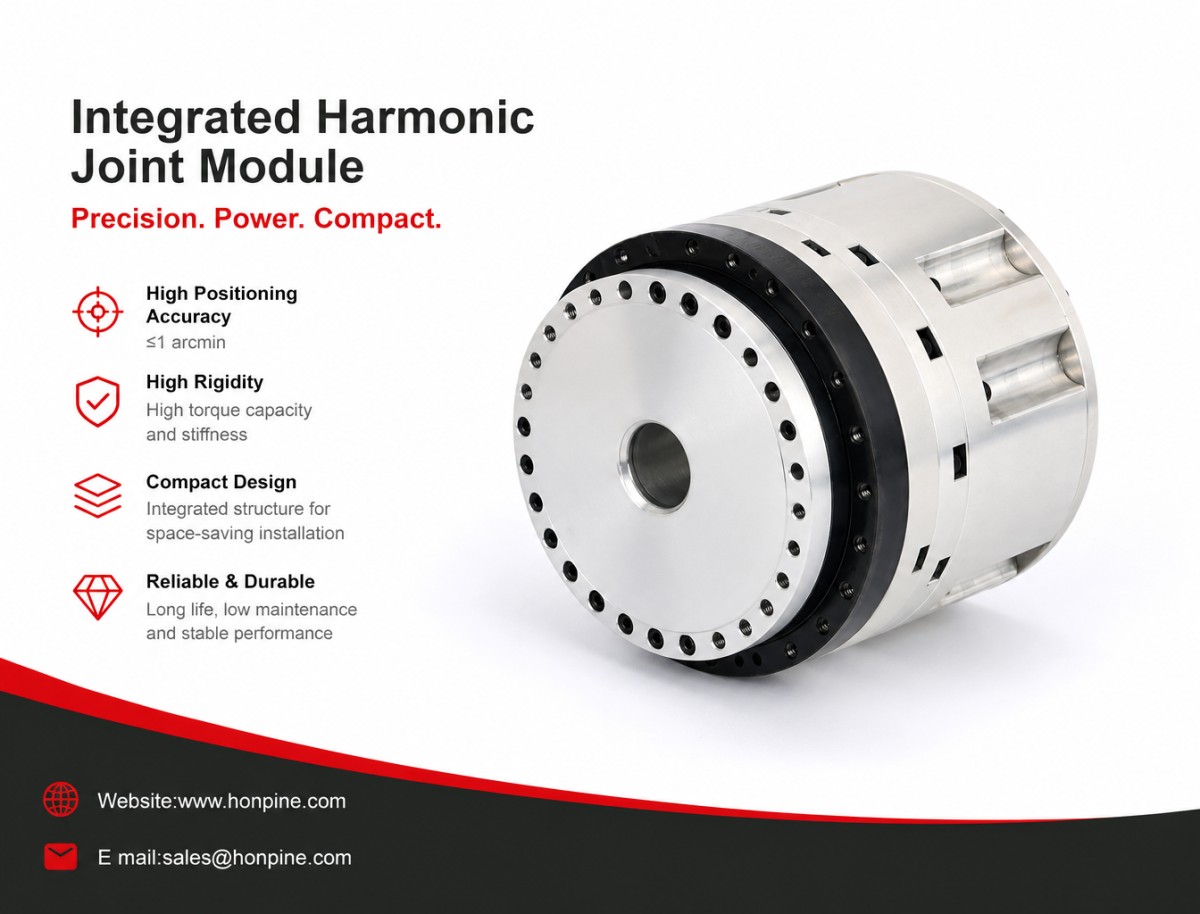
Módulos de articulación armónicase utilizan ampliamente en industrias manufactureras de alta gama, como la robótica industrial, los equipos de automatización de precisión, los instrumentos de inspección óptica, los equipos semiconductores y los dispositivos médicos avanzados. Su diseño compacto, sus altas relaciones de reducción, la ausencia de holgura en la transmisión y su elevada densidad de par los convierten en una opción ideal para aplicaciones exigentes de control de movimiento.
Entre los parámetros clave de rendimiento de los módulos de articulación armónica, la repetibilidad y la precisión de posicionamiento absoluto son dos indicadores fundamentales para evaluar el rendimiento de posicionamiento. Aunque ambos están relacionados con la precisión de posicionamiento, difieren considerablemente en sus definiciones, fuentes de error y condiciones de funcionamiento adecuadas. Comprender estas diferencias es esencial para seleccionar equipos, calibrar la precisión y adaptar los productos a cada aplicación.
En aplicaciones prácticas, los módulos de articulación armónica suelen ofrecer una excelente repetibilidad, pero una precisión de posicionamiento absoluto comparativamente menor. Además, la mayoría de los fabricantes especifican principalmente la repetibilidad en sus catálogos de productos, lo que puede dar lugar a malentendidos durante la selección de equipos. Esto puede ocasionar desajustes en el rendimiento de posicionamiento y configuraciones inadecuadas de los actuadores.
Este artículo explica las diferencias fundamentales entre la repetibilidad y la precisión de posicionamiento absoluto, examina sus respectivas fuentes de error y características de compensación, y explora cómo seleccionar módulos de articulación armónica adecuados para distintas aplicaciones industriales.
1. Definiciones fundamentales y diferencias entre la repetibilidad y la precisión de posicionamiento absoluto
1.1 Repetibilidad: medición de la uniformidad del movimiento y la estabilidad del posicionamiento
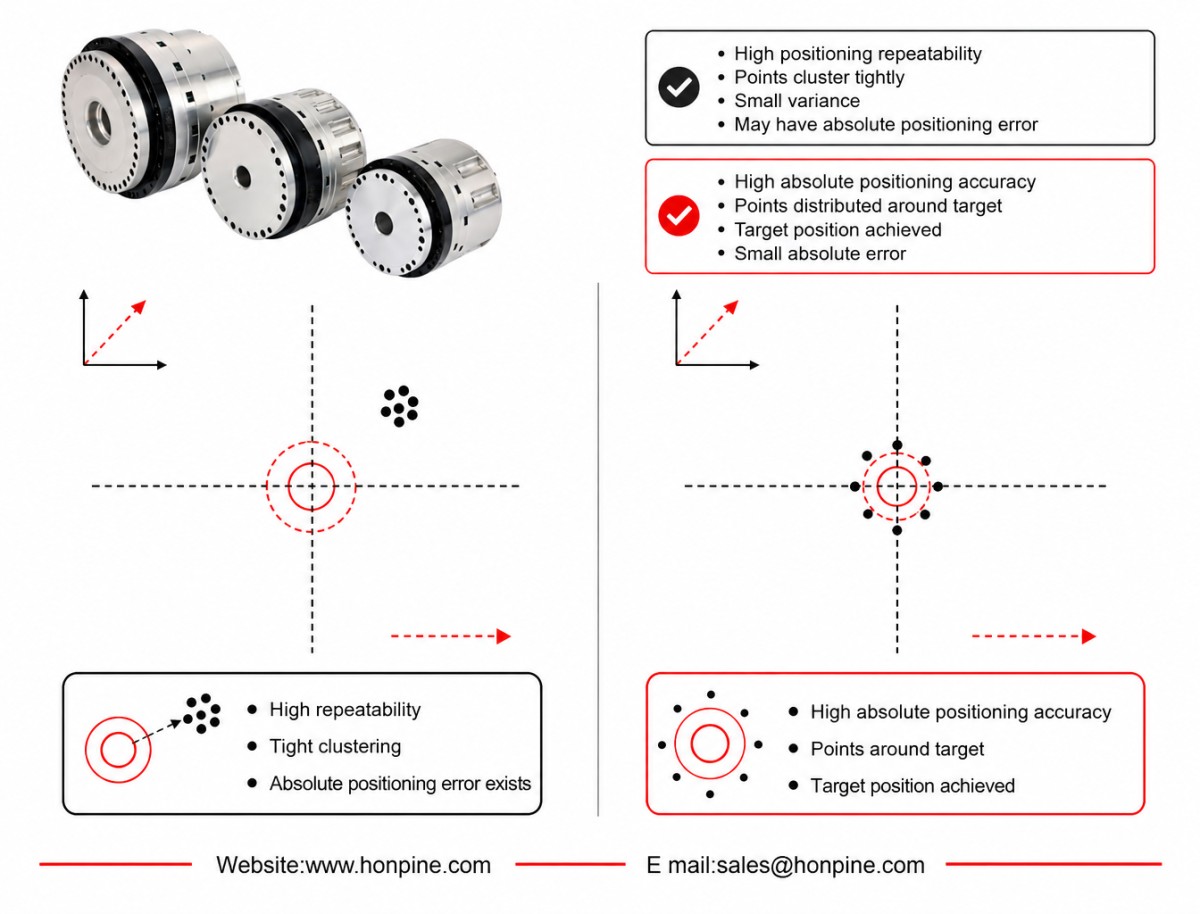
La repetibilidad se refiere al rango de desviaciones observado cuando un módulo de articulación armónica se aproxima repetidamente a la misma posición objetivo desde la misma dirección y ejecuta el mismo comando de posicionamiento.
Mide principalmente la uniformidad y la estabilidad de los movimientos de posicionamiento repetidos. En términos sencillos, determina si un dispositivo puede volver de manera fiable a la misma posición ordenada a lo largo de varios ciclos de funcionamiento.
La repetibilidad se centra en la variación entre los resultados de posicionamientos repetidos, no en el desplazamiento sistemático fijo del sistema en su conjunto.
Aunque un módulo tenga un desplazamiento de posición constante, su repetibilidad puede seguir siendo excelente siempre que dicho desplazamiento sea prácticamente idéntico en cada operación de posicionamiento.
Gracias a su arquitectura de transmisión flexible sin holgura, los módulos de articulación armónica ofrecen de forma natural una excelente repetibilidad. Los modelos industriales típicos pueden alcanzar una repetibilidad de entre ±2 y ±10 segundos de arco.
1.2 Precisión de posicionamiento absoluto: medición de la precisión real de posicionamiento
La precisión de posicionamiento absoluto se refiere a la desviación real entre la posición física de salida de un módulo y la posición teórica ordenada a lo largo de todo su rango de funcionamiento.
Mide con qué precisión la posición mecánica real corresponde a la coordenada programada.
En términos sencillos, cuando un controlador ordena al módulo desplazarse a una coordenada específica, la precisión de posicionamiento absoluto determina en qué medida el módulo alcanza esa posición física real.
A diferencia de la repetibilidad, la precisión de posicionamiento absoluto tiene en cuenta los errores de posicionamiento en todo el rango de desplazamiento, incluidos los errores sistemáticos fijos, los errores periódicos de transmisión y las desviaciones de instalación o montaje.
Debido a factores como la deformación elástica del flexspline, la excentricidad del montaje y los errores de fabricación del perfil de los dientes, los módulos de articulación armónica convencionales equipados únicamente con un encoder del lado del motor suelen presentar una precisión de posicionamiento absoluto relativamente limitada.
Las especificaciones industriales típicas oscilan entre ±10 y ±60 segundos de arco, lo que puede diferir considerablemente de su excelente rendimiento de repetibilidad.
2. Fuentes de error y características de compensación
2.1 Principales fuentes de error que afectan a la repetibilidad
Los errores de repetibilidad se asocian principalmente con variaciones aleatorias e incertidumbres durante el funcionamiento del equipo.
Entre las fuentes habituales se incluyen:
Pequeñas fluctuaciones en la fricción de transmisión.
Ruido leve de la señal del encoder.
Vibraciones ambientales ligeras.
Histéresis menor durante la inversión del movimiento.
Variaciones en las condiciones de funcionamiento.
Estos errores son relativamente aleatorios y no siempre siguen un patrón uniforme. Por ello, resulta difícil eliminarlos por completo mediante calibración de software o compensación algorítmica.
En cambio, la repetibilidad puede mejorarse optimizando los procesos de montaje mecánico, mejorando el entorno de funcionamiento y manteniendo condiciones de trabajo constantes.
La histéresis al invertir el movimiento es una limitación particular de los sistemas de transmisión armónica. Puede afectar directamente a la repetibilidad bidireccional.
Sin embargo, cuando un módulo realiza movimientos de posicionamiento de manera constante desde una sola dirección, la influencia de la histéresis relacionada con la inversión se reduce significativamente. Como resultado, la repetibilidad unidireccional suele ser más estable.
2.2 Principales fuentes de error que afectan a la precisión de posicionamiento absoluto
Los errores de posicionamiento absoluto consisten principalmente en errores sistemáticos y errores periódicos de transmisión. Por lo general, estos errores siguen patrones identificables y, por tanto, pueden medirse y compensarse.
Entre las fuentes habituales se incluyen:
Errores de fabricación del perfil de los dientes de los engranajes.
Deformación torsional del flexspline bajo carga.
Desalineación del eje y excentricidad del montaje.
Errores de calibración de la posición mecánica cero.
Deriva de posicionamiento relacionada con la temperatura.
Desviaciones de posición entre el encoder del motor y el eje de salida del reductor.
Como estos errores son relativamente predecibles, pueden corregirse mediante varios enfoques técnicos, entre ellos:
Calibración de errores de posicionamiento en todo el rango.
Optimización del algoritmo de compensación anticipativa.
Control de bucle cerrado mediante un encoder óptico o una escala óptica en el lado de salida.
Mapeo y compensación de errores multipunto.
Estos métodos pueden mejorar considerablemente la precisión de posicionamiento absoluto.
Una limitación importante de los módulos de articulación armónica convencionales con un solo encoder es que el encoder del lado del motor solo mide la posición de rotación del eje del motor.
No puede detectar directamente las desviaciones reales de posición en el lado de salida causadas por la deformación del flexspline y los errores de transmisión.
Esta es una de las principales razones por las que los módulos de articulación armónica convencionales con un solo encoder suelen tener una menor precisión de posicionamiento absoluto.
Por lo tanto, una configuración de doble encoder con realimentación de un encoder óptico en el lado de salida es uno de los enfoques más eficaces para mejorar la precisión de posicionamiento absoluto en los módulos de articulación armónica.
3. Aplicaciones industriales: ¿cómo seleccionar la precisión de posicionamiento adecuada?
Al elegir módulos de articulación armónica para aplicaciones industriales, existe un principio de selección claro:
Para aplicaciones que implican movimientos repetitivos entre posiciones fijas, la repetibilidad debe ser la consideración prioritaria.
Para aplicaciones que requieren un posicionamiento preciso en coordenadas arbitrarias a lo largo del rango de funcionamiento, es necesario evaluar cuidadosamente la precisión de posicionamiento absoluto.
Al ajustar el rendimiento de posicionamiento a los requisitos reales de funcionamiento, los ingenieros pueden evitar defectos del producto causados por una precisión insuficiente y, al mismo tiempo, prevenir costes innecesarios derivados de un rendimiento excesivo.
3.1 Aplicaciones que priorizan una alta repetibilidad
Estas aplicaciones suelen caracterizarse por una programación basada en enseñanza y repetición, posiciones de trabajo fijas y movimientos repetitivos frecuentes.
El equipo solo necesita garantizar que alcance de manera constante la misma posición en cada ciclo de funcionamiento.
Cualquier desplazamiento sistemático fijo de posicionamiento suele poder compensarse durante la enseñanza y calibración iniciales. Por ello, no siempre es necesaria una precisión extremadamente alta de las coordenadas absolutas.
Para muchas de estas aplicaciones, los módulos de articulación armónica convencionales con un solo encoder pueden cumplir los requisitos de posicionamiento.
Entre las aplicaciones típicas se incluyen:
Equipos de automatización y electrónica 3C:
Dispensación en posiciones fijas.
Atornillado automático.
Montaje de componentes electrónicos.
Carga y descarga automatizadas de materiales.
Robótica industrial y automatización general:
Articulaciones de robots colaborativos.
Articulaciones de robots humanoides.
Mecanismos de transferencia de líneas de producción.
Equipos de rectificado y pulido de pequeña escala.
Mesas giratorias indexadas convencionales.
Estas aplicaciones comparten varias características: las trayectorias de movimiento suelen ser fijas, los ciclos de funcionamiento repetitivo son frecuentes y el equipo no necesita responder continuamente a comandos de posicionamiento arbitrarios.
En estos casos, la uniformidad operativa y la repetibilidad suelen ser más importantes que la precisión de las coordenadas absolutas.
3.2 Aplicaciones que priorizan una alta precisión de posicionamiento absoluto
Estas aplicaciones suelen depender de la programación fuera de línea, la visión artificial o las tecnologías de posicionamiento en coordenadas aleatorias.
Requieren que el equipo alcance un posicionamiento preciso en puntos arbitrarios a lo largo de todo su rango de funcionamiento, con coordenadas mecánicas reales que coincidan estrechamente con las coordenadas programadas.
Como las posiciones ordenadas no son fijas, los errores sistemáticos de posicionamiento no pueden eliminarse simplemente mediante la calibración inicial basada en enseñanza y repetición.
Por lo tanto, estas aplicaciones exigen una mayor precisión de posicionamiento absoluto.
Por lo general, se recomienda un sistema de bucle cerrado con doble encoder, combinado con la calibración y compensación de errores de posicionamiento en todo el rango.
Entre las aplicaciones típicas se incluyen:
Equipos de fabricación e inspección de semiconductores:
Módulos de manipulación de obleas.
Estaciones de prueba de semiconductores.
Etapas de máquinas de litografía.
Equipos de mecanizado de precisión y ópticos:
Equipos láser de procesamiento de alta gama.
Mesas giratorias CNC de cinco ejes.
Instrumentos de inspección óptica de precisión.
Aplicaciones médicas y robótica avanzada:
Robots quirúrgicos.
Escáneres de TC y pórticos giratorios para imágenes médicas.
Sistemas optoelectrónicos y de observación:
Plataformas electroópticas.
Plataformas giratorias de observación por radar.
Equipos de montaje inteligente guiados por visión.
Por lo general, estas aplicaciones no dependen de trayectorias de movimiento fijas. En cambio, deben responder a comandos de posicionamiento generados dinámicamente.
La precisión de la correspondencia entre coordenadas afecta directamente a la precisión de mecanizado, la fiabilidad de la inspección, la seguridad de las operaciones quirúrgicas y la precisión de posicionamiento de los equipos de observación.
3.3 Aplicaciones que requieren tanto una alta repetibilidad como una alta precisión de posicionamiento absoluto
Algunos equipos de precisión de alta gama requieren un rendimiento excepcional tanto en la uniformidad del posicionamiento como en la precisión de posicionamiento absoluto.
Estas aplicaciones representan mercados importantes para los módulos de articulación armónica de alto rendimiento.
Algunos ejemplos típicos son:
Equipos avanzados de inspección de semiconductores.
Instrumentos de metrología de precisión.
Sistemas de ajuste de actitud aeroespacial.
Robots quirúrgicos mínimamente invasivos.
Cumplir estos exigentes requisitos de posicionamiento no depende de un único método de optimización.
En su lugar, es necesario combinar varias tecnologías, entre ellas:
Fabricación mecánica de alta precisión y montaje de precisión.
Calibración multipunto de errores de posicionamiento en todo el rango.
Compensación en tiempo real de la deriva térmica durante el funcionamiento.
Control de posicionamiento de bucle cerrado de doble lazo.
Al combinar estos enfoques, los ingenieros pueden mejorar tanto la repetibilidad como la precisión de posicionamiento absoluto, y garantizar un rendimiento de movimiento estable y preciso en condiciones de funcionamiento exigentes.
4. Conclusión: al seleccionar, deben tenerse en cuenta tanto la repetibilidad como la precisión absoluta
La repetibilidad y la precisión de posicionamiento absoluto describen dos aspectos diferentes del rendimiento de los módulos de articulación armónica.
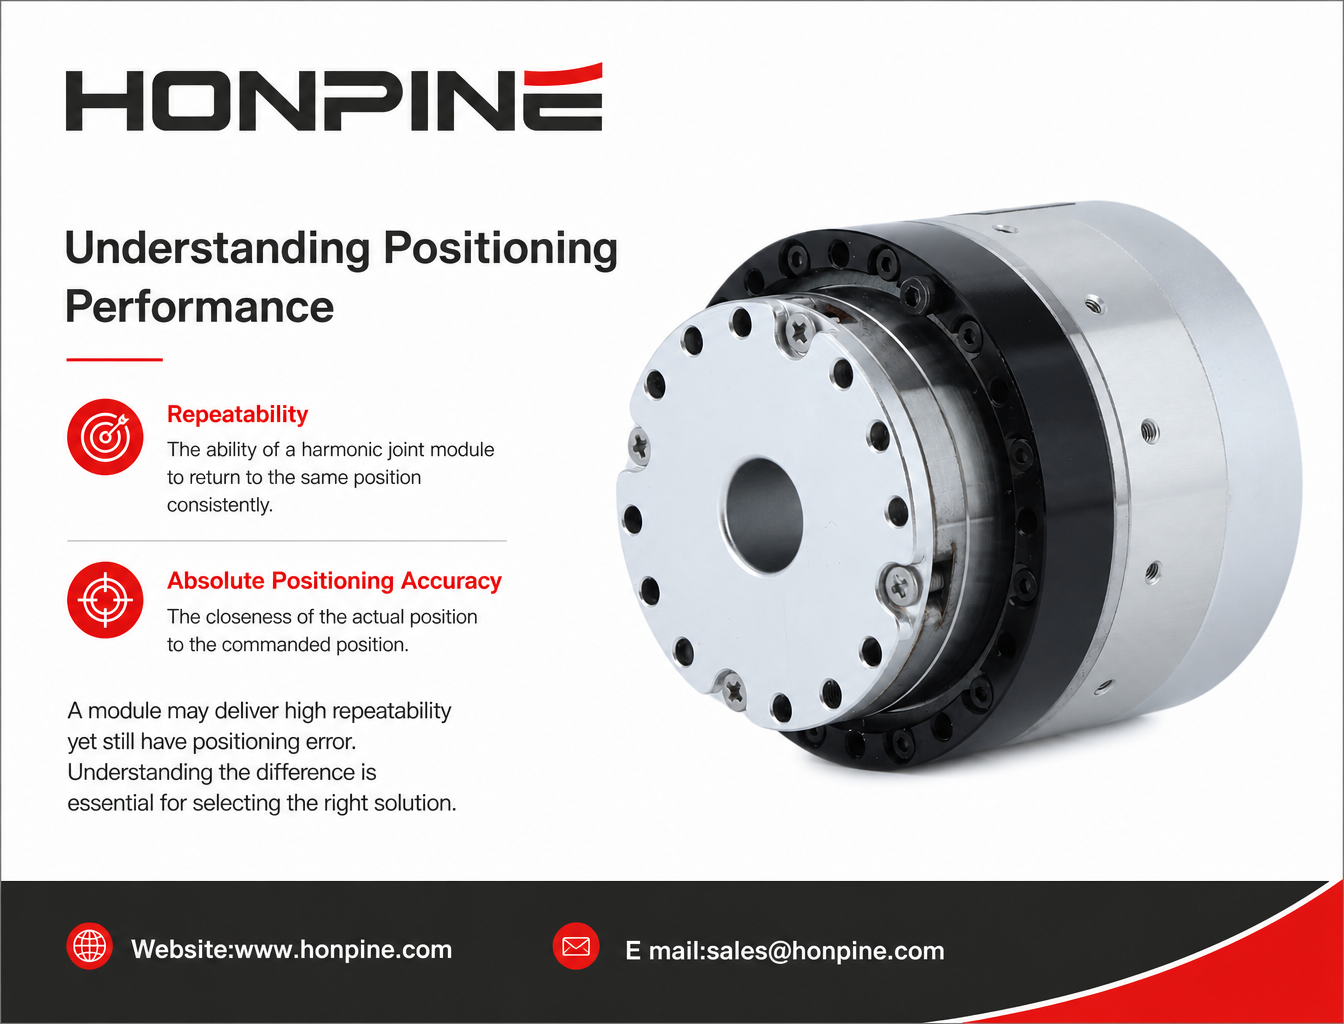
La repetibilidad determina con qué uniformidad un módulo vuelve a la misma posición, mientras que la precisión de posicionamiento absoluto determina en qué medida su posición real coincide con la coordenada ordenada.
Para operaciones repetitivas en puntos fijos, puede bastar con una alta repetibilidad. En aplicaciones que implican el posicionamiento en coordenadas arbitrarias, guiado visual o programación fuera de línea, la precisión de posicionamiento absoluto cobra especial importancia.
Para equipos de precisión avanzados que requieren ambas capacidades, los ingenieros deben considerar la realimentación de doble encoder, la calibración de errores en todo el rango, la compensación de temperatura y el montaje mecánico de alta precisión.
Comprender estas diferencias ayuda a los ingenieros a seleccionar módulos de articulación armónica con mayor precisión y a ajustar el rendimiento de los actuadores a los requisitos reales de cada aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Repetibilidad frente a precisión de posicionamiento absoluto en módulos de articulación armónica: diferencias y aplicaciones industrialesAl evaluar el rendimiento de posicionamiento de un módulo de articulación armónica, la repetibilidad y la precisión de posicionamiento absoluto son dos especificaciones importantes que a menudo se confunden. Un módulo puede alcanzar repetidamente la misma posición con gran consistencia y, aun así, presentar una desviación notable respecto a la posición ordenada. Comprender esta diferencia es fundamental al seleccionar componentes de movimiento para robótica, equipos semiconductores, mecanizado de precisión y dispositivos médicos. En este artículo se explican las diferencias entre ambas especificaciones, los factores que las afectan y qué rendimiento de posicionamiento debe priorizarse en distintas aplicaciones industriales.
 Los 10 principales fabricantes de motores para articulaciones de robots humanoidesEl rápido desarrollo de la robótica humanoide está impulsando la demanda de motores para articulaciones y módulos actuadores integrados de alto rendimiento. Desde módulos de articulación armónicos y planetarios hasta motores de par sin carcasa y sistemas de accionamiento inteligentes, los fabricantes desarrollan distintas soluciones para satisfacer los requisitos de las articulaciones de los robots humanoides. Pero ¿qué proveedor debería elegir? En este artículo presentamos 10 fabricantes de motores para articulaciones de robots humanoides de China y Japón, y comparamos sus carteras de productos, características técnicas, capacidades de par y áreas de aplicación para ayudar a los desarrolladores y fabricantes de robótica a tomar decisiones de abastecimiento más informadas.
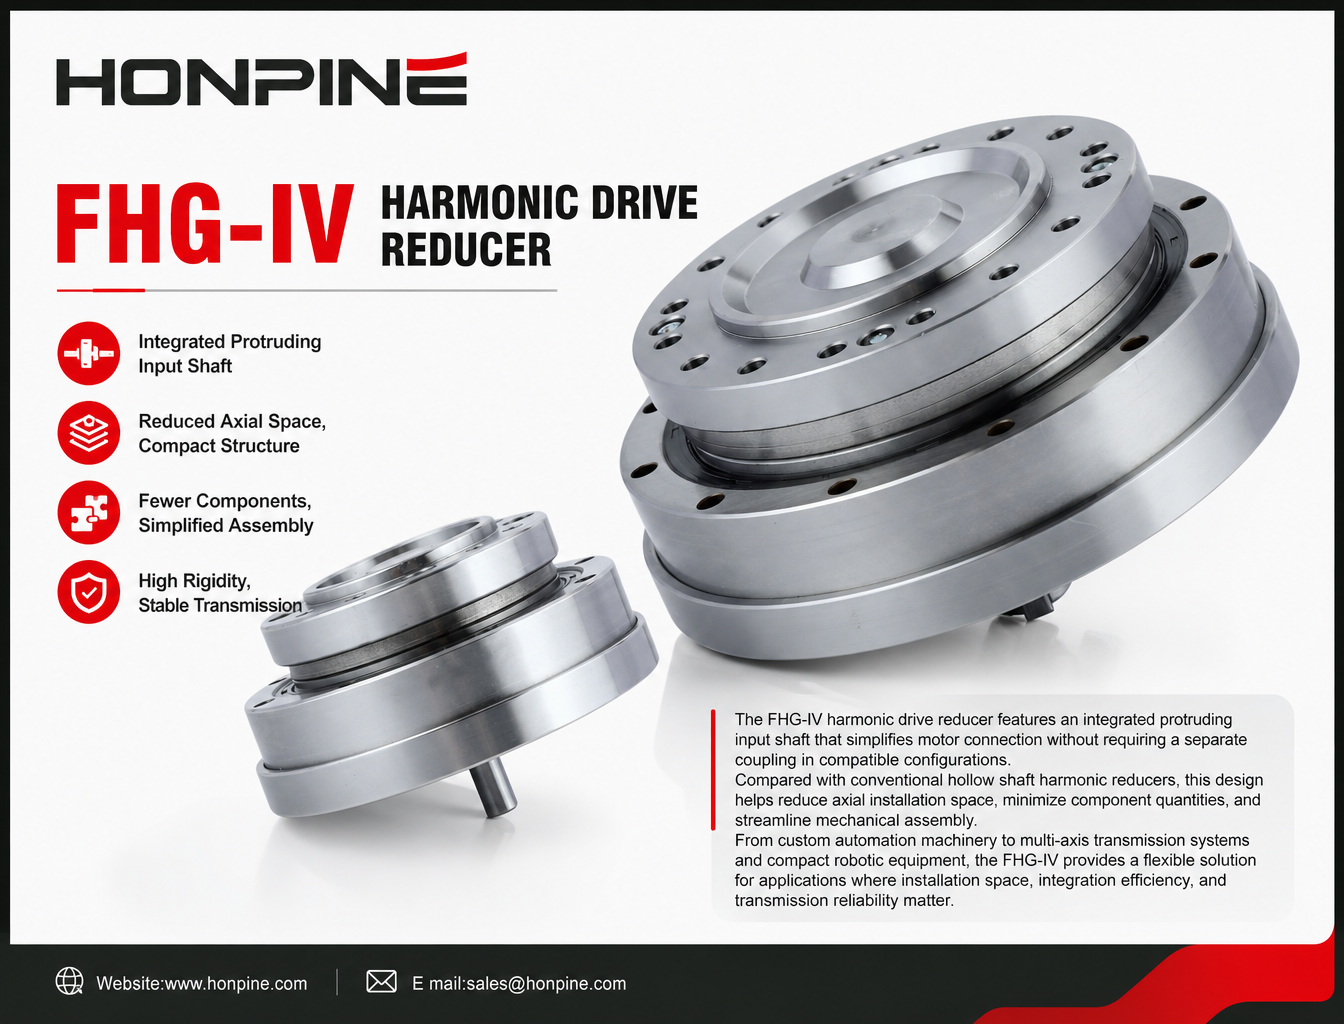
 Reductor armónico FHG-IV: elimine el acoplamiento para lograr un diseño más compactoEl reductor armónico FHG-IV cuenta con un eje de entrada integrado y saliente que simplifica la conexión del motor sin necesidad de un acoplamiento independiente en las configuraciones compatibles. En comparación con los reductores armónicos convencionales de eje hueco, este diseño ayuda a reducir el espacio de instalación axial, minimizar la cantidad de componentes y simplificar el montaje mecánico. Desde maquinaria de automatización personalizada hasta sistemas de transmisión multieje y equipos robóticos compactos, el FHG-IV ofrece una solución flexible para aplicaciones en las que el espacio de instalación, la eficiencia de integración y la fiabilidad de la transmisión son importantes.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Repetibilidad frente a precisión de posicionamiento absoluto en módulos de articulación armónica: diferencias y aplicaciones industrialesAl evaluar el rendimiento de posicionamiento de un módulo de articulación armónica, la repetibilidad y la precisión de posicionamiento absoluto son dos especificaciones importantes que a menudo se confunden. Un módulo puede alcanzar repetidamente la misma posición con gran consistencia y, aun así, presentar una desviación notable respecto a la posición ordenada. Comprender esta diferencia es fundamental al seleccionar componentes de movimiento para robótica, equipos semiconductores, mecanizado de precisión y dispositivos médicos. En este artículo se explican las diferencias entre ambas especificaciones, los factores que las afectan y qué rendimiento de posicionamiento debe priorizarse en distintas aplicaciones industriales.
 Los 10 principales fabricantes de motores para articulaciones de robots humanoidesEl rápido desarrollo de la robótica humanoide está impulsando la demanda de motores para articulaciones y módulos actuadores integrados de alto rendimiento. Desde módulos de articulación armónicos y planetarios hasta motores de par sin carcasa y sistemas de accionamiento inteligentes, los fabricantes desarrollan distintas soluciones para satisfacer los requisitos de las articulaciones de los robots humanoides. Pero ¿qué proveedor debería elegir? En este artículo presentamos 10 fabricantes de motores para articulaciones de robots humanoides de China y Japón, y comparamos sus carteras de productos, características técnicas, capacidades de par y áreas de aplicación para ayudar a los desarrolladores y fabricantes de robótica a tomar decisiones de abastecimiento más informadas.
 Reductor armónico FHG-IV: elimine el acoplamiento para lograr un diseño más compactoEl reductor armónico FHG-IV cuenta con un eje de entrada integrado y saliente que simplifica la conexión del motor sin necesidad de un acoplamiento independiente en las configuraciones compatibles. En comparación con los reductores armónicos convencionales de eje hueco, este diseño ayuda a reducir el espacio de instalación axial, minimizar la cantidad de componentes y simplificar el montaje mecánico. Desde maquinaria de automatización personalizada hasta sistemas de transmisión multieje y equipos robóticos compactos, el FHG-IV ofrece una solución flexible para aplicaciones en las que el espacio de instalación, la eficiencia de integración y la fiabilidad de la transmisión son importantes.
 ¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?¿Por qué EtherCAT se está convirtiendo en la solución de comunicación predominante para los módulos de articulación robótica inteligente? Este artículo explora siete ventajas clave, entre ellas la comunicación en tiempo real a nivel de microsegundos, la sincronización mediante Distributed Clock, la estandarización CiA 402, la transmisión PDO de gran ancho de banda, la conexión en red de múltiples ejes, el diagnóstico de fallos y un ecosistema de desarrollo consolidado. Descubra cómo EtherCAT satisface los requisitos de control avanzados de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión.
 ¿Cómo seleccionar motores planetarios para las articulaciones de robots cuadrúpedos?Seleccionar los motores planetarios adecuados para las articulaciones es fundamental para el rendimiento, la capacidad de carga y la movilidad de un robot cuadrúpedo. Esta guía analiza la selección de motores para robots cuadrúpedos tradicionales, robots con patas y ruedas, robots ágiles y ligeros, y robots cuadrúpedos de servicio pesado o a prueba de explosiones. Descubra cómo elegir los módulos planetarios para articulaciones HONPINE JRM adecuados para cada posición articular según los requisitos de par nominal, par máximo, velocidad de rotación, voltaje y peso.
 ¿Por qué los efectores finales de la automatización 3C están pasando de las pinzas neumáticas a las pinzas eléctricas?A medida que la fabricación 3C evoluciona hacia componentes más delgados, una mayor precisión de ensamblaje y líneas de producción más flexibles, las pinzas neumáticas tradicionales se enfrentan a limitaciones cada vez mayores. La fuerza de sujeción fluctuante, las complejas tuberías neumáticas, el elevado consumo de energía y las capacidades de comunicación limitadas las hacen menos adecuadas para el ensamblaje de precisión moderno. Las pinzas eléctricas ofrecen control programable de la fuerza, movimiento flexible y capacidades de comunicación industrial, lo que las convierte en una alternativa cada vez más atractiva. En este artículo, analizamos cinco limitaciones importantes de las pinzas neumáticas y explicamos cómo los efectores finales eléctricos de HONPINE facilitan el ensamblaje de precisión, la automatización flexible y la fabricación digital en la industria 3C.