







Motores de accionamiento directo integrados con carcasa de alto par
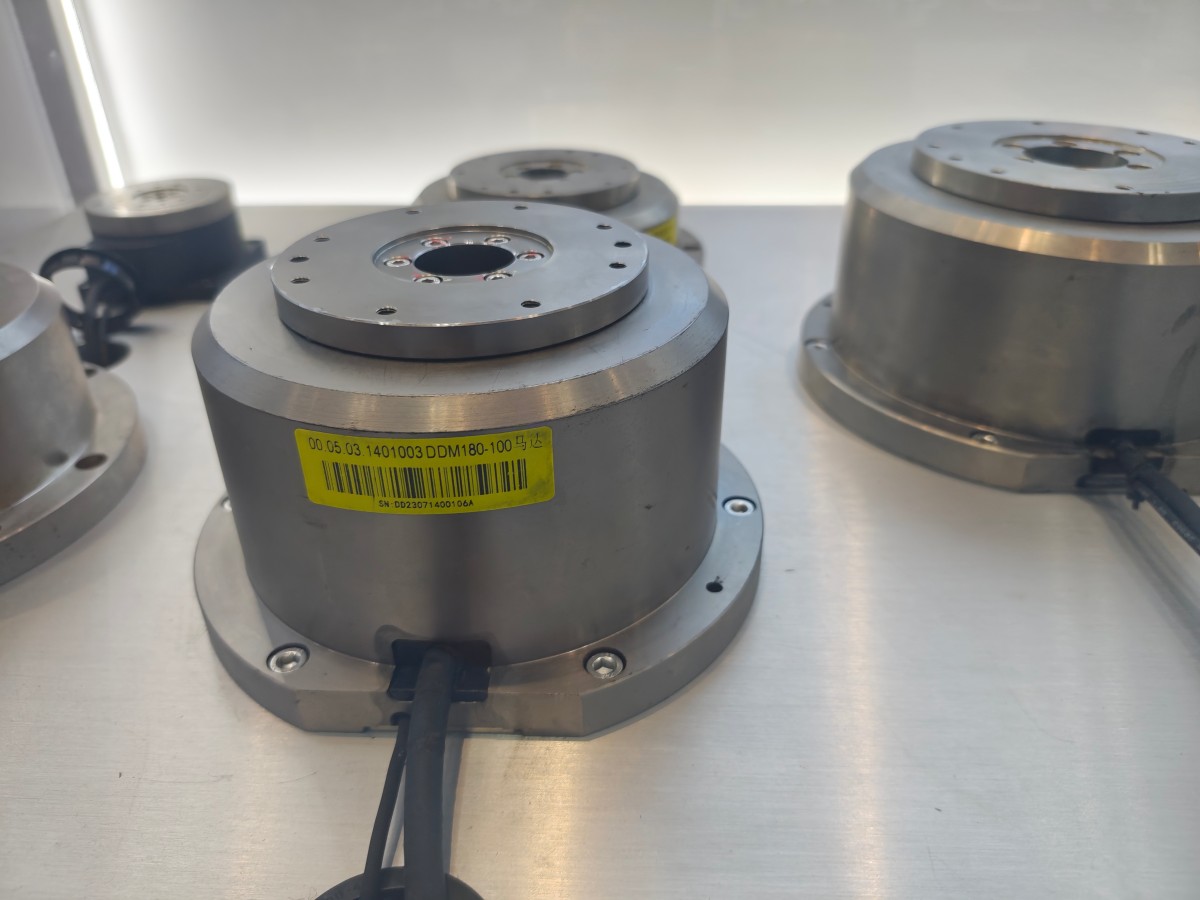
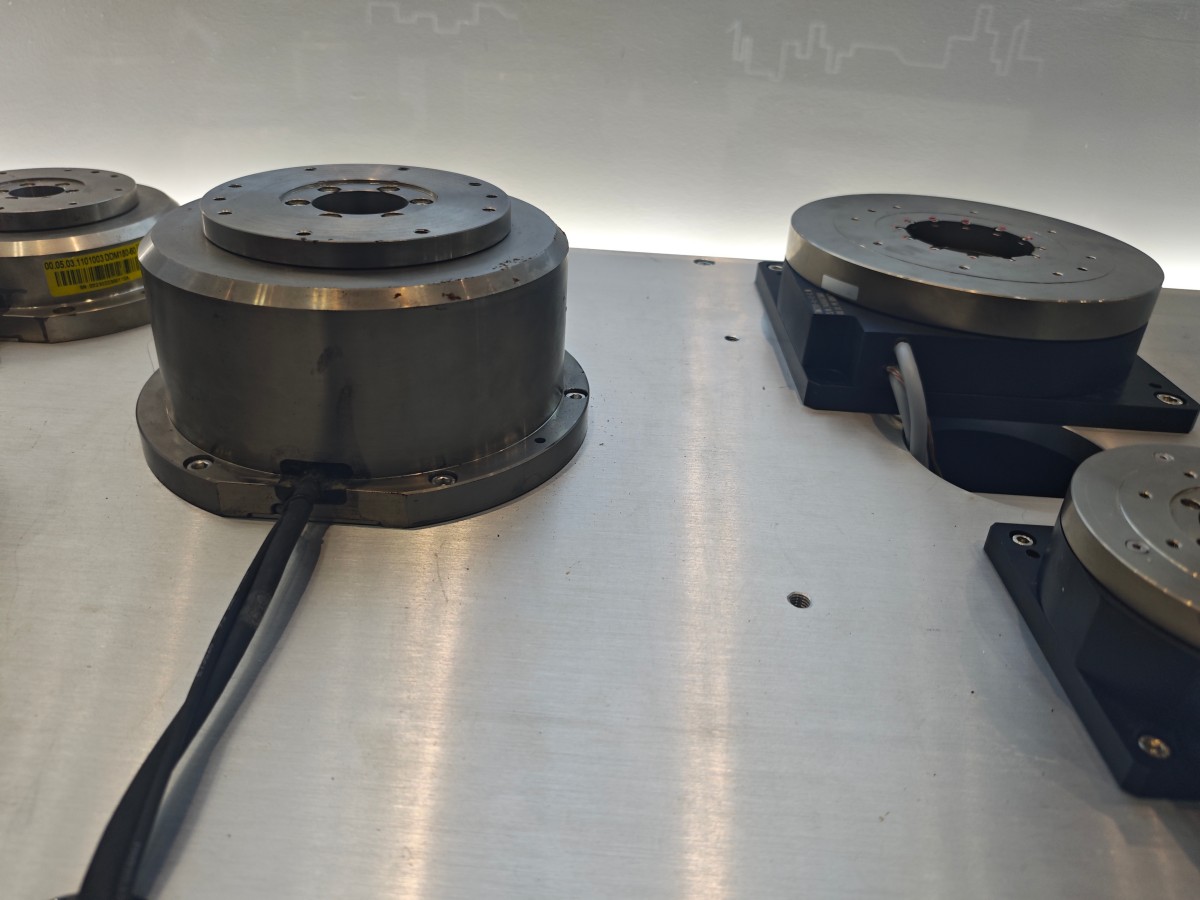
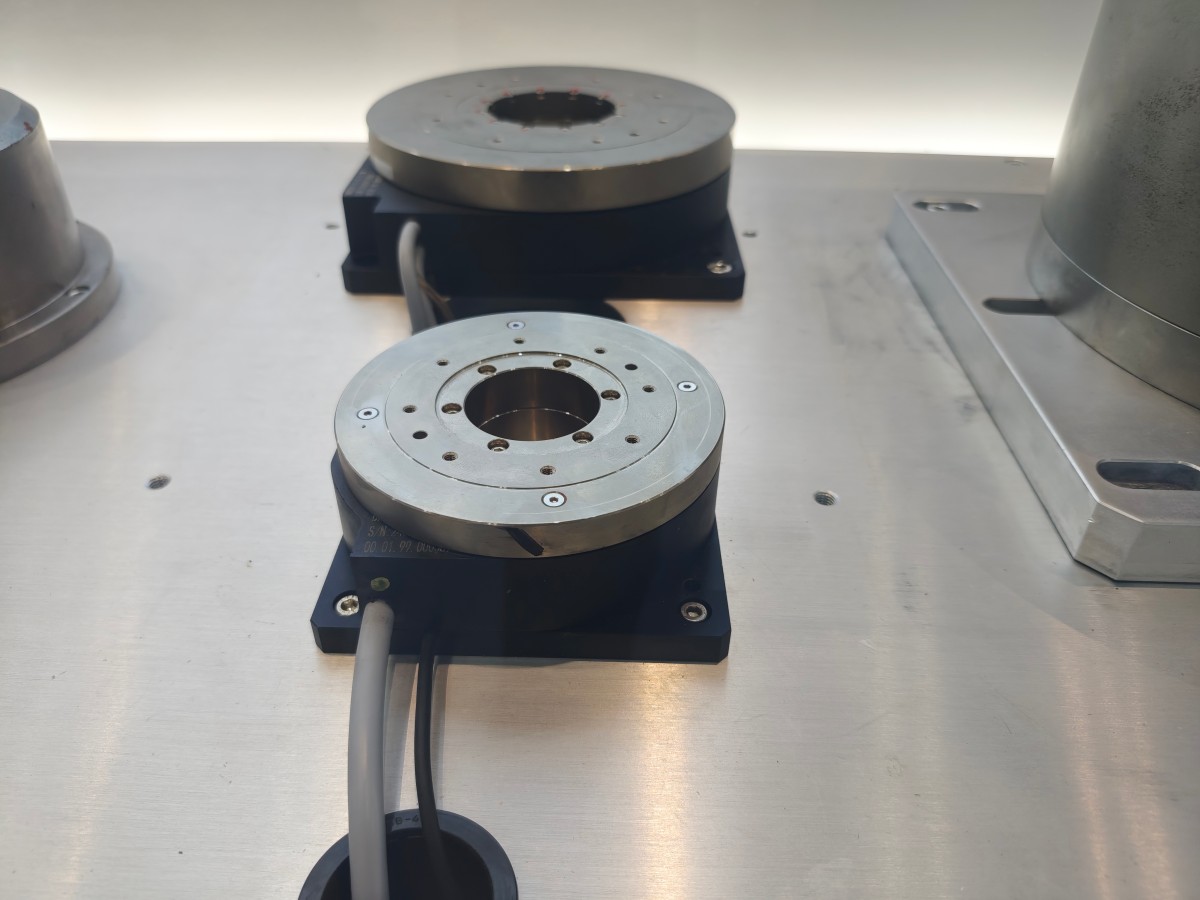
● Introducción
Un motor de accionamiento directo sin carcasa consta principalmente de un estator y un rotor. Los usuarios deben integrar componentes como el eje de montaje del rotor, el encoder y los rodamientos, lo que hace que la integración del sistema sea más compleja, pero permite una estructura de equipo altamente compacta y una mayor flexibilidad de diseño.Un motor de accionamiento directo con carcasa integra el estator, el rotor, los rodamientos, el encoder y la carcasa del motor en una sola unidad. Es más fácil de instalar, alinear y operar, por lo que resulta adecuado para aplicaciones que requieren una integración conveniente.
En comparación con los sistemas convencionales de motor y caja de engranajes, los motores de accionamiento directo simplifican la estructura mecánica al accionar la carga directamente. Pueden mejorar la precisión de posicionamiento, la respuesta dinámica y la suavidad del movimiento, al tiempo que reducen los componentes de transmisión mecánica, el tiempo del ciclo de producción y los requisitos de mantenimiento.
Características
Alta precisión y funcionalidad integral
No se requiere búsqueda de origen después del encendido
Los encoders absolutos pueden identificar la posición actual inmediatamente después del encendido, eliminando la necesidad de realizar una operación de búsqueda de origen.
Posicionamiento de alta precisión
Una sola revolución puede dividirse en 540,672 pulsos, proporcionando una precisión de posicionamiento de hasta ±30 segundos de arco; algunos modelos alcanzan ±15 segundos de arco. La repetibilidad puede alcanzar ±5 segundos de arco.
Instalación sencilla y alineación conveniente
Se proporcionan ranuras de montaje y orificios roscados en las secciones giratoria y estacionaria para facilitar la instalación y la alineación. El eje hueco también permite el tendido centralizado de cables.
Estructura compacta y alto par
Los motores de accionamiento directo pueden accionar cargas relativamente grandes mientras mantienen altas velocidades de rotación, proporcionando una solución compacta con alta densidad de par.
Movimiento suave con perfil de leva
Se puede seleccionar una variedad de perfiles de leva según los requisitos de la aplicación, incluidos los perfiles Senoidal Modificado (MS), Trapezoidal Modificado (MT), Velocidad Constante Modificada (MCMC1) y Trapezoidal-Senoidal (TR), lo que proporciona flexibilidad para diferentes aplicaciones de movimiento.
Estructura protegida contra el polvo
La sección giratoria del mecanismo de accionamiento está sellada en los modelos aplicables, lo que ayuda a evitar la entrada de polvo. Algunos modelos están diseñados para cumplir con el grado de protección IP65.
Respetuoso con el medio ambiente y energéticamente eficiente
La energía se consume principalmente durante la rotación. Cuando el eje giratorio está detenido, el consumo de energía se reduce significativamente.
No requiere lubricación
No se requiere aceite lubricante adicional, lo que ayuda a eliminar la contaminación causada por fugas de aceite.
Estructura simple y ahorro de espacio
El diseño de accionamiento directo elimina la necesidad de componentes como un sensor de búsqueda de origen, una caja de engranajes y un motor convencional, simplificando la estructura mecánica general y ahorrando espacio de instalación.
Cambios sencillos de especificación para uso en múltiples aplicaciones
Los programas y parámetros de funcionamiento se pueden modificar mediante un terminal de programación, un ordenador u otra interfaz de control para adaptarse a diferentes requisitos de movimiento, permitiendo que un sistema admita múltiples aplicaciones.
Compatibilidad con protocolos abiertos y reducción de costes de cableado
La compatibilidad con protocolos de comunicación abiertos como CC-Link y DeviceNet puede reducir significativamente los requisitos de cableado y los costes asociados.
Componentes intercambiables
El controlador, el motor y los cables pueden configurarse con componentes intercambiables, lo que permite combinaciones flexibles y hace más conveniente el mantenimiento y la gestión del sistema.
Especificaciones
Hoja 1
Hoja 2
Hoja 3
Hoja 4
Hoja 5
Hoja 6
Hoja 7
Hoja 8