




Módulo de articulación planetaria compacto y ligero, resistente a impactos y de alta velocidad


● Introducción
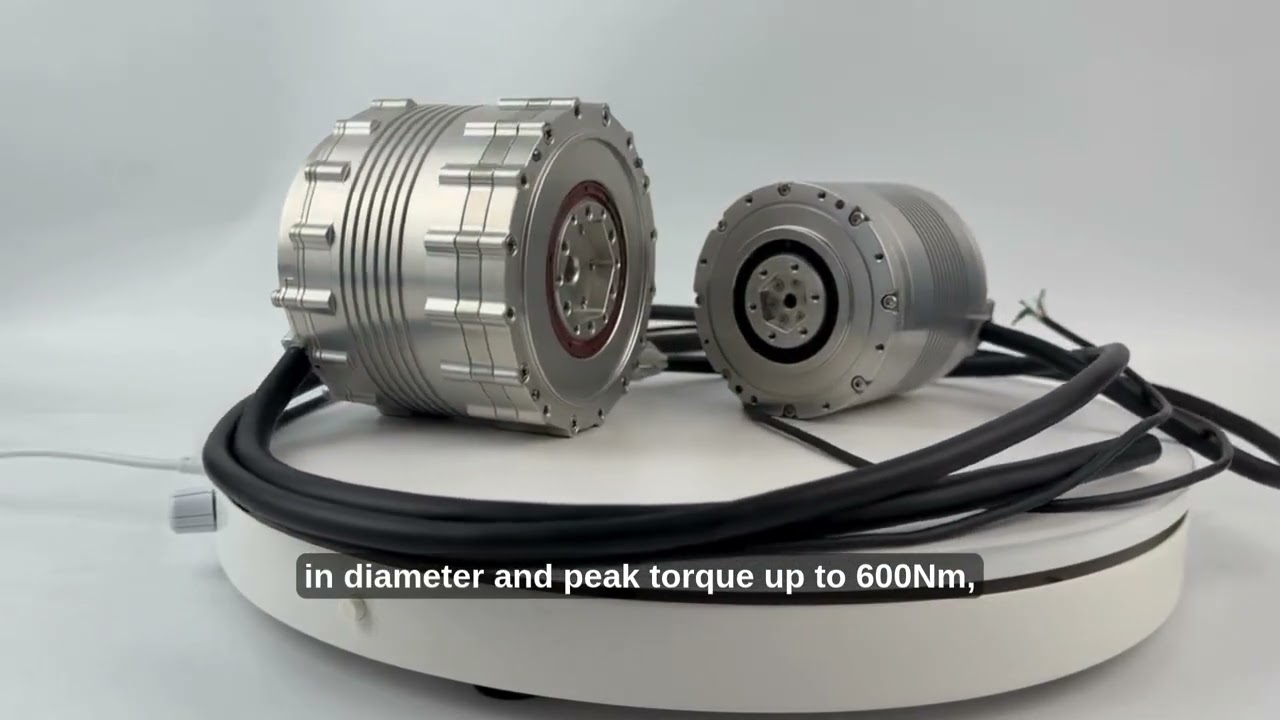
Gracias a ventajas clave como el alto rendimiento a velocidad elevada, la resistencia a los impactos y un diseño compacto y ligero, el módulo planetario estándar para articulaciones se ha convertido en la solución preferida para accionamientos de alta carga en robots humanoides, robots especializados, AGV logísticos y sistemas de automatización industrial, impulsando mejoras en el rendimiento de los robots y ampliando sus escenarios de aplicación.
Aplicación
● Alta densidad de par y rendimiento de potencia
Estructura de reducción planetaria multietapa: mediante la combinación de engranajes en varias etapas, la densidad de par puede superar los 20 N·m/kg, lo que resulta adecuado para los requisitos de accionamiento de alta carga de las caderas, las piernas y otras partes de los robots.
Par máximo de salida: proporciona un mayor par máximo de salida y satisface las demandas instantáneas de potencia en escenarios de movimiento dinámico.
● Resistencia a los impactos y alta fiabilidad
Ventajas de la transmisión por engranajes planetarios: el engrane de los dientes distribuye las fuerzas de impacto y permite soportar condiciones de trabajo exigentes, como paradas de emergencia y cambios de carga de alta frecuencia. Es adecuada para escenarios de alta dinámica, como caminar y saltar en robots bípedos.
Controlabilidad de la producción en serie: la solución con reductor planetario utiliza una tecnología madura y ofrece una alta uniformidad y fiabilidad en la producción en serie, por lo que es adecuada para aplicaciones a gran escala.
● Estructura compacta y diseño ligero
Alta integración: el diseño anidado del reductor planetario, el motor sin bastidor, el encoder y otros componentes reduce el volumen un 30 % en comparación con las soluciones tradicionales.
Materiales ligeros: utiliza aleaciones de alta resistencia y una disposición compacta para cumplir los estrictos requisitos de los robots humanoides en cuanto a bajo peso y alta eficiencia energética.
● Alta precisión y bajo consumo energético
Bajo par de cogging y control en lazo cerrado con dos encoders: reduce la ondulación del par y, junto con dos encoders absolutos (en el extremo del motor y en el extremo de salida), alcanza una precisión de repetibilidad de posicionamiento de ±0.05°.
Optimización de la eficiencia de transmisión: la eficiencia de transmisión del reductor planetario supera el 80 %.
● Control coordinado multieje
Admite el protocolo de bus CAN para satisfacer los requisitos de movimiento coordinado de los robots con múltiples grados de libertad.
● Economía y facilidad de mantenimiento
Diseño sin mantenimiento: la estructura estable del reductor planetario no requiere lubricación periódica, lo que reduce los costes de uso a largo plazo.
Interfaces modulares: el diseño estandarizado facilita la sustitución y las actualizaciones rápidas, y acorta los ciclos de desarrollo de los robots.
Características
● Unidad de potencia
Motor de par sin bastidor: proporciona una fuente de potencia compacta, adecuada para requisitos de respuesta dinámica elevada.
Reductor planetario de dos etapas: optimiza el espacio mediante una estructura de engranajes anidada y mejora la eficiencia de transmisión del par.
● Sensado y control
Dos encoders absolutos (en el extremo del motor y en el extremo de salida): admiten el control en lazo cerrado completo y mejoran la precisión de posicionamiento.
Freno de fricción: garantiza la seguridad en las paradas de emergencia y la estabilidad del arranque a velocidad cero.
● Módulo de comunicación
Admite el protocolo de bus CAN y es compatible con el control coordinado multieje.
Especificaciones
Hoja 1
- planetary reducer
- robot joint motor
- robot joint module
- joint motor
- joint module
- planetary joint module
- frameless torque motor
- motor de articulación planetaria
- motor de perro robot
- Motor de robot humanoide
- planetary gear
- precision
- planetary
- 90
- torque motor
- humanoid robot
- integrated joint module
- motor sin bastidor