









Cómo comprender el concepto de un actuador de articulación robótica
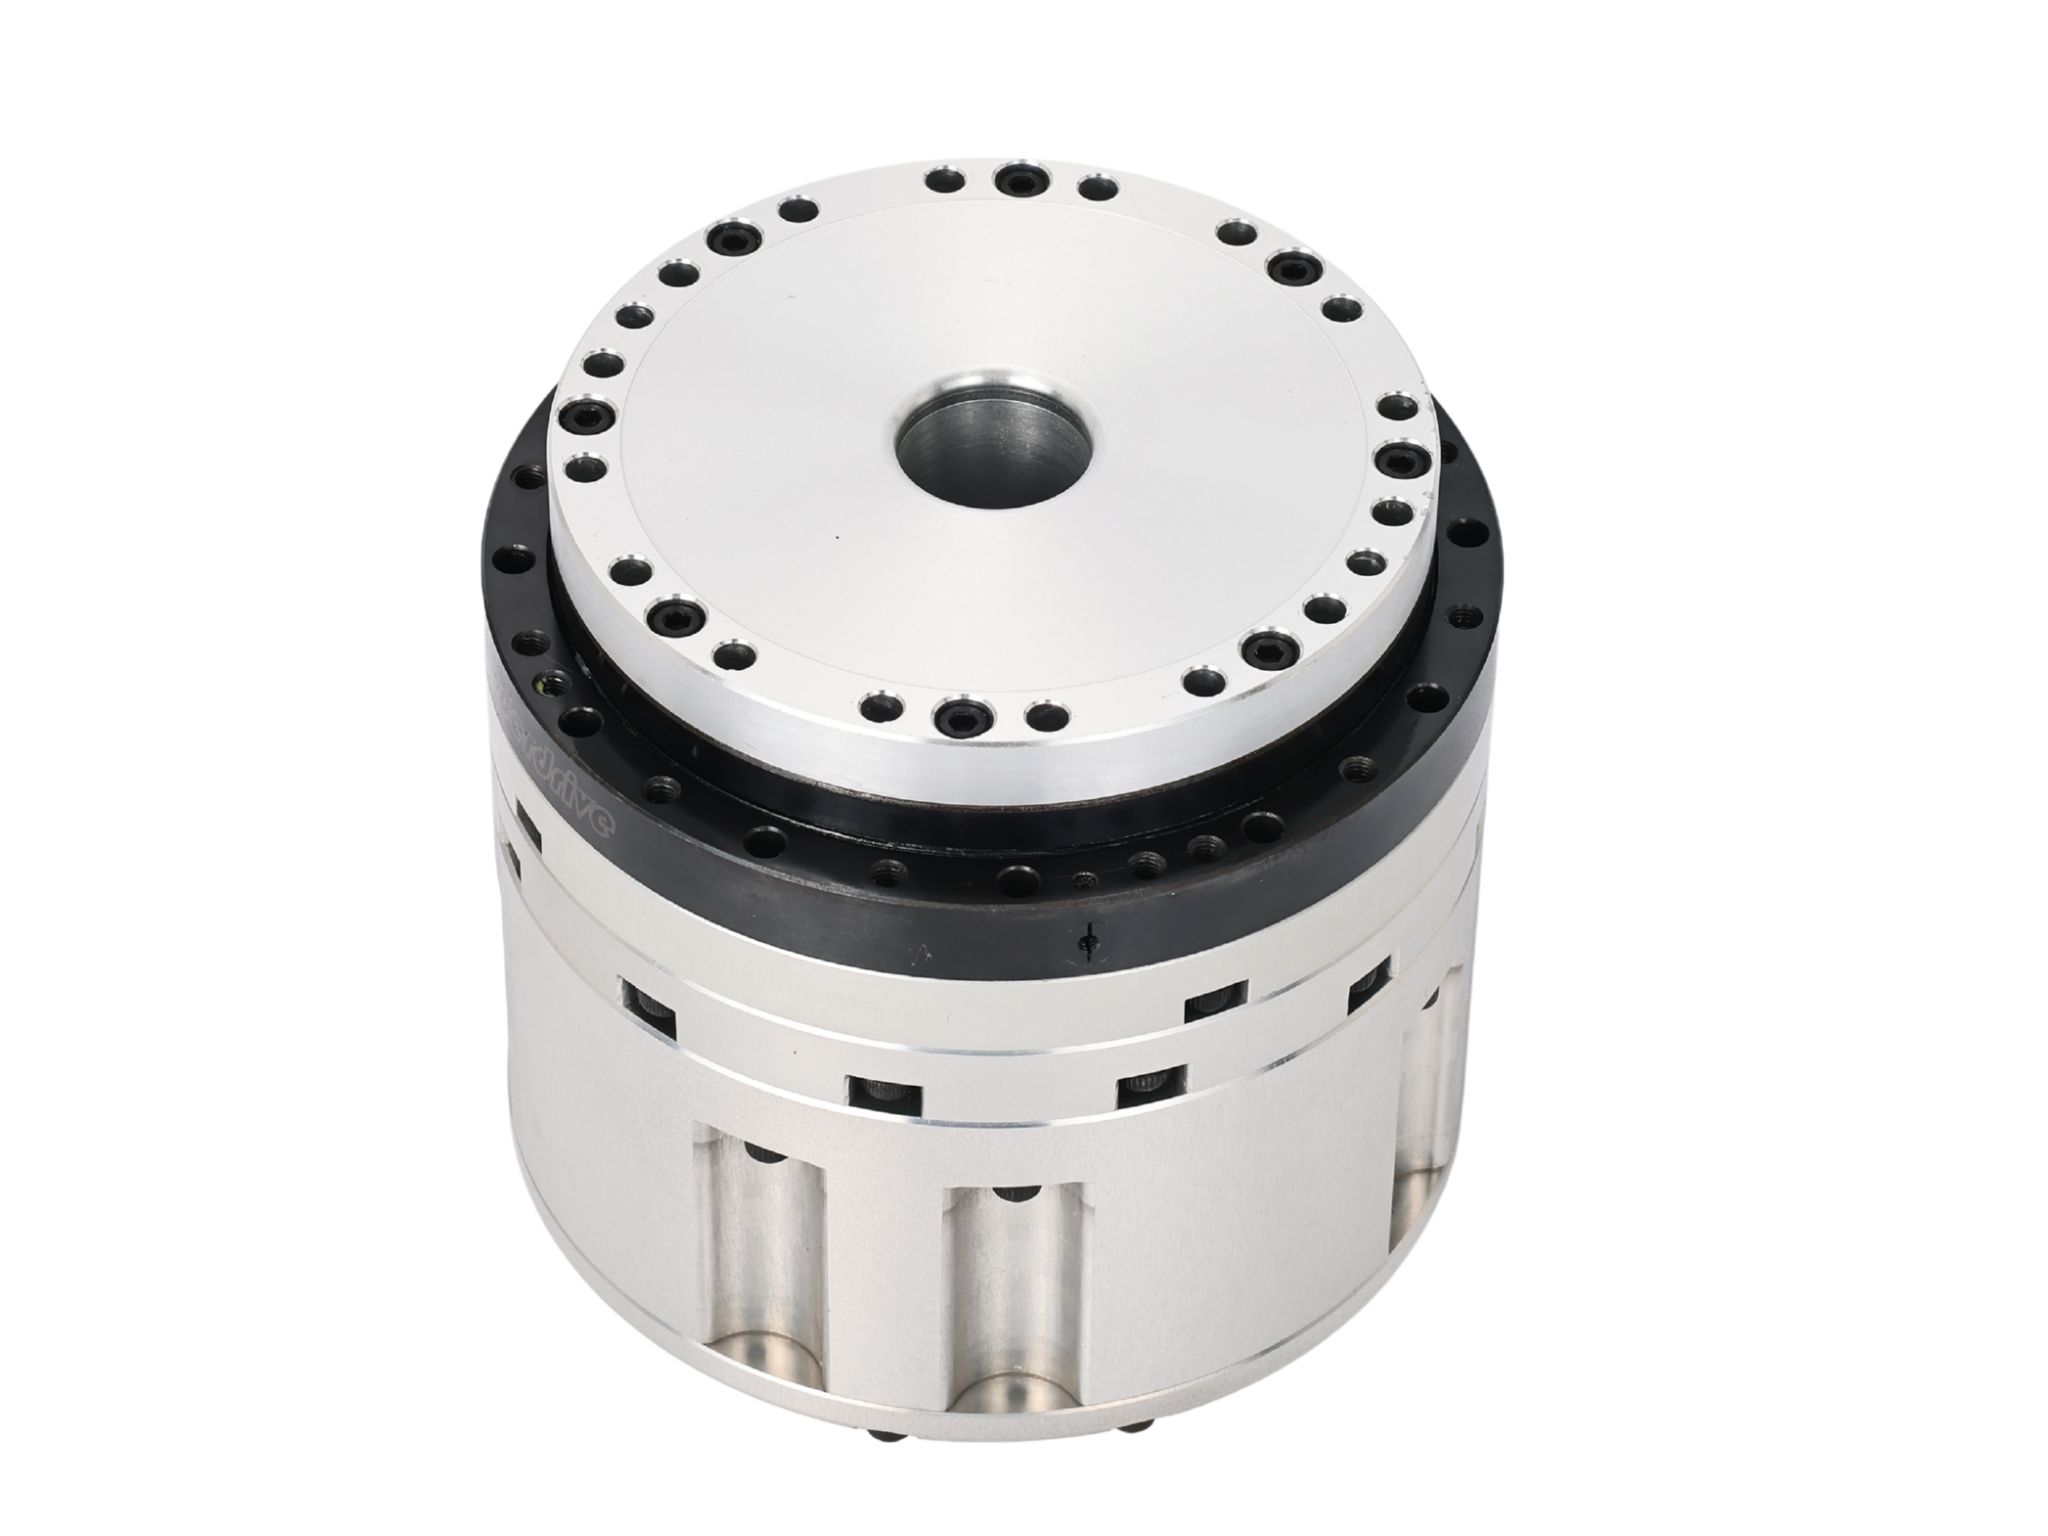
Un actuador de articulación robótica, también denominado módulo de articulación robótica o accionamiento de articulación, es un componente clave que afecta directamente al coste del hardware y al rendimiento de movimiento de un robot.
Instalado en las articulaciones de un robot, donde se conectan diferentes eslabones, el actuador acciona los mecanismos del robot, como brazos y piernas, para producir movimiento controlado. En una articulación rotativa típica, el actuador convierte el movimiento rotatorio generado por el motor en movimiento controlado del eslabón conectado.
Un actuador de articulación robótica puede estar compuesto por múltiples componentes funcionales, incluidos un motor como elemento de accionamiento, un reductor como elemento de transmisión, un codificador como elemento de detección, y una placa de control y software de control como sistema de control.
En los sistemas robóticos modernos, estos componentes se integran cada vez más en un módulo de actuador compacto, lo que convierte al actuador de articulación robótica en una parte importante de la arquitectura general del robot.
Tipos de actuadores de articulación robótica
Existen diferentes formas de clasificar los actuadores de articulación robótica según su tipo de movimiento, fuente de alimentación, arquitectura de transmisión y aplicación.
Comprender los tipos de actuadores de articulación robótica ayuda a los ingenieros a seleccionar un actuador según el par, la velocidad, la precisión, la rigidez, la elasticidad, el tamaño y el entorno operativo requeridos por el robot.
Tipos de actuadores de articulación robótica según el tipo de movimiento
Actuador rotativo
Un actuador rotativo produce movimiento de salida rotatorio y comúnmente se basa en un motor combinado con un reductor o mecanismo de transmisión.
Los actuadores rotativos se utilizan ampliamente en articulaciones de robots que requieren movimiento angular, incluidos el hombro, la cintura, la cadera, el codo, la muñeca y otras articulaciones rotativas.
Según la aplicación, la transmisión puede utilizar un reductor de accionamiento armónico, un reductor RV, una caja de engranajes planetaria u otra arquitectura de transmisión de precisión.
Actuador lineal
Un actuador lineal produce movimiento de salida lineal en lugar de movimiento rotatorio.
Un actuador lineal eléctrico típico puede combinar un motor con un husillo de bolas, un husillo de rodillos u otro mecanismo de transmisión lineal.
Los actuadores lineales son adecuados para mecanismos robóticos que requieren empujar, tirar, elevar u otros movimientos lineales. También pueden utilizarse en piernas robóticas y otros mecanismos en los que el movimiento lineal se convierte en movimiento de articulación mediante un sistema de varillaje.
Tipos de actuadores de articulación robótica según la fuente de alimentación
Los actuadores robóticos también pueden clasificarse según la fuente de energía utilizada para generar movimiento mecánico. Los tipos principales incluyen actuadores eléctricos, hidráulicos y neumáticos.
Actuador eléctrico
Los actuadores eléctricos utilizan un motor eléctrico como fuente de alimentación principal. Según la aplicación, el motor puede ser un servomotor, un motor paso a paso, un motor de par sin carcasa o un motor sin núcleo.
Los actuadores eléctricos proporcionan un control preciso del movimiento, una respuesta rápida y una integración relativamente sencilla con sistemas de control electrónico. Actualmente se utilizan ampliamente en robots, en particular robots colaborativos, robots industriales, robots móviles y robots humanoides.
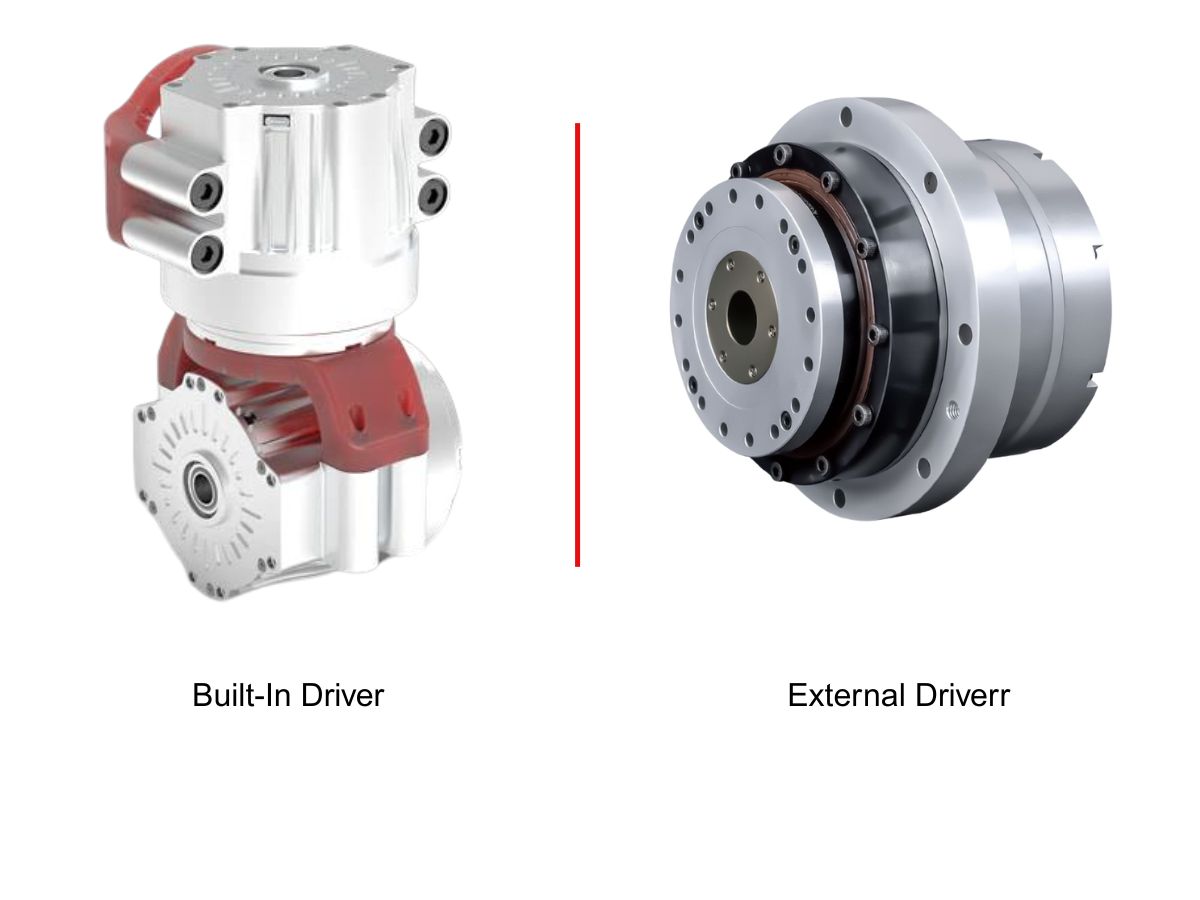
Para articulaciones robóticas compactas, un actuador eléctrico puede integrar el motor, el reductor, el codificador, el freno y la electrónica de accionamiento en un único módulo.
Actuador hidráulico
Los actuadores hidráulicos generan fuerza mecánica mediante fluido hidráulico presurizado.
Su principal ventaja es la elevada densidad de fuerza y potencia, lo que los hace adecuados para sistemas robóticos de servicio pesado y aplicaciones que requieren una fuerza de salida muy alta.
La actuación hidráulica se ha utilizado en robots industriales pesados, robots de construcción y algunos proyectos anteriores de desarrollo de robots humanoides.
Sin embargo, los sistemas hidráulicos generalmente requieren bombas, válvulas, tuberías y gestión de fluidos adicionales. La complejidad del sistema, los requisitos de mantenimiento, las consideraciones sobre fugas y los requisitos de control también pueden aumentar la complejidad general del diseño.
Actuador neumático
Los actuadores neumáticos utilizan aire comprimido para generar movimiento mecánico.
Pueden proporcionar una respuesta rápida y estructuras mecánicas relativamente simples, mientras que la compresibilidad del aire también puede proporcionar cierto grado de elasticidad natural.
Los actuadores neumáticos se utilizan habitualmente para mecanismos simples de agarre, sujeción, recogida y colocación, así como para automatización ligera.
Sin embargo, en comparación con los servactuadores eléctricos, los sistemas neumáticos pueden ser más difíciles de controlar con precisión en aplicaciones que requieren un control exacto y continuo de la posición.
Tipos de actuadores de articulación robótica según la transmisión y la arquitectura mecánica
Otra forma importante de clasificar los actuadores de articulación robótica es según su arquitectura de transmisión.
Actuador rígido tradicional (TSA)
Un actuador rígido tradicional generalmente consta de un motor combinado con un reductor de alta relación.
La elevada relación de reducción aumenta el par de salida al tiempo que mantiene un control de movimiento relativamente preciso. Esta arquitectura se utiliza ampliamente en articulaciones industriales y robóticas debido a su tecnología madura y sus soluciones de transmisión consolidadas.
Los reductores de accionamiento armónico y RV se utilizan habitualmente en este tipo de actuador de articulación robótica.
Sin embargo, un actuador con una elevada reducción puede presentar limitaciones en términos de retroaccionabilidad, transparencia de fuerza y comportamiento ante impactos en comparación con arquitecturas de menor relación o de accionamiento directo.
Actuador elástico en serie (SEA) y actuador elástico en paralelo (PEA)
Un actuador elástico en serie (SEA) incorpora un elemento elástico, como un resorte, en la trayectoria de transmisión. Un actuador elástico en paralelo (PEA) utiliza un elemento elástico en paralelo con el actuador.
Los elementos elásticos pueden absorber impactos mecánicos y proporcionar elasticidad controlada, lo que puede ser valioso para la interacción humano-robot y el movimiento dinámico.
Por ello, estas arquitecturas de actuadores se consideran para robots colaborativos, robots con patas, robots de rehabilitación y otras aplicaciones en las que la elasticidad y la seguridad de interacción son importantes.
El elemento elástico adicional también introduce requisitos mecánicos y de control más complejos.
Actuador de accionamiento cuasi directo (QDD)
Un actuador de accionamiento cuasi directo (QDD) generalmente combina un motor de alta densidad de par con una transmisión de baja relación.
En comparación con los actuadores con engranajes de alta relación, los sistemas QDD pueden proporcionar mayor transparencia de fuerza, mayor retroaccionabilidad y una rápida respuesta dinámica.
Esta arquitectura es especialmente relevante para robots con patas, robots cuadrúpedos y otros sistemas robóticos que requieren cambios rápidos de par y movimiento.
La contrapartida es que la menor relación de reducción exige que el propio motor proporcione un par significativamente mayor, lo que puede aumentar el tamaño del motor, los requisitos de corriente y la carga térmica.
Actuador de accionamiento directo (DD)
Un actuador de accionamiento directo (DD) conecta el motor directamente a la salida de la articulación sin un reductor mecánico.
Como no hay engranaje de reducción entre el motor y la salida, el sistema puede eliminar el juego de la caja de engranajes y proporcionar una transparencia de fuerza y retroaccionabilidad muy elevadas.
Los actuadores de accionamiento directo pueden resultar atractivos para sistemas de movimiento de precisión y aplicaciones que requieren un control de par altamente sensible.
Sin embargo, alcanzar un par de salida elevado a baja velocidad requiere un motor de alta densidad de par, lo que puede dar como resultado mayores dimensiones del motor, mayor masa y mayor coste en comparación con los actuadores con engranajes.
Efectores finales de robots y su relación con los actuadores
Los efectores finales de robots se analizan a veces junto con los actuadores robóticos, pero cumplen funciones diferentes.
Un actuador de articulación robótica acciona las articulaciones y los eslabones del robot, mientras que un efector final interactúa directamente con la pieza de trabajo o el entorno.
Pinzas
Las pinzas robóticas incluyen pinzas mecánicas, como mecanismos de agarre paralelos o rotativos, así como pinzas de vacío y pinzas magnéticas.
Se utilizan para recoger, manipular, posicionar y sujetar piezas de trabajo.
Herramientas robóticas especializadas
Los efectores finales especializados incluyen pistolas de soldadura, herramientas de rectificado y pulido, pistolas de pulverización, herramientas de corte, sistemas de dosificación y otros equipos específicos para cada aplicación.
Estas herramientas realizan la tarea real en el extremo de trabajo del robot, mientras que los actuadores de articulación robótica proporcionan el movimiento necesario para posicionar y orientar el efector final.
¿Cómo seleccionar un actuador de articulación robótica?
La selección de un actuador de articulación robótica debe basarse en la estructura mecánica del robot, los requisitos de la tarea, el perfil de carga, el rendimiento de movimiento requerido y el entorno operativo.
Los diferentes tipos de arquitecturas de actuadores de articulación robótica pueden tener características muy distintas, por lo que el actuador debe seleccionarse junto con el sistema robótico completo.
Grados de libertad
Los grados de libertad (DOF) se refieren al número de direcciones de movimiento controlables de forma independiente en un robot.
Un robot humanoide generalmente requiere múltiples grados de libertad para reproducir movimientos complejos similares a los humanos. Aumentar el número de DOF puede incrementar el rango de movimientos posibles y la flexibilidad del robot, pero también aumenta el número de actuadores, canales de control, sensores, cables e interfaces mecánicas necesarios.
Por lo tanto, el número requerido de grados de libertad debe determinarse según las tareas previstas y la arquitectura mecánica del robot.
Carga útil nominal
La carga útil nominal, también denominada carga útil efectiva, describe la carga máxima que un robot puede manipular de forma continua en condiciones operativas especificadas.
Los requisitos de carga útil afectan directamente a los requisitos de par de las articulaciones del robot.
Cuando el par de salida requerido es elevado, aumentar la potencia del motor no siempre es la única solución. Dentro de un rango de velocidad adecuado, una relación de reducción apropiada puede aumentar el par de salida y permitir el uso de un motor más pequeño.
Durante la selección del actuador debe considerarse el perfil de carga completo, incluida la aceleración, la desaceleración, el par máximo y las fuerzas externas.
Espacio de trabajo
El espacio de trabajo, o rango de trabajo, describe la región tridimensional que el robot puede alcanzar.
El tamaño y la forma del espacio de trabajo dependen de la arquitectura mecánica general del robot, las dimensiones de los eslabones, la disposición de las articulaciones y los grados de libertad.
Los actuadores de articulación robótica influyen directamente en la rotación disponible de las articulaciones, el par de salida, las dimensiones del actuador y el empaquetado mecánico, que a su vez afectan al espacio de trabajo general del robot.
Precisión de movimiento
La precisión de movimiento describe con qué exactitud el robot puede alcanzar una posición o trayectoria comandada.
La repetibilidad está influida por la precisión del reductor y del sistema de transmisión, la resolución del codificador, la rigidez mecánica y el sistema de control.
La precisión de posicionamiento absoluto depende del rendimiento combinado del codificador, el reductor, la transmisión mecánica, la calibración y los algoritmos de control.
Por lo tanto, para robots que realizan ensamblaje de precisión, inspección, manipulación u otras tareas de movimiento fino, el actuador debe evaluarse como parte del sistema completo de control de movimiento y no únicamente por la precisión del reductor.
Otros parámetros que se deben considerar al seleccionar un actuador de articulación robótica
Además de los grados de libertad, la carga útil, el espacio de trabajo y la precisión de movimiento, los ingenieros deben considerar otros parámetros del actuador, incluidos:
Velocidad de funcionamiento
Par continuo y máximo
Método de control
Arquitectura de accionamiento
Fuente de alimentación y voltaje
Método de instalación
Dimensiones del actuador
Masa del actuador
Tipo y resolución del codificador
Requisitos de freno
Interfaz de comunicación
Grado de protección
Temperatura de funcionamiento
Ciclo de trabajo
Vida útil prevista
Estos parámetros determinan colectivamente dónde puede operar un actuador robótico y qué nivel de rendimiento puede alcanzar el robot.
En particular, para los robots humanoides, la selección del actuador implica equilibrar la densidad de par, el peso, el tamaño, la rigidez, la retroaccionabilidad, la precisión, el rendimiento térmico y la respuesta dinámica.
¿Cómo satisfacen los diferentes actuadores de articulación robótica distintos requisitos de diseño?
No existe una única arquitectura de actuador adecuada para todas las articulaciones robóticas.
Un actuador de accionamiento armónico de alta relación puede proporcionar dimensiones compactas, una elevada relación de reducción y un juego casi nulo, lo que lo hace adecuado para muchas articulaciones robóticas de precisión.
Un actuador basado en RV puede proporcionar alto par y rigidez torsional para ejes robóticos más grandes y con mayores cargas.
Un actuador planetario puede proporcionar alta eficiencia y relaciones de transmisión flexibles para diversas aplicaciones de servocontrol.
Las arquitecturas QDD y de accionamiento directo pueden proporcionar mayor retroaccionabilidad y respuesta dinámica cuando estas características son prioritarias.
Las arquitecturas de actuadores elásticos pueden introducir elasticidad para aplicaciones que requieren interacción de fuerza y absorción de impactos.
Por lo tanto, la selección del actuador debe seguir los objetivos de diseño y los requisitos de aplicación del robot, en lugar de depender de una única arquitectura de transmisión.
Soluciones de actuadores de articulación robótica HONPINE
HONPINE se centra en actuadores eléctricos rotativos de articulación robótica y soluciones de movimiento integradas para aplicaciones robóticas y de automatización.
Un actuador de articulación robótica puede integrar el motor, el reductor de precisión, el codificador, el freno y los componentes de control en un sistema mecánico compacto, reduciendo la complejidad de integrar componentes individuales en el robot.
HONPINE desarrolla soluciones de actuadores eléctricos rotativos basadas en diferentes tecnologías de transmisión, incluidos el accionamiento armónico y otras arquitecturas de transmisión de precisión.
Para aplicaciones que requieren dimensiones compactas, alta precisión de posicionamiento, bajo juego e integración del control de movimiento, puede seleccionarse el actuador de articulación robótica adecuado según el par, la velocidad, la precisión, la rigidez, el espacio de instalación y las condiciones de funcionamiento requeridos.
Los ingenieros que busquen tipos de actuadores de articulación robótica, especificaciones de actuadores o información de selección específica para una aplicación pueden contactar con HONPINE para obtener documentación técnica e información de productos.
- ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?14-04-2026En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
- Motores DD frente a actuadores rotativos armónicos01-04-2026Este artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
- Wiki de Tecnología de Transmisión de Accionamiento Armónico15-10-2025Gracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
- Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta Gama13-08-2025Las series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
- El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINE07-08-2025Desde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.