







Actuador armónico de articulación robótica de alta precisión con alta exactitud de posicionamiento
● Introducción
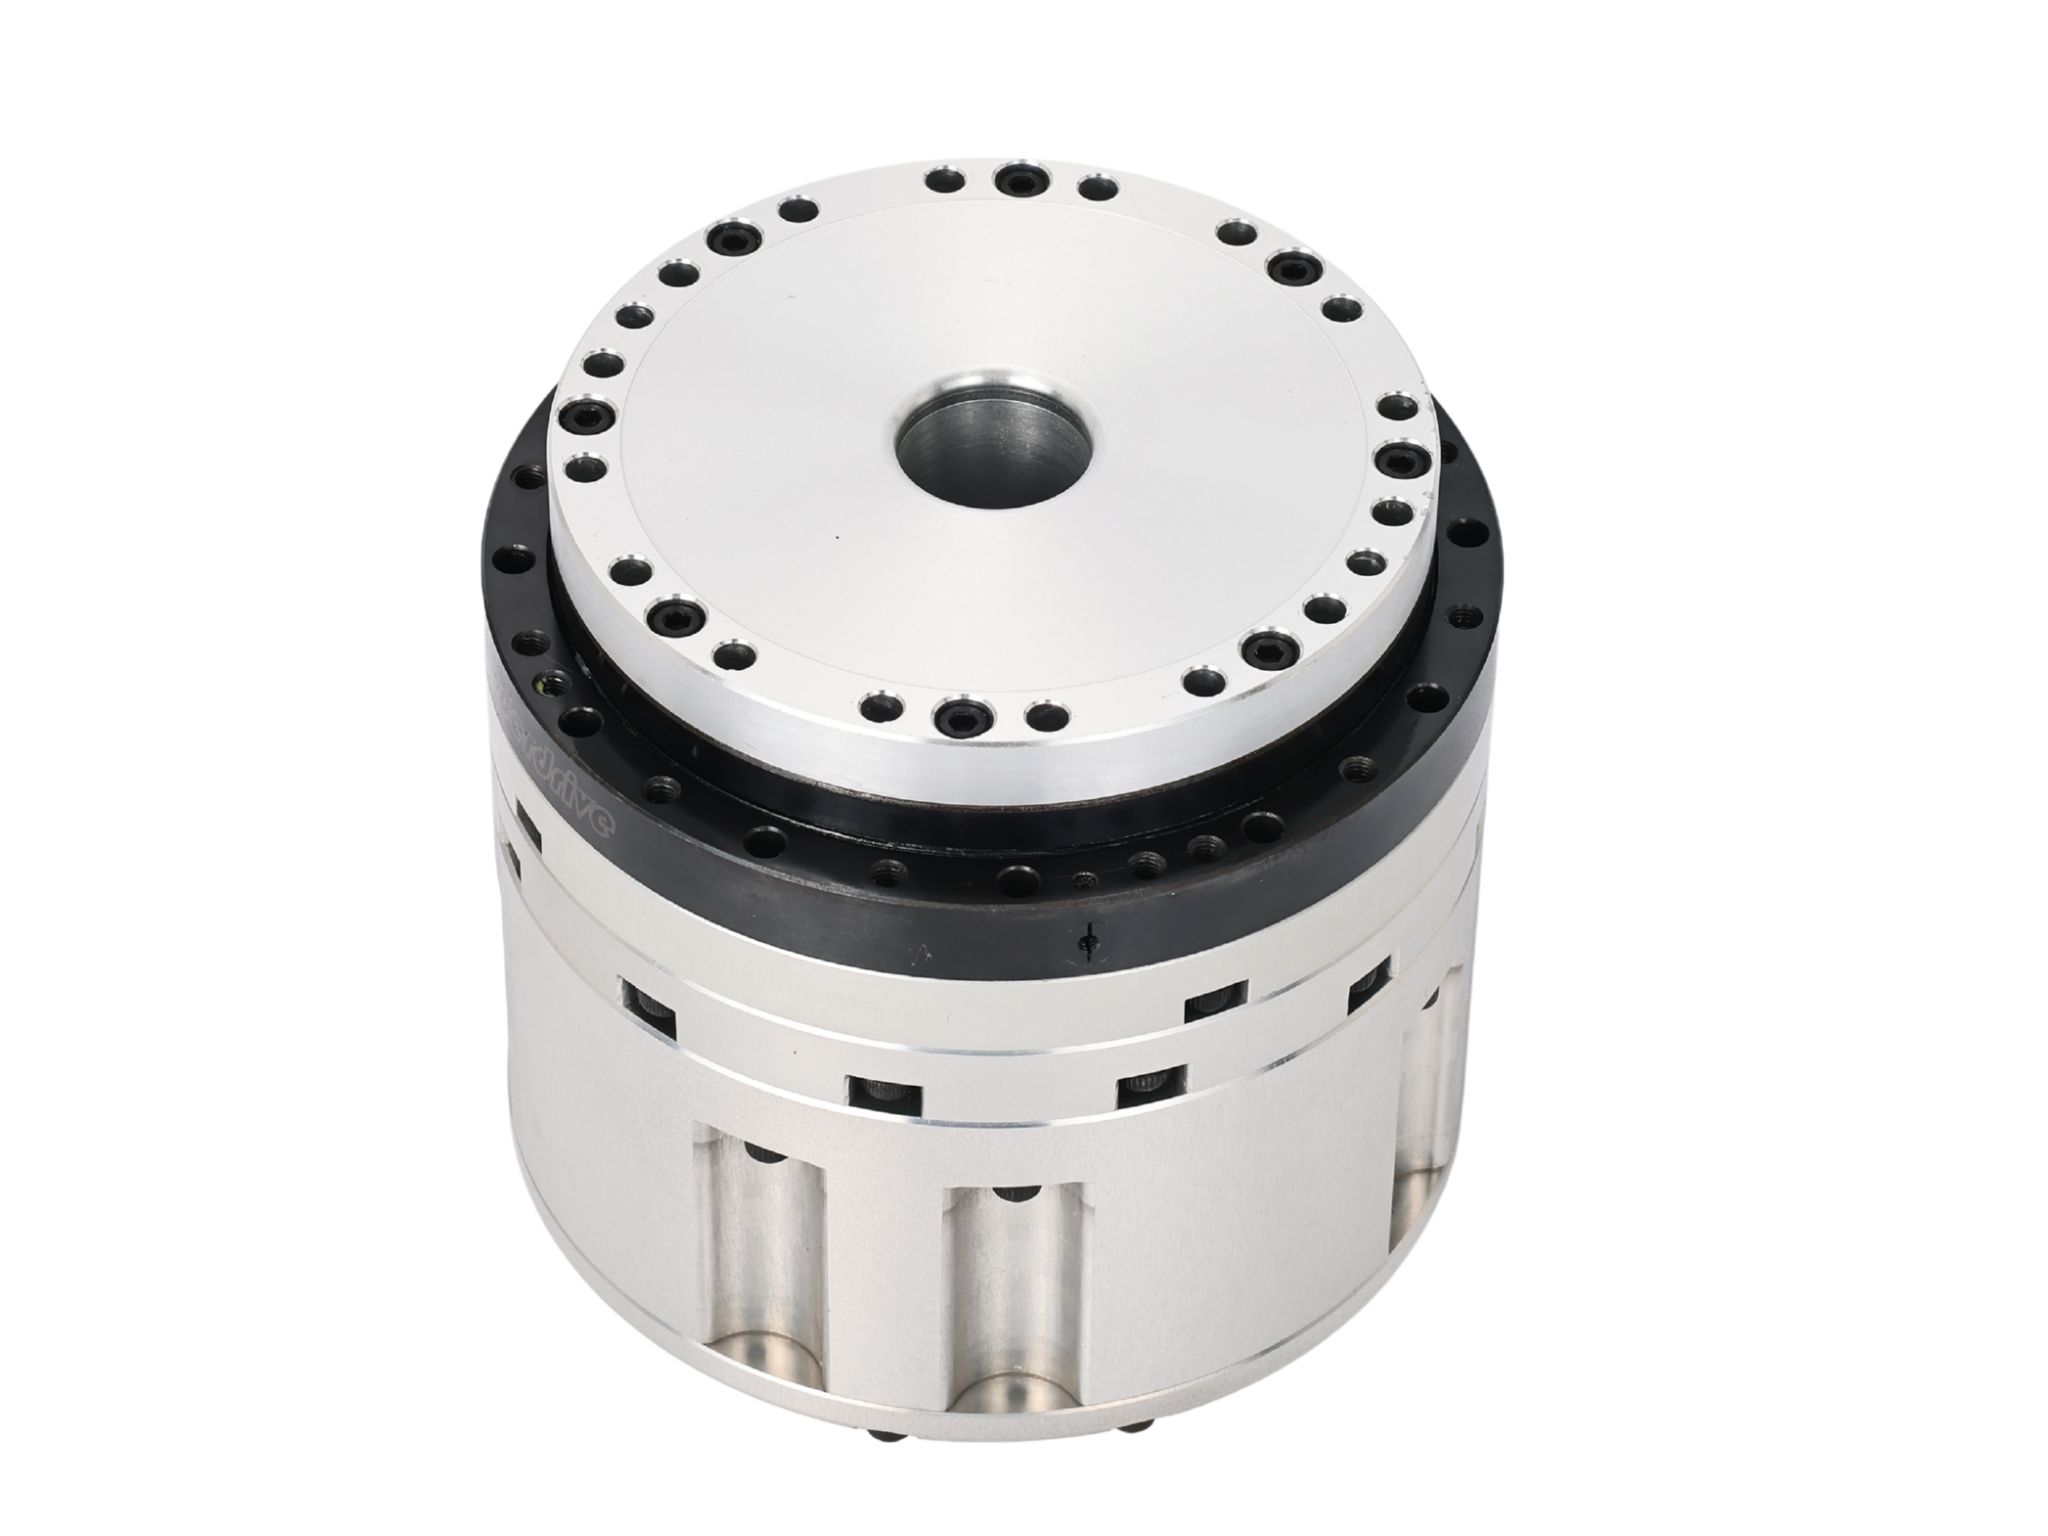
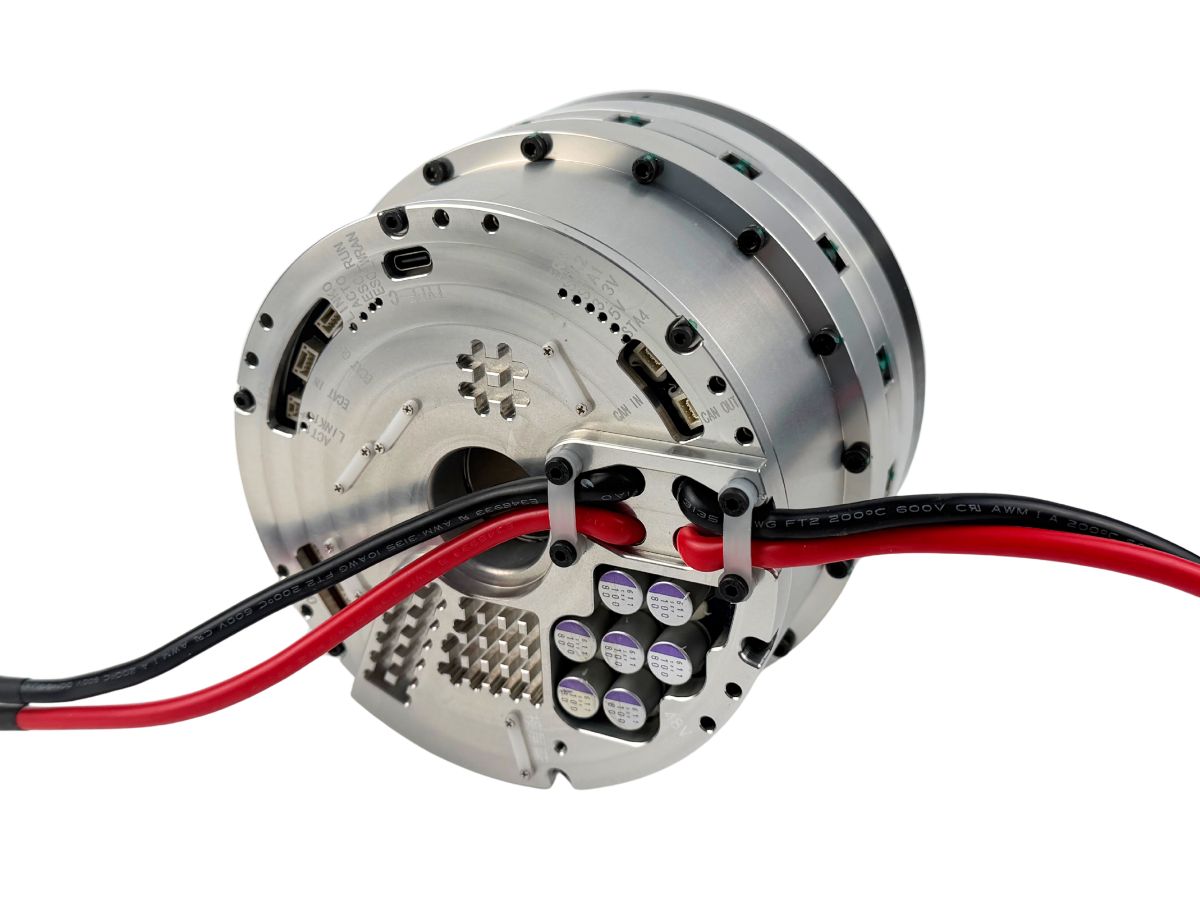
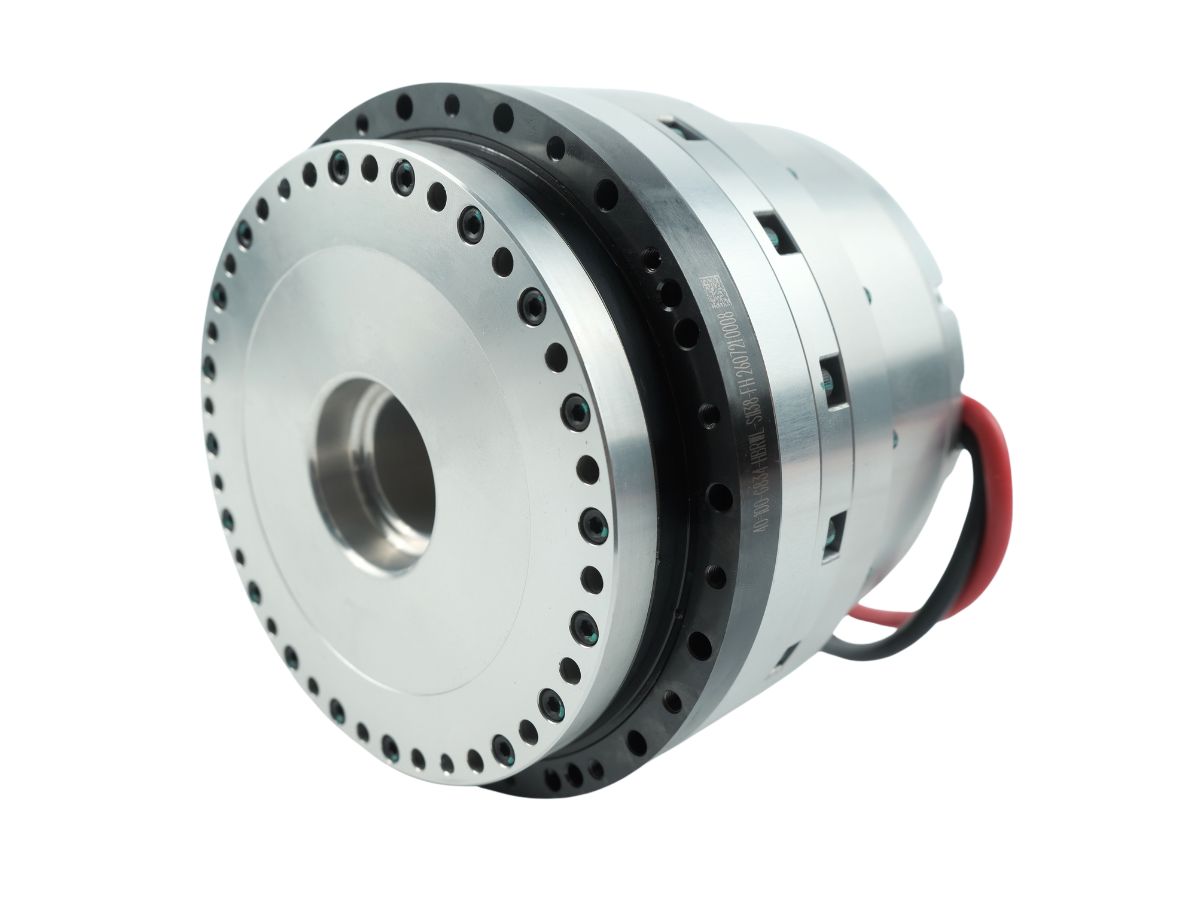
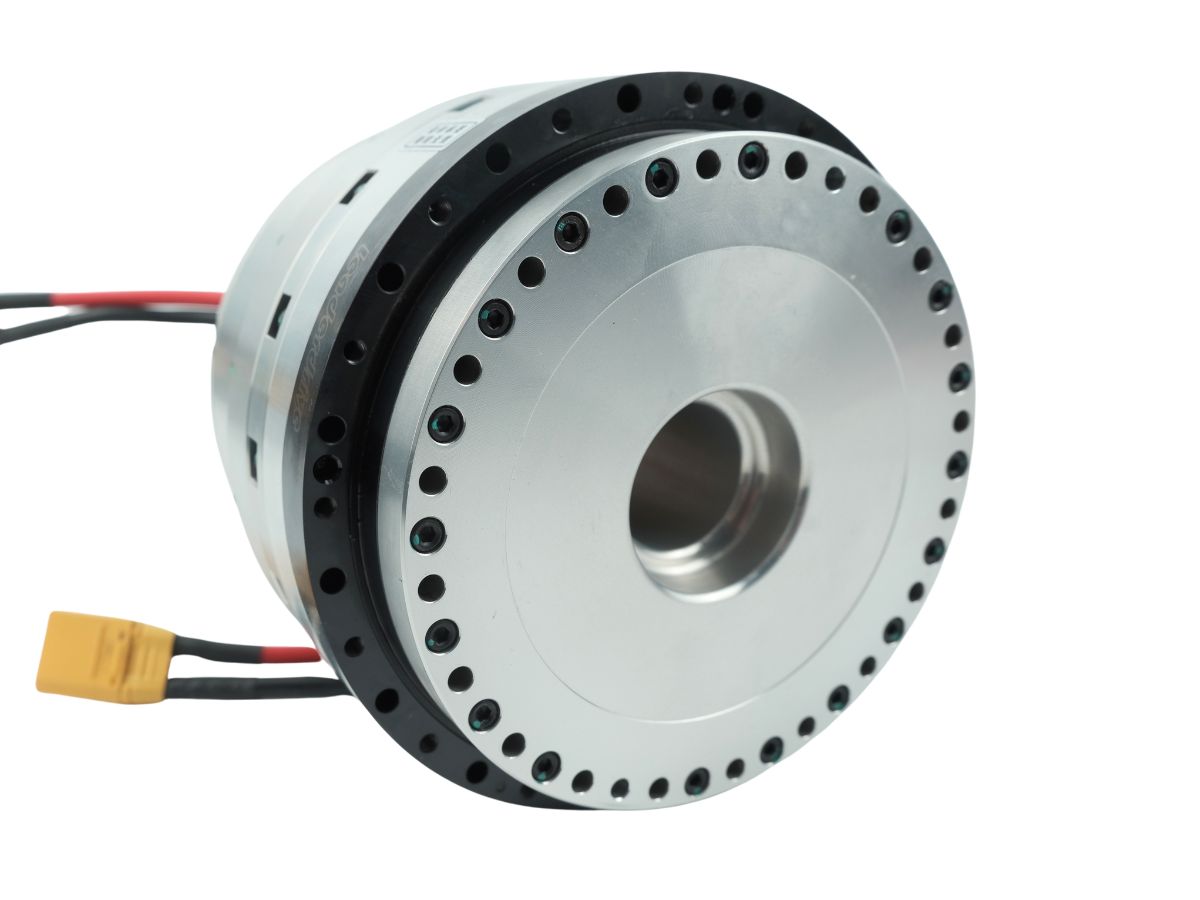
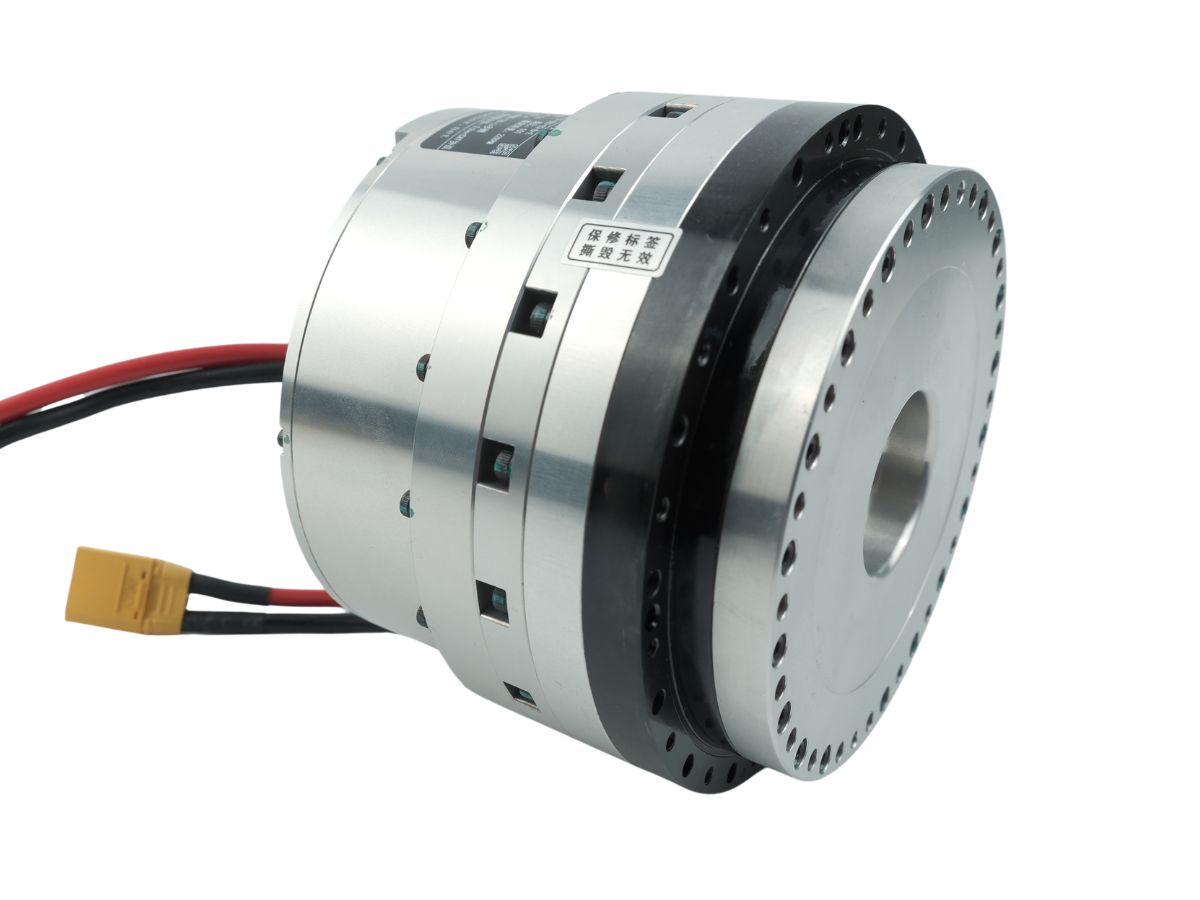
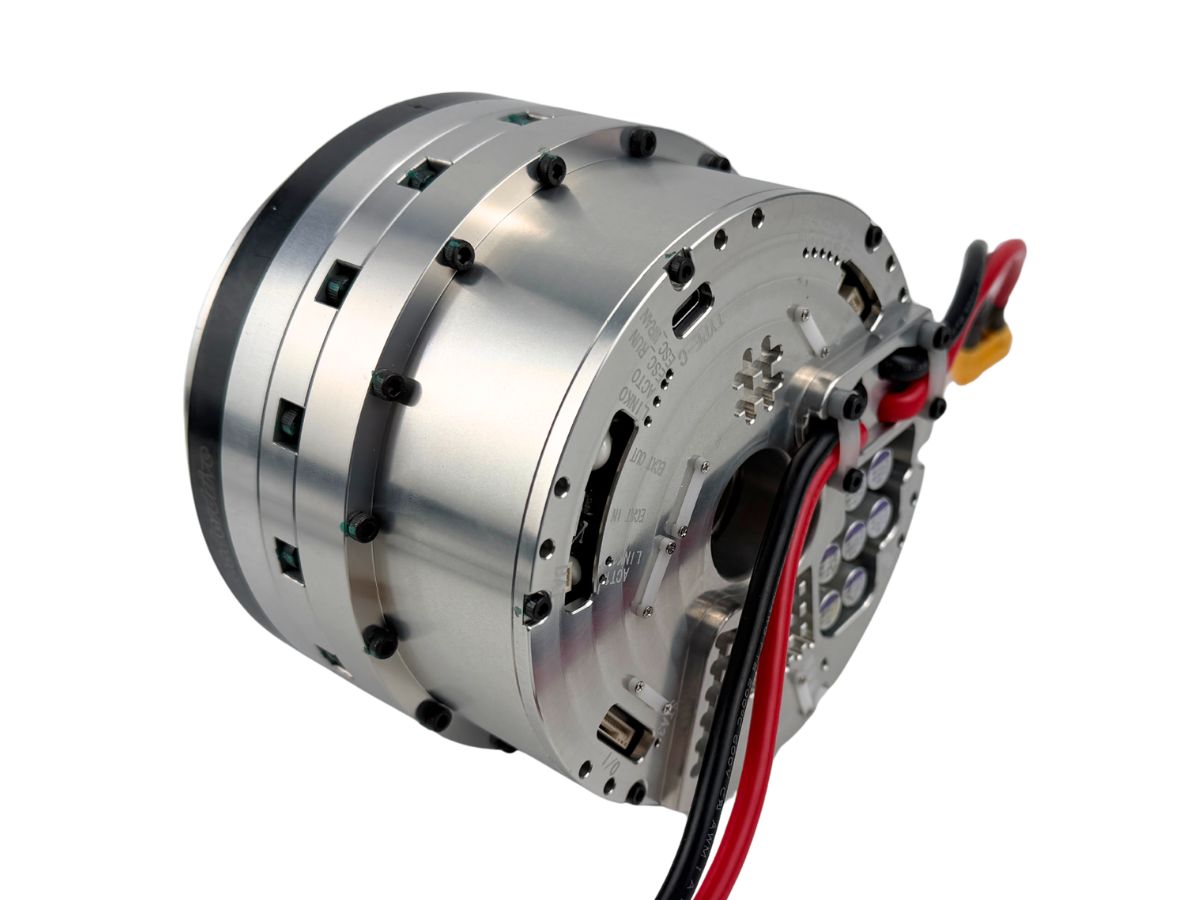
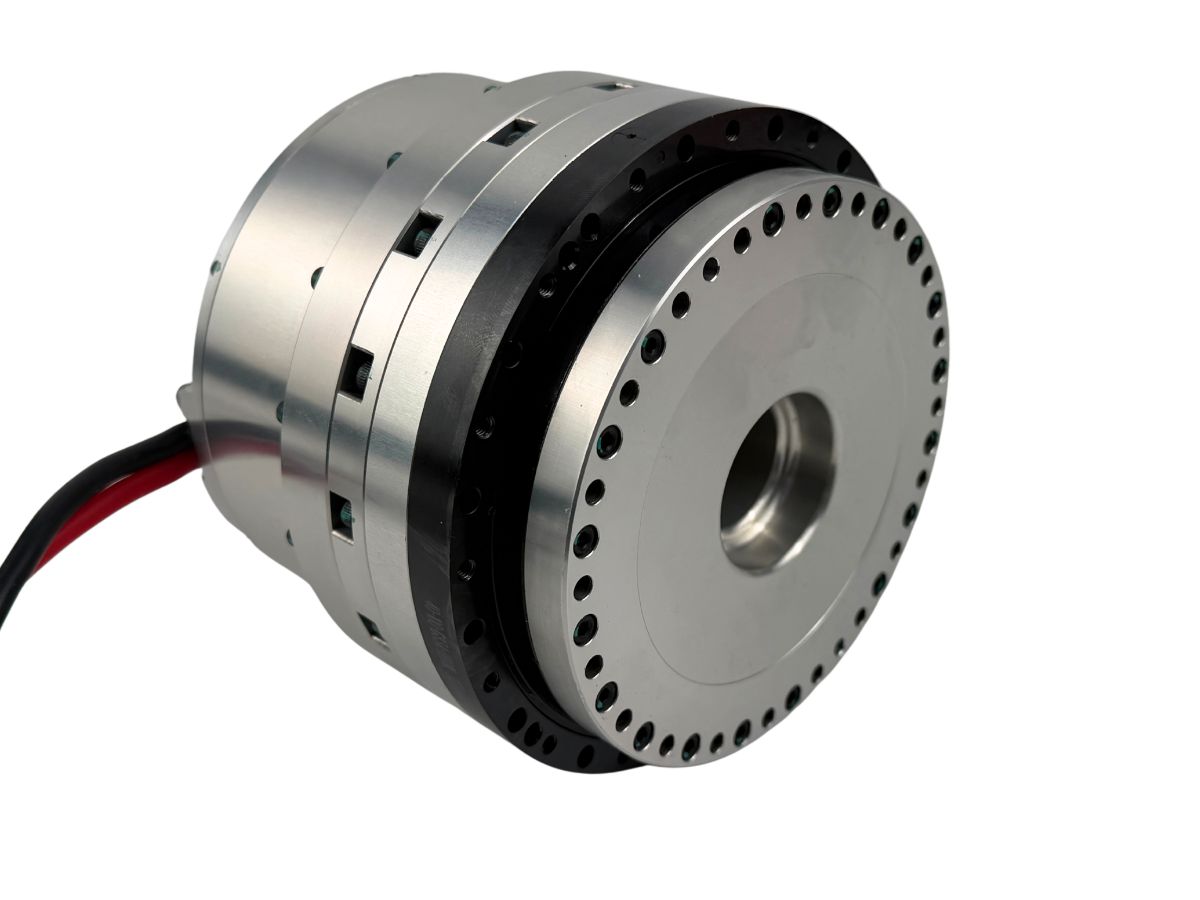
El actuador de articulación armónica HAU es especialmente adecuado para robots humanoides de alta precisión, robots de propósito especial y brazos robóticos. Al combinar alta precisión de posicionamiento, rendimiento de sobrecarga de grado industrial y un gran diámetro hueco, el HAU está diseñado para ayudar a los robots a lograr movimientos estables y precisos en aplicaciones exigentes.
Características
Alta precisión de posicionamiento
El actuador de articulación armónica HONPINE HAU alcanza una precisión de posicionamiento inferior a 15 arcsec y una repetibilidad inferior a 1.5 arcsec, proporcionando un control de movimiento preciso para articulaciones robóticas que requieren un rendimiento de posicionamiento constante.
En comparación con muchos actuadores de articulación armónica similares del mercado, el HAU ofrece un alto nivel de precisión de posicionamiento al tiempo que mantiene la resistencia mecánica necesaria para aplicaciones robóticas prácticas.
Para proyectos con requisitos de precisión más exigentes, HONPINE también puede proporcionar soluciones personalizadas de actuadores de articulación armónica con una precisión de posicionamiento inferior a 15 arcsec, de acuerdo con los requisitos específicos de la aplicación.
Rendimiento de sobrecarga de grado industrial
El actuador de articulación armónica HONPINE HAU está diseñado para aplicaciones industriales exigentes, con suficiente redundancia mecánica y de potencia para proporcionar un rendimiento fiable bajo cargas variables y condiciones de funcionamiento dinámicas.
Su amplio rango operativo de par máximo y velocidad permite al actuador mantener una respuesta dinámica más eficaz a diferentes velocidades de movimiento. Por ejemplo, el HAU14 puede proporcionar un par máximo de 35 N·m en un rango de velocidad de 0–4,000 rpm.
Un rango utilizable más amplio de par y velocidad proporciona al actuador de articulación armónica una mayor flexibilidad cuando el robot opera con diferentes perfiles de movimiento. En lugar de optimizarse solo para un rango operativo estrecho, el HAU está diseñado para proporcionar una salida de potencia más estable y con mayor capacidad de respuesta en una gama más amplia de condiciones de trabajo.
Diseño hueco de gran tamaño para facilitar el tendido de cables
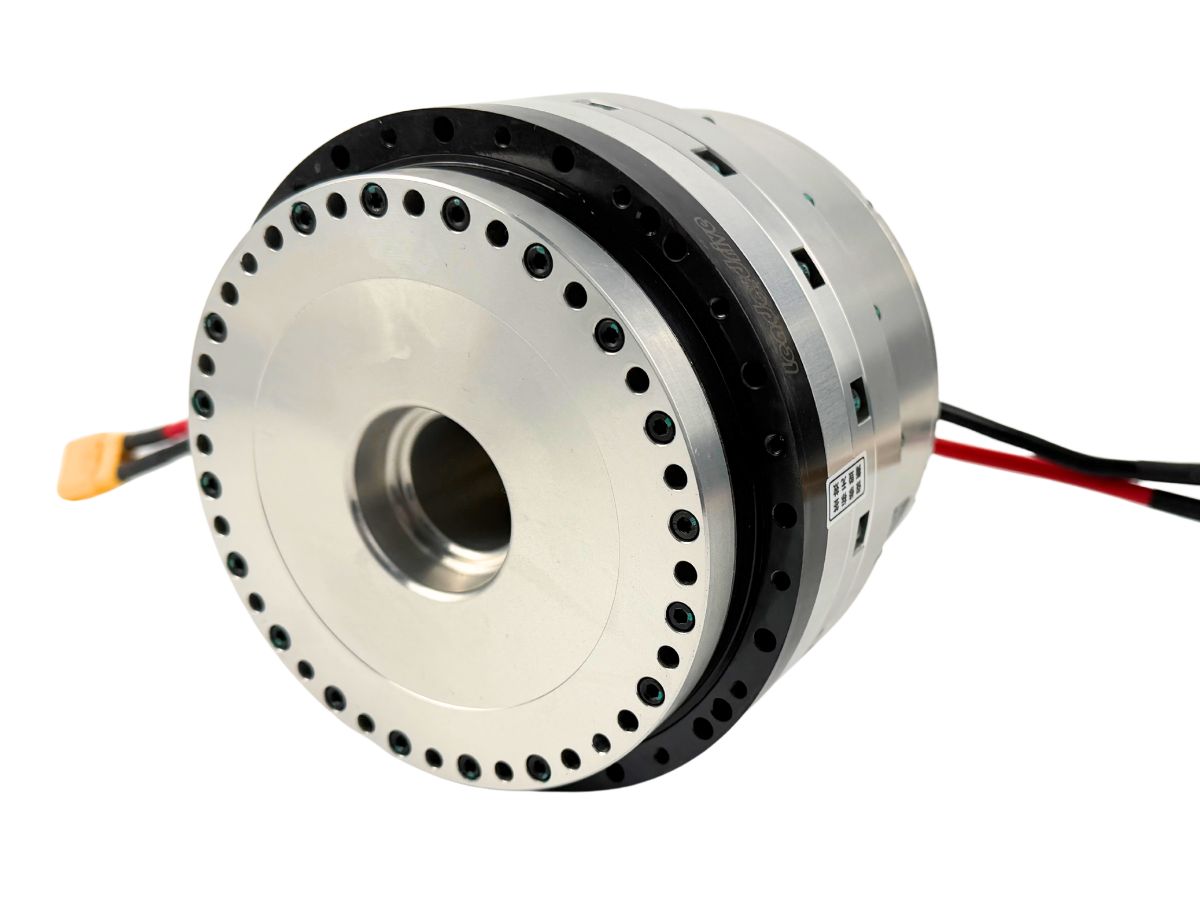
Otra ventaja importante del actuador de articulación armónica HONPINE HAU es su diseño hueco de gran tamaño. El diámetro interior hueco varía de 16.8 mm a 28 mm, lo que es mayor que el de muchos actuadores de articulación armónica comparables.
El conducto hueco más grande proporciona espacio adicional para tender cables de alimentación, líneas de señal, cables de comunicación y otros cableados a través de la articulación del robot. Esto puede simplificar la gestión de cables y ayudar a reducir las interferencias con la estructura mecánica, especialmente en robots humanoides y brazos robóticos con configuraciones de articulaciones compactas.
Para sistemas robóticos en los que el tendido interno de cables y la integración mecánica compacta son importantes, el diseño hueco de gran tamaño del HAU proporciona una mayor flexibilidad durante el diseño de las articulaciones y del robot.
Especificaciones
Hoja 1