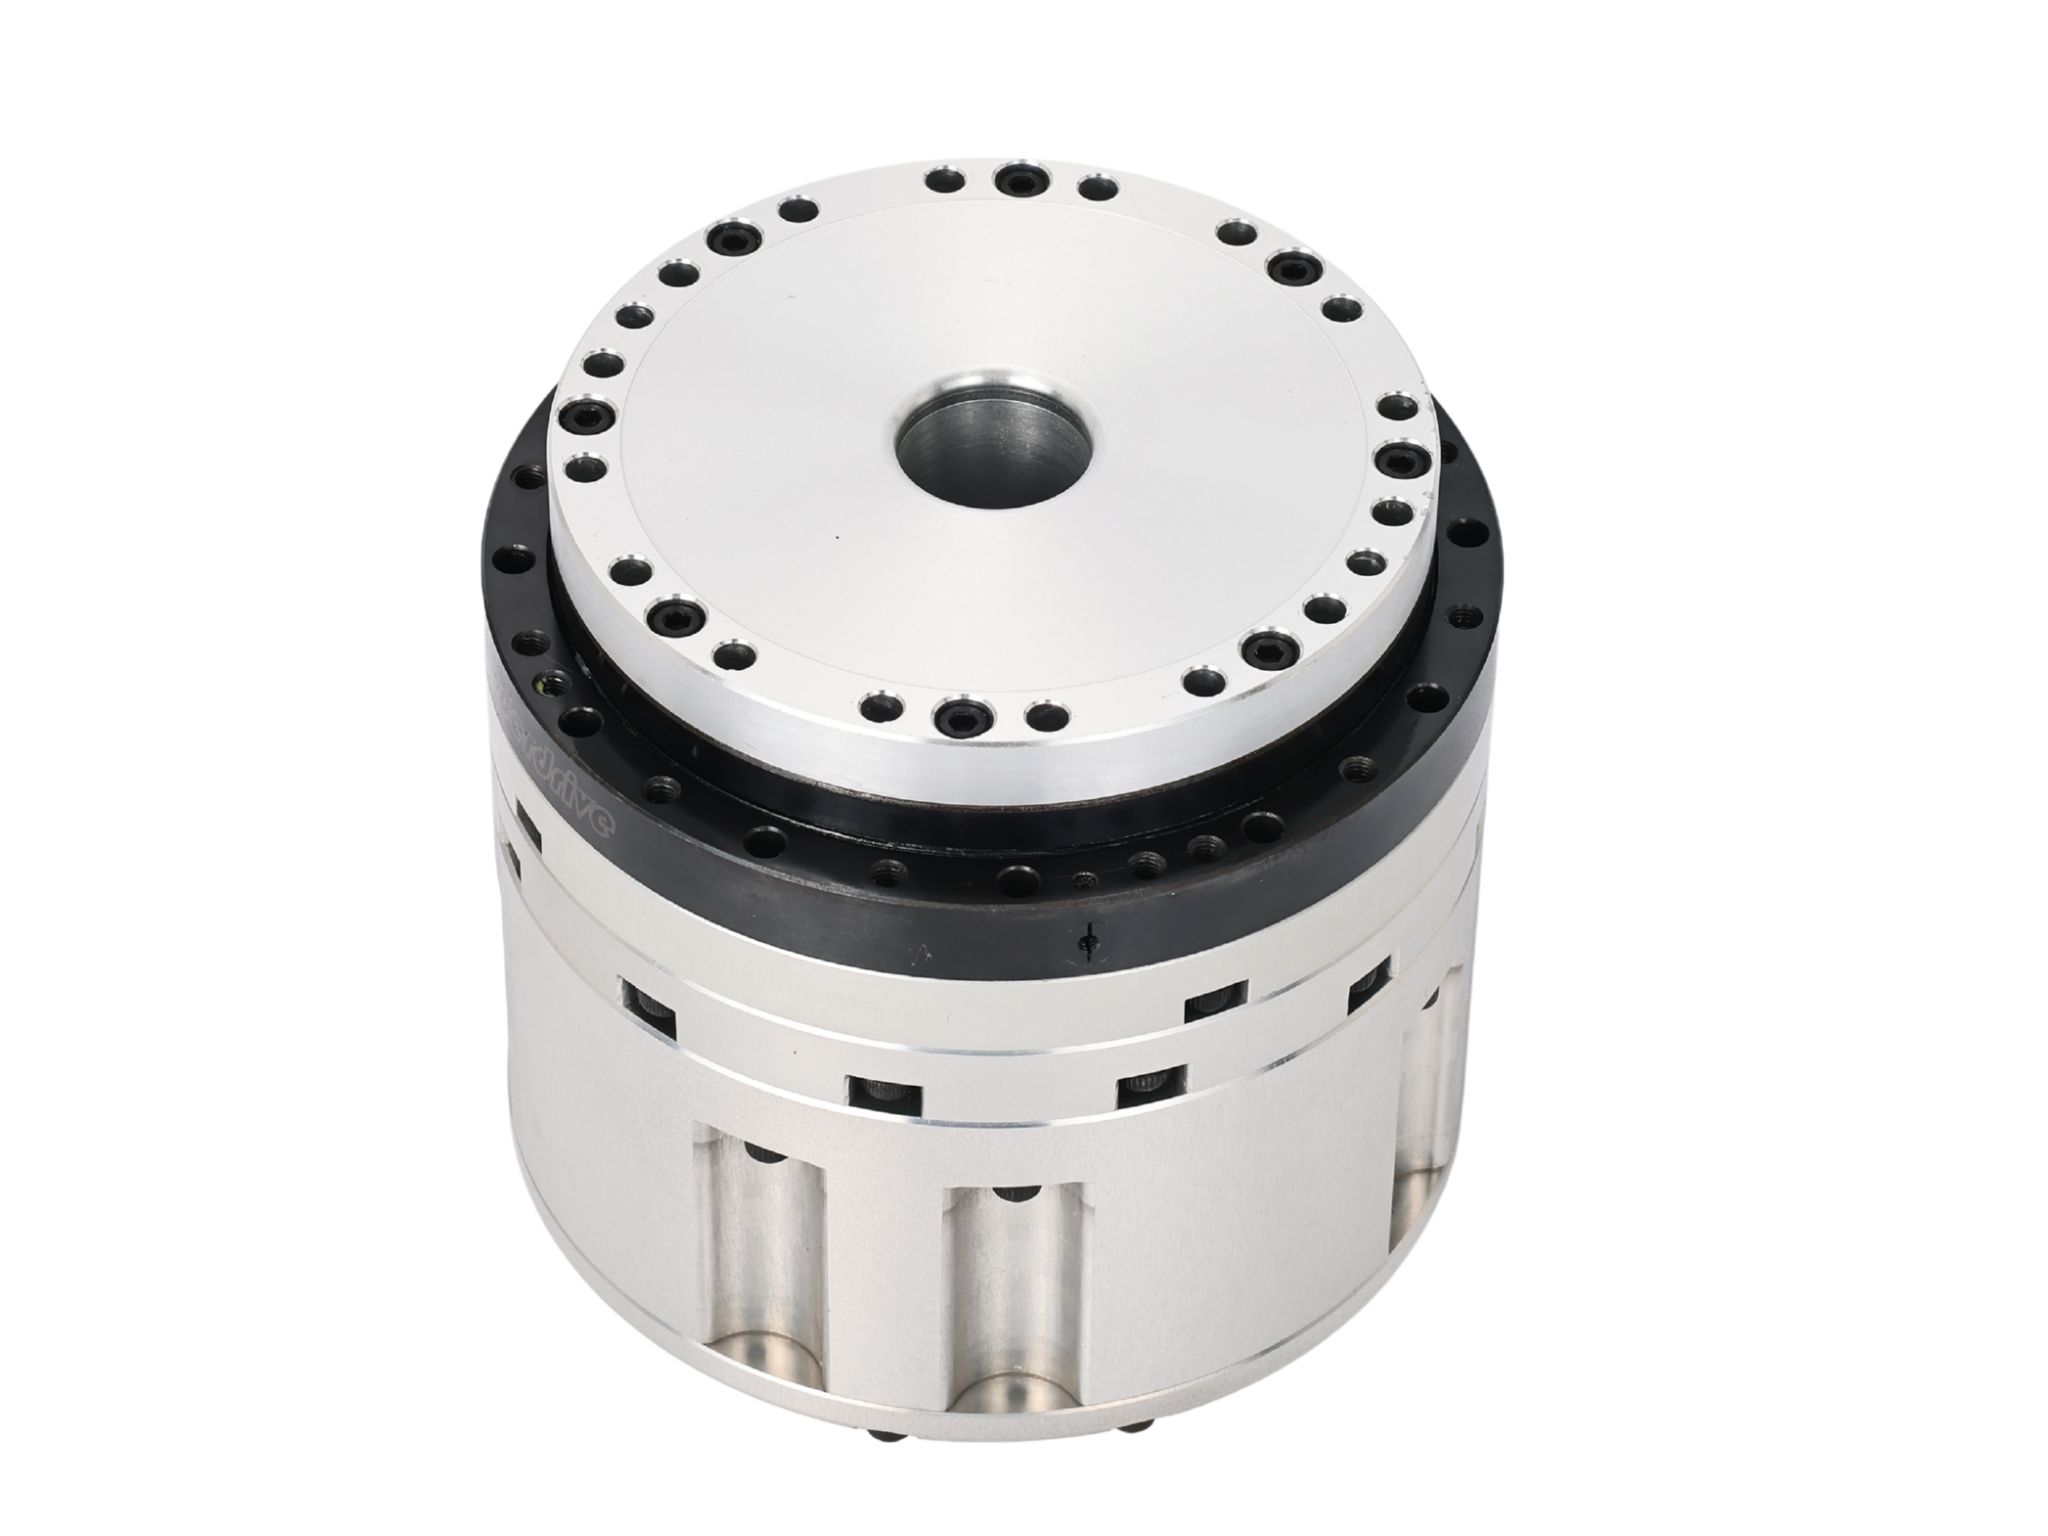








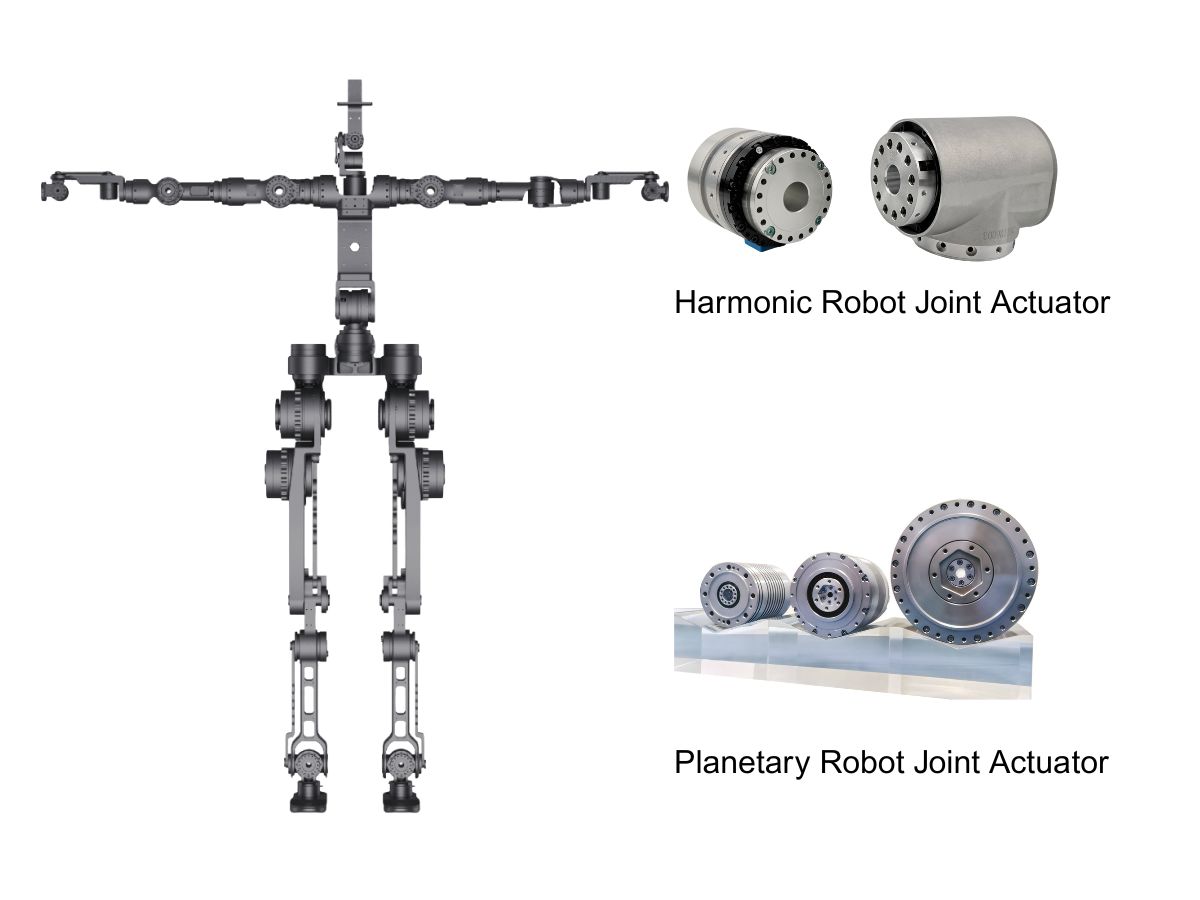
Unmotor de articulación robótica con engranaje armónico puede utilizarse en una amplia gama de sistemas robóticos, pero los requisitos reales de cada articulación pueden variar significativamente. Las articulaciones de muñeca, codo, hombro, cadera y otras articulaciones robóticas pueden requerir diferentes combinaciones de par, velocidad, precisión, rigidez, tamaño y retroalimentación.
Por lo tanto, la selección de un motor de articulación robótica con engranaje armónico debe comenzar siempre por los requisitos mecánicos de la articulación específica, en lugar de basarse simplemente en el tipo general de robot.
Brazos robóticos industriales
Los brazos robóticos industriales suelen tener seis o más ejes, y cada eje realiza una tarea mecánica diferente. Esto hace que la selección del actuador sea especialmente importante.
Para las articulaciones de muñeca, un motor de articulación robótica con engranaje armónico suele ser una excelente opción, ya que estos ejes requieren un posicionamiento angular preciso, bajo juego, dimensiones compactas y una inercia móvil relativamente baja. La muñeca debe cambiar con frecuencia la orientación de una antorcha de soldadura, una pinza, una herramienta de pulido, un husillo de mecanizado u otro efector final, por lo que es esencial un movimiento rotativo preciso y repetible.
Para las articulaciones de codo y antebrazo, los requisitos son más exigentes porque el actuador debe mover la estructura del brazo posterior y la carga útil. Un motor de articulación robótica con engranaje armónico puede proporcionar una alta densidad de par y movimiento con bajo juego, manteniendo el brazo relativamente compacto. La selección final debe basarse en la inercia real de la carga, la aceleración requerida, el par continuo y el par máximo.
Para los ejes grandes de hombro, base o alta carga útil, la carga mecánica puede ser considerablemente mayor. Estas articulaciones deben acelerar una gran parte de la estructura del robot y pueden estar sometidas a fuerzas externas significativas. En robots industriales pesados, también puede considerarse un reductor RV cuando se requiere una rigidez y capacidad de carga extremadamente altas. Sin embargo, para ejes robóticos compactos y orientados a la precisión, una transmisión armónica de tamaño adecuado puede seguir proporcionando un equilibrio atractivo entre densidad de par, precisión e integración mecánica.
El punto clave es que, incluso dentro de un mismo robot industrial, diferentes ejes pueden tener requisitos de actuador muy distintos.
Robots colaborativos
Los robots colaborativos ponen gran énfasis en el tamaño compacto, el bajo peso, el movimiento suave y el control preciso.
Un motor de articulación robótica con engranaje armónico es especialmente adecuado para articulaciones compactas de cobots, ya que la transmisión armónica puede proporcionar una alta relación de reducción y bajo juego dentro de un volumen mecánico relativamente pequeño.
El codo y la muñeca son especialmente importantes. Estas articulaciones afectan directamente a la posición y orientación del efector final, por lo que la precisión de la transmisión influye directamente en la capacidad del robot para realizar tareas de montaje, recogida, inspección e interacción humano-robot.
Para robots colaborativos avanzados, la selección del actuador también debe considerar la configuración del codificador, la retroalimentación de par, la comunicación, las funciones de seguridad y el ancho de banda de control, en lugar de considerar únicamente las especificaciones del reductor.
Robots humanoides
Los robots humanoides exigen algunos de los requisitos más elevados para los actuadores de articulaciones robóticas, ya que el robot debe combinar dimensiones compactas, bajo peso, alta densidad de par, control preciso y movimiento dinámico.
Un motor de articulación robótica con engranaje armónico puede resultar particularmente útil en la muñeca y el codo, donde el actuador debe mantenerse compacto mientras proporciona movimiento preciso y par suficiente para la manipulación.
El hombro requiere un par más alto porque debe acelerar el brazo y cualquier carga útil transportada por la mano. En este caso, el tamaño del actuador debe seleccionarse según la longitud del brazo, la masa posterior, la inercia y la aceleración requerida, en lugar de simplemente elegir el motor disponible más grande.
Para las articulaciones de cadera, rodilla y tobillo, los requisitos son aún más exigentes porque estas articulaciones intervienen directamente en el soporte del peso corporal y la generación de movimiento dinámico. La alta densidad de par, la rigidez torsional, el rendimiento térmico, la retroalimentación del codificador y la resistencia mecánica pasan a ser factores importantes.
Para diseños humanoides ligeros, los motores de articulación robótica con engranaje armónico pueden proporcionar una solución compacta para lograr altas relaciones de reducción, bajo juego y alta densidad de par, manteniendo al mismo tiempo bajo control la masa de la articulación.
Robots de montaje de precisión
El montaje de precisión es una de las aplicaciones en las que las características de bajo juego de la transmisión armónica resultan particularmente valiosas.
Los robots utilizados para el montaje electrónico, la inserción de conectores, la manipulación de componentes ópticos, el posicionamiento de precisión y la manipulación de piezas pequeñas a menudo necesitan realizar movimientos repetidos con errores angulares muy pequeños.
En estas aplicaciones, las articulaciones de muñeca y orientación son especialmente sensibles al juego de la transmisión. Una pequeña holgura angular en la articulación puede traducirse en un mayor error de posición en el efector final, especialmente cuando el robot tiene un brazo largo.
Un motor de articulación robótica con engranaje armónico, bajo juego y retroalimentación de alta resolución puede ayudar a mejorar la repetibilidad y la precisión de la trayectoria, manteniendo una estructura de articulación compacta.
Automatización de semiconductores y electrónica
Los equipos de fabricación de semiconductores y productos electrónicos suelen tener requisitos estrictos de precisión de posicionamiento, repetibilidad, limpieza, compacidad y movimiento controlado.
Los mecanismos de manipulación robótica pueden necesitar mover obleas, bandejas, componentes, sistemas de inspección u otras piezas de precisión con un posicionamiento rotativo altamente repetible.
Para estas aplicaciones, la articulación robótica no necesita necesariamente un par de salida extremadamente alto. En cambio, el bajo juego, la retroalimentación precisa, el movimiento estable y la instalación compacta pueden convertirse en factores más importantes.
Esto hace que los motores de articulación robótica con engranaje armónico sean especialmente adecuados para ejes de posicionamiento robótico compactos utilizados en automatización de precisión.
Robots guiados por visión
Los robots guiados por visión se basan en cámaras y sensores para determinar la posición de los objetos y ajustar continuamente su movimiento.
Sin embargo, una retroalimentación visual precisa no puede compensar un juego mecánico excesivo dentro de la articulación robótica.
Si el controlador ordena una pequeña corrección angular pero la transmisión contiene un juego significativo, parte del movimiento ordenado puede perderse antes de que responda el eje de salida. Esto puede reducir la precisión de la alineación visual y la manipulación de objetos.
Por lo tanto, un motor de articulación robótica con engranaje armónico de bajo juego puede complementar el control basado en visión al proporcionar un movimiento rotativo predecible y repetible.
Esto resulta particularmente útil para aplicaciones como recogida de precisión, inspección, montaje, clasificación y manipulación guiada por cámara.
Soldadura robótica
La soldadura robótica requiere un posicionamiento estable y una orientación repetible de la herramienta durante toda la trayectoria de soldadura.
En la soldadura por arco convencional, la muñeca del robot debe controlar continuamente la orientación de la antorcha de soldadura, mientras que las articulaciones más grandes del brazo soportan el peso del brazo y del equipo de soldadura.
Un motor de articulación robótica con engranaje armónico resulta particularmente atractivo para la muñeca y otros ejes orientados a la precisión, ya que el bajo juego ayuda a mantener una orientación precisa de la antorcha durante cambios repetidos de dirección.
En los sistemas de soldadura láser, los requisitos pueden ser aún más sensibles porque pequeños errores angulares en un mecanismo óptico pueden influir en la posición del haz láser.
Por este motivo, el movimiento rotativo armónico compacto también puede utilizarse en mecanismos de soldadura láser de precisión donde se requiere un posicionamiento rotativo preciso y una respuesta dinámica.
Robots médicos y de laboratorio
Los robots médicos y de laboratorio generalmente priorizan el posicionamiento preciso, el movimiento suave, las estructuras mecánicas compactas y la repetibilidad.
Los ejemplos incluyen brazos de automatización de laboratorio, sistemas de manipulación de muestras, mecanismos de posicionamiento médico, equipos de inspección y sistemas de asistencia robótica.
Muchos de estos mecanismos operan con cargas relativamente pequeñas, pero requieren movimiento controlado y repetible.
Un motor de articulación robótica con engranaje armónico puede proporcionar la relación de reducción y la capacidad de posicionamiento requeridas, manteniendo el actuador compacto.
Para la automatización de laboratorio en particular, un actuador compacto puede ayudar a reducir el tamaño de todo el mecanismo, lo cual es importante cuando se deben integrar múltiples ejes de movimiento en un espacio de instalación limitado.
AGV y manipuladores móviles
Los manipuladores móviles deben equilibrar la carga útil del robot, el rendimiento del brazo y el peso total del vehículo.
Dado que cada kilogramo adicional en el brazo robótico puede afectar al consumo de energía y la estabilidad dinámica de la plataforma móvil, los actuadores compactos y de alta densidad de par pueden ser valiosos.
Los motores de articulación robótica con engranaje armónico pueden utilizarse en la muñeca, el codo y otras articulaciones del brazo donde son importantes el bajo juego, el tamaño compacto y el posicionamiento preciso.
Para manipuladores móviles más pesados, el tamaño del actuador debe seleccionarse según la carga útil, el alcance del brazo, la aceleración y la inercia de la articulación.
Sistemas de inspección y posicionamiento de precisión
Los sistemas de inspección robótica suelen combinar cámaras, sensores, equipos ópticos o herramientas de medición con mecanismos de posicionamiento multieje.
En estos sistemas, la articulación no solo debe moverse. Debe posicionar el sensor o componente óptico de forma precisa y repetida.
Un motor de articulación robótica con engranaje armónico puede proporcionar un eje rotativo compacto con bajo juego y retroalimentación precisa, lo que lo hace adecuado para inspección, alineación óptica, medición y otras aplicaciones de posicionamiento de precisión.
Esto resulta especialmente útil cuando el robot debe volver repetidamente a la misma posición angular o realizar pequeñas correcciones angulares.
Adapte el motor de articulación armónica a la articulación del robot
La aplicación en sí es solo el primer paso. El actuador final siempre debe seleccionarse de acuerdo con los requisitos reales de cada articulación.
Por ejemplo, el mismo brazo robótico puede utilizar diferentes tamaños de actuadores para la muñeca, el codo y el hombro:
Muñeca → Motor de articulación armónica compacto y de bajo juego
Codo → Motor de articulación armónica de mayor par y con suficiente rigidez torsional
Hombro → Motor de articulación armónica de alto par y alta rigidez
La selección debe verificarse posteriormente con respecto a:
Par requerido → Inercia de carga → Velocidad → Aceleración → Juego → Rigidez torsional → Codificador → Rendimiento térmico → Espacio de instalación
Este enfoque permite a los fabricantes de robots evitar tanto el dimensionamiento insuficiente como el sobredimensionamiento innecesario.
Una articulación robótica no debe seleccionarse simplemente porque tiene el mayor par o el mayor diámetro. El objetivo es encontrar el motor de articulación robótica con engranaje armónico que proporcione el rendimiento requerido, manteniendo un equilibrio adecuado entre par, precisión, peso, tamaño y respuesta dinámica.
Para HONPINE, esto significa desarrollar diferentes configuraciones de actuadores para articulaciones robóticas según distintos requisitos mecánicos, en lugar de tratar cada articulación robótica como la misma aplicación.
- ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?14-04-2026En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
- Motores DD frente a actuadores rotativos armónicos01-04-2026Este artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
- Wiki de Tecnología de Transmisión de Accionamiento Armónico15-10-2025Gracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
- Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta Gama13-08-2025Las series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
- El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINE07-08-2025Desde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.