Guía de compatibilidad de reductores armónicos NEMA 17 y NEMA 23: combinación de motores paso a paso con reductores armónicos
Un motor paso a paso NEMA 17 acoplado a un reductor armónico derelación 100:1 es una de las combinaciones más habituales en robótica de sobremesa, automatización de laboratorio y posicionamiento rotativo indexado. También es una de las que se seleccionan incorrectamente con más frecuencia, porque las comprobaciones que determinan si funcionará no son las primeras que suelen hacerse.
Esta es la versión resumida:
1. Esta combinación es popular porque ambos dispositivos compensan las debilidades del otro. Un motor paso a paso ofrece posicionamiento de lazo abierto, sencillo y económico; un reductor armónico lo convierte en un sistema de alto par, resolución de segundos de arco y juego casi nulo.
2. Hay que hacer coincidir ocho parámetros, pero tres determinan el resultado: la interfaz de montaje, el par de arranque en vacío del lado de entrada y los límites de sobrecarga. El par de arranque del lado de entrada es el que más se suele pasar por alto: explica por qué un motor paso a paso pequeño no puede girar un reductor armónico de gran tamaño, y no tiene ninguna relación con la relación de reducción.
3. La verdadera debilidad es el fallo silencioso. Un motor paso a paso de lazo abierto pierde pasos sin emitir ningún error, y unreductor armónico que supera su par admisible instantáneo salta dientes y daña permanentemente las superficies dentadas. En conjunto, esto significa que puede producirse un fallo sin ninguna señal. Por tanto, la disciplina de ingeniería consiste en cerrar el lazo o dejar un margen de seguridad suficiente.
¿Por qué se combinan tan a menudo un motor paso a paso y un reductor armónico?
Tres puntos débiles que elimina un reductor armónico
Tres razones comerciales por las que los fabricantes OEM siguen eligiendo esta combinación
La mejor estructura de costes. Un motor paso a paso y un controlador de pulsos/dirección cuestan mucho menos que un servomotor, un codificador y un servodrive. El reductor armónico es el elemento individual de mayor coste, pero el coste total sigue siendo muy inferior al de una solución con servomotor y reductor armónico. Cuando los requisitos de precisión son altos y los de rendimiento dinámico son bajos, esta es la combinación con mejor relación calidad-precio disponible.
Sin ajustes. La interfaz de pulsos/dirección no requiere ajuste PID ni cableado de codificador. En equipos OEM, instrumentos de laboratorio y productos de bajo volumen, se reducen considerablemente tanto el tiempo de desarrollo como el nivel de conocimientos técnicos necesario.
Suministro consolidado y sin dependencia de un único proveedor. Los tamaños de bastidor NEMA son un producto estándar a escala mundial, con múltiples proveedores y sustitución sencilla; los reductores armónicos también son productos estandarizados. Esta combinación presenta una de las barreras más bajas para cambiar de fuente de suministro y realizar desarrollos secundarios.
Qué significa realmente «NEMA» en la interfaz de montaje
NEMA son las siglas de National Electrical Manufacturers Association (Asociación Nacional de Fabricantes Eléctricos). En el control de movimiento, «motor NEMA» casi siempre se refiere a un motor paso a paso estandarizado según un tamaño de bastidor NEMA: el número de bastidor corresponde al ancho de la brida en pulgadas. Como las dimensiones de la brida, la separación entre los orificios de montaje y el diámetro del eje están estandarizados, los motores de distintos fabricantes son intercambiables. Precisamente por eso, el tamaño del bastidor, y no la marca, es el punto de partida para la selección.
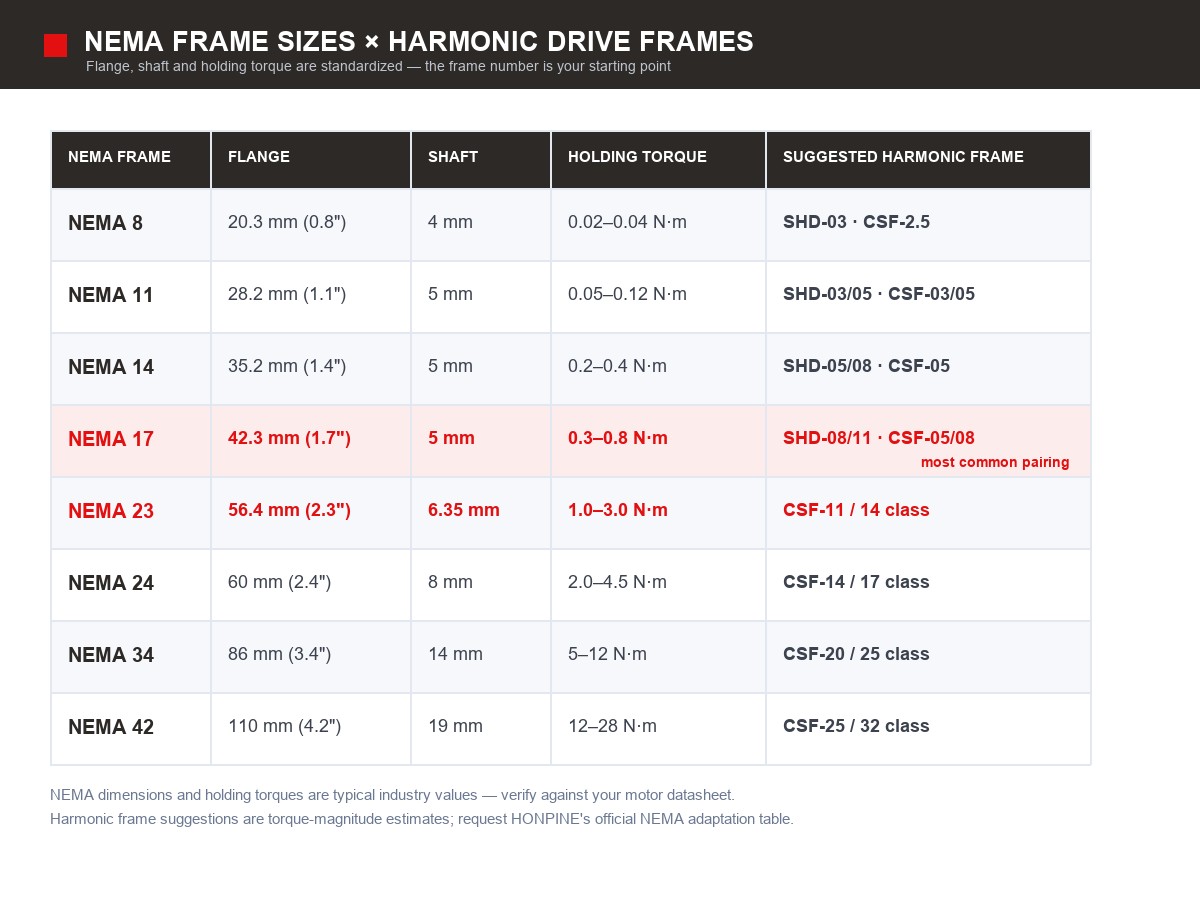
Tamaños de bastidor NEMA y bastidores armónicos compatibles
Las dimensiones NEMA y los pares de retención son valores habituales del sector y varían según el fabricante. Diseñe siempre basándose en la ficha de especificaciones del motor concreto que vaya a utilizar. Las recomendaciones anteriores de bastidores armónicos se basan en la magnitud del par y son estimaciones analíticas; HONPINE proporciona, previa solicitud, la tabla oficial de compatibilidad por bastidor.
Brida, eje y tipo de entrada: por qué importa la entrada directa del motor
La interfaz consta de tres elementos; si este paso se resuelve mal, ninguno de los cálculos posteriores servirá:
1. Brida. El número de bastidor NEMA determina el tamaño de la brida, la separación entre los orificios de montaje y el diámetro del resalte de centrado.
2. Tipo de entrada. Los reductores armónicos están disponibles con entrada por eje o para conexión directa al motor. La entrada directa al motor (eje de entrada hueco más anillo de sujeción) ofrece la menor longitud axial y no requiere acoplamiento; la entrada por eje necesita un acoplamiento independiente.
3. Ajuste del eje. Hay que comprobar el diámetro del eje del motor con la tolerancia del orificio de entrada del reductor armónico (normalmente h7/H7), así como la chaveta o el método de sujeción.
En la codificación de los reductores armónicos mini de HONPINE, el código de entrada/salida identifica directamente esta configuración. En un modelo como CSF-05-XXX-2XH-A, 2XH significa conexión directa al motor y 1U significa entrada por eje; la posición de salida A indica brida, mientras que B / C / D / E / U indican salidas por eje u otras configuraciones. Al seleccionar un motor NEMA, elija primero la opción de entrada 2XH: elimina tanto el acoplamiento como la brida adaptadora.
Las ocho comprobaciones de compatibilidad, en orden
1. Compatibilidad de la interfaz
Compruébela primero. Tamaño de brida, patrón de orificios de montaje, tipo de entrada, ajuste del eje y método de sujeción: verifique los cinco elementos con el plano del motor real.
2. Selección de la relación: limitada por ambos extremos
La relación de reducción está limitada simultáneamente en dos sentidos:
Velocidad de salida: relación necesaria ≥ velocidad de funcionamiento del motor ÷ velocidad de salida objetivo
Par de salida: relación necesaria ≥ par de salida requerido ÷ (par del motor a la velocidad objetivo × eficiencia)
Relaciones estándar de los reductores armónicos: 30 / 50 / 80 / 100 / 120 / 160. Tome el mayor de los dos resultados y redondee hacia arriba hasta la siguiente relación estándar. Tenga en cuenta la eficiencia: los modelos tipo copa (CSF) ofrecen aproximadamente un 70–85 %; los tipo sombrero (SHD) tienen una eficiencia ligeramente inferior, y la eficiencia disminuye al aumentar la relación. Nunca haga los cálculos suponiendo un 100 %.
3. Verificación del par de salida en cuatro niveles
Un reductor armónico no tiene un único límite de par: tiene cuatro y todos son aplicables.
Tenga en cuenta también las proporciones internas: en la serie mini, el máximo instantáneo dividido por el nominal es aproximadamente 2,2–3,1×, y el pico de arranque/parada dividido por el nominal es aproximadamente 1,9–2,2×. No aplique la regla genérica del sector de «permitir entre 3 y 5 veces para los picos»; utilice los valores de la ficha de especificaciones del modelo concreto.
4. Par de arranque en vacío del lado de entrada (la comprobación que más se pasa por alto)
El eje del motor debe vencer el par de arranque en vacío (par de arrastre) en la entrada del reductor armónico. Este valor se define en la entrada, por lo que se compara directamente con el par del motor: no se multiplica por la relación de reducción.
Por qué es determinante: cuanto mayor sea el bastidor armónico, mayor será el par de arranque en vacío del lado de entrada. Cuando se aproxima al par disponible del motor o lo supera, el motor no puede girar el reductor o funciona con un sobrecalentamiento intenso, con independencia de la relación y del par de salida. Esta es la verdadera razón por la que un motor paso a paso pequeño solo puede accionar un bastidor armónico pequeño y es la causa principal de muchos fallos de selección.
Las versiones sin juego (precargadas) tienen un par de arrastre de 2 a 4 veces superior al de las versiones estándar. Si desea un juego casi nulo, prevea par de motor adicional.
Advertencia sobre la definición: la información disponible públicamente contiene dos convenciones contradictorias para este parámetro. Una compara directamente el par de arrastre como valor del lado de entrada; la otra lo multiplica por la relación de reducción antes de compararlo. Las conclusiones pueden diferir en un orden de magnitud. Es necesario aclararlo antes de utilizarlo: prevalece la definición de la ficha del fabricante (punto de medición: lado de entrada o de salida); no aplique fórmulas de segunda mano.
5. Punto de funcionamiento del motor: utilice la curva velocidad-par, no el par de retención
El par de retención es un valor estático; la selección debe basarse en el par a la velocidad objetivo, consultando la curva velocidad-par. Práctica de ingeniería habitual:
Punto de funcionamiento continuo ≤ 70 % del par disponible a esa velocidad
Punto máximo transitorio ≤ 85 % del par disponible a esa velocidad
Una advertencia contraintuitiva: un motor de bastidor pequeño y cuerpo largo (por ejemplo, un NEMA 17 de 60 mm de longitud) puede alcanzar un par de retención de 0,8 N·m, pero su mayor inercia del rotor e inductancia hacen que, a 400 rpm, su par pueda ser claramente inferior al de un NEMA 23 de cuerpo estándar. Se ahorra espacio en la brida a costa del rendimiento dinámico.
6. Inercia reflejada y prevención de resonancias
La inercia de carga reflejada en el eje del motor es J_reflected = J_load ÷ i², donde i es la relación de reducción. Los sistemas de motor paso a paso de lazo abierto rara vez requieren una adaptación estricta de la inercia, pero hay que evitar las resonancias: un motor paso a paso con micropasos elevados y una relación alta puede situar la frecuencia natural del sistema dentro del rango de frecuencias de accionamiento, lo que se manifiesta en pérdida de pasos y zumbidos audibles. Soluciones: evitar la banda de resonancia, añadir amortiguación o un disco de inercia, o pasar a un motor paso a paso de lazo cerrado.
7. La resolución y la repetibilidad deben calcularse por separado
Resolución (teórica) = ángulo de paso ÷ relación ÷ ajuste de micropasos
Repetibilidad (lo que puede prometerse) = juego + error de posicionamiento propio del motor paso a paso + histéresis, combinados
Resolución no es lo mismo que precisión. Incluso con ajustes de micropasos muy elevados, el error de posicionamiento real de un motor paso a paso de lazo abierto se mantiene alrededor de ±5 % de un paso completo, limitado por la variación del par de dentado y la no linealidad magnética.
8. Vida útil y calor
La vida a fatiga del flexspline establece el límite general de vida útil de un reductor armónico y depende del espectro de carga. Una carga momentánea que supere el pico admisible puede iniciar grietas de fatiga en la raíz y provocar un fallo en unos pocos cientos de horas.
No supere la velocidad de entrada admisible del rodamiento del generador de onda. En la serie mini: SHD-03/05 admite 10.000 rpm y SHD-08/11 admite 8.500 rpm; la velocidad media admisible es aún menor, de 3.500–6.500 rpm.
La grasa es la segunda causa más importante de fallo. El calor generado durante el funcionamiento continuo del motor paso a paso se transmite a través de la brida y reduce considerablemente la vida útil de la grasa.
Un motor paso a paso funcionando a corriente máxima puede alcanzar un aumento de temperatura de 80 K; el fallo térmico suele aparecer únicamente después de 20–40 minutos de funcionamiento, por lo que no se detecta en una prueba breve en banco.
Ejemplo práctico: NEMA 17 con reductor armónico 100:1
Un motor de 200 pasos por revolución (ángulo de paso de 1,8°) acciona un reductor armónico 100:1:
La conclusión importante de esta tabla es que cumplir el presupuesto de resolución resulta sencillo; la repetibilidad es lo que determina el éxito. Cuando la resolución teórica ya ha alcanzado 4 segundos de arco, mientras que el juego del reductor es de 20 segundos de arco, aumentar el ajuste de micropasos no aporta ninguna mejora real. Conviene invertir en la clase de juego, no en un ajuste de micropasos más alto.
El verdadero punto débil: el fallo silencioso
Dos modos de fallo que no generan avisos
1. Pérdida de pasos en lazo abierto. Ante una sobrecarga, una aceleración excesiva o una resonancia, el motor paso a paso pierde pasos: la información de posición desaparece sin realimentación, mientras el sistema sigue creyendo que está en la posición correcta.
2. Salto de dientes del reductor armónico. Cuando el par de salida supera el valor admisible instantáneo, el flexspline salta dientes y daña permanentemente la superficie dentada; posteriormente, esto se manifiesta como ruido anormal y una precisión degradada.
La combinación de ambos fallos implica que se produce una avería sin ninguna señal y que, por lo general, solo se descubre cuando se ha desechado un producto o una pieza de trabajo.
Tres prácticas de ingeniería
Utilice un motor paso a paso de lazo cerrado (con codificador). Es la forma más directa de eliminar los fallos silenciosos y el coste adicional es muy inferior al de un solo accidente que afecte a un lote.
Mantenga un factor de seguridad mecánico de ≥1,5–2 frente al par de choque máximo, tomando como referencia el par máximo admisible instantáneo.
Calcule rigurosamente el peor caso, incluyendo el par de aceleración, las cargas externas, la carga descentrada y las tensiones de montaje, no solo el régimen estacionario.
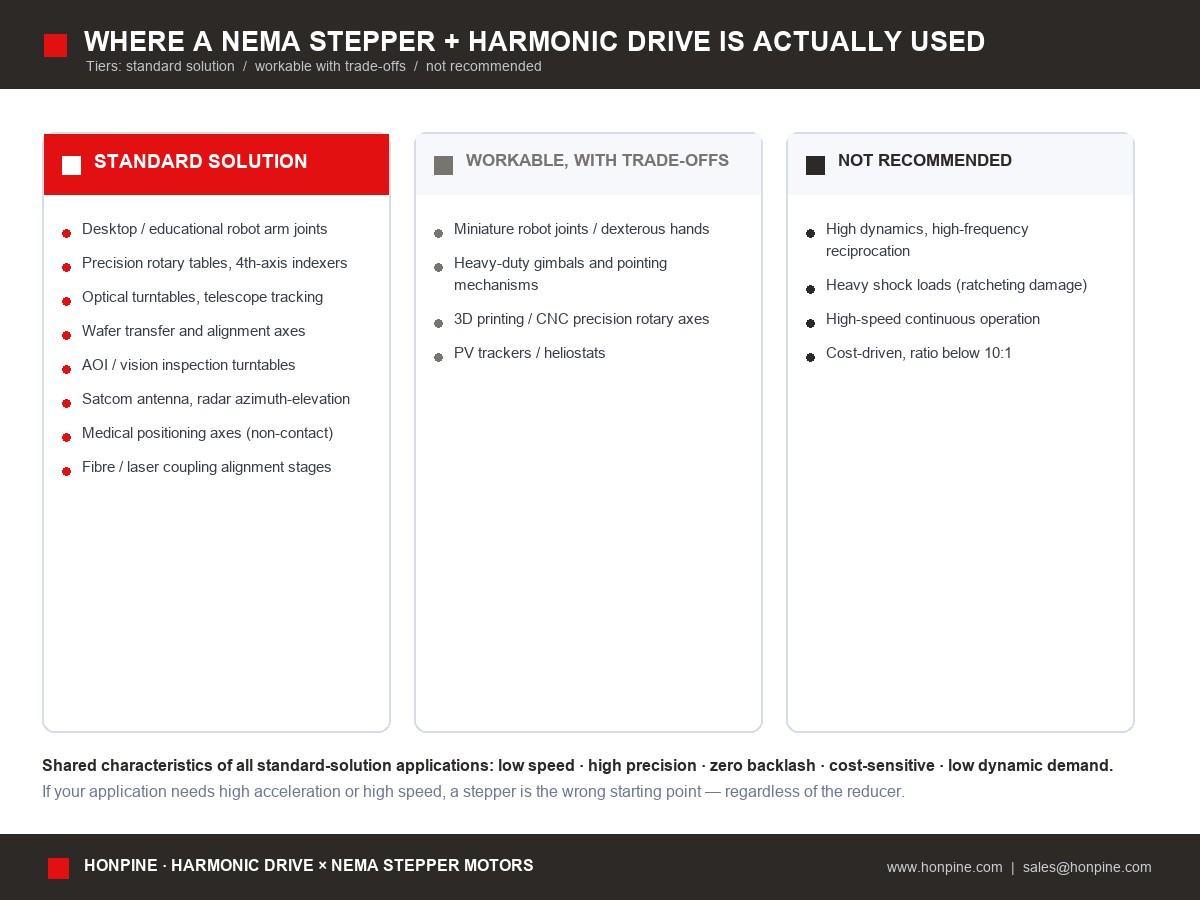
Aplicaciones reales de esta combinación
Reductores armónicos mini HONPINE para motores NEMA
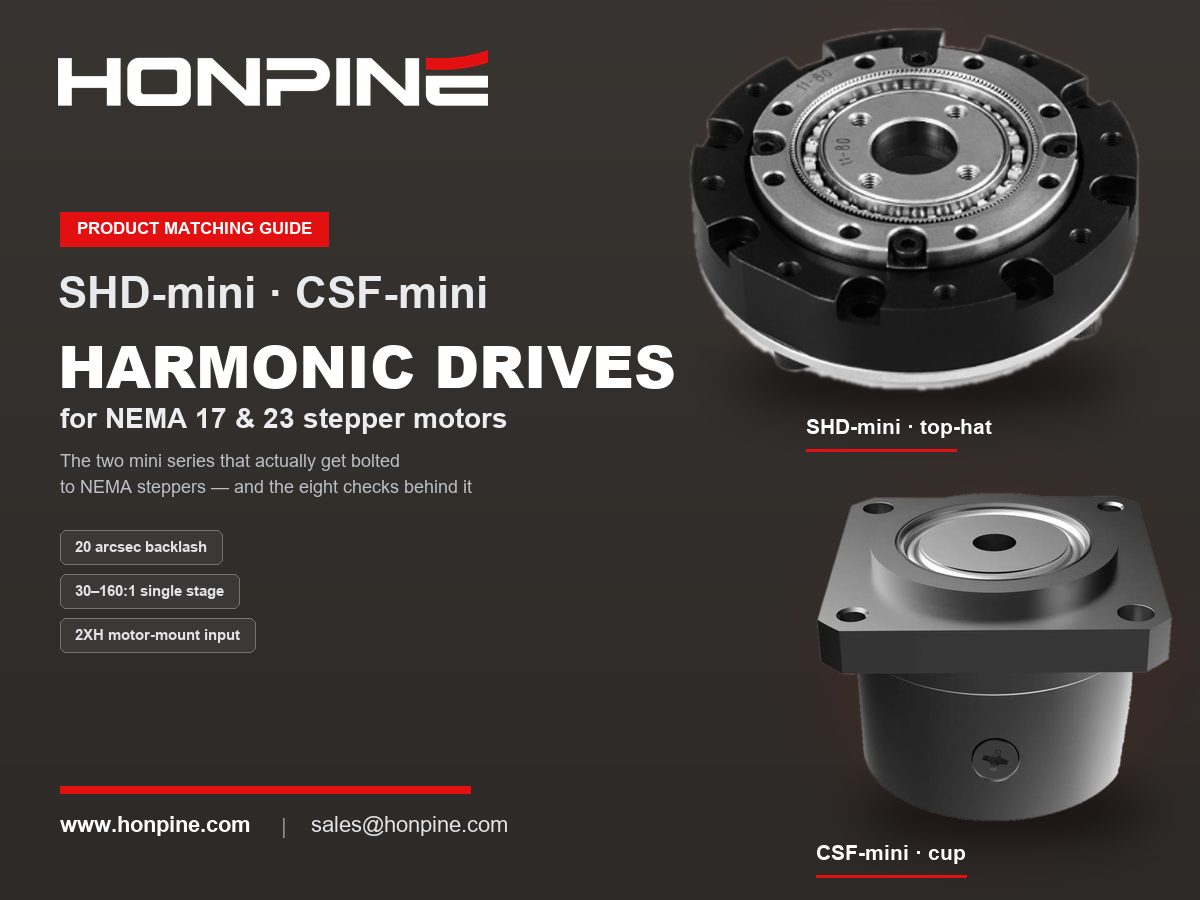
Los reductores armónicos mini de HONPINE están disponibles en dos configuraciones:SHD = tipo sombrero y CSF = tipo copa. Ambos se especifican con un juego de 20 segundos de arco, mejor que el de la mayoría de los reductores armónicos de «grado industrial estándar» (3–6 minutos de arco). Al combinarlos con motores NEMA, su ventaja principal es que el juego no se convierte en el factor limitante de la precisión de la máquina completa.
Especificaciones SHD y CSF
Par nominal con una velocidad de entrada de 2.000 rpm, en N·m. Los valores se muestran en columnas para las relaciones 30 / 50 / 80–100–120.
Códigos de entrada y salida
Tres aspectos que deben confirmarse antes de solicitar un presupuesto
Si una brida adaptadora NEMA es un accesorio estándar. La entrada 2XH recibe directamente el eje del motor, pero hay que confirmar si se suministra un adaptador estándar para el bastidor NEMA en el lado de la brida del motor: ¿es un accesorio o un elemento personalizado?
El bastidor NEMA recomendado oficialmente para cada bastidor armónico. La tabla de compatibilidad anterior se infiere a partir de la magnitud del par; HONPINE puede proporcionar la tabla oficial de compatibilidad por bastidor.
El par de arranque en vacío (par de arrastre) del lado de entrada de cada modelo y su definición de medición. Este es el dato necesario para la comprobación 4 y actualmente no figura en el catálogo. Solicite los valores medidos a sales@honpine.com.
Referencia rápida
Cómo calcular (ocho pasos): interfaz → relación → par de salida en cuatro niveles → par de arranque del lado de entrada → punto de funcionamiento del motor (curva, no par de retención) → inercia y resonancia → resolución y repetibilidad por separado → vida útil y calor.
Por qué es habitual esta combinación: un reductor armónico elimina tres debilidades del motor paso a paso (ángulo de paso elevado, caída del par a alta velocidad y ausencia de una transmisión de precisión) y desplaza el punto de funcionamiento del motor a la zona óptima de baja velocidad y alto par. Comercialmente, ofrece la mejor combinación de alta precisión, bajo coste y ausencia de ajustes.
El mayor riesgo: el fallo silencioso (pérdida de pasos sin error más daño permanente por salto de dientes). Elija una medida y no la omita: un motor paso a paso de lazo cerrado o un factor de seguridad de ≥1,5–2.
Aplicaciones: articulaciones de robots de sobremesa y educativos, mesas rotativas de precisión y cuartos ejes, plataformas giratorias ópticas y para telescopios, transferencia y alineación de obleas, mesas rotativas AOI, seguimiento de antenas y radares, ejes de posicionamiento médico (sin contacto) y alineación de láseres de fibra. Sus características comunes son baja velocidad, alta precisión, juego nulo, sensibilidad al coste y bajos requisitos dinámicos.
Más información o solicitud de la tabla oficial de compatibilidad NEMA: sitio web: www.honpine.com | correo electrónico: sales@honpine.com
Fuentes, niveles de confianza y descargo de responsabilidad
Descargo de responsabilidad
1. Los parámetros de HONPINE proceden del catálogo del fabricante y corresponden a las especificaciones. El catálogo no indica el par de arranque en vacío del lado de entrada ni incluye una tabla oficial de compatibilidad NEMA; por tanto, las recomendaciones de combinación aquí expuestas son inferencias y deben confirmarse por escrito antes de su uso.
2. Las dimensiones de bastidor NEMA y los pares de retención son valores habituales del sector que varían según el fabricante; el diseño final debe basarse en la ficha de especificaciones del motor seleccionado.
3. Este artículo señala una discrepancia en las definiciones públicas (si el par de arrastre debe multiplicarse por la relación de reducción) y no adopta ninguna de ellas por defecto. Este parámetro determina directamente la conclusión sobre la compatibilidad, por lo que su definición debe aclararse con el fabricante antes de utilizarlo.
4. Las conclusiones relativas a certificación, conformidad y niveles de seguridad están sujetas a los anuncios oficiales y a las organizaciones profesionales; este artículo no constituye una base para la certificación.
Publicado por HONPINE · Serie de compatibilidad de reductores armónicos × motores paso a paso NEMA
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
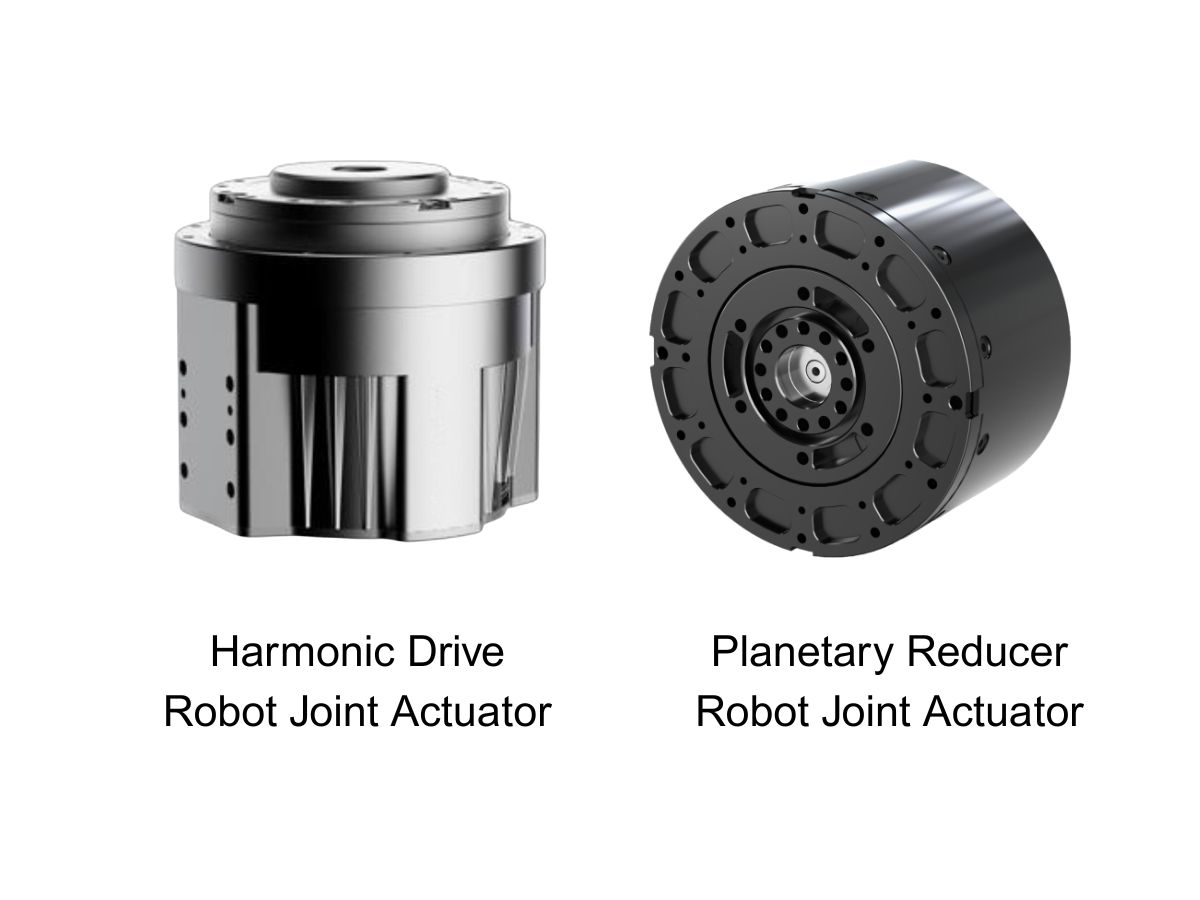
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
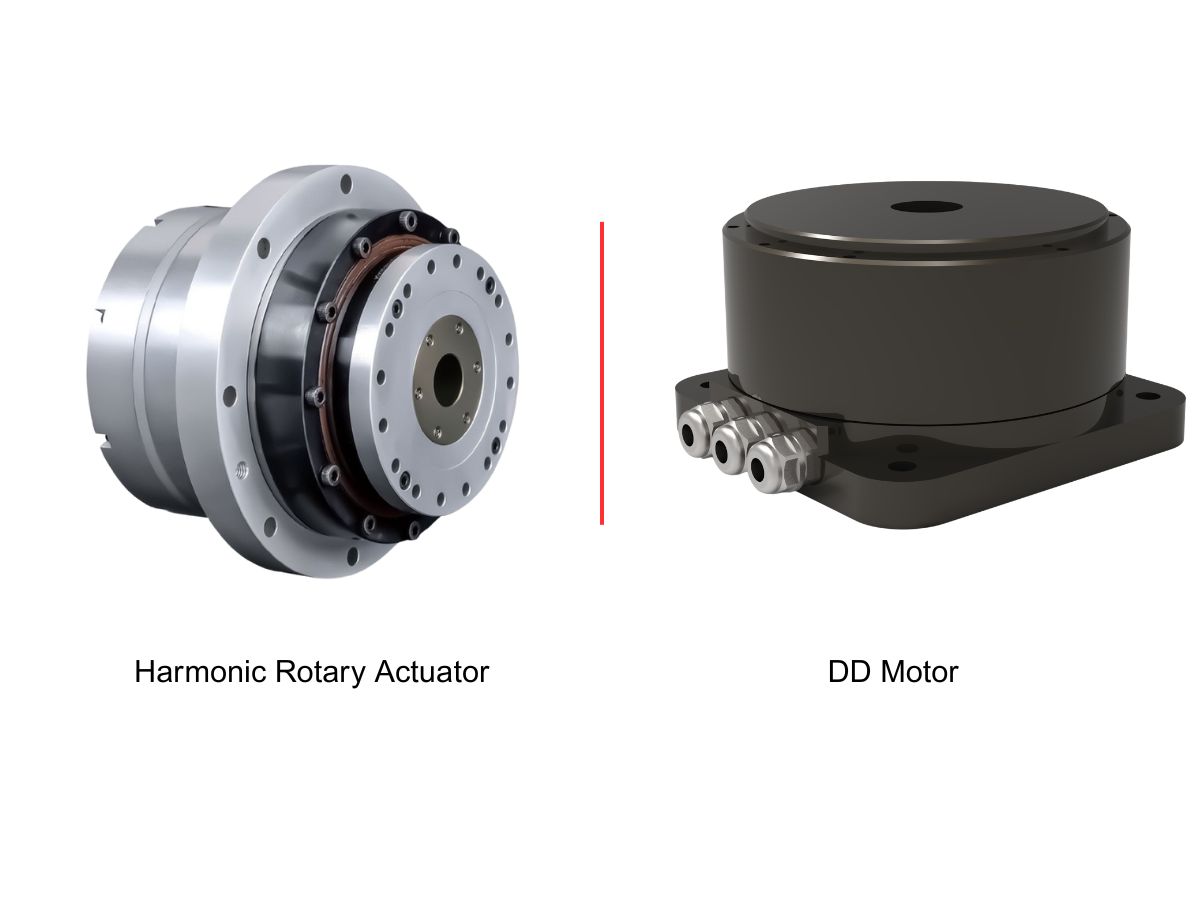
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
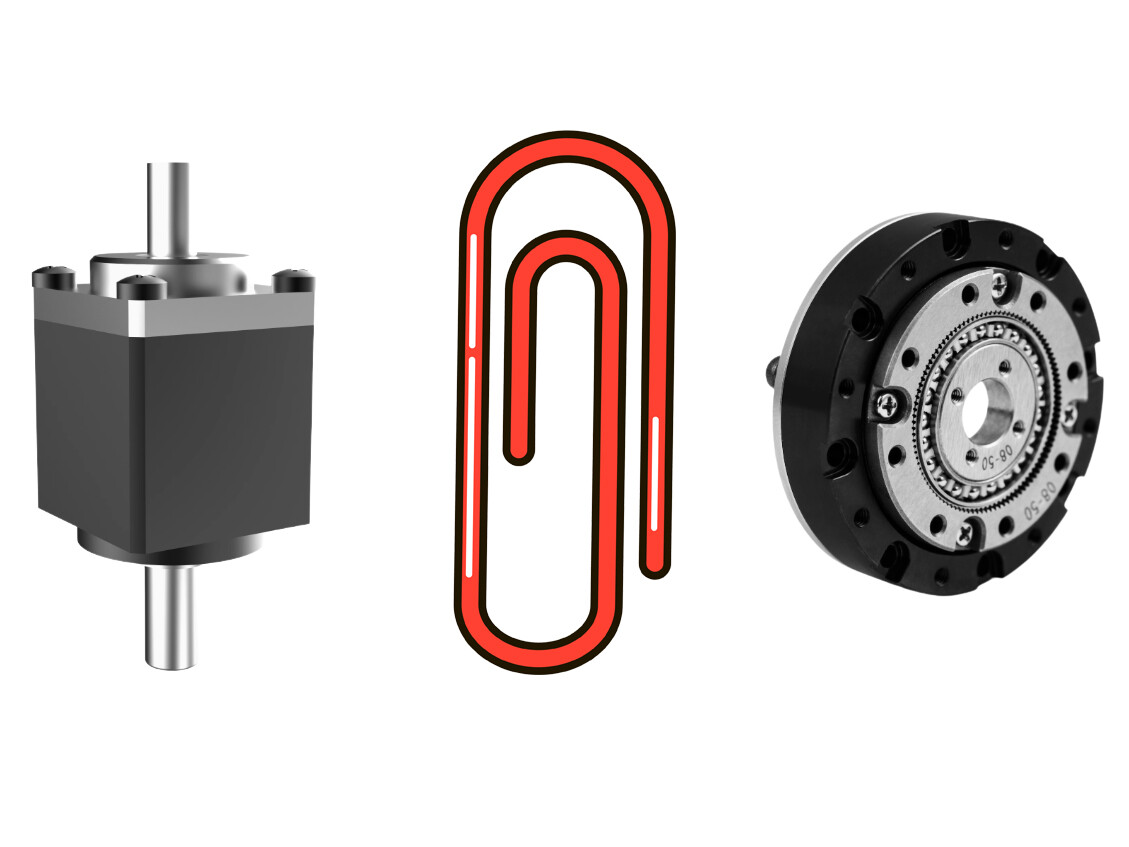
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Guía de compatibilidad de reductores armónicos NEMA 17 y NEMA 23: combinación de motores paso a paso con reductores armónicosCombinar un motor paso a paso con un reductor armónico no es una solución de compromiso para reducir costes. Los puntos débiles de un motor paso a paso —el ángulo de paso elevado, la caída del par por encima de aproximadamente 400 rpm y la falta de una transmisión de precisión— son precisamente lo que corrige un reductor armónico: lleva el punto de funcionamiento a la zona óptima de baja velocidad y alto par, mejora un ángulo de paso de 1,8° hasta una resolución de segundos de arco y ofrece un juego casi nulo. Esta guía explica qué significan los tamaños de bastidor NEMA en la interfaz de montaje, qué bastidores de reductores armónicos son compatibles con NEMA 17 y NEMA 23, las ocho comprobaciones que deben realizarse en orden —incluido el par de arranque en vacío del lado de entrada, que suele pasarse por alto— y el verdadero punto débil de esta combinación: el fallo silencioso. Incluye las especificaciones de HONPINE SHD y CSF.
 Reductores armónicos vs. reductores RV para brazos robóticos de baterías de litio: guía de selección articulación por articulaciónEn las plantas de baterías de litio, elegir un reductor para un brazo robótico no consiste en encontrar una única caja de engranajes «óptima», sino en asignar cada tipo de reductor según la articulación. Los reductores RV se utilizan en el hombro y el codo (J1–J3), donde la rigidez, la resistencia a los impactos y una larga vida útil son fundamentales; los reductores armónicos se emplean en la muñeca (J4–J6), donde el juego casi nulo, la alta densidad de par y el bajo peso determinan la precisión de posicionamiento. Los reductores planetarios se utilizan para la transferencia cartesiana de largo recorrido a un menor costo. La producción de baterías de litio añade tres requisitos más estrictos: repetibilidad extrema (±0.02–0.05 mm), ciclos de trabajo intensivo las 24 horas del día, los 7 días de la semana, y tolerancia cero a la contaminación por partículas metálicas. Esta guía explica los criterios de selección articulación por articulación, compara los tres tipos de reductores y presenta configuraciones típicas para cada estación.
 ¿Cómo elegir actuadores rotativos de alta precisión para la automatización industrial?Los actuadores rotativos de alta precisión desempeñan un papel importante en la automatización industrial, donde la precisión de posicionamiento, la repetibilidad, la durabilidad y la flexibilidad de instalación afectan directamente al rendimiento de los equipos. HONPINE ofrece cuatro series principales de actuadores rotativos de precisión, incluidos los actuadores rotativos armónicos HAT, HAM y HAS, y los actuadores planetarios HPG de bajo juego. Con pares nominales que van de 4 a 1,494 Nm en toda la gama de productos, estas soluciones están diseñadas para aplicaciones en la fabricación de semiconductores, la automatización 3C, el procesamiento láser y las máquinas herramienta CNC. Descubra cómo identificar el actuador rotativo adecuado según las condiciones de funcionamiento, los requisitos de precisión y las necesidades de integración mecánica.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Guía de compatibilidad de reductores armónicos NEMA 17 y NEMA 23: combinación de motores paso a paso con reductores armónicosCombinar un motor paso a paso con un reductor armónico no es una solución de compromiso para reducir costes. Los puntos débiles de un motor paso a paso —el ángulo de paso elevado, la caída del par por encima de aproximadamente 400 rpm y la falta de una transmisión de precisión— son precisamente lo que corrige un reductor armónico: lleva el punto de funcionamiento a la zona óptima de baja velocidad y alto par, mejora un ángulo de paso de 1,8° hasta una resolución de segundos de arco y ofrece un juego casi nulo. Esta guía explica qué significan los tamaños de bastidor NEMA en la interfaz de montaje, qué bastidores de reductores armónicos son compatibles con NEMA 17 y NEMA 23, las ocho comprobaciones que deben realizarse en orden —incluido el par de arranque en vacío del lado de entrada, que suele pasarse por alto— y el verdadero punto débil de esta combinación: el fallo silencioso. Incluye las especificaciones de HONPINE SHD y CSF.
 Reductores armónicos vs. reductores RV para brazos robóticos de baterías de litio: guía de selección articulación por articulaciónEn las plantas de baterías de litio, elegir un reductor para un brazo robótico no consiste en encontrar una única caja de engranajes «óptima», sino en asignar cada tipo de reductor según la articulación. Los reductores RV se utilizan en el hombro y el codo (J1–J3), donde la rigidez, la resistencia a los impactos y una larga vida útil son fundamentales; los reductores armónicos se emplean en la muñeca (J4–J6), donde el juego casi nulo, la alta densidad de par y el bajo peso determinan la precisión de posicionamiento. Los reductores planetarios se utilizan para la transferencia cartesiana de largo recorrido a un menor costo. La producción de baterías de litio añade tres requisitos más estrictos: repetibilidad extrema (±0.02–0.05 mm), ciclos de trabajo intensivo las 24 horas del día, los 7 días de la semana, y tolerancia cero a la contaminación por partículas metálicas. Esta guía explica los criterios de selección articulación por articulación, compara los tres tipos de reductores y presenta configuraciones típicas para cada estación.
 ¿Cómo elegir actuadores rotativos de alta precisión para la automatización industrial?Los actuadores rotativos de alta precisión desempeñan un papel importante en la automatización industrial, donde la precisión de posicionamiento, la repetibilidad, la durabilidad y la flexibilidad de instalación afectan directamente al rendimiento de los equipos. HONPINE ofrece cuatro series principales de actuadores rotativos de precisión, incluidos los actuadores rotativos armónicos HAT, HAM y HAS, y los actuadores planetarios HPG de bajo juego. Con pares nominales que van de 4 a 1,494 Nm en toda la gama de productos, estas soluciones están diseñadas para aplicaciones en la fabricación de semiconductores, la automatización 3C, el procesamiento láser y las máquinas herramienta CNC. Descubra cómo identificar el actuador rotativo adecuado según las condiciones de funcionamiento, los requisitos de precisión y las necesidades de integración mecánica.
 ¿Por qué los reductores armónicos son adecuados para equipos de automatización de alta precisión?Los equipos de automatización de precisión dependen de un movimiento rotativo constante, un posicionamiento fiable y un diseño de transmisión compacto. Desde la orientación de los cabezales de dispensado y la alineación angular de los componentes hasta el indexado de inspección automatizada, los reductores armónicos ofrecen una solución práctica para aplicaciones que requieren poco juego y altas relaciones de reducción en espacios de instalación limitados. Este artículo explica cómo los reductores armónicos permiten un movimiento repetible, compara las principales configuraciones de diseño y describe cómo seleccionar una relación de reducción y una estructura del reductor adecuadas según los requisitos de carga, velocidad, precisión y tiempo de ciclo de la máquina.
 ¿Por qué los servomotores y los reductores de velocidad forman una combinación ideal?Los servomotores ofrecen un control de movimiento rápido y preciso, mientras que los reductores de velocidad adaptan su velocidad y par a la carga. Esta guía explica cómo funcionan conjuntamente los servomotores y los reductores mediante la multiplicación del par, la reducción de la inercia reflejada y una mayor resolución teórica de posicionamiento. Descubra cómo la adaptación de inercias, el juego, la rigidez torsional y la relación de reducción influyen en el rendimiento de la robótica y la automatización industrial.
 ¿Cómo seleccionar y utilizar módulos de articulación robótica?¿Cómo se pasa de la selección de módulos de articulación robótica al movimiento controlado? Tomando como ejemplo el módulo de articulación armónica HONPINE HPJM, el director técnico Theodore Li explica los pasos clave de instalación mecánica, cableado eléctrico, configuración de CAN y EtherCAT y puesta en marcha del control. Descubra qué debe confirmar antes de la integración y cómo abordar la configuración para que cada articulación responda correctamente a su controlador.