







Reductores armónicos vs. reductores RV para brazos robóticos de baterías de litio: guía de selección articulación por articulación
En una planta de baterías de litio, seleccionar un reductor para un brazo robótico no consiste en elegir una única caja reductora «mejor». Se trata de distribuir la función según cada articulación, el nivel de par que soporta, la precisión que debe mantener y el entorno en el que trabaja.
Por eso ofrecemos dos líneas de productos como una solución integrada, en lugar de obligar a elegir entre ellas:
Articulaciones del hombro y el codo (J1–J3) →reductores RV: alta rigidez, resistencia a los impactos y grandes relaciones de reducción.
Articulaciones de la muñeca (J4–J6) →reductores armónicos: juego casi nulo, alta densidad de par y bajo peso.
Coordenadas cartesianas y transferencia mediante pórtico → reductores planetarios: bajo coste y carreras largas.
Además de esta lógica general, la producción de baterías de litio impone dos requisitos estrictos: verificar el par máximo y utilizar lubricación limpia (para evitar que las partículas metálicas contaminen las celdas de la batería).
¿Qué hace realmente un reductor dentro de una articulación robótica?
Muchos debates sobre selección parten de un error: tratar el reductor como un simple «multiplicador de par». En una articulación, en realidad cumple cuatro funciones a la vez.
Las cuatro funciones de un reductor de articulación
1. Reducción de velocidad y multiplicación del par: desplaza el punto de funcionamiento del motor a su zona de alta eficiencia, de modo que un motor más pequeño pueda entregar más par.
2. Transmisión inversa de la precisión: los errores del lado del motor se dividen por la relación de reducción N, pero el juego y el error de transmisión propios del reductor se transmiten íntegramente al extremo del brazo (100 %) y luego se amplifican a lo largo de todo el brazo, convirtiéndose en un error de posición del efector final.
3. Soporte de carga: el par de carga se transfiere del eje del motor a la estructura; el motor solo genera fuerza y controla la velocidad.
4. Rigidez: la rigidez torsional determina directamente la frecuencia de resonancia mecánica, que a su vez determina el ancho de banda del servosistema y el tiempo de ciclo alcanzable.
Dos corolarios que determinan toda la selección
Cuanto más cerca esté una articulación de la base, mayor rigidez necesitará. Soporta los pares más elevados: el par gravitatorio de todo el brazo y la carga útil, además de los pares de inercia durante la aceleración.
Cuanto más cerca esté una articulación del efector final, menor debe ser su peso. Cada kilogramo adicional en la muñeca obliga a reforzar en cascada todas las articulaciones y estructuras anteriores: la «espiral de peso».
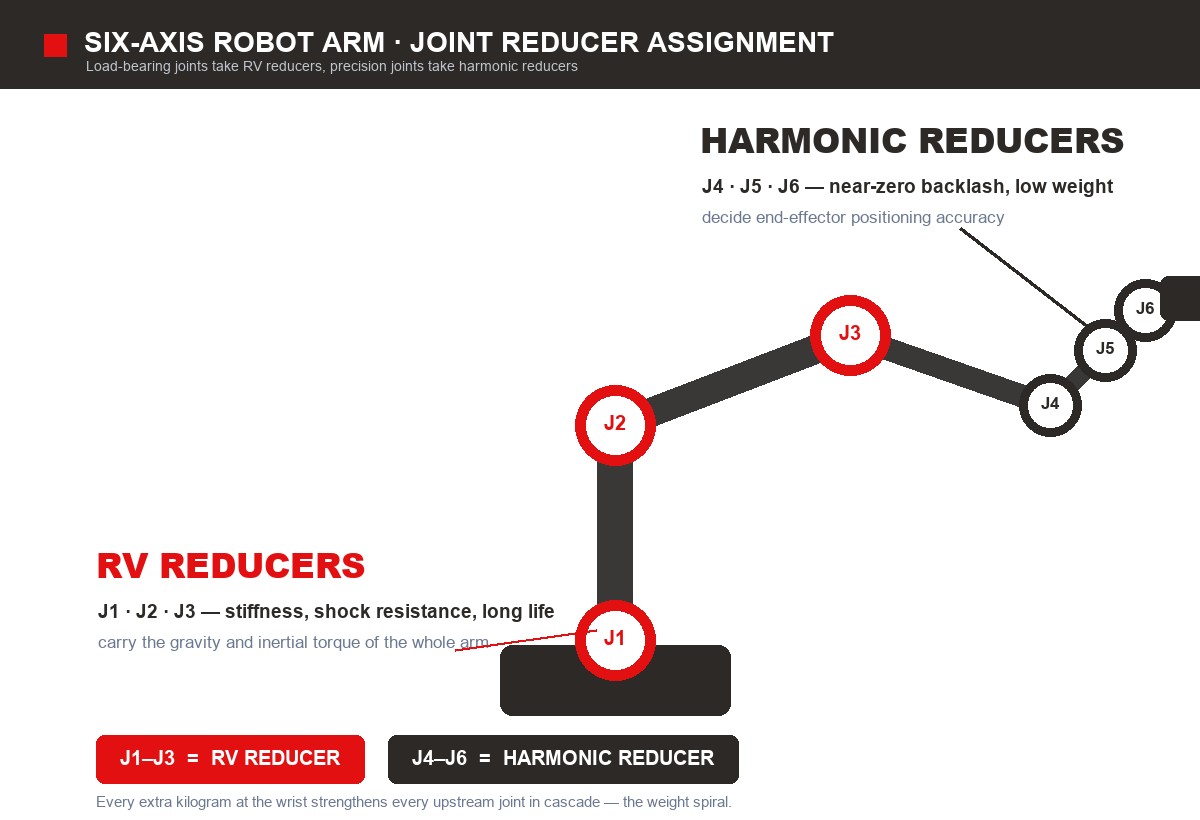
Esta es la razón de ingeniería por la que los reductores RV y armónicos se distribuyen espacialmente a lo largo del brazo, y por la que ofrecemos ambas líneas como una solución coordinada.
Armónicos, RV y planetarios: dónde termina la división de funciones
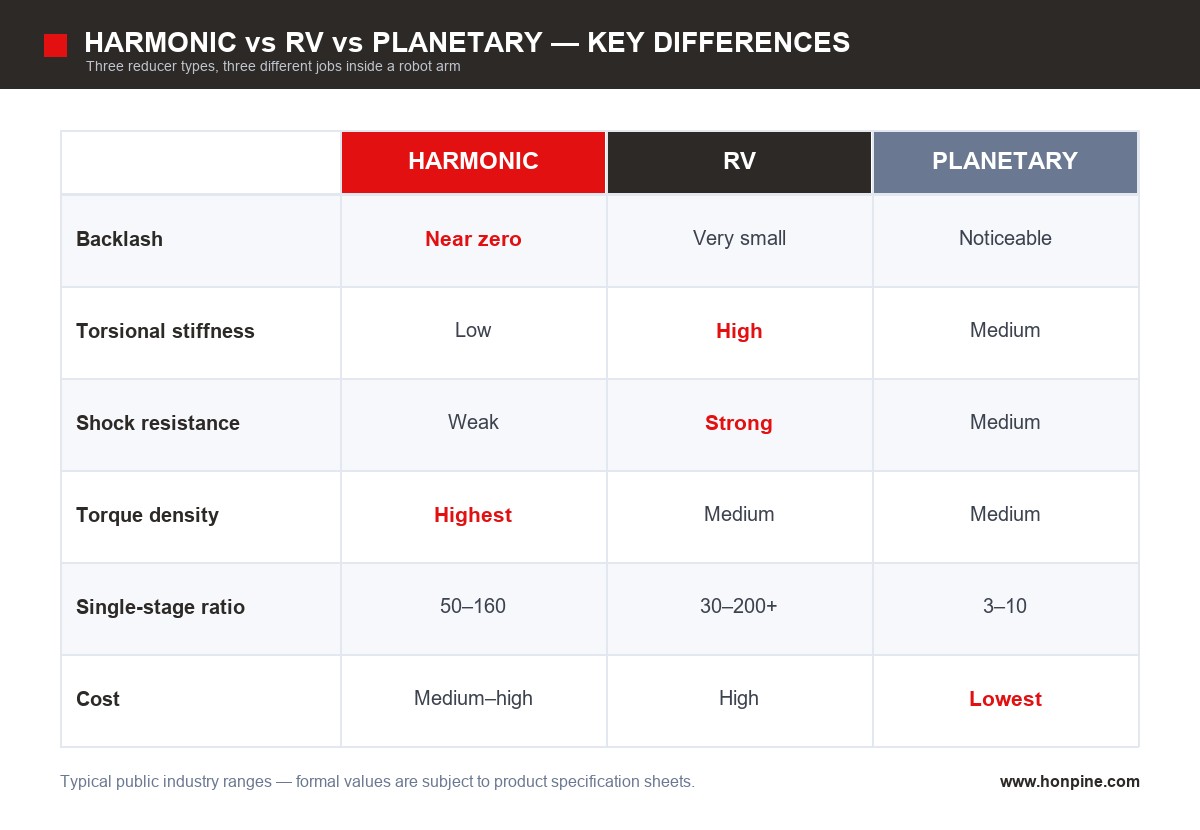
Regla en una frase: un reductor armónico sacrifica rigidez a cambio de precisión y bajo peso; un reductor RV sacrifica tamaño y coste a cambio de rigidez y vida útil.
Las líneas de producción de baterías de litio con ciclos frecuentes implican aceleraciones y frenadas bruscas, con grandes pares de inercia y fuertes impactos durante las paradas de emergencia. Las articulaciones portantes deben priorizar la rigidez; los reductores armónicos deben reservarse para las articulaciones de precisión. No es una preferencia: es una cuestión de mecánica.
Línea de productos 1: reductores armónicos para articulaciones de precisión (J4–J6, articulaciones ligeras y todas las articulaciones de robots colaborativos)
Aplicaciones adecuadas para los reductores armónicos
Muñecas de robots de seis ejes (J4–J6)
Todas las articulaciones de robots de manipulación con carga útil ligera (clase de 5–20 kg)
Todas las articulaciones de robots colaborativos: el bajo peso es en sí mismo una característica de seguridad, ya que permite controlar las fuerzas de colisión
Estaciones de recogida y colocación, clasificación y escaneo de alta velocidad con robots SCARA y Delta
Rangos de parámetros típicos
Aplicaciones no adecuadas
Articulaciones portantes de gran alcance y alta inercia con paradas de emergencia frecuentes: el flexspline tolera mal los impactos; si no supera la verificación del par máximo, no se debe forzar su uso.
Funcionamiento continuo con ventanas muy reducidas para cambiar la grasa: la vida útil del flexspline debe evaluarse cuidadosamente mediante el cálculo de L10.
Línea de productos 2: reductores RV para articulaciones portantes (J1–J3, posicionadores y atornilladores)
Aplicaciones adecuadas para los reductores RV
Hombros y codos de robots de seis ejes (J1–J3), especialmente en modelos para cargas útiles pesadas de 30–200 kg
Ensamblaje de módulos, soldadura de busbars y aplicación de adhesivo: gran alcance del brazo y alta frecuencia de ciclo
Unidades de volteo/posicionadores y estaciones de atornillado: principalmente para resistir momentos de vuelco
Cualquier articulación que requiera una relación de reducción elevada y deba absorber impactos de paradas de emergencia
Rangos de parámetros típicos
Aplicaciones no adecuadas
Muñecas y articulaciones ligeras del efector final: su tamaño y peso aumentan la carga sobre todas las articulaciones anteriores, por lo que la solución deja de ser rentable.
Movimiento lineal de carrera larga: la estructura no está diseñada para carreras largas; un reductor planetario con cremallera y piñón es una opción más adecuada.
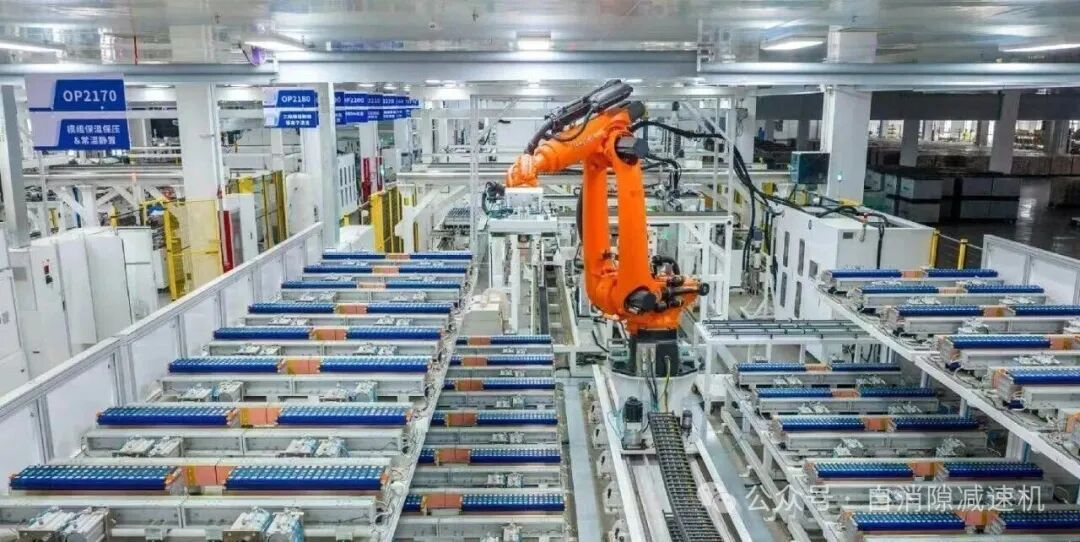
¿Cómo trabajan conjuntamente las dos líneas en un brazo de seis ejes?
Conviene señalar un error habitual: no se debe aplicar automáticamente a J3 la conclusión correspondiente a J1/J2. En los modelos de carga útil ligera, un reductor armónico de especificación alta permite ahorrar peso y coste reales; en los modelos pesados, el RV es imprescindible. El límite debe determinarse mediante cálculos de par, no por costumbre.
¿Por qué la producción de baterías de litio exige más que la automatización general?
La misma combinación de RV y reductor armónico que funciona en una línea de soldadura automotriz puede no superar la aceptación en una línea de baterías de litio. La diferencia se debe a tres filtros adicionales.
Filtro 1: requisitos de precisión extrema
Alineación de pestañas y tapas, soldadura de busbars y carga de módulos en packs: la repetibilidad típica de un robot de seis ejes es de ±0.02–0.05 mm. Ese valor viene determinado por el «juego más el error angular de transmisión, multiplicados por la longitud del brazo». Cuanto más largo sea el brazo, mayor será la amplificación del mismo juego en el efector final. Por eso, el juego de las articulaciones de la muñeca debe verificarse individualmente y no deducirse de la placa de características de la máquina.
Filtro 2: ciclos rápidos y alto factor de servicio
La clasificación y carga de celdas pueden alcanzar desde decenas hasta más de cien piezas por minuto, con aceleración y desaceleración constantes. Un ancho de banda del servosistema elevado es un requisito estricto; el límite de ancho de banda equivale a la frecuencia de resonancia mecánica, determinada por la rigidez torsional del reductor. Una rigidez insuficiente se manifiesta como la vibración residual típica de «se detiene y luego tiembla». Dimensione según la velocidad de entrada media admisible, nunca según el pico instantáneo.
Filtro 3: tolerancia cero a la contaminación por partículas
Las baterías de litio son extremadamente sensibles a las partículas metálicas: una sola partícula de desgaste puede provocar un cortocircuito interno o una autodescarga. Deben comprobarse tres aspectos:
Clase de sellado: mantener los residuos de desgaste dentro de la articulación.
Grasa con baja emisión de polvo y vapores: son habituales las formulaciones de PFPE (perfluoropoliéter).
Diferencias según la zona: las áreas de llenado de electrolito y bobinado pueden requerir funcionamiento en seco o grasas especiales; las zonas de llenado/formación también requieren medidas antideflagrantes y antiestáticas para los vapores inflamables del electrolito.
Si además se considera el funcionamiento continuo 24/7, la vida útil del reductor y los intervalos de lubricación influyen directamente en la planificación de las paradas. La vida útil de los flexsplines de reductores armónicos debe verificarse mediante el cálculo de L10; el par nominal por sí solo no es suficiente.
Configuración de reductor recomendada por estación
Estos rangos de carga útil son habituales en el sector. La selección real debe recalcularse según la carga útil, el alcance y el tiempo de ciclo reales de su estación.
Método de selección en cinco pasos: de los datos de la estación al rango de modelos
1. Elabore el modelo de carga de las articulaciones. Extraiga el par gravitatorio estático (brazo y carga útil), el par de inercia dinámico y el par de choque de parada de emergencia de cada articulación; genere conjuntos de datos nominales y máximos.
2. Seleccione el tipo según el par máximo. Par máximo elevado, gran alcance y paradas de emergencia frecuentes → RV. Par máximo moderado, pero con requisitos críticos de precisión → armónico. Movimiento lineal exclusivamente de carrera larga → planetario.
3. Verifique el par y el momento de vuelco. Como referencia, utilice un factor de seguridad de 1.5–2 para el par máximo y de 2–3 en aplicaciones con impactos; compruebe por separado el momento de vuelco de la brida de la muñeca para evitar fallos prematuros.
4. Compruebe conjuntamente la inercia, la velocidad y el calor. La relación de reducción, la relación de inercias, la velocidad de entrada media admisible y el aumento de temperatura deben calcularse en conjunto. Una relación de inercias excesiva provoca vibración y resonancia que no se pueden corregir mediante el ajuste; los síntomas son un tiempo de ciclo que no puede reducirse y una precisión que no se mantiene.
5. Añada las restricciones ambientales. Confirme la clase de sellado, el tipo de grasa (incluidos los requisitos de baja emisión de polvo y vapores) y las necesidades de protección antiestática o antideflagrante de cada zona de producción; añada un cálculo de vida útil L10 para cada flexspline de reductor armónico.
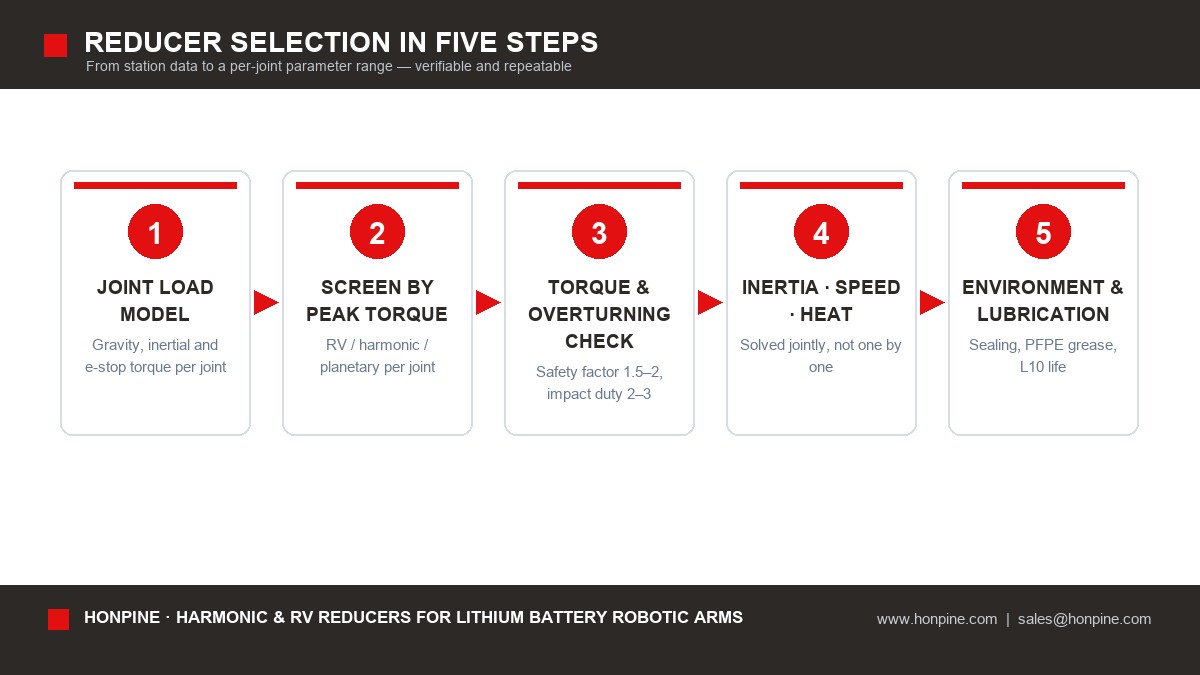
Envíenos los datos de estos cinco pasos y le proporcionaremos rangos de parámetros y de modelos para cada articulación, no una recomendación aislada de un único modelo.
Cuatro errores que provocan fallos prematuros
1. Comprobar solo el par nominal e ignorar los pares máximos y las cargas de vuelco. Las paradas de emergencia en líneas de baterías de litio elevan el par instantáneo a 3–5 veces el valor nominal; a menudo se ignora por completo el momento de vuelco de la brida de la muñeca. Utilice un factor de seguridad de 1.5–2 para el par máximo y de 2–3 en aplicaciones con impactos.
2. Ignorar el calor y el ciclo de trabajo. Las aceleraciones frecuentes calientan el reductor, aceleran el envejecimiento de la grasa y desvían la precisión. Dimensione según la velocidad de entrada media admisible, no según el valor instantáneo.
3. Ignorar la compatibilidad entre la grasa y la sala limpia. Las emisiones de vapores y polvo contaminan las celdas; las zonas de llenado/formación añaden requisitos antideflagrantes y antiestáticos. Esta es la diferencia fundamental con las líneas automotrices generales y el motivo por el que fallan las hojas de configuración copiadas.
4. Desajuste de inercias entre el reductor y el motor. Una relación de inercias excesiva provoca vibraciones y resonancias difíciles de ajustar; el resultado es un tiempo de ciclo que no se reduce y una precisión que no se mantiene. El ajuste de inercias debe resolverse conjuntamente con la relación de reducción, la precisión y la rigidez.
Preguntas frecuentes para ingenieros
¿Cómo se debe comparar realmente el juego?
Confirme primero la definición y las condiciones de medición (método de carga, posición de medición y si se incluye la histéresis) y, después, compare los valores. Los valores de juego medidos con definiciones diferentes no se pueden comparar directamente; por eso, algunos reductores con «mejores cifras» ofrecen peores resultados en planta.
¿J3 debe utilizar un reductor RV o uno armónico?
Determine el límite mediante el cálculo del par. En modelos de carga útil ligera, un reductor armónico de especificación alta ahorra peso y coste; en modelos pesados y de gran alcance, el RV es obligatorio. No se debe decidir por costumbre.
¿Cómo se especifica la grasa para salas limpias?
La opción habitual es la grasa PFPE con baja emisión de polvo y vapores; las zonas de bobinado y llenado pueden requerir funcionamiento en seco o grasas especiales. Confirme el grado y la clase de limpieza según la zona. [Pendiente de confirmar: opciones de lubricación y notas de compatibilidad de HONPINE]
¿Cómo se calcula de forma fiable la vida útil del flexspline de un reductor armónico?
Nunca se debe calcular solo a partir del par nominal: calcule la vida útil L10, indique el intervalo recomendado para el cambio de grasa e incorpore ese periodo al plan de paradas.
¿Cómo se planifica el mantenimiento para un funcionamiento 24/7?
Incorpore directamente la vida útil y los intervalos de lubricación al plan de paradas y, a continuación, calcule la frecuencia de mantenimiento admisible a partir del objetivo de OEE. Cuanto mayor sea el objetivo de OEE, más se traduce la vida útil del reductor en capacidad de producción.
¿Pueden recomendar directamente un modelo concreto?
Preferimos empezar por los rangos de parámetros: indíquenos la carga útil, el alcance, el tiempo de ciclo, la precisión y la zona, y primero definiremos los rangos de par y los tipos para cada articulación; después acotaremos los rangos de modelos. Esta lógica seguirá siendo reutilizable si cambia de proveedor o rediseña el sistema. [Pendiente de confirmar: nomenclatura de modelos y tablas de especificaciones de HONPINE]
Siguiente paso: envíenos los datos de una estación
Si tiene una estación concreta, facilítenos estos seis datos y calcularemos el rango de parámetros del reductor para cada articulación mediante el método de cinco pasos descrito anteriormente:
1. Masa de la carga útil (incluidas las herramientas del extremo del brazo)
2. Alcance/distribución de la longitud del brazo
3. Tiempo de ciclo y perfil de movimiento (incluida la aceleración máxima)
4. Repetibilidad objetivo
5. Zona de producción (sala seca/sala limpia/llenado de electrolito/formación/ensamblaje …)
6. Interfaz de montaje y límites de espacio
[Pendiente de confirmar: campos del formulario de consulta, acceso para solicitar muestras, política de servicio y repuestos, tiempo de respuesta del soporte técnico]
Notas sobre parámetros y conformidad
Todos los rangos de parámetros de este artículo son valores públicos habituales del sector, utilizados para explicar la lógica de selección; no constituyen compromisos de rendimiento. Los parámetros formales están sujetos a las fichas de especificaciones de los productos HONPINE.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Reductores armónicos vs. reductores RV para brazos robóticos de baterías de litio: guía de selección articulación por articulaciónEn las plantas de baterías de litio, elegir un reductor para un brazo robótico no consiste en encontrar una única caja de engranajes «óptima», sino en asignar cada tipo de reductor según la articulación. Los reductores RV se utilizan en el hombro y el codo (J1–J3), donde la rigidez, la resistencia a los impactos y una larga vida útil son fundamentales; los reductores armónicos se emplean en la muñeca (J4–J6), donde el juego casi nulo, la alta densidad de par y el bajo peso determinan la precisión de posicionamiento. Los reductores planetarios se utilizan para la transferencia cartesiana de largo recorrido a un menor costo. La producción de baterías de litio añade tres requisitos más estrictos: repetibilidad extrema (±0.02–0.05 mm), ciclos de trabajo intensivo las 24 horas del día, los 7 días de la semana, y tolerancia cero a la contaminación por partículas metálicas. Esta guía explica los criterios de selección articulación por articulación, compara los tres tipos de reductores y presenta configuraciones típicas para cada estación.
 ¿Cómo elegir actuadores rotativos de alta precisión para la automatización industrial?Los actuadores rotativos de alta precisión desempeñan un papel importante en la automatización industrial, donde la precisión de posicionamiento, la repetibilidad, la durabilidad y la flexibilidad de instalación afectan directamente al rendimiento de los equipos. HONPINE ofrece cuatro series principales de actuadores rotativos de precisión, incluidos los actuadores rotativos armónicos HAT, HAM y HAS, y los actuadores planetarios HPG de bajo juego. Con pares nominales que van de 4 a 1,494 Nm en toda la gama de productos, estas soluciones están diseñadas para aplicaciones en la fabricación de semiconductores, la automatización 3C, el procesamiento láser y las máquinas herramienta CNC. Descubra cómo identificar el actuador rotativo adecuado según las condiciones de funcionamiento, los requisitos de precisión y las necesidades de integración mecánica.
 ¿Por qué los reductores armónicos son adecuados para equipos de automatización de alta precisión?Los equipos de automatización de precisión dependen de un movimiento rotativo constante, un posicionamiento fiable y un diseño de transmisión compacto. Desde la orientación de los cabezales de dispensado y la alineación angular de los componentes hasta el indexado de inspección automatizada, los reductores armónicos ofrecen una solución práctica para aplicaciones que requieren poco juego y altas relaciones de reducción en espacios de instalación limitados. Este artículo explica cómo los reductores armónicos permiten un movimiento repetible, compara las principales configuraciones de diseño y describe cómo seleccionar una relación de reducción y una estructura del reductor adecuadas según los requisitos de carga, velocidad, precisión y tiempo de ciclo de la máquina.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Reductores armónicos vs. reductores RV para brazos robóticos de baterías de litio: guía de selección articulación por articulaciónEn las plantas de baterías de litio, elegir un reductor para un brazo robótico no consiste en encontrar una única caja de engranajes «óptima», sino en asignar cada tipo de reductor según la articulación. Los reductores RV se utilizan en el hombro y el codo (J1–J3), donde la rigidez, la resistencia a los impactos y una larga vida útil son fundamentales; los reductores armónicos se emplean en la muñeca (J4–J6), donde el juego casi nulo, la alta densidad de par y el bajo peso determinan la precisión de posicionamiento. Los reductores planetarios se utilizan para la transferencia cartesiana de largo recorrido a un menor costo. La producción de baterías de litio añade tres requisitos más estrictos: repetibilidad extrema (±0.02–0.05 mm), ciclos de trabajo intensivo las 24 horas del día, los 7 días de la semana, y tolerancia cero a la contaminación por partículas metálicas. Esta guía explica los criterios de selección articulación por articulación, compara los tres tipos de reductores y presenta configuraciones típicas para cada estación.
 ¿Cómo elegir actuadores rotativos de alta precisión para la automatización industrial?Los actuadores rotativos de alta precisión desempeñan un papel importante en la automatización industrial, donde la precisión de posicionamiento, la repetibilidad, la durabilidad y la flexibilidad de instalación afectan directamente al rendimiento de los equipos. HONPINE ofrece cuatro series principales de actuadores rotativos de precisión, incluidos los actuadores rotativos armónicos HAT, HAM y HAS, y los actuadores planetarios HPG de bajo juego. Con pares nominales que van de 4 a 1,494 Nm en toda la gama de productos, estas soluciones están diseñadas para aplicaciones en la fabricación de semiconductores, la automatización 3C, el procesamiento láser y las máquinas herramienta CNC. Descubra cómo identificar el actuador rotativo adecuado según las condiciones de funcionamiento, los requisitos de precisión y las necesidades de integración mecánica.
 ¿Por qué los reductores armónicos son adecuados para equipos de automatización de alta precisión?Los equipos de automatización de precisión dependen de un movimiento rotativo constante, un posicionamiento fiable y un diseño de transmisión compacto. Desde la orientación de los cabezales de dispensado y la alineación angular de los componentes hasta el indexado de inspección automatizada, los reductores armónicos ofrecen una solución práctica para aplicaciones que requieren poco juego y altas relaciones de reducción en espacios de instalación limitados. Este artículo explica cómo los reductores armónicos permiten un movimiento repetible, compara las principales configuraciones de diseño y describe cómo seleccionar una relación de reducción y una estructura del reductor adecuadas según los requisitos de carga, velocidad, precisión y tiempo de ciclo de la máquina.
 ¿Por qué los servomotores y los reductores de velocidad forman una combinación ideal?Los servomotores ofrecen un control de movimiento rápido y preciso, mientras que los reductores de velocidad adaptan su velocidad y par a la carga. Esta guía explica cómo funcionan conjuntamente los servomotores y los reductores mediante la multiplicación del par, la reducción de la inercia reflejada y una mayor resolución teórica de posicionamiento. Descubra cómo la adaptación de inercias, el juego, la rigidez torsional y la relación de reducción influyen en el rendimiento de la robótica y la automatización industrial.
 ¿Cómo seleccionar y utilizar módulos de articulación robótica?¿Cómo se pasa de la selección de módulos de articulación robótica al movimiento controlado? Tomando como ejemplo el módulo de articulación armónica HONPINE HPJM, el director técnico Theodore Li explica los pasos clave de instalación mecánica, cableado eléctrico, configuración de CAN y EtherCAT y puesta en marcha del control. Descubra qué debe confirmar antes de la integración y cómo abordar la configuración para que cada articulación responda correctamente a su controlador.
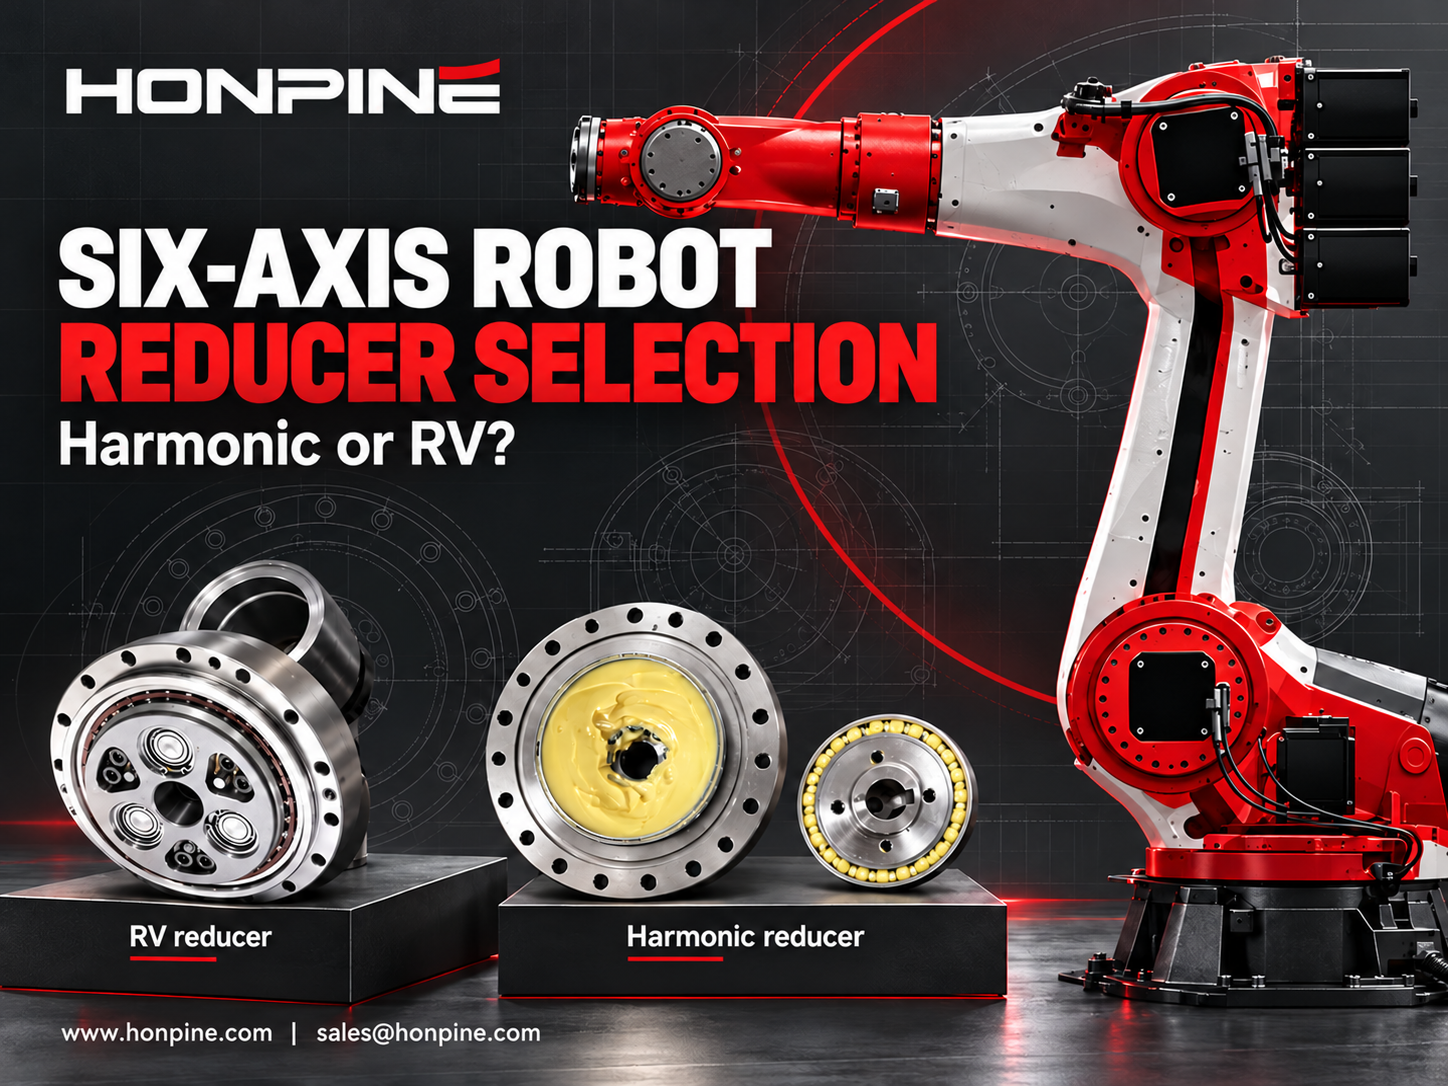
 ¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?¿Qué determina si una articulación de un robot de seis ejes necesita un reductor armónico o un reductor RV? La respuesta depende del par, la inercia, las cargas de impacto, las cargas sobre los rodamientos y el espacio de instalación. Esta guía explica cómo evaluar reductores armónicos y RV para la base, el hombro, el codo y la muñeca, con comprobaciones prácticas de rigidez, holgura y vida útil. Utilice los requisitos de cada eje para seleccionar una configuración de reductor adecuada.