




¿Cómo calcular el par de un actuador rotativo armónico en un mecanismo de volteo?
Hola a todos. Soy Theodore Li, director técnico de HONPINE.
Al seleccionar actuadores rotativos armónicos para equipos de automatización 3C, muchos clientes nos hacen una pregunta habitual:
«Mi mecanismo de volteo debe girar una carga de 10 kg 180 grados. ¿Qué par necesita el actuador rotativo armónico?»
Este es un desafío habitual en el diseño de equipos de automatización de precisión.
En máquinas para voltear marcos de teléfonos inteligentes, sistemas de volteo de PCB, equipos de montaje de componentes electrónicos y máquinas automatizadas de inspección visual, los mecanismos de volteo deben lograr un movimiento rotativo preciso y estable en un espacio de instalación limitado.
Sin embargo, conocer únicamente el peso de la carga y el ángulo de volteo no basta para determinar el par necesario del actuador.
Los ingenieros también deben tener en cuenta la distancia entre el centro de gravedad y el eje de rotación, la inercia de la carga, la velocidad de volteo, el tiempo de aceleración y desaceleración y la frecuencia de funcionamiento.
En este artículo explicaré cómo calcular el par de salida necesario de un actuador rotativo armónico con un ejemplo práctico de un mecanismo de volteo para automatización 3C.
¿Por qué es importante calcular el par de los mecanismos de volteo en la automatización 3C?
En la fabricación de productos electrónicos, muchas máquinas automatizadas utilizan mecanismos de volteo para cambiar la orientación de las piezas entre procesos de producción.
Entre las aplicaciones habituales se incluyen el volteo de marcos de teléfonos inteligentes, la manipulación de PCB, el montaje de módulos de cámara y la inspección visual multiángulo.
Estas aplicaciones tienen distintos requisitos de movimiento.
Por ejemplo, una máquina para voltear marcos de teléfonos inteligentes puede tener que completar una rotación de 180° en un ciclo corto, mientras que una máquina de inspección visual de precisión puede dar más importancia a la estabilidad y la repetibilidad una vez alcanzada la posición.
Si el actuador no puede proporcionar suficiente par, es posible que el mecanismo no alcance la aceleración requerida, active alarmas de sobrecarga o no pueda completar el movimiento de volteo.
Por el contrario, seleccionar un actuador demasiado grande puede aumentar el coste, el peso y el espacio de instalación del equipo sin mejorar necesariamente el rendimiento de posicionamiento.
Por lo tanto, calcular el par con precisión es un paso esencial al seleccionar actuadores rotativos armónicos para mecanismos de volteo automatizados.
¿Qué parámetros se necesitan para calcular el par de un mecanismo de volteo?
Antes de calcular el par necesario, los ingenieros deben confirmar la masa giratoria, la posición del centro de gravedad, la inercia de la carga, el ángulo de rotación, el tiempo de movimiento y las condiciones de funcionamiento.
A menudo se pasan por alto dos factores importantes.
El peso de la pieza no es la carga giratoria total
Supongamos que el marco de un teléfono inteligente pesa solo 0,5 kg, mientras que el soporte que lo sujeta pesa 4 kg.
El cálculo del par debe tener en cuenta todo el conjunto giratorio, no solo el marco del teléfono inteligente.
Cuando corresponda, también deben considerarse otros componentes giratorios, como las placas de montaje y los adaptadores.
La posición del centro de gravedad es fundamental
Dos cargas con la misma masa pueden requerir pares gravitatorios muy distintos.
Si el centro de gravedad se encuentra directamente sobre el eje de rotación, el par gravitatorio estático alrededor de ese eje es cero.
Sin embargo, si el centro de gravedad está desplazado 100 mm, la gravedad puede generar un par considerable durante la rotación.
Por lo tanto, antes de calcular el par necesario del actuador, es preciso determinar la disposición mecánica y la posición del centro de gravedad.
¿Cuáles son los principales componentes del par de un mecanismo de volteo?
En un mecanismo de volteo que gira alrededor de un eje horizontal, el par de salida necesario del actuador suele incluir tres componentes principales:
Par gravitatorio
Par de aceleración
Par de fricción y otras resistencias
Tomando una dirección positiva de rotación coherente, la ecuación básica del movimiento es:
T_out(t) = J_total × α(t) + T_g(t) + T_f(t) + T_ext(t)
Donde:
T_out: Par de salida instantáneo necesario (N·m)
J_total: Momento de inercia total referido al eje de salida (kg·m²)
α: Aceleración angular (rad/s²)
T_g: Par necesario para contrarrestar la gravedad (N·m)
T_f: Par de resistencia por fricción (N·m)
T_ext: Par adicional provocado por fuerzas externas del proceso (N·m)
Estos componentes del par tienen dirección.
Durante el funcionamiento, la gravedad puede oponerse a la rotación en una parte del movimiento y favorecerla en otra.
Por lo tanto, no siempre es correcto suponer que todos los componentes del par actúan en la misma dirección.
Para un dimensionamiento preliminar, los ingenieros pueden utilizar una estimación conservadora:
T_estimate = |T_g|max + |T_a|max + |T_f|max + |T_ext|max
Esta ecuación resulta útil para una primera preselección de modelos de actuador.
Sin embargo, el dimensionamiento final debe basarse en el perfil de movimiento real y en los requisitos de par instantáneo a lo largo de todo el ciclo de funcionamiento.
Paso 1: Cómo calcular el par gravitatorio de un mecanismo de volteo
El par gravitatorio es uno de los factores más importantes al diseñar un mecanismo de volteo de eje horizontal.
Si el centro de gravedad de la carga no coincide con el eje de rotación, la gravedad genera un momento alrededor de ese eje.
El par gravitatorio máximo se calcula de la siguiente manera:
T_g,max = m × g × r
Donde:
m: Masa total del conjunto giratorio (kg)
g: Aceleración gravitatoria, aproximadamente 9.81 m/s²
r: Distancia entre el centro de gravedad y el eje de rotación (m)
La distancia r se refiere al desplazamiento del centro de gravedad, no al radio del eje de salida del actuador.
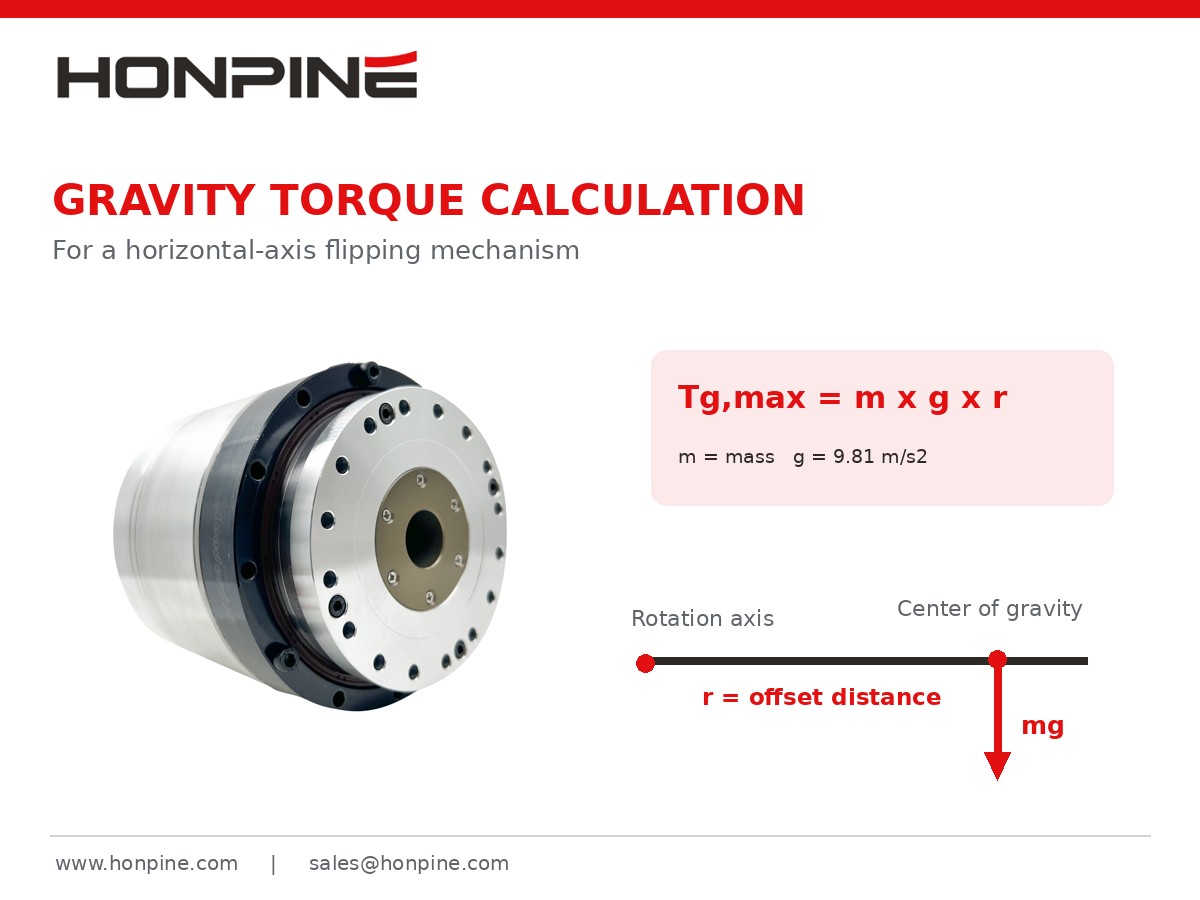
Ejemplo: una carga de 10 kg con un desplazamiento del centro de gravedad de 100 mm
Supongamos que una máquina para voltear marcos de teléfonos inteligentes tiene una masa combinada de pieza y soporte de 10 kg.
El centro de gravedad está situado a 100 mm del eje de rotación horizontal.
Datos:
Masa total = 10 kg
Desplazamiento del centro de gravedad = 0.1 m
Aceleración gravitatoria = 9.81 m/s²
Sustituyendo estos valores en la ecuación:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
Por lo tanto, cuando la línea que une el centro de gravedad con el eje de rotación está horizontal, el par gravitatorio máximo es de aproximadamente 9.81 N·m.
Sin embargo, cuando el centro de gravedad se encuentra directamente por encima o por debajo del eje de rotación, el par gravitatorio estático es cero.
Esto demuestra que el par gravitatorio varía con la posición de rotación y no permanece constante durante todo el proceso de volteo.
En un mecanismo rotativo de eje vertical, la gravedad generalmente no genera un par estático directo alrededor del eje de rotación, siempre que no haya otros efectos de carga inducidos por la gravedad.
Paso 2: Cómo calcular el momento de inercia de la carga
El par gravitatorio por sí solo no basta para seleccionar un actuador.
En los equipos automatizados, los mecanismos de volteo suelen acelerar, girar y desacelerar en poco tiempo.
Por lo tanto, también debe tenerse en cuenta el momento de inercia.
El momento de inercia describe la resistencia de un objeto a los cambios en su velocidad angular.
Para una carga que puede aproximarse como una masa concentrada:
J = m × r²
Sin embargo, esta ecuación solo es adecuada para una aproximación de masa puntual o para calcular la contribución a la inercia causada por el desplazamiento del centro de gravedad.
En piezas reales con dimensiones apreciables, también debe incluirse el momento de inercia propio del objeto.
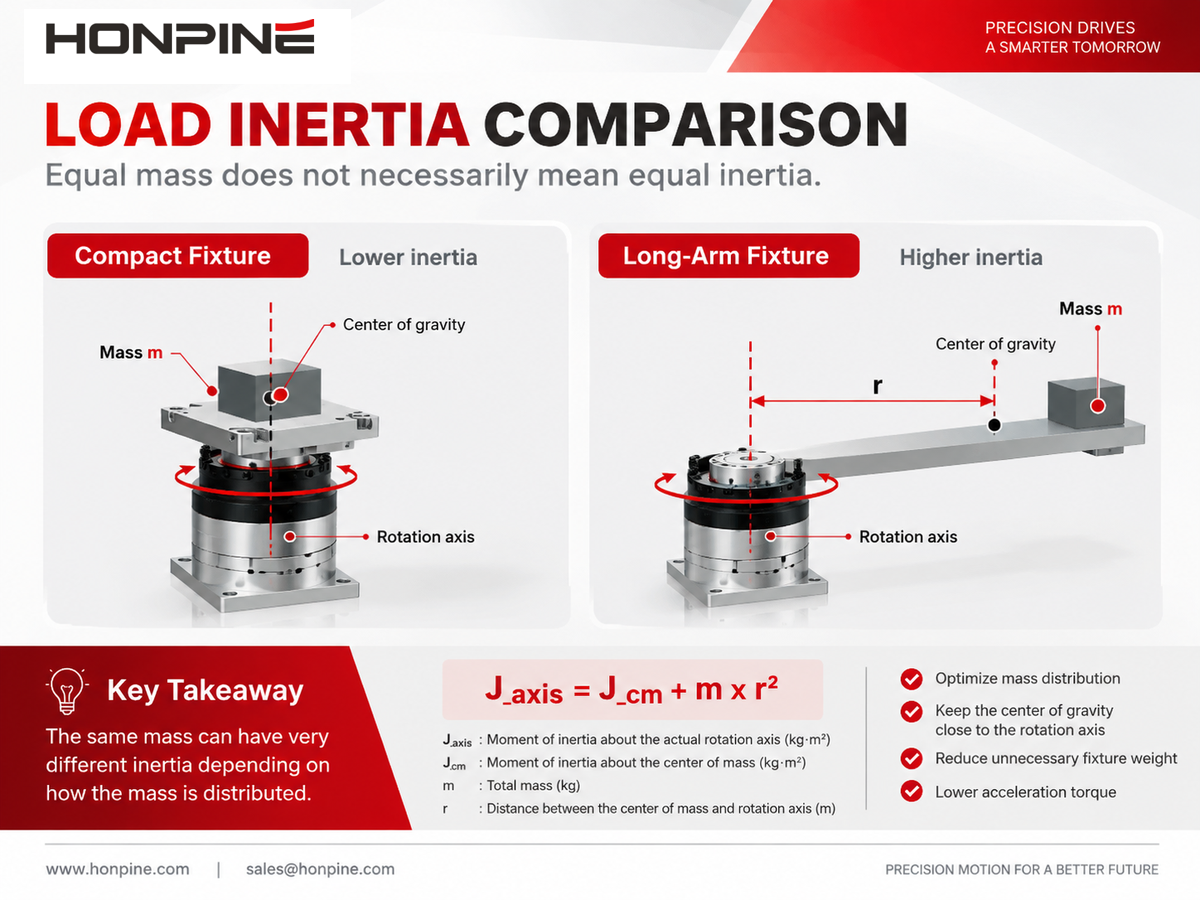
Según el teorema de los ejes paralelos:
J_axis = J_cm + m × r²
Donde:
J_axis: Momento de inercia respecto al eje de rotación real
J_cm: Momento de inercia respecto a un eje paralelo que pasa por el centro de masa
m: Masa de la carga
r: Distancia entre el centro de masa y el eje de rotación
¿Por qué el peso de la carga no basta para determinar la inercia?
Consideremos dos soportes con la misma masa total.
El primero tiene una estructura compacta, con la mayor parte de su masa concentrada cerca del eje de rotación.
El segundo tiene una estructura alargada, con una mayor proporción de su masa situada más lejos del eje de rotación.
Aunque ambos soportes tienen la misma masa, el segundo puede tener un momento de inercia considerablemente mayor.
En consecuencia, requiere un mayor par de aceleración para alcanzar la misma aceleración angular.
En el caso de soportes complejos para marcos de teléfonos inteligentes, bastidores de sujeción de PCB y mecanismos de volteo de doble cara, es preferible que los ingenieros utilicen software CAD como SolidWorks o Inventor para determinar el momento de inercia real respecto al eje de rotación previsto.
Paso 3: Cómo calcular el par de aceleración
El par de aceleración que necesita un mecanismo de volteo depende principalmente del momento de inercia total y de la aceleración angular requerida.
La fórmula es:
T_a = J_total × α
Si se conocen la velocidad angular objetivo y el tiempo de aceleración, suponiendo una aceleración angular constante:
α = ω_max / t_a
Donde:
ω_max: Velocidad angular máxima (rad/s)
t_a: Tiempo de aceleración (s)
¿Un mecanismo de volteo de 180° siempre necesita más par?
No necesariamente.
El ángulo de volteo, por sí solo, no determina el par máximo necesario.
Consideremos dos máquinas que giran una pieza 180°:
La máquina A completa el movimiento en 3 segundos.
La máquina B completa el movimiento en 0.6 segundos.
Si ambas máquinas tienen cargas idénticas y utilizan el mismo tipo de perfil de movimiento, la máquina B generalmente necesitará una mayor aceleración angular y, por consiguiente, un mayor par de aceleración.
Sin embargo, el resultado final también depende de las fases de aceleración y desaceleración, del perfil de movimiento y de la orientación de la carga.
En movimientos cortos puede utilizarse un perfil de velocidad triangular, sin una fase de velocidad constante.
Por lo tanto, dividir el ángulo de volteo por el tiempo total de movimiento no proporciona directamente la aceleración angular.
Paso 4: Cómo tener en cuenta el par de fricción y los factores de seguridad
Además de los pares gravitatorio y de aceleración, los ingenieros deben tener en cuenta la resistencia de los rodamientos, los sellos y otros componentes mecánicos.
En la etapa de diseño preliminar, el par de fricción puede estimarse a partir de las especificaciones de los rodamientos, de mediciones realizadas en maquinaria similar o de supuestos de ingeniería conservadores.
Sin embargo, no es aconsejable aplicar un porcentaje fijo de fricción a todos los mecanismos sin considerar su construcción real.
¿Qué factor de seguridad debe utilizarse?
En los diseños de ingeniería suele incluirse un margen de par para tener en cuenta la incertidumbre en las condiciones de carga.
Por ejemplo, un cálculo preliminar puede aplicar un factor de 1.5:
T_design = 1.5 × T_estimate
Aquí se utiliza el factor 1.5 únicamente como supuesto ilustrativo. No es un requisito de selección universal para los actuadores HONPINE.
Las aplicaciones con arranques y paradas frecuentes, cargas de impacto o cambios considerables en la carga útil pueden requerir márgenes distintos.
El actuador seleccionado también debe cumplir los límites de par nominal, par máximo repetitivo y par máximo instantáneo especificados por el fabricante.
Es importante señalar que un factor de seguridad no sustituye los cálculos de par continuo y térmicos.
Un actuador que completa correctamente un ciclo de volteo puede sobrecalentarse si funciona repetidamente con un ciclo de trabajo elevado.
Ejemplo práctico: cómo seleccionar un actuador rotativo armónico para una máquina de volteo de marcos de teléfonos inteligentes
Veamos un ejemplo de cálculo completo basado en una aplicación de automatización 3C.
Supongamos que un fabricante de equipos de automatización está desarrollando una máquina para voltear marcos de teléfonos inteligentes.
La máquina utiliza un soporte para sujetar la pieza y un actuador rotativo armónico para girar el conjunto 180° alrededor de un eje horizontal.
1. Definir los parámetros de funcionamiento
Supongamos que la masa giratoria y el momento de inercia se han determinado mediante software CAD.
Estos valores son hipotéticos y se incluyen para ilustrar el método de cálculo. No son especificaciones medidas de un actuador HONPINE concreto ni de un proyecto real de un cliente.
2. Calcular el par gravitatorio máximo
Utilizando la fórmula:
T_g,max = m × g × r
Sustituyendo:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
3. Calcular la aceleración angular
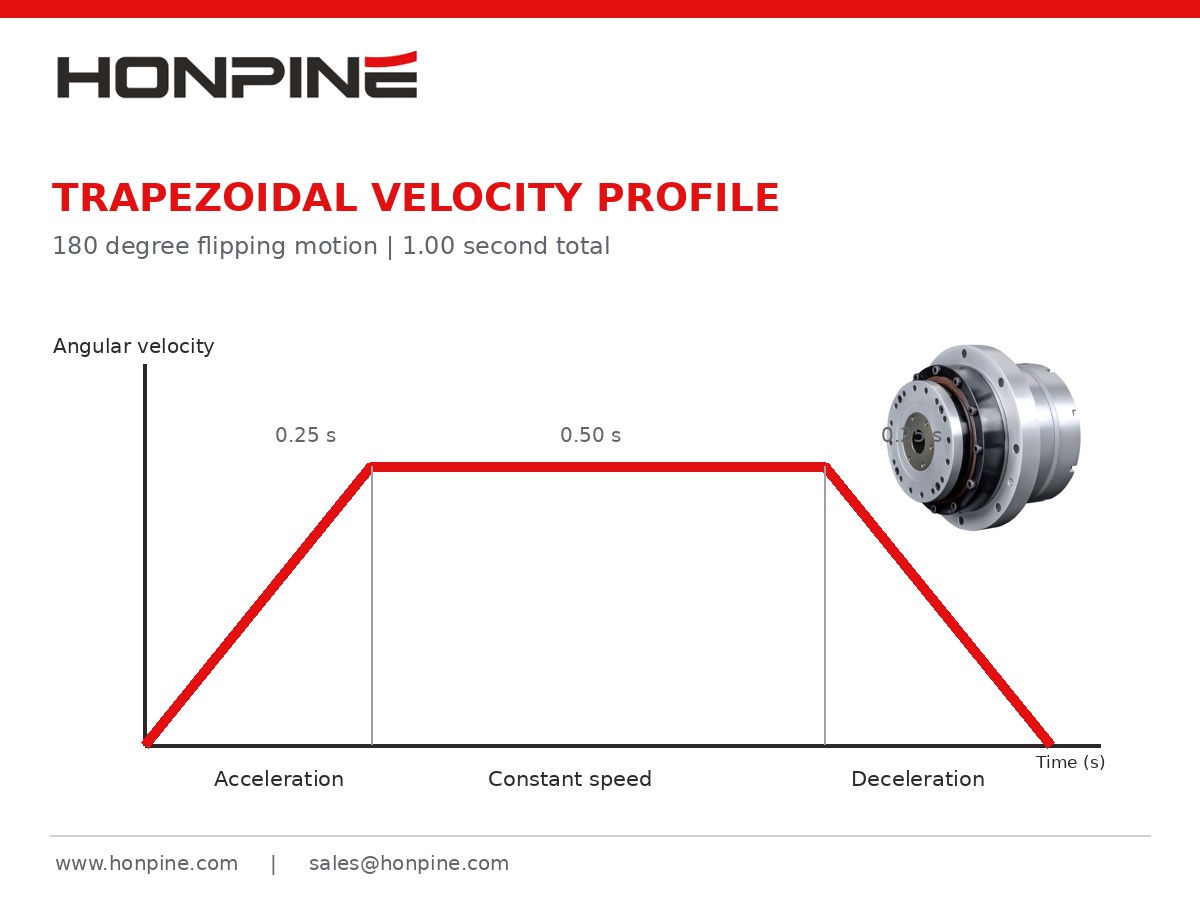
En este ejemplo, el mecanismo utiliza un perfil de velocidad trapezoidal simétrico:
Aceleración: 0.25 segundos
Velocidad constante: 0.50 segundos
Desaceleración: 0.25 segundos
Primero, convierta el ángulo de volteo a radianes:
180° = π rad
Para un perfil de velocidad trapezoidal simétrico:
ω_max = θ / (t − t_a)
Sustituyendo:
ω_max = π / (1.0 − 0.25)
ω_max ≈ 4.189 rad/s
A continuación, calcule la aceleración angular:
α = 4.189 / 0.25
α ≈ 16.76 rad/s²
4. Calcular el par de aceleración
Datos:
J = 0.12 kg·m²
α = 16.76 rad/s²
Aplicando:
T_a = J × α
T_a = 0.12 × 16.76
T_a ≈ 2.01 N·m
Este valor representa el par de aceleración asociado a la inercia de carga supuesta.
Todavía no se ha incluido la inercia adicional de los componentes internos del actuador.
5. Estimar el par de salida máximo necesario
Para la selección preliminar del actuador, sumamos de forma conservadora el par gravitatorio máximo, el par de aceleración y el par de fricción supuesto.
T_estimate = 9.81 + 2.01 + 0.5
T_estimate = 12.32 N·m
A continuación, aplique el margen de diseño ilustrativo:
T_design = 12.32 × 1.5
T_design = 18.48 N·m
A continuación se resumen los resultados del cálculo.
En estas condiciones supuestas, se puede utilizar aproximadamente 18.5 N·m como objetivo inicial para preseleccionar el par de salida máximo.
Sin embargo, esto no significa que seleccionar un actuador con un par nominal superior a 18.5 N·m garantice automáticamente su idoneidad.
El cálculo suma los pares de forma conservadora y no tiene plenamente en cuenta la inercia giratoria interna, la dirección de cada componente del par en cada ángulo ni la carga térmica durante el funcionamiento repetitivo.
La selección final requiere comprobar el par máximo repetitivo, el par nominal continuo, la velocidad de funcionamiento y el ciclo de trabajo real.
¿Por qué no basta con el par máximo para seleccionar un actuador rotativo armónico?
En los equipos reales de automatización 3C, un solo movimiento de volteo representa únicamente una parte del ciclo de funcionamiento general.
Por ejemplo, una máquina para voltear marcos de teléfonos inteligentes puede realizar 20 o más operaciones de volteo por minuto.
El actuador puede acelerar, girar, desacelerar y mantener la posición repetidamente.
Aunque se cumpla el requisito de par máximo, el funcionamiento frecuente puede generar una carga térmica considerable.
Por lo tanto, los ingenieros también deben evaluar el par eficaz, comúnmente denominado par RMS.
T_RMS = √[(Σ T_i² × t_i) / (Σ t_i)]
Donde:
T_i: Par durante cada etapa de funcionamiento
t_i: Duración de cada etapa
n: Número de etapas de un ciclo de funcionamiento completo
El cálculo debe incluir el ciclo completo de ida y vuelta, incluidos los periodos de mantenimiento de posición.
En los actuadores sin freno mecánico, mantener una posición fija frente a la gravedad puede requerir un par continuo del motor y generar calor adicional.
El par RMS del lado del motor no es necesariamente igual al par RMS del lado de salida. La conversión requiere tener en cuenta la relación de transmisión, la eficiencia, las pérdidas internas y las especificaciones del actuador.
Por lo tanto, el par máximo y el rendimiento térmico continuo deben comprobarse por separado.
¿Qué otros parámetros deben comprobarse además del par?
1. Capacidad de carga del rodamiento de salida
En muchos mecanismos de volteo, la pieza y el soporte generan algo más que el par de accionamiento.
También pueden aplicar cargas radiales, cargas axiales o momentos de vuelco al rodamiento de salida del actuador.
Esto es especialmente importante en soportes grandes para PCB, mecanismos de manipulación de marcos de teléfonos inteligentes y herramientas excéntricas.
Los ingenieros deben comprobar:
Carga radial admisible
Carga axial admisible
Momento de vuelco admisible
Rigidez del rodamiento de salida
El par de accionamiento y el momento de vuelco sobre el rodamiento son requisitos mecánicos distintos y no deben tratarse como parámetros intercambiables.
2. Rigidez torsional y precisión de posicionamiento
En aplicaciones de inspección visual y montaje de precisión, el actuador no solo debe girar la pieza, sino también mantener una posición estable tras detenerse.
La rigidez torsional de un actuador rotativo armónico afecta a la deformación angular bajo carga.
Cuando la carga excéntrica es relativamente grande, puede producirse deformación elástica en la salida mecánica aunque el encoder indique que se ha alcanzado la posición ordenada.
Por lo tanto, los sistemas de volteo de alta precisión deben tener en cuenta la rigidez torsional, la precisión de posicionamiento del lado de salida, la repetibilidad y la rigidez de toda la estructura de montaje.
3. Velocidad de salida y tiempo de ciclo de volteo
En las aplicaciones de volteo rápido, la velocidad máxima de salida es otro aspecto importante.
En nuestro ejemplo de cálculo:
ω_max = 4.189 rad/s
Convierta la velocidad angular en velocidad de rotación:
n = (ω_max × 60) / (2π)
n ≈ 40 rpm
Por lo tanto, el actuador seleccionado debe admitir aproximadamente 40 rpm en la salida y cumplir los requisitos de par y funcionamiento correspondientes.
Las especificaciones de par estático por sí solas no bastan para seleccionar un modelo.
4. Capacidad para mantener la carga en caso de pérdida de alimentación
En un eje de volteo horizontal con una carga excéntrica, la gravedad puede provocar una rotación involuntaria cuando se interrumpe la alimentación.
Aunque los mecanismos de accionamiento armónico ofrecen relaciones de reducción elevadas, no deben considerarse automáticamente dispositivos de autobloqueo fiables.
Si la máquina debe sujetar la pieza de forma segura durante un corte de alimentación o una parada de emergencia, el diseño puede requerir un freno mecánico, un mecanismo de bloqueo, un contrapeso u otra medida de protección, de acuerdo con la evaluación de riesgos de la máquina.
¿Cómo elegir un actuador rotativo armónico HONPINE para equipos de volteo 3C?
HONPINE ofrece actuadores rotativos armónicos integrados para aplicaciones de movimiento de precisión que requieren estructuras compactas, posicionamiento controlado y un par de salida adecuado.
En comparación con una configuración convencional formada por un servomotor independiente, un reductor armónico, un acoplamiento y un sistema de realimentación, un actuador rotativo armónico integrado puede reducir el número de interfaces mecánicas y simplificar ciertos aspectos del montaje y la puesta en marcha del equipo.
Para aplicaciones como máquinas de volteo de marcos de teléfonos inteligentes, sistemas de volteo de PCB y robots de montaje de precisión, el equipo de ingeniería de HONPINE puede ayudar a evaluar los requisitos del actuador en función de las condiciones reales de carga y movimiento del cliente.
Para facilitar el proceso de selección, se recomienda a los clientes proporcionar información técnica detallada.
Con estos parámetros, los ingenieros pueden evaluar con mayor detalle el par nominal necesario, el par máximo, la velocidad de rotación, las cargas sobre los rodamientos y las interfaces mecánicas.
La selección final del actuador debe verificarse con las especificaciones reales del producto HONPINE, la configuración del accionamiento y los requisitos de ingeniería.
Preguntas frecuentes sobre el cálculo del par de mecanismos de volteo
1. ¿Qué par necesita un actuador rotativo armónico para voltear una carga de 10 kg?
El peso de la carga por sí solo no basta para determinar el par necesario.
Los ingenieros también deben tener en cuenta el desplazamiento del centro de gravedad, el momento de inercia, el tiempo de volteo, el perfil de aceleración y la resistencia mecánica.
Por ejemplo, una carga de 10 kg con un desplazamiento del centro de gravedad de 100 mm sobre un eje de rotación horizontal genera un par gravitatorio máximo de aproximadamente 9.81 N·m.
Sin embargo, antes de seleccionar un actuador también deben tenerse en cuenta el par de aceleración y otras cargas.
2. ¿Los mecanismos de volteo de 90° y 180° requieren el mismo par?
No necesariamente.
Si ambos mecanismos deben completar sus movimientos en el mismo tiempo, una rotación de 180° generalmente requerirá mayor velocidad y puede necesitar una mayor aceleración.
Sin embargo, el par gravitatorio máximo también depende del eje de rotación, de la posición del centro de gravedad y del intervalo angular del movimiento.
3. ¿Se puede sustituir un actuador rotativo armónico por un servomotor convencional en un mecanismo de volteo?
Sí, según la aplicación.
Un servomotor convencional combinado con un reductor adecuado también puede proporcionar un movimiento rotativo preciso.
Un actuador rotativo armónico integrado puede ofrecer ventajas en compacidad, alta relación de reducción e integración mecánica.
Sin embargo, la solución más adecuada depende del par, la velocidad, la precisión, el soporte de los rodamientos, el espacio de instalación y los requisitos generales del equipo.
4. ¿Cómo pueden los ingenieros reducir el par necesario de un mecanismo de volteo?
Varias mejoras de diseño pueden ayudar a reducir el par necesario:
Acercar el centro de gravedad al eje de rotación.
Reducir el peso innecesario del soporte.
Optimizar el perfil de movimiento y los requisitos de aceleración.
Utilizar contrapesos o mecanismos de equilibrado para reducir el par gravitatorio.
Sin embargo, reducir el par gravitatorio no reduce necesariamente el momento de inercia.
Estos dos factores deben evaluarse por separado.
5. ¿Cuál es la diferencia entre el par nominal y el par máximo de un actuador rotativo armónico?
El par nominal suele referirse a la capacidad de funcionamiento continuo del actuador en condiciones especificadas.
El par máximo se refiere a un nivel de par superior permitido durante un periodo limitado.
Algunos actuadores distinguen entre el par máximo repetitivo y el par máximo instantáneo.
Los niveles de par permitidos y sus duraciones deben confirmarse en la documentación técnica del fabricante.
Póngase en contacto con HONPINE para obtener soluciones de actuadores rotativos armónicos para mecanismos de volteo
Para los fabricantes de equipos de automatización 3C, elegir el actuador rotativo armónico correcto influye en algo más que la capacidad del mecanismo de volteo para girar correctamente.
También puede influir en la precisión de posicionamiento, el tiempo de ciclo, la fiabilidad del equipo y el diseño mecánico general.
Desde el cálculo de los pares gravitatorio y de aceleración hasta la inercia de la carga, la capacidad de los rodamientos de salida, la rigidez y el rendimiento en funcionamiento continuo, todos los parámetros merecen una consideración cuidadosa.
HONPINE ofrece soluciones de accionamiento armónico y actuadores rotativos integrados para robótica, equipos de automatización de precisión y sistemas de control de movimiento industrial.
Si está desarrollando una máquina para voltear marcos de teléfonos inteligentes, un sistema de volteo de PCB, una máquina de montaje de componentes electrónicos u otro mecanismo de volteo de precisión, póngase en contacto con el equipo de ingeniería de HONPINE e indique los requisitos de carga, dimensiones y movimiento.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo calcular el par de un actuador rotativo armónico en un mecanismo de volteo?¿Qué par necesita un actuador rotativo armónico para voltear una carga de 10 kg 180 grados? La respuesta depende de más factores que el peso. El desplazamiento del centro de gravedad, la inercia de la carga, la aceleración y la frecuencia de funcionamiento influyen en la selección del actuador. En esta guía, Theodore Li, director técnico de HONPINE, explica el proceso de cálculo con un ejemplo de volteo sobre un eje horizontal y describe las comprobaciones necesarias para el par máximo, el funcionamiento continuo, la velocidad de salida y las cargas sobre los rodamientos.
 ¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?¿Su robot necesita un módulo de articulación con encoder doble o basta con uno de encoder simple? La respuesta depende de los requisitos de posicionamiento, el comportamiento de la transmisión, la estrategia de control de fuerza y el presupuesto. Esta guía compara la realimentación del lado del motor y del lado de salida, explica en qué casos los encoders dobles pueden mejorar el control y analiza sus costes y limitaciones. Descubra cuándo un encoder simple puede satisfacer sus necesidades y cuándo conviene considerar una realimentación adicional en la salida.
 RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?RV frente a reductor armónico: ¿qué caja reductora es adecuada para la articulación de su robot? La respuesta depende del par, la rigidez, la precisión, el espacio de instalación y las condiciones de funcionamiento. Esta guía compara sus principios de funcionamiento y cinco factores clave de rendimiento, y explica cómo evaluar las cargas de las articulaciones, la vida útil del reductor, la temperatura y la lubricación. Tanto si está diseñando la base, el hombro, el codo o la muñeca de un robot, utilice estos criterios para adaptar el reductor a los requisitos de cada articulación.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo calcular el par de un actuador rotativo armónico en un mecanismo de volteo?¿Qué par necesita un actuador rotativo armónico para voltear una carga de 10 kg 180 grados? La respuesta depende de más factores que el peso. El desplazamiento del centro de gravedad, la inercia de la carga, la aceleración y la frecuencia de funcionamiento influyen en la selección del actuador. En esta guía, Theodore Li, director técnico de HONPINE, explica el proceso de cálculo con un ejemplo de volteo sobre un eje horizontal y describe las comprobaciones necesarias para el par máximo, el funcionamiento continuo, la velocidad de salida y las cargas sobre los rodamientos.
 ¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?¿Su robot necesita un módulo de articulación con encoder doble o basta con uno de encoder simple? La respuesta depende de los requisitos de posicionamiento, el comportamiento de la transmisión, la estrategia de control de fuerza y el presupuesto. Esta guía compara la realimentación del lado del motor y del lado de salida, explica en qué casos los encoders dobles pueden mejorar el control y analiza sus costes y limitaciones. Descubra cuándo un encoder simple puede satisfacer sus necesidades y cuándo conviene considerar una realimentación adicional en la salida.
 RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?RV frente a reductor armónico: ¿qué caja reductora es adecuada para la articulación de su robot? La respuesta depende del par, la rigidez, la precisión, el espacio de instalación y las condiciones de funcionamiento. Esta guía compara sus principios de funcionamiento y cinco factores clave de rendimiento, y explica cómo evaluar las cargas de las articulaciones, la vida útil del reductor, la temperatura y la lubricación. Tanto si está diseñando la base, el hombro, el codo o la muñeca de un robot, utilice estos criterios para adaptar el reductor a los requisitos de cada articulación.
 ¿Cómo encontrar un proveedor fiable de actuadores de articulación robótica?Elegir el proveedor adecuado de actuadores de articulación robótica es esencial para garantizar un rendimiento fiable, una integración fluida y el éxito del proyecto a largo plazo. Además de las especificaciones del producto, es necesario conocer la experiencia técnica, la capacidad de producción y el servicio posventa del proveedor. En esta guía, Allen Li, fundador de HONPINE, explica cómo evaluar estos tres factores al adquirir actuadores de articulación armónicos y planetarios para robótica y automatización industrial.
 Reductor armónico vs. actuador rotativo armónico: ¿cuál es mejor para las máquinas herramienta CNC?Elegir entre un reductor armónico y un actuador rotativo armónico es una decisión importante en el diseño de máquinas herramienta CNC. Ambas soluciones ofrecen control de movimiento de alta precisión, pero difieren en integración, requisitos de instalación, rigidez y flexibilidad del sistema. Para mesas rotativas de cuarto eje CNC y sistemas compactos de mecanizado de cinco ejes, seleccionar la transmisión armónica adecuada puede influir significativamente en el rendimiento de la máquina. En este artículo, Theodore Li, director técnico de HONPINE, compara los reductores armónicos y los actuadores rotativos armónicos para ayudar a los ingenieros a identificar la solución más adecuada para sus aplicaciones CNC.
 ¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?Soy Theodore Li, director técnico de HONPINE. La elección de actuadores articulares armónicos para un brazo robótico de 7 GDL comienza con los requisitos de par, peso e instalación de cada articulación. Esta guía utiliza como ejemplo una configuración con TCHL 20 para el hombro y TCHL 14 para la muñeca, y posteriormente analiza la detección de par, el control adaptable y las consideraciones de la serie HAG para aplicaciones robóticas exigentes.