




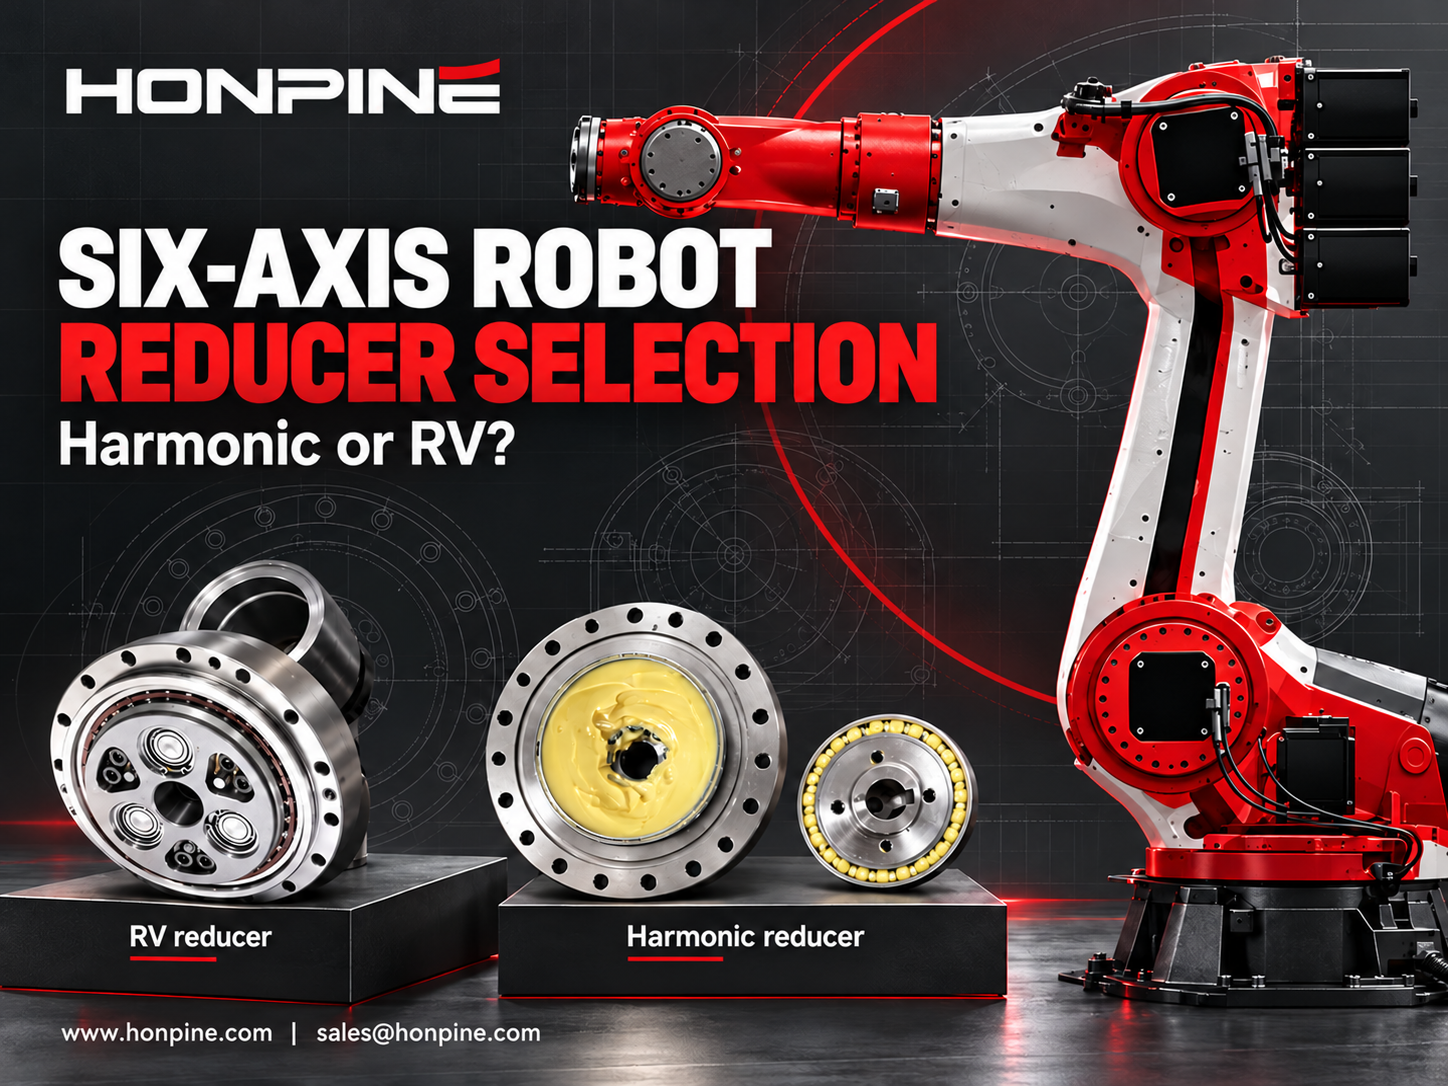
¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?
Al seleccionar reductores para un robot de seis ejes, los clientes suelen plantear una pregunta aparentemente sencilla:
«¿Deberían utilizarse reductores RV en los tres primeros ejes y reductores armónicos en los tres últimos?»
En la práctica, esta regla es demasiado rígida para aplicarse a todos los robots.
Un enfoque más útil consiste en preguntarse:
- ¿Qué par equivalente debe soportar cada eje durante su ciclo de funcionamiento?
- ¿Qué magnitud tienen las cargas de impacto asociadas a la aceleración, la desaceleración, las paradas de emergencia y el proceso?
- ¿Qué momentos de vuelco actúan sobre la articulación y qué sensibilidad tiene la aplicación al juego y a la rigidez torsional?
- ¿Hay espacio de instalación suficiente para un reductor RV?
Evaluar estos factores para cada eje es más fiable que seleccionar un reductor basándose únicamente en su designación J1–J6.
1. Comprender los criterios de selección entre reductores RV y armónicos
Reductores RV: alta rigidez, capacidad de carga y resistencia a los impactos
Los reductores RV, también conocidos como reductores cicloidales planetarios de precisión, suelen seleccionarse por su alta rigidez, gran capacidad de carga, resistencia a los impactos, rodamientos principales integrados y estabilidad del juego.
Tomando como ejemplo los datos del catálogo Nabtesco RV-N citados, los tamaños de bastidor 10N–500N cubren aproximadamente:
- Par nominal: 80–5,000 N·m
- Relación de reducción: 31–171
- Movimiento perdido: ≤1 arcmin
- Eficiencia en el punto de funcionamiento nominal: normalmente especificada como ≥85%
La eficiencia real varía según la velocidad de funcionamiento, la temperatura y las condiciones de lubricación.
A continuación se muestran las velocidades de salida admisibles citadas para cada tamaño de bastidor.
Las series RV-E y RV-C incorporan rodamientos principales de contacto angular y especifican un movimiento perdido de ≤1 arcmin. Cuando corresponda al modelo seleccionado, las comprobaciones de cargas de impacto pueden realizarse con respecto a límites de catálogo de aproximadamente cinco veces el par nominal.
Reductores armónicos: tamaño compacto, peso reducido y altas relaciones de reducción
Los reductores armónicos suelen elegirse por sus dimensiones compactas, altas relaciones de reducción, bajo peso y poco juego.
Sin embargo, la capacidad de carga del flexspline y su capacidad para admitir cargas radiales y momentos de vuelco pueden ser más limitadas que las de los reductores RV.
A continuación se resumen los grados de precisión mencionados en este artículo.
En aplicaciones generales, los reductores armónicos suelen utilizarse en articulaciones de muñeca ligeras y en las articulaciones finales de robots colaborativos. Los reductores RV se utilizan con mayor frecuencia en las articulaciones de hombro y otros ejes sometidos a cargas elevadas.
Una solución exclusivamente armónica debe evaluarse con cuidado cuando el mecanismo tiene un voladizo largo o está expuesto a cargas de impacto considerables.
Seleccionar según las condiciones de funcionamiento
El principio de selección es más detallado que «las cargas pesadas requieren reductores RV y las cargas ligeras, reductores armónicos».
Por lo general, conviene priorizar los reductores RV cuando:
- El par equivalente es elevado.
- La aceleración, la desaceleración, las paradas de emergencia o los impactos del proceso generan cargas considerables.
- La articulación soporta un voladizo largo o un momento de vuelco elevado.
- La aplicación es sensible a la deformación torsional.
Por lo general, conviene priorizar los reductores armónicos cuando:
- El espacio de instalación es muy limitado.
- El par requerido es relativamente bajo.
- Es importante reducir el peso de la articulación.
- Se necesita pasar cables por un eje hueco.
Las articulaciones de muñeca que soportan pistolas de soldadura por puntos, herramientas de rectificado o equipos expuestos a colisiones durante la manipulación pueden beneficiarse de reductores RV compactos. No se deben seleccionar reductores armónicos automáticamente por el mero hecho de que la articulación esté situada en la muñeca.
2. Rotación de la base J1: empezar evaluando un reductor RV
J1 debe acelerar y desacelerar la inercia de la estructura del robot situada sobre la base.
En aplicaciones como la soldadura de automóviles y la paletización, el funcionamiento continuo en tres turnos también impone exigentes requisitos de vida útil y uniformidad de posicionamiento a largo plazo.
Al seleccionar un reductor para J1, hay tres factores especialmente importantes:
1. El par equivalente y el par máximo de aceleración cuando el robot está completamente extendido o alcanza su alcance máximo.
2. El momento de vuelco de la base y las cargas radiales provocadas por el peso del brazo y una carga útil excéntrica.
3. La influencia del juego y del movimiento perdido en la repetibilidad general del robot.
Un reductor RV con rodamientos principales integrados puede soportar parte de las cargas radiales, axiales y de momento, lo que potencialmente simplifica la disposición de los rodamientos externos.
La selección debe incluir comprobaciones independientes de:
- Par nominal
- Par admisible de aceleración y desaceleración
- Par instantáneo máximo
- Momento flector o de vuelco admisible
- Cargas radiales y axiales admisibles
Las referencias de dimensionamiento de reductores RV suelen calcular un par equivalente ponderado según la duración de las condiciones de funcionamiento y, después, aplicar un factor de seguridad de aproximadamente 1.5–2.0. Las cargas sobre los rodamientos de salida deben comprobarse por separado.
En un robot pequeño y ligero de seis ejes, con un par equivalente bajo en J1 y un espacio de instalación extremadamente limitado, también puede considerarse un reductor planetario de precisión de alta relación o un reductor armónico.
En los robots industriales de uso general con cargas útiles de aproximadamente 50 kg o más, los reductores RV suelen seguir siendo la opción de referencia.
3. Eje de hombro J2: priorizar la rigidez y la resistencia al descenso del brazo
J2 soporta su mayor par gravitatorio cuando el brazo superior se extiende horizontalmente. El par de aceleración se suma a esta carga, por lo que el eje de hombro contribuye de forma importante al descenso del efector final y a la rigidez de la trayectoria.
Considere como ejemplo ilustrativo un robot de soldadura por arco con una carga útil de 6 kg, un brazo superior de 650 mm y un antebrazo de 600 mm:
- Par gravitatorio máximo de J2: aproximadamente 595 N·m
- Par máximo de J2, incluido el de aceleración: aproximadamente 1,249 N·m
En ejemplos industriales con esta configuración se suele evaluar un reductor RV-80E con una relación de reducción cercana a 100.
También puede analizarse un RV-40E más pequeño. Las fuentes de terceros citan aproximadamente:
- Par nominal: 412 N·m
- Par admisible de aceleración y desaceleración: 1,000 N·m
- Par instantáneo máximo: 1,960 N·m
Aunque el reductor más pequeño puede evaluarse frente a los requisitos de funcionamiento, el margen disponible podría ser limitado. La decisión final debe tener en cuenta la frecuencia de arranques y paradas, la inercia de la carga y las condiciones de impacto, en lugar de basarse en una recomendación fija de tamaño de bastidor.
Comprobaciones clave al seleccionar un reductor RV para J2
Par nominal y margen de funcionamiento
Como método de selección preliminar, el par nominal puede evaluarse en aproximadamente 1.2–1.5 veces el par RMS o equivalente calculado, según corresponda al método de dimensionamiento.
Las aplicaciones con cargas de impacto importantes, como la soldadura por puntos en automoción, pueden requerir un margen mayor.
Rigidez torsional
La rigidez torsional determina la deformación angular bajo carga e influye en las correcciones de posición de pequeño ángulo.
Las aplicaciones de mecanizado pesado, soldadura por puntos y rectificado con control de alta ganancia son especialmente sensibles a la flexibilidad de la articulación.
Movimiento perdido y juego
Las pruebas de aceptación deben incluir las condiciones de carga nominal, la temperatura de funcionamiento y los movimientos bidireccionales en todo el rango de trabajo.
Un valor nominal de juego medido sin carga no es suficiente por sí solo.
Eficiencia y comportamiento térmico
Para las estimaciones preliminares puede utilizarse una eficiencia de ≥85% en el punto de funcionamiento nominal del catálogo. Las pérdidas de transmisión generan calor.
El funcionamiento continuo con ciclos de trabajo elevados requiere evaluar la temperatura de la carcasa, las condiciones del lubricante y cualquier reducción de capacidad necesaria.
En robots colaborativos con cargas útiles bajas, ciclos de trabajo reducidos y estrictas limitaciones de peso o coste, J2 puede utilizar un reductor armónico o un módulo de articulación armónica integrado.
En general, se prefieren los reductores RV en robots industriales con cargas útiles superiores a aproximadamente 30–50 kg, gran alcance o cargas de impacto inercial importantes.
4. Eje de codo J3: seleccionar según la carga del antebrazo y la frecuencia de ciclo
J3 no requiere automáticamente un reductor RV.
La decisión debe basarse en el par gravitatorio combinado generado por el antebrazo, el conjunto de muñeca y la carga útil del extremo, junto con el par inercial asociado a la aceleración angular máxima.
Por lo general, un reductor RV es adecuado cuando estos requisitos superan el rango de carga práctico de un reductor armónico de tamaño similar, especialmente si hay inversiones frecuentes del sentido de movimiento y arranques exigentes.
Un reductor armónico puede ser adecuado cuando el antebrazo y la carga útil del extremo son ligeros y el robot se dedica principalmente al ensamblaje, la aplicación de materiales o la soldadura ligera.
Tomemos el mismo ejemplo ilustrativo del robot de soldadura por arco de 6 kg:
- Par gravitatorio máximo de J3: aproximadamente 198 N·m
- Par máximo de J3, incluido el de aceleración: aproximadamente 342 N·m
En ejemplos industriales se suele evaluar un RV-20E con una relación de reducción de aproximadamente 80 para este eje.
En robots más pequeños de la clase de 3–10 kg, con un alcance corto y tareas de ensamblaje a baja velocidad, suele considerarse para J3 un reductor armónico mediano o grande, a fin de reducir el peso y el espacio de instalación.
Un robot de servicio pesado puede utilizar reductores RV en la base, el hombro y el codo, y reductores armónicos en la muñeca ligera. Un robot pesado de soldadura por puntos también puede requerir reductores RV compactos en J4–J6, según las condiciones de impacto.
Por tanto, el criterio de selección de J3 lo determina su espectro de cargas, no su número de eje.
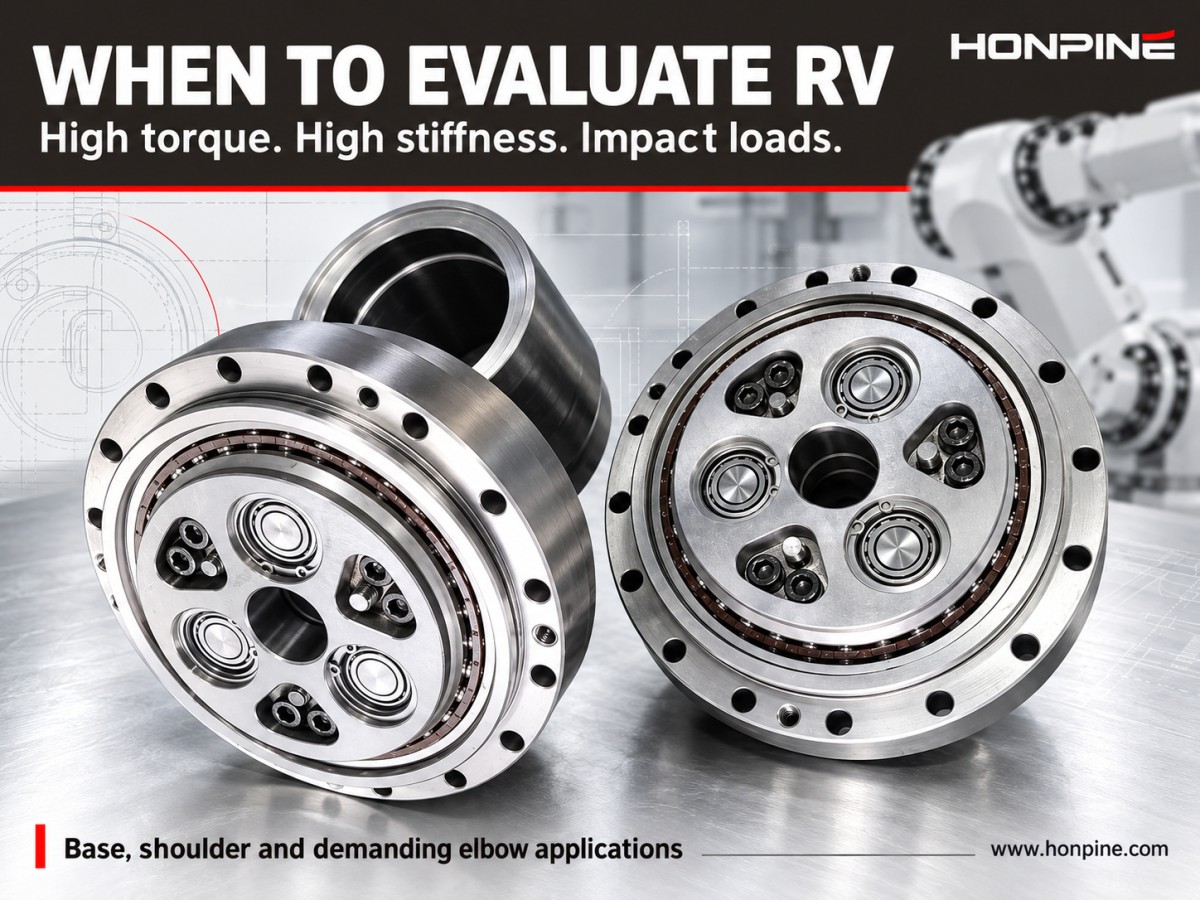
Comprobar por separado las cargas sobre los rodamientos del codo
Al seleccionar un reductor RV para J3, deben prestarse especial atención a los momentos flectores y las cargas radiales admisibles.
Un antebrazo más largo aumenta la excentricidad de la carga. Por tanto, seleccionar el reductor únicamente en función del par de salida puede hacer que se pasen por alto cargas importantes en los rodamientos.
En las pruebas de aceptación en banco deben incluirse los momentos flectores, la distancia al centro de gravedad y las fuerzas de inercia excéntricas durante la aceleración y la desaceleración, conforme a los requisitos aplicables de GB/T 37718 y GB/T 37165.
5. Ejes de muñeca J4–J6: los reductores armónicos son habituales, pero tres condiciones justifican evaluar los RV
En los robots de seis ejes ligeros y de servicio medio, los ejes de muñeca suelen disponer de poco espacio, tener requisitos de par relativamente bajos y necesitar un peso reducido y poco juego.
Los reductores armónicos se utilizan ampliamente porque ofrecen altas relaciones de reducción, perfiles delgados y opciones para pasar cables por un eje hueco.
Sin embargo, las tres condiciones siguientes requieren una evaluación más cuidadosa.
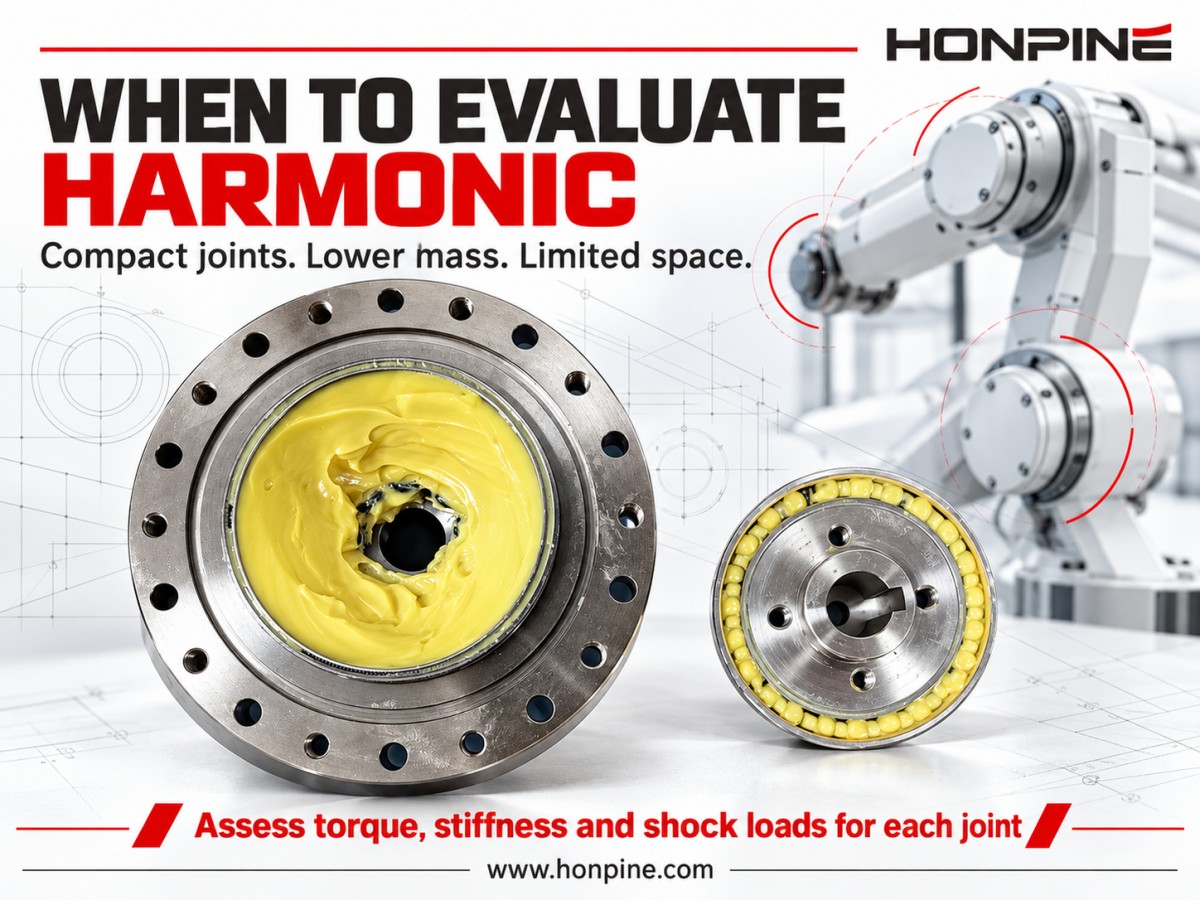
Condición 1: conjuntos de muñeca con pistola de soldadura por puntos
Las fuerzas de apriete de los electrodos, la inercia de la pistola de soldadura y los arranques y paradas frecuentes pueden combinarse y generar cargas de impacto y fatiga considerables.
Estas condiciones hacen más importante evaluar la fatiga del flexspline y la resistencia a los impactos.
En robots pesados de soldadura por puntos pueden considerarse reductores RV compactos para J4–J6.
La decisión debe basarse en la masa y la inercia de la pistola de soldadura, así como en los espectros de par de la rotación J4, la flexión J5 y la rotación de la herramienta J6.
Condición 2: conjuntos de muñeca pesados o efectores finales de gran inercia
Algunos ejemplos son:
- Carcasas grandes de sistemas de visión
- Cabezales de rectificado pesados
- Herramientas de gran diámetro
Estos equipos pueden generar un par gravitatorio elevado en J5 y una carga excéntrica sostenida en J4.
Antes de elegir entre un reductor RV compacto y un reductor armónico de alta rigidez, deben evaluarse el par equivalente y los momentos de vuelco.
Condición 3: movimiento de pequeño ángulo que requiere una rigidez elevada
Las aplicaciones de inspección de semiconductores y ensamblaje de precisión pueden ser especialmente sensibles a la histéresis.
Cuando el par es extremadamente bajo, los reductores armónicos pueden seguir siendo la opción preferida.
Cuando el movimiento de pequeño ángulo se combina con una precarga radial, puede merecer la pena evaluar un reductor RV compacto o un reductor armónico especializado de alta rigidez.
Comprobaciones adicionales para reductores de muñeca
Para reductores RV de bastidor pequeño, como los modelos RV-10N, RV-20N y RV-40N, con pares nominales citados de aproximadamente 80–400 N·m, las comprobaciones principales incluyen:
- Velocidad de salida admisible
- Rigidez torsional
- Juego
- Rendimiento a temperatura de funcionamiento
La aceptación de los reductores armónicos debe ajustarse a los grados pertinentes de GB/T 30819-2024.
Una especificación interna del fabricante, como «≤10 arcsec», no debe tratarse como un valor universal definido por la norma nacional.
6. Matriz ilustrativa de selección de reductores según la carga útil del robot
La siguiente matriz ofrece un punto de partida basado en la experiencia para analizar con los clientes las configuraciones de reductores.
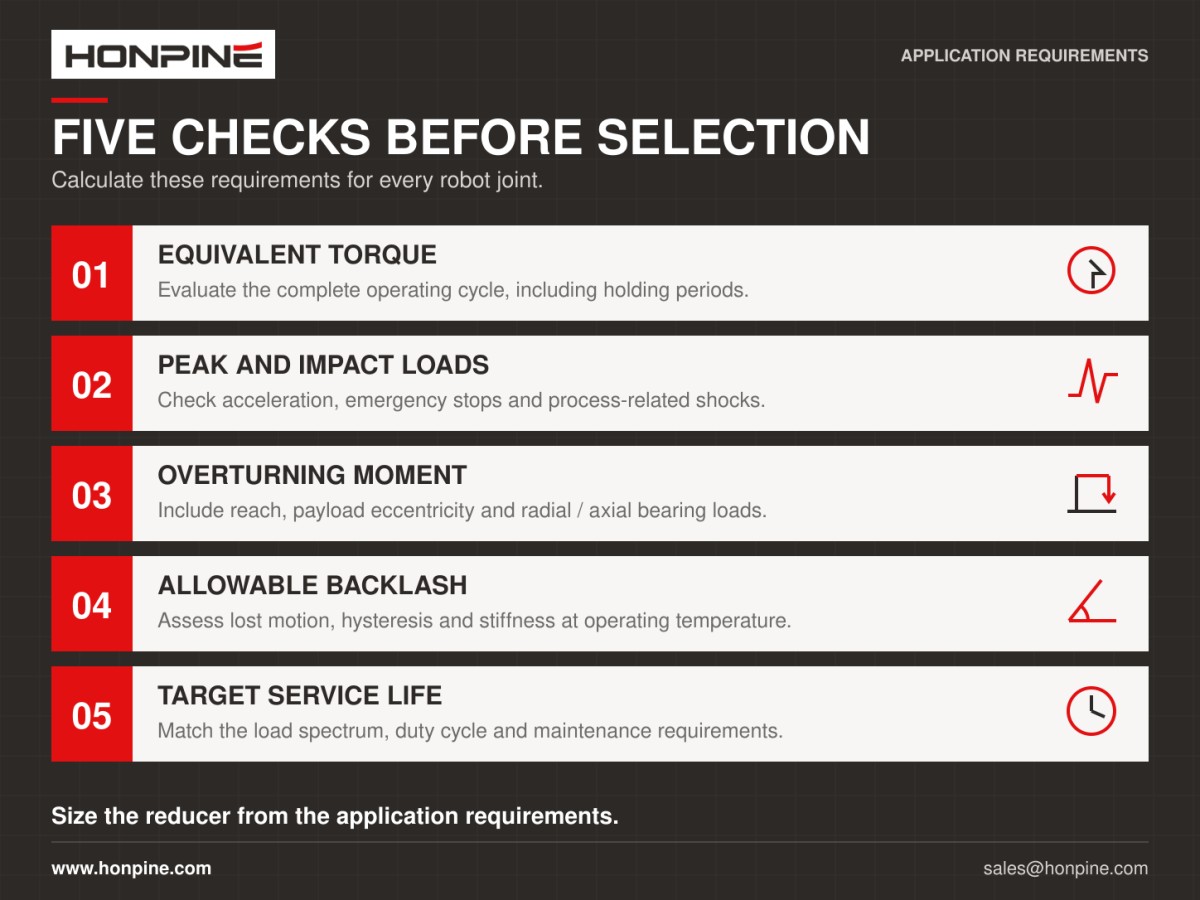
Esta matriz es ilustrativa. La selección real debe basarse en cinco requisitos calculados para cada eje:
1. Par equivalente
2. Cargas máximas y de impacto
3. Momento de vuelco
4. Juego admisible
5. Vida útil prevista
7. ¿Qué debe tenerse en cuenta además de la relación de reducción y el juego?
1. Par de salida equivalente
Evalúe el par durante todo el ciclo de funcionamiento, teniendo en cuenta la duración de cada condición de funcionamiento.
El valor instantáneo máximo por sí solo no describe la carga a largo plazo del reductor.
2. Par de aceleración admisible y par instantáneo máximo
Compruebe por separado el par admisible durante la aceleración y la desaceleración, y el par instantáneo máximo.
Las aplicaciones de soldadura por puntos y rectificado requieren un margen suficiente para los impactos propios del proceso.
3. Movimiento perdido, juego, histéresis y error de transmisión
Estos parámetros describen aspectos diferentes del rendimiento de la transmisión.
Solicite datos para:
- Condiciones sin carga
- Condiciones de carga nominal
- Condiciones de temperatura de funcionamiento
Una única especificación a temperatura ambiente o sin carga no ofrece una visión completa.
4. Rigidez torsional y capacidad para soportar momentos
La rigidez torsional debe evaluarse en los rangos de carga pertinentes.
En las articulaciones de robot también deben comprobarse la rigidez a flexión y al vuelco, junto con la carga de momento admisible.
5. Cargas radiales y axiales admisibles
Un brazo largo o una carga útil excéntrica pueden imponer cargas importantes en los rodamientos, aunque el par de salida parezca aceptable.
Por tanto, los límites de carga radial y axial deben comprobarse de forma independiente.
6. Eficiencia y aumento de temperatura
Para estimar preliminarmente las pérdidas de transmisión puede utilizarse la eficiencia de catálogo de ≥85% en el punto de funcionamiento nominal.
El funcionamiento continuo en tres turnos requiere comprobar la temperatura de la carcasa y las condiciones térmicas resultantes.
7. Vida útil y requisitos de mantenimiento
Solicite informes de ensayos en banco que incluyan el juego, la rigidez, el error de transmisión, la capacidad para soportar momentos y la vida útil nominal, de acuerdo con los requisitos pertinentes de GB/T 35089, GB/T 37718, GB/T 37165 o la certificación CR.
Las clasificaciones de vida útil de catálogo suelen basarse en condiciones definidas de velocidad y carga. Por ejemplo, algunas series especifican una vida nominal de 6,000 horas en determinadas condiciones de referencia.
La vida útil prevista en la aplicación real debe evaluarse según el ciclo de trabajo y el espectro de cargas.
Evite afirmar que el reductor mantiene su rendimiento indefinidamente. Una especificación más útil indica el objetivo de vida útil de catálogo en condiciones de funcionamiento definidas y un programa de inspección periódica.
8. Cómo seleccionar reductores armónicos y RV para un proyecto de robot específico
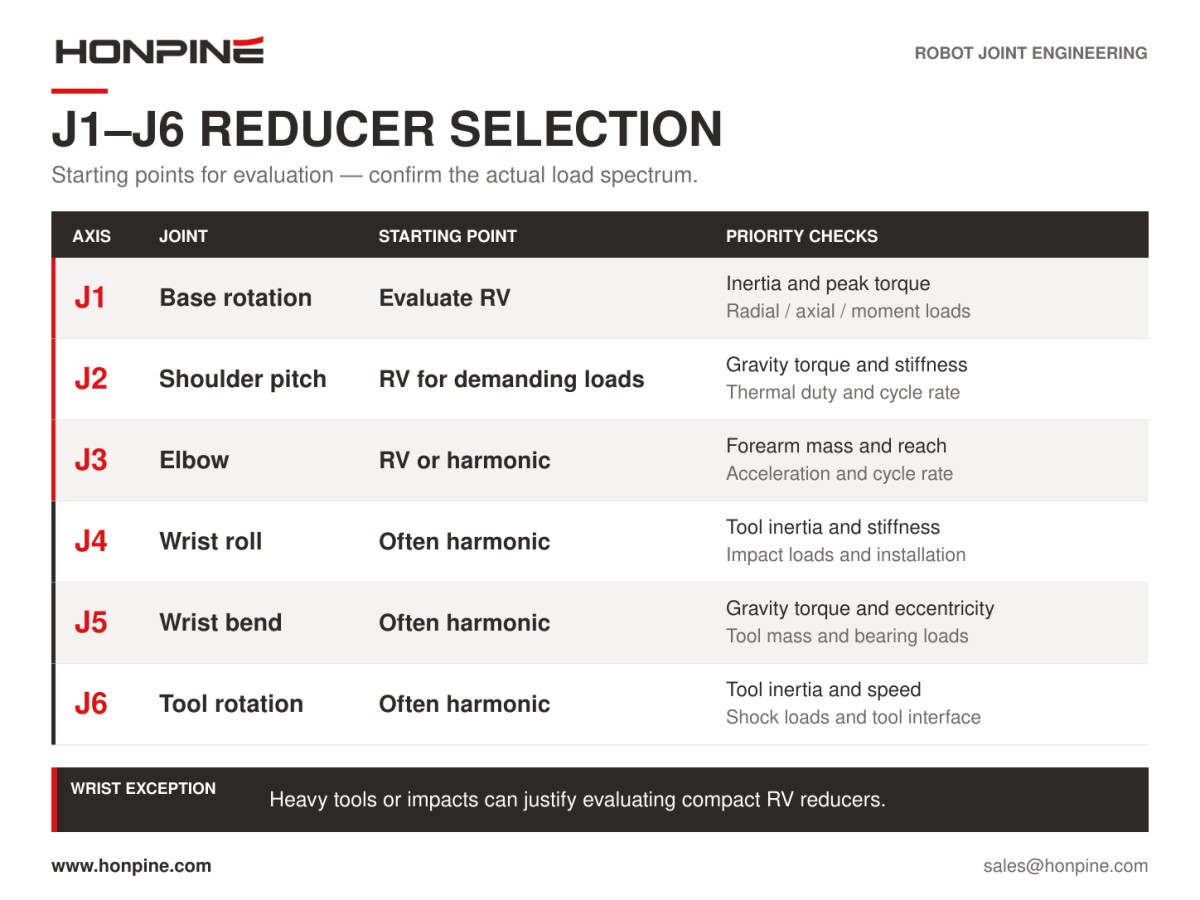
No existe una regla universal que establezca que los tres primeros ejes de un robot de seis ejes deban utilizar reductores RV y los tres últimos, reductores armónicos.
Para los ejes de base y hombro, una solución basada en reductores RV suele ser el punto de partida.
En el codo, la decisión depende de la masa del antebrazo, la distribución de la carga útil y la frecuencia de ciclo.
En la muñeca, los reductores armónicos son un punto de partida habitual, mientras que las pistolas de soldadura por puntos, los utillajes pesados y las cargas de impacto severas justifican evaluar reductores RV compactos.
Al preparar una propuesta para un cliente, calcule los siguientes cinco grupos de valores para cada eje:
- Par equivalente durante el ciclo de funcionamiento
- Par máximo y cargas de impacto
- Momento de vuelco
- Juego admisible
- Vida útil prevista
Utilice estos resultados para determinar el tamaño de bastidor adecuado del reductor RV o armónico.
Este enfoque proporciona una base de ingeniería más clara que limitarse a indicar «utilice reductores RV para J1–J3». También facilita justificar la configuración propuesta frente a los requisitos de funcionamiento reales del robot.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?¿Qué determina si una articulación de un robot de seis ejes necesita un reductor armónico o un reductor RV? La respuesta depende del par, la inercia, las cargas de impacto, las cargas sobre los rodamientos y el espacio de instalación. Esta guía explica cómo evaluar reductores armónicos y RV para la base, el hombro, el codo y la muñeca, con comprobaciones prácticas de rigidez, holgura y vida útil. Utilice los requisitos de cada eje para seleccionar una configuración de reductor adecuada.
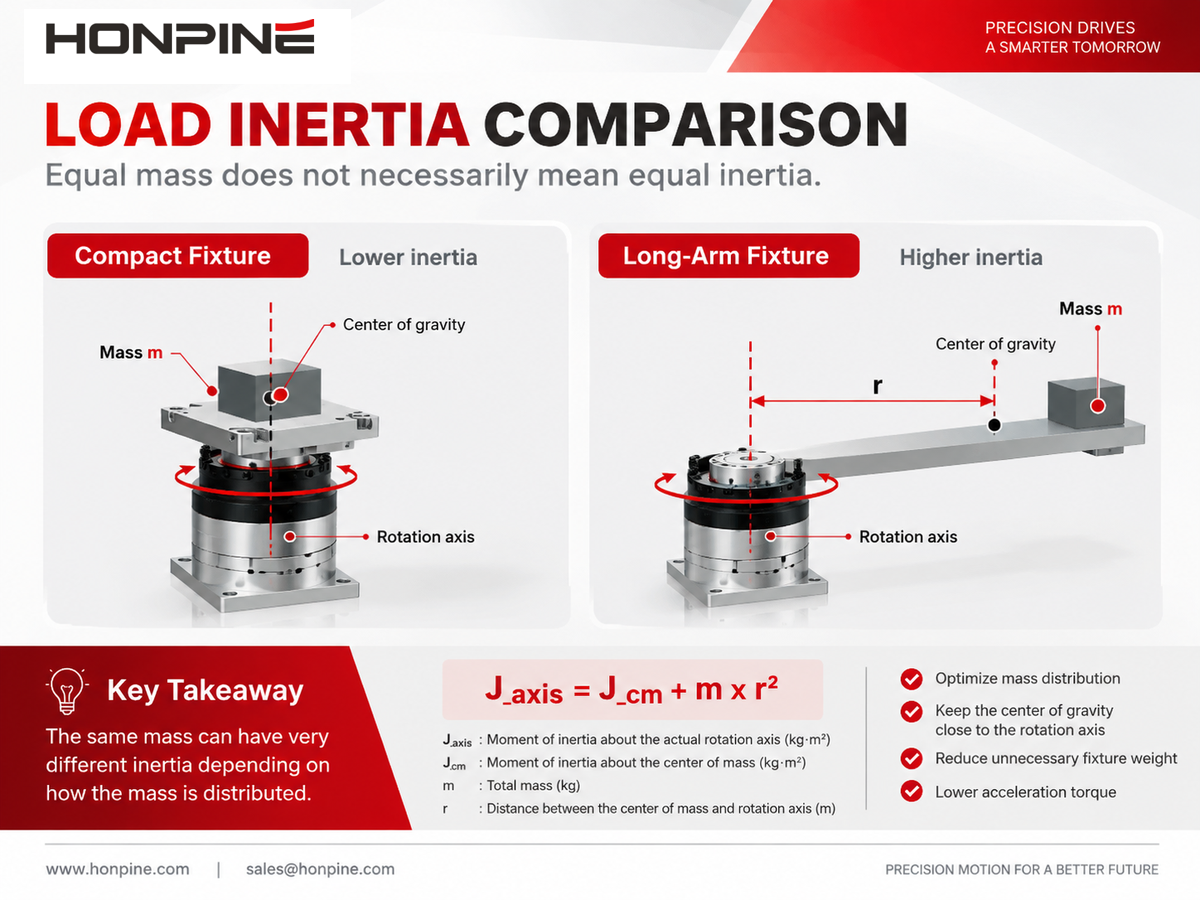
 ¿Cómo calcular el par de un actuador rotativo armónico en un mecanismo de volteo?¿Qué par necesita un actuador rotativo armónico para voltear una carga de 10 kg 180 grados? La respuesta depende de más factores que el peso. El desplazamiento del centro de gravedad, la inercia de la carga, la aceleración y la frecuencia de funcionamiento influyen en la selección del actuador. En esta guía, Theodore Li, director técnico de HONPINE, explica el proceso de cálculo con un ejemplo de volteo sobre un eje horizontal y describe las comprobaciones necesarias para el par máximo, el funcionamiento continuo, la velocidad de salida y las cargas sobre los rodamientos.
 ¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?¿Su robot necesita un módulo de articulación con encoder doble o basta con uno de encoder simple? La respuesta depende de los requisitos de posicionamiento, el comportamiento de la transmisión, la estrategia de control de fuerza y el presupuesto. Esta guía compara la realimentación del lado del motor y del lado de salida, explica en qué casos los encoders dobles pueden mejorar el control y analiza sus costes y limitaciones. Descubra cuándo un encoder simple puede satisfacer sus necesidades y cuándo conviene considerar una realimentación adicional en la salida.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?¿Qué determina si una articulación de un robot de seis ejes necesita un reductor armónico o un reductor RV? La respuesta depende del par, la inercia, las cargas de impacto, las cargas sobre los rodamientos y el espacio de instalación. Esta guía explica cómo evaluar reductores armónicos y RV para la base, el hombro, el codo y la muñeca, con comprobaciones prácticas de rigidez, holgura y vida útil. Utilice los requisitos de cada eje para seleccionar una configuración de reductor adecuada.
 ¿Cómo calcular el par de un actuador rotativo armónico en un mecanismo de volteo?¿Qué par necesita un actuador rotativo armónico para voltear una carga de 10 kg 180 grados? La respuesta depende de más factores que el peso. El desplazamiento del centro de gravedad, la inercia de la carga, la aceleración y la frecuencia de funcionamiento influyen en la selección del actuador. En esta guía, Theodore Li, director técnico de HONPINE, explica el proceso de cálculo con un ejemplo de volteo sobre un eje horizontal y describe las comprobaciones necesarias para el par máximo, el funcionamiento continuo, la velocidad de salida y las cargas sobre los rodamientos.
 ¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?¿Su robot necesita un módulo de articulación con encoder doble o basta con uno de encoder simple? La respuesta depende de los requisitos de posicionamiento, el comportamiento de la transmisión, la estrategia de control de fuerza y el presupuesto. Esta guía compara la realimentación del lado del motor y del lado de salida, explica en qué casos los encoders dobles pueden mejorar el control y analiza sus costes y limitaciones. Descubra cuándo un encoder simple puede satisfacer sus necesidades y cuándo conviene considerar una realimentación adicional en la salida.
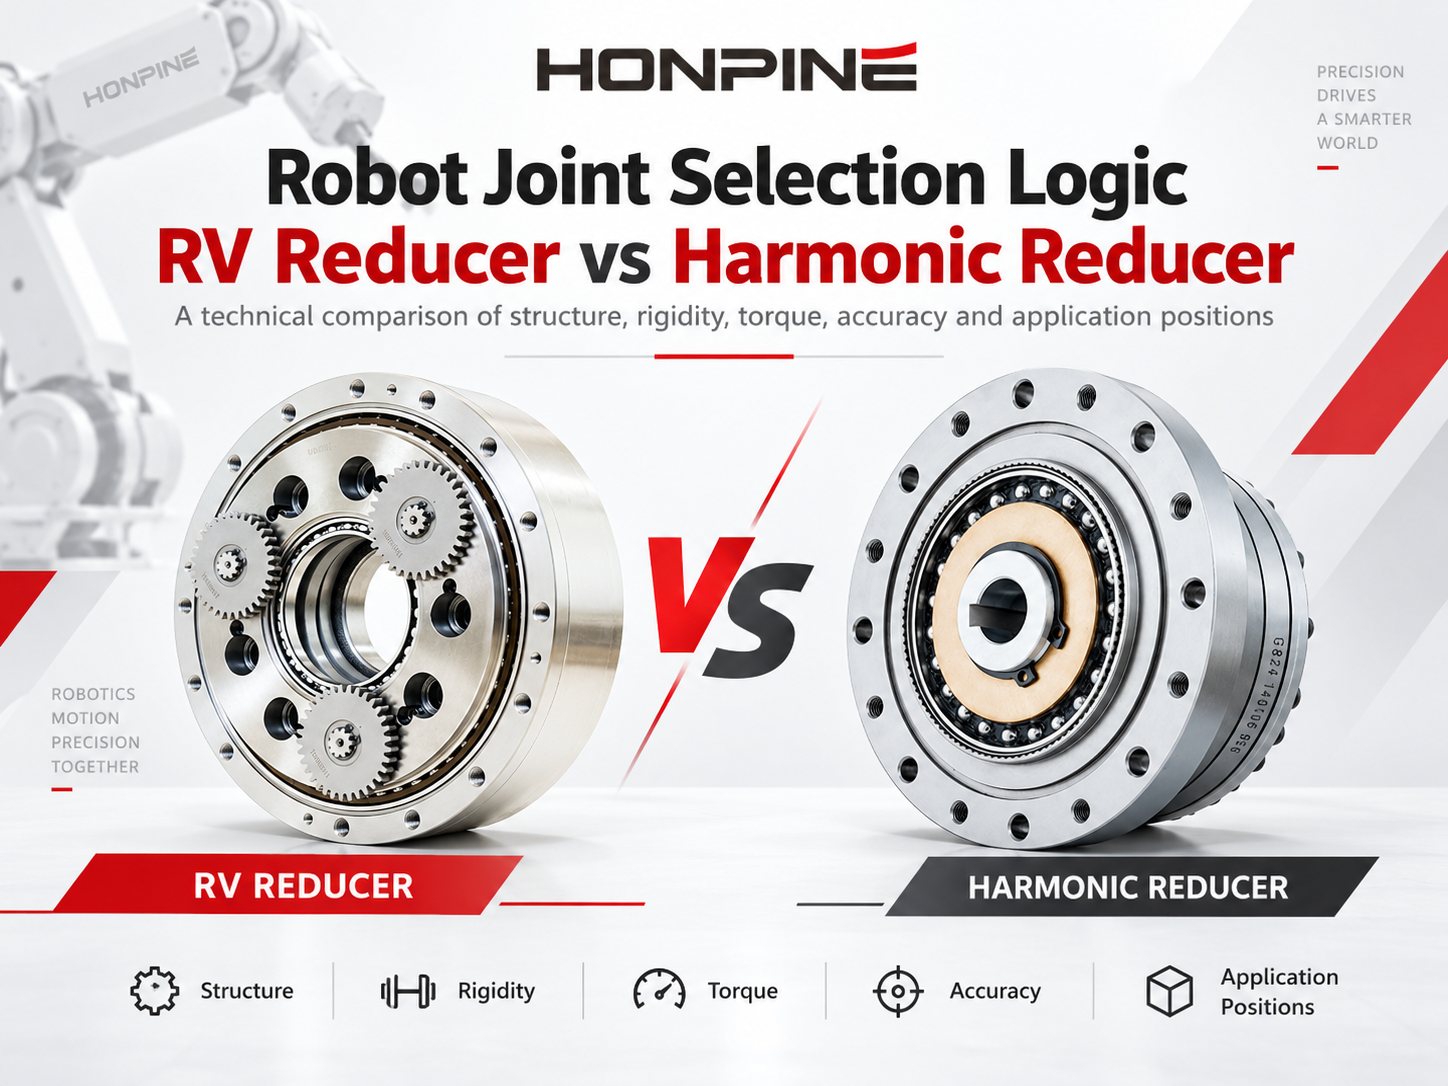
 RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?RV frente a reductor armónico: ¿qué caja reductora es adecuada para la articulación de su robot? La respuesta depende del par, la rigidez, la precisión, el espacio de instalación y las condiciones de funcionamiento. Esta guía compara sus principios de funcionamiento y cinco factores clave de rendimiento, y explica cómo evaluar las cargas de las articulaciones, la vida útil del reductor, la temperatura y la lubricación. Tanto si está diseñando la base, el hombro, el codo o la muñeca de un robot, utilice estos criterios para adaptar el reductor a los requisitos de cada articulación.
 ¿Cómo encontrar un proveedor fiable de actuadores de articulación robótica?Elegir el proveedor adecuado de actuadores de articulación robótica es esencial para garantizar un rendimiento fiable, una integración fluida y el éxito del proyecto a largo plazo. Además de las especificaciones del producto, es necesario conocer la experiencia técnica, la capacidad de producción y el servicio posventa del proveedor. En esta guía, Allen Li, fundador de HONPINE, explica cómo evaluar estos tres factores al adquirir actuadores de articulación armónicos y planetarios para robótica y automatización industrial.
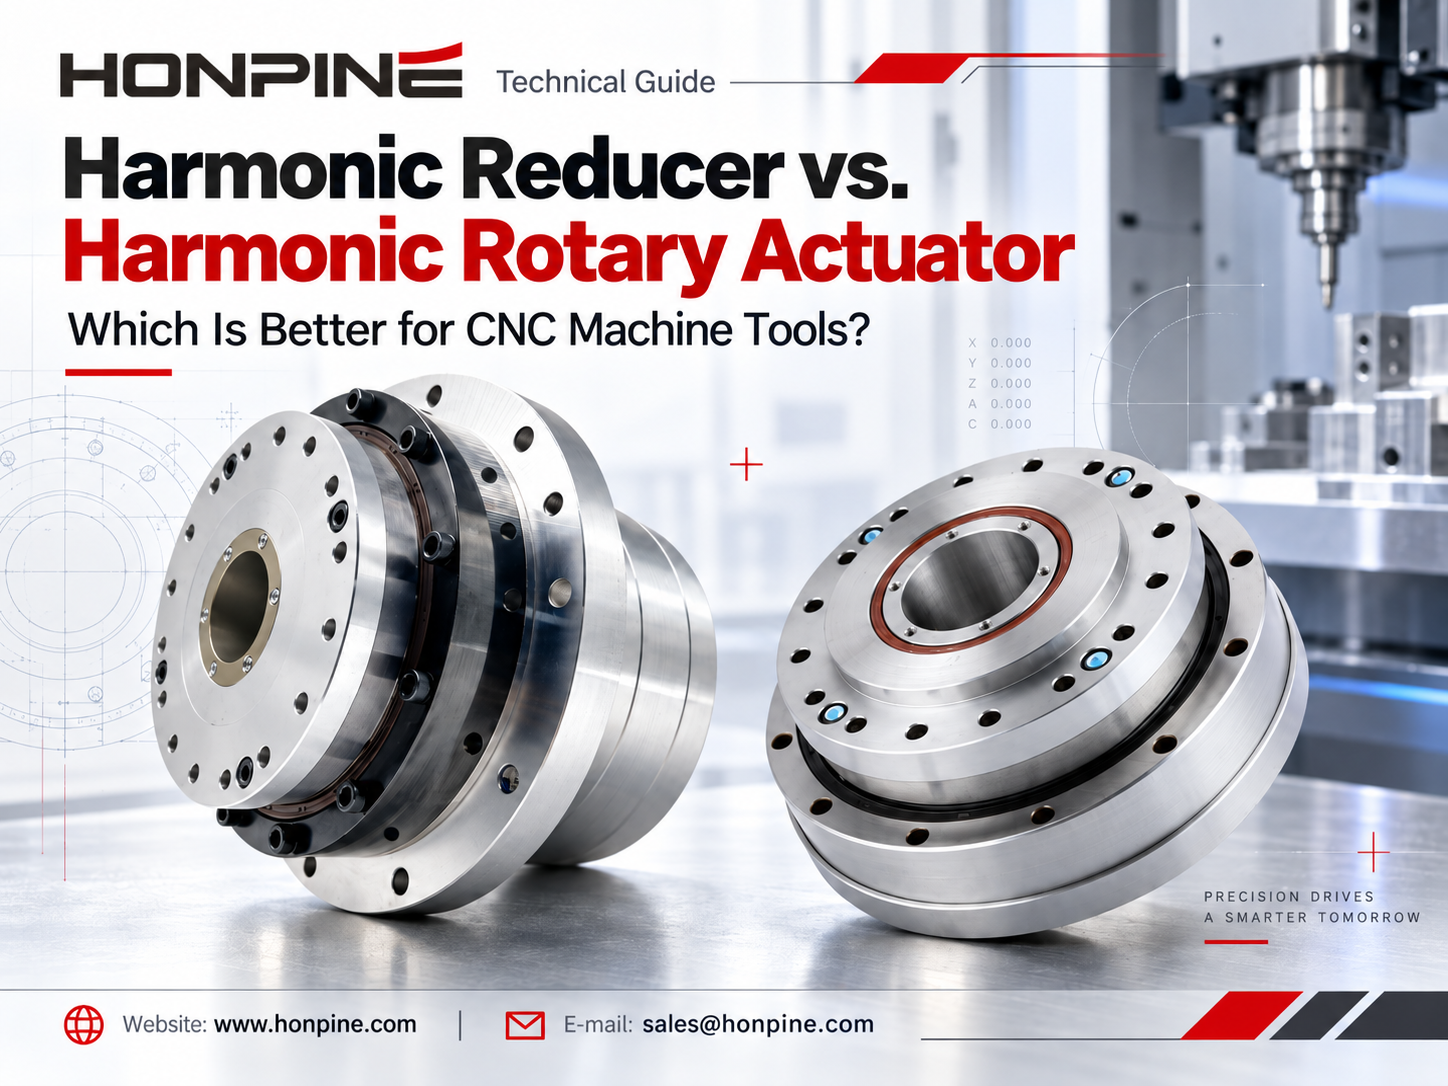
 Reductor armónico vs. actuador rotativo armónico: ¿cuál es mejor para las máquinas herramienta CNC?Elegir entre un reductor armónico y un actuador rotativo armónico es una decisión importante en el diseño de máquinas herramienta CNC. Ambas soluciones ofrecen control de movimiento de alta precisión, pero difieren en integración, requisitos de instalación, rigidez y flexibilidad del sistema. Para mesas rotativas de cuarto eje CNC y sistemas compactos de mecanizado de cinco ejes, seleccionar la transmisión armónica adecuada puede influir significativamente en el rendimiento de la máquina. En este artículo, Theodore Li, director técnico de HONPINE, compara los reductores armónicos y los actuadores rotativos armónicos para ayudar a los ingenieros a identificar la solución más adecuada para sus aplicaciones CNC.