




¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?
¿Debería elegir unmódulo de articulación robótica con encoder simple o doble? La respuesta depende de sus requisitos de posicionamiento, las características de la transmisión, la estrategia de control de fuerza y el presupuesto.
Un sistema de doble encoder mide tanto la posición del motor como la posición real de salida de la articulación. Esta realimentación adicional puede mejorar el rendimiento del control, pero para obtener esos beneficios se necesitan hardware, algoritmos de control y calibración adecuados.
Esta guía explica cómo funcionan los módulos de articulación robótica con doble encoder, cuándo puede ser suficiente un encoder simple y qué puede aportar la doble realimentación a la precisión, la estimación de fuerza y la seguridad funcional.
¿Qué es un módulo de articulación robótica con doble encoder?
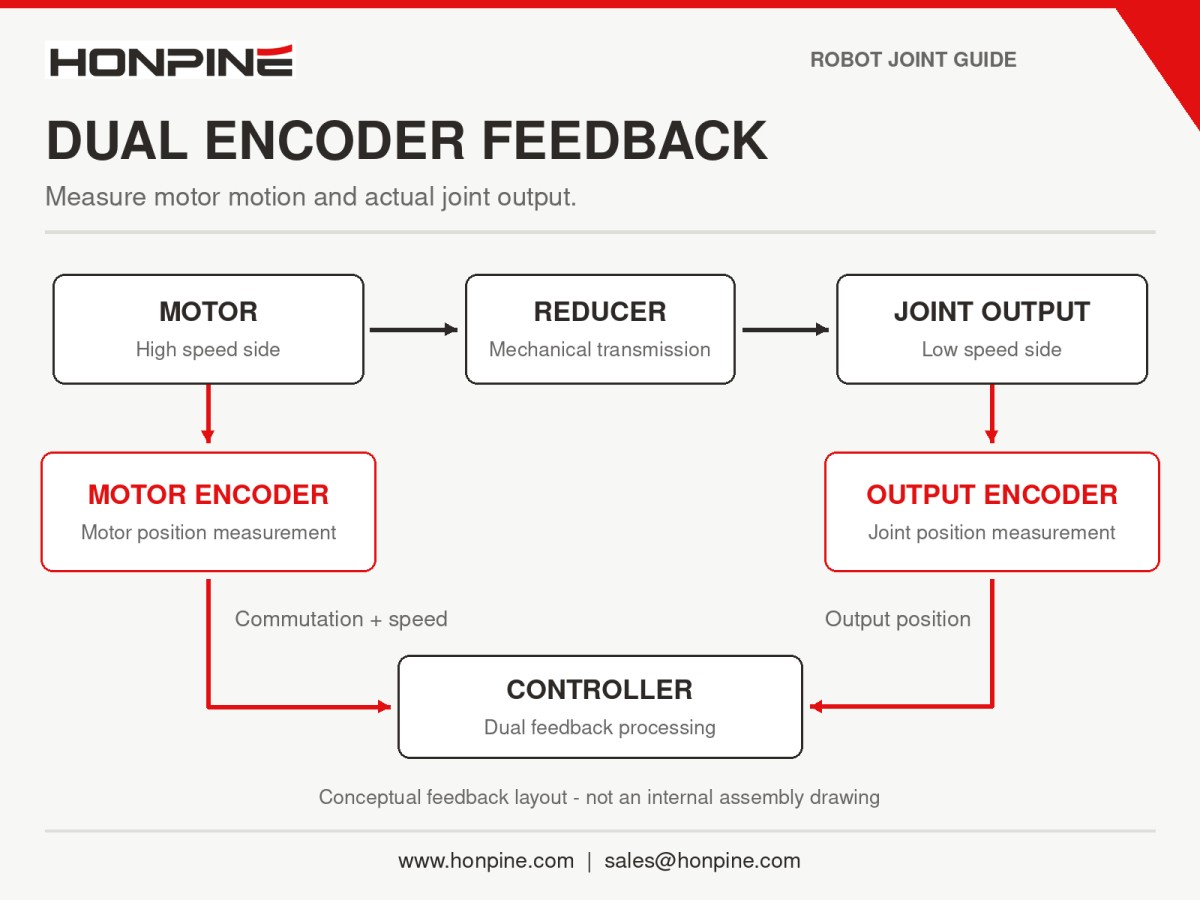
Unmódulo de articulación robótica con doble encodernormalmente incluye dos sensores de posición angular situados a ambos lados de la transmisión.
Encoder del lado del motor
El encoder del lado del motor mide el ángulo del rotor en el eje del motor, en el lado de alta velocidad del reductor.
Su señal de realimentación se utiliza habitualmente para la conmutación del motor y el control de velocidad.
Encoder del lado de salida
El encoder del lado de salida mide el ángulo real en el eje de salida del reductor o en la brida de salida de la articulación, en el lado de baja velocidad.
Proporciona realimentación directa sobre la posición de la articulación, en lugar de depender únicamente de un cálculo basado en la rotación del motor.
En conjunto, estos encoders proporcionan información de posición tanto del lado del motor como del lado de la carga. Con un controlador compatible, pueden admitir una arquitectura de control de doble lazo. Instalar dos encoders no establece automáticamente un control de doble lazo.
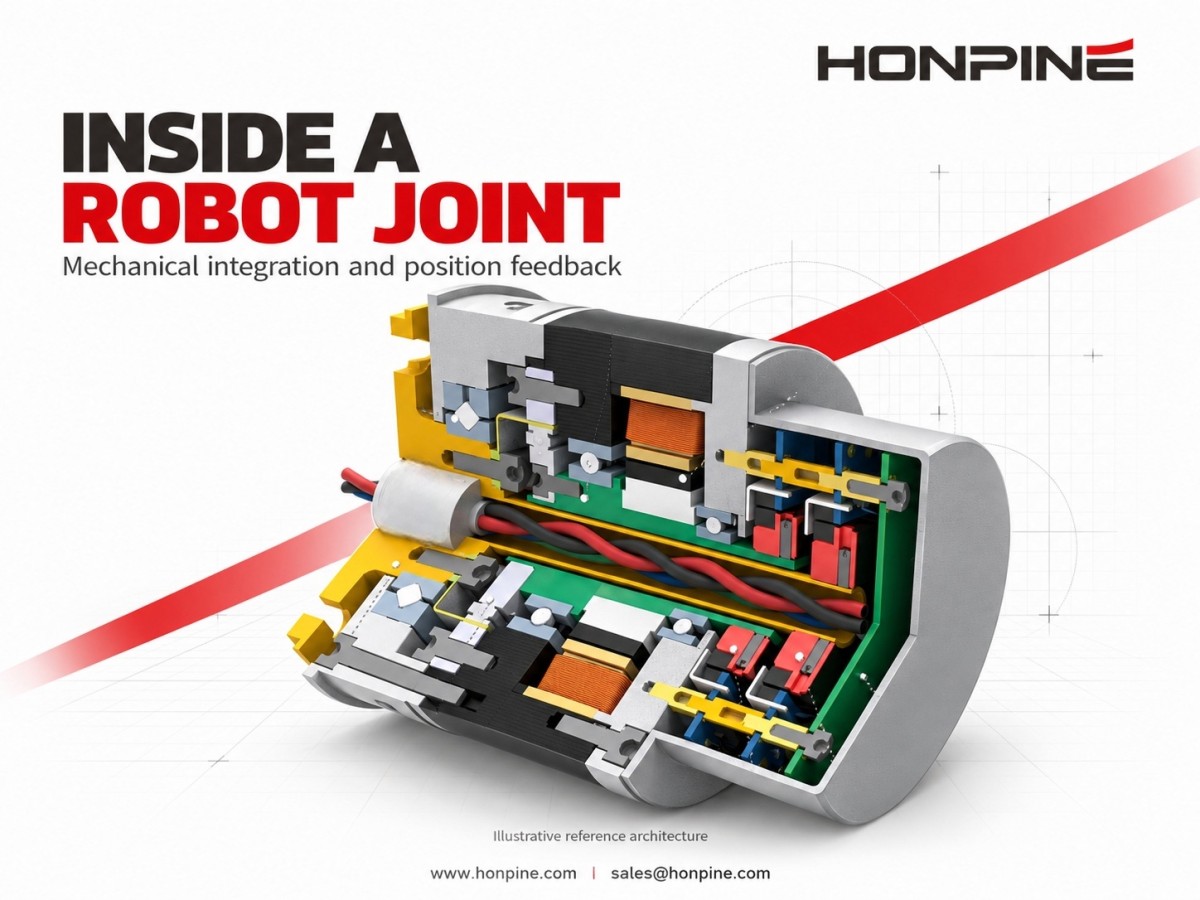
¿Cuáles son las principales ventajas de los módulos de articulación robótica con doble encoder?
La principal ventaja es una mayor visibilidad del comportamiento de la transmisión. Al medir la posición real de salida, el controlador puede reducir los efectos de los errores que un encoder del lado del motor no puede observar directamente.
Entre las causas habituales de errores de posicionamiento relacionados con la transmisión se incluyen:
Holgura y movimiento perdido: al cambiar de dirección, el movimiento del motor puede no producir de inmediato el movimiento de salida esperado.
Deformación elástica: los reductores, las correas, los acoplamientos y otros componentes de transmisión pueden torsionarse bajo carga.
Error de transmisión: las variaciones de fabricación y montaje pueden provocar desviaciones respecto a la transmisión angular ideal, incluso cuando la relación de transmisión nominal es fija.
Temperatura y desgaste: los cambios en las condiciones de funcionamiento y en el estado de los componentes pueden afectar al comportamiento de la transmisión.
Con un único encoder del lado del motor, el ángulo de salida se estima a partir de la posición del motor y la relación de reducción. Para una relación de reducción definida como las revoluciones del motor por cada revolución de salida:
Ángulo de salida estimado = Ángulo del motor ÷ Relación de reducción
Este cálculo también debe tener en cuenta el sentido de giro y los desfases de referencia. No mide directamente la deformación del lado de la carga ni el movimiento perdido.
Control más preciso de la posición de salida
En una configuración típica de doble lazo, el encoder de salida proporciona realimentación al lazo de posición externo, mientras que el encoder del motor sirve para la conmutación y el lazo interno de velocidad. La realimentación de corriente del motor procede de la detección de corriente, no del propio encoder.
Esta configuración permite al controlador responder a la posición de salida medida y compensar algunos errores relacionados con la transmisión.
Sin embargo, la doble realimentación no elimina todas las fuentes de error de posicionamiento. El rendimiento sigue dependiendo de la precisión de los encoders, la calidad del montaje, la calibración, el comportamiento mecánico y el ajuste del controlador.
Tampoco puede medir directamente la deformación estructural que se produce más allá del encoder de salida, como la flexión de un eslabón del robot o del efector final.
Compensación de la holgura y la deformación elástica
Tras convertir las lecturas de ambos encoders al mismo sistema de referencia, el controlador puede comparar la posición de salida calculada a partir del motor con la posición de salida medida.
La diferencia puede ayudar a identificar el movimiento perdido, la deformación elástica y otros efectos de la transmisión. Según la estrategia de control, esta información puede servir para corregir la realimentación o aplicar una compensación basada en modelos.
El beneficio práctico es la reducción del error de posicionamiento. La holgura mecánica sigue existiendo, y el comportamiento al invertir el sentido de movimiento debe verificarse con cargas y velocidades representativas.
Estimación de par en diseños de articulación adecuados
En una articulación con un elemento elástico conocido y calibrado, la deformación angular a través de ese elemento puede utilizarse para estimar el par transmitido.
Por lo tanto, la realimentación de doble encoder puede facilitar la estimación del par en algunas articulaciones flexibles y actuadores elásticos en serie.
La estimación depende del modelo de rigidez, la precisión de los encoders, la fricción, la histéresis, la temperatura y el comportamiento dinámico. Una caja de engranajes convencional no se convierte automáticamente en un sensor de par preciso por instalar encoders en ambos extremos.
Cuando se requiere una medición precisa del par, puede seguir siendo adecuado utilizar un sensor de par específico para la articulación.
Información de diagnóstico adicional
Las diferencias inesperadas entre las mediciones del lado del motor y del lado de salida pueden indicar un comportamiento anómalo, como deslizamiento de la transmisión, deformación excesiva o determinados fallos mecánicos y de los sensores.
Estas comparaciones pueden servir para supervisar fallos. No garantizan la detección de todas las colisiones o averías, y su uso relacionado con la seguridad requiere una estrategia de diagnóstico y respuesta validada.
¿Un módulo de articulación con doble encoder siempre es mejor que uno con encoder simple?
No. Los encoders dobles proporcionan realimentación adicional, pero también implican costes y requisitos de integración.
La elección adecuada depende de si la medición directa de la salida aporta un beneficio significativo a la aplicación.
Un módulo de articulación robótica con encoder simple puede ser suficiente cuando el sistema completo cumple los requisitos de posicionamiento, movimiento y seguridad.
¿Cuándo puede ser suficiente un encoder simple?
1. Los errores de transmisión se mantienen dentro de la tolerancia de la aplicación
Un reductor de precisión seleccionado adecuadamente puede ofrecer un rendimiento suficiente con realimentación del lado del motor.
Sin embargo, una holgura baja y una rigidez alta son características distintas. Un reductor puede tener muy poca holgura y, aun así, presentar una deformación torsional considerable bajo carga.
Evalúe las especificaciones reales del reductor y las condiciones de carga en lugar de suponer que todos los reductores armónicos o RV se comportan igual.
2. El rendimiento de posicionamiento requerido se puede alcanzar sin realimentación de salida
Algunas tareas de manipulación, soldadura, pulverización y automatización repetitiva pueden realizarse eficazmente con realimentación del lado del motor.
El resultado debe verificarse en el robot completo. El número de cuentas del encoder por sí solo no permite establecer una precisión específica del efector final, como ±0.1 mm. La precisión y la repetibilidad también deben evaluarse por separado.
3. El control de fuerza utiliza otra fuente de medición
Algunos sistemas utilizan un sensor de fuerza/par de seis ejes en el efector final para medir las fuerzas de interacción, mientras las articulaciones funcionan principalmente con control de posición.
En estas aplicaciones, puede no ser necesaria la estimación directa del par de la articulación mediante encoders dobles.
4. La prioridad es reducir costes y simplificar la integración
Un segundo encoder puede aumentar el coste de los componentes, el trabajo de integración mecánica, los requisitos de procesamiento de señales y el esfuerzo de puesta en marcha.
La diferencia de coste real depende de la tecnología del encoder, el diseño del módulo y el volumen de producción. Debe evaluarse a partir de las ofertas de los proveedores, no mediante un porcentaje universal.
5. Las cargas y las condiciones de funcionamiento son predecibles
Si el perfil de carga es estable y los errores de transmisión se mantienen dentro de límites aceptables durante todo el ciclo de funcionamiento, el beneficio de rendimiento de un segundo encoder puede ser limitado.
La velocidad de funcionamiento por sí sola no determina la respuesta. También deben tenerse en cuenta el comportamiento dinámico y la estabilidad del control.
Ejemplo: limpieza con control de fuerza mediante un manipulador móvil
Considere un manipulador móvil que utiliza un sensor de fuerza/par de seis ejes en el efector final para regular la fuerza de contacto durante la limpieza.
Las articulaciones del robot pueden funcionar en modo de control de posición, mientras un controlador de admitancia ajusta el movimiento ordenado según la fuerza de contacto medida.
Para esta arquitectura, puede bastar un módulo de articulación con encoder simple combinado con un reductor adecuado, siempre que las pruebas confirmen un seguimiento, una regulación de la fuerza de contacto y una estabilidad aceptables.
Si los requisitos futuros incluyen programación guiada manualmente o control de impedancia en el espacio articular, puede ser beneficioso disponer de realimentación adicional. Entre las opciones posibles se incluyen encoders de salida, sensores de par específicos para las articulaciones u otros métodos validados de detección y estimación.
La elección debe ajustarse a la arquitectura de control prevista y a los requisitos de rendimiento.
Comparación entre módulos de articulación robótica con encoder simple y doble
¿Cómo pueden contribuir los encoders dobles a la seguridad funcional de los robots?
La doble realimentación puede contribuir a una arquitectura de seguridad, pero dos encoders no proporcionan automáticamente capacidad de Categoría 3, PL d, PL e o SIL 3.
La realimentación de posición para el control de movimiento y la redundancia para la seguridad funcional son cuestiones de diseño relacionadas, pero distintas.
1. Arquitectura de canales y fallos de causa común
Dos sensores situados en lugares diferentes no constituyen necesariamente canales de seguridad independientes. Pueden compartir fuentes de alimentación, componentes electrónicos o vías de comunicación, o estar expuestos a vulnerabilidades ambientales comunes.
En la evaluación pertinente de ISO 13849-1, las medidas contra fallos de causa común se valoran mediante un sistema de puntos. El umbral al que se suele hacer referencia es de al menos 65 puntos sobre 100, no «CCF ≤65%».
El uso de ubicaciones de montaje o protocolos de comunicación diferentes no demuestra por sí solo el cumplimiento.
2. Integración con las funciones de seguridad requeridas
La realimentación relacionada con la seguridad debe integrarse en la arquitectura completa de sensores, lógica y accionamiento.
Según la aplicación, las funciones requeridas pueden incluir la parada segura, la limitación de velocidad, la limitación de posición o el control del freno.
Los umbrales de fallo y los tiempos de respuesta deben derivarse de los requisitos del sistema. Un límite fijo de discrepancia entre encoders, como ±0.5°, no debe considerarse un ajuste universal.
En aplicaciones colaborativas que utilizan limitación de potencia y fuerza, las condiciones de contacto aceptables dependen de factores como la región corporal afectada, el tipo de contacto, la fuerza y la presión. Un límite único de 150 N no es un criterio universal para un contacto seguro entre personas y robots.
3. Fiabilidad y cobertura de diagnóstico
Una evaluación de seguridad tiene en cuenta la arquitectura, la fiabilidad de los componentes, la cobertura de diagnóstico y los fallos de causa común.
La probabilidad de fallo peligroso por hora, o PFHD, no puede calcularse simplemente colocando en paralelo dos valores de tasa de fallo de encoders.
Como referencia, los intervalos de PFHD asociados a PL d y PL e son:
PL d: 10⁻⁷ ≤ PFHD < 10⁻⁶ por hora.
PL e: 10⁻⁸ ≤ PFHD < 10⁻⁷ por hora.
Cumplir únicamente un intervalo numérico no basta para establecer el nivel de prestaciones; también deben satisfacerse los demás requisitos aplicables.
4. Detección de fallos y respuesta de seguridad adecuada
Un sistema correctamente diseñado puede utilizar las discrepancias entre las señales de realimentación para detectar determinados fallos e iniciar una respuesta adecuada.
Sin embargo, el número de cuentas del encoder por sí solo no determina si un sistema es a prueba de fallos. Un único encoder físico puede incorporar canales de medición independientes y diagnósticos destinados a aplicaciones relacionadas con la seguridad, siempre que se integre con un controlador de seguridad adecuado.
Por lo tanto, es incorrecto suponer que todos los sistemas con un único encoder quedan sin control tras cualquier fallo del encoder, o que todos los sistemas con doble encoder alcanzan un nivel de integridad de seguridad determinado.
¿Por qué puede ser útil la realimentación de doble encoder en las articulaciones de robots humanoides?
Los robots humanoides combinan numerosas articulaciones con cargas cambiantes, requisitos de equilibrio e interacciones frecuentes con el entorno.
Estas características hacen valiosa una realimentación precisa del estado de las articulaciones. Sin embargo, la arquitectura de sensores varía según el diseño del robot, por lo que no debe suponerse que los encoders dobles sean una solución universal.
Mejor observación del comportamiento de la transmisión
En una articulación con engranajes, el movimiento del motor y el de salida pueden diferir debido a la holgura, el error de transmisión o la deformación elástica.
Un encoder del lado del motor solo mide la posición del motor. Un encoder de salida añade información directa sobre el ángulo real de la articulación.
Esto puede mejorar la información sobre la posición de la articulación disponible para el controlador del robot.
Medición de la deformación dependiente de la carga
Cuando un robot transfiere su peso, apoya un pie o manipula una carga externa, sus articulaciones y componentes de transmisión pueden deformarse.
Una articulación deliberadamente flexible, como un actuador elástico en serie, puede presentar movimiento relativo adicional a través de su elemento elástico.
Medir ambos lados de la transmisión puede ayudar a observar este comportamiento. Combinada con un modelo adecuado, la realimentación puede servir para el control y la estimación.
Sin embargo, los encoders dobles por sí solos no garantizan el equilibrio dinámico. El rendimiento general también depende del diseño mecánico del robot, la detección inercial, la información de contacto, la estimación del estado y los algoritmos de control.
Posición absoluta de salida al arrancar
Un encoder absoluto de salida puede indicar la posición de la articulación dentro de su rango de medición al encender el sistema, lo que reduce la necesidad de realizar un movimiento de referenciado.
Esta capacidad se debe a la tecnología de medición absoluta del encoder, no al hecho de tener dos encoders.
Un encoder simple también puede ser absoluto, mientras que una configuración de doble encoder puede utilizar sensores incrementales.
Siguen siendo necesarias la calibración, el seguimiento de vueltas cuando corresponda y las comprobaciones de arranque. Conocer el ángulo de la articulación al encender el sistema no garantiza por sí solo que un robot humanoide pueda mantenerse en pie o empezar a moverse con seguridad.
¿Cómo elegir entre módulos de articulación con encoder simple y doble?
Empiece por los requisitos del robot completo y, a continuación, determine qué realimentación necesita cada articulación.
Considere las siguientes preguntas:
¿Qué precisión y repetibilidad de posicionamiento de salida se requieren?
¿Qué holgura, movimiento perdido y deformación torsional se producen con la carga prevista?
¿El control de fuerza utilizará una estimación basada en la corriente del motor, un modelo de elemento elástico, un sensor de par de articulación o un sensor de fuerza/par en el efector final?
¿El controlador admite el funcionamiento de doble lazo y un ajuste adecuado?
¿Se necesita conocer la posición absoluta de salida al arrancar?
¿Qué diagnósticos y funciones de seguridad debe proporcionar el sistema?
¿El beneficio de rendimiento justifica el coste adicional de integración?
Un encoder simple puede ser una opción eficaz cuando el sistema completo cumple sus requisitos con realimentación del lado del motor.
Vale la pena considerar un módulo de articulación robótica con doble encoder cuando la medición directa de salida ofrece una ventaja clara en el posicionamiento, la supervisión de la transmisión o el control de articulaciones flexibles.
Si está seleccionando módulos de articulación robótica para un nuevo proyecto, consulte con HONPINE sus objetivos de posicionamiento, perfil de carga, estrategia de control de fuerza y requisitos de realimentación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?¿Su robot necesita un módulo de articulación con encoder doble o basta con uno de encoder simple? La respuesta depende de los requisitos de posicionamiento, el comportamiento de la transmisión, la estrategia de control de fuerza y el presupuesto. Esta guía compara la realimentación del lado del motor y del lado de salida, explica en qué casos los encoders dobles pueden mejorar el control y analiza sus costes y limitaciones. Descubra cuándo un encoder simple puede satisfacer sus necesidades y cuándo conviene considerar una realimentación adicional en la salida.
 RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?RV frente a reductor armónico: ¿qué caja reductora es adecuada para la articulación de su robot? La respuesta depende del par, la rigidez, la precisión, el espacio de instalación y las condiciones de funcionamiento. Esta guía compara sus principios de funcionamiento y cinco factores clave de rendimiento, y explica cómo evaluar las cargas de las articulaciones, la vida útil del reductor, la temperatura y la lubricación. Tanto si está diseñando la base, el hombro, el codo o la muñeca de un robot, utilice estos criterios para adaptar el reductor a los requisitos de cada articulación.
 ¿Cómo encontrar un proveedor fiable de actuadores de articulación robótica?Elegir el proveedor adecuado de actuadores de articulación robótica es esencial para garantizar un rendimiento fiable, una integración fluida y el éxito del proyecto a largo plazo. Además de las especificaciones del producto, es necesario conocer la experiencia técnica, la capacidad de producción y el servicio posventa del proveedor. En esta guía, Allen Li, fundador de HONPINE, explica cómo evaluar estos tres factores al adquirir actuadores de articulación armónicos y planetarios para robótica y automatización industrial.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?¿Su robot necesita un módulo de articulación con encoder doble o basta con uno de encoder simple? La respuesta depende de los requisitos de posicionamiento, el comportamiento de la transmisión, la estrategia de control de fuerza y el presupuesto. Esta guía compara la realimentación del lado del motor y del lado de salida, explica en qué casos los encoders dobles pueden mejorar el control y analiza sus costes y limitaciones. Descubra cuándo un encoder simple puede satisfacer sus necesidades y cuándo conviene considerar una realimentación adicional en la salida.
 RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?RV frente a reductor armónico: ¿qué caja reductora es adecuada para la articulación de su robot? La respuesta depende del par, la rigidez, la precisión, el espacio de instalación y las condiciones de funcionamiento. Esta guía compara sus principios de funcionamiento y cinco factores clave de rendimiento, y explica cómo evaluar las cargas de las articulaciones, la vida útil del reductor, la temperatura y la lubricación. Tanto si está diseñando la base, el hombro, el codo o la muñeca de un robot, utilice estos criterios para adaptar el reductor a los requisitos de cada articulación.
 ¿Cómo encontrar un proveedor fiable de actuadores de articulación robótica?Elegir el proveedor adecuado de actuadores de articulación robótica es esencial para garantizar un rendimiento fiable, una integración fluida y el éxito del proyecto a largo plazo. Además de las especificaciones del producto, es necesario conocer la experiencia técnica, la capacidad de producción y el servicio posventa del proveedor. En esta guía, Allen Li, fundador de HONPINE, explica cómo evaluar estos tres factores al adquirir actuadores de articulación armónicos y planetarios para robótica y automatización industrial.
 Reductor armónico vs. actuador rotativo armónico: ¿cuál es mejor para las máquinas herramienta CNC?Elegir entre un reductor armónico y un actuador rotativo armónico es una decisión importante en el diseño de máquinas herramienta CNC. Ambas soluciones ofrecen control de movimiento de alta precisión, pero difieren en integración, requisitos de instalación, rigidez y flexibilidad del sistema. Para mesas rotativas de cuarto eje CNC y sistemas compactos de mecanizado de cinco ejes, seleccionar la transmisión armónica adecuada puede influir significativamente en el rendimiento de la máquina. En este artículo, Theodore Li, director técnico de HONPINE, compara los reductores armónicos y los actuadores rotativos armónicos para ayudar a los ingenieros a identificar la solución más adecuada para sus aplicaciones CNC.
 ¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?Soy Theodore Li, director técnico de HONPINE. La elección de actuadores articulares armónicos para un brazo robótico de 7 GDL comienza con los requisitos de par, peso e instalación de cada articulación. Esta guía utiliza como ejemplo una configuración con TCHL 20 para el hombro y TCHL 14 para la muñeca, y posteriormente analiza la detección de par, el control adaptable y las consideraciones de la serie HAG para aplicaciones robóticas exigentes.
 Suspensión de AGV: ¿Debe elegir un balancín o una unidad motriz de dirección con resorte?La elección de un sistema de suspensión para AGV comienza con el rango de carga del vehículo y las condiciones del suelo. Los balancines y las unidades motrices de dirección con resorte ofrecen enfoques diferentes para mantener el contacto de las ruedas y gestionar las cargas sobre ellas. Esta guía de HONPINE compara ambas opciones y explica cómo evaluar la tracción, el recorrido de la suspensión, el espacio de instalación y el mantenimiento antes de elegir una configuración.