




¿Por qué los servomotores y los reductores de velocidad forman una combinación ideal?
¿Cuáles son las ventajas de los servomotores?
Los servomotores ofrecen tres ventajas clave: respuesta rápida, alta precisión de posicionamiento y excelente controlabilidad. Sin embargo, los servomotores convencionales suelen entregar su potencia nominal a velocidades relativamente altas, con un par limitado disponible directamente en el eje del motor.
Muchos servomotores de CA tienen velocidades nominales de aproximadamente 1,500–3,000 rpm, mientras que algunos modelos de alta velocidad superan las 5,000 rpm. A una potencia mecánica determinada, el par disminuye a medida que aumenta la velocidad de rotación. Por ejemplo, un servomotor de 1 kW que funciona a 3,000 rpm produce un par nominal de aproximadamente 3.2 N·m.
Este par puede ser insuficiente para accionar directamente un brazo robótico que pese decenas de kilogramos. Según el tamaño y la aplicación del robot, las articulaciones de la muñeca pueden requerir pares máximos de decenas o incluso cientos de newton-metros, mientras que las articulaciones de la base pueden requerir varios cientos de newton-metros.
¿Se puede diseñar un servomotor para que entregue un par elevado a baja velocidad? Sí: los motores de par de accionamiento directoestán diseñados para este fin. Sin embargo, alcanzar el par requerido puede implicar compromisos en cuanto al tamaño, el peso, el costo y la gestión térmica del motor. Estos factores pueden dificultar el accionamiento directo en articulaciones robóticas con estrictas limitaciones de espacio y peso.
El principal reto consiste en adaptar las características de funcionamiento del motor a la carga: el servomotor gira relativamente rápido, mientras que la articulación robótica suele necesitar una velocidad más baja y un par más elevado. Un reductor permite salvar esta diferencia.
¿Cómo mejora un reductor el rendimiento de un servomotor?
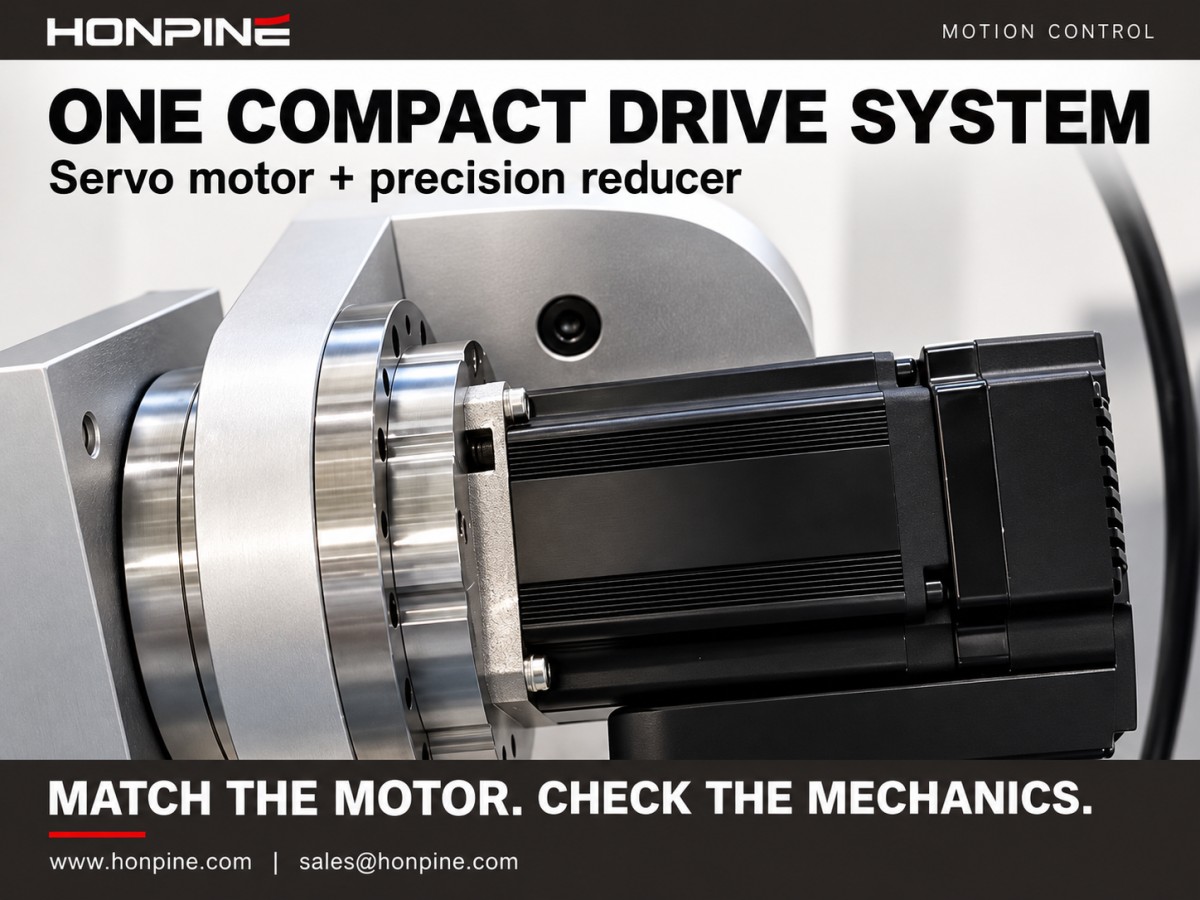
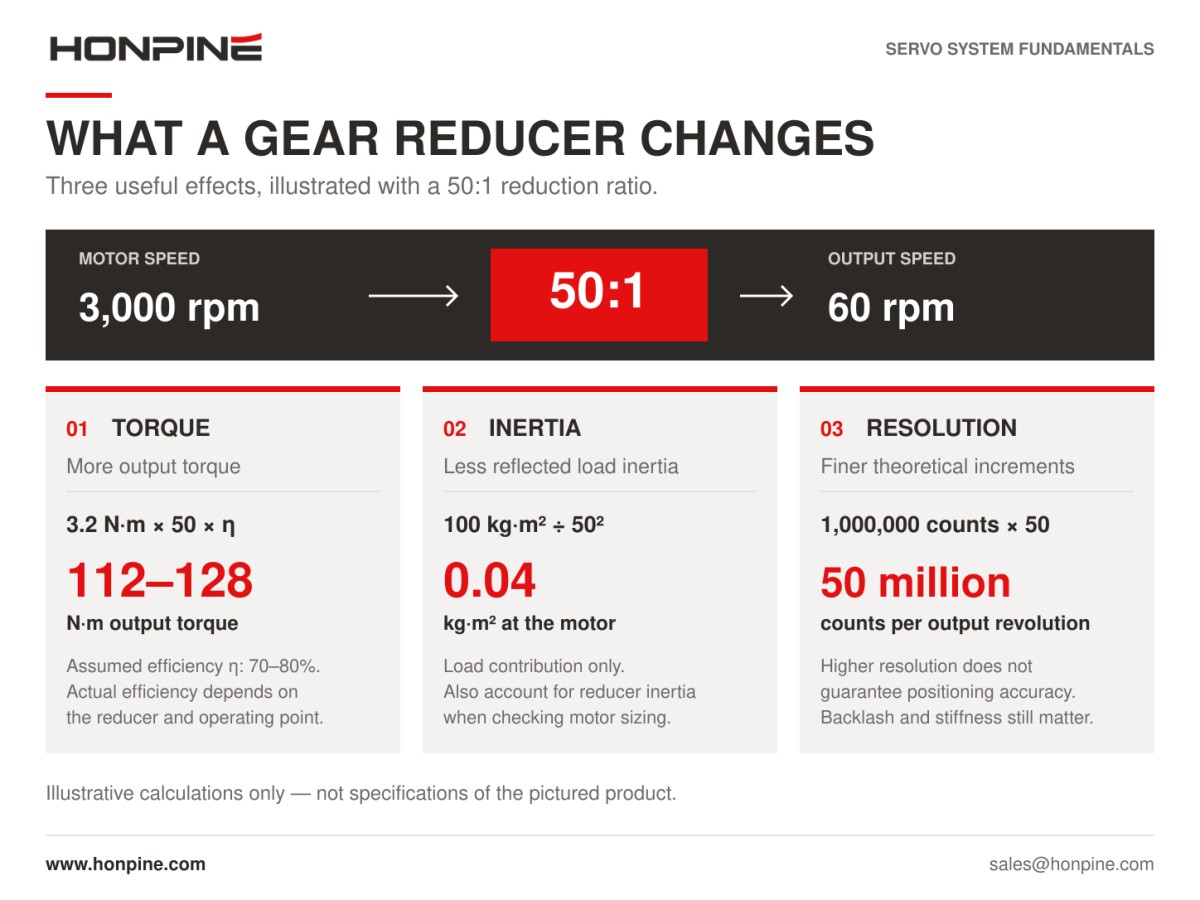
Un reductor no solo disminuye la velocidad de rotación. También aumenta el par de salida, reduce la inercia de carga reflejada en el motor y mejora la resolución teórica de posición en la salida.
1. Menor velocidad y mayor par de salida
Si se ignoran las pérdidas, la potencia mecánica se mantiene aproximadamente constante a través del reductor. Al reducir la velocidad, el par de salida disponible aumenta en proporción a la relación de reducción. En la práctica, también debe tenerse en cuenta la eficiencia de transmisión:
Par de salida = Par del motor × Relación de reducción × Eficiencia de transmisión
Consideremos un reductor armónicocon una relación de reducción de 50:1. Con un par de entrada de 3.2 N·m y una eficiencia de transmisión supuesta del 70–80 %, el par de salida calculado es 3.2 × 50 × 0.70–0.80 = 112–128 N·m.
Esto ilustra cómo un servomotor compacto puede entregar un par considerablemente mayor mediante un reductor. No obstante, la salida real debe mantenerse dentro de los límites de par nominal, de aceleración y máximo del reductor, y la eficiencia debe verificarse para las condiciones de funcionamiento previstas.
2. Menor inercia de carga reflejada
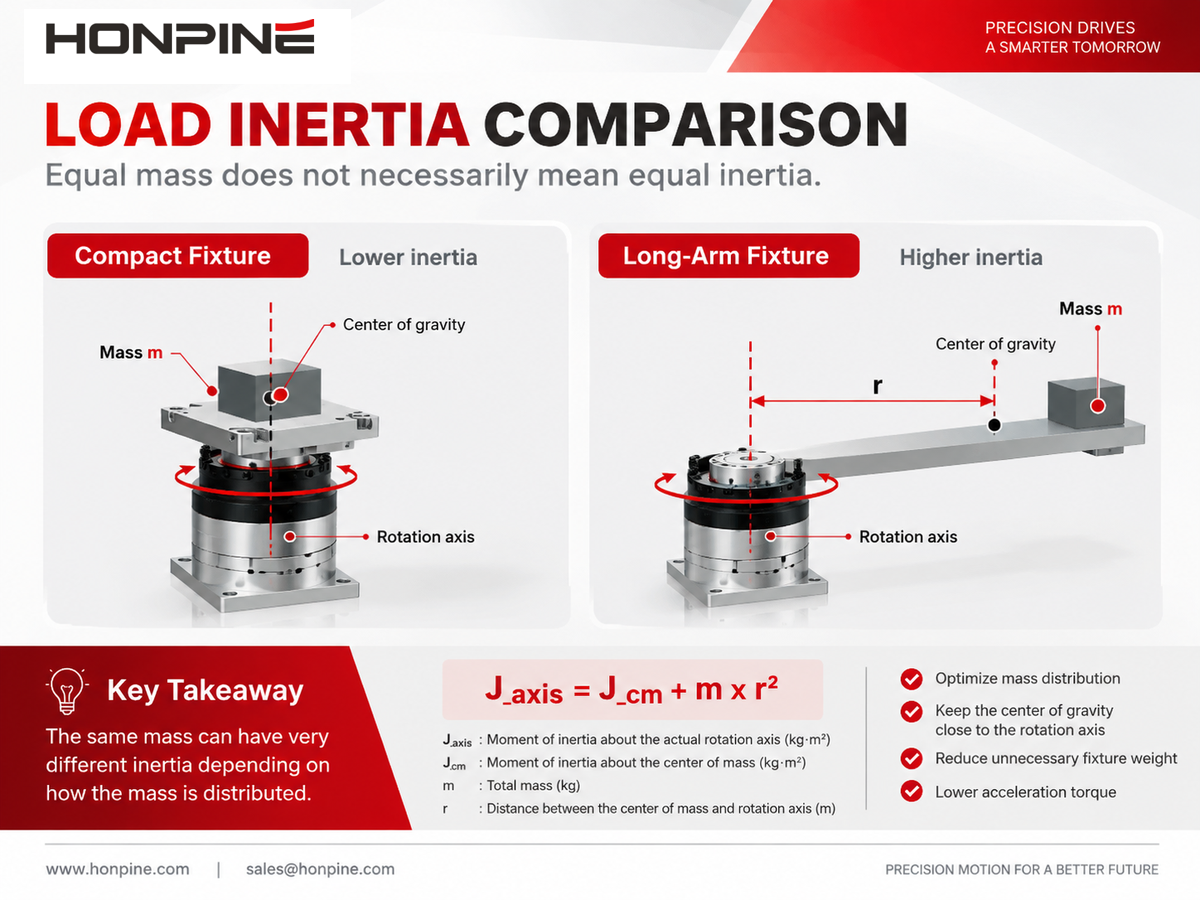
Otra función importante de un reductor es reducir la inercia de carga reflejada en el eje del motor. La inercia de carga reflejada se divide entre el cuadrado de la relación de reducción:
Inercia de carga reflejada = Inercia de carga ÷ Relación de reducción²
Por ejemplo, consideremos una mesa giratoria con una inercia de carga de 100 kg·m². Con un reductor de 50:1, la inercia de carga reflejada en el motor pasa a ser 100 ÷ 50² = 0.04 kg·m², una reducción por un factor de 2,500.
Este es un ejemplo matemático de reflexión de inercia, no un cálculo completo para dimensionar el motor. También deben tenerse en cuenta la inercia del reductor, la aceleración requerida, la fricción y la velocidad de funcionamiento. Aun así, reducir la inercia de carga reflejada puede facilitar que el servosistema controle una carga exigente.
3. Mayor resolución teórica de posición en la salida
El encoder del motor tiene una resolución fija. Si proporciona un millón de cuentas por revolución del motor, el accionamiento directo ofrece un millón de cuentas por revolución de salida.
Con un reductor de 50:1, el motor completa 50 revoluciones por cada revolución de salida. Por lo tanto, el sistema proporciona el equivalente a 50 millones de cuentas del encoder por revolución de salida, lo que mejora 50 veces la resolución teórica de posición en la salida.
Sin embargo, la resolución no es lo mismo que la precisión de posicionamiento. El juego, el error de transmisión, la deformación elástica, la precisión del encoder y el rendimiento del control influyen en la posición real de salida.
En conjunto, la multiplicación del par, la reducción de la inercia y la mayor resolución teórica de posición explican por qué los reductores se utilizan ampliamente junto con servomotores en robótica y automatización.
¿Qué permite que un servomotor y un reductor funcionen bien juntos?
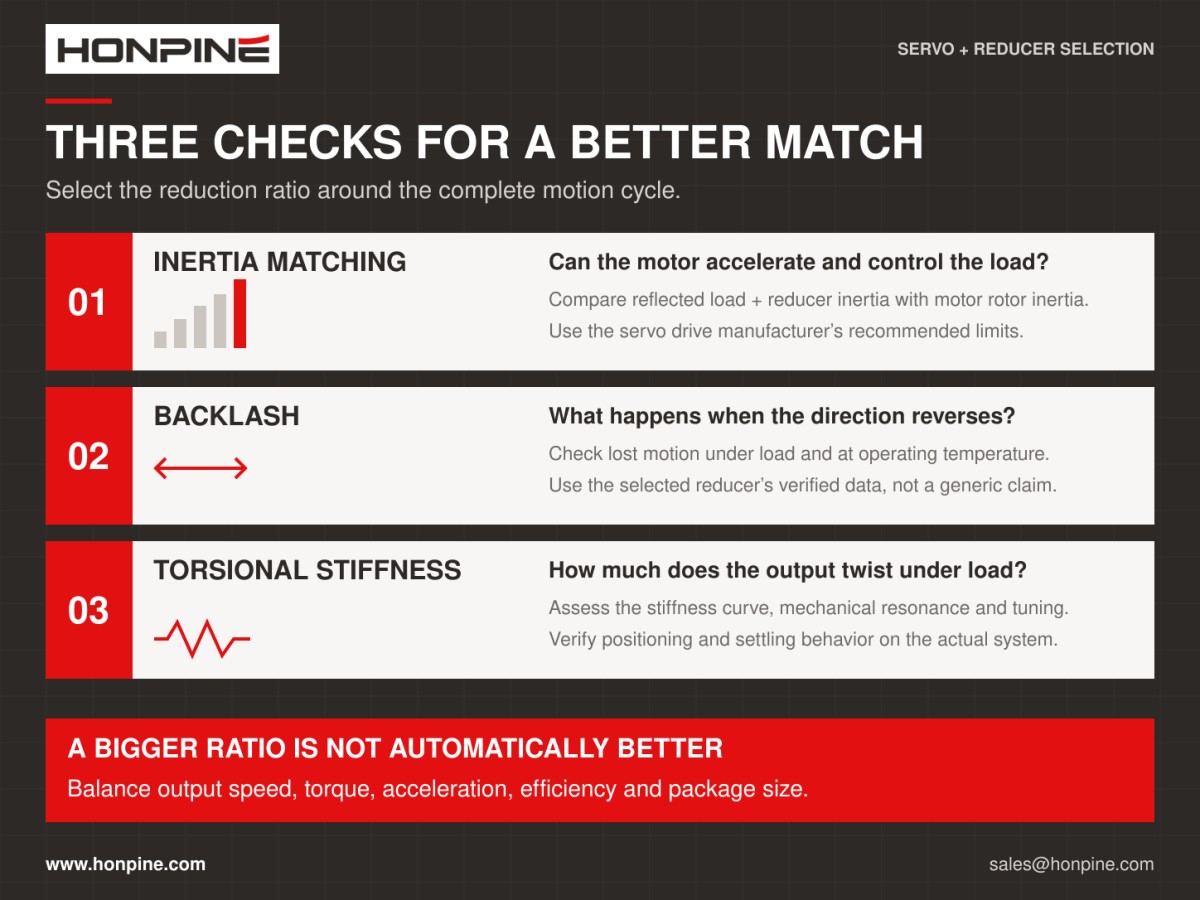
Una combinación eficaz requiere algo más que acoplar un motor rápido a una salida más lenta. La adaptación de inercias, el juego y la rigidez torsional afectan al rendimiento del sistema completo.
Adaptación de inercias: ¿puede el motor controlar la carga?
El rendimiento del servo se ve afectado por la relación entre la inercia reflejada en el eje del motor y la inercia del rotor. Una relación de inercias elevada puede dificultar la aceleración, la deceleración y la estabilización rápidas, especialmente cuando la transmisión tiene una rigidez limitada.
Una relación de inercias de aproximadamente 10:1 o menos suele utilizarse como guía inicial de dimensionamiento, mientras que los requisitos de respuesta más exigentes pueden llevar a los diseñadores a buscar una relación de alrededor de 5:1 o inferior. Estos valores son puntos de partida, no límites universales. La relación aceptable depende del servodrive, el motor, la estructura mecánica, el perfil de movimiento y el ajuste.
Una relación de inercias más baja no provoca inestabilidad por sí misma ni garantiza un rendimiento óptimo. Es necesario evaluar el sistema completo.
La relación de reducción actúa como un factor de ajuste: al aumentarla, la inercia de carga reflejada se reduce rápidamente; al disminuirla, aumenta la inercia que percibe el motor. Por ello, la adaptación de inercias es un aspecto importante al seleccionar la relación de reducción.
Juego: ¿qué ocurre cuando se invierte el sentido de giro?
El juego es la holgura mecánica que provoca un movimiento perdido cuando la transmisión invierte el sentido de giro. Si el juego es excesivo, el motor puede girar un pequeño ángulo antes de que la salida empiece a responder.
Este retraso puede provocar errores de posicionamiento, impactos al invertir el sentido de giro y movimientos irregulares. Por ello, las aplicaciones de precisión suelen requerir reductores con muy poco juego o movimiento perdido.
Según el modelo y el método de medición, los reductores armónicosde precisión y los reductores RVpueden alcanzar especificaciones de un minuto de arco o menos. Los reductores planetarios de precisión estándar suelen tener especificaciones de juego de aproximadamente 3–10 minutos de arco, mientras que los modelos de mayor precisión también pueden alcanzar el rango de un minuto de arco.
Un minuto de arco equivale a 1/60 de grado. Consulte siempre las especificaciones, las condiciones de ensayo y la terminología del fabricante del producto seleccionado: el juego, el movimiento perdido y la histéresis son características relacionadas, pero no deben tratarse como mediciones intercambiables.
Rigidez torsional: ¿cuánto se retuerce la transmisión?
La rigidez torsional describe la resistencia de una transmisión a la deformación angular bajo par. Si la rigidez es insuficiente, la salida puede retorcerse elásticamente cuando cambia la carga.
Cuando la realimentación de posición procede únicamente del lado del motor, el controlador puede indicar que se ha alcanzado la posición ordenada aunque la salida se haya desviado. La elasticidad mecánica también puede introducir resonancias que limitan las ganancias de control y dificultan el ajuste.
Conseguir poco juego y una alta rigidez torsional a la vez puede aumentar la complejidad del diseño, los requisitos de fabricación y el costo. Un reductor adecuado equilibra estas características con la capacidad de carga, la vida útil y los requisitos de rendimiento de la aplicación.
¿Siempre es mejor una relación de reducción más alta?
Es tentador suponer que una relación de reducción más alta siempre es preferible porque aumenta el par de salida. En la práctica, la relación debe equilibrar el par, la velocidad, la aceleración, la inercia y las limitaciones de instalación.
Para una aceleración determinada del motor, una relación de reducción más alta produce una aceleración de salida más baja. Por ello, las aplicaciones que requieren arranques y paradas rápidos o movimientos alternativos frecuentes necesitan una evaluación cuidadosa de la capacidad par-velocidad del motor y del perfil de aceleración completo.
Una relación más alta también cambia la relación entre la inercia del motor y la inercia de carga reflejada. Aunque la inercia de carga que percibe el motor disminuye, esto por sí solo no garantiza un mejor rendimiento dinámico. La inercia del reductor, la rigidez mecánica, la fricción y el ajuste del controlador siguen siendo factores importantes.
La velocidad de salida es otra limitación. Una reducción excesiva puede impedir que el mecanismo alcance la velocidad de funcionamiento requerida, lo que aumenta el tiempo de ciclo y reduce la productividad.
Según el diseño del reductor, alcanzar una relación más alta también puede requerir etapas de transmisión adicionales, cambios de tamaño o un costo mayor. Estos compromisos varían entre los reductores armónicos, RV y planetarios, y deben verificarse para el producto seleccionado.
El principio de selección es sencillo: cumplir los requisitos de velocidad de salida, par y rendimiento de posicionamiento, manteniendo la compatibilidad entre la inercia del motor y la inercia de carga reflejada con el sistema de control. La relación final debe estar respaldada por cálculos y pruebas en la aplicación.
¿Cómo elegir entre reductores armónicos, RV y planetarios?
Los reductores armónicos suelen seleccionarse para articulaciones compactas y ligeras que requieren relaciones de reducción altas y posicionamiento preciso. Los reductores RV suelen evaluarse para articulaciones sometidas a cargas elevadas, hombros y bases de robots, donde la rigidez y la capacidad de carga son prioritarias. Los reductores planetarios de precisión ofrecen un equilibrio práctico entre rendimiento, eficiencia y costo en muchas aplicaciones de automatización general.
Estos son puntos de partida útiles, pero la elección final debe basarse en los requisitos de carga de cada eje. En otro artículo se presentará una comparación más detallada de los tres tipos de reductores.
Conclusión
El servosistema proporciona un control de movimiento preciso y con respuesta rápida, mientras que el reductor adapta la velocidad y el par del motor a la carga. Sus funciones complementarias los convierten en una combinación eficaz para muchas articulaciones robóticas y mecanismos de automatización.
Los mejores resultados se obtienen seleccionándolos como un sistema de accionamiento completo. Adaptar el par, la velocidad, la inercia, el juego y la rigidez ayuda a los ingenieros a lograr el rendimiento de movimiento requerido dentro de las limitaciones de espacio, peso y presupuesto disponibles.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué los servomotores y los reductores de velocidad forman una combinación ideal?Los servomotores ofrecen un control de movimiento rápido y preciso, mientras que los reductores de velocidad adaptan su velocidad y par a la carga. Esta guía explica cómo funcionan conjuntamente los servomotores y los reductores mediante la multiplicación del par, la reducción de la inercia reflejada y una mayor resolución teórica de posicionamiento. Descubra cómo la adaptación de inercias, el juego, la rigidez torsional y la relación de reducción influyen en el rendimiento de la robótica y la automatización industrial.
 ¿Cómo seleccionar y utilizar módulos de articulación robótica?¿Cómo se pasa de la selección de módulos de articulación robótica al movimiento controlado? Tomando como ejemplo el módulo de articulación armónica HONPINE HPJM, el director técnico Theodore Li explica los pasos clave de instalación mecánica, cableado eléctrico, configuración de CAN y EtherCAT y puesta en marcha del control. Descubra qué debe confirmar antes de la integración y cómo abordar la configuración para que cada articulación responda correctamente a su controlador.
 ¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?¿Qué determina si una articulación de un robot de seis ejes necesita un reductor armónico o un reductor RV? La respuesta depende del par, la inercia, las cargas de impacto, las cargas sobre los rodamientos y el espacio de instalación. Esta guía explica cómo evaluar reductores armónicos y RV para la base, el hombro, el codo y la muñeca, con comprobaciones prácticas de rigidez, holgura y vida útil. Utilice los requisitos de cada eje para seleccionar una configuración de reductor adecuada.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué los servomotores y los reductores de velocidad forman una combinación ideal?Los servomotores ofrecen un control de movimiento rápido y preciso, mientras que los reductores de velocidad adaptan su velocidad y par a la carga. Esta guía explica cómo funcionan conjuntamente los servomotores y los reductores mediante la multiplicación del par, la reducción de la inercia reflejada y una mayor resolución teórica de posicionamiento. Descubra cómo la adaptación de inercias, el juego, la rigidez torsional y la relación de reducción influyen en el rendimiento de la robótica y la automatización industrial.
 ¿Cómo seleccionar y utilizar módulos de articulación robótica?¿Cómo se pasa de la selección de módulos de articulación robótica al movimiento controlado? Tomando como ejemplo el módulo de articulación armónica HONPINE HPJM, el director técnico Theodore Li explica los pasos clave de instalación mecánica, cableado eléctrico, configuración de CAN y EtherCAT y puesta en marcha del control. Descubra qué debe confirmar antes de la integración y cómo abordar la configuración para que cada articulación responda correctamente a su controlador.
 ¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?¿Qué determina si una articulación de un robot de seis ejes necesita un reductor armónico o un reductor RV? La respuesta depende del par, la inercia, las cargas de impacto, las cargas sobre los rodamientos y el espacio de instalación. Esta guía explica cómo evaluar reductores armónicos y RV para la base, el hombro, el codo y la muñeca, con comprobaciones prácticas de rigidez, holgura y vida útil. Utilice los requisitos de cada eje para seleccionar una configuración de reductor adecuada.
 Los 7 principales fabricantes de reductores RV: ¿Por qué Nabtesco sigue dominando?¿Qué distingue a los fabricantes de reductores RV y por qué Nabtesco sigue siendo un referente en este mercado? La producción de reductores RV exige un mecanizado preciso de los componentes, un montaje cuidadoso y amplios conocimientos de ingeniería. Este artículo presenta a siete fabricantes de reductores RV y tecnologías de transmisión relacionadas, analiza las fortalezas que respaldan la posición de Nabtesco y explora las capacidades de desarrollo de HONPINE para ayudarle a conocer el panorama de proveedores.
 ¿Cómo calcular el par de un actuador rotativo armónico en un mecanismo de volteo?¿Qué par necesita un actuador rotativo armónico para voltear una carga de 10 kg 180 grados? La respuesta depende de más factores que el peso. El desplazamiento del centro de gravedad, la inercia de la carga, la aceleración y la frecuencia de funcionamiento influyen en la selección del actuador. En esta guía, Theodore Li, director técnico de HONPINE, explica el proceso de cálculo con un ejemplo de volteo sobre un eje horizontal y describe las comprobaciones necesarias para el par máximo, el funcionamiento continuo, la velocidad de salida y las cargas sobre los rodamientos.
 ¿Por qué son adecuados los reductores armónicos para las mesas giratorias de máquinas herramienta CNC?¿Por qué elegir reductores armónicos para mesas giratorias CNC? La precisión del posicionamiento depende de algo más que del motor: el juego, la rigidez torsional y la capacidad de par influyen en la fiabilidad con la que una mesa giratoria mantiene su posición durante el mecanizado. Esta guía explica los requisitos clave de transmisión de las mesas giratorias CNC de cuarto y quinto eje, explora aplicaciones comunes en máquinas herramienta y presenta las configuraciones de reductores armónicos HONPINE para distintos requisitos de instalación y carga.