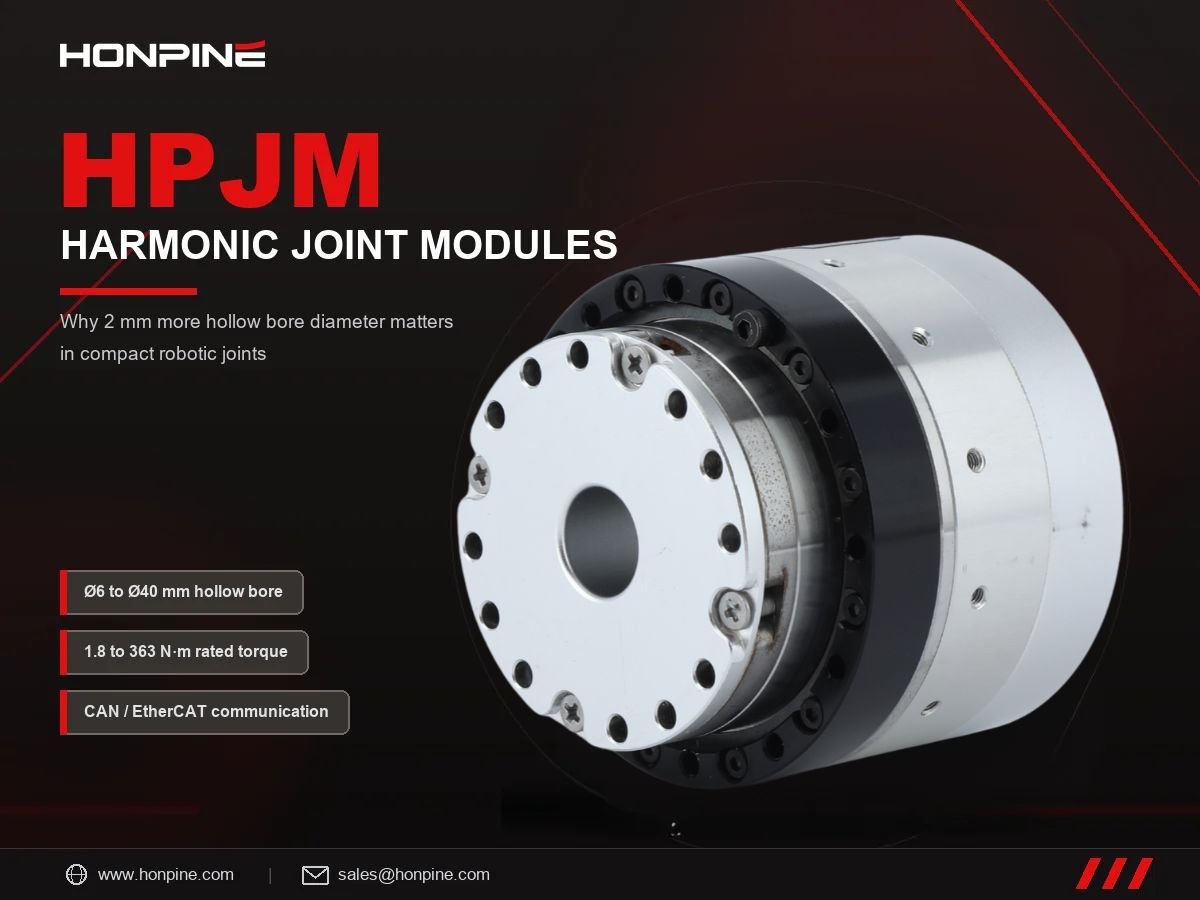
¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante?
¿Por qué algunos clientes eligen el módulo de articulación armónica HONPINEHPJM por solo 2 mm más de diámetro de orificio pasante? En las articulaciones robóticas compactas, un pequeño aumento del diámetro del orificio puede marcar una gran diferencia en el tendido interno de cables, la flexibilidad del cableado y la integración general del sistema. Como el área del orificio aumenta con el cuadrado de su diámetro, 2 mm adicionales pueden proporcionar mucho más espacio útil del esperado. Este artículo analiza el impacto del diámetro del orificio pasante desde el punto de vista de la ingeniería, compara modelos HPJM seleccionados con productos comparables y explica por qué el tamaño del orificio es importante en robots humanoides, robots colaborativos y sistemas de automatización industrial.
1. 2 mm adicionales suponen un aumento del área del 78 %, no solo del 25 %
El diámetro del orificio pasante no es una medida lineal del espacio útil. El área de la sección transversal de un orificio circular se calcula mediante la fórmula A = πD²/4. Por tanto, incluso un aumento de 2 mm en el diámetro puede proporcionar un incremento considerable del espacio disponible, especialmente en orificios pequeños.
Por ejemplo, aumentar el diámetro del orificio de Ø6 mm a Ø8 mm incrementa el área de la sección transversal aproximadamente un 78 %. El mismo aumento de 2 mm supone un incremento del 44 % al pasar de Ø10 mm a Ø12 mm, del 27 % de Ø16 mm a Ø18 mm y del 14 % de Ø30 mm a Ø32 mm.
2. ¿Por qué el diámetro del orificio pasante determina si una articulación robótica puede admitir el tendido interno de cables?
En las articulaciones robóticas, el diámetro del orificio pasante influye directamente en la posibilidad de tender internamente cables de alimentación, cables de comunicación y cableado de freno o de sensores. Esto es especialmente importante en robots humanoides, robots colaborativos y brazos robóticos compactos, donde los cables externos pueden interferir con el movimiento, aumentar el riesgo de enganches y complicar la integración del sistema.
Una disposición típica de tendido de cables totalmente integrado puede necesitar espacio para tres grupos de cables:
Cables de alimentación: dos conductores, con un diámetro equivalente de cable de aproximadamente 3,5 mm.
Cable de comunicación EtherCAT: un cable apantallado con un diámetro exterior de aproximadamente 4,5 mm.
Cableado de freno y sensores: con un diámetro aproximado de 3 mm.
Las fundas protectoras y los casquillos pueden reducir aún más el espacio disponible. Si se considera un margen combinado de aproximadamente 2 mm para estos componentes, el diámetro interior efectivo puede estimarse de la siguiente manera:
Diámetro efectivo del orificio ≈ diámetro nominal del orificio − 2 mm
Esta es una estimación de ingeniería simplificada. La capacidad real para alojar cables depende de su construcción, las dimensiones de los conectores, la geometría del tendido, el aislamiento, el apantallamiento y la holgura necesaria.
Ø6 mm: espacio limitado para el cableado interno
Con un diámetro nominal del orificio de Ø6 mm, el diámetro efectivo estimado es de apenas Ø4 mm. Puede ser suficiente para un solo cable pequeño, pero resulta extremadamente difícil tender por la misma articulación cables de alimentación, comunicación y freno o sensores.
En diseños que requieren que los tres grupos de cables pasen internamente por la articulación, un orificio de Ø6 mm puede hacer que la disposición propuesta sea impracticable, a menos que se utilice otra configuración de cables o un tendido externo adicional.
Ø8 mm: un pequeño aumento que puede permitir el tendido interno de cables
Aumentar el diámetro del orificio a Ø8 mm proporciona un diámetro efectivo estimado de aproximadamente Ø6 mm. Según las dimensiones de los cables y la disposición del tendido, este espacio adicional puede permitir que varios grupos de cables pasen por la articulación.
Esto puede hacer viable un diseño más integrado de tendido interno de cables, aunque el ajuste real debe verificarse teniendo en cuenta el haz de cables, el tamaño de los conectores, los elementos de protección y las tolerancias de montaje. La relación de ocupación de los cables, por sí sola, no garantiza que el haz quepa ni que siga funcionando de forma fiable durante el servicio.
En las articulaciones robóticas sometidas a flexiones repetidas, la flexibilidad de los cables y el radio mínimo de curvatura son igual de importantes. Una recomendación preliminar de uso habitual para el tendido dinámico de cables es un radio mínimo de curvatura de aproximadamente cuatro veces el diámetro exterior del cable, aunque siempre deben prevalecer las especificaciones del fabricante.
Para un cable con un diámetro exterior de 3,5 mm, esta recomendación establece un radio mínimo de curvatura de aproximadamente 14 mm.
Por consiguiente, un orificio de Ø8 mm puede ser adecuado para ciertas articulaciones de muñeca u otras aplicaciones con rotación oscilante limitada, potencialmente de alrededor de ±90° a ±120°, según el diseño completo del tendido de cables. Sin embargo, esto no garantiza ese rango de rotación: también deben tenerse en cuenta la longitud de los cables, la geometría del tendido interno, la construcción de la articulación y los ciclos de funcionamiento.
La rotación continua de 360° suele requerir una solución de gestión de cables más cuidadosamente diseñada, como un orificio pasante de mayor tamaño, una interfaz eléctrica rotativa adecuada o un anillo rozante, cuando corresponda.
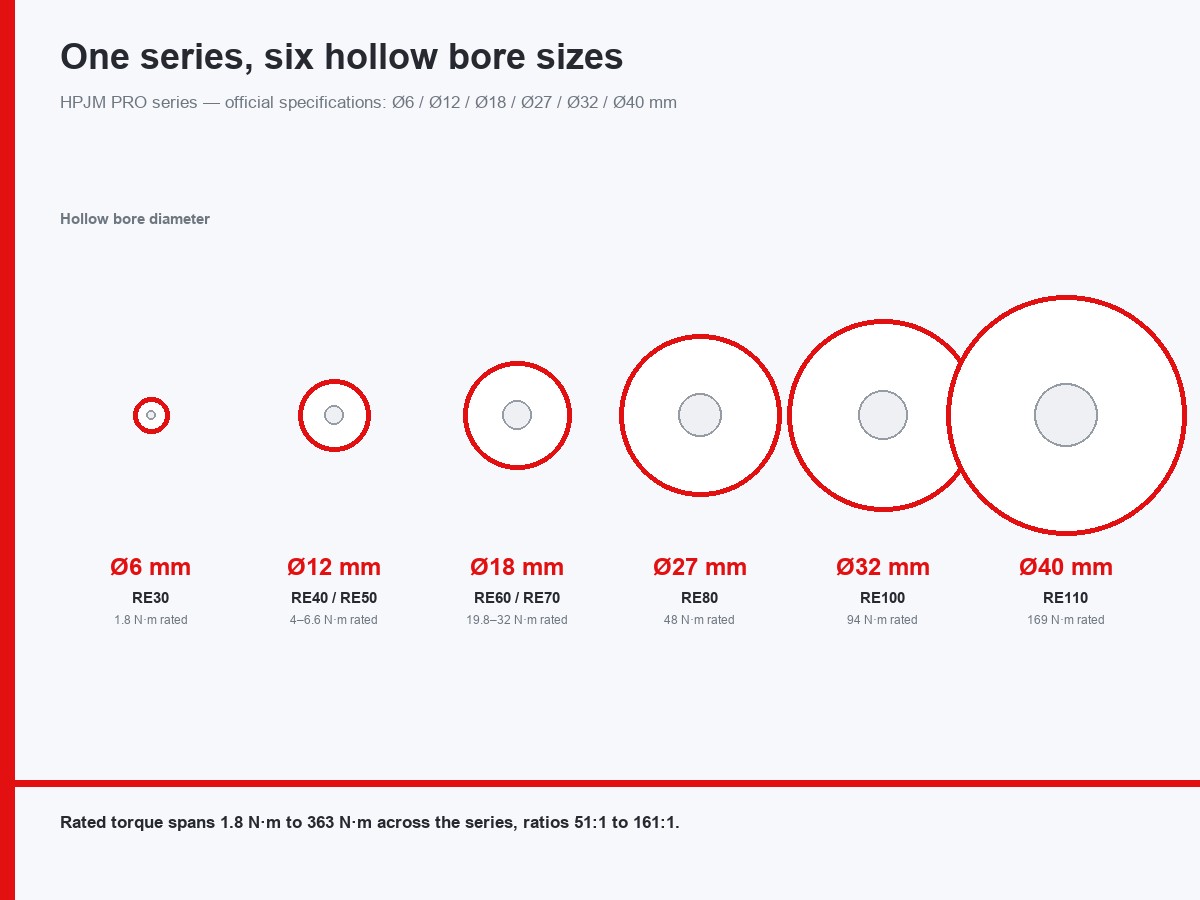
Esta es también una de las razones por las que los modelos HPJM de mayor tamaño ofrecen orificios pasantes de Ø25 mm o Ø32 mm: el mayor espacio interno puede ofrecer más flexibilidad para el tendido de cables y la integración del sistema en aplicaciones exigentes de robótica y automatización industrial.
3. ¿Cómo se compara la serie HONPINE HPJM con otros módulos de articulación armónica en cuanto al diámetro del orificio pasante?
El diámetro del orificio pasante es solo uno de los factores que deben considerarse al seleccionar unmódulo de articulación armónica. Las dimensiones generales, la capacidad de par, la longitud del módulo, el peso, la configuración del encoder y los requisitos de integración también influyen en la decisión final.
Sin embargo, cuando el tendido interno de cables es un requisito de diseño importante, incluso una diferencia moderada en el diámetro del orificio puede influir en toda la arquitectura de la articulación.
La siguiente comparación presenta modelos HONPINE HPJM seleccionados junto con especificaciones publicadas de productos comparables de otros fabricantes. Las cifras se basan en la información de producto disponible y deben verificarse con las fichas técnicas más recientes de los fabricantes antes de realizar una comparación de ingeniería directa.
4. ¿Por qué es importante un orificio pasante de mayor tamaño en aplicaciones robóticas y de automatización?
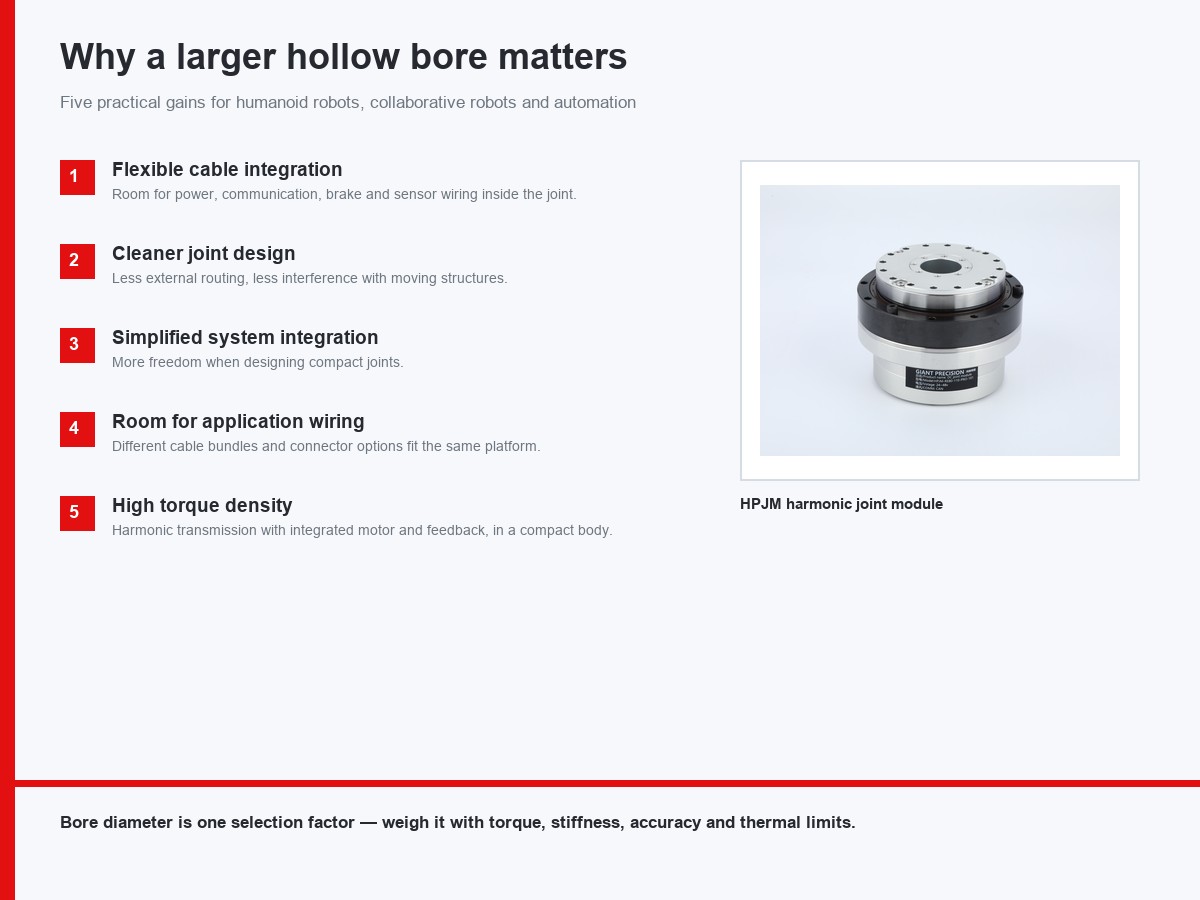
Elmódulo de articulación armónica HPJMcombina un diseño integrado y compacto con un orificio pasante relativamente grande en determinados tamaños de modelo. Esto puede ayudar a los ingenieros a alojar el cableado interno, reduciendo al mismo tiempo la necesidad de tender cables externamente y de realizar modificaciones estructurales adicionales.
Mayor flexibilidad para integrar los cables
El espacio adicional puede facilitar el alojamiento de cables de alimentación, comunicación, freno y sensores, sujeto a las dimensiones de los cables y a los requisitos de tendido.
Diseño más limpio de las articulaciones robóticas
Una menor dependencia del tendido externo de cables puede ayudar a reducir las interferencias con las estructuras móviles y favorecer un diseño robótico más compacto.
Integración del sistema simplificada
Un orificio de mayor tamaño puede ofrecer más flexibilidad al diseñar articulaciones compactas para robots humanoides, robots colaborativos y brazos robóticos.
Más espacio para el cableado específico de cada aplicación
Un orificio pasante de mayor tamaño puede ayudar a alojar distintos haces de cables y cumplir diversos requisitos de integración, sujeto a la verificación dimensional.
Alta densidad de par en un formato compacto
La serie HPJM combina tecnología de transmisión armónica con componentes integrados de motor y realimentación para aplicaciones de control de movimiento con espacio limitado.
Un orificio pasante de mayor tamaño no hace automáticamente que un módulo de articulación sea superior para todas las aplicaciones. Los ingenieros deben evaluar el diámetro del orificio junto con el par nominal, el par máximo, la rigidez torsional, la precisión de posicionamiento, el rendimiento térmico, el peso y los requisitos de curvatura de los cables.
5. Descubra los módulos de articulación armónica HONPINE HPJM
Losmódulos de articulación armónica HPJMde HONPINE están diseñados para aplicaciones que requieren dimensiones compactas, funcionalidad integrada y alta densidad de par. Sus configuraciones con orificio pasante ofrecen mayor flexibilidad para el tendido interno de cables, especialmente en articulaciones robóticas con espacio de instalación limitado.
Si está evaluando módulos de articulación armónica con un orificio pasante grande para robots humanoides, robots colaborativos, brazos robóticos o equipos de automatización industrial, póngase en contacto con HONPINE para solicitar el catálogo de productos HPJM y las fichas técnicas más recientes.
Nuestro equipo puede ayudarle a comparar las dimensiones de los modelos, el diámetro del orificio pasante, las especificaciones de par y las opciones de integración para identificar una solución adecuada para su aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
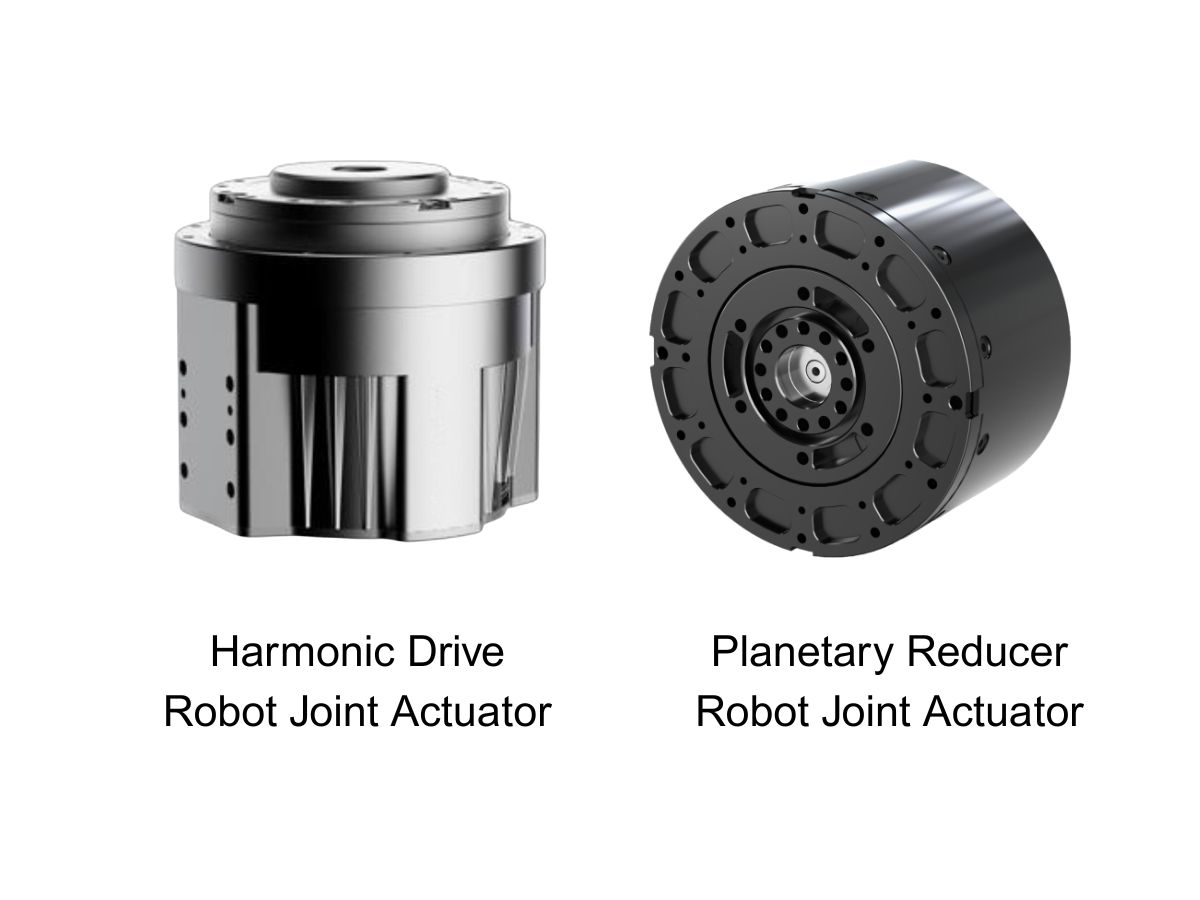
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
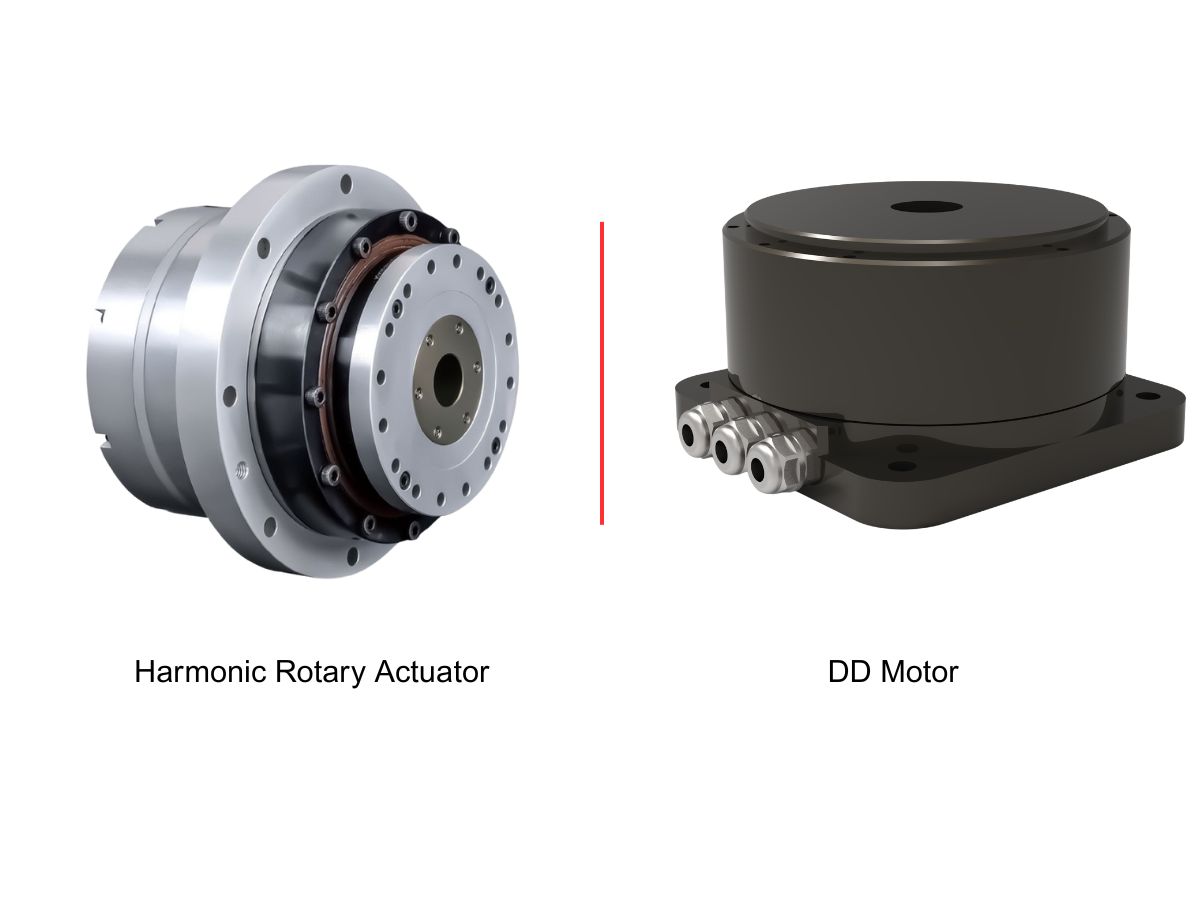
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
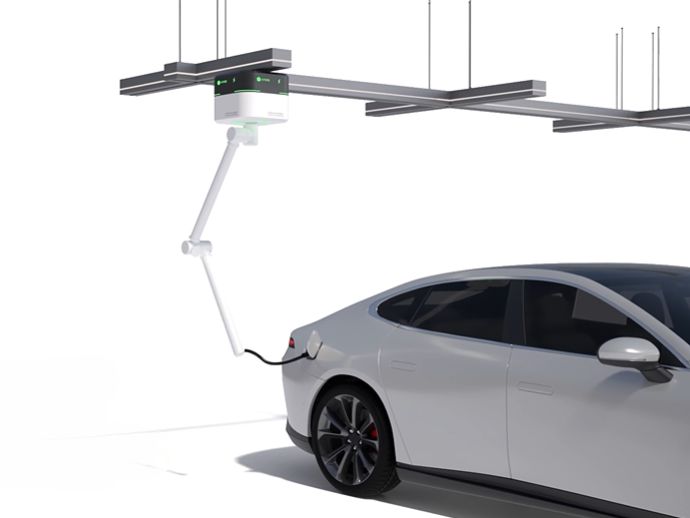
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
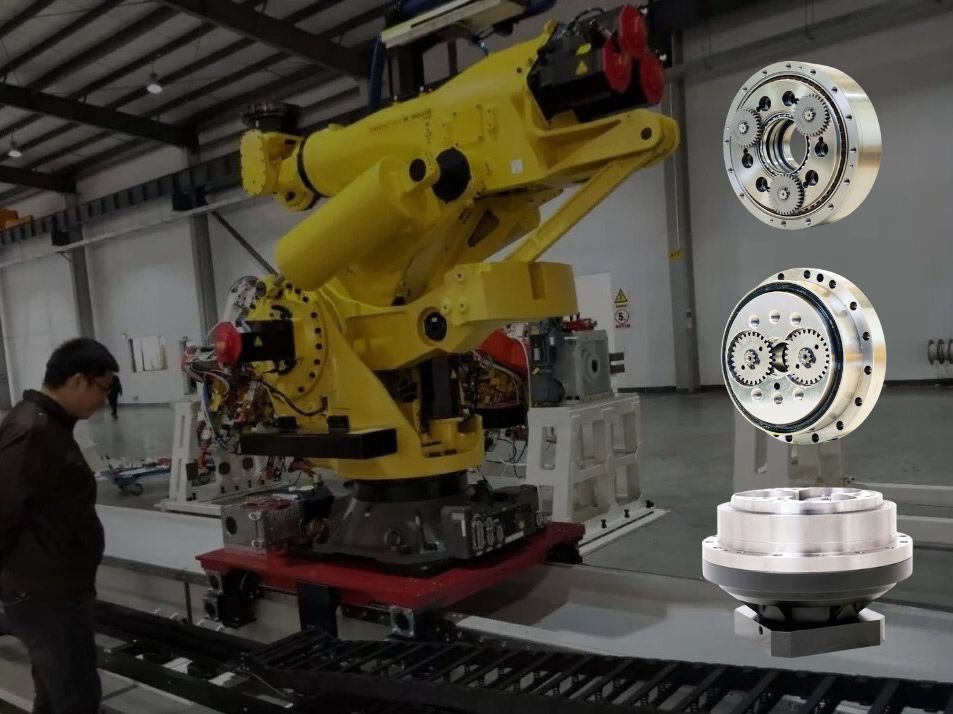
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
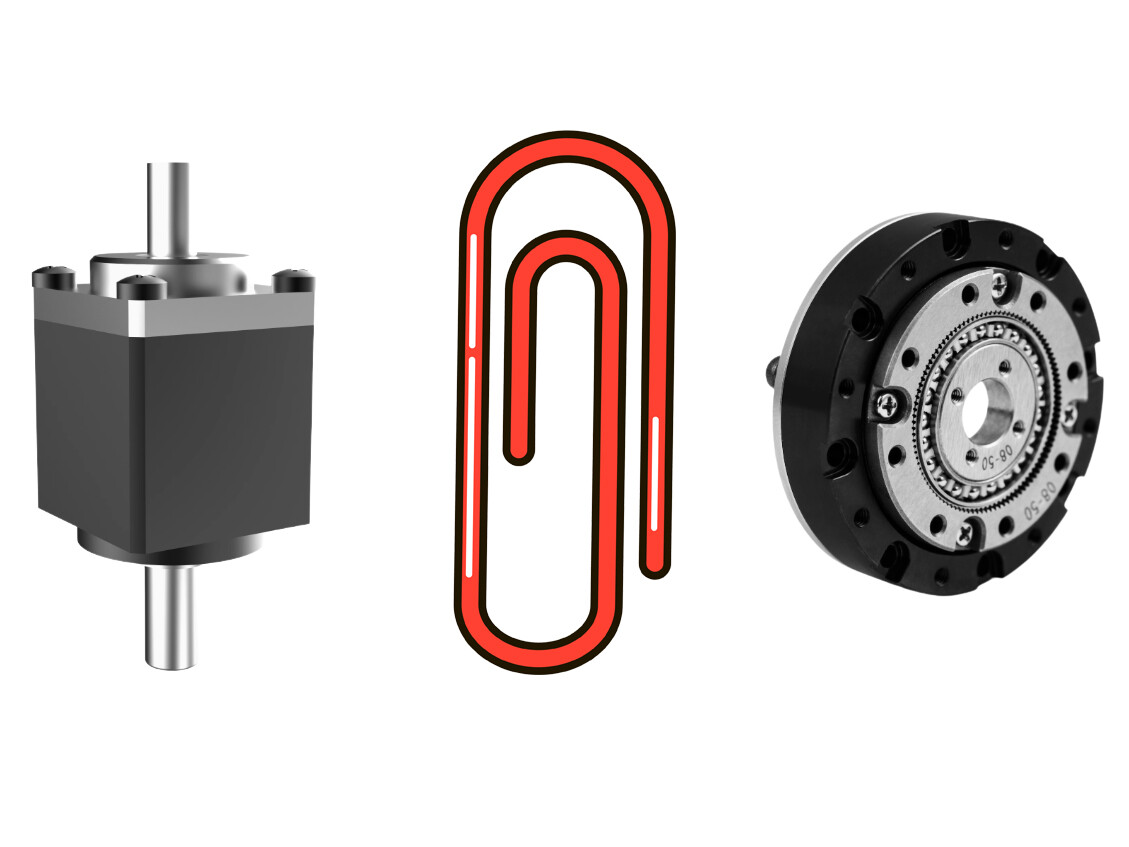
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante?¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante? En articulaciones robóticas compactas, esta pequeña diferencia dimensional puede generar un aumento sorprendentemente grande del espacio disponible. Como el área de la sección transversal de un agujero circular aumenta con el cuadrado de su diámetro, 2 mm adicionales pueden mejorar significativamente el tendido interno de cables y simplificar la integración del sistema. En este artículo se analiza el impacto del diámetro del agujero pasante, se comparan algunos modelos HONPINE HPJM con módulos de articulación armónica similares y se explica por qué el tamaño del agujero es importante en robots humanoides, robots colaborativos y sistemas de automatización industrial.
 Ningbo Dongli alcanza el límite de subida gracias a su negocio de reductores para robots y a sus sólidos resultados del primer semestreDescubra la subida de Ningbo Dongli hasta el límite permitido, según lo informado, su negocio de reductores para robots y sus sólidos resultados del primer semestre, además de las verificaciones esenciales de proveedores para los compradores de equipos.
 El fabricante de CNC 07688.HK anuncia un acuerdo para adquirir al menos el 70 % de una empresa de máquinas herramientaEl fabricante de CNC 07688.HK anuncia un acuerdo para adquirir al menos el 70 % de una empresa de máquinas herramienta. Descubra sus planes de expansión en el ámbito de los cinco ejes y qué deben verificar los compradores antes de realizar un pedido.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante?¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante? En articulaciones robóticas compactas, esta pequeña diferencia dimensional puede generar un aumento sorprendentemente grande del espacio disponible. Como el área de la sección transversal de un agujero circular aumenta con el cuadrado de su diámetro, 2 mm adicionales pueden mejorar significativamente el tendido interno de cables y simplificar la integración del sistema. En este artículo se analiza el impacto del diámetro del agujero pasante, se comparan algunos modelos HONPINE HPJM con módulos de articulación armónica similares y se explica por qué el tamaño del agujero es importante en robots humanoides, robots colaborativos y sistemas de automatización industrial.
 Nidec Machine Tool lanza la máquina de cinco ejes tipo pórtico MVR-5XDescubra la máquina de cinco ejes tipo pórtico MVR-5X de Nidec Machine Tool, equipada con un cabezal compacto cuyo par del husillo es aproximadamente 20 veces superior al de su predecesora. Explore su potencial de mecanizado.
 El chip de accionamiento servo de Taiyi, de Wuhan, se aplica en las articulaciones de robots en ShenzhenEl chip de accionamiento servo de Taiyi impulsa las articulaciones de robots en Shenzhen con una potencia instantánea superior a 4 kW y reduce las pérdidas de conmutación en más de un 30 %. Descubra qué implica esto para el diseño de articulaciones robóticas.
 Juego angular de un accionamiento armónico en minutos de arco: qué indica realmente la especificaciónElegir el actuador de articulación armónica con control de fuerza adecuado implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la retroalimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series de actuadores de articulación armónica TCHL y HAG, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, ensamblaje de precisión, pulido y otras aplicaciones con control de fuerza.
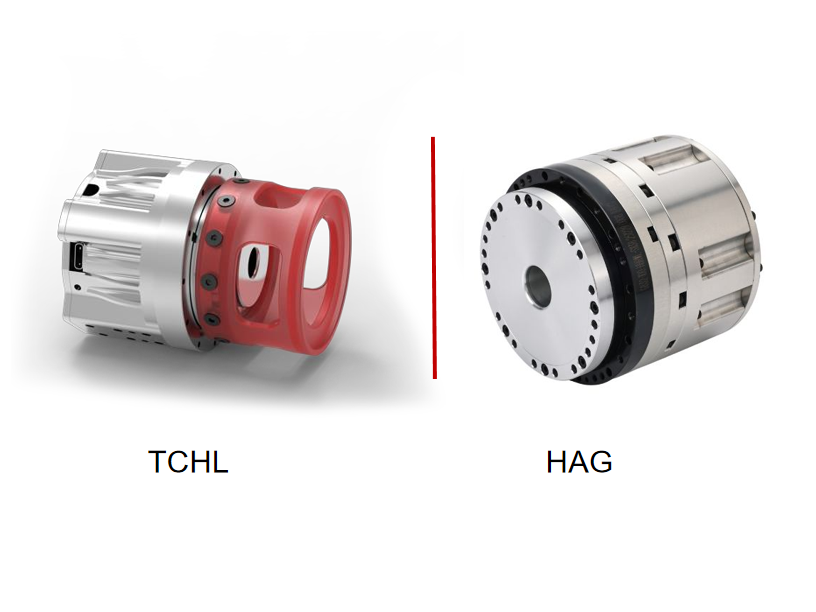
 ¿Cómo elegir un actuador de articulación armónica con control de fuerza? Comparación detallada entre HONPINE TCHL y HAGElegir el actuador de articulación armónica con control de fuerza adecuado implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la retroalimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series de actuadores de articulación armónica TCHL y HAG, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, ensamblaje de precisión, pulido y otras aplicaciones con control de fuerza.
 Módulos de articulación armónica HONPINE TCHL: control de fuerza robótica y aplicaciones en el mundo realHola a todos, soy Theodore Li, director técnico de HONPINE.
Los módulos de articulación armónica HONPINE TCHL se han implementado en diversas aplicaciones de control de movimiento robótico, incluidos robots humanoides de dos brazos, control de fuerza con adaptabilidad de un solo brazo y mecanismos de cintura plegable para robots humanoides con ruedas. Como componentes de movimiento integrados, ofrecen compatibilidad con una amplia gama de aplicaciones en robótica, fabricación inteligente y automatización industrial.
Desde componentes esenciales hasta unidades de movimiento integradas, HONPINE muestra las posibilidades de la tecnología de transmisión de precisión en distintas aplicaciones robóticas mediante una cartera de productos diversa y demostraciones prácticas de movimiento.