Precisión de los actuadores Harmonic Drive: por qué debe evaluarse en cuatro niveles
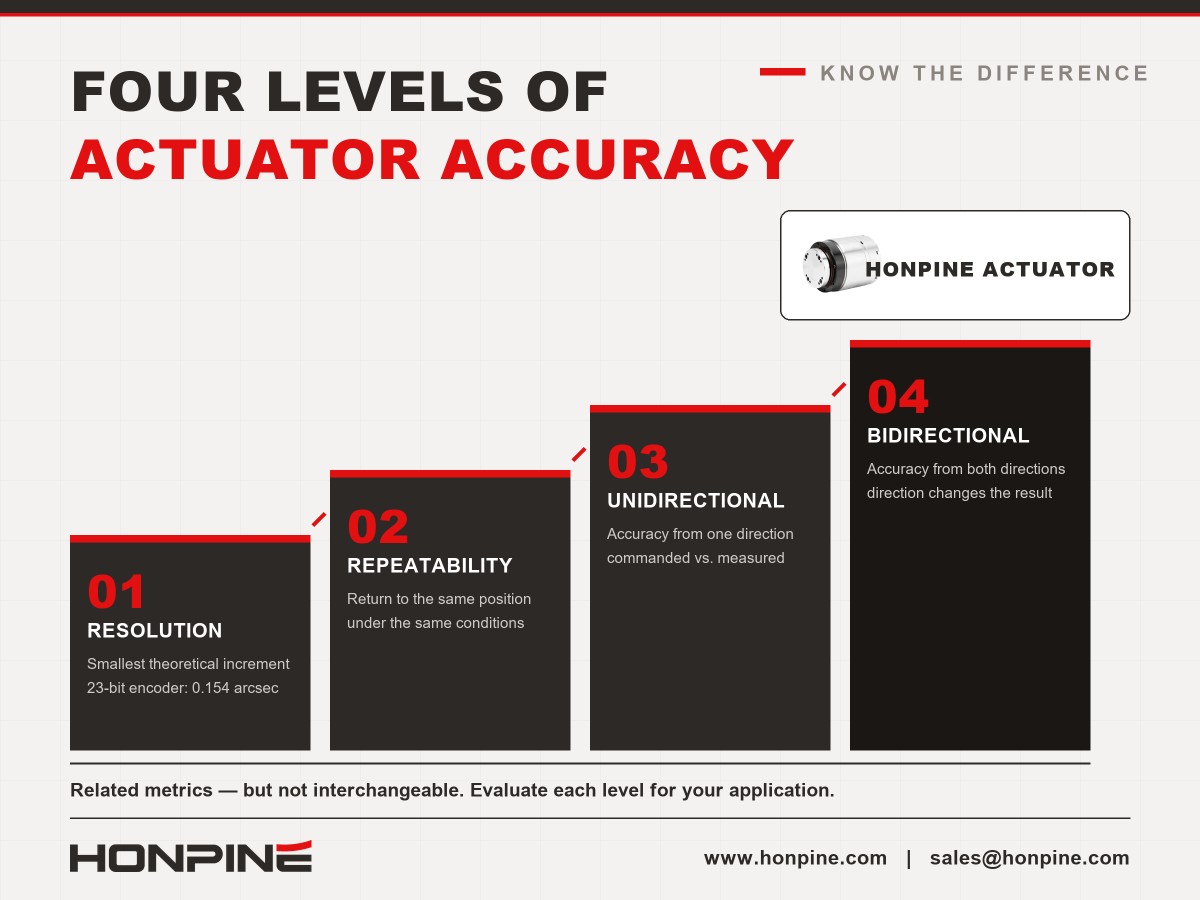
La precisión de un actuador de transmisión armónica suele malinterpretarse porque se utilizan varias métricas de rendimiento diferentes para describir su movimiento. La resolución del encoder, la repetibilidad, la precisión de posicionamiento unidireccional y la precisión de posicionamiento bidireccional están relacionadas, pero no son intercambiables.
Por ejemplo, un encoder de alta resolución puede ofrecer incrementos de medición extremadamente pequeños, pero esto no significa que el eje de salida del actuador pueda alcanzar el mismo nivel de precisión de posicionamiento absoluta. Los errores de transmisión mecánica, la flexibilidad estructural, las características de los rodamientos, la configuración del encoder y los parámetros de control influyen en el resultado final.
Para los ingenieros que seleccionan un actuador rotativo armónico, comprender estos cuatro niveles de precisión ayuda a evitar sobreestimar el rendimiento basándose en una sola especificación.
1. Resolución: ¿Cuál es el incremento de medición teórico más pequeño?
La resolución describe el incremento más pequeño detectable o controlable de un sistema de medición o control. En un actuador rotativo, suele asociarse con la resolución del encoder.
Considere un actuador rotativo equipado con un encoder monovuelta de 23 bits. El encoder divide una revolución en aproximadamente 8,39 millones de cuentas teóricas. El incremento angular correspondiente es de aproximadamente 0,154 segundos de arco en el eje del encoder.
Si este encoder se instala en el lado del motor de un actuador de transmisión armónica con una relación de reducción de 101:1, el incremento teórico del lado de salida sería de aproximadamente 0,0015 segundos de arco, suponiendo una relación de transmisión ideal y sin limitaciones adicionales de cuantificación o procesamiento.
Estas cifras pueden parecer impresionantes, pero no deben interpretarse como la precisión de posicionamiento real del actuador.
El encoder mide el movimiento angular en el punto donde está instalado. El actuador completo también contiene componentes mecánicos que pueden introducir errores de transmisión, deformación elástica, fricción y otras desviaciones. La configuración del encoder del lado de salida, la arquitectura de realimentación, el controlador y el método de medición también afectan al resultado práctico.
Punto clave: la resolución describe la granularidad de los incrementos de medición o control. Por sí sola, no determina la precisión de la posición de salida del actuador.
2. Repetibilidad: ¿Puede el actuador volver a la misma posición?
La repetibilidad describe en qué medida un actuador vuelve a la misma posición cuando se repite la misma operación de posicionamiento en condiciones especificadas.
En la automatización industrial, la repetibilidad suele ser una de las especificaciones más útiles, porque los equipos pueden ejecutar repetidamente el mismo ciclo de movimiento durante miles o millones de operaciones.
Sin embargo, la repetibilidad debe evaluarse en condiciones de ensayo definidas. La dirección de prueba, la carga, la velocidad, la temperatura, la rigidez del montaje, los ajustes de control y el método de medición pueden afectar al resultado. Por ello, es importante comprobar cómo se midió el valor indicado por el fabricante antes de comparar productos.
¿Por qué es importante la repetibilidad en las aplicaciones prácticas?
La repetibilidad es especialmente relevante en aplicaciones como el indexado rotativo, la inspección repetitiva, la dosificación, el atornillado y la manipulación de componentes. Si un actuador alcanza repetidamente una posición constante, la máquina a menudo puede compensar un desplazamiento sistemático conocido mediante calibración.
No obstante, una buena repetibilidad no implica necesariamente una alta precisión de posicionamiento absoluta. Un actuador puede volver casi a la misma posición cada vez y, aun así, detenerse sistemáticamente un poco lejos del objetivo previsto.
Al evaluar una especificación como ≤10 segundos de arco, los ingenieros deben confirmar el modelo aplicable, las condiciones de funcionamiento, el método de ensayo y si el valor corresponde a la repetibilidad unidireccional o bidireccional.
3. Precisión de posicionamiento unidireccional: ¿Qué tan cerca está la posición real del objetivo?
La precisión de posicionamiento unidireccional describe la desviación entre una posición objetivo ordenada y la posición medida cuando se alcanza el objetivo desde una dirección especificada.
A diferencia de la repetibilidad, que evalúa la consistencia en movimientos repetidos, la precisión de posicionamiento también refleja las desviaciones sistemáticas entre las posiciones ordenada y real.
En un actuador de transmisión armónica, los errores de posicionamiento pueden verse afectados por las características de transmisión, la deformación mecánica, las tolerancias de fabricación, las condiciones de montaje y el sistema de control. También pueden producirse componentes de error periódicos durante la rotación. Su magnitud y patrón dependen del diseño específico y de las condiciones de funcionamiento.
¿Puede la compensación de errores mejorar la precisión de posicionamiento?
En algunos sistemas, un mapa de errores medidos o una tabla de compensación pueden reducir los errores sistemáticos repetibles. El controlador puede utilizar la relación medida entre las posiciones ordenadas y las reales para aplicar correcciones.
Sin embargo, la compensación no puede eliminar automáticamente todos los errores de posicionamiento. Su eficacia depende de la estabilidad del patrón de error, la calidad de la medición, la capacidad del controlador, la carga de funcionamiento, la temperatura y otras condiciones. Los errores que cambian según la dirección, la carga o el tiempo pueden ser más difíciles de compensar por completo.
Por este motivo, los ingenieros deben distinguir entre la especificación de precisión de posicionamiento unidireccional del fabricante, el resultado de un sistema compensado y el rendimiento de posicionamiento general de la máquina terminada.
4. Precisión de posicionamiento bidireccional: ¿Cambia el resultado según la dirección?
La precisión de posicionamiento bidireccional evalúa el rendimiento de posicionamiento cuando se alcanza el objetivo desde ambas direcciones. Es importante en aplicaciones en las que el actuador invierte frecuentemente el sentido de movimiento o debe posicionarse con precisión desde cualquiera de los lados del objetivo.
El comportamiento de la transmisión mecánica, la fricción, la deformación elástica y los errores dependientes de la dirección pueden hacer que la posición medida varíe según la dirección de aproximación. El efecto real depende del diseño del actuador, la estrategia de control, la carga y el procedimiento de ensayo.
No debe suponerse que la precisión de posicionamiento bidireccional sea idéntica a la unidireccional. Los ingenieros deben comprobar si la especificación publicada incluye ambas direcciones y cómo define y mide el resultado el fabricante.
En el indexado rotativo, el escaneado, la inspección y otras aplicaciones que implican inversiones frecuentes del sentido de movimiento, esta métrica puede ser especialmente importante. Probar el actuador en condiciones de funcionamiento representativas puede ayudar a determinar si su rendimiento satisface los requisitos de la aplicación.
Especificaciones de los actuadores rotativos armónicos HONPINE
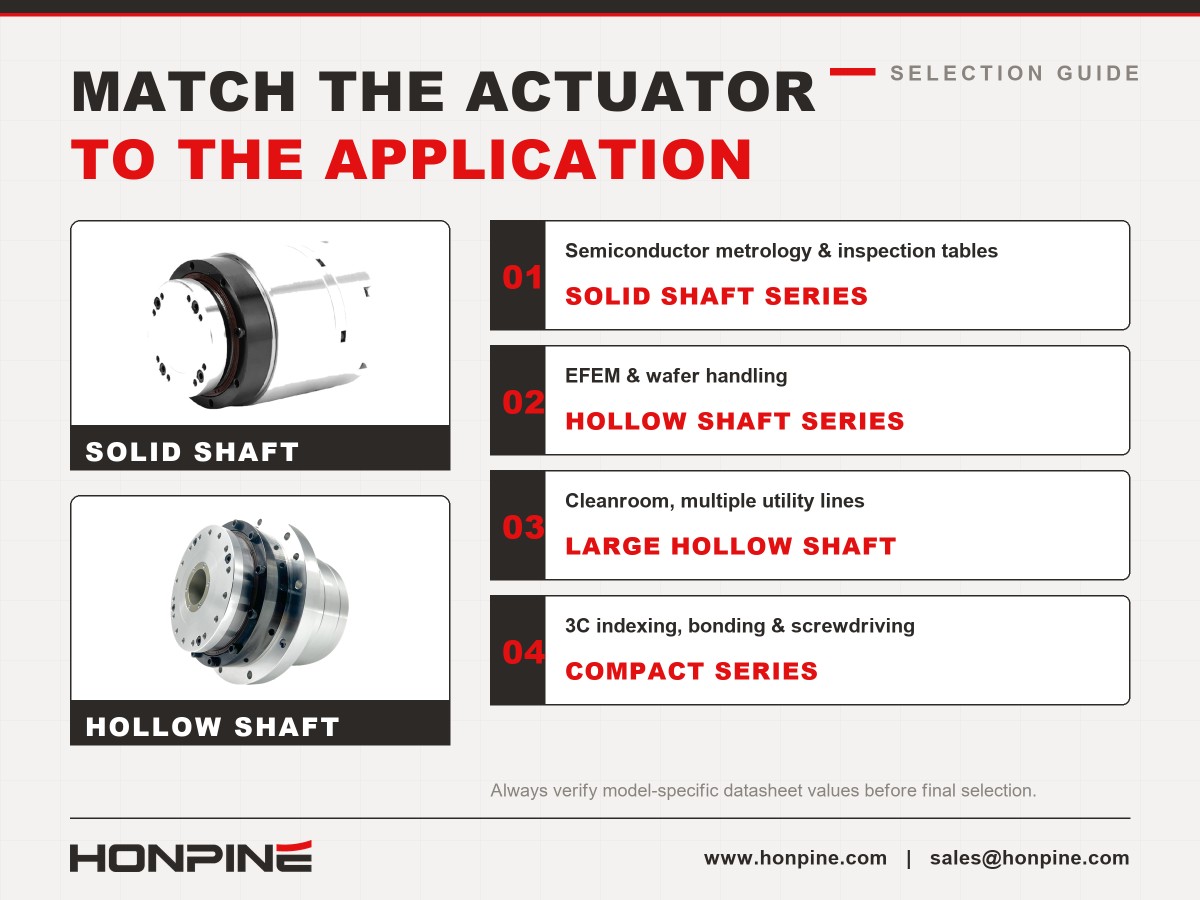
HONPINE ofrece actuadores rotativos armónicos con controlador externo en configuraciones de eje macizo y eje hueco. Estas configuraciones responden a distintos requisitos de instalación, como el soporte estructural, el paso de cables por el eje y la integración con equipos de automatización.
La siguiente tabla resume las gamas de modelos seleccionadas y sus especificaciones declaradas. El rendimiento exacto depende del modelo y la configuración; por ello, los ingenieros deben consultar la ficha técnica correspondiente antes de la selección final.
Al comparar las especificaciones, no considere que la repetibilidad y la precisión de posicionamiento unidireccional son valores equivalentes. Describen características de rendimiento diferentes y deben evaluarse en función de los requisitos reales de la máquina.
La resolución del encoder también debe evaluarse como parte del sistema completo de realimentación y control, no como sustituto de la precisión de salida medida.
¿Por qué pueden ser importantes 10 segundos de arco en la automatización de precisión?
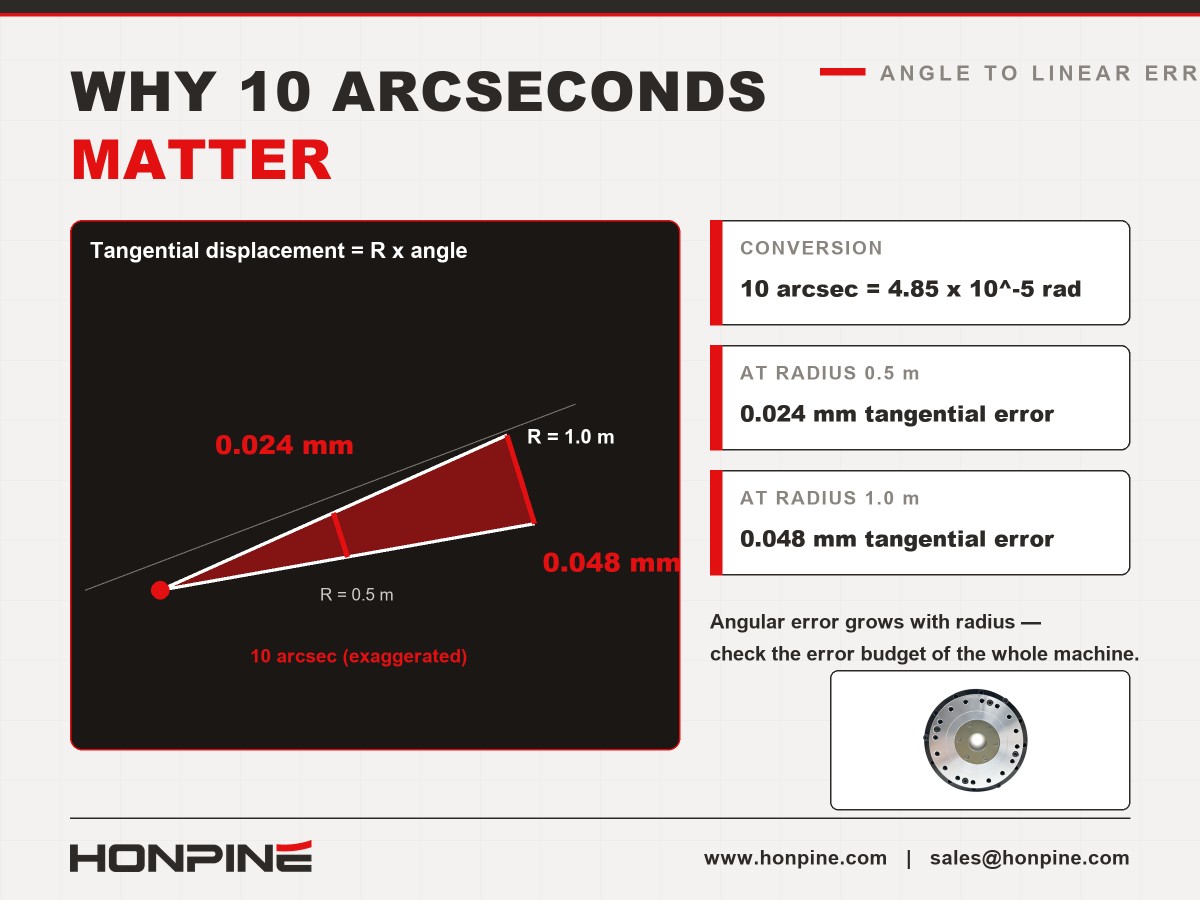
Diez segundos de arco representan un desplazamiento angular pequeño, pero su importancia práctica depende de la distancia entre el eje de rotación y el punto en el que importa el error de posicionamiento.
Diez segundos de arco equivalen aproximadamente a 4,85 × 10⁻⁵ radianes. Para un punto situado a 0,5 m del eje de rotación, esto corresponde a un desplazamiento tangencial de aproximadamente 0,024 mm. A un radio de 1 m, el desplazamiento correspondiente es de aproximadamente 0,048 mm.
Estos cálculos ilustran cómo el error angular puede traducirse en desplazamiento lineal. No garantizan la precisión de la máquina completa, que también puede verse afectada por la deflexión estructural, errores de montaje, calibración, efectos térmicos y otras fuentes de error.
Aplicaciones de equipos de semiconductores y metrología
Los equipos de semiconductores pueden requerir un posicionamiento rotativo preciso para la manipulación de obleas, la inspección, la alineación y otros procesos automatizados. En estos sistemas, el rendimiento del actuador debe considerarse junto con los requisitos de precisión y repetibilidad del mecanismo completo.
En las mesas rotativas de metrología e inspección, los requisitos de posicionamiento pueden ser especialmente exigentes. Los ingenieros deben evaluar no solo la repetibilidad y la precisión de posicionamiento del actuador, sino también la rigidez de salida, el descentramiento, la geometría de montaje, la vibración, la estabilidad térmica y el sistema de medición.
Aplicaciones de EFEM y robots de vacío
Los módulos de interfaz frontal de equipos (EFEM) y los sistemas de manipulación de semiconductores pueden requerir actuadores rotativos compactos con espacio para cables, líneas de vacío, líneas neumáticas u otros servicios.
Los actuadores rotativos armónicos de eje hueco pueden simplificar el paso de servicios por el eje de rotación. Según el modelo, los orificios pasantes de mayor tamaño pueden ayudar a reducir la congestión de cables y facilitar la integración del equipo.
Los requisitos ambientales también deben comprobarse cuidadosamente. La protección IP65 o una configuración IP67 personalizada pueden ser pertinentes en algunas instalaciones, pero el nivel de protección requerido debe confirmarse para el actuador y sus conectores concretos. Para los entornos de vacío, se deben consultar con el fabricante la desgasificación de los lubricantes, la compatibilidad de los materiales y las condiciones de funcionamiento, en lugar de deducirlas de las especificaciones generales del actuador.
Aplicación de actuadores rotativos armónicos en la automatización 3C
En la fabricación 3C —que abarca informática, equipos de comunicación y electrónica de consumo—, los actuadores rotativos pueden utilizarse en mesas de indexado, sistemas de unión, equipos de dosificación, estaciones de atornillado y líneas de montaje de precisión.
El nivel de precisión adecuado depende de la tolerancia del proceso, la distancia entre el eje de rotación y el punto de trabajo, el diseño del utillaje y el presupuesto total de errores de la máquina.
Por ejemplo, una tolerancia lineal de ±0,05 mm a un radio de 0,5 m corresponde a una tolerancia angular de aproximadamente 20,6 segundos de arco, si el error de posicionamiento angular es la única fuente de error. Un error angular de 10 segundos de arco corresponde a un desplazamiento tangencial de aproximadamente 0,024 mm al mismo radio.
Esta comparación puede ayudar a los ingenieros a evaluar si una especificación del actuador es adecuada como parte del diseño del sistema. No debe interpretarse como una tolerancia garantizada para la máquina, ya que otras fuentes de error pueden consumir parte del presupuesto de errores disponible.
La arquitectura con controlador externo también puede ser útil cuando la electrónica de accionamiento debe instalarse en un armario de control o cuando la disposición eléctrica y térmica de la máquina favorece separar el controlador del actuador. No obstante, las soluciones con controlador externo e integrado deben compararse según el rendimiento real del motor, las características de transmisión, el ancho de banda de control, las condiciones de refrigeración, las limitaciones de instalación y los requisitos totales del sistema. Ninguna arquitectura es intrínsecamente superior en todas las aplicaciones.
¿Cómo seleccionar el actuador HONPINE adecuado para su aplicación?
El proceso de selección debe comenzar por el rendimiento de salida y la interfaz mecánica requeridos, no por un único valor de resolución del encoder o de precisión.
Mesas rotativas de metrología e inspección de semiconductores
Para las mesas rotativas de precisión, evalúe la precisión de posicionamiento, la repetibilidad, la rigidez torsional, el descentramiento, el comportamiento térmico y la rigidez de la estructura de montaje. Una configuración de eje macizo puede ser adecuada para diseños que priorizan una interfaz mecánica o una disposición de soporte específicas. Confirme las especificaciones del modelo seleccionado frente al presupuesto de errores del sistema.
Sistemas EFEM y de manipulación en vacío
En aplicaciones EFEM y de manipulación de obleas, un actuador de eje hueco puede facilitar el paso de cables y servicios por el eje de rotación. Seleccione el tamaño del orificio según los requisitos reales de paso y compruebe también la carga, la rigidez, el rendimiento de posicionamiento, la compatibilidad ambiental y el espacio de instalación.
Sistemas de sala limpia que requieren varias líneas de servicio
Cuando deben pasar varios cables, líneas neumáticas u otros servicios por el eje rotativo, una configuración de eje hueco grande puede simplificar la integración. Compare el diámetro útil del orificio pasante, las dimensiones exteriores del actuador, las interfaces de montaje y el espacio interno disponible para el paso de servicios de cada modelo específico.
Indexado rotativo, unión y atornillado en aplicaciones 3C
Para la automatización 3C, elija un actuador en función de la tolerancia del proceso, el tiempo de ciclo, la carga útil, la inercia rotacional y la repetibilidad requerida. Cuando el proceso admita una tolerancia relativamente amplia, puede bastar un modelo más económico. Si el punto de trabajo está lejos del eje de rotación o la tolerancia del proceso es estricta, evalúe cuidadosamente el presupuesto de error angular.
Aplicaciones que requieren una precisión de posicionamiento cercana a 5 segundos de arco
Si una aplicación requiere una precisión de posicionamiento del orden de 5 segundos de arco, no seleccione un tipo de transmisión basándose únicamente en una regla general. Solicite datos de ensayo específicos del modelo y confirme las condiciones de prueba, el método de medición en la salida, la carga, la configuración de control y la estrategia de compensación.
Puede ser conveniente evaluar un actuador planetario de alta precisión u otra solución de transmisión si su rendimiento medido, rigidez y características dinámicas se ajustan mejor a la aplicación. La decisión final debe basarse en especificaciones verificadas y pruebas a nivel de sistema, no solo en la categoría de transmisión.
Conclusión: evalúe la precisión como rendimiento del sistema completo
La precisión de un actuador de transmisión armónica no debe juzgarse únicamente por la resolución del encoder. La resolución describe la granularidad de los incrementos de medición; la repetibilidad describe la consistencia entre movimientos repetidos; la precisión de posicionamiento unidireccional describe la desviación al aproximarse desde una dirección; y la precisión de posicionamiento bidireccional considera el posicionamiento desde ambas direcciones.
Para equipos de semiconductores, sistemas EFEM y automatización 3C, el actuador más adecuado es aquel cuyo rendimiento verificado se ajusta a los requisitos de precisión, las limitaciones mecánicas y el entorno de funcionamiento de la máquina.
Al comparar actuadores rotativos armónicos HONPINE, compruebe las especificaciones del modelo y la configuración exactos y evalúelas junto con el sistema de realimentación, el controlador, la estructura de montaje y las condiciones reales de funcionamiento. Este enfoque proporciona una base más fiable para seleccionar un actuador que confiar en un único valor de precisión destacado.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
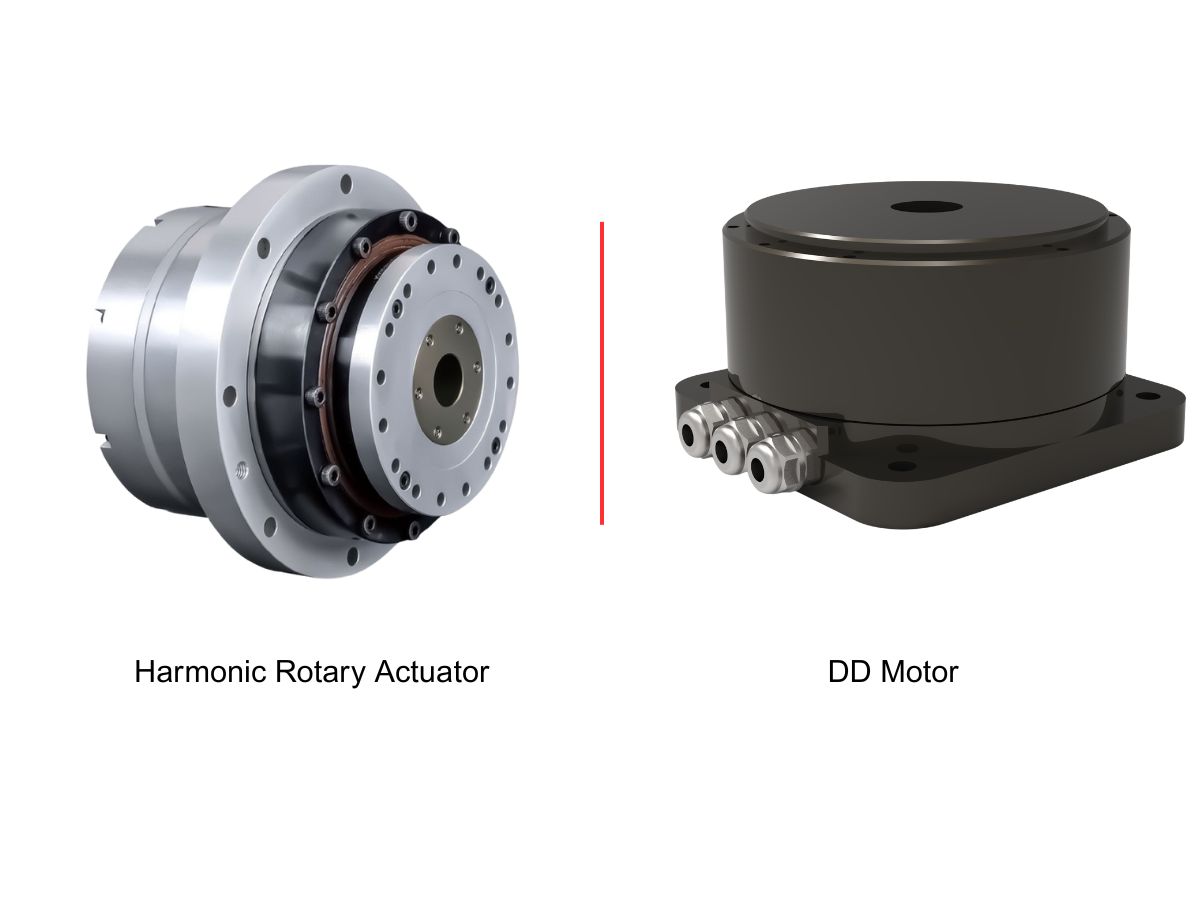
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
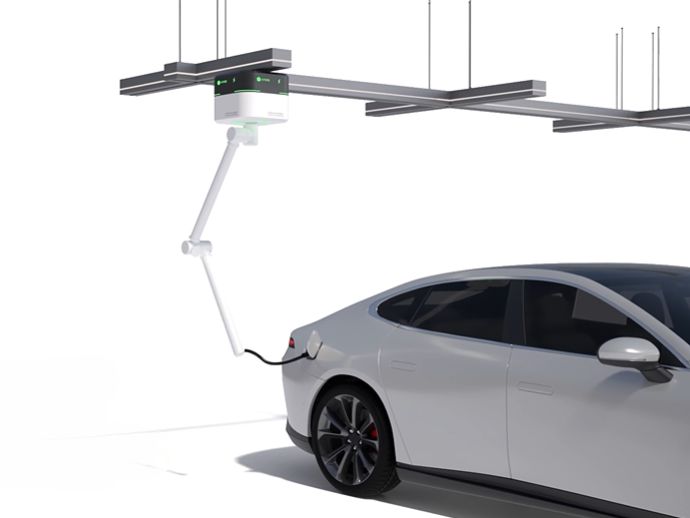
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
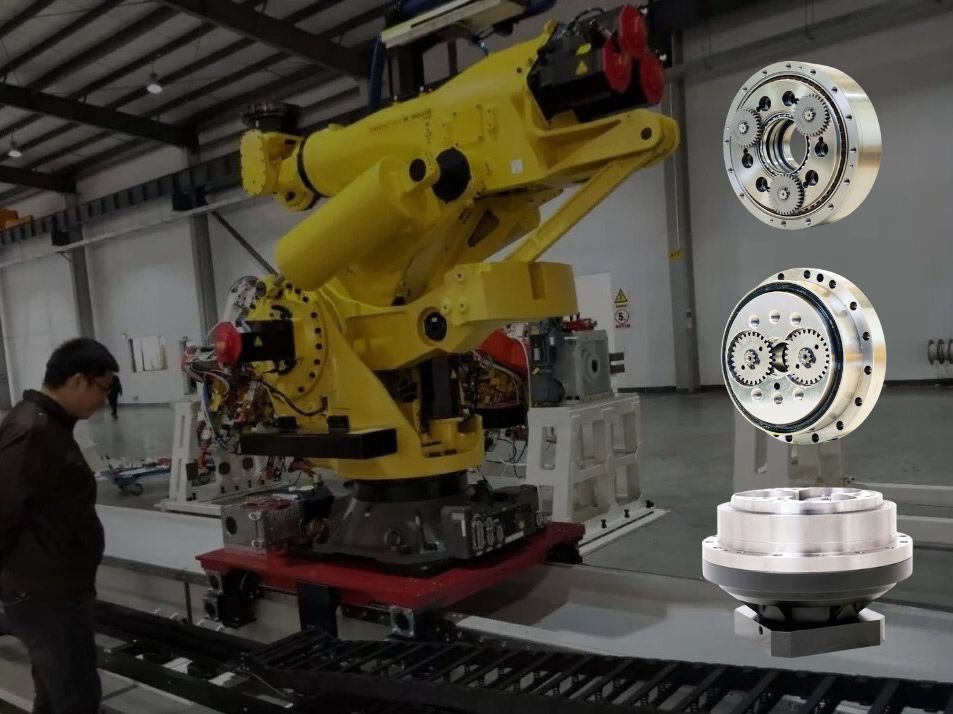
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
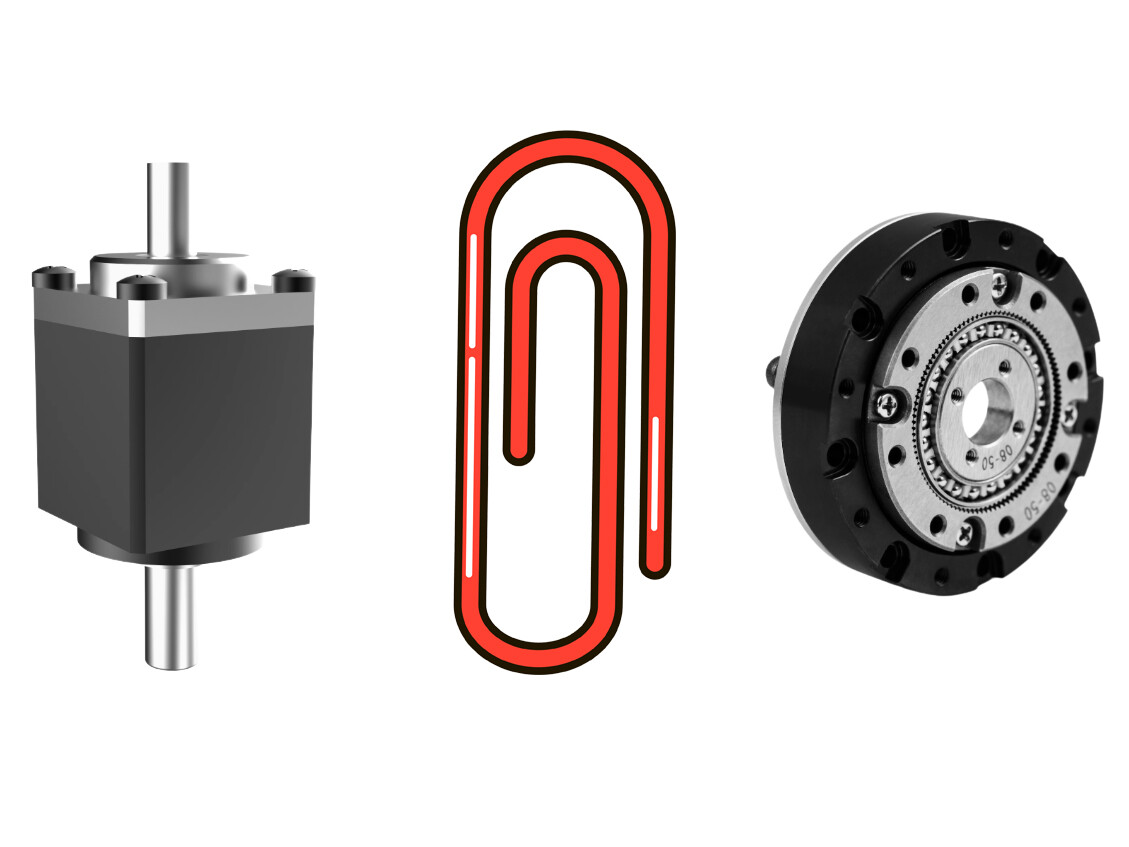
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Precisión de los actuadores Harmonic Drive: por qué debe evaluarse en cuatro nivelesLa precisión de un actuador Harmonic Drive abarca mucho más que la resolución del encoder. ¿Por qué deberían evaluarla los ingenieros en cuatro niveles? La resolución, la repetibilidad, la precisión de posicionamiento unidireccional y la precisión de posicionamiento bidireccional describen distintos aspectos del rendimiento del movimiento. Comprender estas diferencias ayuda a los ingenieros a seleccionar actuadores rotativos Harmonic Drive para equipos de semiconductores, sistemas EFEM y automatización 3C, sin confundir los incrementos teóricos del encoder con el rendimiento real de posicionamiento.
 ¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante?¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante? En articulaciones robóticas compactas, esta pequeña diferencia dimensional puede generar un aumento sorprendentemente grande del espacio disponible. Como el área de la sección transversal de un agujero circular aumenta con el cuadrado de su diámetro, 2 mm adicionales pueden mejorar significativamente el tendido interno de cables y simplificar la integración del sistema. En este artículo se analiza el impacto del diámetro del agujero pasante, se comparan algunos modelos HONPINE HPJM con módulos de articulación armónica similares y se explica por qué el tamaño del agujero es importante en robots humanoides, robots colaborativos y sistemas de automatización industrial.
 Ningbo Dongli alcanza el límite de subida gracias a su negocio de reductores para robots y a sus sólidos resultados del primer semestreDescubra la subida de Ningbo Dongli hasta el límite permitido, según lo informado, su negocio de reductores para robots y sus sólidos resultados del primer semestre, además de las verificaciones esenciales de proveedores para los compradores de equipos.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Precisión de los actuadores Harmonic Drive: por qué debe evaluarse en cuatro nivelesLa precisión de un actuador Harmonic Drive abarca mucho más que la resolución del encoder. ¿Por qué deberían evaluarla los ingenieros en cuatro niveles? La resolución, la repetibilidad, la precisión de posicionamiento unidireccional y la precisión de posicionamiento bidireccional describen distintos aspectos del rendimiento del movimiento. Comprender estas diferencias ayuda a los ingenieros a seleccionar actuadores rotativos Harmonic Drive para equipos de semiconductores, sistemas EFEM y automatización 3C, sin confundir los incrementos teóricos del encoder con el rendimiento real de posicionamiento.
 ¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante?¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante? En articulaciones robóticas compactas, esta pequeña diferencia dimensional puede generar un aumento sorprendentemente grande del espacio disponible. Como el área de la sección transversal de un agujero circular aumenta con el cuadrado de su diámetro, 2 mm adicionales pueden mejorar significativamente el tendido interno de cables y simplificar la integración del sistema. En este artículo se analiza el impacto del diámetro del agujero pasante, se comparan algunos modelos HONPINE HPJM con módulos de articulación armónica similares y se explica por qué el tamaño del agujero es importante en robots humanoides, robots colaborativos y sistemas de automatización industrial.
 Nidec Machine Tool lanza la máquina de cinco ejes tipo pórtico MVR-5XDescubra la máquina de cinco ejes tipo pórtico MVR-5X de Nidec Machine Tool, equipada con un cabezal compacto cuyo par del husillo es aproximadamente 20 veces superior al de su predecesora. Explore su potencial de mecanizado.
 El chip de accionamiento servo de Taiyi, de Wuhan, se aplica en las articulaciones de robots en ShenzhenEl chip de accionamiento servo de Taiyi impulsa las articulaciones de robots en Shenzhen con una potencia instantánea superior a 4 kW y reduce las pérdidas de conmutación en más de un 30 %. Descubra qué implica esto para el diseño de articulaciones robóticas.
 Juego angular de un accionamiento armónico en minutos de arco: qué indica realmente la especificaciónElegir el actuador de articulación armónica con control de fuerza adecuado implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la retroalimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series de actuadores de articulación armónica TCHL y HAG, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, ensamblaje de precisión, pulido y otras aplicaciones con control de fuerza.
 ¿Cómo elegir un actuador de articulación armónica con control de fuerza? Comparación detallada entre HONPINE TCHL y HAGElegir el actuador de articulación armónica con control de fuerza adecuado implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la retroalimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series de actuadores de articulación armónica TCHL y HAG, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, ensamblaje de precisión, pulido y otras aplicaciones con control de fuerza.