¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?
Para los ingenieros que desarrollan robots humanoides, robots colaborativos y sistemas robóticos con control de fuerza, elegir una articulación robótica integrada implica mucho más que comparar el par nominal, la velocidad y las dimensiones. Una distinción fundamental es si la articulación estima el par a partir de la corriente del motor o mide directamente el par real en la salida del reductor.
Muchas servarticulaciones que anuncian compatibilidad con el control de fuerza se basan principalmente en la estimación del par mediante la corriente del motor. Sin embargo, la fricción y las características de transmisión de un reductor armónico pueden afectar a la relación entre el par del lado del motor y el par transmitido al mecanismo externo. Esto puede complicar la detección de colisiones, la estimación de fuerza y el control de movimiento con compliance.
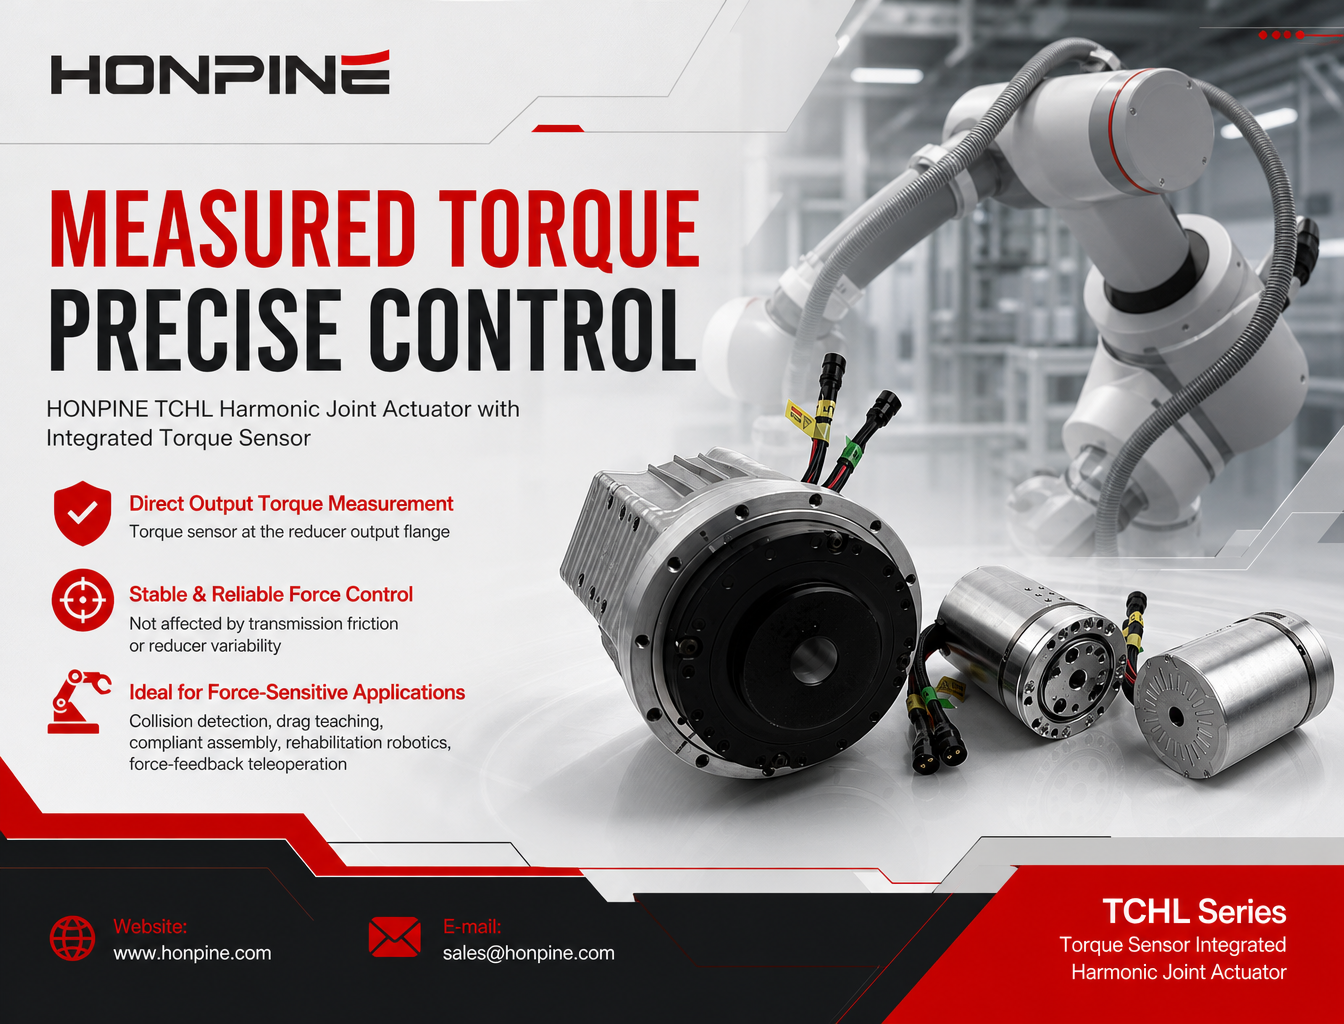
El actuador de articulación armónica TCHL de HONPINE integra un sensor de par en la brida de salida del reductor armónico, lo que permite medir directamente el par de salida. Al proporcionar retroalimentación desde el lado de salida de la articulación, ofrece a los controladores robóticos una señal más directa para aplicaciones sensibles a la fuerza, como la detección de colisiones, la enseñanza por arrastre, el ensamblaje con compliance, la robótica de rehabilitación y la teleoperación con retroalimentación de fuerza.
Este artículo explica la diferencia entre el par estimado y el par medido, y explora aplicaciones prácticas del módulo de articulación armónica TCHL de HONPINE con sensor de par.
Estimación del par basada en la corriente del motor frente a la medición del par real de salida
¿Por qué la corriente del motor no equivale al par de salida?
En muchas servarticulaciones convencionales, el par se estima a partir de la corriente del motor. Este método puede resultar útil para el control del movimiento, pero la corriente del motor refleja principalmente el par electromagnético generado por el motor. No mide directamente el par transmitido a la carga externa.
Tras pasar por un reductor armónico, la relación entre el par del lado del motor y el par de salida puede verse afectada por la fricción de transmisión, la histéresis, el comportamiento relacionado con el juego y las condiciones de funcionamiento.
Pueden surgir varios problemas prácticos:
Lecturas de par durante el movimiento sin carga: la fricción dentro del reductor puede generar un par de resistencia incluso cuando la articulación no soporta una carga externa considerable.
Lecturas distintas en sentidos opuestos: la fricción de transmisión y la histéresis pueden producir valores de par estimado diferentes durante el movimiento de avance y retroceso con cargas externas comparables.
Compromisos en la detección de colisiones: un umbral demasiado alto puede retrasar la detección, mientras que uno demasiado bajo puede activar falsas alarmas durante el movimiento normal.
Por lo tanto, en aplicaciones que requieren una detección sensible de fuerzas, la estimación basada exclusivamente en la corriente del motor puede ser insuficiente.
¿Cómo funciona el sensor de par de salida HONPINE TCHL?
Las versiones HONPINE TCHL-TM / TH equipadas con sensor de par incorporan dicho sensor en la brida de salida del reductor armónico. En lugar de inferir el par únicamente a partir de la corriente del motor, la articulación mide directamente el par en el lado de salida.
Según las especificaciones del producto proporcionadas, la retroalimentación de par se puede leer en la entrada 0x303A del diccionario de objetos, en unidades de 0.01 N·m.
Las prestaciones especificadas del sensor de par de salida incluyen:
Resolución del sensor de par: 0.5% F.S.
Precisión de medición del par de salida: 1% F.S.
Retroalimentación del par desde el lado de salida del reductor.
Aquí, F.S. significa escala completa. Los porcentajes deben interpretarse según el rango de escala completa definido para el sensor y las condiciones de medición del fabricante.
La medición directa del par de salida proporciona una señal más representativa del par transmitido al mecanismo externo. Puede reducir la influencia de la incertidumbre asociada a la estimación del par de salida a partir de la corriente del motor, aunque el propio sensor sigue estando sujeto a ruido de medición, límites de calibración y restricciones de respuesta dinámica.
Aplicaciones reales del actuador de articulación armónica HONPINE TCHL
Las siguientes aplicaciones ilustran cómo puede utilizarse la retroalimentación del par de salida en robots humanoides, robots colaborativos y otros sistemas robóticos sensibles a la fuerza. El modo de control y la arquitectura de seguridad adecuados dependen del diseño del robot, las capacidades del controlador y los requisitos de la aplicación.
1. Detección de fuerzas de cuerpo completo para robots humanoides
Enfoque de control habitual: modo CSP (Cyclic Synchronous Position) con retroalimentación del par de salida.
En un robot humanoide, la información de fuerza de varias articulaciones puede contribuir al control coordinado del movimiento, la detección de contacto y la interacción con el entorno.
Control adaptativo de la marcha y la locomoción
Las articulaciones de la cadera, la rodilla y el tobillo pueden proporcionar retroalimentación del par de salida para ayudar al controlador a estimar las condiciones de contacto y ajustar las órdenes de las articulaciones durante la marcha. Esta información puede facilitar la adaptación a pendientes, terrenos irregulares y cambios en el contacto con el suelo, lo que contribuye a mejorar la estabilidad de la marcha.
Detección de colisiones de cuerpo completo
Cuando se dispone de retroalimentación de par en varias articulaciones, el controlador puede supervisar interacciones externas inesperadas en los brazos, el torso y las piernas, en lugar de depender únicamente de un sensor de fuerza en el efector final. Esto puede ampliar la cobertura de detección de colisiones, siempre que los algoritmos tengan en cuenta la gravedad, la inercia, la aceleración y las fuerzas de contacto normales.
Enseñanza por arrastre y registro de trayectorias
Un operador puede guiar manualmente determinadas articulaciones del robot mientras el controlador utiliza la retroalimentación de par para ayudar a identificar fuerzas externas. El sistema puede registrar la trayectoria resultante para reproducirla posteriormente. En algunas aplicaciones de enseñanza, esto puede reducir la necesidad de un sensor de fuerza externo adicional.
Supervisión del estado de las articulaciones
Las formas de onda del par recogidas durante la marcha y otros movimientos pueden ayudar a identificar cambios en la fricción, resistencia anormal, atascos u otras desviaciones respecto al comportamiento esperado de la articulación. Estas señales pueden contribuir a la supervisión del estado y a la planificación del mantenimiento, pero no demuestran por sí solas que un reductor armónico esté desgastado o dañado.
2. Exoesqueletos robóticos de rehabilitación y asistencia
Enfoque de control habitual: control de posición CSP, con control de par en lazo cerrado cuando sea compatible y adecuado.
Los exoesqueletos de rehabilitación y asistencia deben coordinar el par generado por el robot con el movimiento humano. La retroalimentación del par de salida puede ayudar al controlador a responder al esfuerzo del usuario y a los cambios en la carga externa.
Exoesqueletos de rehabilitación para las extremidades inferiores
La retroalimentación del par de las articulaciones puede contribuir a estimar la intención de movimiento del usuario y a coordinar la asistencia durante la bipedestación, la marcha y los ejercicios de rehabilitación. El controlador puede ajustar la asistencia según la estrategia de rehabilitación seleccionada y el comportamiento medido de las articulaciones.
Exoesqueletos de asistencia para las extremidades superiores
La retroalimentación del par de salida puede facilitar la asistencia de fuerza cuando los usuarios levantan o manipulan cargas. El controlador puede regular la asistencia y reducir el par ordenado cuando se aproximen a los límites de fuerza o carga predefinidos.
Consideración importante de seguridad: los equipos de rehabilitación interactúan directamente con el cuerpo humano. Si la aplicación utiliza el modo de control de par en lazo cerrado 0xFF del TCHL, el parámetro de límite de velocidad identificado como 3401h en la documentación de control proporcionada debe configurarse y validarse según las instrucciones del fabricante. La definición exacta y las unidades del parámetro deben confirmarse en el firmware y el diccionario de objetos aplicables. También son necesarios límites mecánicos adecuados, paradas de emergencia, gestión de fallos y medidas de seguridad independientes.
3. Operación flexible de brazos robóticos colaborativos
Enfoque de control habitual: modo CSP con retroalimentación del par de las articulaciones.
Los robots colaborativos suelen tener que trabajar cerca de personas realizando tareas que requieren contacto controlado, compliance o movimientos sensibles a la fuerza.
Detección de colisiones y respuesta con compliance
La retroalimentación del par de varias articulaciones puede ayudar al robot a detectar contactos inesperados en distintos puntos de su estructura. En función de la arquitectura de seguridad, el robot puede responder reduciendo la velocidad, cediendo o deteniéndose.
Sin embargo, un sensor de par integrado por sí solo no garantiza la seguridad colaborativa. La aplicación robótica completa debe someterse a una evaluación de riesgos y validarse con arreglo a los requisitos de seguridad aplicables.
Ensamblaje de precisión
Durante el apriete de tornillos, el ensamblaje a presión y la inserción de componentes, la retroalimentación del par de las articulaciones puede ayudar al controlador a detectar un aumento de la resistencia o un contacto inesperado. Si se detecta un atasco o una carga anormal, el robot puede detenerse o ajustar su movimiento para reducir el riesgo de dañar piezas plásticas delicadas y componentes electrónicos.
Cuándo sigue siendo recomendable un sensor de fuerza en el efector final
Para el rectificado o pulido de precisión que implique fuerzas laterales muy pequeñas en la punta de la herramienta, puede seguir siendo preferible utilizar un sensor de fuerza/par de seis ejes cerca del efector final. La detección del par de las articulaciones es especialmente útil para supervisar las cargas a nivel de articulación y facilitar el movimiento con compliance, mientras que un sensor montado en la herramienta mide fuerzas y momentos más cerca del punto de trabajo real.
4. Aplicaciones de ajuste a presión y sujeción
En aplicaciones de ajuste a presión, sujeción y utillajes de prueba, la señal de par de salida del TCHL puede facilitar el control del contacto y la supervisión de procesos relacionados con la fuerza.
El controlador puede utilizar la retroalimentación de par para detectar cuándo una pieza entra en contacto con un utillaje, identificar un aumento de resistencia y ajustar el movimiento para compensar pequeñas desviaciones de posición. Con un modelo mecánico adecuado y herramientas calibradas, el par de las articulaciones puede ayudar a regular el proceso de prensado.
Es importante distinguir el par de la articulación de la fuerza lineal real de prensado. Para convertir el par de salida en fuerza de contacto, hay que tener en cuenta la geometría del mecanismo, el brazo de palanca, la fricción y otras características de la trayectoria de carga.
5. Control de tensión para el bobinado y desbobinado
Los sistemas de manipulación de alambre, película y material de bobina a bobina suelen requerir una tensión estable para evitar que el material se rompa, se estire o se deforme.
Una articulación equipada con sensor de par puede proporcionar retroalimentación del par de salida a un controlador que regule el par de bobinado o desbobinado. Cuando la configuración mecánica lo permite, esta retroalimentación puede facilitar la regulación de la tensión y ayudar al sistema a responder a los cambios en las cargas del material.
La velocidad de rotación máxima y la aceleración también deben limitarse según el material, el diámetro de la bobina, la inercia y el diseño del equipo. El par de salida no mide directamente la tensión de la banda; la relación depende del radio de bobinado y del mecanismo de transmisión.
6. Rectificado y desbarbado
Durante el rectificado y el desbarbado, el robot debe mantener un contacto adecuado con la pieza a pesar de los pequeños errores de posición y las variaciones de la geometría de la superficie.
La retroalimentación del par de salida puede ayudar al controlador a supervisar la carga de las articulaciones y ajustar el movimiento para mantener una interacción más adaptable. Esto puede facilitar el desbarbado de piezas fundidas y componentes mecanizados, reduciendo las cargas de contacto excesivas.
En aplicaciones que requieren una regulación precisa de la fuerza de contacto en la punta de la herramienta, el sistema de control también puede necesitar un sensor de fuerza en el efector final, un modelo de fuerza calibrado o retroalimentación adicional del proceso.
7. Teleoperación bilateral con retroalimentación de fuerza
Enfoque de control habitual: modo de control de par en lazo cerrado 0xFF, sujeto a la compatibilidad del controlador y el firmware.
La teleoperación con retroalimentación de fuerza permite que un operador controle un robot remoto y reciba información sobre las fuerzas que encuentra en el emplazamiento remoto.
Lado maestro: los sensores de par de las articulaciones del lado del operador miden la interacción entre este y el dispositivo maestro.
Lado esclavo: el robot remoto utiliza el modo de control de par en lazo cerrado compatible para reproducir el par ordenado o el comportamiento de interacción dentro de los límites configurados.
Con una arquitectura de control bilateral adecuada, el sistema puede devolver al operador información sobre las fuerzas de contacto remotas, lo que le ayuda a percibir la resistencia del entorno durante la manipulación a distancia.
Entre las aplicaciones potenciales se incluyen la inspección en entornos peligrosos, operaciones especializadas de respuesta a emergencias y la manipulación a distancia en zonas de difícil acceso o peligrosas para las personas.
Las señales maestra y esclava deben escalarse y estabilizarse adecuadamente. Es necesario abordar el retardo de comunicación, los contactos inesperados y la pérdida de conexión para evitar una retroalimentación de fuerza inestable o insegura.
8. Investigación de laboratorio y utillajes de prueba
El actuador de articulación armónica TCHL también puede utilizarse como actuador y componente de medición en investigación robótica y ensayos mecánicos.
Ensayos de resistencia de articulaciones y carga de par
En un utillaje de prueba, una articulación que funcione en un modo de control de par en lazo cerrado compatible puede aplicar perfiles de par controlados a un componente o conjunto de prueba. El sensor de par de salida integrado puede proporcionar retroalimentación para supervisar el par aplicado y comparar los valores ordenados y medidos.
La precisión del ensayo depende de la rigidez, la alineación, la calibración, el ancho de banda de control y la incertidumbre de medición del utillaje.
Plataformas universitarias y de investigación
En la investigación sobre robótica humanoide y control de fuerza, la retroalimentación del par de salida puede facilitar:
El desarrollo de algoritmos de control de impedancia mediante control de posición CSP y retroalimentación de par.
Experimentos de guiado manual y enseñanza por arrastre.
Investigación sobre detección de contacto a nivel de articulación y movimiento con compliance.
Experimentos de control de par en lazo cerrado mediante el modo 0xFF compatible.
Estas capacidades permiten a los investigadores explorar distintas estrategias de control de fuerza sin tener que añadir necesariamente un sensor de par independiente a cada articulación, según los requisitos del experimento.
Actuador de articulación armónica HONPINE TCHL — especificaciones técnicas
La siguiente tabla resume las especificaciones de detección de par y salida de par proporcionadas para la serie TCHL.
Los valores de par anteriores se reproducen a partir de las especificaciones proporcionadas. Confirme la unidad de par, que se supone que es N·m, antes de publicar.
Confirme si “2000 rpm” se refiere a la velocidad del motor o a la velocidad de salida, y si todos los valores de par continuo indicados se aplican en las mismas condiciones de funcionamiento.
El guion indica que no se proporcionó la especificación correspondiente para TCHL-11; no significa necesariamente que la función no esté disponible.
Confirme la definición y las condiciones de medición del nivel de ruido indicado de ±3% F.S., así como el método utilizado para determinar la resolución y la precisión del sensor.
Cómo elegir una articulación robótica equipada con sensor de par
Al evaluar una articulación integrada para robots humanoides o colaborativos, los ingenieros deben ir más allá de comprobar si el producto se describe como compatible con el control de fuerza.
En primer lugar, determine de dónde procede la señal de par. La estimación basada en la corriente del motor y la medición directa del par de salida son métodos diferentes, cada uno con sus propias limitaciones.
A continuación, compruebe el rango de medición, la resolución, la precisión, el ruido, las características de respuesta y las condiciones de calibración del sensor. Estas especificaciones influyen en la eficacia con la que puede utilizarse la retroalimentación para detectar colisiones, permitir movimientos con compliance y regular el par.
La interfaz de control y los modos de funcionamiento son igualmente importantes. Confirme la compatibilidad con el protocolo de comunicación requerido, las entradas del diccionario de objetos, las unidades de retroalimentación, el funcionamiento CSP y las funciones de control de par en lazo cerrado. Verifique también el comportamiento de los límites de velocidad, la gestión de sobrecargas, los fallos de comunicación y la lógica de parada de emergencia.
Por último, adapte el par continuo y máximo, la velocidad, el tamaño, la masa y las características térmicas de la articulación a la aplicación. Una articulación equipada con sensor es solo una parte de un sistema de control de fuerza; la dinámica del robot, los algoritmos de control, el diseño mecánico y la validación de seguridad a nivel de sistema siguen siendo esenciales.
Conclusión — Desarrolle mejores robots con detección de fuerza con HONPINE TCHL
A medida que avanza la robótica humanoide y colaborativa, la retroalimentación fiable de fuerza cobra cada vez más importancia para el movimiento con compliance, la detección de contacto, el ensamblaje, la rehabilitación y la manipulación remota.
El actuador de articulación armónica HONPINE TCHL integra la detección de par en el lado de salida del reductor y proporciona retroalimentación directa del par de salida, en lugar de depender exclusivamente de la estimación basada en la corriente del motor. Combinada con algoritmos de control adecuados y medidas de protección validadas a nivel de sistema, esta retroalimentación puede facilitar una amplia variedad de aplicaciones robóticas sensibles a la fuerza.
Para los ingenieros que eligen una articulación robótica integrada, la pregunta clave no es simplemente si la articulación permite el control de fuerza, sino cómo se mide el par, cómo se utiliza la retroalimentación y cómo responde el sistema completo ante contactos inesperados y fallos.
Póngase en contacto con HONPINE para obtener más información sobre los actuadores de articulación armónica TCHL equipados con sensor de par, la documentación técnica y las opciones de integración para robots humanoides, brazos robóticos colaborativos, exoesqueletos y plataformas de investigación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
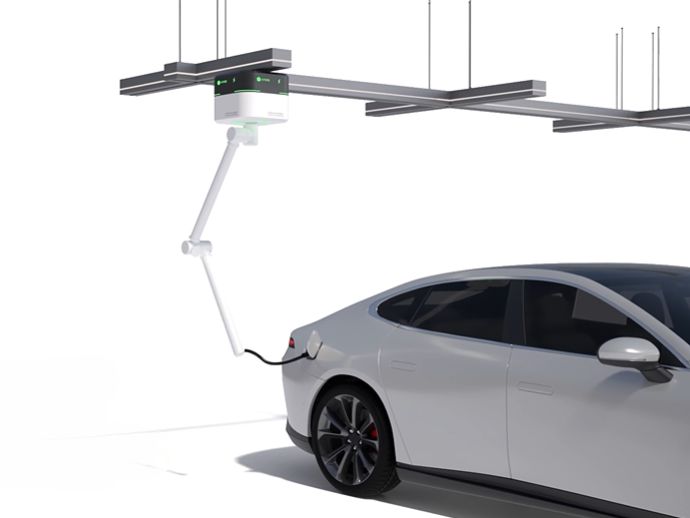
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
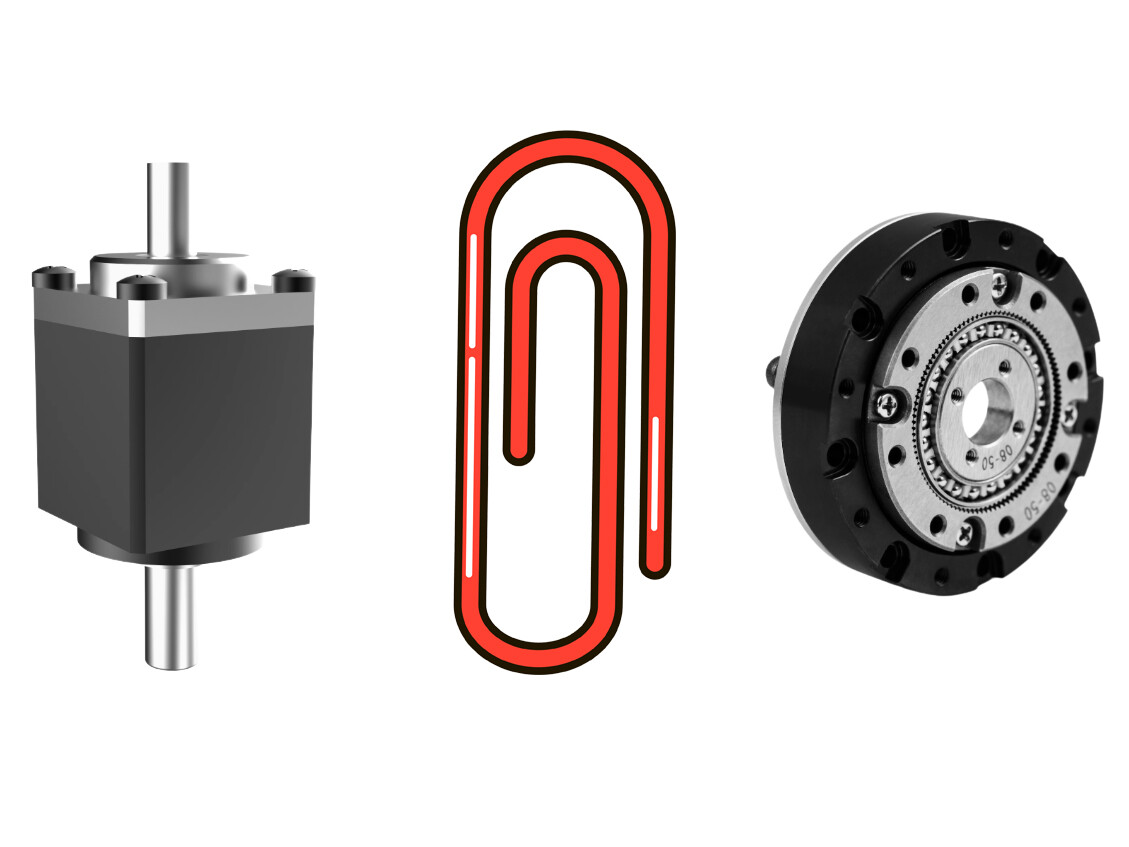
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?Descubra cómo el actuador de articulación armónica HONPINE TCHL utiliza un sensor de par integrado en la salida para proporcionar retroalimentación de fuerza, detección de colisiones, ensamblaje conforme, robótica de rehabilitación y teleoperación.
 La japonesa WinTest entra en el negocio de venta de AMR junto con la china Youibot RoboticsLa entrada de WinTest en el negocio de venta de AMR junto con Youibot Robotics apunta al mercado japonés de automatización industrial. Descubra qué aspectos deben verificar los compradores de fábricas de semiconductores antes de realizar pedidos.
 Los principales fabricantes chinos de carretillas elevadoras se expanden hacia la logística inteligente y la robótica, según DonghaiLos principales fabricantes chinos de carretillas elevadoras, Hangcha y Anhui Heli, se están expandiendo hacia la logística inteligente y la robótica. Descubra el análisis de Donghai sobre sus planes de inversión y su posible impacto en la automatización logística.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?Descubra cómo el actuador de articulación armónica HONPINE TCHL utiliza un sensor de par integrado en la salida para proporcionar retroalimentación de fuerza, detección de colisiones, ensamblaje conforme, robótica de rehabilitación y teleoperación.
 Precisión de los actuadores Harmonic Drive: por qué debe evaluarse en cuatro nivelesLa precisión de un actuador Harmonic Drive abarca mucho más que la resolución del encoder. ¿Por qué deberían evaluarla los ingenieros en cuatro niveles? La resolución, la repetibilidad, la precisión de posicionamiento unidireccional y la precisión de posicionamiento bidireccional describen distintos aspectos del rendimiento del movimiento. Comprender estas diferencias ayuda a los ingenieros a seleccionar actuadores rotativos Harmonic Drive para equipos de semiconductores, sistemas EFEM y automatización 3C, sin confundir los incrementos teóricos del encoder con el rendimiento real de posicionamiento.
 ¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante?¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante? En articulaciones robóticas compactas, esta pequeña diferencia dimensional puede generar un aumento sorprendentemente grande del espacio disponible. Como el área de la sección transversal de un agujero circular aumenta con el cuadrado de su diámetro, 2 mm adicionales pueden mejorar significativamente el tendido interno de cables y simplificar la integración del sistema. En este artículo se analiza el impacto del diámetro del agujero pasante, se comparan algunos modelos HONPINE HPJM con módulos de articulación armónica similares y se explica por qué el tamaño del agujero es importante en robots humanoides, robots colaborativos y sistemas de automatización industrial.
 Nidec Machine Tool lanza la máquina de cinco ejes tipo pórtico MVR-5XDescubra la máquina de cinco ejes tipo pórtico MVR-5X de Nidec Machine Tool, equipada con un cabezal compacto cuyo par del husillo es aproximadamente 20 veces superior al de su predecesora. Explore su potencial de mecanizado.
 El chip de accionamiento servo de Taiyi, de Wuhan, se aplica en las articulaciones de robots en ShenzhenEl chip de accionamiento servo de Taiyi impulsa las articulaciones de robots en Shenzhen con una potencia instantánea superior a 4 kW y reduce las pérdidas de conmutación en más de un 30 %. Descubra qué implica esto para el diseño de articulaciones robóticas.
 Juego angular de un accionamiento armónico en minutos de arco: qué indica realmente la especificaciónElegir el actuador de articulación armónica con control de fuerza adecuado implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la retroalimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series de actuadores de articulación armónica TCHL y HAG, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, ensamblaje de precisión, pulido y otras aplicaciones con control de fuerza.