¿Cómo elegir un actuador de articulación armónica con control de fuerza? Comparación detallada entre HONPINE TCHL y HAG
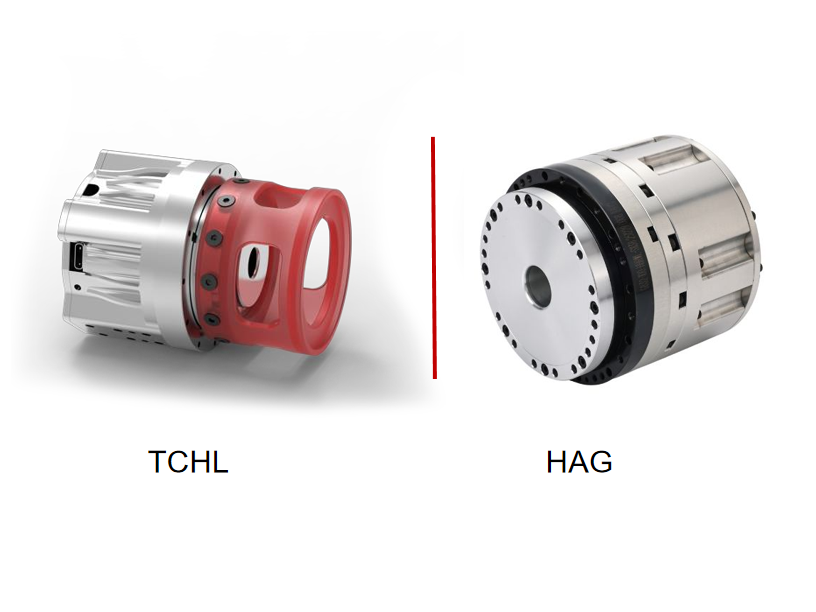
Elegir un actuador armónico con control de fuerza implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la realimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series TCHL y HAG de actuadores armónicos, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, montaje de precisión, pulido y otras aplicaciones con control de fuerza.
Introducción: dos actuadores armónicos para distintos requisitos de control de fuerza
Hola a todos. Soy el director técnico de HONPINE. Hoy presentaré dos series de actuadores armónicos equipados con sensores de par integrados opcionales: TCHL y HAG.
Ambas series comparten una arquitectura mecánica y de control similar:
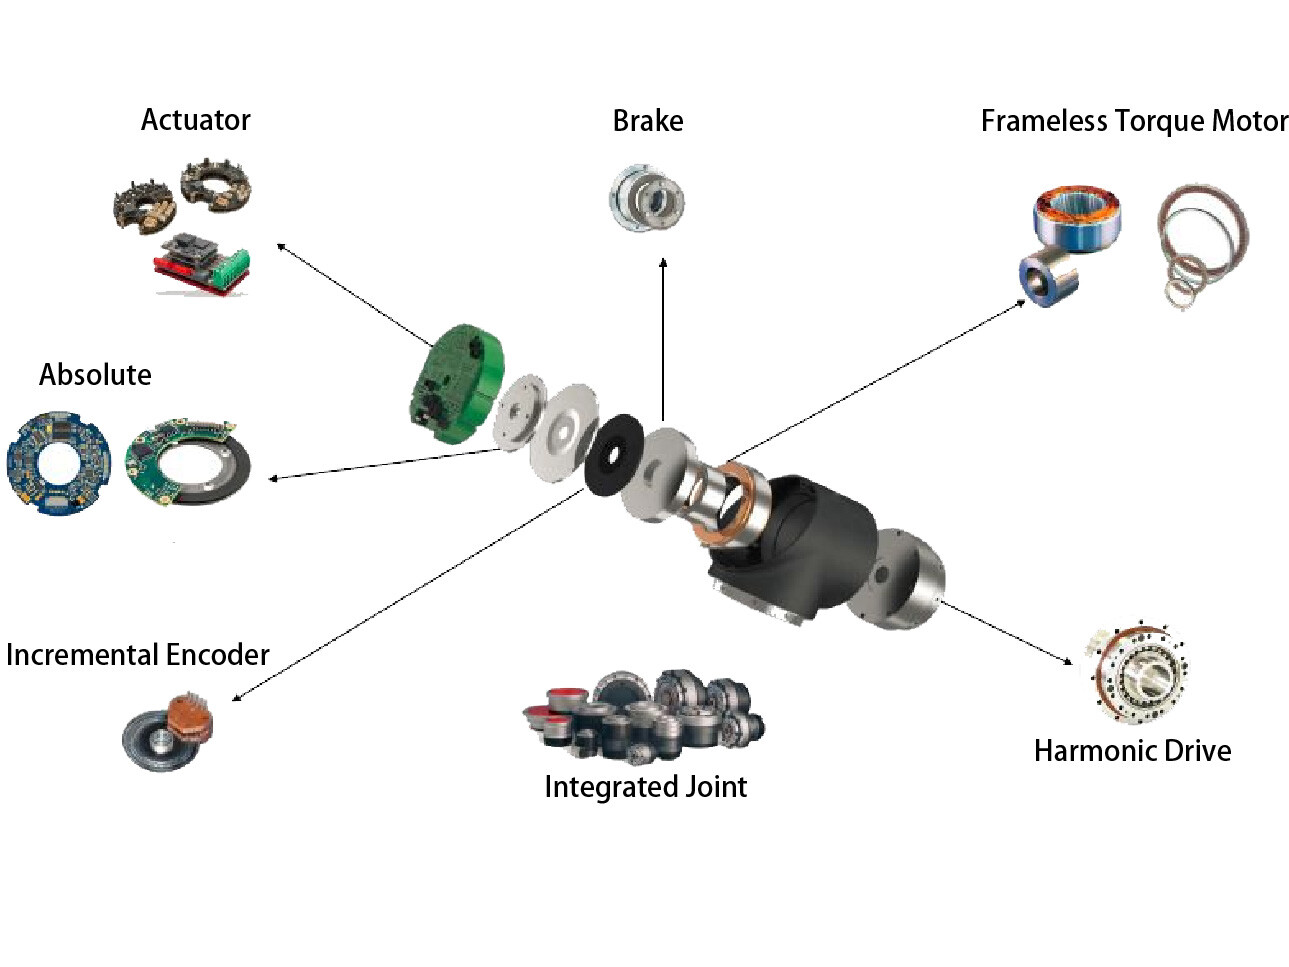
Brida de salida → Reductor armónico → Sensor de par → Motor de par sin bastidor → Freno → Encoders duales coplanares → Placa de accionamiento integrada
Aunque comparten arquitectura, TCHL y HAG están diseñadas para responder a distintas prioridades de ingeniería. TCHL se centra en reducir al mínimo el peso y las dimensiones generales, manteniendo las ventajas de precisión de la transmisión armónica. HAG prioriza la integración del sistema, funciones adicionales relacionadas con la seguridad en determinados modelos y especificaciones más completas y documentadas del sensor de par.
Entonces, ¿qué distingue a estas dos series y cómo deberían elegir los ingenieros entre ellas?
TCHL frente a HAG: comprender sus prioridades de diseño principales
Actuador armónico HONPINE TCHL: prioridad al diseño ligero
El objetivo principal del actuador armónico TCHL es reducir al mínimo el peso y el tamaño del conjunto, conservando las características de alta precisión de la transmisión armónica.
Esto hace que TCHL sea una opción para aplicaciones en las que la masa de la articulación, las dimensiones compactas y la respuesta dinámica son consideraciones de diseño importantes, incluidos los robots humanoides y los brazos robóticos colaborativos.
Especificaciones principales de la serie TCHL
Antes de la selección final, deben comprobarse las configuraciones disponibles según el modelo concreto y su documentación técnica.
Actuador armónico HONPINE HAG: prioridad a la integración y a las opciones relacionadas con la seguridad
El actuador armónico HAG prioriza una mayor integración del sistema, más opciones de configuración y especificaciones publicadas más completas del sensor de par.
La serie abarca una gama más amplia de tamaños de bastidor y ofrece realimentación de encoder absoluto de una vuelta y de varias vueltas. Algunos tamaños de bastidor están disponibles con Safe Torque Off (STO) integrado, sujeto a confirmación según el modelo.
Especificaciones principales de la serie HAG
Los datos publicados del sensor pueden ayudar a los ingenieros a evaluar la precisión de medición y determinar si una configuración concreta cumple los requisitos de control. Sin embargo, la no linealidad del sensor, por sí sola, no determina la resolución ni la precisión global del control de fuerza del sistema robótico completo.
Cómo elegir entre TCHL y HAG: seis criterios clave de selección?
En lugar de empezar por el precio o el par nominal, los ingenieros deberían identificar primero los requisitos del sistema que podrían hacer inadecuada una configuración.
1. Protocolo de comunicación: compruebe primero la compatibilidad
TCHL: EtherCAT / CAN FD
HAG: CANopen / EtherCAT
Según las especificaciones indicadas anteriormente, EtherCAT es la opción común a ambas series.
Si el sistema de control requiere CAN FD, TCHL es la opción candidata entre estas dos series, sujeto a la configuración seleccionada.
Si el sistema requiere CANopen, HAG es la opción candidata, sujeto a la configuración seleccionada.
Si el sistema utiliza EtherCAT, pueden considerarse ambas series y cobran importancia los demás criterios de selección.
Esta es una de las restricciones de integración más fáciles de pasar por alto. Confirme la interfaz exacta, la implementación del protocolo, el conector y el perfil de comunicación compatible durante la conversación técnica inicial, no después de recibir la cotización o de realizar el diseño mecánico.
2. Encoders absolutos de una vuelta frente a encoders de varias vueltas
TCHL: encoder absoluto de una vuelta de 17 bits
HAG: encoder absoluto de una vuelta de 20 bits + encoder absoluto de varias vueltas de 12 bits
La configuración del encoder afecta a la realimentación de posición, el comportamiento durante el arranque y la integración del sistema.
TCHL proporciona realimentación de posición absoluta de una vuelta de 17 bits. Esto identifica la posición dentro de una revolución, pero no proporciona por sí solo información de posición de varias vueltas. Según el diseño del sistema, el controlador podría necesitar un procedimiento de homing u otro método para llevar el seguimiento de las rotaciones acumuladas.
HAG proporciona realimentación de una vuelta de 20 bits y de varias vueltas de 12 bits. Esto puede ser ventajoso cuando un robot necesita hacer un seguimiento tanto de la posición angular dentro de una revolución como de la rotación acumulada durante varias vueltas.
Elija HAG cuando la realimentación de varias vueltas sea un requisito definido del sistema. Esto puede ser especialmente relevante para sistemas coordinados de múltiples articulaciones y aplicaciones en las que sea importante un procedimiento de arranque repetible.
Sin embargo, la realimentación de varias vueltas no garantiza automáticamente la conservación de la posición en cualquier situación de pérdida de alimentación. Los ingenieros deberían confirmar con el fabricante el método de conservación de posición del encoder y su comportamiento durante el arranque.
3. Seguridad funcional: evalúe la disponibilidad de STO
TCHL: STO no figura en las especificaciones proporcionadas.
HAG: STO integrado disponible en determinados tamaños de bastidor.
Safe Torque Off (STO) es una función relacionada con la seguridad que impide que el accionamiento genere par cuando se activa. Es pertinente para aplicaciones que requieren un método definido para desactivar el par del motor.
En robots colaborativos, equipos médicos o de rehabilitación y sistemas robóticos de interacción con personas, la disponibilidad de STO puede ser una parte importante de la arquitectura del accionamiento.
Según las especificaciones proporcionadas, HAG es la serie que conviene evaluar cuando se requiere STO integrado. Sin embargo, STO no es una característica estándar de toda la serie HAG. Su disponibilidad debe confirmarse para el tamaño de bastidor y la configuración específicos.
La función STO por sí sola tampoco demuestra el cumplimiento de ISO 13849, IEC 61508 ni de todos los requisitos de seguridad de una máquina. La evaluación de riesgos a nivel del sistema, la arquitectura de seguridad, la validación y los requisitos de certificación aplicables deben considerarse por separado.
4. Especificaciones del sensor de par: ¿puede verificar el rendimiento requerido?
TCHL: sensor de par opcional; las especificaciones proporcionadas no incluyen detalles sobre el rango de medición ni la precisión.
HAG: sensor de par opcional; se publican el rango de medición y una especificación de no linealidad del 0,5 %.
En las aplicaciones con control de fuerza, la presencia de un sensor de par es solo el punto de partida. Los ingenieros también deben conocer su rango de medición, no linealidad, resolución, ancho de banda, capacidad de sobrecarga y características de procesamiento de señal.
La serie TCHL ofrece configuraciones opcionales con sensor de par, pero antes de asumir compromisos cuantitativos de rendimiento se deben obtener los datos pertinentes del rango de medición y la precisión para el modelo exacto.
HAG proporciona un conjunto más completo de especificaciones publicadas del sensor de par, incluido el rango de medición y la no linealidad. Esto ofrece a los ingenieros un punto de partida más práctico para evaluar el error del sensor y determinar si el rango de medición se ajusta al par previsto en la aplicación.
Por ejemplo, el rango a escala completa y la no linealidad de un sensor pueden ayudar a estimar su contribución al error de medición. Por sí solos, no determinan el par mínimo detectable ni la resolución real del control de fuerza del sistema completo.
Si la realimentación de par es fundamental para la aplicación, compare todas las especificaciones del sensor antes de tomar la decisión final.
5. Tamaño del bastidor y capacidad de par: adapte la articulación a la carga
TCHL: tamaños de bastidor de hasta 32; la comparación proporcionada indica un par nominal de hasta 169 N·m.
HAG: tamaños de bastidor de hasta 40 y 45; la comparación proporcionada indica un par nominal de hasta 557 N·m.
La elección del actuador de articulación adecuado depende de mucho más que la carga útil total del robot. Los requisitos de par de cada articulación varían en función de la longitud del brazo, la masa de los eslabones, la aceleración, la gravedad, el ciclo de trabajo y las fuerzas externas.
Vale la pena evaluar TCHL para articulaciones compactas y ligeras en las que reducir la masa sea una prioridad importante.
En la comparación proporcionada, HAG ofrece tamaños de bastidor mayores y un rango de par superior. Por ello, puede ser más adecuada para articulaciones con cargas pesadas, bases robóticas, articulaciones de cintura y aplicaciones industriales con requisitos de par exigentes.
Antes de elegir, verifique el par nominal, el par máximo, la velocidad permitida, los límites térmicos, el ciclo de trabajo y las cargas radiales y axiales admisibles del modelo exacto. No utilice el par máximo como sustituto del par nominal continuo.
6. Diámetro del eje hueco: deje espacio suficiente para el tendido de cables
El diámetro del eje hueco puede afectar al tendido de cables de alimentación, líneas del encoder, cableado del sensor de par y otras conexiones a través de un brazo robótico.
Los valores se basan en la comparación proporcionada y deben verificarse con los planos actuales del modelo.
En los tamaños de bastidor 17 y 20, el diámetro del orificio pasante indicado para HAG es de 16,8 mm, frente a 12 mm para TCHL. En el tamaño 32, las dimensiones indicadas son 28 mm y 22 mm, respectivamente.
Estas diferencias pueden ser importantes cuando varios haces de cables deben pasar por una articulación, especialmente en brazos compactos de varios ejes.
Un orificio pasante mayor puede facilitar el tendido de cables, pero los ingenieros también deberían tener en cuenta las dimensiones de los conectores, el radio de curvatura, el movimiento de los cables, el alivio de tensión y el espacio libre necesario en todo el rango de movimiento.
Cómo elegir el actuador armónico con control de fuerza adecuado para su aplicación
¿Cuándo debería elegir TCHL?
HONPINE TCHL está diseñado principalmente para ofrecer una integración ligera y compacta, conservando las ventajas de precisión de la transmisión armónica.
Vale la pena evaluarlo para:
Articulaciones de robots humanoides en las que sea importante reducir la masa de la articulación.
Brazos robóticos colaborativos con requisitos de espacio reducidos.
Sistemas robóticos compactos que utilizan EtherCAT o CAN FD.
Aplicaciones en las que la realimentación absoluta de una vuelta cumple los requisitos de control.
Aplicaciones con control de fuerza en las que se haya verificado que la configuración seleccionada del sensor de par cumple los requisitos de medición.
TCHL no es automáticamente la mejor opción para todos los robots ligeros. El modelo seleccionado debe cumplir igualmente los requisitos de par, velocidad, rigidez, condiciones térmicas y sensores de la aplicación.
¿Cuándo debería elegir HAG?
HONPINE HAG está diseñado para aplicaciones que dan mayor importancia a la integración del sistema, una gama más amplia de tamaños de bastidor y especificaciones del sensor de par documentadas de forma más completa.
Vale la pena evaluarlo para:
Articulaciones robóticas con requisitos de par más elevados.
Manipuladores industriales que requieren tamaños de bastidor mayores.
Aplicaciones que necesitan realimentación de encoder absoluto de una vuelta y de varias vueltas.
Sistemas que utilizan CANopen o EtherCAT.
Diseños que requieren STO integrado en un tamaño de bastidor compatible.
Aplicaciones con control de fuerza en las que los parámetros publicados del sensor de par son importantes para la validación de ingeniería.
HAG puede adaptarse mejor a aplicaciones exigentes, pero la decisión final debe basarse en las especificaciones del modelo exacto, no solo en el nombre de la serie.
¿Por qué son importantes los actuadores armónicos con sensor de par para el control de fuerza?
Un actuador armónico con sensor de par integrado puede proporcionar realimentación del par a nivel de articulación para el control de fuerza en bucle cerrado. En lugar de depender exclusivamente de la corriente del motor ordenada o de una trayectoria de movimiento predefinida, el controlador puede utilizar el par medido en la articulación como entrada para ajustar la respuesta del robot.
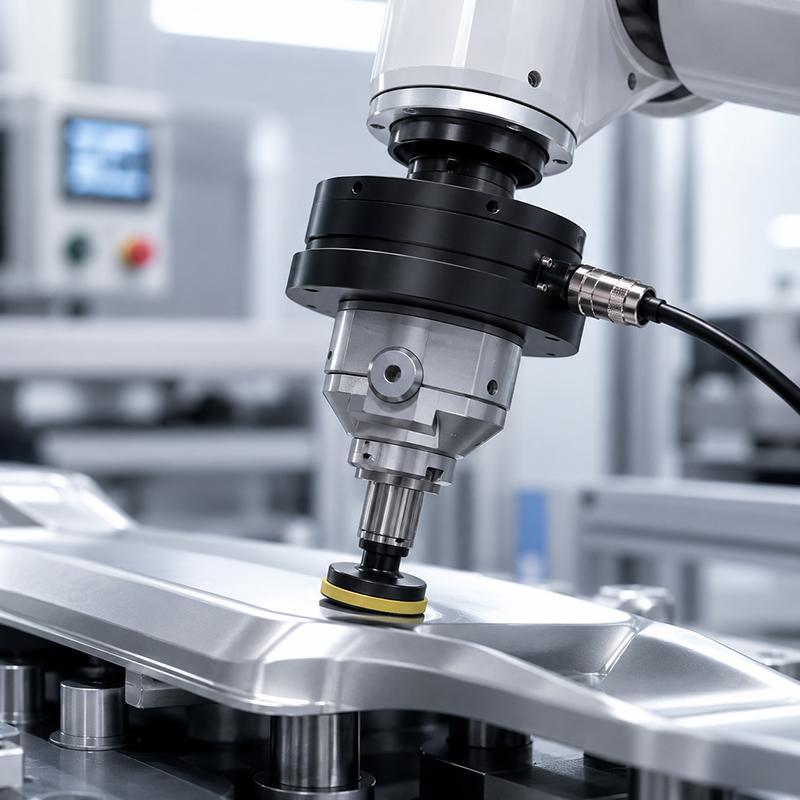
Esta capacidad resulta valiosa en el montaje de precisión, el rectificado, el pulido y otros procesos en los que es necesario gestionar las fuerzas de contacto.
También puede facilitar la interacción adaptable en robots colaborativos, equipos de rehabilitación y sistemas de teleoperación, donde son importantes el contacto controlado y la respuesta del movimiento.
El rendimiento real del control de fuerza depende de todo el sistema, incluidas las características del sensor, el diseño del controlador, la latencia de comunicación, la rigidez mecánica, la fricción, la calibración y el ajuste del bucle de control. Un sensor de par integrado es un componente facilitador importante, pero por sí solo no garantiza un nivel concreto de precisión del control de fuerza ni de seguridad funcional.
Conclusiones: seleccione según los requisitos del sistema, no solo las especificaciones del producto
TCHL y HAG responden a distintas prioridades dentro de la categoría de actuadores armónicos con control de fuerza.
TCHL prioriza un diseño ligero y compacto. HAG ofrece capacidades adicionales de encoder, tamaños de bastidor mayores y especificaciones publicadas más completas del sensor de par; además, algunos modelos cuentan con STO.
El proceso de selección más eficaz comienza por los requisitos innegociables del sistema: protocolo de comunicación, realimentación del encoder, arquitectura de seguridad, rendimiento de medición del par, capacidad de carga y espacio para el tendido de cables. Una vez establecidas estas restricciones, los ingenieros pueden comparar los parámetros restantes para encontrar el actuador más adecuado.
Póngase en contacto con HONPINE para solicitar documentación técnica y analizar la configuración TCHL o HAG adecuada para su aplicación robótica con control de fuerza.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
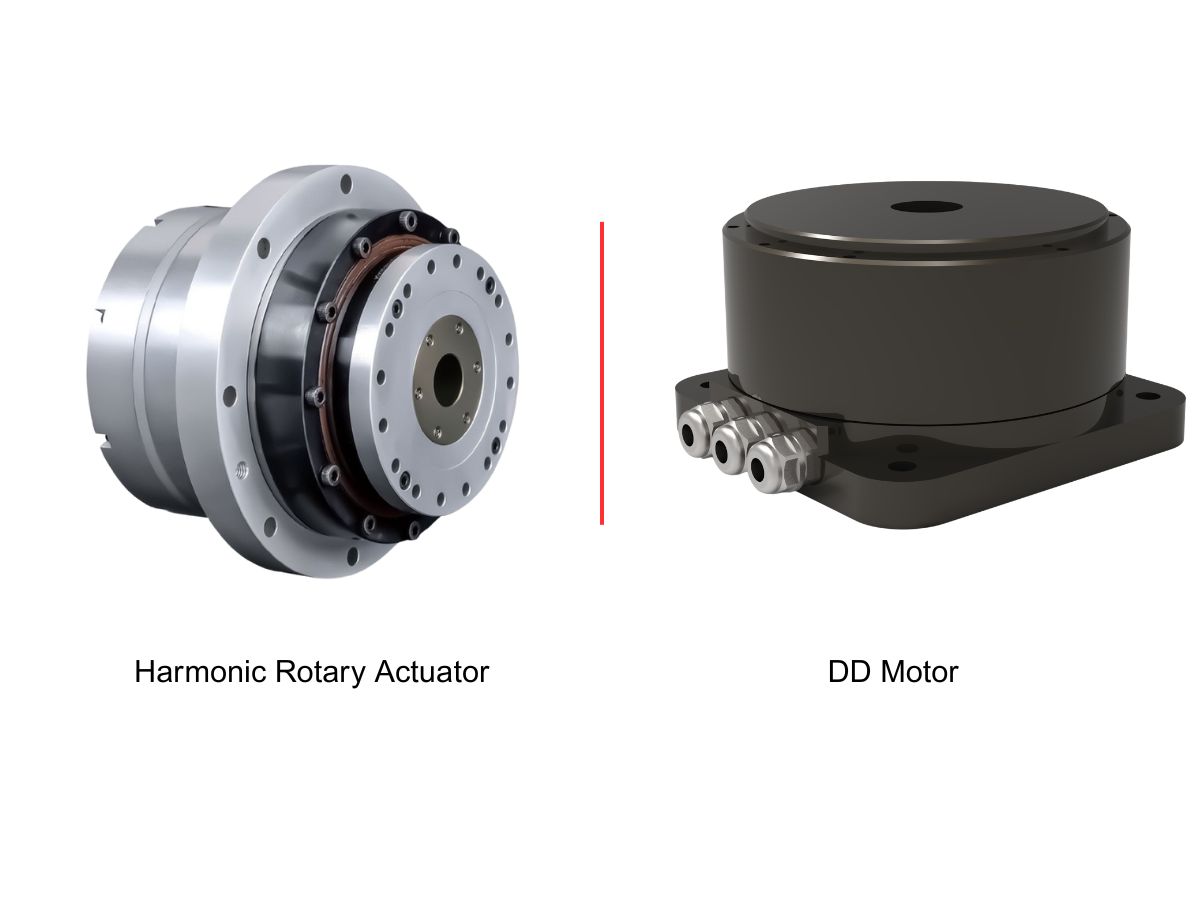
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
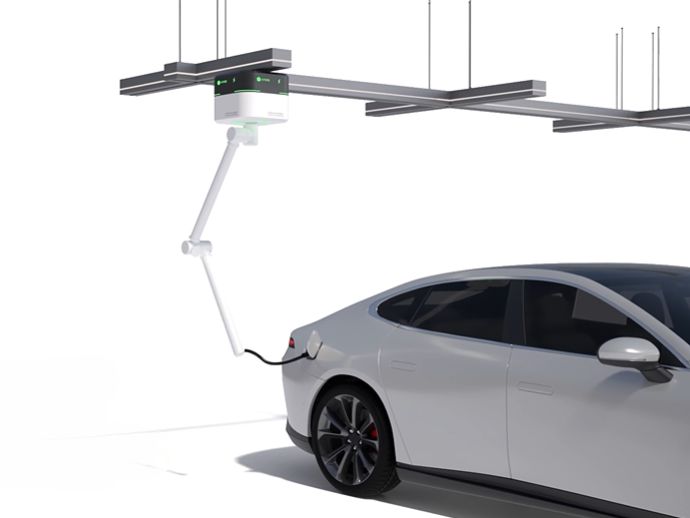
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
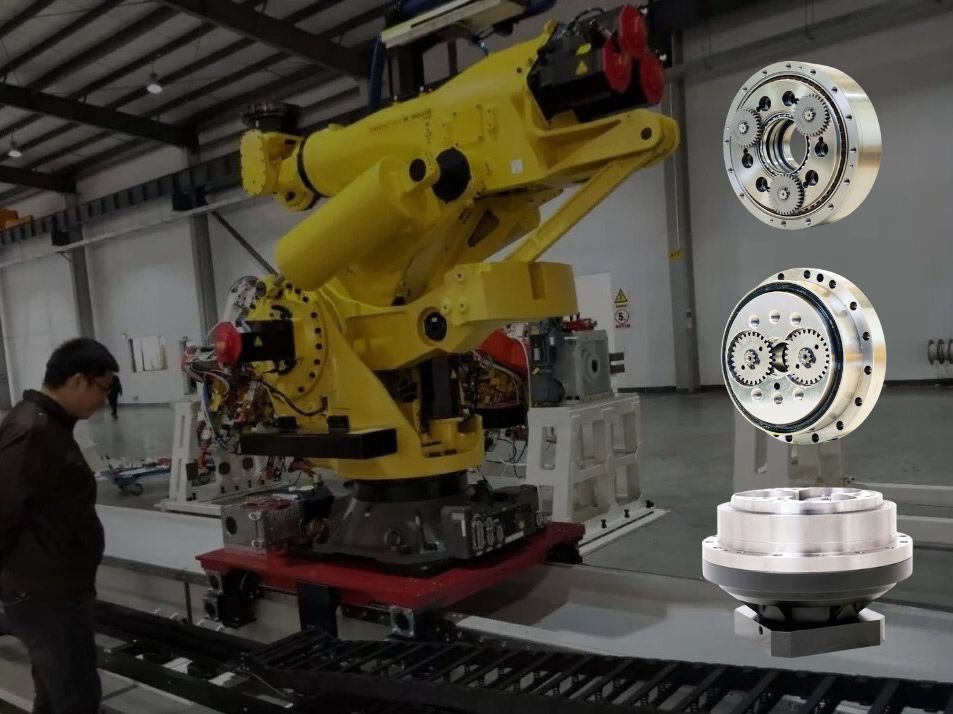
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
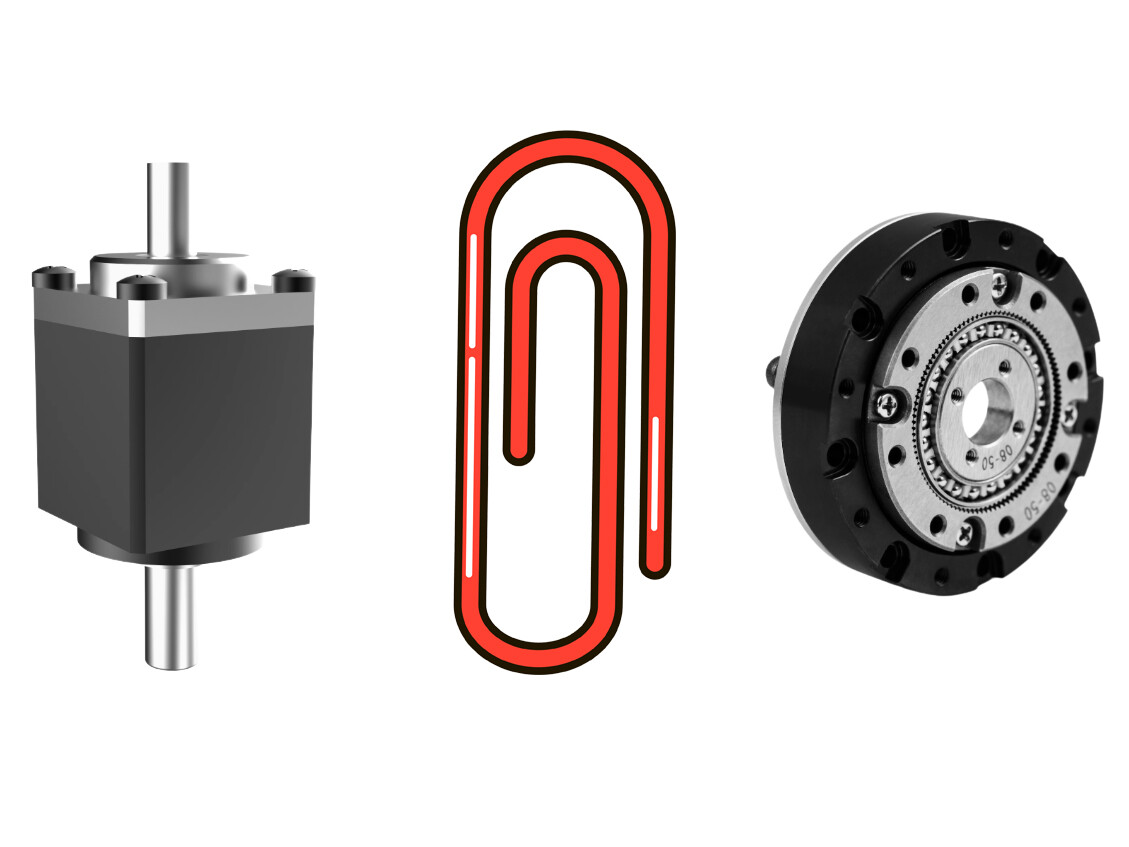
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 El chip de accionamiento servo de Taiyi, de Wuhan, se aplica en las articulaciones de robots en ShenzhenEl chip de accionamiento servo de Taiyi impulsa las articulaciones de robots en Shenzhen con una potencia instantánea superior a 4 kW y reduce las pérdidas de conmutación en más de un 30 %. Descubra qué implica esto para el diseño de articulaciones robóticas.
 FAIRINO recauda casi 1.000 millones de RMB; se publica una solicitud de patente sobre materiales para reductores armónicosFAIRINO Robotics recauda casi 1.000 millones de RMB mientras se publica una solicitud de patente sobre materiales para reductores armónicos. Descubra qué deben verificar los compradores en cuanto a durabilidad, propiedad intelectual y cualificación del proveedor.
 abre el 23 de octubre") La 23.ª Exposición Internacional de Máquinas-Herramienta de China (Yuhuan) abre el 23 de octubreVisite la 23.ª Exposición Internacional de Máquinas-Herramienta de China (Yuhuan), del 23 al 26 de octubre de 2026. Descubra máquinas-herramienta CNC y soluciones de automatización que se adapten a sus necesidades de producción.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
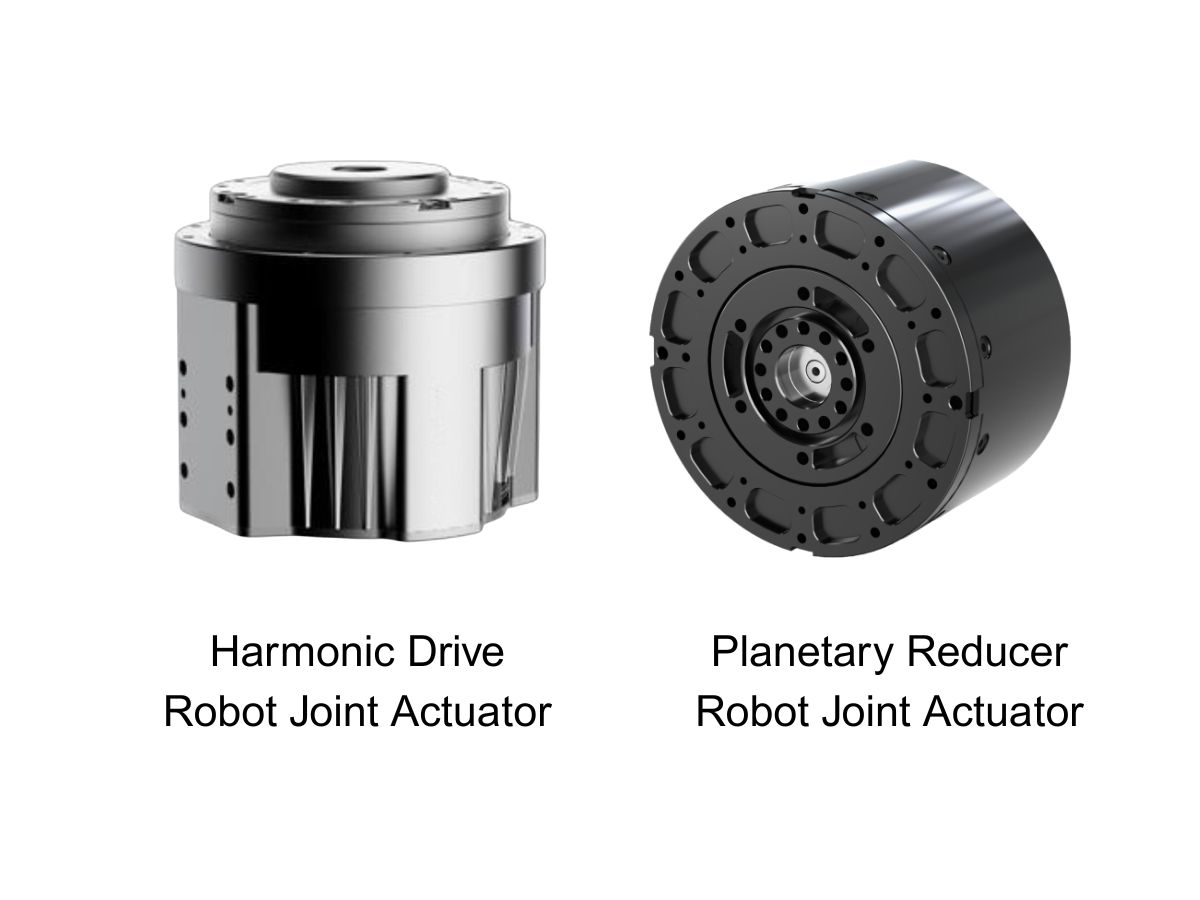
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 El chip de accionamiento servo de Taiyi, de Wuhan, se aplica en las articulaciones de robots en ShenzhenEl chip de accionamiento servo de Taiyi impulsa las articulaciones de robots en Shenzhen con una potencia instantánea superior a 4 kW y reduce las pérdidas de conmutación en más de un 30 %. Descubra qué implica esto para el diseño de articulaciones robóticas.
 Juego angular de un accionamiento armónico en minutos de arco: qué indica realmente la especificaciónElegir el actuador de articulación armónica con control de fuerza adecuado implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la retroalimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series de actuadores de articulación armónica TCHL y HAG, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, ensamblaje de precisión, pulido y otras aplicaciones con control de fuerza.
 ¿Cómo elegir un actuador de articulación armónica con control de fuerza? Comparación detallada entre HONPINE TCHL y HAGElegir el actuador de articulación armónica con control de fuerza adecuado implica mucho más que comparar el par y las dimensiones. Las especificaciones del sensor de par, la retroalimentación del encoder, los protocolos de comunicación, la seguridad funcional y el tamaño del eje hueco pueden afectar a la integración del sistema y al rendimiento del control. En esta guía, el director técnico de HONPINE compara las series de actuadores de articulación armónica TCHL y HAG, explica sus principales diferencias y ofrece un marco práctico de selección para robots humanoides, manipuladores colaborativos, ensamblaje de precisión, pulido y otras aplicaciones con control de fuerza.
 Módulos de articulación armónica HONPINE TCHL: control de fuerza robótica y aplicaciones en el mundo realHola a todos, soy Theodore Li, director técnico de HONPINE.
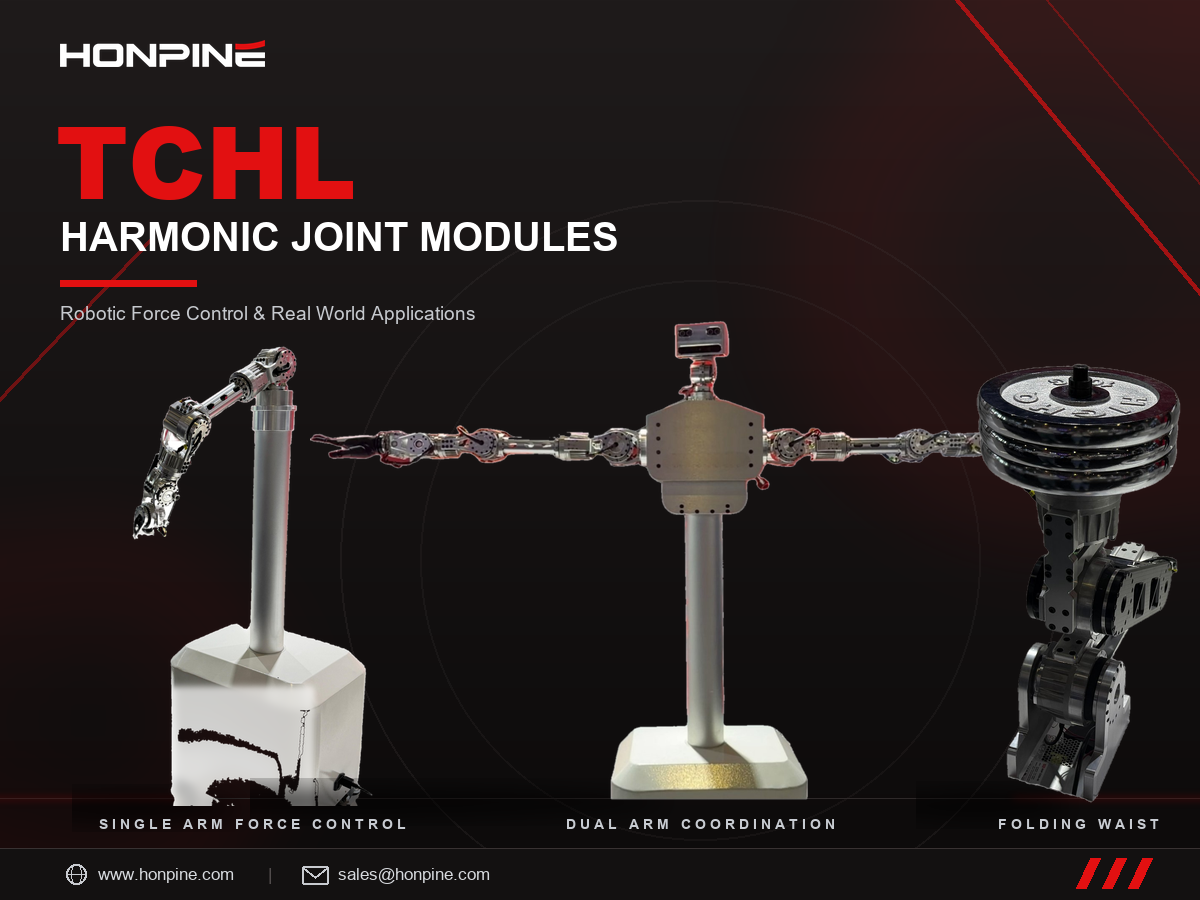
Los módulos de articulación armónica HONPINE TCHL se han implementado en diversas aplicaciones de control de movimiento robótico, incluidos robots humanoides de dos brazos, control de fuerza con adaptabilidad de un solo brazo y mecanismos de cintura plegable para robots humanoides con ruedas. Como componentes de movimiento integrados, ofrecen compatibilidad con una amplia gama de aplicaciones en robótica, fabricación inteligente y automatización industrial.
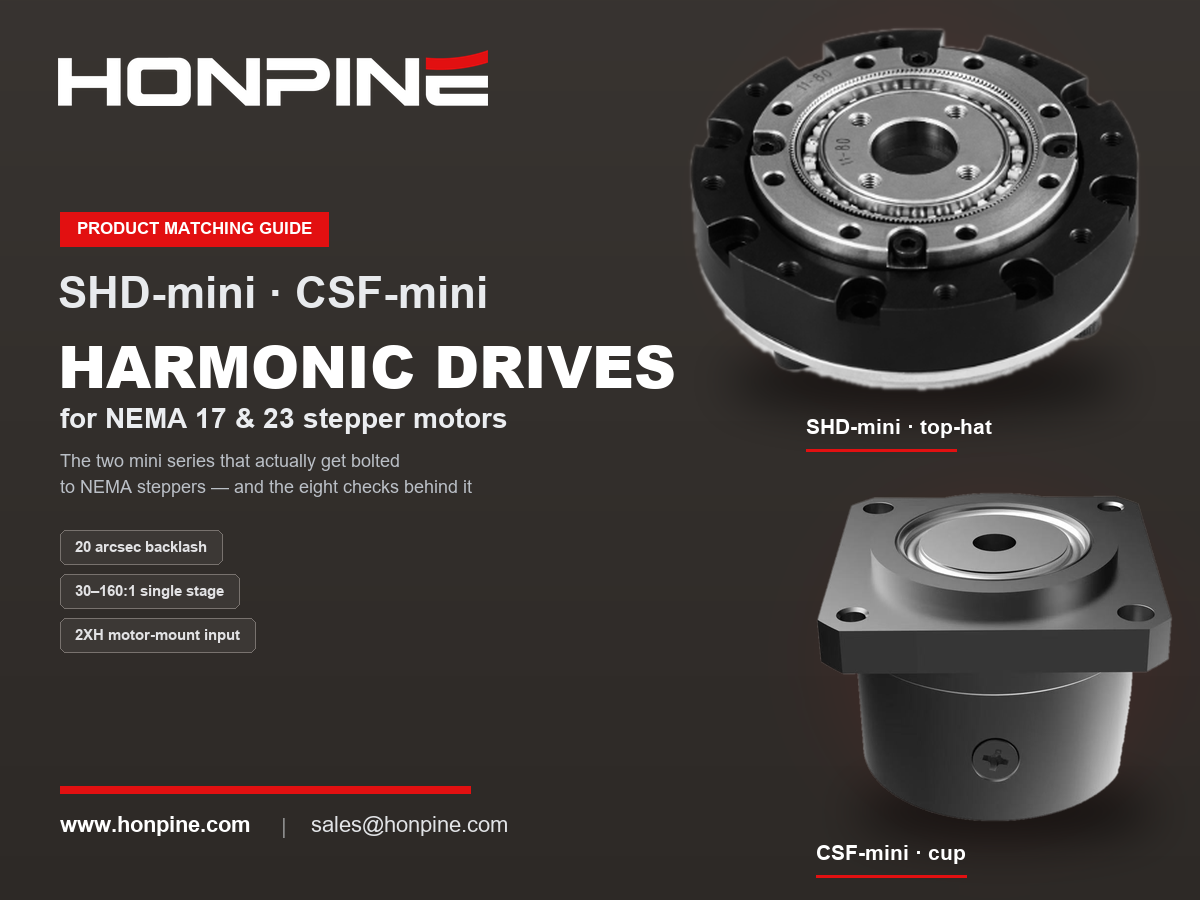
Desde componentes esenciales hasta unidades de movimiento integradas, HONPINE muestra las posibilidades de la tecnología de transmisión de precisión en distintas aplicaciones robóticas mediante una cartera de productos diversa y demostraciones prácticas de movimiento. Guía de compatibilidad de reductores armónicos NEMA 17 y NEMA 23: combinación de motores paso a paso con reductores armónicosCombinar un motor paso a paso con un reductor armónico no es una solución de compromiso para reducir costes. Los puntos débiles de un motor paso a paso —el ángulo de paso elevado, la caída del par por encima de aproximadamente 400 rpm y la falta de una transmisión de precisión— son precisamente lo que corrige un reductor armónico: lleva el punto de funcionamiento a la zona óptima de baja velocidad y alto par, mejora un ángulo de paso de 1,8° hasta una resolución de segundos de arco y ofrece un juego casi nulo. Esta guía explica qué significan los tamaños de bastidor NEMA en la interfaz de montaje, qué bastidores de reductores armónicos son compatibles con NEMA 17 y NEMA 23, las ocho comprobaciones que deben realizarse en orden —incluido el par de arranque en vacío del lado de entrada, que suele pasarse por alto— y el verdadero punto débil de esta combinación: el fallo silencioso. Incluye las especificaciones de HONPINE SHD y CSF.
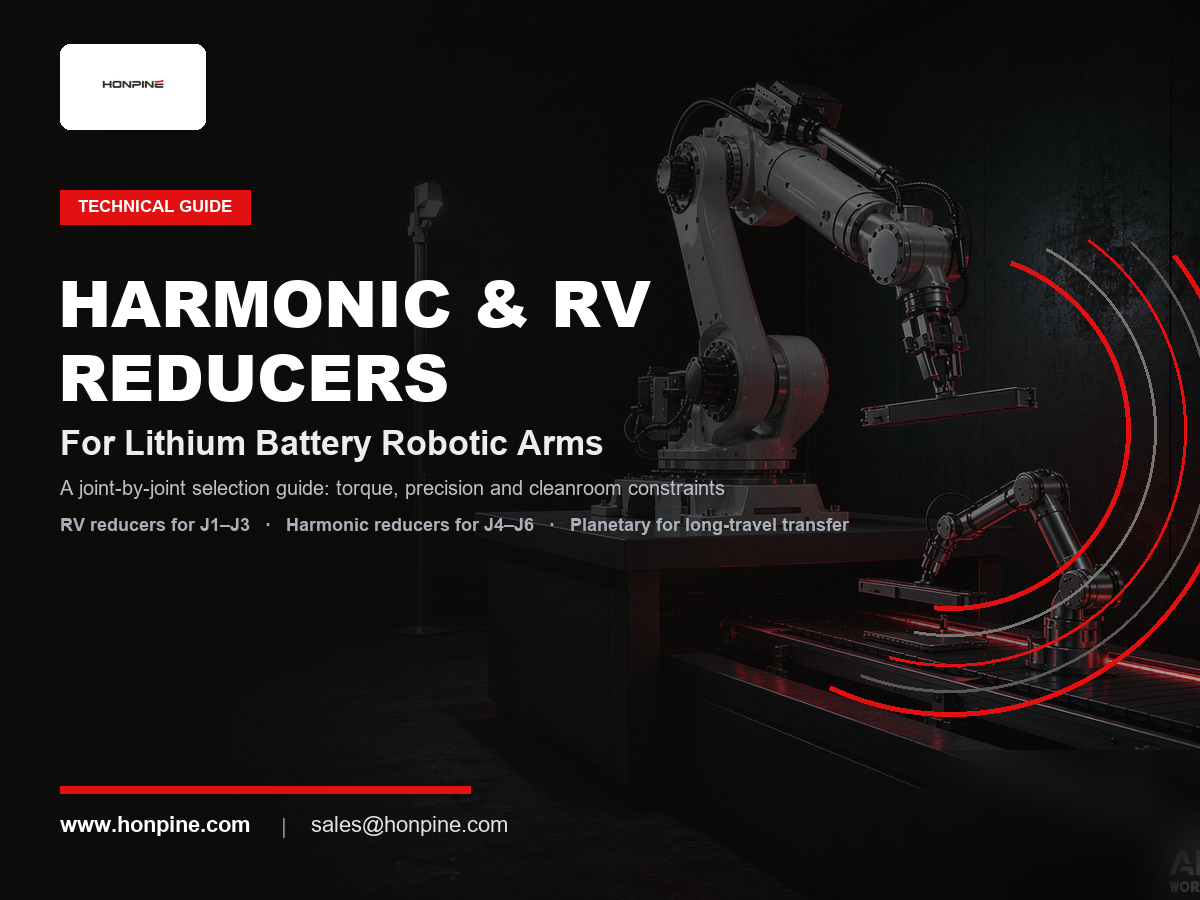
 Reductores armónicos vs. reductores RV para brazos robóticos de baterías de litio: guía de selección articulación por articulaciónEn las plantas de baterías de litio, elegir un reductor para un brazo robótico no consiste en encontrar una única caja de engranajes «óptima», sino en asignar cada tipo de reductor según la articulación. Los reductores RV se utilizan en el hombro y el codo (J1–J3), donde la rigidez, la resistencia a los impactos y una larga vida útil son fundamentales; los reductores armónicos se emplean en la muñeca (J4–J6), donde el juego casi nulo, la alta densidad de par y el bajo peso determinan la precisión de posicionamiento. Los reductores planetarios se utilizan para la transferencia cartesiana de largo recorrido a un menor costo. La producción de baterías de litio añade tres requisitos más estrictos: repetibilidad extrema (±0.02–0.05 mm), ciclos de trabajo intensivo las 24 horas del día, los 7 días de la semana, y tolerancia cero a la contaminación por partículas metálicas. Esta guía explica los criterios de selección articulación por articulación, compara los tres tipos de reductores y presenta configuraciones típicas para cada estación.