




¿Cómo seleccionar y utilizar módulos de articulación robótica?
Hola, soy Theodore Li, director técnico de HONPINE. En este artículo, utilizaré la serie de módulos de articulación armónica HONPINE HPJM para explicar cómo seleccionar y poner en serviciomódulos de articulación robóticos, incluidos el montaje mecánico, el cableado eléctrico, la configuración de las comunicaciones y la puesta a punto del control.
Un módulo de articulación robótico integra la electrónica de accionamiento, el mecanismo reductor, los encoders y el freno en un conjunto cilíndrico compacto. Sin embargo, recibir el módulo no significa que el robot esté listo para moverse. Una selección incorrecta puede obligarle a rediseñar el cableado y la arquitectura de comunicaciones, mientras que unas conexiones inadecuadas pueden provocar errores de comunicación y alarmas repetidas durante la puesta en servicio.
A menudo, lo que ralentiza la implementación es la falta de un proceso claro que conecte la selección del producto con su funcionamiento satisfactorio. Comprender el flujo de trabajo completo ayuda a los ingenieros a evitar modificaciones innecesarias y a poner sus sistemas en marcha con mayor eficiencia.
1. Cómo seleccionar un módulo de articulación robótico: la serie HPJM como ejemplo
La serie HONPINE HPJM abarca diámetros exteriores de 30 a 170 mm, con configuraciones de encoder simple y doble disponibles en toda la gama. Esto ofrece opciones para articulaciones de distintos tamaños, desde las articulaciones compactas de las manos diestras hasta las articulaciones de cadera más grandes de los humanoides.
Una decisión que conviene tomar con antelación es la interfaz de comunicación. Los módulos HPJM con encoder simple utilizan comunicación CAN, mientras que las versiones con encoder doble admiten CAN y EtherCAT. En las aplicaciones de manos suele utilizarse RS-485, en función del actuador seleccionado y de la arquitectura del sistema.
En HONPINE, recomendamos definir el bus de comunicación y la arquitectura de alimentación antes de completar el diseño mecánico. Estas decisiones afectan al controlador, la disposición del cableado y la estrategia de integración. Dejarlas para después del montaje del prototipo puede dar lugar a modificaciones innecesarias.
2. ¿Por qué son más fáciles de instalar y utilizar los módulos de articulación integrados?
Una de las principales ventajas de los modernos módulos de articulación ligeros es que gran parte del trabajo de integración se realiza en fábrica, lo que simplifica la implementación para el cliente. El módulo de articulación armónica HPJM combina un servodrive, un sistema de encoders, un motor de par sin carcasa, un freno y un reductor armónico en un solo conjunto.
Este diseño integrado simplifica la instalación y el funcionamiento, y reduce las necesidades de mantenimiento rutinario. El amplio orificio pasante también deja espacio para el paso de cables y tubos neumáticos, lo que ayuda a los ingenieros a organizar las conexiones en todo el robot.
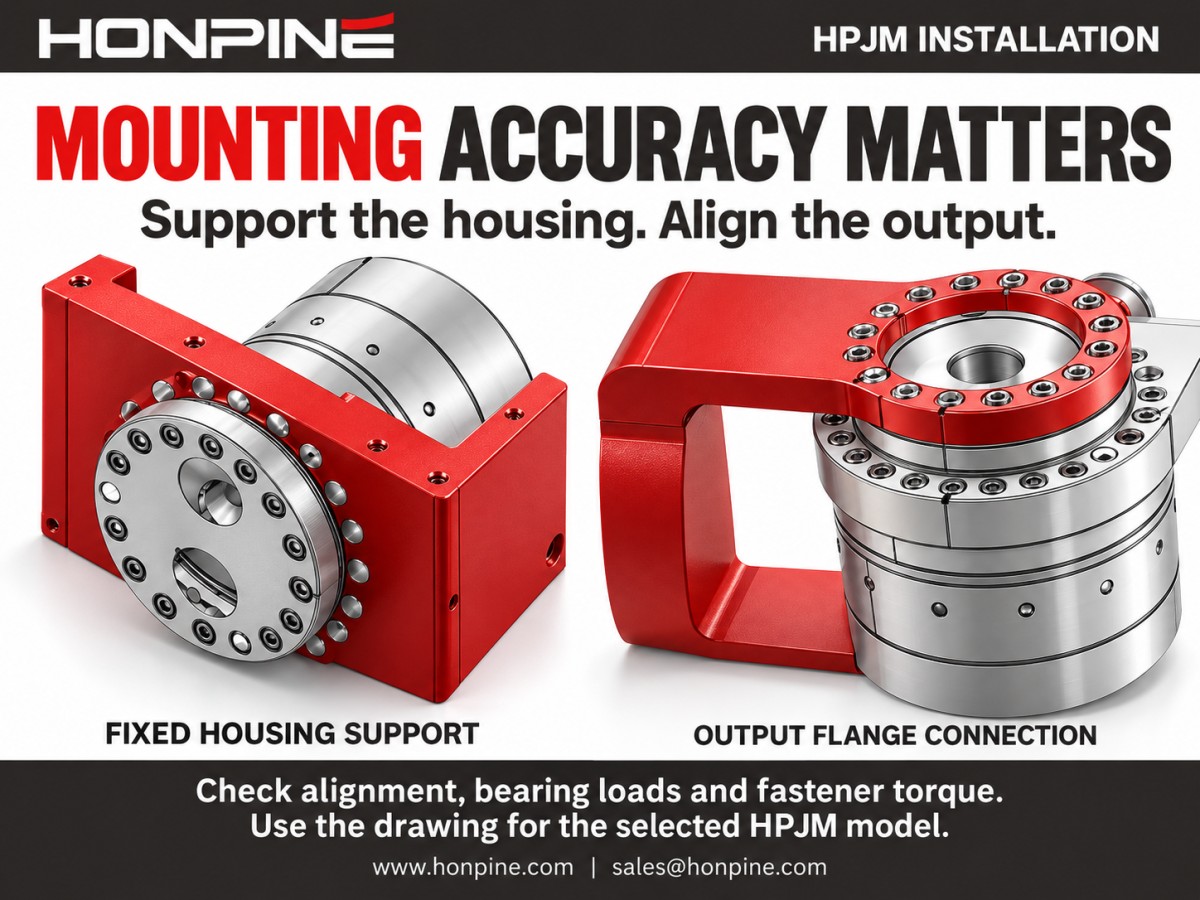
El montaje mecánico sigue requiriendo especial atención. Aunque el módulo simplifica la integración, la estructura circundante debe proporcionar la precisión de montaje necesaria. Los componentes mecánicos deben garantizar superficies de montaje y alineación adecuadas. Un diseño integrado no elimina la necesidad de una instalación precisa y segura.
3. Cableado eléctrico: alimentación y comunicación
El cableado eléctrico consta de dos conexiones principales: alimentación y comunicación. Ambas requieren especial atención, ya que una conexión incorrecta puede impedir que el módulo funcione o causar fallos durante la puesta en servicio.
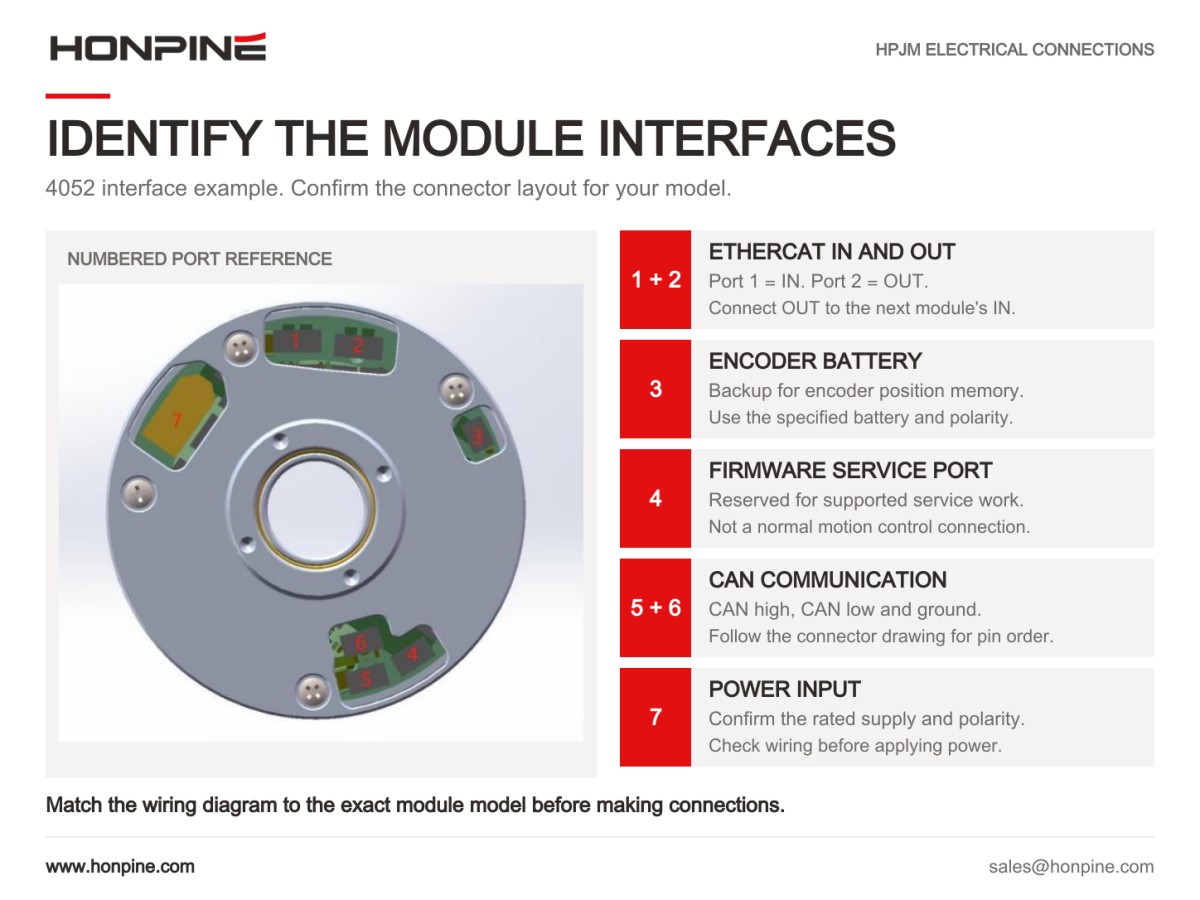
El módulo HPJM utiliza un conector de alimentación rectangular con terminales positivos y negativos designados. Antes de conectar la fuente de alimentación, confirme la polaridad consultando el diagrama del conector del modelo específico. La interfaz CAN utiliza tres conexiones: H para CAN high, L para CAN low y G para tierra.
La interfaz EtherCAT cuenta con puertos IN y OUT independientes, con señales de comunicación Tx+, Tx−, Rx+ y Rx−. Con el código de colores T568B, corresponden a blanco/naranja, naranja, blanco/verde y verde. Al preparar o revisar los cables, siga siempre la asignación de pines especificada para el conector del módulo.
En los módulos con encoder doble, las interfaces EtherCAT y CAN pueden coexistir. Sin embargo, las órdenes de control de ambas interfaces no pueden estar activas simultáneamente. EtherCAT tiene prioridad sobre CAN, por lo que la configuración del controlador debe tener en cuenta cuál será la fuente de órdenes prevista.
4. Configuración de las comunicaciones: CAN y EtherCAT
La comunicación conecta las articulaciones individuales para formar un sistema robótico coordinado. CAN y EtherCAT tienen requisitos de configuración propios; la elección debe tener en cuenta la plataforma del controlador, el número de articulaciones y la frecuencia de actualización requerida.
Para la serie HPJM, la velocidad de comunicación CAN especificada es de 1 Mbps. En una aplicación con siete motores, la frecuencia de actualización de la comunicación es de aproximadamente 300 Hz. Cada módulo debe tener un ID de CAN único. Asignar los ID de forma secuencial facilita la gestión, la resolución de problemas y la ampliación de sistemas con varios módulos.
La serie HPJM admite comunicación EtherCAT a 100 Mbps, con frecuencias de actualización de la comunicación de hasta 4 kHz. EtherCAT está diseñado para mantener ciclos de comunicación cortos con varios dispositivos esclavos. No obstante, la frecuencia de actualización alcanzable debe confirmarse según el maestro concreto, la configuración de red y los requisitos de datos de proceso.
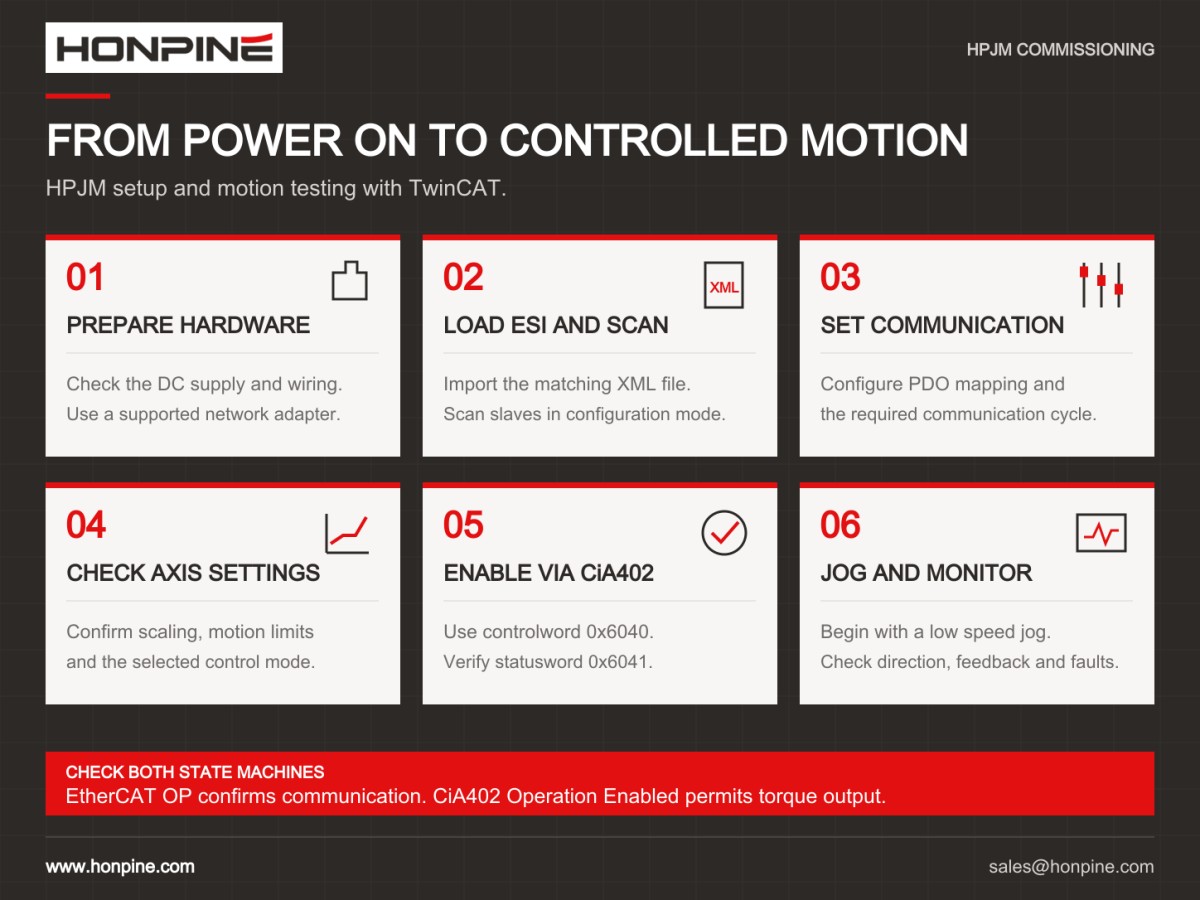
Un sistema EtherCAT consta de un maestro y varios esclavos. El maestro puede ser una plataforma de software como TwinCAT o CODESYS, o un PLC compatible de fabricantes como Inovance y HCFA. Para las pruebas iniciales, un ordenador con TwinCAT o CODESYS ofrece una plataforma práctica para verificar la comunicación y el funcionamiento básico.
Al conectar la red, conecte la salida EtherCAT del maestro al puerto IN del primer esclavo y, a continuación, conecte el puerto OUT de ese esclavo al puerto IN del siguiente. Continúe con esta secuencia para los módulos restantes. Mantener la secuencia correcta de IN a OUT ayuda a conservar la topología de red prevista y la identificación de los esclavos.
5. Control y puesta en servicio: cómo poner en movimiento la articulación
Una vez completados el cableado y la configuración de las comunicaciones, el siguiente paso es lograr que la articulación responda correctamente al controlador. Los modos de funcionamiento disponibles incluyen control de posición, control de velocidad, control de corriente o par y control híbrido de fuerza y posición. Estos modos permiten aplicaciones que abarcan desde el posicionamiento y el seguimiento de trayectorias hasta la interacción flexible con personas, herramientas y el entorno circundante.
Los motores de articulación HPJM siguen el marco IEC 61800-7 y la máquina de estados de accionamiento CiA 402. En la práctica, la puesta en servicio avanza por las etapas de inicialización, estado deshabilitado, preparación, habilitación y funcionamiento. El controlador debe emitir las órdenes adecuadas para cada transición de estado, en lugar de enviar órdenes de movimiento inmediatamente después del encendido. La secuencia exacta de transiciones y los valores de controlword deben ajustarse a la documentación del módulo seleccionado.
Los módulos HPJM también ofrecen códigos de alarma e indicadores de estado verdes y azules para facilitar la resolución de problemas. Entre los problemas habituales se incluyen la imposibilidad de abrir la interfaz CAN, que otro programa ya esté utilizando el dispositivo de comunicación, fallos del chip de accionamiento, sobretensión, subtensión y fallos del encoder. Las instrucciones de resolución de problemas correspondientes explican cómo comprobar y corregir estas condiciones.
Durante la puesta en servicio, lea la palabra de estado y cualquier información de fallo activa antes de emitir órdenes de movimiento. Esto ayuda a identificar el problema real y reduce las pruebas innecesarias.
6. Cómo ayuda HONPINE a sus clientes a evitar errores de selección
HONPINE ofrece varias series de módulos de articulación robóticos para distintos requisitos de aplicación. Nuestrosmódulos de articulación armónicaincluyen las seriesHPJM,TCHL yHAG, mientras que nuestrosmódulos de articulación planetariaincluyen las seriesJRM yHPA. Al inicio del proceso de selección, evaluamos el presupuesto y las condiciones de funcionamiento del cliente para recomendar una configuración adecuada.
La implementación satisfactoria de un módulo de articulación robótico consta de cinco pasos relacionados: seleccionar las especificaciones correctas, instalar el módulo con precisión y seguridad, completar el cableado eléctrico, configurar la red de comunicación y poner en servicio el módulo según su máquina de estados de accionamiento. Cada paso contribuye a un funcionamiento fiable, y las decisiones que se toman al principio del proceso afectan a las etapas posteriores.
HONPINE ofrece asistencia técnica personalizada, de persona a persona, durante la selección, la creación de prototipos, la producción de lotes pequeños y las entregas de grandes volúmenes. Indíquenos los requisitos de carga de sus articulaciones, la plataforma del controlador y el calendario de producción, y le ayudaremos a seleccionar un módulo de articulación robótico adecuado para su aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo seleccionar y utilizar módulos de articulación robótica?¿Cómo se pasa de la selección de módulos de articulación robótica al movimiento controlado? Tomando como ejemplo el módulo de articulación armónica HONPINE HPJM, el director técnico Theodore Li explica los pasos clave de instalación mecánica, cableado eléctrico, configuración de CAN y EtherCAT y puesta en marcha del control. Descubra qué debe confirmar antes de la integración y cómo abordar la configuración para que cada articulación responda correctamente a su controlador.
 ¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?¿Qué determina si una articulación de un robot de seis ejes necesita un reductor armónico o un reductor RV? La respuesta depende del par, la inercia, las cargas de impacto, las cargas sobre los rodamientos y el espacio de instalación. Esta guía explica cómo evaluar reductores armónicos y RV para la base, el hombro, el codo y la muñeca, con comprobaciones prácticas de rigidez, holgura y vida útil. Utilice los requisitos de cada eje para seleccionar una configuración de reductor adecuada.
 Los 7 principales fabricantes de reductores RV: ¿Por qué Nabtesco sigue dominando?¿Qué distingue a los fabricantes de reductores RV y por qué Nabtesco sigue siendo un referente en este mercado? La producción de reductores RV exige un mecanizado preciso de los componentes, un montaje cuidadoso y amplios conocimientos de ingeniería. Este artículo presenta a siete fabricantes de reductores RV y tecnologías de transmisión relacionadas, analiza las fortalezas que respaldan la posición de Nabtesco y explora las capacidades de desarrollo de HONPINE para ayudarle a conocer el panorama de proveedores.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo seleccionar y utilizar módulos de articulación robótica?¿Cómo se pasa de la selección de módulos de articulación robótica al movimiento controlado? Tomando como ejemplo el módulo de articulación armónica HONPINE HPJM, el director técnico Theodore Li explica los pasos clave de instalación mecánica, cableado eléctrico, configuración de CAN y EtherCAT y puesta en marcha del control. Descubra qué debe confirmar antes de la integración y cómo abordar la configuración para que cada articulación responda correctamente a su controlador.
 ¿Cómo seleccionar reductores armónicos y RV para cada eje de un robot de seis ejes?¿Qué determina si una articulación de un robot de seis ejes necesita un reductor armónico o un reductor RV? La respuesta depende del par, la inercia, las cargas de impacto, las cargas sobre los rodamientos y el espacio de instalación. Esta guía explica cómo evaluar reductores armónicos y RV para la base, el hombro, el codo y la muñeca, con comprobaciones prácticas de rigidez, holgura y vida útil. Utilice los requisitos de cada eje para seleccionar una configuración de reductor adecuada.
 Los 7 principales fabricantes de reductores RV: ¿Por qué Nabtesco sigue dominando?¿Qué distingue a los fabricantes de reductores RV y por qué Nabtesco sigue siendo un referente en este mercado? La producción de reductores RV exige un mecanizado preciso de los componentes, un montaje cuidadoso y amplios conocimientos de ingeniería. Este artículo presenta a siete fabricantes de reductores RV y tecnologías de transmisión relacionadas, analiza las fortalezas que respaldan la posición de Nabtesco y explora las capacidades de desarrollo de HONPINE para ayudarle a conocer el panorama de proveedores.
 ¿Cómo calcular el par de un actuador rotativo armónico en un mecanismo de volteo?¿Qué par necesita un actuador rotativo armónico para voltear una carga de 10 kg 180 grados? La respuesta depende de más factores que el peso. El desplazamiento del centro de gravedad, la inercia de la carga, la aceleración y la frecuencia de funcionamiento influyen en la selección del actuador. En esta guía, Theodore Li, director técnico de HONPINE, explica el proceso de cálculo con un ejemplo de volteo sobre un eje horizontal y describe las comprobaciones necesarias para el par máximo, el funcionamiento continuo, la velocidad de salida y las cargas sobre los rodamientos.
 ¿Por qué son adecuados los reductores armónicos para las mesas giratorias de máquinas herramienta CNC?¿Por qué elegir reductores armónicos para mesas giratorias CNC? La precisión del posicionamiento depende de algo más que del motor: el juego, la rigidez torsional y la capacidad de par influyen en la fiabilidad con la que una mesa giratoria mantiene su posición durante el mecanizado. Esta guía explica los requisitos clave de transmisión de las mesas giratorias CNC de cuarto y quinto eje, explora aplicaciones comunes en máquinas herramienta y presenta las configuraciones de reductores armónicos HONPINE para distintos requisitos de instalación y carga.
 ¿Cuál es la diferencia entre los módulos de articulación robótica con encoder simple y doble?¿Su robot necesita un módulo de articulación con encoder doble o basta con uno de encoder simple? La respuesta depende de los requisitos de posicionamiento, el comportamiento de la transmisión, la estrategia de control de fuerza y el presupuesto. Esta guía compara la realimentación del lado del motor y del lado de salida, explica en qué casos los encoders dobles pueden mejorar el control y analiza sus costes y limitaciones. Descubra cuándo un encoder simple puede satisfacer sus necesidades y cuándo conviene considerar una realimentación adicional en la salida.