




RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?
El rendimiento de un reductor de precisión desempeña un papel fundamental en la precisión de posicionamiento, la rigidez y la vida útil de un robot.
Al convertir la salida de alta velocidad y bajo par de un servomotor en el movimiento de baja velocidad y alto par que requieren las articulaciones robóticas, los reductores de precisión permiten que los robots industriales realicen movimientos controlados y repetibles.
Entre las distintas soluciones de transmisión de precisión disponibles en la actualidad, los reductores RV y los reductores armónicos son dos tecnologías muy utilizadas en robótica industrial.
Aunque ambos están diseñados para ofrecer relaciones de reducción elevadas y una transmisión precisa del movimiento, presentan diferencias importantes en cuanto a estructura mecánica, rigidez torsional, capacidad de carga, peso y adecuación a distintas aplicaciones.
Comprender estas diferencias es esencial al seleccionar reductores para las bases, los hombros, los codos y los ejes de muñeca de los robots.
En este artículo compararemos los reductores RV y los reductores armónicos desde una perspectiva técnica y explicaremos cómo pueden los ingenieros seleccionar la solución adecuada para las distintas articulaciones robóticas.
1. Reductores RV frente a reductores armónicos: ¿en qué se diferencian sus estructuras?
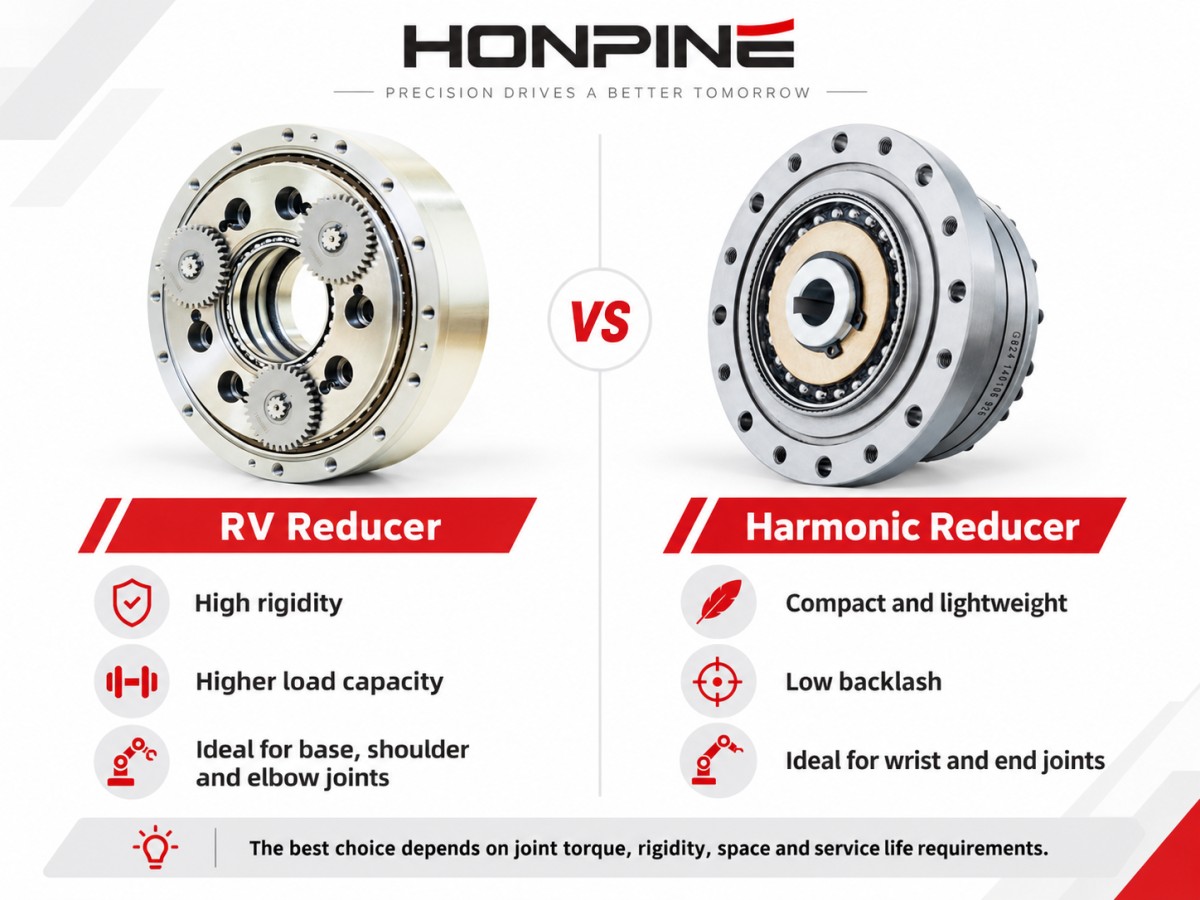
Las diferencias fundamentales entre los reductores RV y los reductores armónicos comienzan por sus estructuras mecánicas.
Los reductores RV suelen utilizar un mecanismo de transmisión cicloidal rígido, mientras que los reductores armónicos se basan en una deformación elástica controlada para lograr la reducción de velocidad de precisión.
Estos distintos principios de funcionamiento influyen directamente en su rendimiento mecánico y en las características de sus aplicaciones.
¿Cómo funciona un reductor RV?
Un reductor RV suele utilizar un mecanismo de reducción de dos etapas.
La primera etapa consta de una transmisión planetaria con engranajes de perfil evolvente, mientras que la segunda utiliza un mecanismo cicloidal de pasadores.
Durante el funcionamiento, el engranaje de entrada acciona los engranajes planetarios, que transmiten el movimiento giratorio a los cigüeñales.
El movimiento excéntrico de los cigüeñales acciona los discos cicloidales, que engranan con los pasadores circundantes.
Este mecanismo proporciona una elevada relación de reducción y transmite un par de salida considerable.
Una de las características principales de un reductor RV es su estructura mecánica rígida.
Los múltiples puntos de contacto del sistema de transmisión cicloidal ayudan a distribuir las cargas y mejoran la resistencia a la deformación cuando el par es elevado.
Sin embargo, los reductores RV también requieren una fabricación y un montaje precisos.
Su rendimiento depende de la precisión de los perfiles dentados cicloidales, los cigüeñales, los rodamientos, los pasadores y otros componentes de transmisión.
En aplicaciones con robots industriales de alta exigencia, estas características convierten a los reductores RV en una opción habitual para las articulaciones que requieren gran rigidez y una elevada capacidad de carga.
¿Cómo funciona un reductor armónico?
Un reductor armónico, también conocido como accionamiento armónico o engranaje de onda de deformación, utiliza un principio de transmisión diferente.
Un reductor armónico típico consta de tres componentes principales:
Generador de onda
Estriado flexible
Estriado circular
El generador de onda suele incluir una leva elíptica y un conjunto de rodamientos flexibles.
Cuando gira el generador de onda, fuerza la deformación elástica del estriado flexible de pared delgada.
El estriado flexible engrana con el estriado circular cerca del eje mayor de la elipse y se desacopla cerca del eje menor.
Como el estriado flexible y el estriado circular tienen un número de dientes ligeramente distinto, su movimiento relativo genera una elevada relación de reducción.
En una configuración habitual con el estriado circular fijo, el estriado flexible gira lentamente en sentido contrario al generador de onda.
Este principio de funcionamiento permite obtener relaciones de reducción elevadas con una estructura compacta y ligera.
Otra ventaja importante es su juego muy reducido, lo que los hace atractivos para aplicaciones de movimiento robótico de precisión.
Sin embargo, durante el funcionamiento, el estriado flexible sufre deformaciones elásticas repetidas.
Por ello, su resistencia a la fatiga, las propiedades del material, las condiciones de lubricación, la temperatura de funcionamiento y el par aplicado influyen en la vida útil del reductor.
A diferencia de los sistemas de transmisión cicloidal rígidos, al evaluar el rendimiento de posicionamiento bajo carga, los reductores armónicos también requieren tener en cuenta la deformación torsional elástica.
2. Reductores RV frente a reductores armónicos: cinco diferencias clave de rendimiento
Al seleccionar un reductor de precisión para articulaciones robóticas, los ingenieros deben comparar más aspectos que la relación de reducción y el par nominal.
Hay cinco factores importantes que merecen especial atención:
Precisión de posicionamiento y conservación de la precisión
Rigidez torsional
Capacidad de par
Vida útil
Eficiencia de transmisión
Precisión de posicionamiento y conservación de la precisión a largo plazo
Los reductores armónicos son ampliamente reconocidos por sus características de transmisión con juego reducido.
Según la serie del producto, la precisión de fabricación y las condiciones de medición, algunos reductores armónicos pueden alcanzar una precisión de transmisión muy elevada.
Su diseño compacto y su escaso movimiento perdido los hacen especialmente adecuados para aplicaciones de posicionamiento de precisión.
Sin embargo, un juego reducido no significa necesariamente que no haya errores de posicionamiento.
La deformación torsional, el error de transmisión, la histéresis y las cargas externas pueden influir en la posición real de salida.
Con el tiempo, la fatiga, el desgaste y los cambios en las características de transmisión también pueden afectar al rendimiento.
Los reductores RV también ofrecen una elevada precisión de posicionamiento y un juego reducido.
Su estructura de transmisión cicloidal rígida puede ofrecer ventajas para mantener un rendimiento estable bajo cargas considerables.
No obstante, la conservación de la precisión a largo plazo depende del diseño específico del reductor, la lubricación, las condiciones de carga, la calidad de fabricación y el mantenimiento.
Por tanto, sería inexacto suponer que todos los reductores RV conservan indefinidamente su precisión original o que todos los reductores armónicos sufren una degradación rápida de la precisión.
En aplicaciones de robots industriales, los ingenieros deben comparar los datos del fabricante sobre precisión de transmisión medida, movimiento perdido, histéresis y vida útil en condiciones de funcionamiento representativas.
Rigidez torsional
La rigidez torsional describe la resistencia de un sistema de transmisión a la deformación angular cuando se aplica un par.
Es especialmente importante en las articulaciones robóticas que deben mantener la precisión de posicionamiento y resistir fuerzas externas.
Por lo general, los reductores RV ofrecen una elevada rigidez torsional, ya que sus componentes mecánicos rígidos y su estructura de engrane cicloidal pueden distribuir el par entre múltiples zonas de contacto.
Esto los hace atractivos para las bases, los hombros y otras articulaciones sometidas a cargas elevadas.
Los reductores armónicos utilizan un elemento de transmisión flexible.
En consecuencia, la deformación elástica forma parte inherente de su principio de funcionamiento.
Con un par externo considerable, esta deformación puede contribuir al desplazamiento angular en la salida.
Sin embargo, la rigidez torsional real de cualquiera de los dos reductores depende del tamaño del producto, su diseño, el par de funcionamiento y las especificaciones del fabricante.
Por ello, los ingenieros deben comparar las curvas de par-deflexión publicadas en lugar de aplicar una relación de rigidez universal a todos los reductores RV y armónicos.
Capacidad de par y rendimiento de soporte de carga
La capacidad de par es otro aspecto fundamental al seleccionar reductores para articulaciones robóticas.
Los reductores RV se utilizan habitualmente en aplicaciones robóticas de exigencia media y alta que requieren un par de salida considerable.
Su estructura mecánica los hace especialmente adecuados para articulaciones de carga elevada y aplicaciones sometidas a fuerzas externas importantes.
Los reductores armónicos suelen seleccionarse para articulaciones compactas y ligeras en las que el aprovechamiento del espacio es importante.
Aunque muchos reductores armónicos se utilizan en aplicaciones de par relativamente bajo o medio, los modelos de mayor tamaño también pueden proporcionar un par considerable.
Por tanto, no debe utilizarse un intervalo de par fijo para definir los límites de ninguna de las dos tecnologías.
Al evaluar un reductor, los ingenieros deben distinguir entre:
Par nominal
Par máximo repetitivo
Par máximo momentáneo
Carga de momento admisible
Capacidad de carga radial y axial
Estos parámetros describen aspectos distintos del rendimiento del reductor y deben comprobarse por separado.
Vida útil y durabilidad
La vida útil depende de algo más que el principio de transmisión del reductor.
En los reductores RV, algunos factores importantes son la fatiga de engranajes y rodamientos, las condiciones de lubricación, las tensiones de contacto, las cargas de choque y la temperatura de funcionamiento.
En los reductores armónicos, la fatiga del estriado flexible es otro factor crítico, ya que el componente flexible sufre deformaciones repetidas durante el funcionamiento.
Ambos tipos de reductor pueden ofrecer una vida útil prolongada si se seleccionan correctamente y se utilizan dentro de los límites especificados.
Sin embargo, las clasificaciones de vida útil deben interpretarse según las condiciones de ensayo del fabricante.
El espectro de carga, la velocidad, el ciclo de trabajo, la lubricación y las condiciones ambientales pueden influir considerablemente en el rendimiento real.
Por consiguiente, los ingenieros deben evitar suponer que un tipo de reductor siempre dura más que el otro.
Eficiencia de transmisión
Tanto los reductores RV como los armónicos pueden proporcionar una transmisión eficiente del movimiento de precisión.
Sin embargo, su eficiencia varía en función del tamaño del reductor, la relación de engranajes, el par de salida, la velocidad, la lubricación y la temperatura.
Los reductores RV presentan pérdidas en sus múltiples engranajes en contacto, rodamientos y juntas.
Los reductores armónicos presentan pérdidas asociadas al engrane de los dientes, el funcionamiento de los rodamientos flexibles, la deformación elástica y otros mecanismos internos.
Por ello, la eficiencia relativa de ambas tecnologías puede variar según el punto de funcionamiento.
Cuando el consumo energético o el rendimiento térmico son importantes, lo más fiable es consultar las curvas de eficiencia del fabricante para la velocidad y la carga previstas.
3. Cómo seleccionar reductores RV y armónicos para las articulaciones de robots industriales
El principio fundamental para seleccionar un reductor para una articulación robótica es sencillo:
Elija el reductor según los requisitos mecánicos reales de la articulación, en lugar de escoger una tecnología basándose únicamente en su reputación.
Un proceso de selección adecuado debe comenzar por los requisitos de par y continuar con la rigidez, la precisión, la capacidad de carga, el espacio de instalación y la verificación de la vida útil.
Paso 1: Calcule el par requerido en la articulación
El primer paso es determinar el par que debe transmitir la articulación robótica.
Durante el funcionamiento, una articulación robótica puede experimentar tres componentes principales de par.
1. Par estático
El par estático se genera principalmente por la gravedad que actúa sobre los eslabones del robot, los efectores finales y las cargas útiles.
Depende de la distribución de la masa, la orientación de la articulación y la distancia entre el centro de gravedad y el eje de rotación.
2. Par dinámico
Se requiere par dinámico para acelerar o desacelerar los componentes giratorios.
Para un modelo simplificado de un solo eje:
T_a = J × α
Donde:
T_a = Par de aceleración
J = Momento de inercia equivalente
α = Aceleración angular
3. Par de carga externa
El par externo puede originarse en procesos de fabricación como soldadura, mecanizado, manipulación o montaje.
Estas fuerzas pueden generar cargas adicionales en la articulación.
Para un sistema giratorio simplificado, el par requerido puede expresarse como:
T_required = T_gravity + T_acceleration + T_external + T_friction
Como los componentes del par varían según el ángulo de la articulación, la dirección del movimiento y las condiciones de funcionamiento, los ingenieros deben calcular el perfil completo de par en lugar de limitarse a sumar valores máximos correspondientes a puntos de funcionamiento distintos.
A continuación, debe comprobarse que el par de funcionamiento equivalente se ajuste al par nominal del reductor y al ciclo de trabajo permitido.
El par máximo también debe mantenerse dentro de los límites especificados por el fabricante.
Los márgenes de diseño adecuados deben seleccionarse teniendo en cuenta la incertidumbre de la carga, las condiciones de funcionamiento, las cargas de choque y las recomendaciones pertinentes del fabricante.
Paso 2: Adapte el tipo de reductor a la posición de la articulación robótica
Un robot industrial convencional de seis ejes incluye seis articulaciones giratorias.
Estas articulaciones soportan distintas cargas mecánicas y tienen diferentes requisitos de tamaño, peso y rigidez.
En muchos robots industriales articulados convencionales, una configuración habitual es:
Articulaciones 1–3: reductores RV
Las tres primeras articulaciones suelen incluir:
J1: Rotación de la base
J2: Articulación del hombro
J3: Articulación del codo
Estas articulaciones suelen soportar una parte importante de la estructura y la carga útil del robot.
Pueden requerir un par de salida considerable y una elevada rigidez mecánica.
Por este motivo, los reductores RV se utilizan con frecuencia en estas posiciones.
Articulaciones 4–6: reductores armónicos
Las articulaciones de la muñeca suelen incluir:
J4: Giro de la muñeca
J5: Flexión de la muñeca
J6: Rotación de la herramienta
Estas articulaciones suelen ser más sensibles al peso y al espacio de instalación.
El uso de un reductor armónico compacto puede ayudar a reducir la masa de la muñeca del robot y mejorar la integración mecánica.
Una menor masa en la muñeca también puede reducir la carga transmitida a las articulaciones anteriores.
Sin embargo, esta configuración no es universal.
Algunos robots industriales utilizan distintas disposiciones de transmisión en función de la carga útil, el tamaño del robot, los requisitos de precisión y el diseño del fabricante.
Los ejes de muñeca de mayor tamaño también pueden utilizar reductores RV u otras tecnologías de reducción, mientras que los robots compactos pueden incorporar reductores armónicos en articulaciones más próximas a la base.
Ejemplo: Selección de reductores para un robot industrial con una carga útil de 20 kg
Considere un robot industrial de seis ejes diseñado para manipular una carga útil de 20 kg.
Las tres primeras articulaciones deben soportar no solo la carga útil, sino también los propios eslabones del robot y los conjuntos de articulaciones posteriores.
Como resultado, sus requisitos de par pueden ser considerablemente superiores a los de las articulaciones de la muñeca.
Para estas articulaciones sometidas a cargas elevadas, los reductores RV pueden ofrecer ventajas en cuanto a capacidad de par de salida y rigidez estructural.
En cambio, la sexta articulación controla principalmente la orientación giratoria del efector final.
Según las herramientas, la inercia de la carga útil, la velocidad de funcionamiento y las fuerzas externas del proceso, puede ser adecuado utilizar un reductor armónico compacto.
Sin embargo, los requisitos del reductor no pueden determinarse únicamente a partir de la carga útil de 20 kg.
También deben tenerse en cuenta las dimensiones de los eslabones del robot, la ubicación de los centros de gravedad, los perfiles de aceleración y el ciclo de trabajo.
Esto demuestra por qué la selección de reductores para las articulaciones robóticas debe basarse en las cargas específicas de cada articulación y no en una única clasificación de carga útil global.
Paso 3: Verifique la vida a fatiga de los reductores armónicos
En los reductores armónicos, la fatiga del estriado flexible es un aspecto importante para el funcionamiento a largo plazo.
El estriado flexible se deforma repetidamente a medida que gira el generador de onda.
A lo largo de numerosos ciclos de funcionamiento, esta deformación genera tensiones cíclicas en el componente flexible.
La vida útil del reductor está condicionada por:
El par aplicado y sus fluctuaciones
La velocidad de rotación
El número de ciclos de funcionamiento
La calidad de la lubricación
La temperatura
Las cargas de choque
El diseño y las propiedades del material del estriado flexible
Algunos modelos de fatiga mecánica y vida útil de rodamientos utilizan relaciones potenciales entre la carga y la vida prevista.
Sin embargo, no existe una ecuación universal de par-vida útil que permita predecir con precisión la vida útil de todos los reductores armónicos.
La relación real depende del diseño del producto del fabricante, su metodología de ensayo y sus criterios de fallo.
Por ello, cuando esté disponible, los ingenieros deben utilizar el método de cálculo de vida útil publicado por el fabricante del reductor.
Paso 4: Evalúe la temperatura de funcionamiento y la lubricación
La temperatura de funcionamiento puede influir en el rendimiento tanto de los reductores RV como de los armónicos.
En los reductores armónicos, las temperaturas elevadas pueden afectar al comportamiento de la lubricación, las propiedades de los materiales y el rendimiento a fatiga.
En los reductores RV, la temperatura puede influir en el funcionamiento de los rodamientos, la viscosidad del lubricante y las condiciones de contacto dentro del mecanismo de transmisión.
En entornos exigentes, como los de soldadura, fundición y fabricación a alta temperatura, los ingenieros deben verificar:
La temperatura de funcionamiento admisible
El lubricante recomendado
Las consideraciones sobre expansión térmica
La estanqueidad y la protección ambiental
Los requisitos de mantenimiento
En algunas aplicaciones, puede ser necesario incorporar refrigeración adicional, pantallas protectoras u otras medidas de gestión térmica.
4. Reductor RV o armónico: ¿cuál es mejor para su robot?
No hay un ganador universal entre los reductores RV y los reductores armónicos.
Cada tecnología ofrece ventajas en distintas condiciones mecánicas y de funcionamiento.
Los reductores RV suelen preferirse cuando las prioridades de diseño son una elevada capacidad de par, rigidez mecánica y resistencia a cargas externas considerables.
Los reductores armónicos resultan especialmente atractivos cuando son importantes las dimensiones compactas, el peso reducido, las relaciones de reducción elevadas y el juego reducido.
Para los fabricantes de robots industriales, la selección adecuada depende de las características de cada articulación.
La base de un robot y una articulación de muñeca rara vez tienen requisitos idénticos.
Del mismo modo, un robot de soldadura de alta exigencia y un robot compacto de montaje de precisión pueden requerir soluciones de transmisión muy distintas.
El enfoque de ingeniería más adecuado consiste en evaluar el perfil de carga completo de la articulación, los requisitos de movimiento, los objetivos de precisión, las limitaciones de instalación y la vida útil prevista.
5. Conclusión: Cómo elegir el reductor de precisión adecuado para el diseño de articulaciones robóticas
Los reductores RV y los armónicos no deben considerarse simplemente tecnologías rivales.
En muchos sistemas robóticos desempeñan funciones complementarias.
Los reductores RV ofrecen ventajas en transmisiones sometidas a cargas elevadas y en rigidez estructural.
Los reductores armónicos proporcionan una transmisión de precisión compacta y ligera, con relaciones de reducción elevadas y juego reducido.
Para los fabricantes de robots, la cuestión central de la selección no es qué tecnología de reducción es intrínsecamente superior.
La pregunta es:
¿Qué necesita la articulación del robot y qué reductor puede satisfacer esos requisitos con mayor eficacia?
Al analizar el par, la rigidez, la precisión de posicionamiento, el ciclo de trabajo, las condiciones ambientales y los requisitos de vida útil, los ingenieros pueden seleccionar una solución de transmisión de precisión que equilibre el rendimiento, la fiabilidad y las limitaciones de diseño del equipo.
Descubra las soluciones de reductores armónicos HONPINE para robótica
HONPINE ofrece soluciones de accionamiento armónico para articulaciones robóticas, equipos de automatización de precisión y otras aplicaciones de control de movimiento.
Para los fabricantes que desarrollan robots industriales, robots colaborativos o conjuntos compactos de articulaciones robóticas, seleccionar el reductor armónico adecuado es un paso importante para lograr un rendimiento de movimiento fiable.
Si está evaluando reductores armónicos para su aplicación robótica, póngase en contacto con HONPINE para obtener información técnica adicional, especificaciones de productos y asistencia en la selección.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
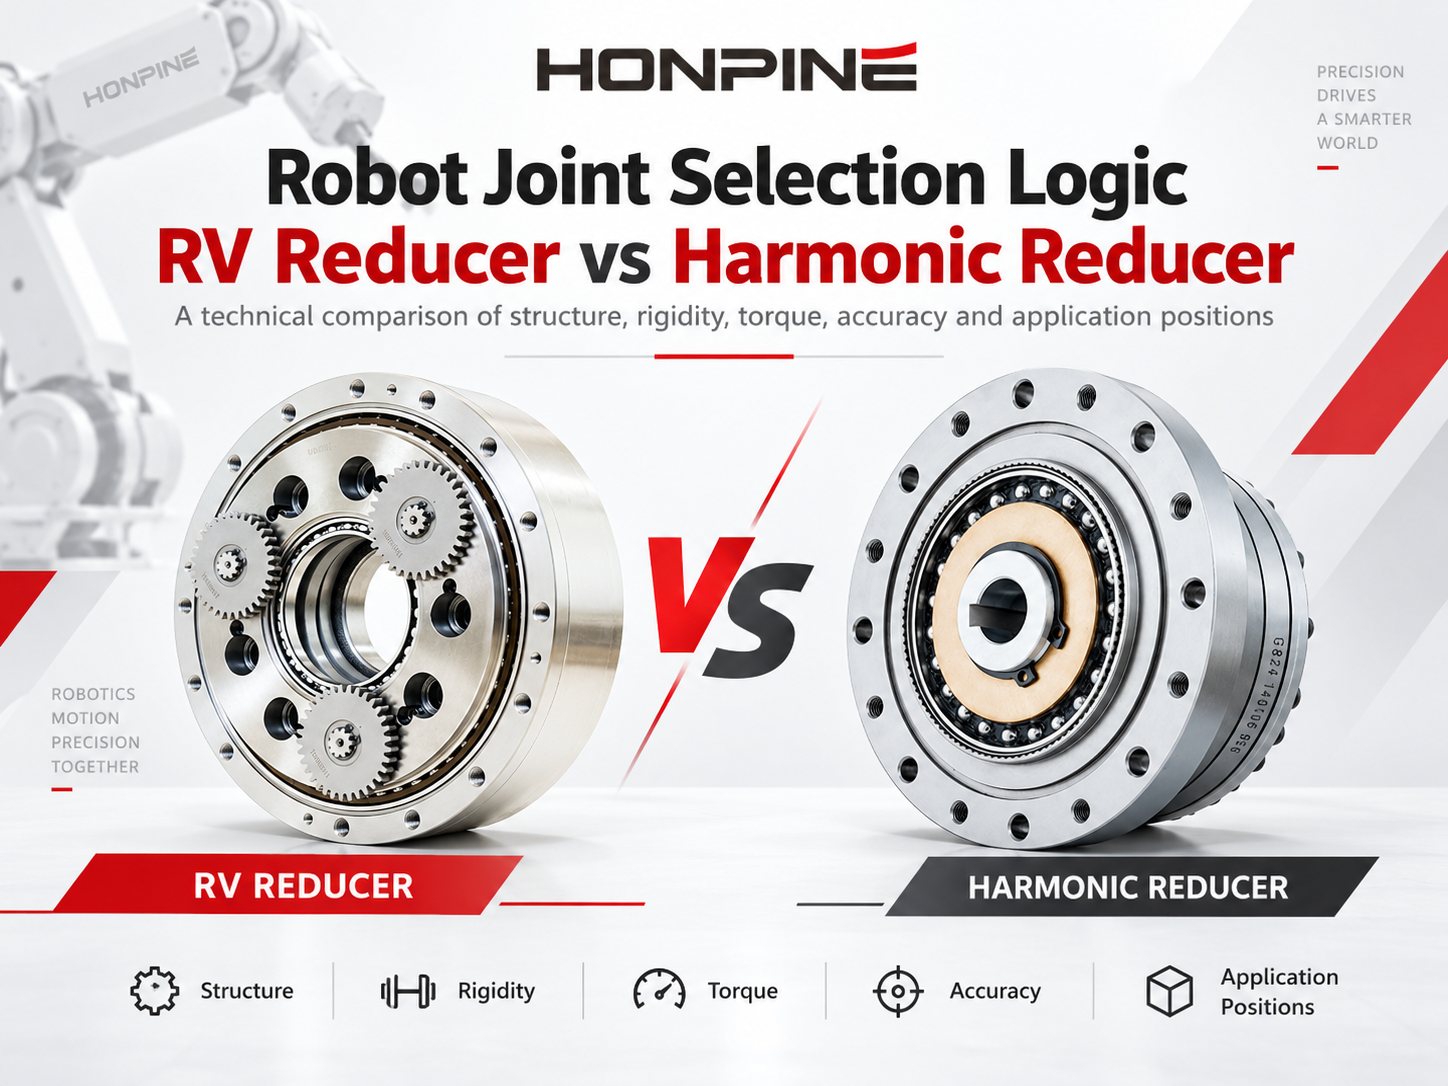
 RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?RV frente a reductor armónico: ¿qué caja reductora es adecuada para la articulación de su robot? La respuesta depende del par, la rigidez, la precisión, el espacio de instalación y las condiciones de funcionamiento. Esta guía compara sus principios de funcionamiento y cinco factores clave de rendimiento, y explica cómo evaluar las cargas de las articulaciones, la vida útil del reductor, la temperatura y la lubricación. Tanto si está diseñando la base, el hombro, el codo o la muñeca de un robot, utilice estos criterios para adaptar el reductor a los requisitos de cada articulación.
 ¿Cómo encontrar un proveedor fiable de actuadores de articulación robótica?Elegir el proveedor adecuado de actuadores de articulación robótica es esencial para garantizar un rendimiento fiable, una integración fluida y el éxito del proyecto a largo plazo. Además de las especificaciones del producto, es necesario conocer la experiencia técnica, la capacidad de producción y el servicio posventa del proveedor. En esta guía, Allen Li, fundador de HONPINE, explica cómo evaluar estos tres factores al adquirir actuadores de articulación armónicos y planetarios para robótica y automatización industrial.
 Reductor armónico vs. actuador rotativo armónico: ¿cuál es mejor para las máquinas herramienta CNC?Elegir entre un reductor armónico y un actuador rotativo armónico es una decisión importante en el diseño de máquinas herramienta CNC. Ambas soluciones ofrecen control de movimiento de alta precisión, pero difieren en integración, requisitos de instalación, rigidez y flexibilidad del sistema. Para mesas rotativas de cuarto eje CNC y sistemas compactos de mecanizado de cinco ejes, seleccionar la transmisión armónica adecuada puede influir significativamente en el rendimiento de la máquina. En este artículo, Theodore Li, director técnico de HONPINE, compara los reductores armónicos y los actuadores rotativos armónicos para ayudar a los ingenieros a identificar la solución más adecuada para sus aplicaciones CNC.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 RV frente a reductor armónico: ¿cómo elegir la caja reductora adecuada para las articulaciones de un robot?RV frente a reductor armónico: ¿qué caja reductora es adecuada para la articulación de su robot? La respuesta depende del par, la rigidez, la precisión, el espacio de instalación y las condiciones de funcionamiento. Esta guía compara sus principios de funcionamiento y cinco factores clave de rendimiento, y explica cómo evaluar las cargas de las articulaciones, la vida útil del reductor, la temperatura y la lubricación. Tanto si está diseñando la base, el hombro, el codo o la muñeca de un robot, utilice estos criterios para adaptar el reductor a los requisitos de cada articulación.
 ¿Cómo encontrar un proveedor fiable de actuadores de articulación robótica?Elegir el proveedor adecuado de actuadores de articulación robótica es esencial para garantizar un rendimiento fiable, una integración fluida y el éxito del proyecto a largo plazo. Además de las especificaciones del producto, es necesario conocer la experiencia técnica, la capacidad de producción y el servicio posventa del proveedor. En esta guía, Allen Li, fundador de HONPINE, explica cómo evaluar estos tres factores al adquirir actuadores de articulación armónicos y planetarios para robótica y automatización industrial.
 Reductor armónico vs. actuador rotativo armónico: ¿cuál es mejor para las máquinas herramienta CNC?Elegir entre un reductor armónico y un actuador rotativo armónico es una decisión importante en el diseño de máquinas herramienta CNC. Ambas soluciones ofrecen control de movimiento de alta precisión, pero difieren en integración, requisitos de instalación, rigidez y flexibilidad del sistema. Para mesas rotativas de cuarto eje CNC y sistemas compactos de mecanizado de cinco ejes, seleccionar la transmisión armónica adecuada puede influir significativamente en el rendimiento de la máquina. En este artículo, Theodore Li, director técnico de HONPINE, compara los reductores armónicos y los actuadores rotativos armónicos para ayudar a los ingenieros a identificar la solución más adecuada para sus aplicaciones CNC.
 ¿Cómo elegir actuadores articulares armónicos para un brazo robótico de 7 GDL?Soy Theodore Li, director técnico de HONPINE. La elección de actuadores articulares armónicos para un brazo robótico de 7 GDL comienza con los requisitos de par, peso e instalación de cada articulación. Esta guía utiliza como ejemplo una configuración con TCHL 20 para el hombro y TCHL 14 para la muñeca, y posteriormente analiza la detección de par, el control adaptable y las consideraciones de la serie HAG para aplicaciones robóticas exigentes.
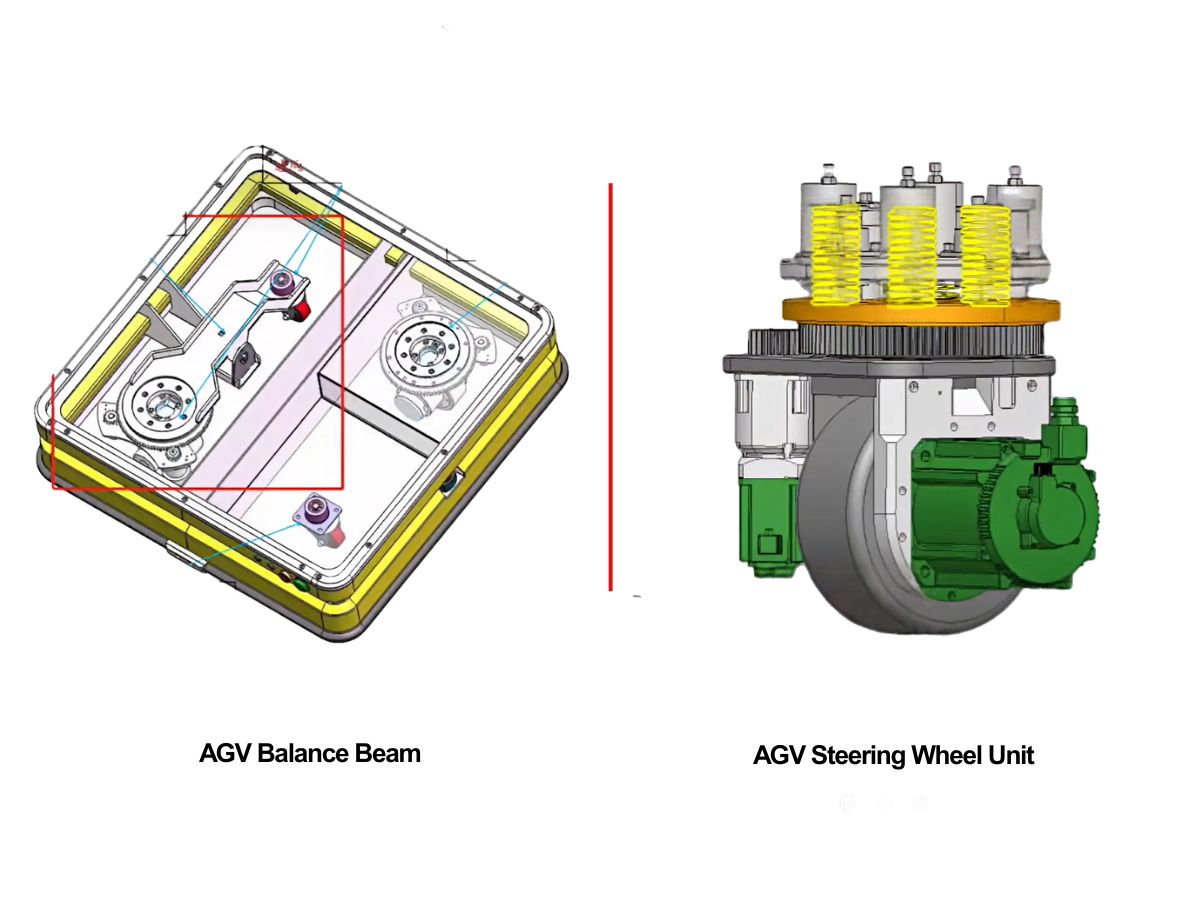
 Suspensión de AGV: ¿Debe elegir un balancín o una unidad motriz de dirección con resorte?La elección de un sistema de suspensión para AGV comienza con el rango de carga del vehículo y las condiciones del suelo. Los balancines y las unidades motrices de dirección con resorte ofrecen enfoques diferentes para mantener el contacto de las ruedas y gestionar las cargas sobre ellas. Esta guía de HONPINE compara ambas opciones y explica cómo evaluar la tracción, el recorrido de la suspensión, el espacio de instalación y el mantenimiento antes de elegir una configuración.
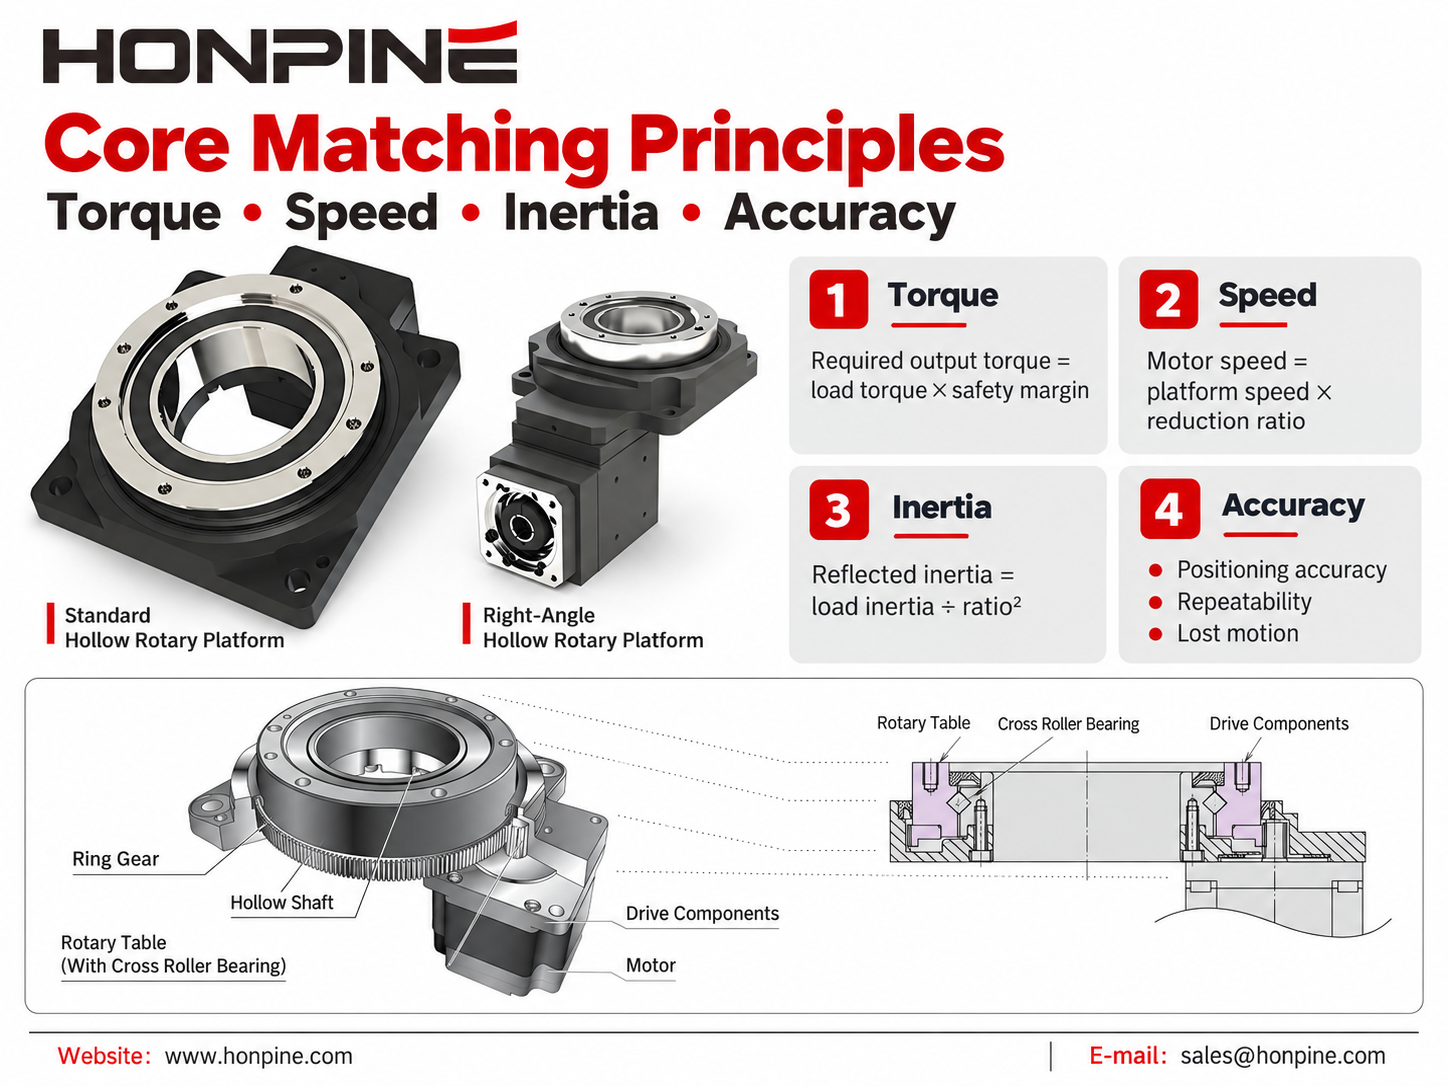
 Compatibilidad de motores para plataformas rotativas huecas: guía completaSeleccionar el motor adecuado para una plataforma rotativa hueca es esencial para lograr un posicionamiento preciso, un funcionamiento estable y una automatización eficiente. Esta guía explica cómo combinar servomotores, motores paso a paso y motores de CC sin escobillas con plataformas rotativas huecas según los requisitos de par, velocidad, inercia, precisión e instalación. Explore directrices prácticas para la selección de motores, combinaciones de aplicaciones típicas y soluciones de montaje que ahorran espacio para encontrar la configuración adecuada para su proyecto de automatización.