¿Cómo están influyendo las tendencias de la industria robótica en 2026 en la demanda de módulos de articulación integrados y motores de rueda?
Hola a todos. Soy Allen Li, fundador de HONPINE. Hoy me gustaría compartir mis observaciones sobre la industria de la robótica de servicio en 2025–2026 y analizar cómo las tendencias cambiantes del sector están influyendo en la demanda demódulos de articulación integradosymotores de buje.
La industria de la robótica ha logrado avances significativos tanto en tecnología como en rendimiento. Sin embargo, a medida que los robots se acercan a la implementación comercial y a la fabricación a gran escala, los requisitos de las distintas aplicaciones y de los fabricantes son cada vez más diversos.
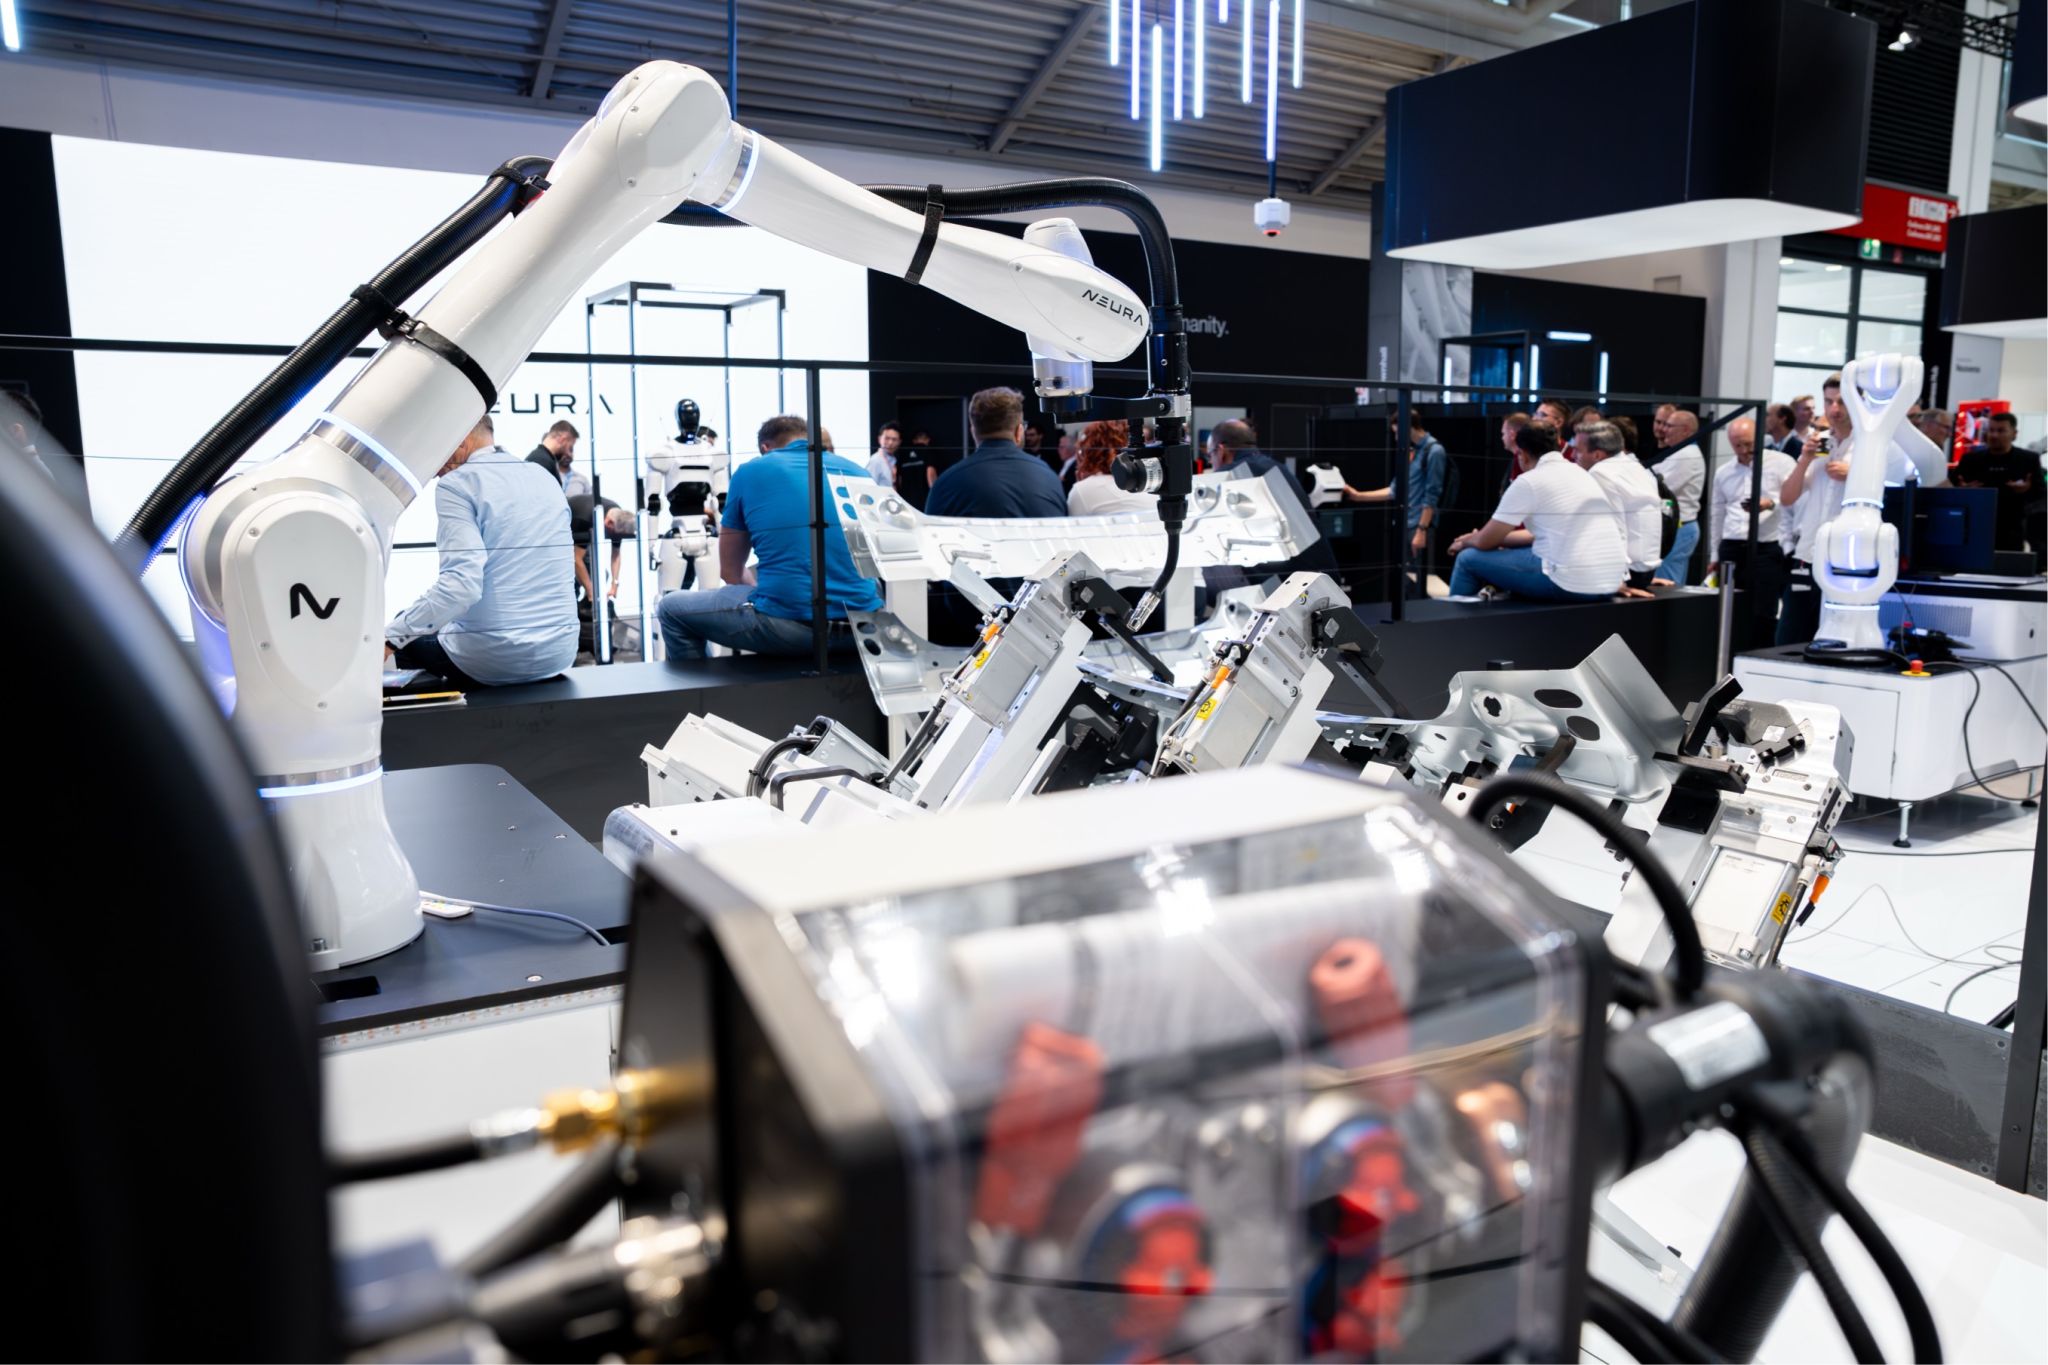
En 2026, los fabricantes de robots con los que trabajamos están desarrollando una amplia variedad de sistemas robóticos, incluidos robots humanoides, robots de doble brazo, robots cuadrúpedos, robots con ruedas, robots colaborativos, manipuladores móviles, robots con manos diestras, robots exoesqueléticos y robots especializados.
Muchas empresas de robótica están avanzando hacia sistemas robóticos más diversificados, multifuncionales y basados en IA.
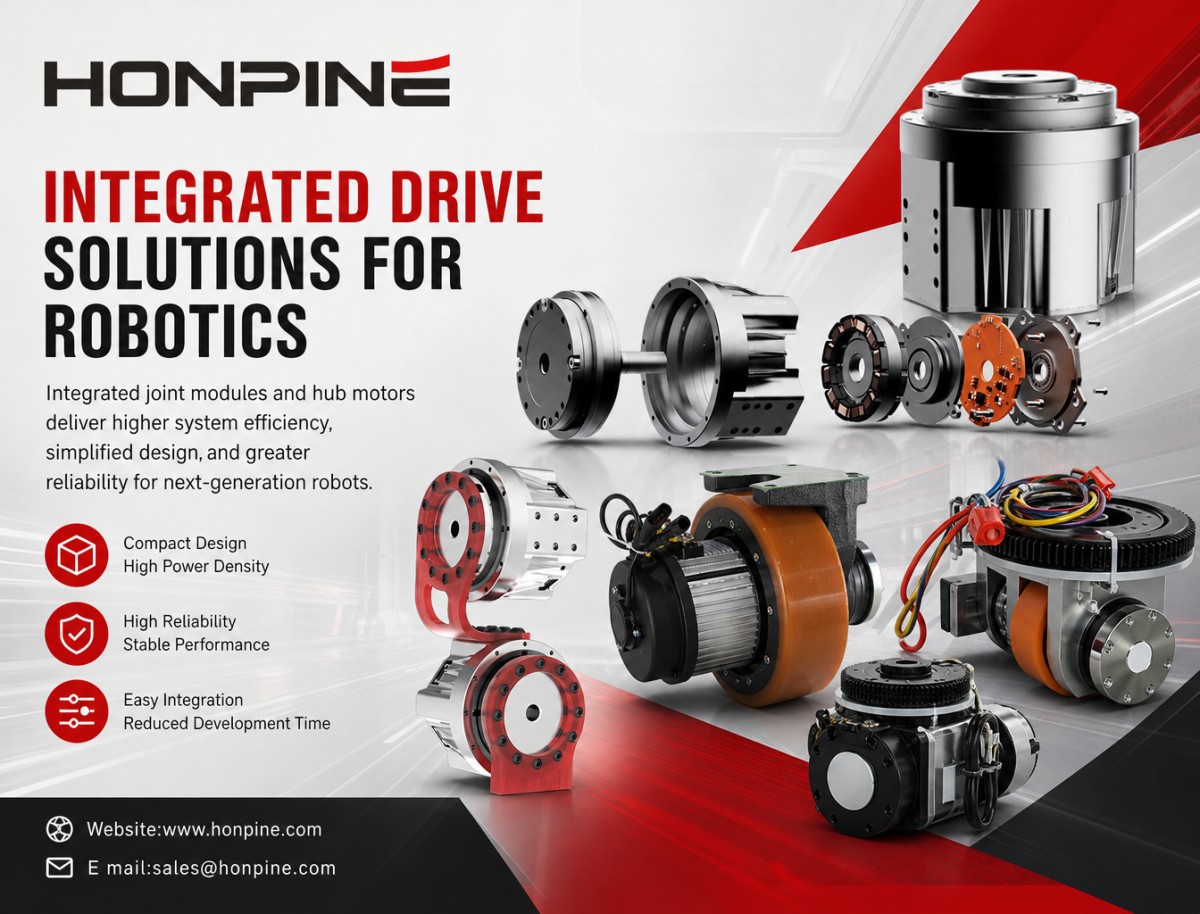
A medida que los robots pasan de los entornos de laboratorio a condiciones de trabajo reales, sus sistemas de accionamiento deben ofrecer mayor fiabilidad, facilidad de mantenimiento y uniformidad de fabricación. La integración de motores, reductores, encoders, sensores y controladores en módulos funcionales validados ayuda a reducir las tareas de integración repetitivas y simplifica el desarrollo de sistemas.
Esto plantea una pregunta importante: ¿Por qué cada vez más fabricantes de robots eligenmódulos de articulación integradosymotores de bujeen lugar de desarrollar cada componente de accionamiento por separado?
¿Por qué están adquiriendo mayor importancia los módulos de articulación integrados y los motores de buje en la robótica?
La creciente demanda desoluciones de accionamiento integradasestá estrechamente relacionada con los cambios en los requisitos del desarrollo y la fabricación de robots.
1. Acortar los ciclos de desarrollo de robots
Los módulos de accionamiento preintegrados reducen el tiempo necesario para seleccionar componentes, diseñar sistemas mecánicos, integrar sistemas eléctricos y depurar el sistema. Esto permite a los equipos de ingeniería centrarse más en la arquitectura del robot, los algoritmos de movimiento y el desarrollo específico para cada aplicación.
2. Mejorar la reproducibilidad de los productos y la eficiencia de la producción en serie
Los módulos funcionales estandarizados ayudan a los fabricantes a mantener un rendimiento más uniforme en distintas unidades de robots. Esto es especialmente importante al pasar del desarrollo de prototipos a la producción de lotes pequeños y, finalmente, a la fabricación a gran escala.
3. Mejorar la compatibilidad mecánica y eléctrica
Los motores, reductores, encoders, sensores y controladores deben funcionar conjuntamente como un sistema coordinado. Las soluciones integradas pueden reducir los problemas de compatibilidad entre componentes y simplificar el montaje mecánico, el cableado, la comunicación y la integración del control.
4. Adaptarse a distintas arquitecturas robóticas
Los distintos tipos de robots requieren configuraciones de accionamiento diferentes. Los módulos de articulación integrados se utilizan ampliamente en robots articulados, humanoides, cuadrúpedos y colaborativos, mientras que los motores de buje ofrecen soluciones de accionamiento compactas para robots con ruedas y plataformas robóticas móviles.
5. Reducir la complejidad del mantenimiento a largo plazo y de la cadena de suministro
La compra y gestión de múltiples componentes individuales puede aumentar la complejidad de la coordinación con proveedores, la gestión de repuestos y el mantenimiento. Los módulos integrados ayudan a simplificar la gestión de componentes y ofrecen un enfoque más estandarizado para el mantenimiento y la sustitución.
6. Permitir que las empresas de robótica se centren en sus tecnologías principales
Al externalizar el desarrollo y la integración de componentes de accionamiento esenciales a proveedores especializados, los fabricantes de robots pueden destinar más recursos de ingeniería a sus ventajas competitivas, como los algoritmos de IA, los sistemas de percepción, la planificación del movimiento y el desarrollo de aplicaciones.
El desarrollo de robots está pasando del diseño de componentes individuales a la colaboración a nivel de sistema
En las primeras etapas del desarrollo de robots, los equipos de ingeniería suelen centrarse en el rendimiento de cada articulación, incluidos el par, la velocidad, la precisión de posicionamiento y la capacidad de carga.
Sin embargo, a medida que las estructuras robóticas se vuelven más complejas, el rendimiento de los componentes individuales ya no basta para determinar el rendimiento general de un robot.
Por ejemplo, un robot humanoide puede tener decenas de articulaciones que funcionan conjuntamente. Su rendimiento depende no solo del par y la velocidad de cada módulo de articulación, sino también de la coordinación del movimiento, la realimentación del par, los algoritmos de control y la comunicación entre las distintas unidades de accionamiento.
Por lo tanto, los desarrolladores de robots deben coordinar varias disciplinas de ingeniería, entre ellas:
Diseño mecánico e integración estructural.
Realimentación del par de las articulaciones y algoritmos de control del movimiento.
Comunicación e intercambio de datos entre las unidades de accionamiento.
Coordinación y sincronización del movimiento multieje.
Gestión térmica y estabilidad operativa a largo plazo.
Esto significa que los módulos de articulación integrados ya no son simplemente combinaciones de motores y reductores. Se están convirtiendo en unidades funcionales importantes dentro de la arquitectura de control general del robot.
De manera similar, los motores de buje utilizados en robots móviles deben funcionar conjuntamente con los sistemas de dirección, los algoritmos de navegación, las estructuras del chasis y los controladores de movimiento.
El futuro de los sistemas de accionamiento robótico dependerá cada vez más de la eficacia con que los módulos individuales trabajen conjuntamente como parte de una plataforma robótica completa.
La fiabilidad operativa a largo plazo está adquiriendo tanta importancia como el rendimiento inicial
La competencia en la industria de la robótica está dejando atrás gradualmente la búsqueda de especificaciones de rendimiento individuales.
En el futuro, los fabricantes de robots deberán equilibrar el rendimiento, la fiabilidad, los costes de fabricación y los requisitos del ciclo de vida del producto.
Un robot que funciona bien durante las pruebas iniciales puede enfrentarse a dificultades al operar de forma continua en entornos de trabajo reales. El rendimiento térmico, el desgaste de los componentes, la facilidad de mantenimiento, los costes de sustitución y la estabilidad del suministro influyen en su viabilidad comercial.
Como resultado, también está cambiando la relación entre los fabricantes de robots y los proveedores de componentes esenciales. Es posible que ya no se limite a una relación de compra convencional.
Durante las primeras etapas de desarrollo, es posible que los proveedores deban participar en el diseño mecánico, la selección del sistema de accionamiento y la adaptación de parámetros.
Durante la validación del producto, ambas partes pueden tener que realizar pruebas conjuntas, evaluar el rendimiento y efectuar ajustes de ingeniería.
Durante la producción en serie, los proveedores deben garantizar una capacidad de entrega estable, una calidad de producto uniforme y un soporte técnico ágil.
Por lo tanto, para los fabricantes de robots, elegir un proveedor de sistemas de accionamiento se está convirtiendo en una decisión de ingeniería y de cadena de suministro a largo plazo, en lugar de una simple decisión de compra de componentes.
¿Cómo responde HONPINE a las cambiantes demandas de la industria de la robótica?
En HONPINE, creemos que el desarrollo de productos y la planificación de la fabricación deben estar estrechamente vinculados a los cambios del mercado de la robótica.
Nuestrosmódulos de articulación robóticaymotores de bujese desarrollan para responder a los requisitos cambiantes de las distintas arquitecturas robóticas y aplicaciones del mundo real.
Nos centramos en ofrecer soluciones de accionamiento integradas que ayuden a los fabricantes de robots a simplificar la integración de sistemas, mejorar la uniformidad de los productos y acelerar la transición del desarrollo de prototipos a la producción comercial.
La atención al cliente también es una parte importante de nuestro enfoque.
En lugar de centrarse únicamente en la entrega de productos, HONPINE hace hincapié en la comunicación técnica personalizada y el servicio posventa. Trabajamos con nuestros clientes en las distintas etapas del desarrollo, desde la creación inicial de prototipos y las pruebas de muestras hasta los pedidos de lotes pequeños y la producción a gran escala.
A lo largo de los años, hemos acompañado a numerosas empresas de robótica mientras sus productos y negocios crecían.
Creemos que el futuro de la robótica no estará definido por un único tipo de robot ni por una única tecnología de accionamiento. Más bien, estará determinado por la colaboración entre fabricantes de robots, proveedores de componentes esenciales y el ecosistema más amplio de la robótica.
En HONPINE, seguiremos atentos a estos avances del sector e invirtiendo en tecnologías de transmisión de precisión ytecnologías de accionamiento integradaspara respaldar la próxima generación de sistemas robóticos.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
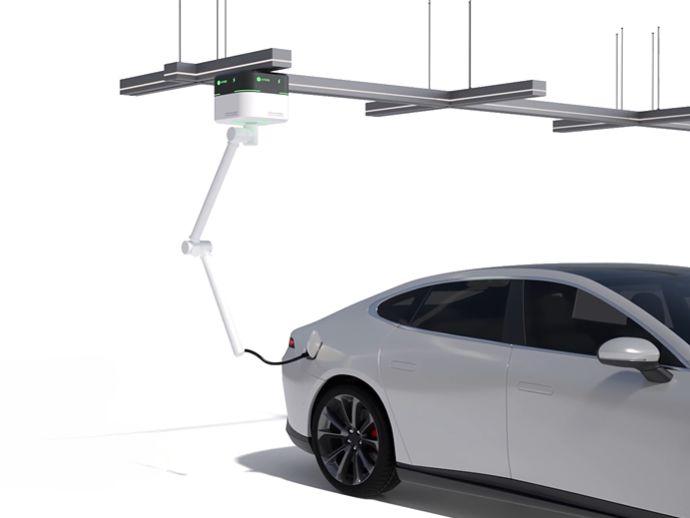
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
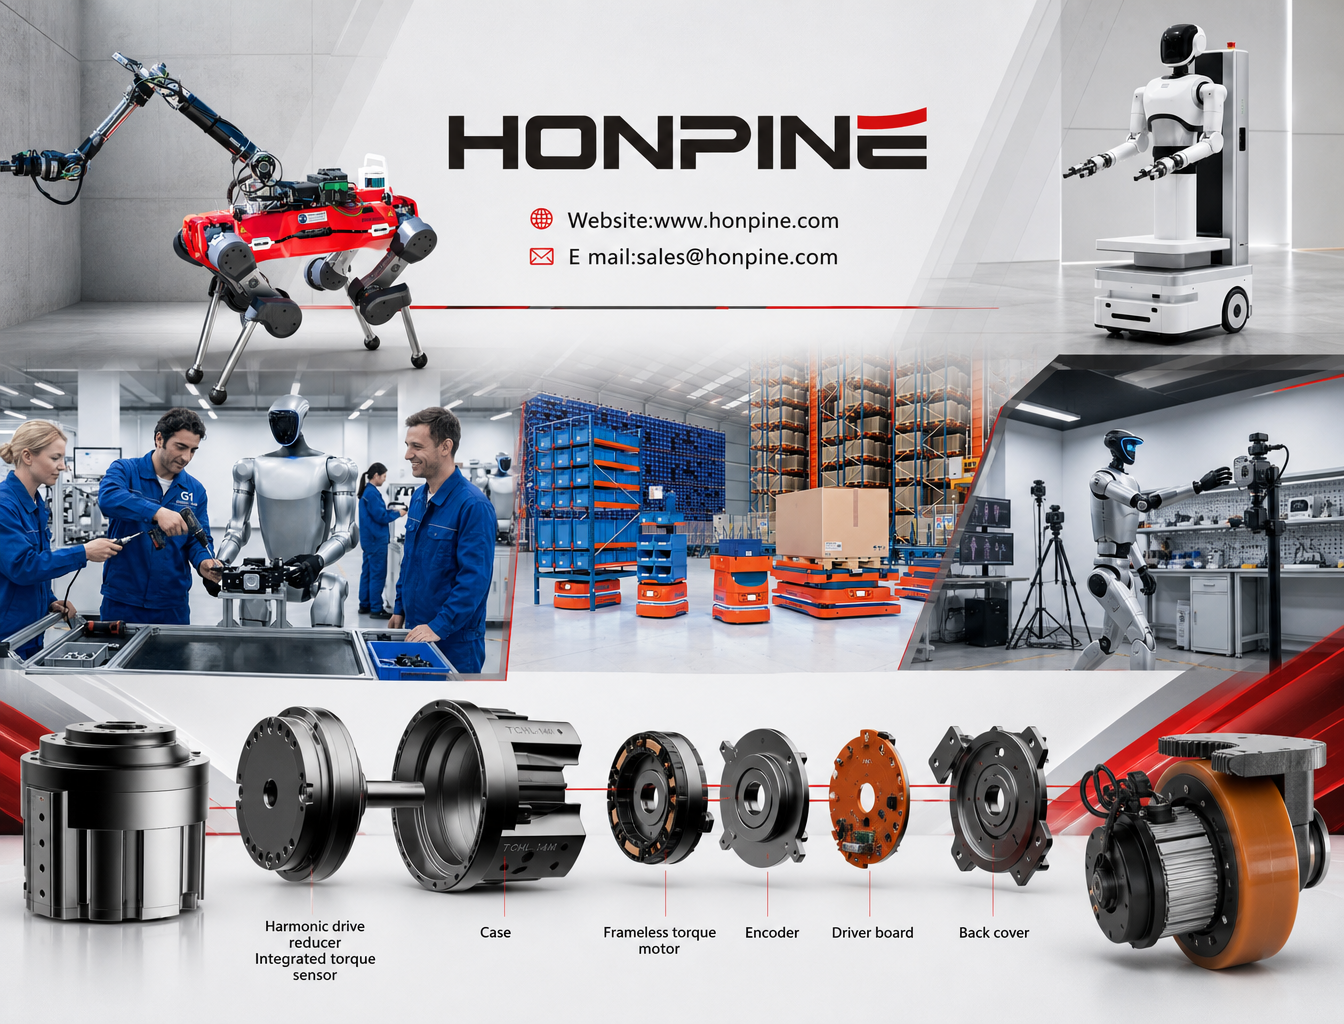
 ¿Cómo están influyendo las tendencias de la industria robótica en 2026 en la demanda de módulos de articulación integrados y motores de rueda?La industria de la robótica está entrando en una nueva etapa de desarrollo en 2026, con aplicaciones que se amplían desde los robots humanoides y cuadrúpedos hasta los manipuladores móviles, los robots colaborativos y los sistemas robóticos especializados. A medida que los fabricantes pasan del desarrollo de prototipos a la comercialización y la producción en masa, también cambian las exigencias de los sistemas de accionamiento robótico. En este artículo, Allen Li, fundador de HONPINE, comparte sus observaciones sobre la evolución del mercado de la robótica y explica por qué los módulos de articulación integrados y los motores de cubo son cada vez más importantes para mejorar la integración del sistema, la uniformidad de los productos y la fiabilidad operativa a largo plazo.
 Los 3 mejores reductores armónicos para equipos de semiconductoresLos equipos de fabricación de semiconductores requieren un control de movimiento de alta precisión, estructuras mecánicas compactas y un rendimiento de transmisión fiable. Desde robots de manipulación de obleas y sistemas OHT hasta equipos de litografía y metrología, cada aplicación plantea diferentes exigencias a los reductores armónicos. En este artículo, Theodore Li, director técnico de HONPINE, presenta tres soluciones de reductores armónicos: la serie FHG de eje hueco, la serie FHD ultrafina y la serie FSD ultraplana. También examinaremos 10 parámetros técnicos clave que los ingenieros deben tener en cuenta al seleccionar un reductor armónico para equipos de semiconductores, como el par nominal, el juego, la rigidez torsional, el diámetro del eje hueco y la carga de momento admisible.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 ¿Cómo están influyendo las tendencias de la industria robótica en 2026 en la demanda de módulos de articulación integrados y motores de rueda?La industria de la robótica está entrando en una nueva etapa de desarrollo en 2026, con aplicaciones que se amplían desde los robots humanoides y cuadrúpedos hasta los manipuladores móviles, los robots colaborativos y los sistemas robóticos especializados. A medida que los fabricantes pasan del desarrollo de prototipos a la comercialización y la producción en masa, también cambian las exigencias de los sistemas de accionamiento robótico. En este artículo, Allen Li, fundador de HONPINE, comparte sus observaciones sobre la evolución del mercado de la robótica y explica por qué los módulos de articulación integrados y los motores de cubo son cada vez más importantes para mejorar la integración del sistema, la uniformidad de los productos y la fiabilidad operativa a largo plazo.
 Sumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes mientras se recupera su negocio de reductores para robotsSumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes a medida que se recupera la demanda de reductores para robots. Descubra qué significan estos resultados para los proveedores de CNC y robótica.
 Máquina herramienta austriaca destacará en la novena CIIE junto con medidas aduanerasEl fabricante austriaco de máquinas herramienta WFL exhibirá su centro de torneado y fresado M35-G en la novena CIIE. Descubra la máquina y las medidas aduaneras que respaldan a los expositores.
 El informe económico diario destaca los avances de la industria de máquinas herramienta de ChinaLa industria de máquinas herramienta de China está avanzando en tecnologías clave, equipos de alta gama y coordinación de la cadena de suministro. Descubra los principales avances y sus implicaciones para los fabricantes.
 Guoyuan Securities: la política y la tecnología impulsan la localización de las máquinas herramientaDescubra cómo la política y la tecnología están impulsando la localización de las máquinas herramienta, desde los sistemas CNC de alta gama hasta los husillos de precisión, en el análisis de Guoyuan Securities.
 Los beneficios de la industria china de máquinas herramienta aumentan más de un 110 % ante el repunte de la demanda de equipos de alta gamaLa industria china de máquinas herramienta registra un aumento del 110,8 % en sus beneficios, impulsado por el crecimiento de la demanda de equipos de alta gama. Descubra qué podrían significar las carteras de pedidos más amplias para los compradores de máquinas CNC.
 China Finance Online: las políticas y la tecnología impulsan la sustitución de máquinas herramientaLa sustitución de máquinas herramienta en China está cobrando impulso gracias al apoyo de las políticas y a la innovación en CNC. Descubra oportunidades de abastecimiento y riesgos clave para los compradores.
 CCTV informa de la subida de los precios y las ventas de herramientas de corte a medida que se recupera el sector de la máquina herramientaLos precios y las ventas de herramientas de corte están aumentando a medida que se recupera el sector de la máquina herramienta de China. Descubra el reportaje de CCTV sobre beneficios, pedidos y nuevas demandas.
 Las acciones de máquinas herramienta suben mientras Shenyang Machine Tool y Jianshe Industry alcanzan el límite de cotizaciónLas acciones de máquinas herramienta subieron cuando Shenyang Machine Tool y Jianshe Industry alcanzaron los límites de cotización. Descubra la historia de financiación colectiva de CNC y los aspectos clave que deben tener en cuenta los compradores.
 Shanghái se propone instalar 8.000 robots humanoides en las fábricas para 2028Shanghái se propone tener 8.000 robots humanoides en las fábricas para 2028. Descubra qué podría significar su plan de fabricación inteligente para el mecanizado CNC y los proveedores de equipos.
 Los pedidos de máquinas herramienta chinas se extienden hasta el próximo año mientras los beneficios del primer semestre aumentan un 110.8%Los pedidos de máquinas herramienta chinas se extienden hasta el próximo año mientras los beneficios del primer semestre aumentan un 110.8%. Descubra la demanda de máquinas de cinco ejes y las perspectivas para los compradores.