¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?
En 2026, tras mantener conversaciones técnicas con decenas de fabricantes de robots humanoides, algo me ha quedado cada vez más claro: muchas empresas no se limitan a desarrollar robots humanoides capaces de caminar o realizar movimientos básicos. Persiguen un objetivo mucho más ambicioso: crear robots humanoides capaces de realizar tareas delicadas y prácticas que ayuden realmente a las personas en su vida diaria y en entornos industriales.
Hola a todos. Soy Theodore Li, director técnico de HONPINE.
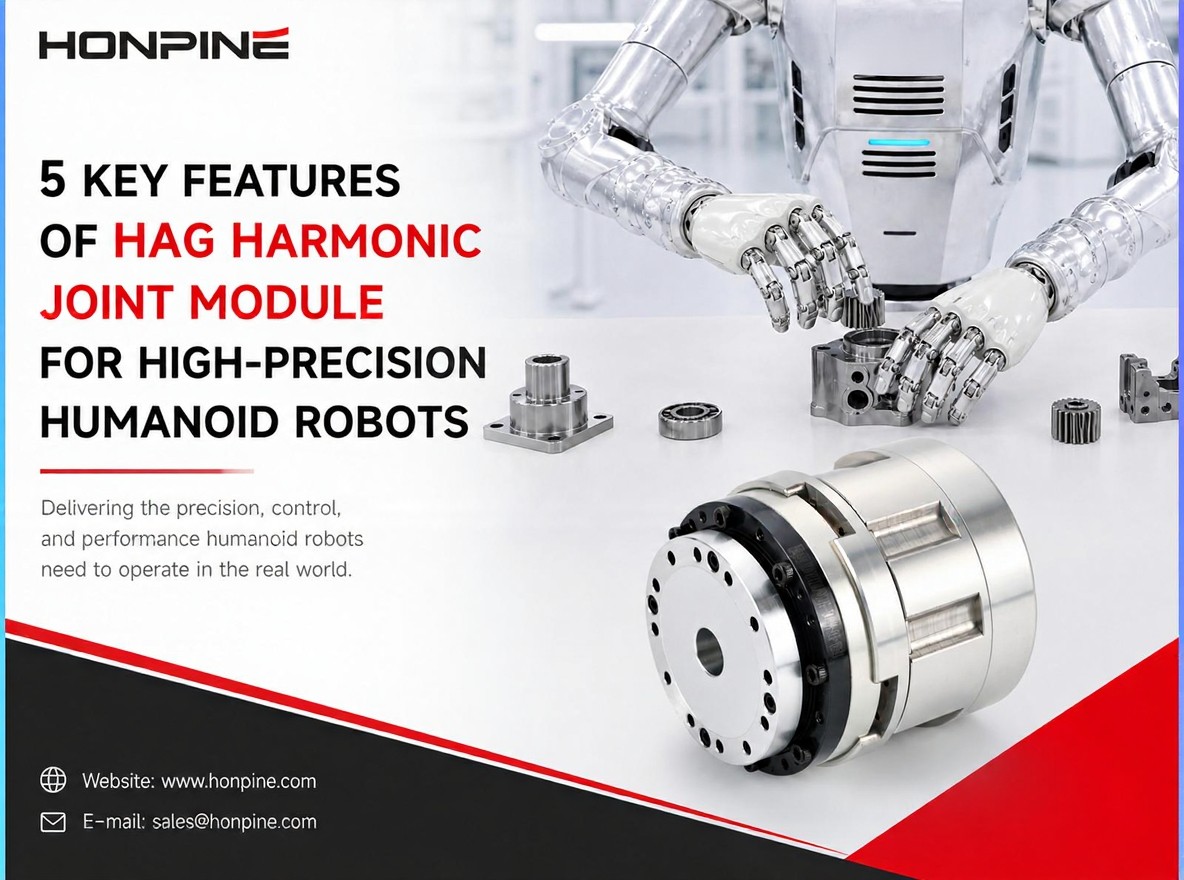
Hoy quiero presentar un módulo de articulación armónica diseñado para robots humanoides que necesitan hacer algo más que moverse. Para los robots que deben realizar tareas reales que requieren posicionamiento preciso, control exacto de la fuerza y movimiento estable, recomiendo el módulo de articulación armónica HAG de HONPINE.
Cinco ventajas clave del módulo de articulación armónica HAG de HONPINE
1. Alta precisión de posicionamiento y excelente control del par
La base de movimientos precisos y similares a los humanos
Los robots humanoides deben realizar tareas complejas como montaje, manipulación de objetos, agarre y marcha. Estas aplicaciones exigen una precisión de posicionamiento de las articulaciones y un control del movimiento muy elevados.
El módulo de articulación armónica HAG de HONPINE ofrece varias prestaciones para facilitar el control de movimiento de alta precisión:
Dos encoders absolutos: Todos los modelos incorporan un encoder absoluto de una vuelta de 20 bits (1.048.576 cuentas por revolución) y un encoder absoluto multivuelta de 12 bits, compatibles con el protocolo de comunicación BiSS-C.
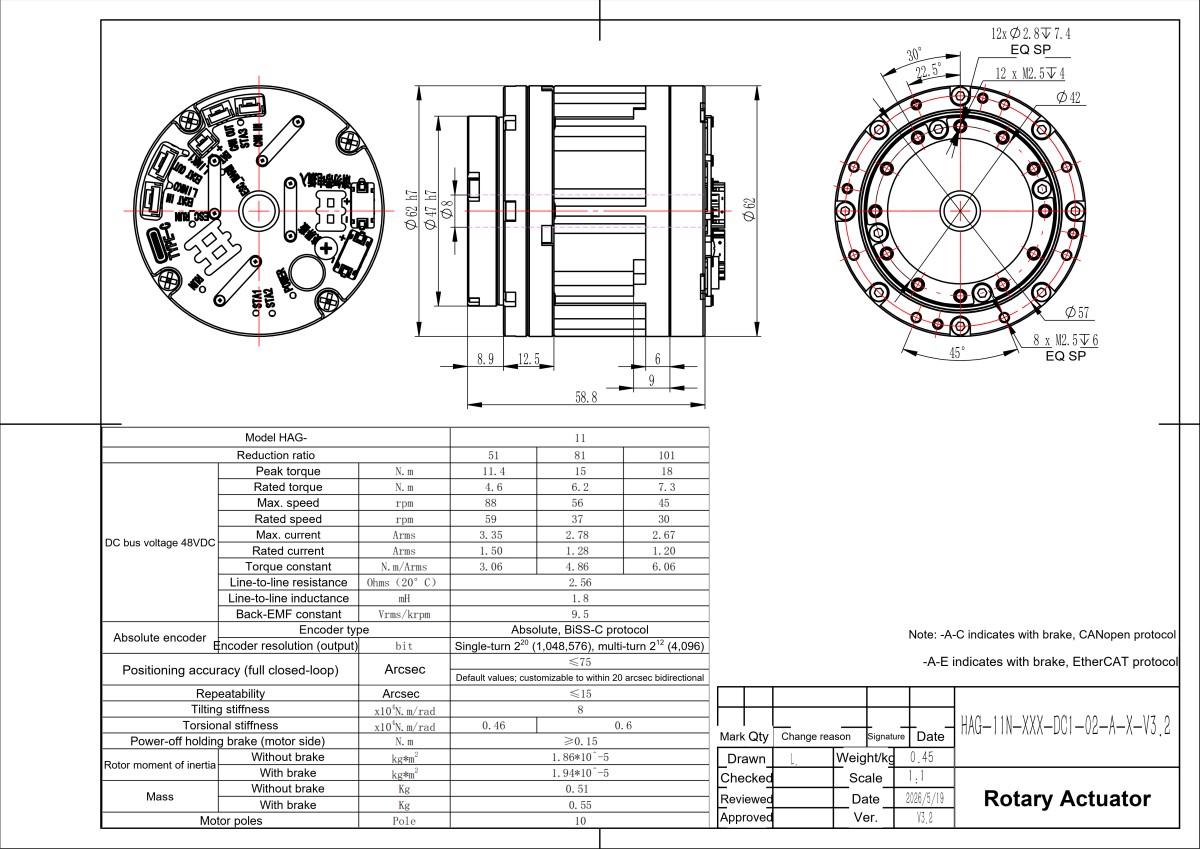
Alta precisión de posicionamiento: La precisión de posicionamiento unidireccional puede alcanzar ≤45 arcsec, con una repetibilidad de ≤10 arcsec. Estas especificaciones ayudan a los robots humanoides a realizar ajustes de movimiento precisos y a mantener un posicionamiento más uniforme durante operaciones complejas.
Sensor de par opcional: Según las especificaciones del producto, la serie HAG admite un sensor de par integrado opcional (sufijo T), con rangos de medición de 25 N·m a 500 N·m y una no linealidad de hasta el 0,5 %.
Esto permite aplicar estrategias de control basadas en el par, como la interacción flexible, la realimentación de fuerza y la detección de colisiones, esenciales para una colaboración más segura entre personas y robots y para tareas de manipulación delicada.
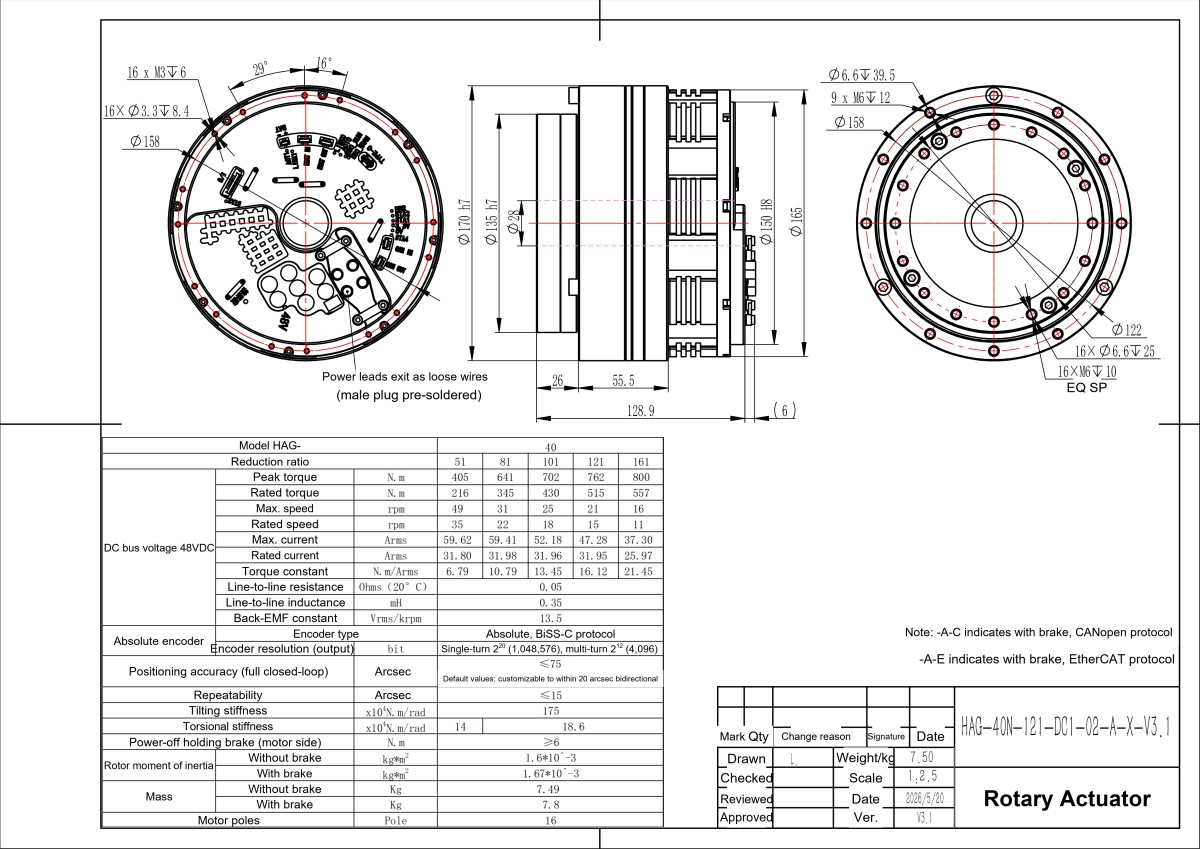
Alta rigidez torsional: los modelos de mayor tamaño, como el HAG-40, ofrecen una rigidez torsional de hasta 18.6 × 10⁴ N·m/rad. Una alta rigidez torsional ayuda a reducir la deformación bajo carga, atenuar las vibraciones no deseadas y mantener la estabilidad del movimiento y la precisión de posicionamiento del efector final.
2. Alta densidad de par y gran capacidad de sobrecarga
Para satisfacer las exigentes necesidades de potencia de los robots humanoides
Las articulaciones de la cadera y la rodilla necesitan un par suficiente para realizar movimientos exigentes como saltar, subir escaleras, ponerse de pie y recuperarse de una caída. Al mismo tiempo, el espacio de instalación y la capacidad de la batería limitados de los robots humanoides hacen que la densidad de par y el peso total sean factores de diseño críticos.
La serie HAG de HONPINE ofrece un amplio rango de pares para adaptarse a los distintos requisitos de las articulaciones.
Amplio rango de pares: Desde el HAG-11, con un par máximo de 11.4 a 18 N·m, hasta el HAG-40, que ofrece un par máximo de hasta 800 N·m y un par nominal de 557 N·m, la serie HAG cubre una amplia variedad de aplicaciones en las articulaciones de robots humanoides.
Los modelos más pequeños pueden considerarse para aplicaciones como las articulaciones de la muñeca y el brazo, mientras que los modelos de mayor tamaño son adecuados para articulaciones sometidas a cargas más elevadas, como los hombros, las caderas y las rodillas, según el diseño mecánico del robot y los requisitos de carga.
Gran capacidad de sobrecarga a corto plazo: Los robots humanoides se enfrentan con frecuencia a condiciones transitorias de carga elevada durante movimientos dinámicos. Por ejemplo, el HAG-25 tiene un rango de par nominal de 48–115 N·m y un rango de par máximo de 86–203 N·m.
Esta capacidad adicional de par a corto plazo ayuda a realizar movimientos exigentes como saltar, acelerar rápidamente y recuperarse de una caída.
3. Diseño compacto y ligero con guiado de cables por un orificio pasante
Optimizado para el limitado espacio interior de los robots humanoides
La distribución interna de los robots humanoides está sujeta a importantes limitaciones. Cada componente debe colocarse cuidadosamente, y el exceso de peso afecta directamente a la autonomía de la batería, el rendimiento dinámico y la eficiencia energética general.
El módulo de articulación armónica HAG responde a estos retos con su arquitectura integrada y su diseño de orificio pasante.
Guiado de cables por un orificio pasante: la serie HAG cuenta con un orificio central pasante para el cableado interno. Por ejemplo, el HAG-20 tiene un diámetro de orificio central de Φ16.8 mm, mientras que el HAG-40 ofrece un orificio de Φ28 mm.
Los cables de alimentación, las líneas de comunicación y otros cables necesarios pueden pasar por el centro de la articulación, lo que ayuda a simplificar la gestión del cableado interno y a reducir las interferencias, las dobleces y el desgaste causados por el tendido externo de cables.
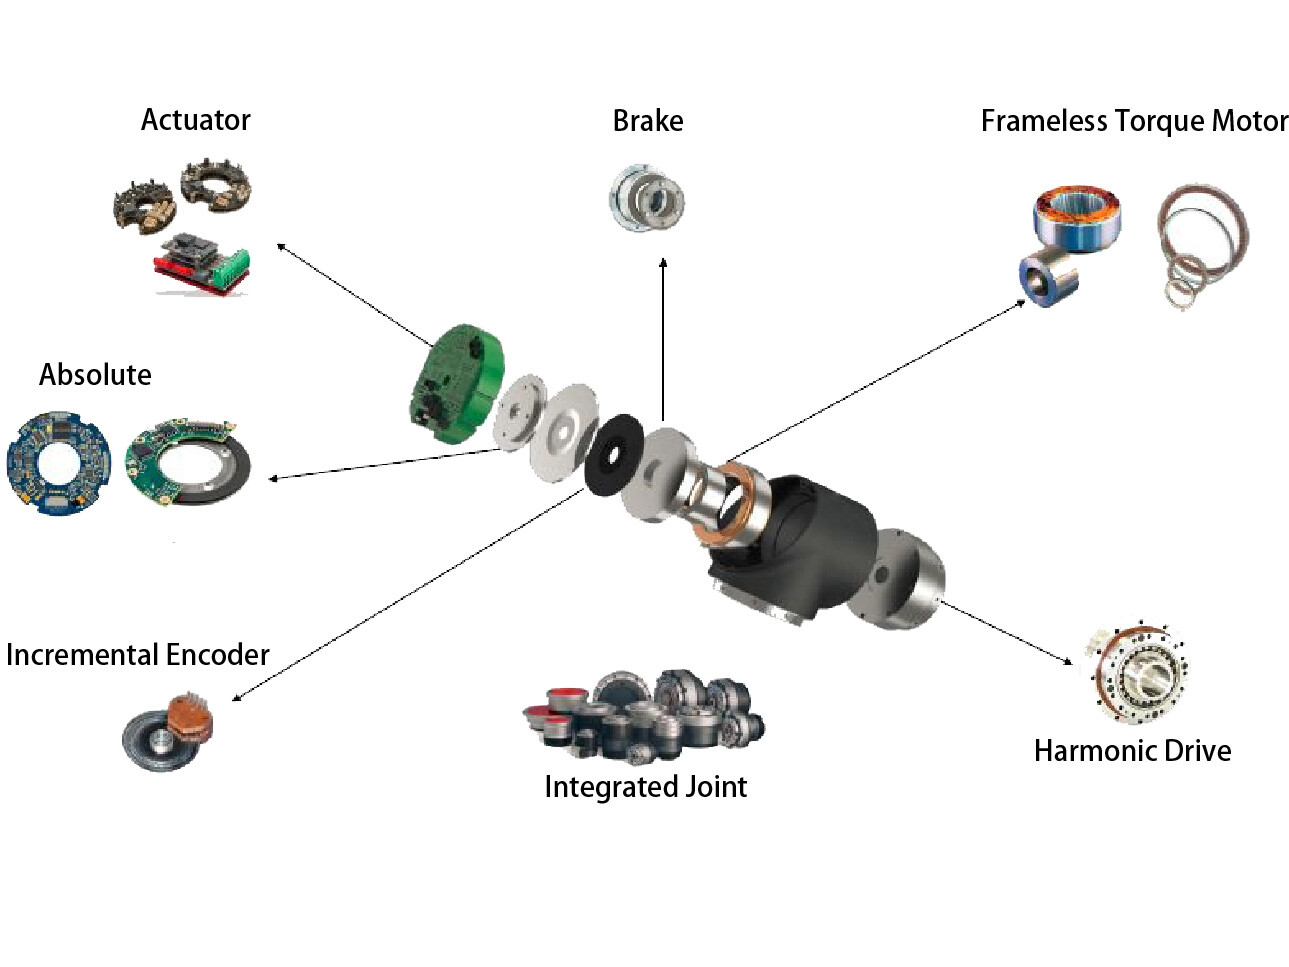
Estructura ligera y altamente integrada: el HAG integra un motor de par sin bastidor, un reductor armónico, una placa de accionamiento y un freno electromagnético opcional en un conjunto compacto de articulación.
Por ejemplo, el HAG-20 pesa solo 1.63 kg con el freno instalado. Esta estructura compacta lo hace adecuado para diseños de robots humanoides en los que el espacio de instalación y el peso son factores limitantes importantes.
4. Excelente respuesta dinámica y compatibilidad de comunicación
Para lograr movimientos reactivos y una integración fluida del sistema
Los robots humanoides deben ajustar continuamente los movimientos de sus articulaciones en respuesta a cambios en las órdenes, las fuerzas externas y las condiciones del entorno. Para ello, necesitan módulos de articulación con un movimiento reactivo y unas interfaces de comunicación fiables.
Funcionamiento a alta velocidad: Los modelos más pequeños, como el HAG-14, pueden alcanzar una velocidad máxima de 98 rpm, lo que permite utilizarlos en aplicaciones que requieren movimientos articulares relativamente rápidos, como caminar y realizar movimientos rápidos con los brazos.
Protocolos de comunicación industrial: La serie HAG es compatible con los protocolos de comunicación CANopen y EtherCAT, lo que facilita la integración del módulo de articulación en distintas arquitecturas de control de robots.
Función de seguridad STO integrada: El HAG también incorpora la función Safe Torque Off (STO). Cuando la activa un sistema de control de seguridad adecuado, STO impide que se genere par motor, lo que ayuda a reducir los riesgos en situaciones de emergencia y ante fallos del sistema.
Es importante señalar que STO no proporciona frenado mecánico ni bloquea mecánicamente la articulación. En las aplicaciones que requieren mantener la posición tras un corte de alimentación, también se debe considerar el freno electromagnético opcional.
5. Alta rigidez estructural y diseño mecánico fiable
Para mantener la estabilidad de las articulaciones en condiciones de funcionamiento exigentes
Las articulaciones de los robots humanoides están sometidas a fuerzas complejas al caminar, mantenerse de pie, levantar objetos y realizar otros movimientos dinámicos. Además de transmitir el par, el módulo de articulación debe soportar momentos flectores externos y mantener la estabilidad estructural.
Alta rigidez a la inclinación: los modelos HAG de mayor tamaño ofrecen una elevada rigidez a la inclinación. Por ejemplo, el HAG-40 alcanza 175 × 10⁴ N·m/rad, lo que ayuda a la articulación a soportar los momentos flectores generados durante el movimiento del robot y por las cargas externas.
Esto es especialmente importante en las articulaciones que soportan carga, como las caderas y las rodillas, donde la deformación estructural puede afectar a la precisión del movimiento y a la estabilidad del robot.
Freno electromagnético opcional: la serie HAG ofrece una configuración con freno opcional. En los robots humanoides que necesitan mantener la postura de pie o conservar la posición de una articulación cuando el motor no está accionándola activamente, un freno electromagnético puede aportar capacidad adicional de retención mecánica.
Esto resulta especialmente útil en aplicaciones en las que mantener la posición de las articulaciones durante interrupciones del suministro eléctrico o periodos de inactividad es un requisito de diseño importante.
¿Es el módulo de articulación armónica HAG de HONPINE adecuado para su robot humanoide?
Si su empresa está desarrollando robots humanoides destinados a realizar tareas reales, en lugar de limitarse a demostrar movimientos básicos, conviene evaluar cuidadosamente la selección del módulo de articulación.
La precisión de posicionamiento, el control del par, la capacidad de sobrecarga, la rigidez estructural, la respuesta dinámica y la integración del sistema influyen en la capacidad del robot para realizar tareas complejas de forma fiable.
El módulo de articulación armónica HAG de HONPINE combina un reductor armónico, un motor de par sin bastidor, electrónica de accionamiento integrada, encoders absolutos y funciones opcionales de detección del par y frenado en una solución compacta de articulación.
Si está desarrollando robots humanoides que requieren un control de movimiento de alta precisión y un rendimiento fiable de las articulaciones, póngase en contacto con HONPINE para solicitar la ficha técnica del módulo de articulación armónica HAG y comentar los requisitos de su aplicación con nuestro equipo de ingeniería.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
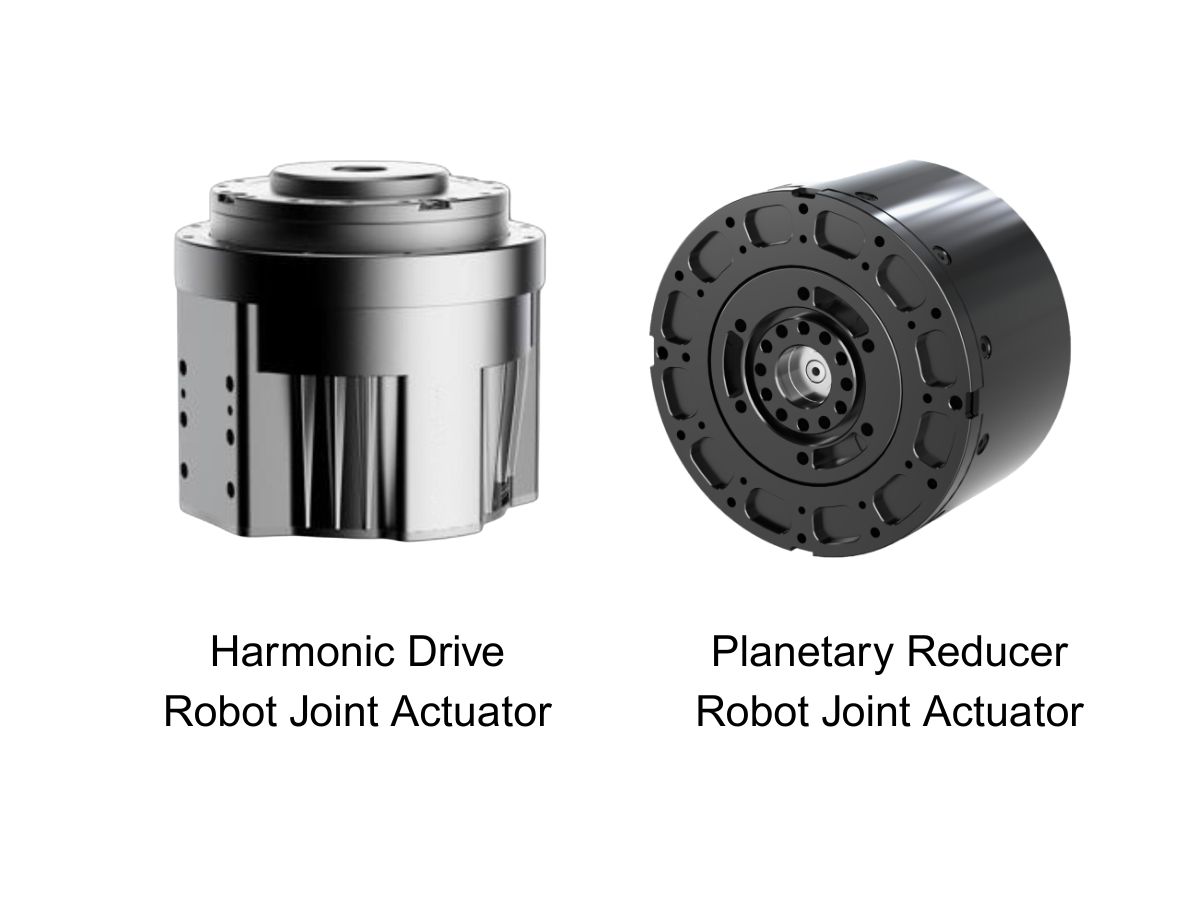
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
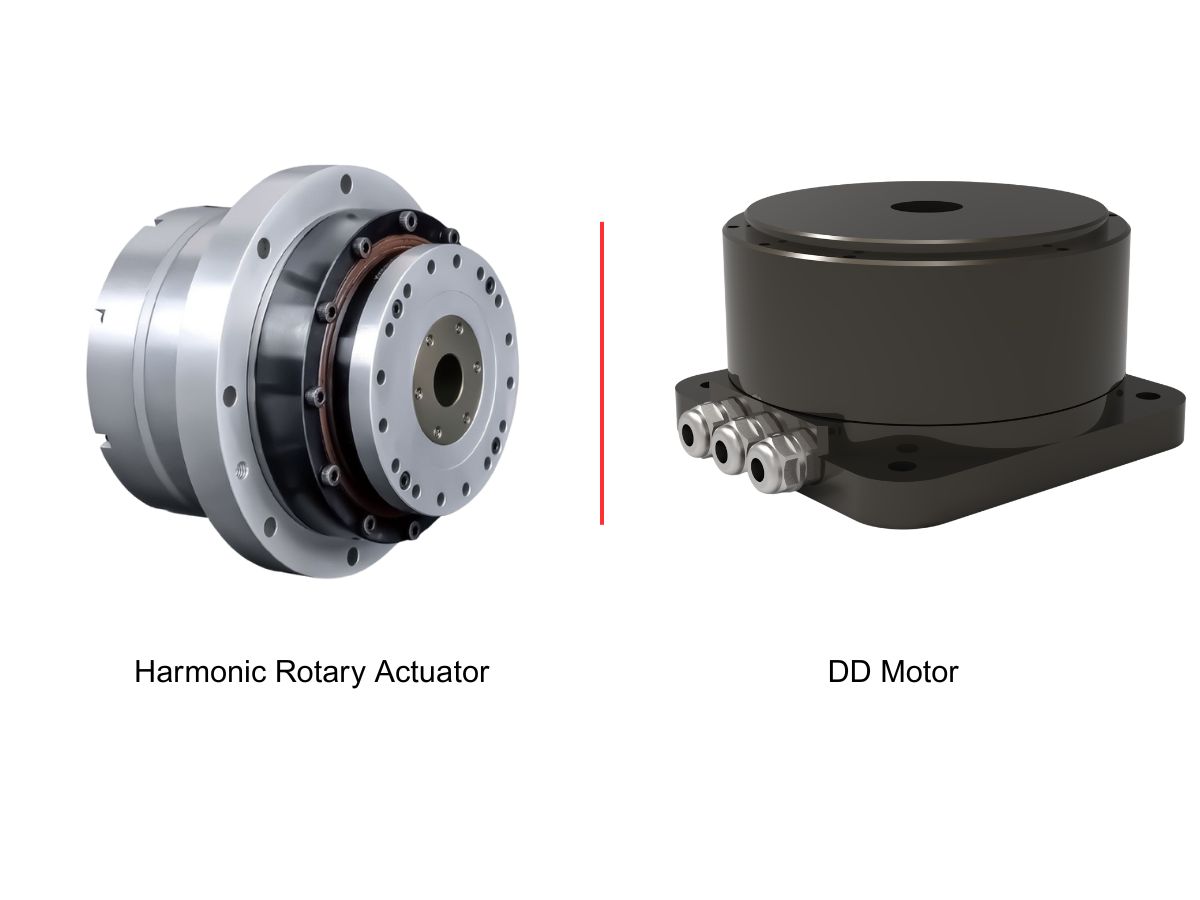
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
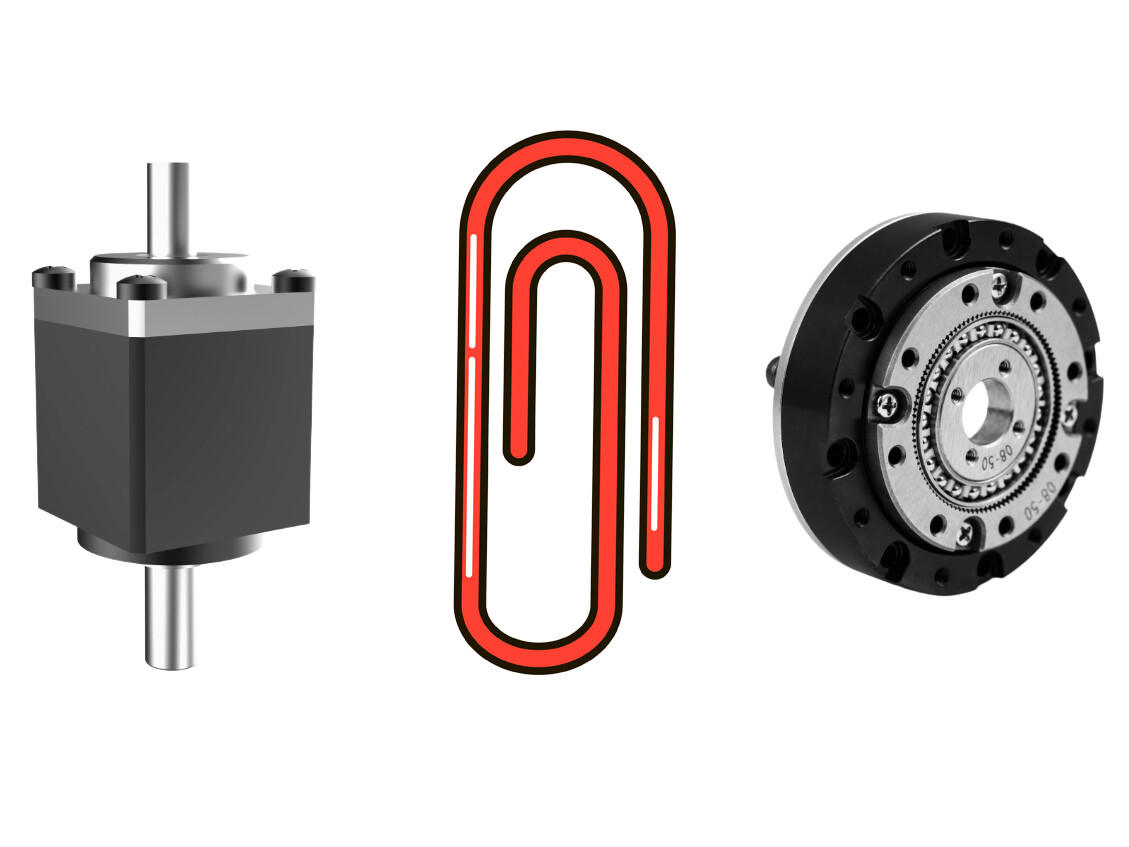
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
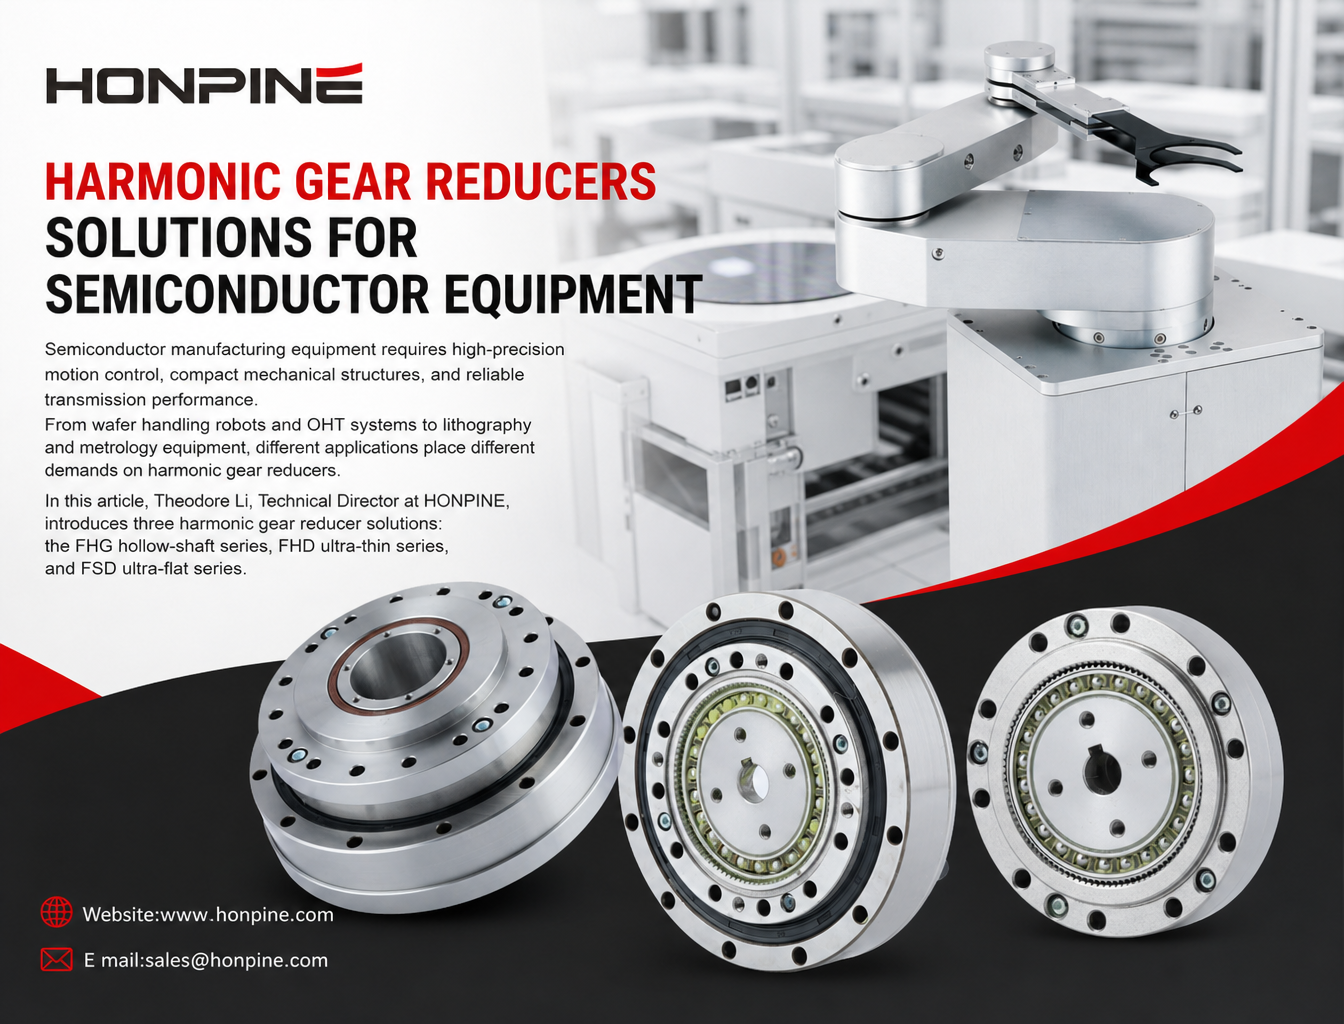
 Los 3 mejores reductores armónicos para equipos de semiconductoresLos equipos de fabricación de semiconductores requieren un control de movimiento de alta precisión, estructuras mecánicas compactas y un rendimiento de transmisión fiable. Desde robots de manipulación de obleas y sistemas OHT hasta equipos de litografía y metrología, cada aplicación plantea diferentes exigencias a los reductores armónicos. En este artículo, Theodore Li, director técnico de HONPINE, presenta tres soluciones de reductores armónicos: la serie FHG de eje hueco, la serie FHD ultrafina y la serie FSD ultraplana. También examinaremos 10 parámetros técnicos clave que los ingenieros deben tener en cuenta al seleccionar un reductor armónico para equipos de semiconductores, como el par nominal, el juego, la rigidez torsional, el diámetro del eje hueco y la carga de momento admisible.
 Sumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes mientras se recupera su negocio de reductores para robotsSumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes a medida que se recupera la demanda de reductores para robots. Descubra qué significan estos resultados para los proveedores de CNC y robótica.





Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
 Los 3 mejores reductores armónicos para equipos de semiconductoresLos equipos de fabricación de semiconductores requieren un control de movimiento de alta precisión, estructuras mecánicas compactas y un rendimiento de transmisión fiable. Desde robots de manipulación de obleas y sistemas OHT hasta equipos de litografía y metrología, cada aplicación plantea diferentes exigencias a los reductores armónicos. En este artículo, Theodore Li, director técnico de HONPINE, presenta tres soluciones de reductores armónicos: la serie FHG de eje hueco, la serie FHD ultrafina y la serie FSD ultraplana. También examinaremos 10 parámetros técnicos clave que los ingenieros deben tener en cuenta al seleccionar un reductor armónico para equipos de semiconductores, como el par nominal, el juego, la rigidez torsional, el diámetro del eje hueco y la carga de momento admisible.
 ¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?Elegir el reductor planetario adecuado para un servomotor implica algo más que hacer coincidir la potencia del motor y la relación de reducción. Los ingenieros también deben tener en cuenta el par de salida, la inercia de la carga, el juego, la rigidez torsional y la compatibilidad de montaje para garantizar un rendimiento fiable de la transmisión. Las distintas marcas de servomotores, como Inovance, Estun, Panasonic, Mitsubishi, Yaskawa y MOONS', pueden tener dimensiones de eje e interfaces de montaje diferentes. Entonces, ¿cómo pueden los ingenieros identificar el reductor planetario adecuado para cada servomotor? Esta guía explica los principios clave de adaptación, los cálculos esenciales y los aspectos prácticos que deben tenerse en cuenta al elegir uno para ayudarle a tomar una decisión informada.
 ¿Por qué los fabricantes de engranajes de onda de deformación producen productos con niveles de calidad y precisión tan diferentes?Los engranajes de onda de deformación comparten el mismo principio de funcionamiento, pero su calidad, precisión y vida útil pueden variar considerablemente de un fabricante a otro. ¿A qué se deben estas diferencias? Allen Li, fundador de HONPINE, explica cómo influyen en el rendimiento final de estos engranajes la selección de materiales, el diseño del perfil de los dientes, el mecanizado de precisión, las técnicas de montaje y el control de calidad. Descubra las principales diferencias entre los fabricantes chinos y japoneses, así como los aspectos que debe tener en cuenta al elegir un proveedor fiable de engranajes de onda de deformación.
 ¿Qué son el par nominal, el par intermitente y el par máximo en un actuador armónico?Al seleccionar un actuador armónico para una articulación robótica, los ingenieros suelen centrarse en su par de salida máximo. Sin embargo, un único valor de par no puede describir por completo la capacidad de funcionamiento de un actuador. Una articulación robótica puede necesitar soportar una carga de forma continua, generar un par mayor durante movimientos periódicos o resistir impactos externos breves. El par nominal, el par intermitente y el par máximo representan tres condiciones de funcionamiento distintas, cada una con sus propias limitaciones. En robots humanoides, robots cuadrúpedos y brazos robóticos, comprender estas diferencias es esencial para evaluar el rendimiento del actuador, prevenir sobrecargas y garantizar la fiabilidad a largo plazo.
 ¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?Las mesas giratorias CNC de cinco ejes requieren características de transmisión diferentes para los ejes A y C. Mientras que el eje A suele necesitar una elevada rigidez torsional y capacidad de carga para soportar el conjunto de la cuna y la pieza de trabajo, el eje C prioriza una baja holgura, precisión de posicionamiento angular y respuesta dinámica. Este artículo explica por qué los reductores RV suelen considerarse para aplicaciones del eje A y los reductores armónicos para aplicaciones del eje C, y aborda sus principios de funcionamiento, ventajas mecánicas, realimentación en el lado de salida y criterios clave de selección para fabricantes de máquinas herramienta CNC.