Rueda motriz de dirección para AGV: guía completa sobre componentes, aplicaciones y selección
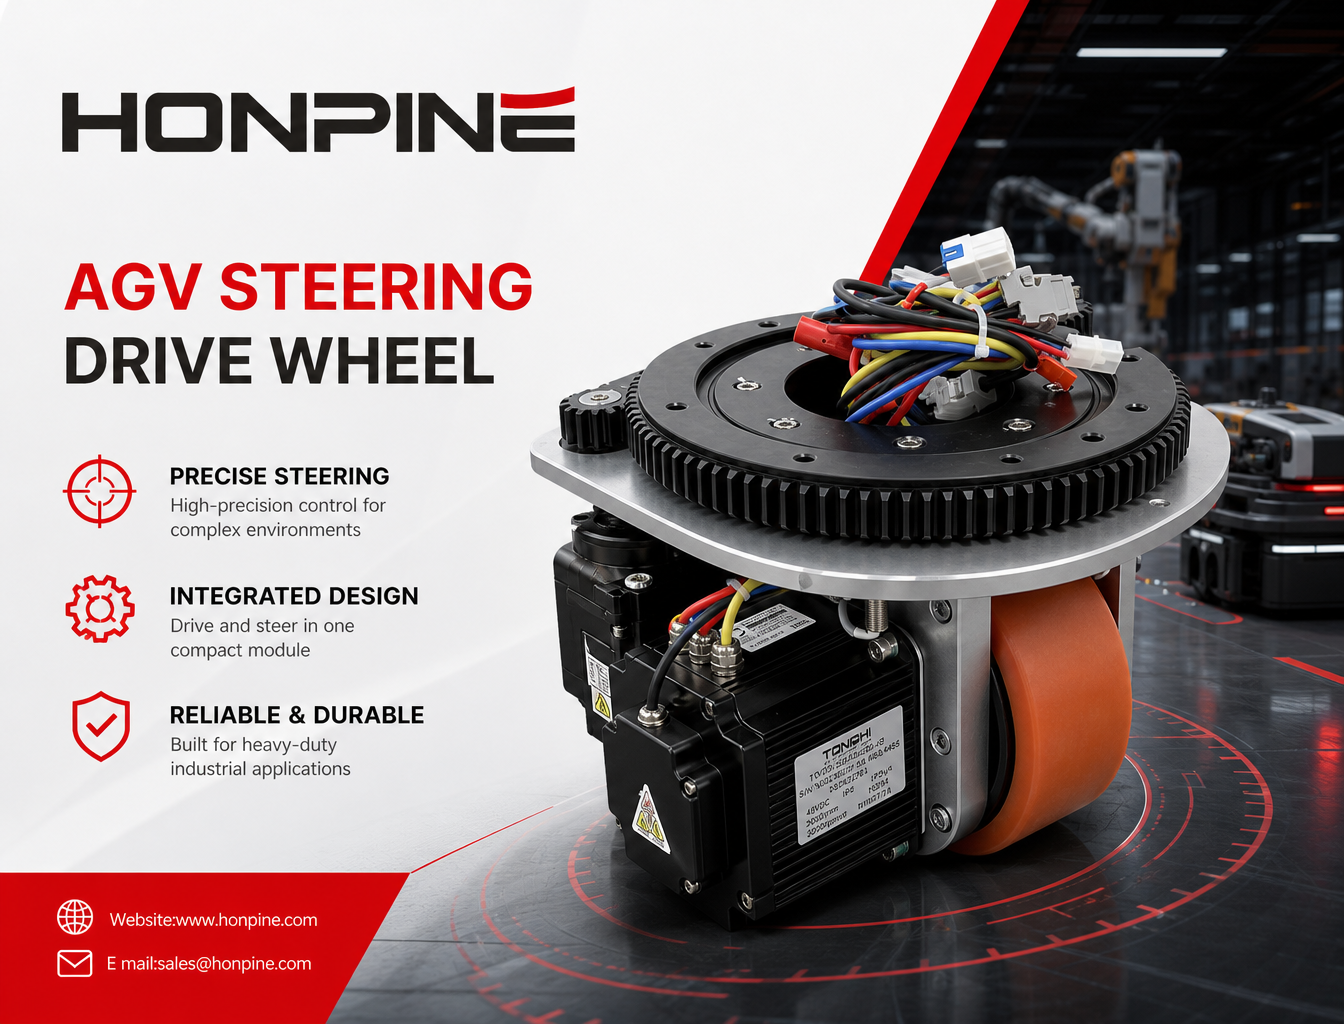
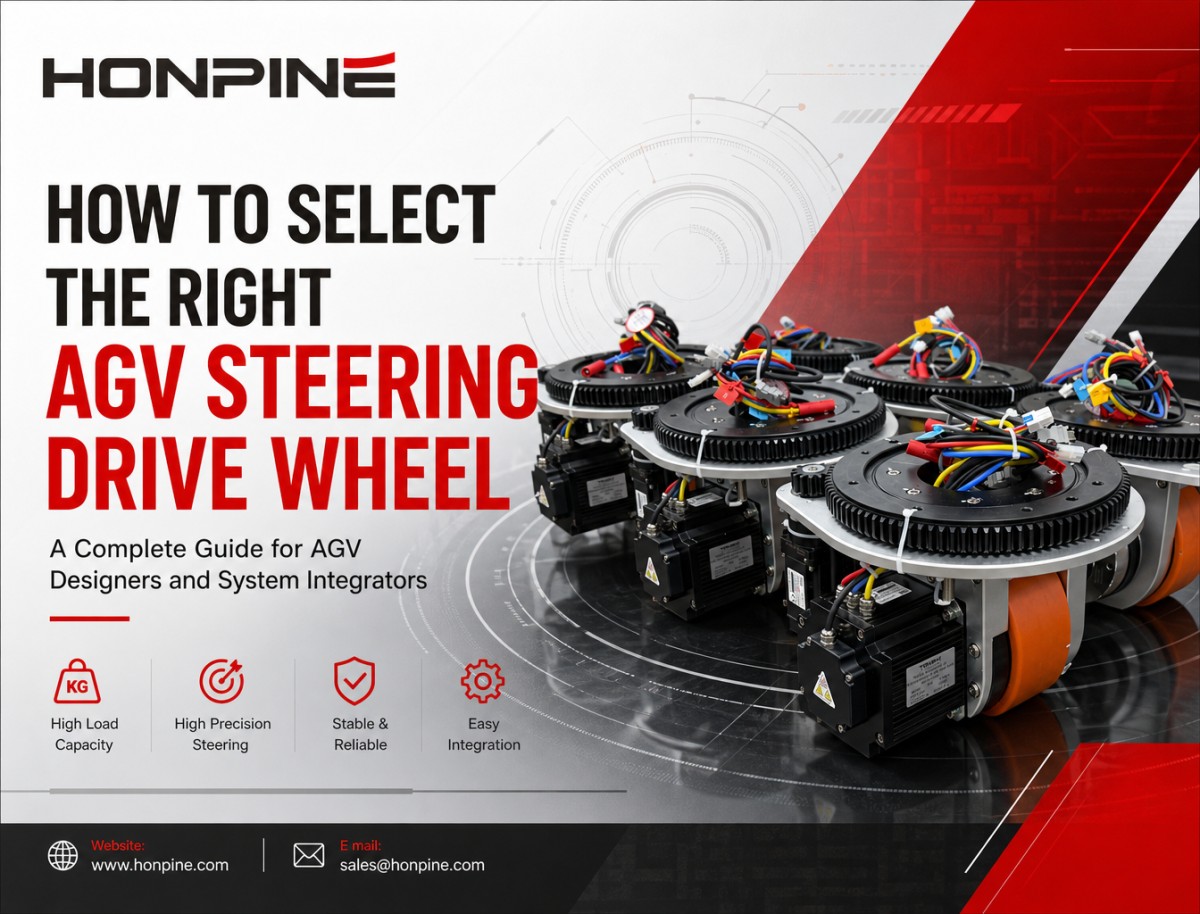
A medida que la fabricación inteligente sigue evolucionando y la intralogística flexible adquiere cada vez más importancia, los vehículos de guiado automático (AGV) y los robots móviles autónomos (AMR) se han vuelto esenciales para la manipulación automatizada de materiales. Larueda motriz de dirección para AGVes un componente clave del chasis del robot móvil, ya que integra las funciones de tracción y dirección en un único conjunto motriz. Desempeña un papel importante en las carretillas elevadoras autónomas, los robots móviles de servicio pesado y otros equipos industriales de manipulación de materiales.
Al combinar la propulsión y la dirección activa en un único módulo integrado, la rueda motriz de dirección para AGV funciona de forma similar a los pies inteligentes y al sistema de dirección automático del robot, lo que permite un desplazamiento flexible y una navegación precisa en entornos industriales complejos.
¿Qué es una rueda motriz de dirección para AGV?
Unarueda motriz de dirección para AGVes unmódulo motriz integradoque combina una rueda motorizada y un mecanismo de dirección activa. A diferencia de las ruedas convencionales de tracción diferencial o las ruedas giratorias pasivas, puede controlar de forma independiente tanto la rotación de la rueda como el ángulo de dirección.
Este diseño permite que el AGV avance y retroceda, cambie de dirección con precisión y, cuando el chasis cuenta con una configuración de ruedas y un sistema de control de movimiento adecuados, realice desplazamientos laterales y diagonales, así como giros sobre el propio eje.
Gracias a su diseño modular altamente integrado, la rueda motriz de dirección evita que los fabricantes de equipos tengan que seleccionar y ensamblar por separado motores, reductores, rodamientos y otros componentes de accionamiento. Esto simplifica el diseño del chasis, el montaje mecánico y la puesta en servicio, por lo que constituye una solución de accionamiento ampliamente utilizada en robots móviles industriales, AGV de servicio pesado y carretillas elevadoras autónomas.
¿Cuáles son los principales componentes de una rueda motriz de dirección para AGV?
1. Sistema servomotor de tracción
El sistema de tracción suele estar compuesto por un servomotor de tracción específico y un reductor planetario. Genera la fuerza motriz necesaria para avanzar y retroceder, y proporciona una tracción estable y una velocidad controlada para la manipulación de materiales.
El motor y el reductor deben dimensionarse en función de la carga del vehículo, los requisitos de aceleración, la velocidad de funcionamiento y las condiciones del suelo.
2. Sistema servomotor de dirección
El sistema de dirección consta de un servomotor de dirección independiente y un mecanismo reductor de precisión. Controla el ángulo de dirección del conjunto de la rueda, lo que permite al AGV cambiar de dirección con precisión y responder rápidamente a las órdenes de movimiento.
Un control preciso de la dirección ayuda al vehículo a seguir la trayectoria planificada y a maniobrar por pasillos estrechos, puestos de trabajo y otros espacios reducidos.
3. Rodamiento de giro
El rodamiento de giro soporta el conjunto giratorio de la rueda y permite la rotación de dirección. Debe soportar las cargas combinadas que se producen durante el funcionamiento del vehículo, incluidas las cargas radiales y axiales, así como los momentos de vuelco, según el diseño mecánico.
Un rodamiento de giro seleccionado correctamente contribuye a una dirección fluida, un soporte de carga fiable y una larga vida útil en ciclos de funcionamiento frecuentes.
4. Sensores y componentes de frenado
La rueda motriz de dirección puede incorporar encoders independientes para la tracción y la dirección. Estos sensores proporcionan información sobre la velocidad de la rueda o la posición del motor y el ángulo de dirección, lo que permite el control en bucle cerrado cuando se integran con el servocontrolador adecuado.
También puede incluirse un freno electromagnético para mantener la rueda inmóvil o evitar movimientos involuntarios cuando se interrumpe la alimentación, según el diseño del freno y la configuración del sistema.
En aplicaciones de servicio pesado, el sistema de frenado debe seleccionarse y validarse teniendo en cuenta la carga del vehículo, la pendiente, la distancia de frenado y los requisitos de seguridad. No debe suponerse que un freno elimina todos los riesgos de desplazamiento involuntario del vehículo en cualquier condición de funcionamiento.
5. Rueda y base de montaje
La rueda suele tener una banda de rodadura o un revestimiento de poliuretano, que puede ofrecer un equilibrio entre resistencia al desgaste, tracción y reducción del ruido en suelos industriales adecuados.
Una brida o base de montaje integrada simplifica la instalación en el chasis del AGV y ayuda a estandarizar las interfaces mecánicas. El material, el diámetro y la dureza de la rueda, así como el diseño de la banda de rodadura, deben adecuarse a las condiciones del suelo, la capacidad de carga, los requisitos de limpieza y la vida útil prevista.
¿Por qué elegir ruedas motrices de dirección para robots móviles industriales?
1. Desplazamiento flexible en espacios reducidos
Un módulo motriz de dirección activo permite controlar la dirección de desplazamiento del vehículo independientemente de la velocidad de la rueda. Según el número y la disposición de las ruedas motrices de dirección, el AGV puede realizar giros cerrados, desplazamientos diagonales o laterales, y rotaciones sobre el propio eje.
Estas capacidades son especialmente útiles en pasillos estrechos de fábricas, puestos de trabajo dispuestos en alta densidad y almacenes con espacio limitado.
2. Soluciones para diferentes requisitos de carga útil
Las ruedas motrices de dirección para AGV están disponibles en distintos tamaños y capacidades de carga, para aplicaciones que van desde el transporte de materiales ligeros hasta la manipulación de palés, utillajes y moldes de servicio pesado.
Para seleccionar el módulo adecuado, deben tenerse en cuenta la masa total del vehículo, la distribución de la carga útil, la carga por rueda, la aceleración, las condiciones del suelo y el ciclo de trabajo.
3. Diseño integrado para facilitar la integración del sistema
Una rueda motriz de dirección modular combina componentes mecánicos y electromecánicos clave en un conjunto compacto. Esto reduce la necesidad de diseñar interfaces entre motores, reductores, rodamientos y mecanismos de dirección adquiridos por separado.
Para los fabricantes de AGV, un módulo integrado adecuado puede simplificar el diseño mecánico, acortar el tiempo de montaje y puesta en servicio y reducir el esfuerzo de desarrollo.
4. Servocontrol en bucle cerrado para un movimiento estable
Con servovariadores y dispositivos de realimentación adecuados, los sistemas de tracción y dirección pueden regular en bucle cerrado la velocidad de la rueda y la posición de dirección.
Esto permite controlar la aceleración y la desaceleración, dirigir con precisión y repetir los movimientos de forma uniforme. El rendimiento real de posicionamiento y la estabilidad operativa dependen del sistema de control, la resolución de los sensores, las tolerancias mecánicas, las condiciones del suelo y la configuración del vehículo.
¿Dónde se utilizan las ruedas motrices de dirección para AGV?
Las ruedas motrices de dirección para AGV se utilizan en aplicaciones de automatización industrial e intralogística que requieren un desplazamiento controlado, una navegación flexible y un transporte fiable de materiales.
1. Fabricación de nuevas energías
En instalaciones de producción de baterías de litio, energía fotovoltaica y almacenamiento de energía, los AGV transportan materiales, palés, utillajes y productos en curso entre las estaciones de producción.
Las ruedas motrices de dirección ayudan a los vehículos a maniobrar por las líneas de producción y a adaptarse a los cambios en los requisitos del flujo de materiales.
2. Fabricación de automóviles y componentes de automoción
Las fábricas de automóviles utilizan AGV para transportar componentes, utillajes, moldes y piezas de trabajo entre estaciones de montaje y áreas de fabricación.
El módulo motriz de dirección facilita rutas flexibles y maniobras en entornos de producción donde las trayectorias de los vehículos y la distribución de los puestos de trabajo pueden cambiar.
3. Almacenamiento inteligente e intralogística
Las ruedas motrices de dirección pueden utilizarse en carretillas elevadoras autónomas, AGV que se desplazan bajo las cargas, robots de transporte para almacenes y otros vehículos automatizados de manipulación de materiales.
Según el diseño del vehículo, permiten transportar palés, manipular estanterías, transferir mercancías y desplazarse por pasillos estrechos de almacén.
4. Fabricación de productos electrónicos, farmacéuticos y alimentarios
En la producción de productos electrónicos y en determinados entornos farmacéuticos o de procesamiento de alimentos, los AGV pueden utilizarse para transportar componentes, contenedores y materiales de producción.
El material de la rueda, la limpieza de la superficie, el ruido y la resistencia a los productos de limpieza deben seleccionarse en función del entorno real. Las aplicaciones que requieren condiciones de sala limpia o higiénicas pueden necesitar materiales especiales para las ruedas y soluciones de sellado específicas.
5. Mecanizado y manipulación de materiales de servicio pesado
Las instalaciones de fabricación utilizan AGV de servicio pesado para transportar moldes, piezas metálicas, componentes de máquinas y otras cargas de gran masa.
En estas aplicaciones, la rueda motriz de dirección debe ofrecer suficiente capacidad de carga y tracción, y cumplir al mismo tiempo los requisitos de precisión de dirección, rendimiento de frenado y ciclo de trabajo.
¿Cómo seleccionar la rueda motriz de dirección adecuada para AGV?
Para seleccionar una rueda motriz de dirección para AGV, es necesario adecuar el módulo al diseño mecánico, la carga útil, el perfil de movimiento y el entorno de funcionamiento del vehículo.
1. Capacidad de carga nominal
Determine la masa total del vehículo y la carga útil y, a continuación, calcule la carga soportada por cada rueda en condiciones de funcionamiento realistas. Tenga en cuenta la distribución desigual de la carga, la aceleración, el frenado, las juntas del suelo y otros efectos dinámicos, en lugar de dividir la carga total por igual entre las ruedas sin verificarlo.
2. Par de tracción
El par de tracción debe ser suficiente para acelerar el vehículo, vencer la resistencia a la rodadura y subir las pendientes necesarias. El cálculo debe tener en cuenta el radio de la rueda, la masa total, la aceleración objetivo, las condiciones del suelo y el ciclo de trabajo requerido.
3. Par de dirección
El par de dirección depende de la carga sobre la rueda, la fricción entre el neumático y el suelo, la geometría del eje de dirección y la resistencia que se encuentra durante el giro. El módulo seleccionado debe proporcionar par suficiente para girar el conjunto de la rueda de forma fiable en las condiciones de funcionamiento previstas.
4. Diámetro de la rueda y dimensiones de instalación
El diámetro de la rueda influye en la altura libre sobre el suelo, la capacidad para superar obstáculos, la resistencia a la rodadura y la relación entre la velocidad de la rueda y la velocidad del vehículo. La interfaz de montaje, la altura total, las dimensiones de la brida y el espacio de instalación disponible también deben ser compatibles con el chasis.
5. Velocidad máxima de desplazamiento y velocidad de dirección
Compruebe tanto los requisitos de velocidad máxima de desplazamiento como los de respuesta de dirección. El módulo debe admitir la velocidad prevista del AGV, la aceleración, las maniobras de giro y la precisión de posicionamiento sin superar sus límites de funcionamiento permitidos.
6. Tensión de funcionamiento e interfaz de control
Confirme que la tensión nominal del módulo sea compatible con el sistema de alimentación del vehículo. Verifique también el servovariador, el tipo de encoder, el protocolo de comunicación, el cableado, el control del freno y los requisitos de integración con el controlador del vehículo.
7. Rango de dirección y configuración de movimiento
Determine si la aplicación requiere un ángulo de dirección limitado o una rotación continua. Compruebe también si el chasis completo del AGV puede realizar desplazamientos laterales o diagonales, o girar sobre el propio eje. Estas capacidades dependen de la disposición general de las ruedas y de la estrategia de control del movimiento, no solo de la rueda motriz de dirección.
8. Entorno de funcionamiento y ciclo de trabajo
Tenga en cuenta el material del suelo, el polvo, la humedad, la temperatura, los procedimientos de limpieza, las horas de funcionamiento y el acceso para el mantenimiento. En operaciones industriales continuas, evalúe el rendimiento térmico, los requisitos de frenado, la vida útil de los rodamientos, el desgaste de las ruedas y la facilidad de mantenimiento.
Conclusión
Las ruedas motrices de dirección para AGV son componentes importantes de las plataformas modernas de robots móviles, ya que combinan la tracción y la dirección activa en un módulo integrado. Su flexibilidad, construcción modular y compatibilidad con el servocontrol en bucle cerrado las hacen adecuadas para una amplia variedad de aplicaciones, desde la intralogística en fábricas y las carretillas elevadoras autónomas hasta el transporte de materiales de servicio pesado.
La selección adecuada depende de algo más que la carga útil. El par de tracción, el par de dirección, el diámetro de la rueda, la velocidad, el rango de dirección, la compatibilidad eléctrica y las condiciones de funcionamiento influyen en el rendimiento y la fiabilidad del vehículo.
A medida que siguen desarrollándose la fabricación inteligente y la logística flexible, unas ruedas motrices de dirección para AGV correctamente seleccionadas pueden ayudar a los fabricantes de robots móviles a simplificar la integración, mejorar la maniobrabilidad y crear sistemas automatizados de manipulación de materiales más adaptables.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
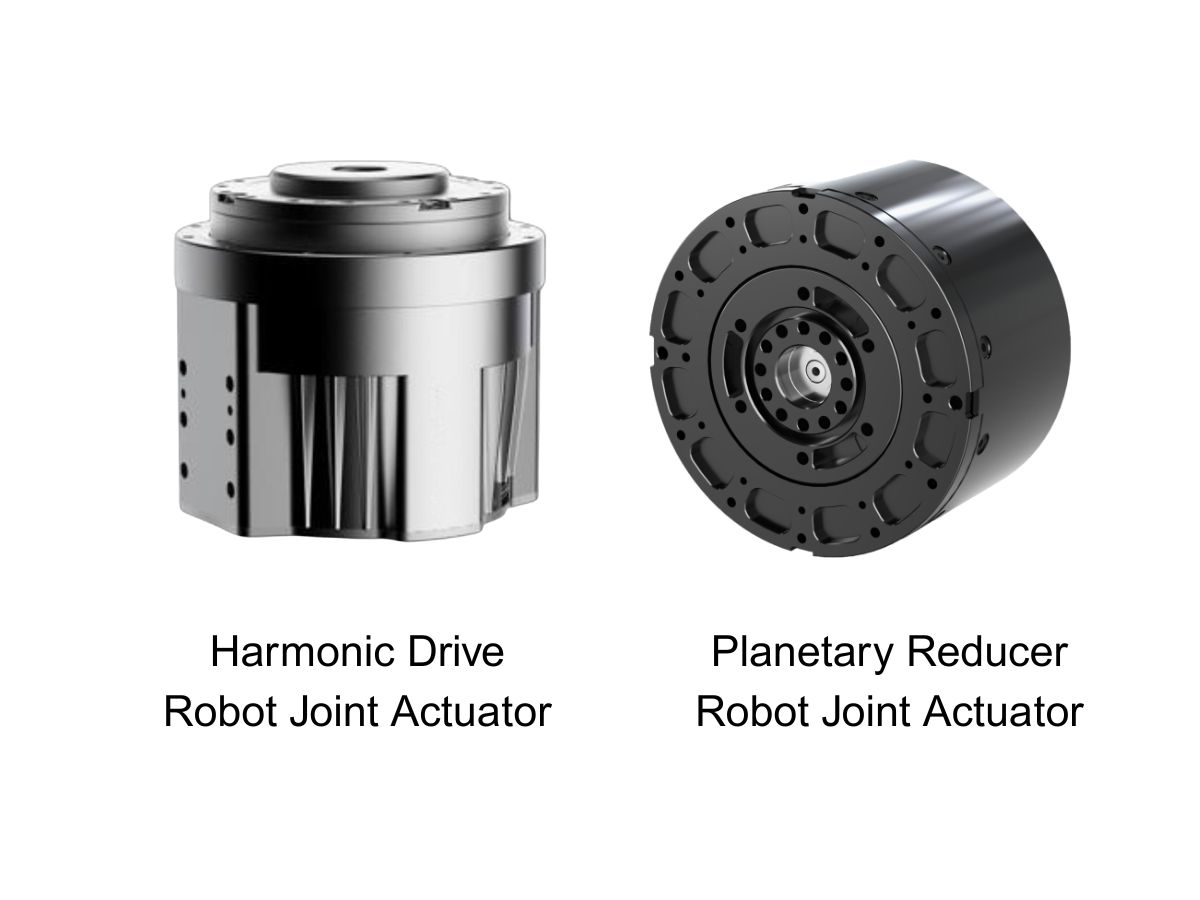
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
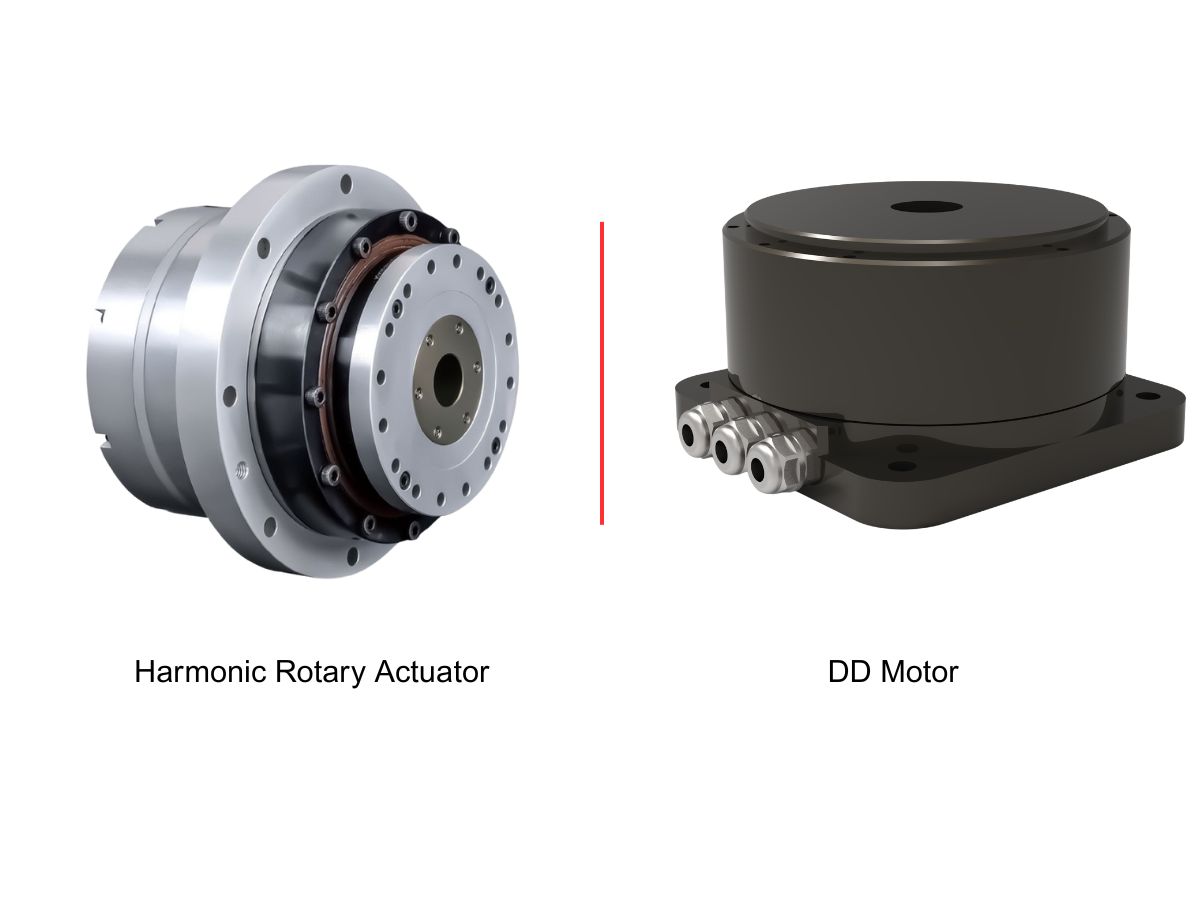
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
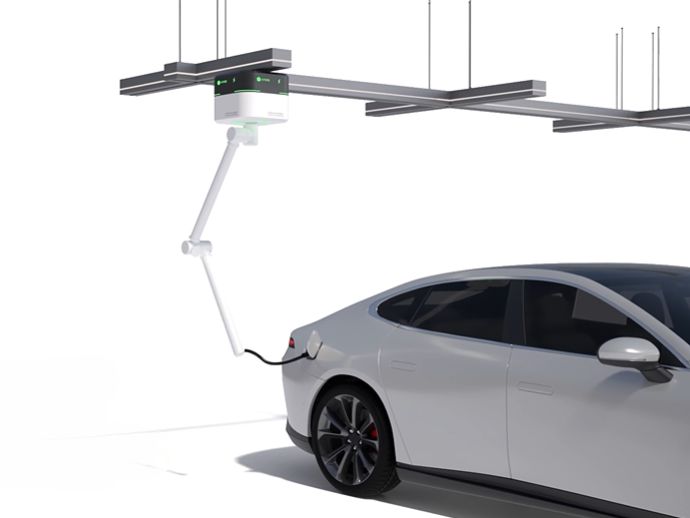
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
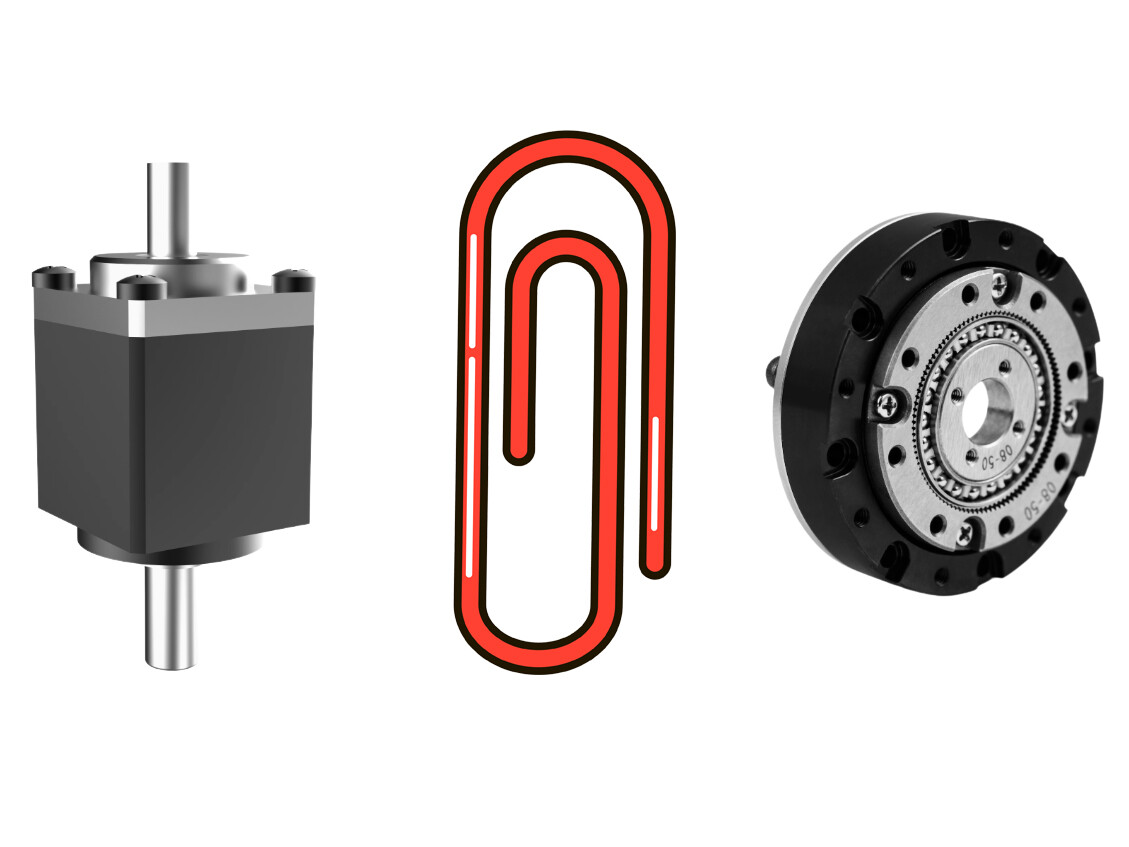
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
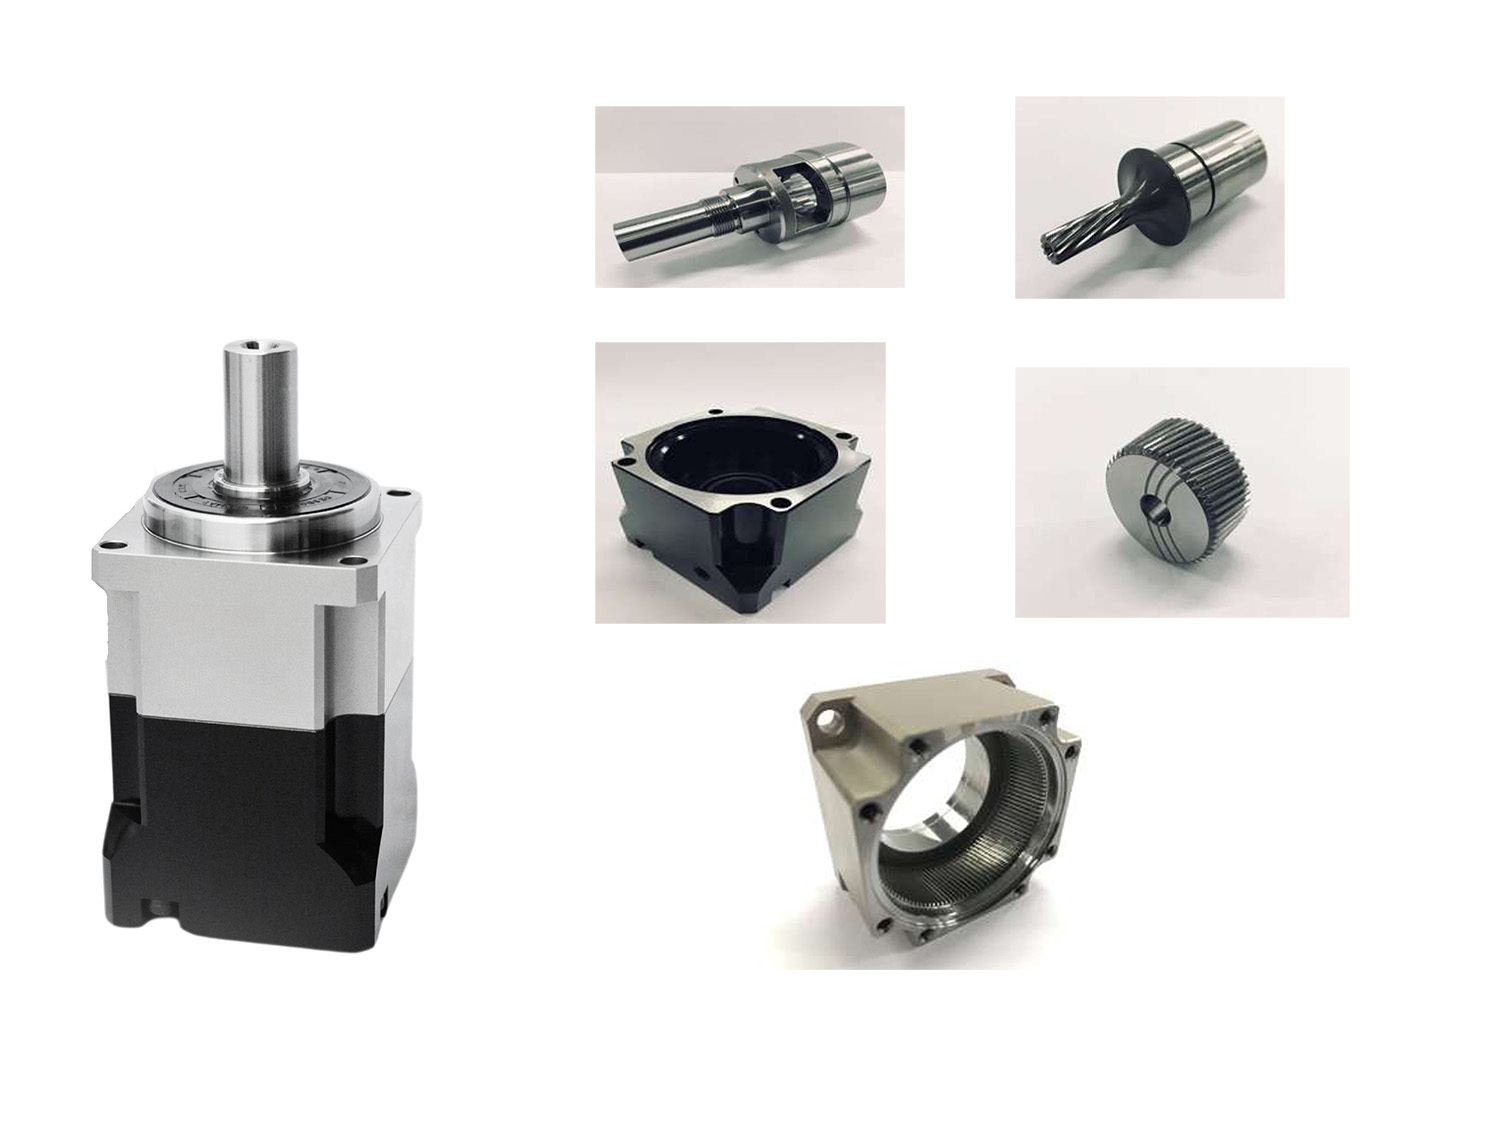
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
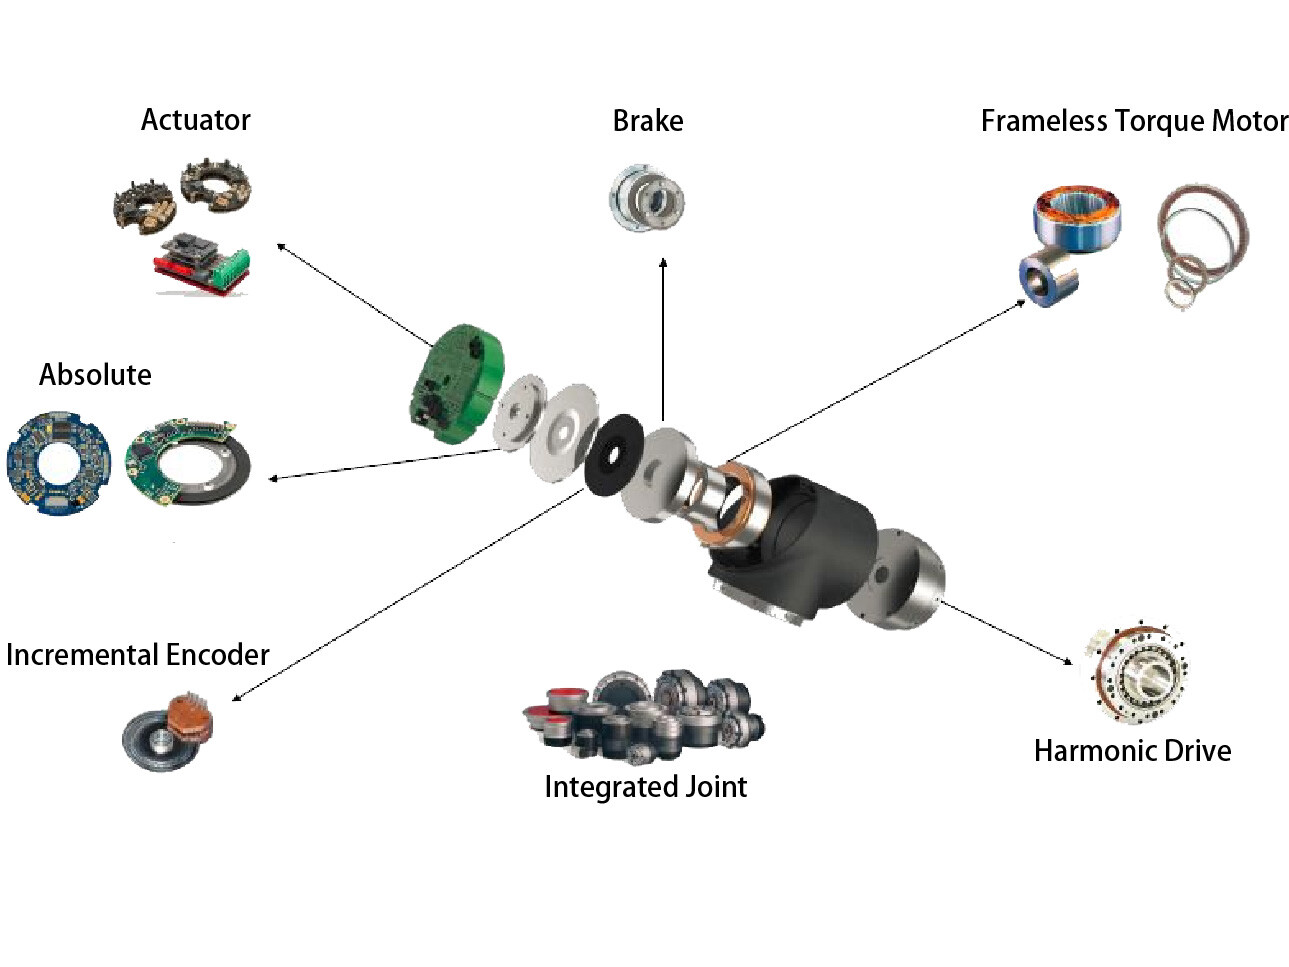
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Kodali produce reductores armónicos en serie para el suministro internacional a través de su empresa conjunta en TailandiaLos reductores armónicos de Kodali entran en producción en serie para el suministro internacional a través de su empresa conjunta en Tailandia. Descubra los aspectos clave que deben verificar los compradores para la cualificación de proveedores, la documentación comercial y la planificación de entregas.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Harmonic Drive apuesta por actuadores integrados para hacer frente a la competencia chinaHarmonic Drive apuesta por los actuadores integrados ante la competencia china. Descubra qué pueden significar los módulos de motor-reductor para la adquisición de máquinas de corte por láser, la integración y la selección de proveedores.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.
 Han’s Laser obtiene una patente para equipos con un recorrido más corto del emisor láserDescubra la patente de Han’s Laser para equipos de procesamiento láser con un recorrido más corto del emisor, un diseño orientado a simplificar el movimiento y que podría mejorar la eficiencia del procesamiento.
 Rueda motriz de dirección para AGV: guía completa sobre componentes, aplicaciones y selecciónUna rueda motriz de dirección para AGV integra la tracción y la dirección activa para permitir un movimiento flexible en robots móviles industriales. Esta guía explica sus componentes principales, principios de funcionamiento, aplicaciones industriales y factores clave de selección, como la capacidad de carga, el par de tracción, el par de dirección, el diámetro de la rueda, la velocidad y las interfaces de control. Descubra cómo elegir un módulo de dirección motriz adecuado para AGV, AMR, carretillas elevadoras autónomas y sistemas de manipulación de materiales de servicio pesado.
 ¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?Descubra cómo el actuador de articulación armónica HONPINE TCHL utiliza un sensor de par integrado en la salida para proporcionar retroalimentación de fuerza, detección de colisiones, ensamblaje conforme, robótica de rehabilitación y teleoperación.
 Módulo de articulación armónica ultracompacto con eje hueco de 6 mmA medida que evolucionan los robots humanoides y los sistemas robóticos compactos, los módulos de articulación deben ofrecer una alta densidad de par, un control preciso del movimiento y un enrutamiento flexible de cables en espacios de instalación cada vez más reducidos. El módulo de articulación armónica HONPINE HPJM-RE30-40-PRO responde a estos desafíos con un diseño compacto, un eje hueco de 6 mm, retroalimentación de doble encoder y un motor con accionamiento FOC integrado. En este artículo, analizamos sus principales características de diseño y explicamos cómo su estructura de eje hueco, la conectividad EtherCAT y las opciones flexibles de montaje contribuyen al desarrollo de robots humanoides, drones, plataformas ópticas y equipos de automatización de precisión.