Módulo de articulación armónica ultracompacto con eje hueco de 6 mm
Conozca el módulo de articulación armónica HPJM de HONPINE, un actuador de articulación robótica integrado y ultracompacto diseñado para aplicaciones en las que el espacio de instalación, el tendido de cables y la precisión del control de movimiento son factores críticos. A pesar de su tamaño compacto y su alto nivel de integración, este módulo cuenta con un orificio pasante de 6 mm para el tendido interno de cables. Es adecuado para robots humanoides, drones, plataformas ópticas y sistemas de automatización de precisión que requieren articulaciones rotativas compactas y de alto rendimiento.
En este artículo, Theodore Li, director técnico de HONPINE, presenta las especificaciones clave, el diseño estructural y las ventajas de ingeniería del módulo de articulación armónica HPJM.
Módulo de articulación armónica HPJM de HONPINE: especificaciones clave
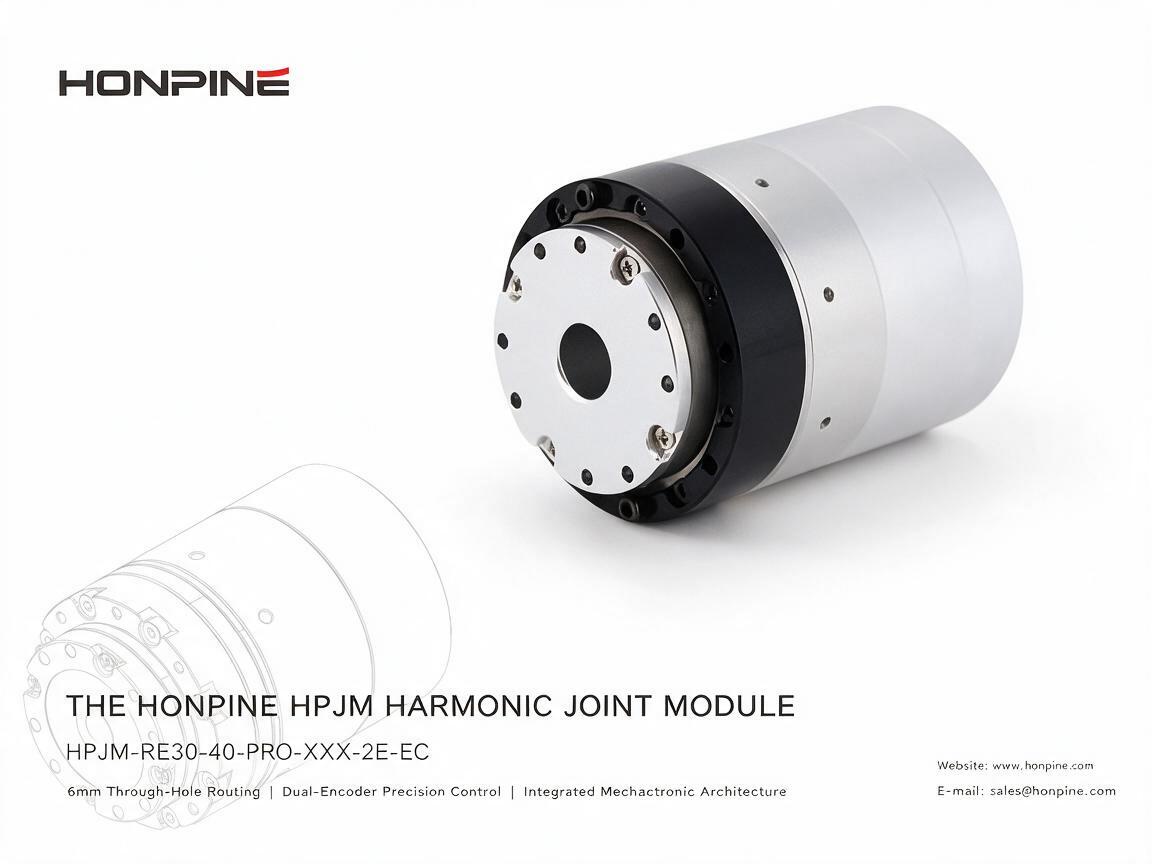
El módulo de articulación armónica HPJM de HONPINE, identificado en el plano de ingeniería como HPJM-RE30-40-PRO-XXX-2E-EC, combina un diseño compacto de eje hueco, retroalimentación de doble encoder y una arquitectura mecatrónica altamente integrada (MEA).
Entre sus principales ventajas estructurales se incluyen un orificio pasante de 6 mm para el tendido de cables, un sistema integrado de motor y accionamiento, y una configuración de doble encoder diseñada para ofrecer un control preciso del movimiento.
¿Por qué elegir el módulo de articulación armónica HPJM de HONPINE?
1. Diseño mecatrónico altamente integrado
El HPJM integra un reductor armónico, un motor de par sin bastidor, un encoder de 16 bits y un accionamiento FOC (control orientado al campo) en una carcasa compacta de Ø57 × 60.5 mm.
En lugar de seleccionar e integrar por separado un motor, un reductor, un encoder y un accionamiento, los clientes reciben un módulo de articulación altamente integrado, diseñado para simplificar el desarrollo del sistema. Esto puede reducir el trabajo de compatibilización de componentes, acortar el tiempo de integración y acelerar el desarrollo de robots.
Para los fabricantes de robots, esta arquitectura integrada ayuda a agilizar el diseño mecánico y eléctrico, al tiempo que reduce la complejidad del montaje y la puesta en marcha de las articulaciones.
2. Orificio pasante de 6 mm para el tendido interno de cables
Una de las características clave del HPJM es su eje hueco de Ø6 mm, que ofrece un orificio pasante para tender cables y, cuando el diseño de la aplicación lo permite, líneas neumáticas a través del centro de la articulación.
El tendido interno ayuda a reducir las interferencias de los cables externos y puede minimizar su torsión o enganche durante la rotación de la articulación, según la disposición del tendido y el rango de rotación permitido.
Esta característica resulta especialmente útil en robots humanoides y sistemas robóticos compactos, donde varios cables deben pasar por estructuras de articulación con un espacio muy limitado. En comparación con un diseño no hueco de dimensiones similares, una configuración con orificio pasante ofrece mayor flexibilidad para el tendido interno de cables.
3. Interfaces EtherCAT dobles para conexión en cadena
El plano de ingeniería identifica dos conectores EtherCAT: EtherCAT_Input y EtherCAT_Output, que utilizan conectores X1002WVS-04L.
Esta configuración de entrada/salida permite conectar varios módulos de articulación en cadena, en lugar de necesitar un cable de comunicación punto a punto independiente para cada articulación.
En robots humanoides con más de 20 articulaciones, una arquitectura en cadena puede ayudar a reducir la complejidad del cableado y simplificar las conexiones del sistema.
La versión PRO también incluye una interfaz independiente para la descarga de firmware, lo que permite actualizar el firmware de cada módulo sin depender exclusivamente de la conexión de comunicación principal.
La topología de red real, el número de nodos admitidos y los procedimientos de actualización del firmware deben confirmarse en función del modelo seleccionado y de la configuración del controlador.
4. Interfaces eléctricas montadas en la parte posterior
El conector de alimentación, las interfaces de comunicación y el puerto de descarga de firmware se encuentran en la cara posterior del módulo. En el plano, el conector de alimentación se identifica como A1257WV-S-2P.
Esta disposición posterior deja la brida de salida y las superficies radiales libres de conectores salientes y salidas de cables externos. Puede simplificar la integración mecánica, reducir las interferencias con las estructuras circundantes y facilitar el diseño de la carcasa.
En articulaciones robóticas que requieren amplios movimientos angulares o se instalan dentro de una carcasa compacta de brazo, esta disposición ofrece mayor flexibilidad para ubicar los conectores y gestionar los cables.
El diseño final debe tener en cuenta la holgura de los conectores, el radio de curvatura de los cables, la gestión térmica y el rango de rotación previsto.
5. Bridas de montaje simétricas para una instalación flexible
El HPJM cuenta con interfaces de montaje simétricas en ambos extremos, lo que ayuda a simplificar la integración mecánica en distintas posiciones de articulación del robot.
Según la información del plano suministrado, la configuración de montaje incluye patrones de círculo de pernos de Ø38 mm y Ø37.5 mm, ocho orificios roscados M2.5 y tres orificios pasantes M2.
Esta disposición simétrica permite adaptar el mismo módulo de articulación a distintas orientaciones de instalación y podría admitir aplicaciones en articulaciones de hombro, codo, muñeca y cadera, siempre que se cumplan los requisitos mecánicos de cada articulación.
Para los fabricantes de robots, una interfaz de montaje común puede ayudar a reducir el número de variantes mecánicas, simplificar la gestión de repuestos y mejorar la modularidad de una plataforma robótica.
6. Bajo juego y alta capacidad de par de choque
El HPJM utiliza tecnología de transmisión armónica, conocida por sus características de bajo juego. Las especificaciones suministradas indican una precisión de posicionamiento de salida de aproximadamente 0.67 arcmin y una capacidad de par de choque de aproximadamente 1.8 veces el par nominal.
Estas características pueden resultar beneficiosas en aplicaciones robóticas con cambios frecuentes de dirección, aceleración y desaceleración, y cargas mecánicas transitorias.
Sin embargo, el juego, la precisión de posicionamiento, la repetibilidad y el movimiento perdido son indicadores de rendimiento distintos. El rendimiento real en la salida depende del modelo seleccionado, las condiciones de carga, la configuración de control y el método de medición. Asimismo, el par de choque admisible debe interpretarse según las condiciones nominales del fabricante y no debe considerarse un par de funcionamiento continuo.
En aplicaciones como robots humanoides y equipos de automatización de precisión, los ingenieros deben evaluar estos parámetros junto con el par nominal, el par máximo, la rigidez torsional, la velocidad y el rendimiento térmico.
Aplicaciones del módulo de articulación armónica HPJM de HONPINE
Robots humanoides
Los robots humanoides requieren módulos de articulación compactos que puedan instalarse en el espacio limitado de las extremidades y, al mismo tiempo, ofrecer un control preciso del movimiento y un tendido integrado de cables. La carcasa compacta, el eje hueco y la arquitectura con accionamiento integrado del HPJM lo convierten en una opción para diseños de articulaciones de hombro, codo, muñeca y cadera, siempre que cumpla los requisitos de par y dinámica de cada articulación.
Drones y sistemas robóticos compactos
En plataformas robóticas compactas y determinados mecanismos relacionados con drones, el espacio de instalación y la integración de componentes son consideraciones de diseño importantes. Un módulo de articulación armónica integrado puede simplificar el montaje de mecanismos rotativos cuando su peso, par, velocidad y requisitos de potencia se ajustan a la aplicación.
Plataformas ópticas y automatización de precisión
Los sistemas de posicionamiento óptico y los equipos de automatización de precisión pueden requerir accionamientos rotativos compactos que ofrezcan movimiento controlado y posicionamiento repetible. El HPJM puede evaluarse para estas aplicaciones en función de la precisión angular requerida, las características de vibración, el perfil de movimiento y las condiciones ambientales.
El módulo de articulación armónica HPJM de HONPINE combina una estructura compacta de eje hueco, componentes integrados de motor y accionamiento, una arquitectura de doble encoder y conectividad EtherCAT en una sola solución de articulación rotativa.
Su orificio pasante de 6 mm facilita el tendido interno de cables, mientras que los conectores montados en la parte posterior y las interfaces de montaje simétricas ofrecen flexibilidad para la integración mecánica. Estas características hacen que valga la pena considerar el HPJM para robots humanoides, sistemas robóticos compactos, plataformas ópticas y aplicaciones de automatización de precisión.
Si está desarrollando una articulación robótica compacta o busca un actuador de articulación armónica integrado, póngase en contacto con HONPINE para obtener especificaciones detalladas, planos de ingeniería y asistencia en la selección del modelo.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
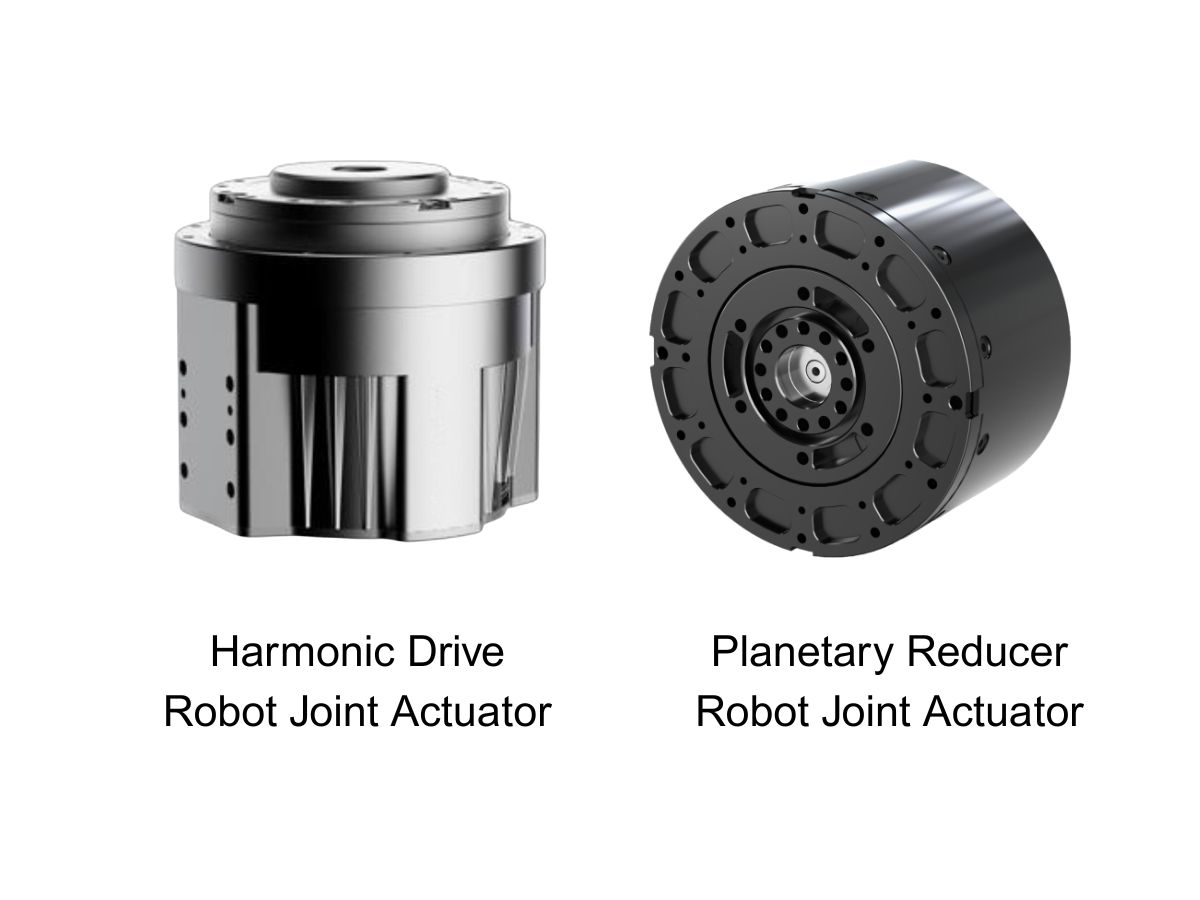
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
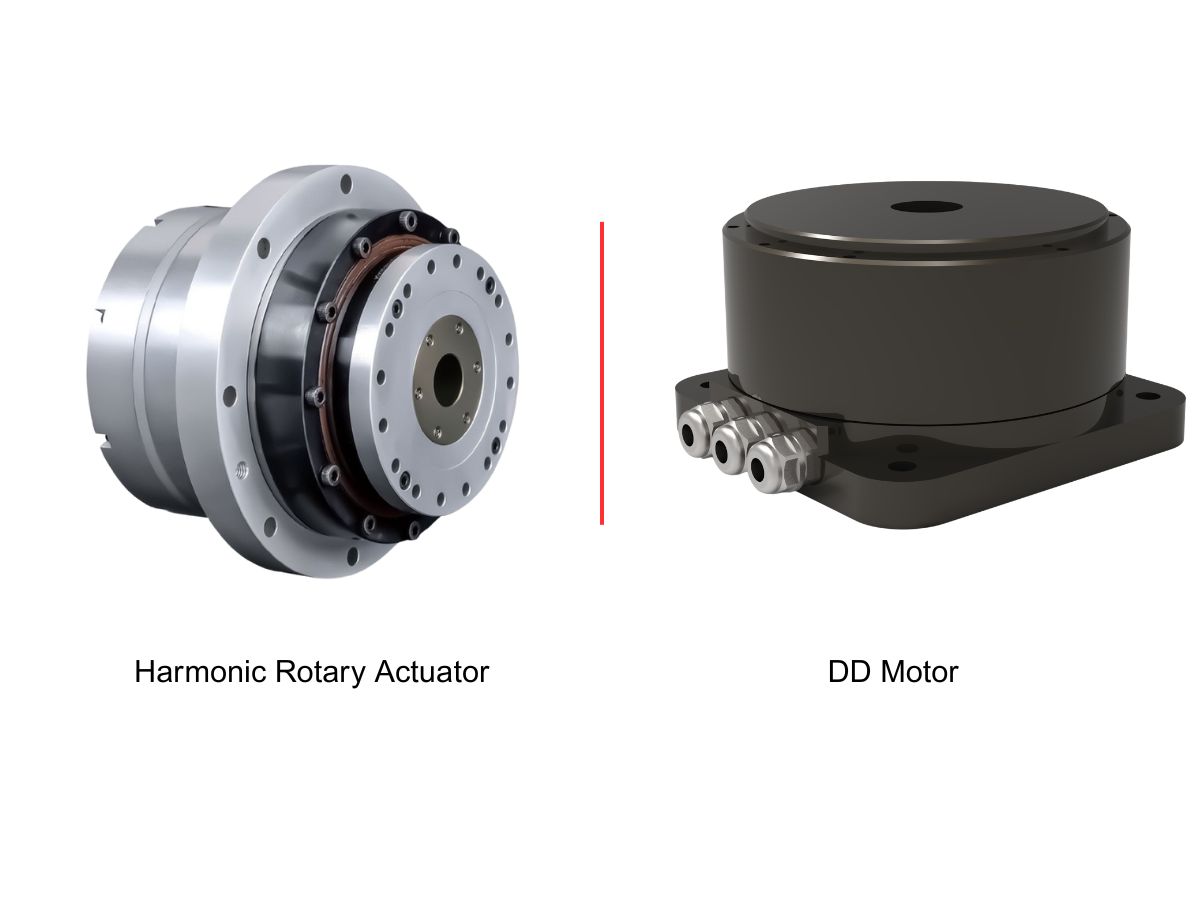
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
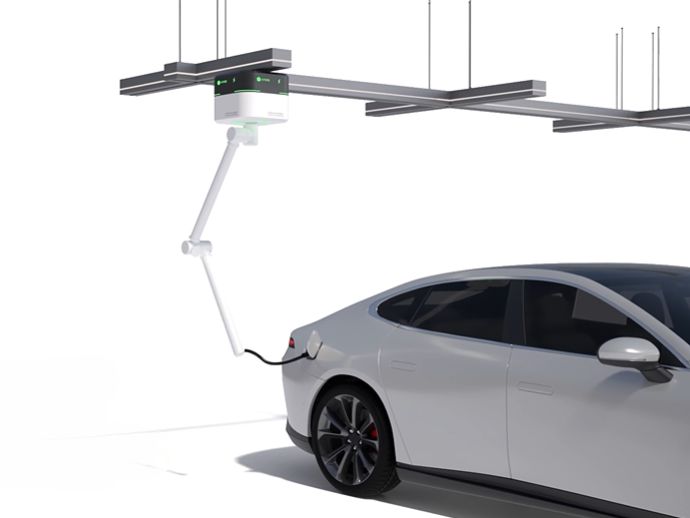
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
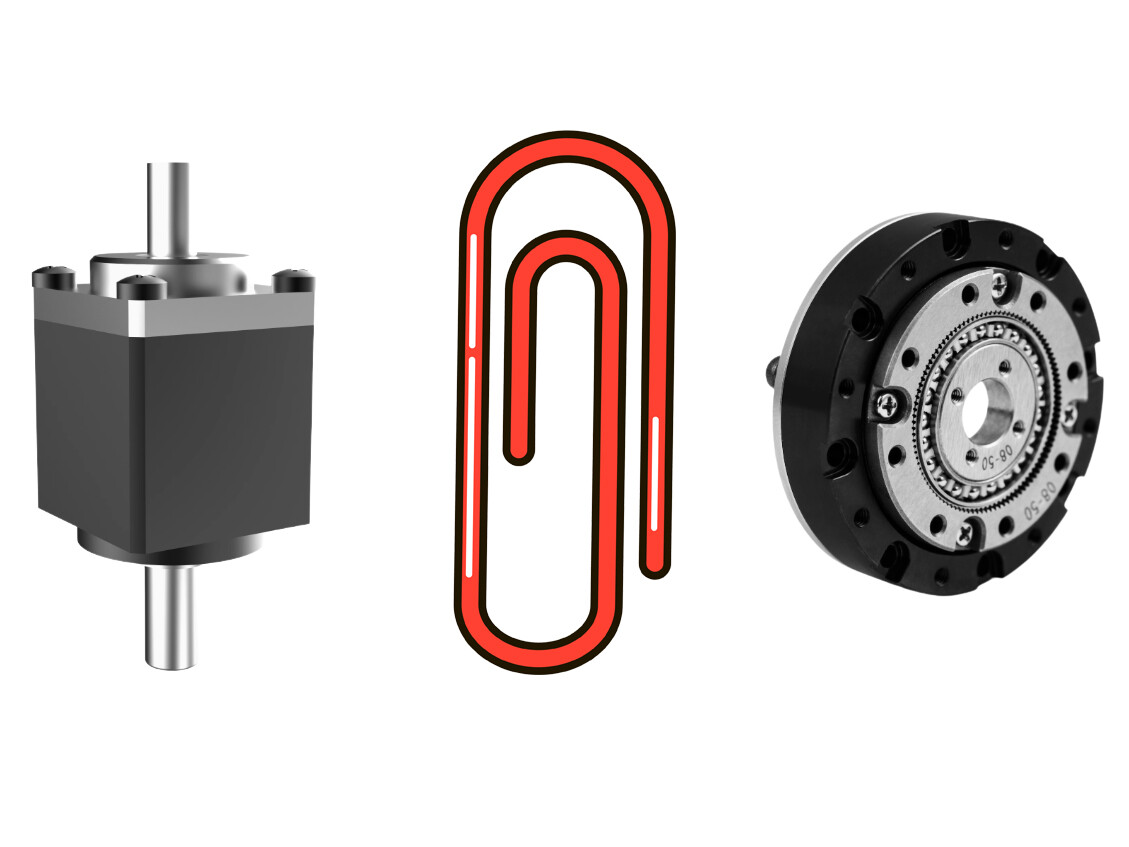
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
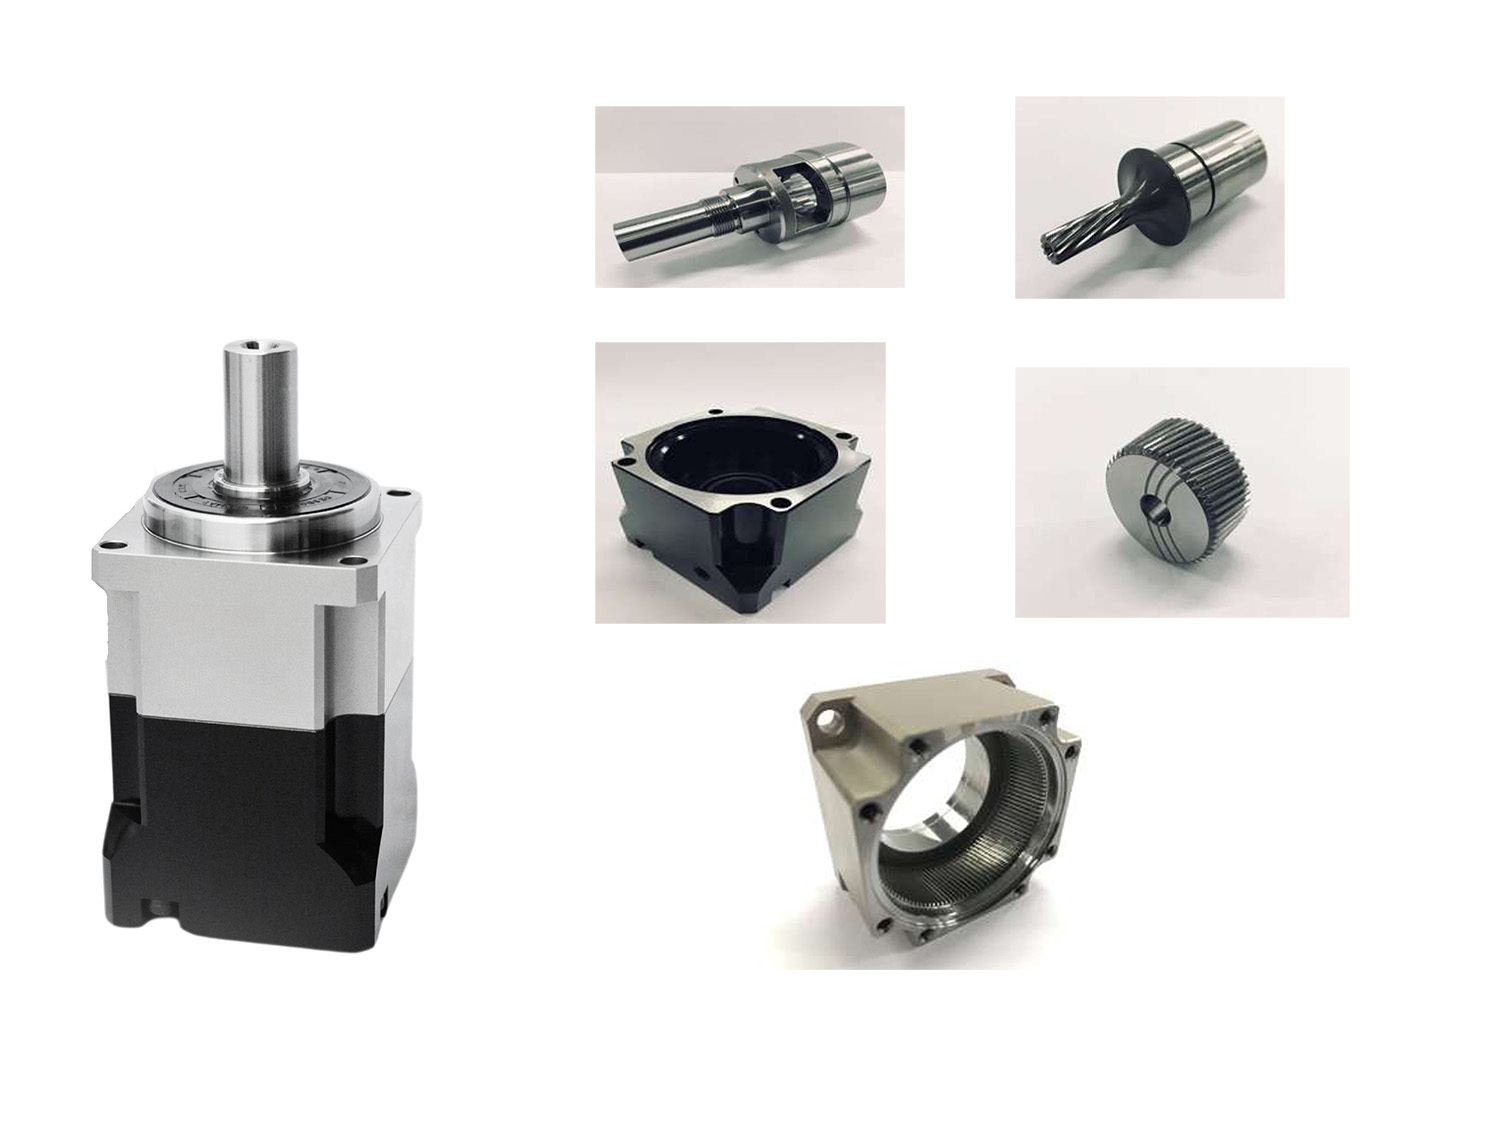
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
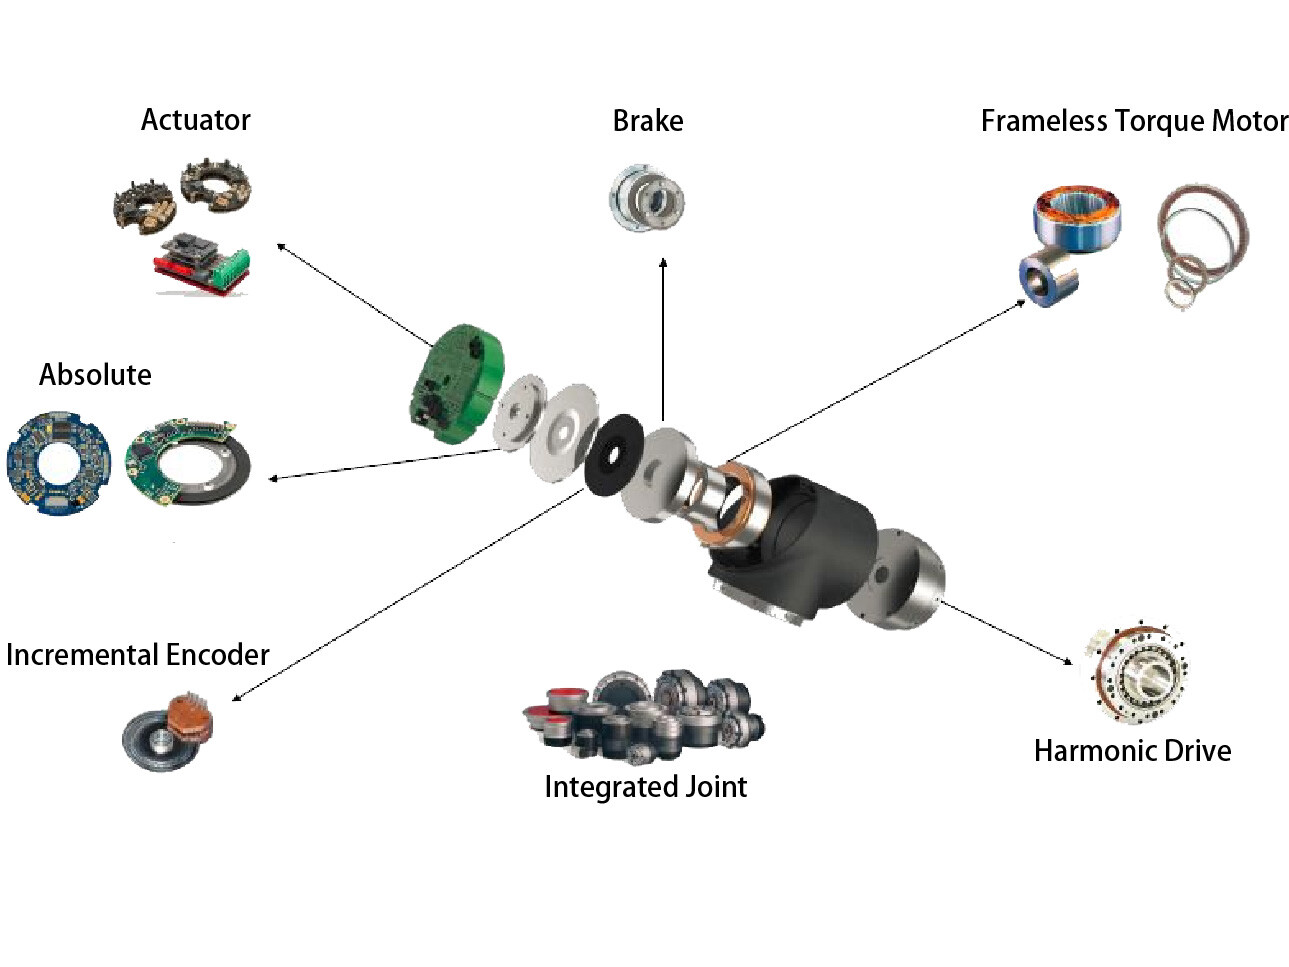
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?Descubra cómo el actuador de articulación armónica HONPINE TCHL utiliza un sensor de par integrado en la salida para proporcionar retroalimentación de fuerza, detección de colisiones, ensamblaje conforme, robótica de rehabilitación y teleoperación.
 Módulo de articulación armónica ultracompacto con eje hueco de 6 mmA medida que evolucionan los robots humanoides y los sistemas robóticos compactos, los módulos de articulación deben ofrecer una alta densidad de par, un control preciso del movimiento y un enrutamiento flexible de cables en espacios de instalación cada vez más reducidos. El módulo de articulación armónica HONPINE HPJM-RE30-40-PRO responde a estos desafíos con un diseño compacto, un eje hueco de 6 mm, retroalimentación de doble encoder y un motor con accionamiento FOC integrado. En este artículo, analizamos sus principales características de diseño y explicamos cómo su estructura de eje hueco, la conectividad EtherCAT y las opciones flexibles de montaje contribuyen al desarrollo de robots humanoides, drones, plataformas ópticas y equipos de automatización de precisión.
 La japonesa WinTest entra en el negocio de venta de AMR junto con la china Youibot RoboticsLa entrada de WinTest en el negocio de venta de AMR junto con Youibot Robotics apunta al mercado japonés de automatización industrial. Descubra qué aspectos deben verificar los compradores de fábricas de semiconductores antes de realizar pedidos.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?Descubra cómo el actuador de articulación armónica HONPINE TCHL utiliza un sensor de par integrado en la salida para proporcionar retroalimentación de fuerza, detección de colisiones, ensamblaje conforme, robótica de rehabilitación y teleoperación.
 Módulo de articulación armónica ultracompacto con eje hueco de 6 mmA medida que evolucionan los robots humanoides y los sistemas robóticos compactos, los módulos de articulación deben ofrecer una alta densidad de par, un control preciso del movimiento y un enrutamiento flexible de cables en espacios de instalación cada vez más reducidos. El módulo de articulación armónica HONPINE HPJM-RE30-40-PRO responde a estos desafíos con un diseño compacto, un eje hueco de 6 mm, retroalimentación de doble encoder y un motor con accionamiento FOC integrado. En este artículo, analizamos sus principales características de diseño y explicamos cómo su estructura de eje hueco, la conectividad EtherCAT y las opciones flexibles de montaje contribuyen al desarrollo de robots humanoides, drones, plataformas ópticas y equipos de automatización de precisión.
 Precisión de los actuadores Harmonic Drive: por qué debe evaluarse en cuatro nivelesLa precisión de un actuador Harmonic Drive abarca mucho más que la resolución del encoder. ¿Por qué deberían evaluarla los ingenieros en cuatro niveles? La resolución, la repetibilidad, la precisión de posicionamiento unidireccional y la precisión de posicionamiento bidireccional describen distintos aspectos del rendimiento del movimiento. Comprender estas diferencias ayuda a los ingenieros a seleccionar actuadores rotativos Harmonic Drive para equipos de semiconductores, sistemas EFEM y automatización 3C, sin confundir los incrementos teóricos del encoder con el rendimiento real de posicionamiento.
 ¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante?¿Por qué tantos clientes eligen los módulos de articulación armónica HONPINE HPJM por solo 2 mm más de diámetro de agujero pasante? En articulaciones robóticas compactas, esta pequeña diferencia dimensional puede generar un aumento sorprendentemente grande del espacio disponible. Como el área de la sección transversal de un agujero circular aumenta con el cuadrado de su diámetro, 2 mm adicionales pueden mejorar significativamente el tendido interno de cables y simplificar la integración del sistema. En este artículo se analiza el impacto del diámetro del agujero pasante, se comparan algunos modelos HONPINE HPJM con módulos de articulación armónica similares y se explica por qué el tamaño del agujero es importante en robots humanoides, robots colaborativos y sistemas de automatización industrial.
 Nidec Machine Tool lanza la máquina de cinco ejes tipo pórtico MVR-5XDescubra la máquina de cinco ejes tipo pórtico MVR-5X de Nidec Machine Tool, equipada con un cabezal compacto cuyo par del husillo es aproximadamente 20 veces superior al de su predecesora. Explore su potencial de mecanizado.
 El chip de accionamiento servo de Taiyi, de Wuhan, se aplica en las articulaciones de robots en ShenzhenEl chip de accionamiento servo de Taiyi impulsa las articulaciones de robots en Shenzhen con una potencia instantánea superior a 4 kW y reduce las pérdidas de conmutación en más de un 30 %. Descubra qué implica esto para el diseño de articulaciones robóticas.