¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?
En la automatización industrial moderna, el espacio de instalación limitado suele hacer más complejos los diseños mecánicos.Los actuadores con reductor armónicoofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el ensamblaje y optimizar las disposiciones internas.
En este artículo se exploran cuatro formas en que los actuadores con reductor armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
1. Diseño compacto: superar las limitaciones de espacio
Estructura altamente integrada para ocupar menos espacio
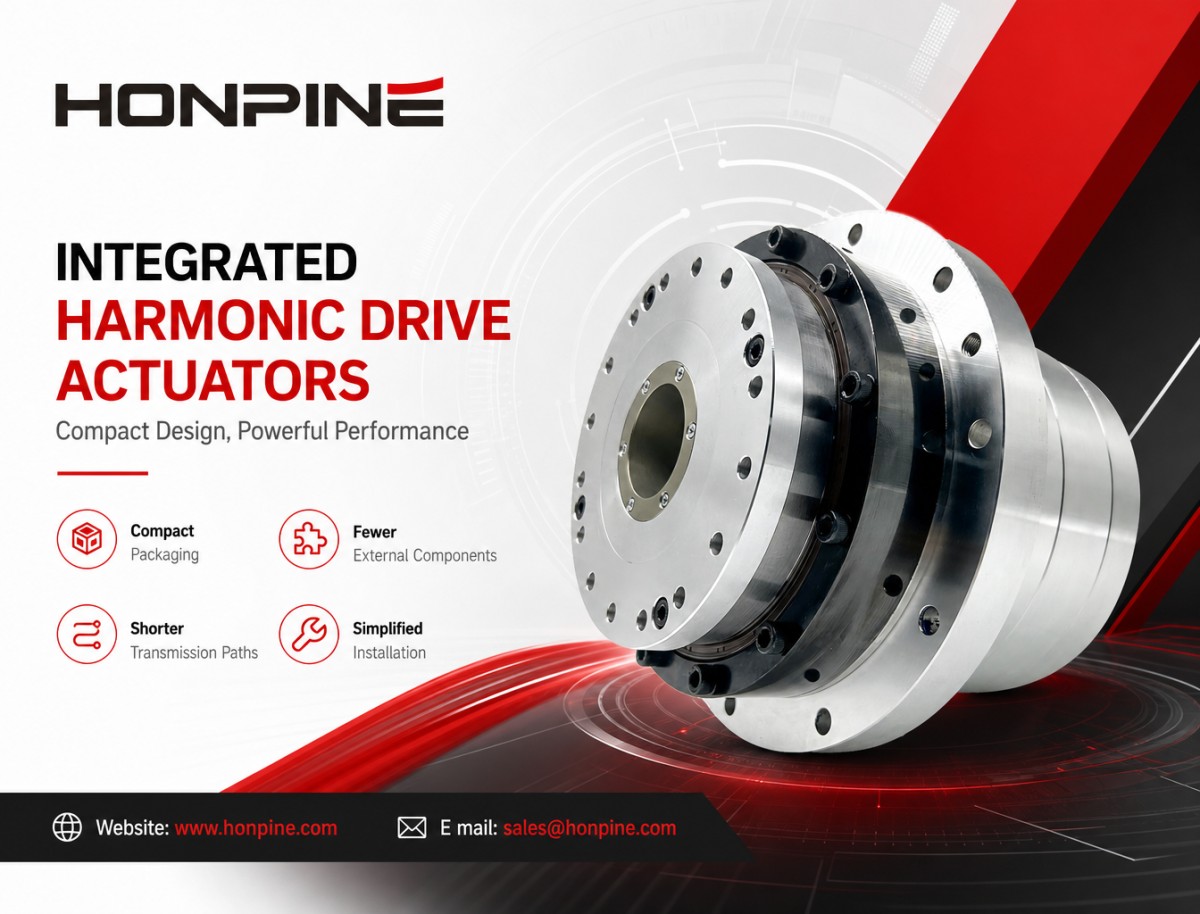
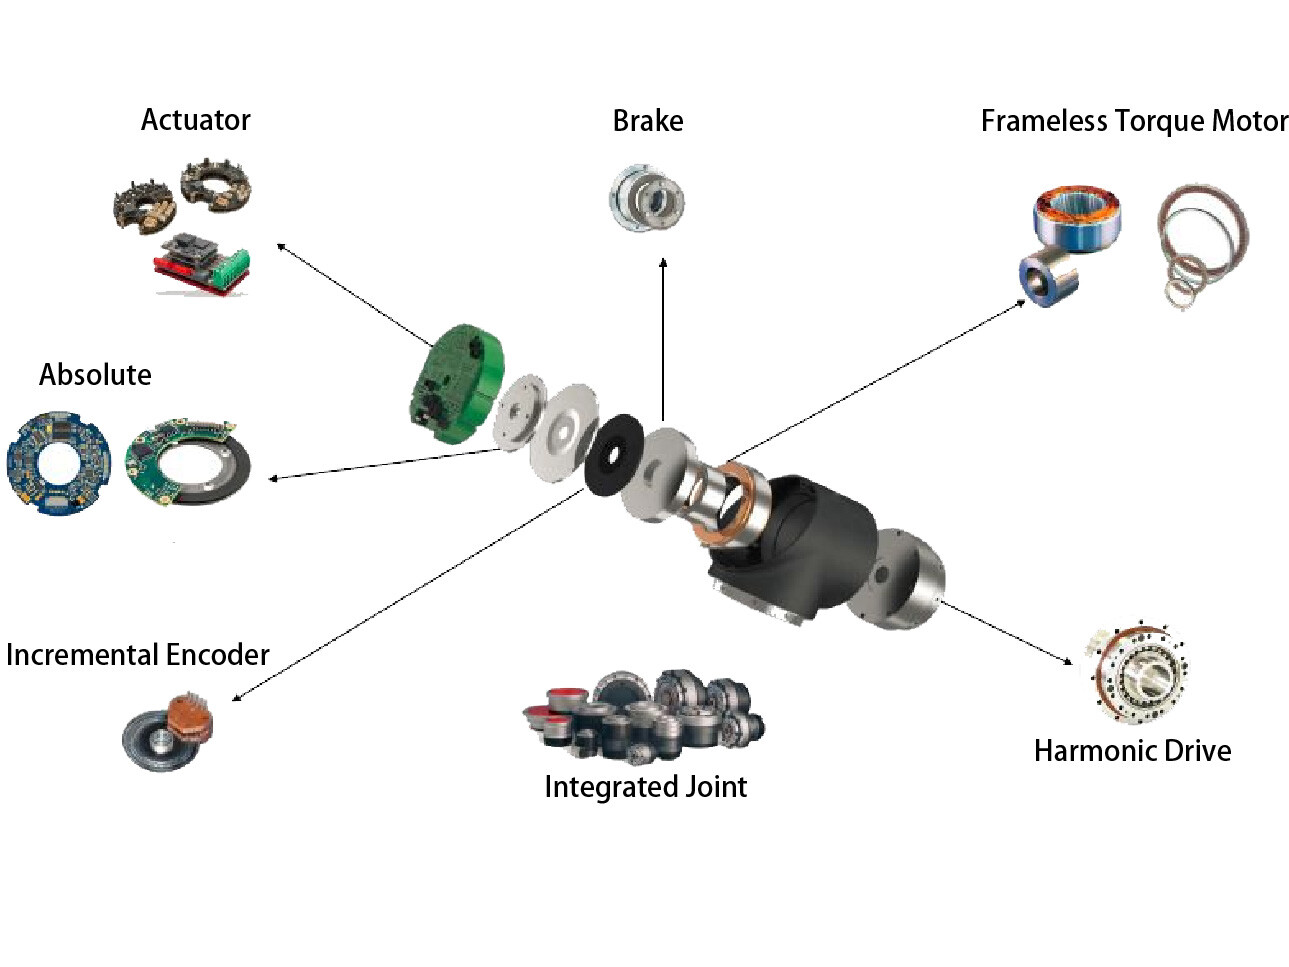
Unactuador con reductor armónico integradocombina componentes clave, como el motor, el reductor armónico, los rodamientos y el encoder, en un conjunto compacto. En comparación con un sistema compuesto por componentes independientes, esta configuración puede reducir el espacio total de instalación y simplificar la integración mecánica.
Los diseños coaxiales, en los que los ejes de entrada y salida comparten la misma línea central, pueden ayudar a minimizar la necesidad de etapas de transmisión y estructuras de conexión adicionales. Esto puede reducir el espacio axial total que requiere el sistema de accionamiento y facilitar la integración del actuador en maquinaria compacta.
Adaptación a disposiciones mecánicas complejas
Algunos diseños de actuadores rotativos utilizan transmisiones en ángulo recto, con los ejes de entrada y salida situados a 90 grados entre sí. Cuando resulta adecuada, esta configuración puede eliminar la necesidad de componentes de transmisión independientes para cambiar la dirección y ayudar a los ingenieros a adaptarse a espacios de instalación reducidos o en ángulo.
El ahorro de espacio real depende de la arquitectura del actuador, el par de salida requerido, las dimensiones del motor y la configuración de montaje.
2. Menos componentes de conexión: simplificación de las disposiciones mecánicas
Reducción de las interfaces mecánicas adicionales
Un sistema de accionamiento convencional puede requerir un servomotor, un acoplamiento, una caja de engranajes, una brida de montaje y una estructura de soporte independientes. Un actuador con reductor armónico integrado reúne los componentes clave del accionamiento en un solo conjunto, lo que puede reducir el número de conexiones externas y componentes de montaje.
Un menor número de interfaces mecánicas puede simplificar el ensamblaje y la alineación, además de reducir la posibilidad de errores relacionados con los acoplamientos y de vibraciones mecánicas. Sin embargo, el rendimiento real de posicionamiento sigue dependiendo de las características de transmisión del actuador, la rigidez estructural, la precisión de montaje y el sistema de control.
Simplificación del cableado y las conexiones eléctricas
Según el diseño, un actuador integrado puede incorporar un encoder, un freno o componentes electrónicos de accionamiento junto con el motor y el reductor armónico. Esto puede reducir el número de módulos eléctricos independientes y de interfaces externas necesarios.
Algunos diseños también cuentan con ejes huecos o perforaciones centrales que permiten el paso de cables, tubos neumáticos u otros servicios a través del actuador. Estas características pueden facilitar una organización más ordenada del cableado interno y ayudar a evitar interferencias en equipos de automatización compactos.
No todos los actuadores integrados incluyen un accionamiento integrado o un eje hueco, por lo que conviene verificar estas características en el modelo seleccionado.
3. Recorridos de transmisión más cortos: optimización de la transmisión de potencia
Simplificación de la cadena cinemática mecánica
Los actuadores con reductor armónico integradoscombinan el motor y el mecanismo de reducción en una unidad de accionamiento compacta. En comparación con algunas configuraciones convencionales, pueden eliminar la necesidad de acoplamientos, correas, ejes largos o etapas de transmisión intermedias adicionales.
Un recorrido de transmisión mecánica más corto puede reducir el número de interfaces que requieren alineación y mantenimiento. También puede disminuir las pérdidas asociadas a los componentes de transmisión adicionales, aunque la eficiencia global depende del motor, el reductor, la velocidad de funcionamiento, la carga y el ciclo de trabajo.
Mejora del aprovechamiento del espacio en el punto de movimiento
A menudo, un actuador compacto puede montarse más cerca del mecanismo que acciona, como una articulación robótica, una plataforma de posicionamiento rotativo o un dispositivo de inspección automatizado.
Esta disposición puede reducir la necesidad de estructuras de transmisión intermedias voluminosas y ofrecer mayor flexibilidad en la distribución general de la máquina. En equipos con limitaciones de espacio, colocar la unidad de accionamiento cerca del mecanismo de salida puede ayudar a los ingenieros a lograr un diseño más compacto sin renunciar a las funciones de control de movimiento requeridas.
4. Instalación simplificada: mayor flexibilidad de diseño
Diseño modular para una integración más sencilla
Un actuador con reductor armónico integrado puede funcionar como un módulo autónomo de control de movimiento. Según su diseño, puede instalarse mediante una brida de montaje o una interfaz atornillada, lo que reduce la necesidad de ensamblar y alinear en las instalaciones varios componentes de accionamiento independientes.
Este enfoque modular puede simplificar el ensamblaje de la máquina, reducir el esfuerzo de integración y facilitar la estandarización de las unidades de accionamiento en distintas configuraciones de equipos.
Reducción del espacio necesario para la instalación y el mantenimiento
Los componentes de accionamiento independientes suelen requerir ubicaciones de montaje propias, espacio de acceso para la alineación y suficiente holgura para las conexiones. Al integrar los componentes clave en un solo conjunto, un actuador integrado puede reducir estos requisitos de distribución.
Una unidad de accionamiento compacta también puede ofrecer mayor flexibilidad al disponer varios ejes dentro de la carcasa de una máquina o diseñar sistemas de automatización modulares. No obstante, los ingenieros deben prever espacio suficiente para el tendido de cables, la disipación del calor, el acceso para el mantenimiento y la sustitución de componentes.
Conclusión: una solución compacta de movimiento para la automatización industrial
Los actuadores con reductor armónico integrados pueden ayudar a los fabricantes de equipos a optimizar las disposiciones mecánicas mediante cuatro ventajas principales: integración compacta, menos componentes externos, recorridos de transmisión más cortos e instalación simplificada.
Al combinar una transmisión armónica de alta relación de reducción con una estructura de actuador diseñada cuidadosamente, estos sistemas pueden favorecer diseños que ahorran espacio en equipos de ensamblaje automatizado, sistemas de posicionamiento de precisión, maquinaria de inspección y mecanismos robóticos compactos.
Al seleccionar un actuador con reductor armónico, los ingenieros deben evaluar la solución más adecuada no solo por sus dimensiones externas, sino también por el par de salida, la relación de reducción, la precisión de posicionamiento, la rigidez torsional, el ciclo de trabajo, el rendimiento térmico y los requisitos de montaje.
La clave está en optimizar el sistema de accionamiento completo, no simplemente en reducir el tamaño de un componente individual.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
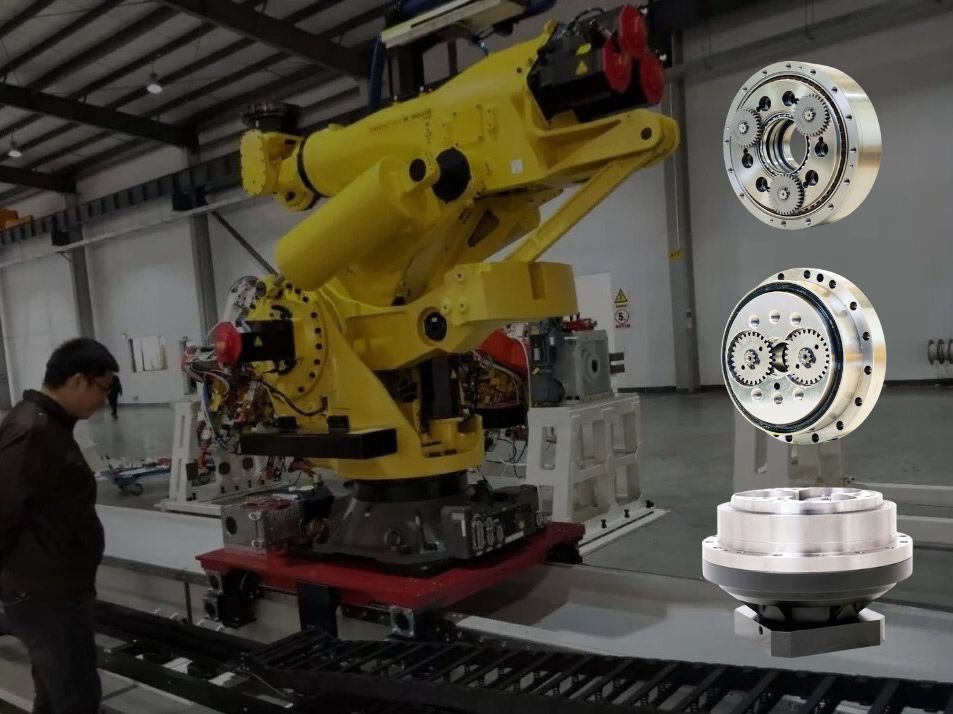
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
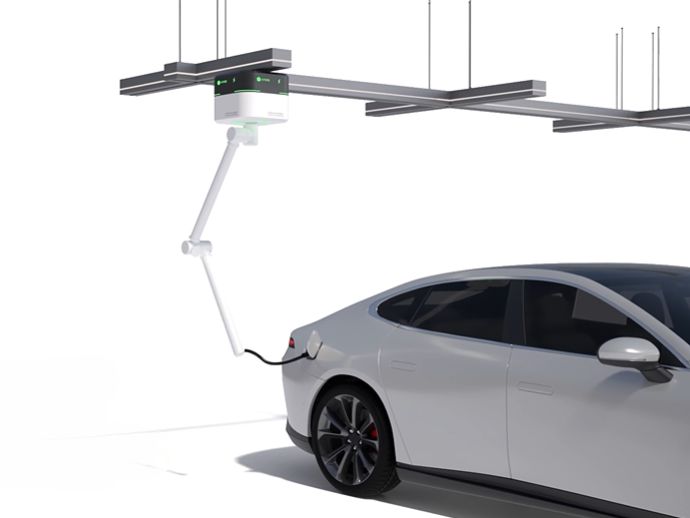
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
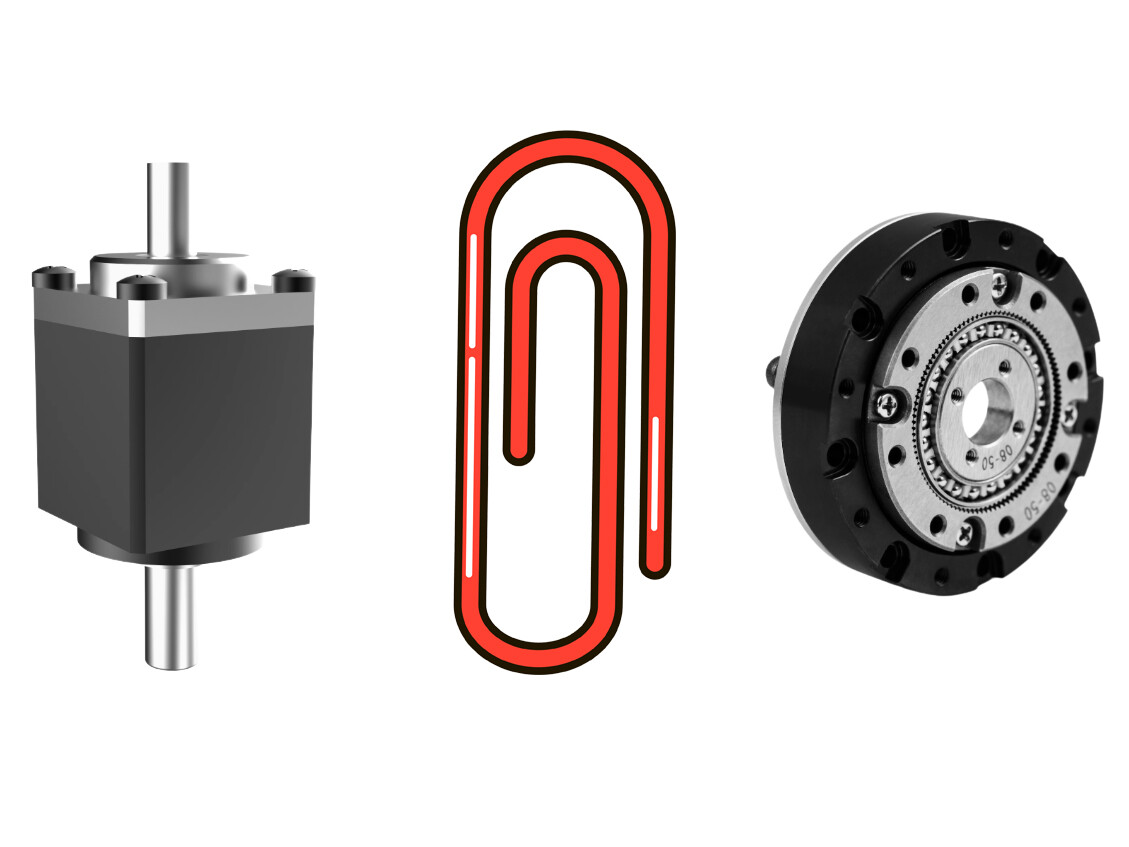
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
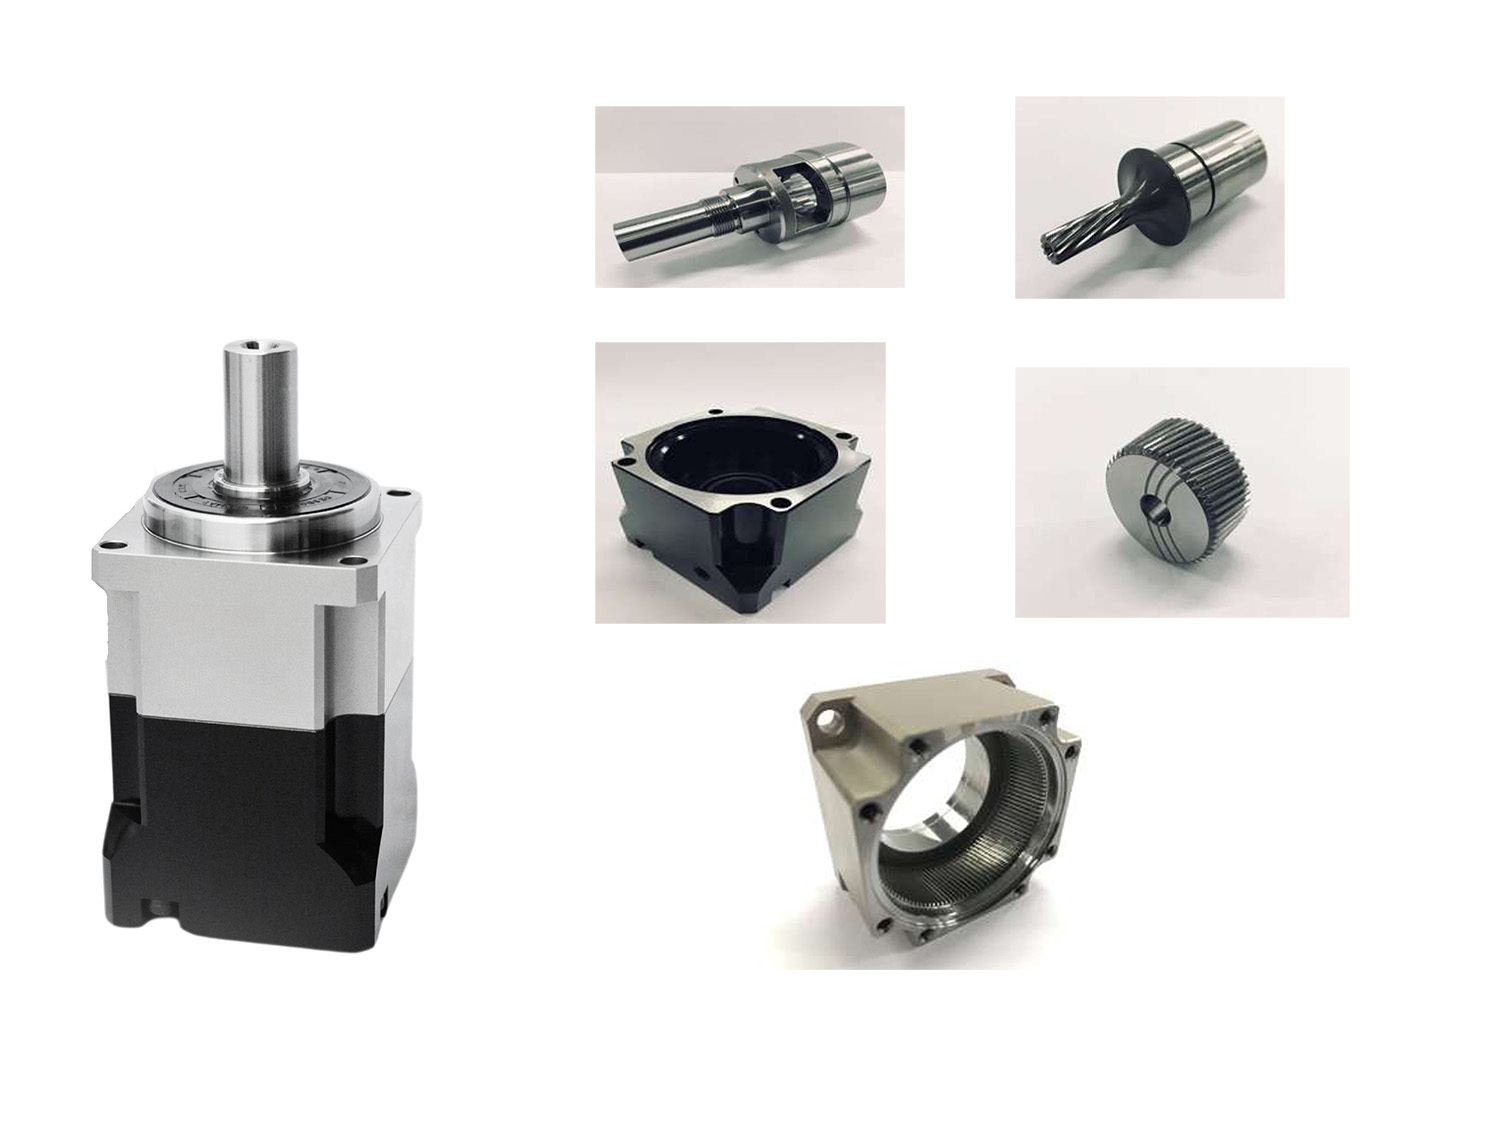
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Kodali produce reductores armónicos en serie para el suministro internacional a través de su empresa conjunta en TailandiaLos reductores armónicos de Kodali entran en producción en serie para el suministro internacional a través de su empresa conjunta en Tailandia. Descubra los aspectos clave que deben verificar los compradores para la cualificación de proveedores, la documentación comercial y la planificación de entregas.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Harmonic Drive apuesta por actuadores integrados para hacer frente a la competencia chinaHarmonic Drive apuesta por los actuadores integrados ante la competencia china. Descubra qué pueden significar los módulos de motor-reductor para la adquisición de máquinas de corte por láser, la integración y la selección de proveedores.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.
 Han’s Laser obtiene una patente para equipos con un recorrido más corto del emisor láserDescubra la patente de Han’s Laser para equipos de procesamiento láser con un recorrido más corto del emisor, un diseño orientado a simplificar el movimiento y que podría mejorar la eficiencia del procesamiento.
 ¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?Descubra cómo el actuador de articulación armónica HONPINE TCHL utiliza un sensor de par integrado en la salida para proporcionar retroalimentación de fuerza, detección de colisiones, ensamblaje conforme, robótica de rehabilitación y teleoperación.
 Módulo de articulación armónica ultracompacto con eje hueco de 6 mmA medida que evolucionan los robots humanoides y los sistemas robóticos compactos, los módulos de articulación deben ofrecer una alta densidad de par, un control preciso del movimiento y un enrutamiento flexible de cables en espacios de instalación cada vez más reducidos. El módulo de articulación armónica HONPINE HPJM-RE30-40-PRO responde a estos desafíos con un diseño compacto, un eje hueco de 6 mm, retroalimentación de doble encoder y un motor con accionamiento FOC integrado. En este artículo, analizamos sus principales características de diseño y explicamos cómo su estructura de eje hueco, la conectividad EtherCAT y las opciones flexibles de montaje contribuyen al desarrollo de robots humanoides, drones, plataformas ópticas y equipos de automatización de precisión.
 ¿Cómo equilibra el actuador rotativo planetario sin holgura HONPINE HPG la precisión y la rigidez en CNC?Descubra el actuador rotativo planetario de precisión sin juego HONPINE HPG para mesas giratorias CNC. Conozca su precisión de posicionamiento, rigidez torsional, bajo juego y opciones de accionamiento.