


Compatibilidad de motores para plataformas rotativas huecas: guía completa
Elegir el motor adecuado para unaplataforma rotativa huecacomienza por comprender sus requisitos de carga, velocidad y posicionamiento. Esta guía compara servomotores, motores paso a paso y motores de CC sin escobillas; explica la adaptación de par, velocidad, inercia y precisión; y explora opciones de montaje que ahorran espacio. Úsela para identificar una combinación adecuada de motor y plataforma para su proyecto de automatización.
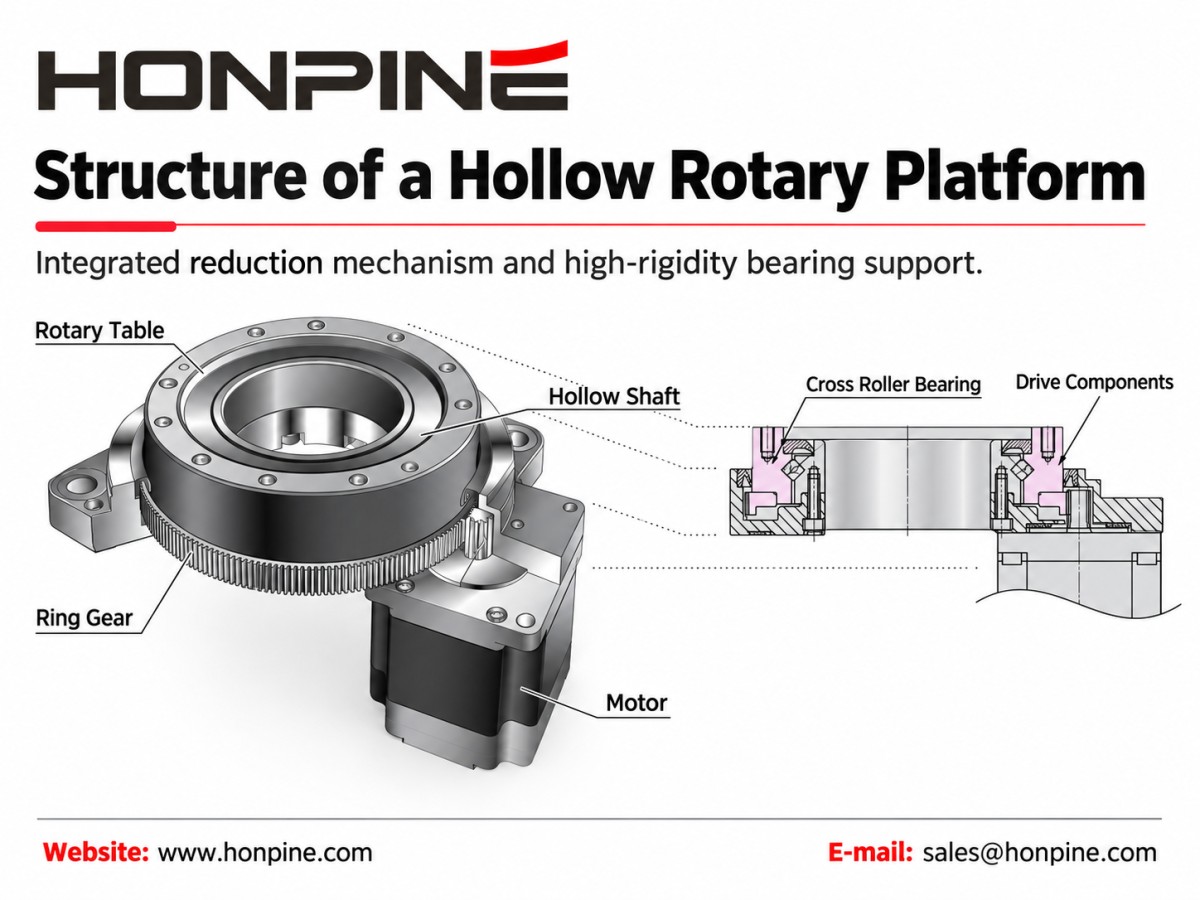
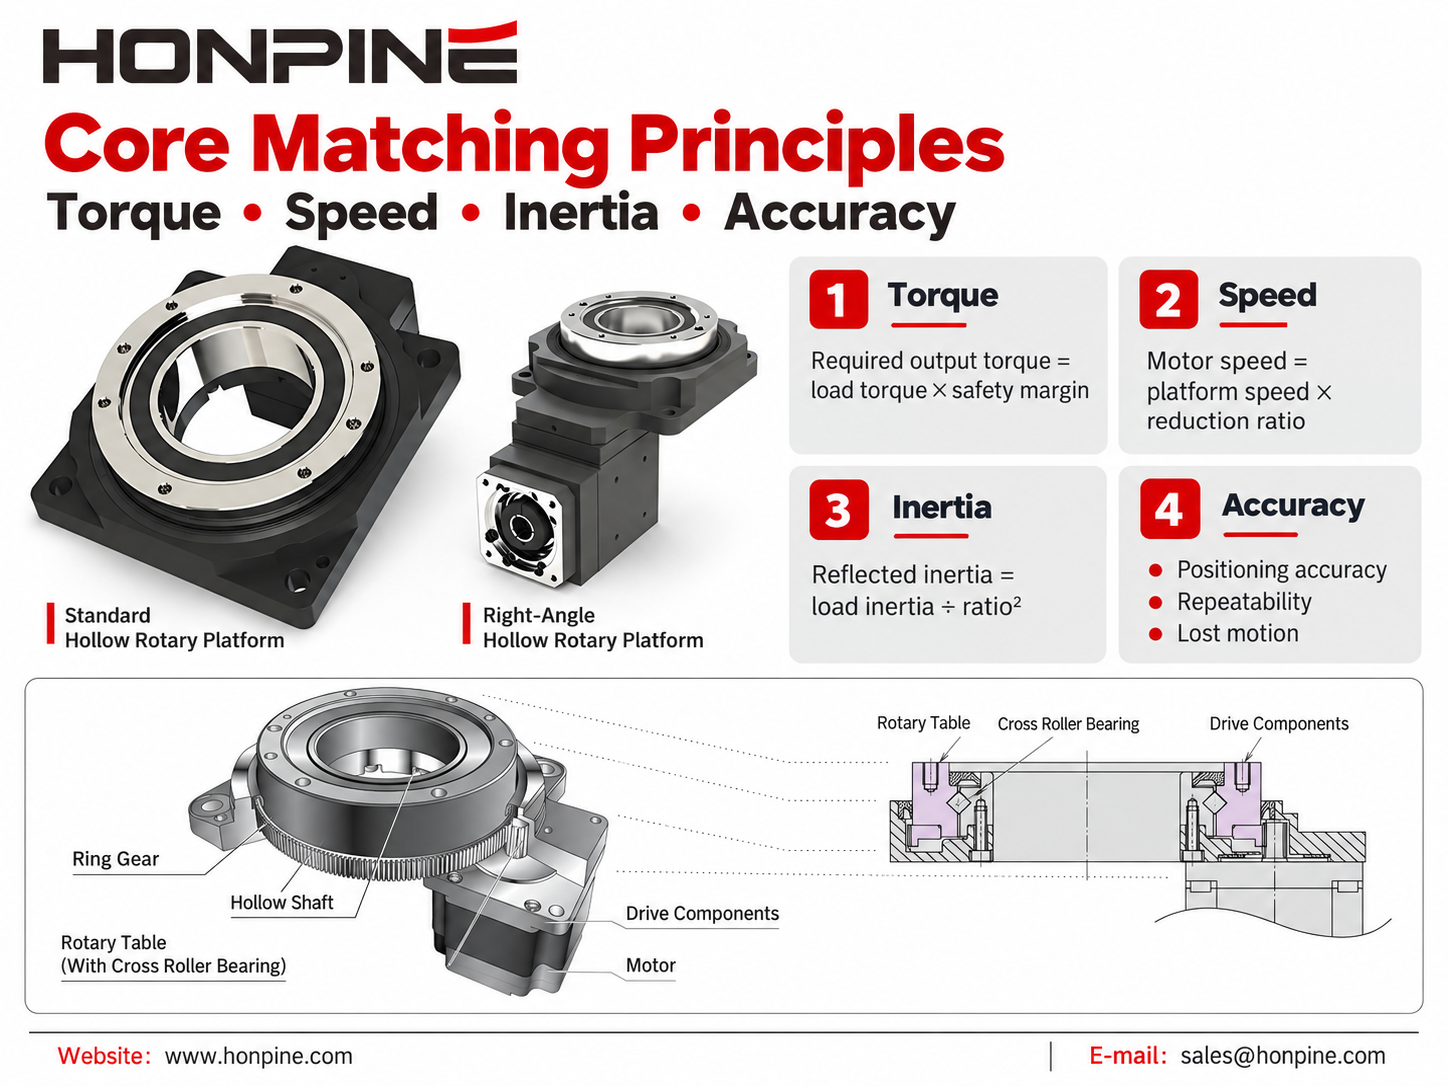
Unaplataforma rotativa huecaes undispositivo de posicionamiento rotativo de precisión con un orificio pasante central. Un diseño típico con reductor combina un mecanismo de reducción con una mesa de salida rígida soportada por rodamientos. Algunos diseños utilizan rodamientos de rodillos cruzados para soportar movimientos rotativos de alta rigidez, mientras que el centro hueco proporciona espacio para cables, tubos neumáticos u otros componentes.
Como fuente de potencia de la plataforma, el motor influye directamente en el rendimiento del movimiento, incluida la velocidad de respuesta, la capacidad de aceleración y el comportamiento de posicionamiento. Sin embargo, seleccionar un motor adecuado requiere más que comparar potencias nominales. El motor, el accionamiento, la transmisión y la carga deben evaluarse como un sistema completo.
1. Tipos de motores y directrices de selección
Las plataformas rotativas huecas pueden combinarse con diferentes tipos de motores según los requisitos de movimiento de la aplicación y la compatibilidad mecánica de la plataforma. Los servomotores, los motores paso a paso y los motores de CC sin escobillas ofrecen ventajas diferentes.
1.1 Servomotores para aplicaciones de alta precisión y alta dinámica
Características de rendimiento
Los sistemas servo utilizan realimentación para comparar el movimiento ordenado con el movimiento real del motor y ajustar la salida en consecuencia. Esto los hace adecuados para aplicaciones que requieren un control sensible de la posición, la velocidad y el par.
El rendimiento real depende del motor seleccionado, el codificador, los ajustes del accionamiento, la transmisión y la estructura mecánica. Un codificador de alta resolución por sí solo no garantiza una alta precisión de posicionamiento en la salida de la plataforma.
Aplicaciones adecuadas
Los servomotores son una opción sólida para el montaje de precisión, la manipulación de semiconductores, la inspección visual y otras aplicaciones con exigentes requisitos de posicionamiento o aceleraciones y desaceleraciones frecuentes.
Al seleccionar el motor y el accionamiento, defina el tiempo de ciclo, la aceleración y el rendimiento de estabilización requeridos. No suponga que todos los sistemas servo ofrecerán la misma precisión o velocidad de respuesta.
1.2 Motores paso a paso para posicionamiento e indexado rentables
Características de rendimiento
Los motores paso a paso tradicionales convierten los pulsos de mando en movimiento angular incremental y pueden funcionar sin realimentación de posición. Ofrecen un enfoque relativamente sencillo y económico para el posicionamiento.
Sin embargo, un par insuficiente o ajustes de aceleración inadecuados pueden provocar pérdida de pasos. El micropaso puede mejorar la suavidad del movimiento, pero la precisión real de posicionamiento sigue dependiendo del motor, el accionamiento, la carga y las condiciones de funcionamiento.
También hay disponibles sistemas de motor paso a paso de lazo cerrado para aplicaciones que requieren realimentación.
Aplicaciones adecuadas
Los motores paso a paso merecen considerarse para estaciones de montaje convencionales, indexado rotativo, manipulación de materiales y equipos de embalaje, donde la velocidad y el perfil de movimiento requeridos sean compatibles con el motor.
Durante la selección, compruebe el par disponible a la velocidad de funcionamiento prevista en lugar de basarse únicamente en el par de retención del motor.
1.3 Motores de CC sin escobillas para movimiento rotativo de velocidad variable
Características de rendimiento
Los sistemas de motor y accionamiento de CC sin escobillas son útiles para el movimiento rotativo controlado en un rango de velocidades. Sus funciones disponibles varían: algunos se centran en la regulación de velocidad, mientras que otros también admiten posicionamiento y limitación de par.
La eficiencia del motor, el rango de velocidad y las capacidades de control deben evaluarse utilizando las especificaciones de la combinación de motor y accionamiento seleccionada.
Aplicaciones adecuadas
Considere un motor de CC sin escobillas cuando la aplicación priorice una velocidad de rotación estable o un funcionamiento a velocidad ajustable.
Un motor de alta velocidad no hace automáticamente que la plataforma completa sea adecuada para el funcionamiento a alta velocidad. También deben comprobarse la velocidad de entrada permitida de la plataforma, la velocidad de salida, los requisitos de lubricación y la capacidad de servicio continuo.
2. Principios fundamentales para adaptar motores a plataformas rotativas huecas
2.1 Adaptación de par
El motor debe proporcionar suficiente par para vencer la carga y acelerar o desacelerar el conjunto giratorio.
Calcule tanto el par de carga en régimen permanente como el par de aceleración. Incluya un margen de seguridad adecuado según la incertidumbre en la fricción, la variación de carga, las condiciones de funcionamiento y el ciclo de trabajo de la aplicación.
Para una comprobación preliminar de la transmisión:
Par de salida transmitido ≈ Par de entrada del motor × Relación de reducción × Eficiencia de transmisión
Esta relación no sustituye un cálculo completo de la demanda de aceleración, la inercia interna y el ciclo de trabajo. El par de salida resultante también debe mantenerse dentro de los límites de par permitidos de la plataforma.
Para sistemas servo, verifique que el par pico requerido permanezca dentro del rango de funcionamiento intermitente permitido. El par cuadrático medio, o RMS, del ciclo debe mantenerse dentro de la capacidad de servicio continuo del motor en las condiciones de funcionamiento pertinentes.
También debe comprobarse la duración permitida del par pico.
2.2 Adaptación de velocidad
Comience con la velocidad de salida requerida de la plataforma y la relación de reducción:
Velocidad de motor requerida = Velocidad de salida requerida de la plataforma × Relación de reducción
Por ejemplo, una velocidad de salida de plataforma de 100 rpm con una relación de reducción de 10:1 requiere una velocidad de motor de 1.000 rpm.
Compruebe el par disponible del motor a esa velocidad, junto con las velocidades de entrada y salida permitidas de la plataforma.
Para aplicaciones de indexado, la velocidad de rotación media no es suficiente para seleccionar el motor. El perfil de movimiento real puede requerir una velocidad máxima mucho mayor durante cada movimiento, especialmente cuando el tiempo disponible de aceleración y desaceleración es corto.
Seleccione el motor y la plataforma utilizando el ciclo de movimiento completo, en lugar de basarse únicamente en la potencia nominal del motor.
2.3 Adaptación de inercia
La adaptación de inercia compara la inercia de carga reflejada al eje del motor con la inercia del rotor del motor.
Para una etapa de reducción ideal:
Inercia de carga del lado de salida reflejada = Inercia de carga del lado de salida ÷ Relación de reducción²
A continuación, calcule:
Relación de inercia = Inercia de carga total reflejada ÷ Inercia del rotor del motor
Incluya la inercia pertinente de la plataforma, el acoplamiento y la transmisión en el cálculo final.
Por ejemplo, una relación de reducción de 10:1 reduce la inercia de carga del lado de salida reflejada al eje del motor a 1/100 de su valor original, antes de añadir las demás inercias relevantes del sistema.
Una relación de inercia carga-motor, como de 1:1 a 10:1, puede servir como referencia inicial de diseño para algunas aplicaciones servo, pero no es un requisito ni un límite universal.
La relación aceptable depende de la rigidez mecánica, los requisitos de aceleración, el ajuste del accionamiento y el sistema de motor y accionamiento seleccionado.
2.4 Adaptación de precisión
Evalúe la resolución de realimentación del motor junto con los requisitos de posicionamiento de la plataforma completa.
Una mayor resolución del codificador proporciona información de realimentación más precisa, pero la precisión de posicionamiento de salida también depende de la precisión de transmisión, el movimiento perdido, la rigidez mecánica, las condiciones de carga y el rendimiento del control.
Solicite especificaciones independientes para:
Precisión de posicionamiento: Qué tan cerca coincide la posición de salida real con la posición ordenada.
Repetibilidad: Con qué consistencia la plataforma vuelve a la misma posición en condiciones especificadas.
Movimiento perdido: Movimiento que no se transmite inmediatamente a la salida, especialmente cuando cambia la dirección.
Para aplicaciones exigentes, verifique el rendimiento con la carga, la dirección de movimiento y el tiempo de estabilización previstos.
Especifique los requisitos de posicionamiento rotativo en unidades angulares, como grados o segundos de arco. Una tolerancia de posicionamiento lineal solo debe indicarse con un radio de trabajo definido.
2.5 Instalación mecánica y compatibilidad de interfaz
Compruebe la interfaz completa entre el motor y la plataforma antes de realizar el pedido.
Compare el diámetro y la longitud del eje del motor, las dimensiones de la brida, el patrón de orificios de montaje, las características de centrado y la disposición del acoplamiento con el plano de instalación de la plataforma.
Un motor con una clasificación de par adecuada no necesariamente encaja mecánicamente.
La alineación correcta del eje y una disposición de acoplamiento adecuada son importantes para una transmisión fiable. Los errores de instalación pueden generar tensión adicional, vibración y desgaste prematuro.
Considere también los requisitos de protección ambiental, la dirección de salida del cable, el espacio libre para conectores y el acceso para instalación y mantenimiento.
3. Combinaciones típicas de motores y plataformas
3.1 Montaje e inspección de precisión: servomotor + plataforma rotativa hueca
Para proyectos de montaje o inspección de precisión, comience evaluando unaplataforma rotativa huecaaccionada por servo según la precisión de posicionamiento, la inercia de carga y el tiempo de ciclo requeridos.
Esta combinación es adecuada para aplicaciones que requieren control de movimiento sensible, arranques y paradas frecuentes, y aceleración y desaceleración controladas.
Sin embargo, un servomotor no elimina automáticamente el juego mecánico ni los errores de transmisión. Priorice el rendimiento del sistema completo en lugar de basarse únicamente en la potencia nominal del motor o en la especificación del codificador.
Verifique conjuntamente el motor, el accionamiento, el acoplamiento y la plataforma en las condiciones de funcionamiento previstas.
3.2 Montaje e indexado convencionales: motor paso a paso + plataforma rotativa hueca
Para operaciones rutinarias de indexado y montaje, evalúe si una plataforma accionada por motor paso a paso puede cumplir el rendimiento requerido de velocidad, aceleración y posicionamiento.
Esta combinación puede proporcionar una solución económica cuando los requisitos de movimiento son moderados y hay par suficiente disponible en todo el rango de funcionamiento.
Una configuración de motor paso a paso de lazo cerrado es otra opción cuando se desea realimentación manteniendo el control de movimiento basado en motor paso a paso.
Para un funcionamiento fiable, confirme el par de funcionamiento disponible y utilice un perfil de aceleración adecuado para la carga.
3.3 Rotación con velocidad controlada: motor de CC sin escobillas + plataforma rotativa hueca compatible
Para una aplicación centrada en la velocidad de rotación controlada, evalúe un conjunto de motor y accionamiento de CC sin escobillas junto con una plataforma rotativa hueca compatible.
Confirme el rango de velocidad requerido, el ciclo de servicio continuo, el par disponible y las funciones de control.
Cuando también se requieran posiciones de parada precisas, verifique que el accionamiento seleccionado admita la operación de posicionamiento necesaria.
La plataforma debe estar clasificada para la velocidad de rotación y la duración de funcionamiento previstas. La capacidad de velocidad del motor nunca debe considerarse como el límite de funcionamiento del conjunto rotativo completo.
4. ¿Cómo reducir el espacio de instalación de una plataforma rotativa hueca?
4.1 Utilice el centro hueco para el tendido de cables y tubos
La abertura central puede alojar cableado, tubos neumáticos u otros servicios que necesiten atravesar el conjunto rotativo.
Esto puede simplificar el tendido en comparación con llevar cada conexión alrededor del exterior de la plataforma.
Durante la planificación de la disposición, compruebe el diámetro útil del orificio y reserve suficiente espacio para el conjunto real de cables y tubos.
Planifique el tendido junto con el rango de rotación requerido. La abertura hueca proporciona una ruta de tendido, pero no evita automáticamente que los cables o tubos se retuerzan.
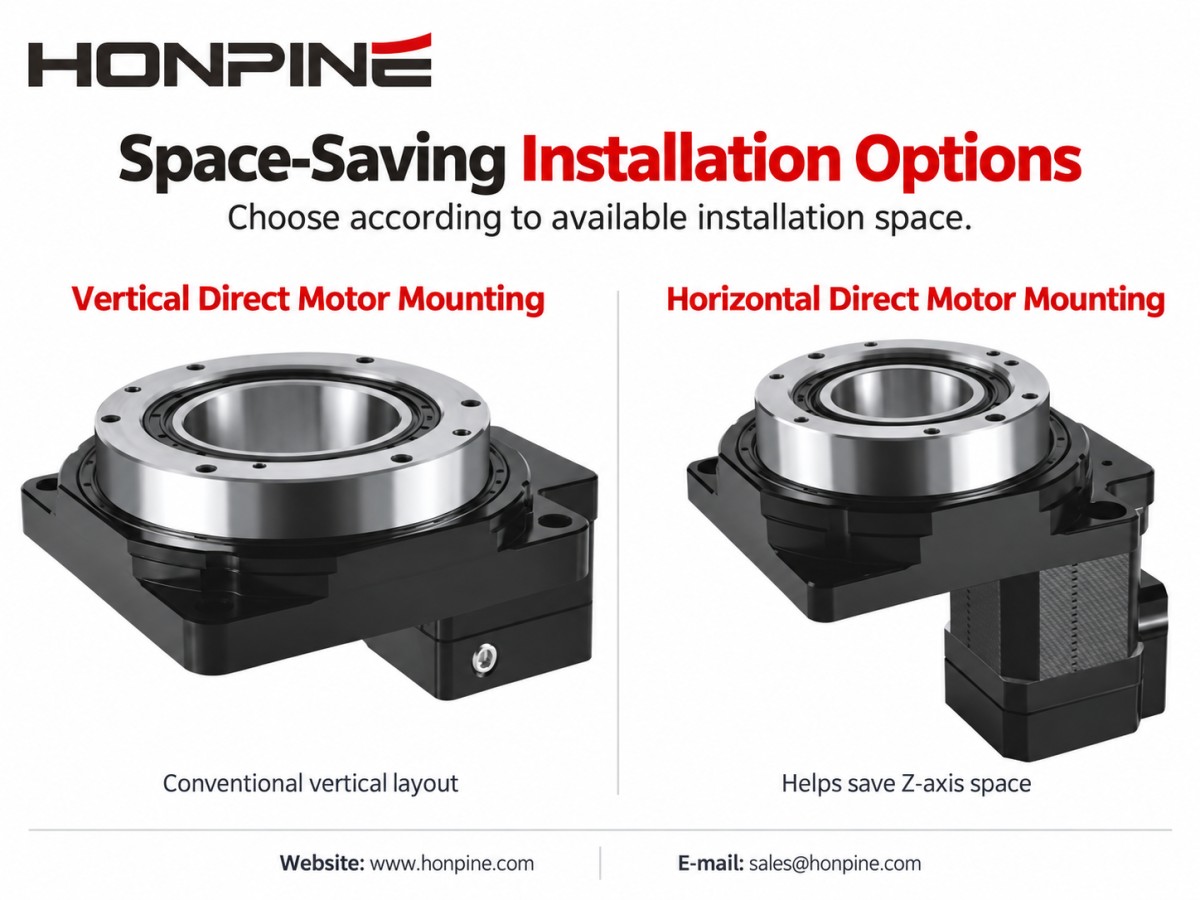
4.2 Considere el montaje horizontal o en ángulo recto del motor
Cuando el espacio vertical sea limitado, compare las configuraciones de motor montado horizontalmente o en ángulo recto con una disposición vertical convencional.
Una configuración horizontal o en ángulo recto adecuada puede reducir el espacio requerido a lo largo del eje Z, lo que la hace útil para equipos con altura de instalación limitada.
Sin embargo, reducir la altura vertical puede aumentar la superficie ocupada horizontalmente.
Compare las dimensiones completas instaladas, incluidas la plataforma, el motor, los conectores, el radio de curvatura del cable y los espacios libres de mantenimiento.
Seleccione la disposición que se adapte al diseño general del equipo en lugar de evaluar únicamente el cuerpo de la plataforma.
4.3 Elija la gestión de cables según el patrón de rotación
Para movimientos de ángulo limitado, como el indexado alternativo de 90°, una disposición adecuada de cable o tubo flexible puede evitar la necesidad de un anillo colector.
El tendido debe seguir acomodando el movimiento sin flexión, torsión, tensión excesivas ni interferencias con componentes cercanos.
Para la rotación continua en la que la energía eléctrica o las señales deben pasar entre componentes estacionarios y giratorios, un anillo colector eléctrico es una solución habitual.
Si el aire comprimido también debe atravesar la interfaz giratoria, puede ser necesaria una unión rotativa neumática o un conjunto combinado neumático-eléctrico.
Un único movimiento de 360° seguido de un retorno no es lo mismo que una rotación continua en una dirección.
Elija la disposición de gestión de cables según el patrón de movimiento real, la frecuencia de funcionamiento y los servicios que deben atravesar la interfaz giratoria, no solo según el ángulo de rotación.
5. Lista de verificación final para la selección
Antes de elegir un motor y unaplataforma rotativa hueca, defina la masa y las dimensiones de la carga, la velocidad de salida, el ángulo de indexado, el tiempo de aceleración, el ciclo de trabajo, los requisitos de posicionamiento y el espacio de instalación disponible.
Utilice estos requisitos para comparar combinaciones candidatas. Compruebe el par pico y continuo, la velocidad del motor, la inercia de carga reflejada, las interfaces mecánicas y el tendido de cables.
Para aplicaciones exigentes, verifique el conjunto completo con respecto al perfil de movimiento previsto antes de finalizar la selección.
La combinación correcta no es necesariamente el motor con mayor potencia ni la plataforma de mayor tamaño. Es la combinación que cumple los requisitos de rendimiento de la aplicación mientras se adapta al espacio disponible y a las condiciones de funcionamiento.
¿Está planificando un proyecto de automatización rotativa? Contacte con HONPINE con los detalles de su carga, la velocidad de salida requerida, el ciclo de movimiento y las dimensiones de instalación para analizar una combinación adecuada de plataforma rotativa hueca y motor.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Compatibilidad de motores para plataformas rotativas huecas: guía completaSeleccionar el motor adecuado para una plataforma rotativa hueca es esencial para lograr un posicionamiento preciso, un funcionamiento estable y una automatización eficiente. Esta guía explica cómo combinar servomotores, motores paso a paso y motores de CC sin escobillas con plataformas rotativas huecas según los requisitos de par, velocidad, inercia, precisión e instalación. Explore directrices prácticas para la selección de motores, combinaciones de aplicaciones típicas y soluciones de montaje que ahorran espacio para encontrar la configuración adecuada para su proyecto de automatización.
 ¿Pueden los robots sentir el tacto? Motores de articulación robótica armónica HAG con control de fuerza de HONPINE¿Pueden los robots responder a un toque suave? El motor de articulación robótica HONPINE HAG con sensor de par combina un reductor armónico, detección de par integrada y control de lazo cerrado para detectar fuerzas externas y permitir un movimiento suave y adaptable. En este artículo, Allen Li, fundador de HONPINE, demuestra la respuesta del módulo al contacto ligero y al movimiento guiado manualmente, explica sus tecnologías clave de control de fuerza y comparte la visión detrás de los módulos de articulación diseñados para la robótica industrial práctica.
 ¿Una mayor relación de reducción significa más par? Explicación de los reductores planetarios, armónicos y RV¿Una mayor relación de reducción significa más par? Esta guía de ingeniería explica la relación entre la relación de reducción, el par de salida y la velocidad de salida, y compara los reductores planetarios, los reductores armónicos y los reductores RV. Descubra por qué la relación de reducción por sí sola no puede determinar la capacidad de par, la eficiencia, la respuesta dinámica, la precisión ni la vida útil de un reductor, y qué deben considerar los ingenieros al seleccionar un reductor para robots, máquinas CNC, sistemas servo y control de movimiento industrial.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Compatibilidad de motores para plataformas rotativas huecas: guía completaSeleccionar el motor adecuado para una plataforma rotativa hueca es esencial para lograr un posicionamiento preciso, un funcionamiento estable y una automatización eficiente. Esta guía explica cómo combinar servomotores, motores paso a paso y motores de CC sin escobillas con plataformas rotativas huecas según los requisitos de par, velocidad, inercia, precisión e instalación. Explore directrices prácticas para la selección de motores, combinaciones de aplicaciones típicas y soluciones de montaje que ahorran espacio para encontrar la configuración adecuada para su proyecto de automatización.
 ¿Pueden los robots sentir el tacto? Motores de articulación robótica armónica HAG con control de fuerza de HONPINE¿Pueden los robots responder a un toque suave? El motor de articulación robótica HONPINE HAG con sensor de par combina un reductor armónico, detección de par integrada y control de lazo cerrado para detectar fuerzas externas y permitir un movimiento suave y adaptable. En este artículo, Allen Li, fundador de HONPINE, demuestra la respuesta del módulo al contacto ligero y al movimiento guiado manualmente, explica sus tecnologías clave de control de fuerza y comparte la visión detrás de los módulos de articulación diseñados para la robótica industrial práctica.
 ¿Una mayor relación de reducción significa más par? Explicación de los reductores planetarios, armónicos y RV¿Una mayor relación de reducción significa más par? Esta guía de ingeniería explica la relación entre la relación de reducción, el par de salida y la velocidad de salida, y compara los reductores planetarios, los reductores armónicos y los reductores RV. Descubra por qué la relación de reducción por sí sola no puede determinar la capacidad de par, la eficiencia, la respuesta dinámica, la precisión ni la vida útil de un reductor, y qué deben considerar los ingenieros al seleccionar un reductor para robots, máquinas CNC, sistemas servo y control de movimiento industrial.
 Actuador rotativo armónico hueco de alta precisión para máquinas CNC y ejes rotativos de servicio pesadoEl actuador rotativo armónico hueco de la serie 58 de HONPINE está diseñado para mesas rotativas CNC, ejes rotativos de precisión, equipos de procesamiento láser y aplicaciones de posicionamiento rotativo de servicio pesado. Con un orificio pasante de 50 mm, un par pico de hasta 2.722 N·m, rodamiento de rodillos cruzados integrado, opciones de codificador absoluto multivuelta, precisión de posicionamiento inferior a 30 segundos de arco y precisión de posicionamiento repetitivo inferior a 5 segundos de arco, combina una alta capacidad de par con movimiento rotativo de precisión e integración mecánica flexible.
 ¿Cómo aborda el módulo de articulación robótica planetaria JRM de HONPINE el aumento de temperatura durante el funcionamiento continuo?Los módulos de articulación robótica planetaria JRM de HONPINE están diseñados para operaciones robóticas prolongadas y de alta carga. Este artículo analiza cómo la optimización electromagnética del motor, la transmisión planetaria de alta eficiencia, la tecnología de accionamiento basada en GaN y el diseño de bajas pérdidas a nivel de sistema ayudan a controlar el aumento de temperatura. Utilizando el módulo de articulación robótica planetaria C6345 como ejemplo de prueba, HONPINE también presenta la validación térmica a plena carga durante el funcionamiento continuo, incluida una eficiencia del motor de hasta el 92%, una eficiencia del reductor planetario de hasta el 97% y una temperatura de equilibrio final de 61.42°C a una temperatura ambiente de 25°C.
 Dimensionamiento de motores de accionamiento directo: guía completa para el cálculo y la selección de parLa selección de un motor de accionamiento directo para un sistema rotativo de precisión requiere más que hacer coincidir el par del motor con el peso del equipo. Los ingenieros deben evaluar el par gravitacional, el par inercial, el par eólico, la fricción, la inercia rotacional, la velocidad, la aceleración, el ciclo de trabajo y los requisitos de posicionamiento. En esta guía, Theodore Li, Director Técnico de HONPINE, explica un enfoque práctico para el dimensionamiento de motores de accionamiento directo y el cálculo de par utilizando una mesa giratoria de acimut y elevación como ejemplo de ingeniería. El artículo abarca el cálculo de par continuo y máximo, los criterios de selección del motor y la aplicación de motores de accionamiento directo sin bastidor en sistemas rotativos integrados.