


Dimensionamiento de motores de accionamiento directo: guía completa para el cálculo y la selección de par
Seleccionar unmotor de accionamiento directo para un sistema rotativo de precisiónrequiere más que hacer coincidir el par del motor con el peso del equipo. El motor debe dimensionarse según el perfil de carga completo, incluido el par gravitacional, el par inercial, el par eólico, el par de fricción, la velocidad de rotación, la aceleración, el ciclo de trabajo y los requisitos de posicionamiento.
Soy Theodore Li, Director Técnico de HONPINE. En este artículo, utilizaré una aplicación de mesa giratoria de acimut y elevación como ejemplo de ingeniería para explicar cómo calcular el par de un motor de accionamiento directo y cómo estos cálculos pueden utilizarse para orientar la selección del motor.
El ejemplo abarca el proceso completo, desde el análisis de carga hasta el cálculo del par continuo y máximo. También explica cuándo un motor de accionamiento directo sin bastidor puede ser adecuado para un mecanismo rotativo integrado.
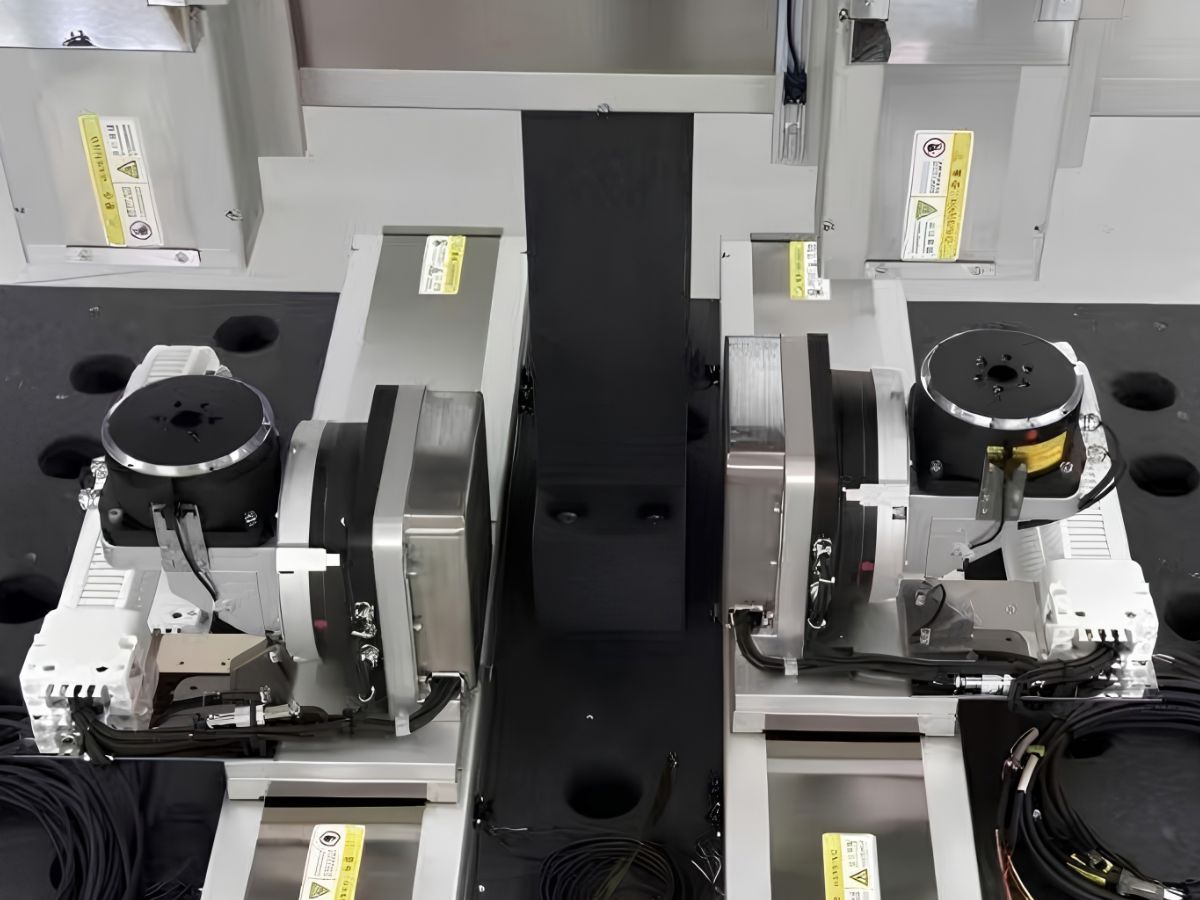
1. ¿Qué es el dimensionamiento de un motor de accionamiento directo?
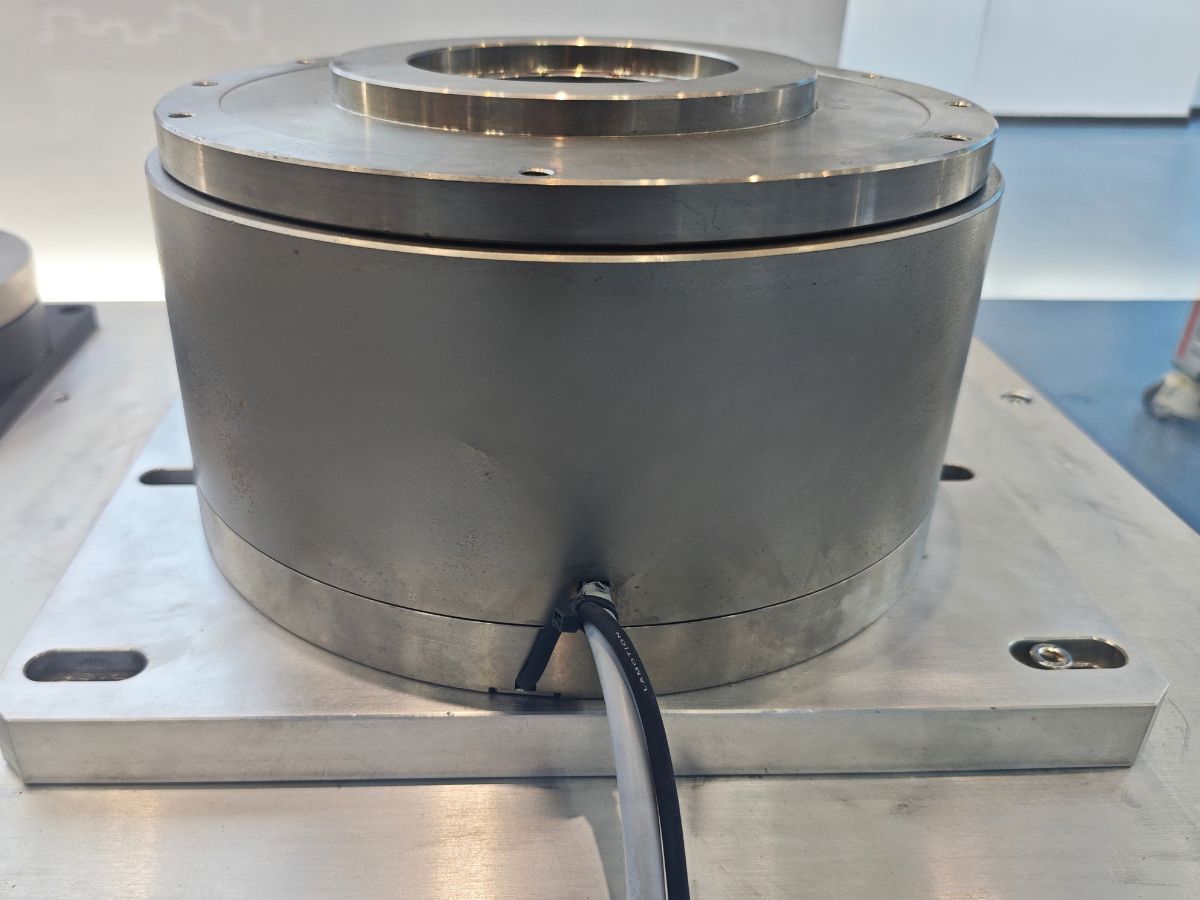
Un motor de accionamiento directo está conectado directamente al mecanismo rotativo accionado, sin una caja de engranajes mecánica entre el motor y la carga.
Esta arquitectura elimina la necesidad de una relación de reducción para convertir la velocidad del motor en par de salida. Como resultado, el motor produce directamente el par requerido en el lado de la carga.
Esto puede proporcionar ventajas para aplicaciones rotativas de precisión, incluidos menos componentes de transmisión mecánica, ausencia de holgura en la caja de engranajes, transmisión directa de par y respuesta dinámica rápida.
Sin embargo, el acoplamiento directo también significa que el motor debe acelerar directamente la inercia de la carga.
Por este motivo, el dimensionamiento del motor de accionamiento directo debe comenzar con la carga mecánica real, en lugar de seleccionar simplemente un motor en función de la potencia nominal o el peso del equipo.
Para un eje rotativo, el par requerido generalmente puede dividirse en varios componentes:
Par gravitacional
Par inercial
Par eólico
Par de fricción
El requisito de par continuo puede estimarse como:
Par continuo = Par gravitacional + Par eólico + Par de fricción
El requisito de par máximo durante la aceleración puede estimarse como:
Par máximo = Par gravitacional + Par eólico + Par de fricción + Par inercial
Estos cálculos proporcionan los requisitos de carga mecánica que luego pueden compararse con el par continuo, el par máximo, la velocidad, la capacidad térmica y otras especificaciones del motor de accionamiento directo.
2. ¿Qué parámetros deben verificarse antes de seleccionar un motor de accionamiento directo?
Antes de seleccionar un motor de accionamiento directo, los ingenieros deben establecer los principales parámetros operativos y mecánicos del sistema rotativo.
Para la aplicación de mesa giratoria analizada en este artículo, los parámetros relevantes incluyen:
La selección final del motor también debe incluir la velocidad máxima de rotación, el ciclo de operación, la precisión de posicionamiento requerida, la resolución del encoder, las dimensiones de instalación, la carga de los rodamientos, la temperatura ambiente y las condiciones de refrigeración.
Cuanto más precisamente se definan estos parámetros, más fiable será el resultado del dimensionamiento del motor de accionamiento directo.
3. ¿Cómo calcular el par gravitacional para un motor de accionamiento directo?
El par gravitacional adquiere importancia cuando el centro de gravedad del conjunto giratorio no coincide con el eje de rotación.
Esto es especialmente relevante para mecanismos de elevación, plataformas de antenas, sistemas ópticos y otras estructuras giratorias en las que la carga útil se monta alejada del eje.
El cálculo básico es:
Par gravitacional = Masa × Aceleración gravitacional × Distancia excéntrica
Por ejemplo, si la masa giratoria es de 40 kg y el centro de gravedad está a 0.05 m del eje de elevación:
Par gravitacional = 40 × 9.8 × 0.05 = 19.6 N·m
Por lo tanto, el motor de elevación debe superar aproximadamente 19.6 N·m de par gravitacional en la orientación desfavorable correspondiente.
Este cálculo demuestra por qué la masa de la carga útil por sí sola no es suficiente para seleccionar un motor de accionamiento directo. Dos sistemas con la misma masa pueden requerir pares de motor muy diferentes si sus centros de gravedad se encuentran a distintas distancias del eje de rotación.
Para un eje de elevación, el par gravitacional efectivo también cambia con la posición angular. Por lo tanto, el diseño final debe evaluar todo el rango operativo en lugar de basarse en una única posición nominal.
4. ¿Cómo calcular el par inercial?
El par inercial es el par requerido para acelerar o desacelerar una masa giratoria.
La relación básica es:
Par inercial = Inercia rotacional × Aceleración angular
Para el eje de elevación de este ejemplo:
Inercia rotacional = 1.6 kg·m²
Aceleración angular = 20 rad/s²
Por lo tanto:
Par inercial = 1.6 × 20 = 32 N·m
El eje de elevación requiere aproximadamente 32 N·m de par inercial durante la aceleración.
Para el eje de acimut, la inercia rotacional es aproximadamente de 3.8–3.9 kg·m².
Utilizando 3.9 kg·m² como valor representativo:
Par inercial = 3.9 × 20 = 78 N·m
Esto muestra que el par inercial del eje de acimut puede ser considerablemente mayor que el par gravitacional del eje de elevación.
Esta es una de las consideraciones más importantes en el dimensionamiento de motores de accionamiento directo.
Dado que el motor está acoplado directamente a la carga, debe acelerar la inercia del lado de la carga sin depender de una caja de engranajes para transformar el movimiento mecánico.
5. ¿Por qué la inercia rotacional es tan importante en las aplicaciones de accionamiento directo?
Un error común en la selección de motores es centrarse principalmente en el peso estático del equipo.
Sin embargo, para un sistema rotativo, la distribución de masa suele ser tan importante como la masa total.
La inercia rotacional depende de la distancia a la que se distribuye la masa respecto al eje de rotación. Por lo tanto, una estructura relativamente ligera con un radio grande puede requerir un par de aceleración considerable.
El par de aceleración también aumenta directamente con la aceleración angular.
Por ejemplo, si el mismo conjunto de acimut de 3.9 kg·m² se acelera a 20 rad/s², el par inercial es de aproximadamente 78 N·m. Si aumenta la aceleración angular requerida, el par inercial aumenta proporcionalmente.
Esta relación hace que la aceleración sea uno de los parámetros más importantes al seleccionar un motor de accionamiento directo para aplicaciones rotativas de alta dinámica.
Por lo tanto, los ingenieros deben considerar:
Inercia rotacional total
Distribución de masa
Aceleración angular
Tiempo de aceleración
Velocidad requerida
Inercia del rotor del motor
Duración del par máximo
El perfil de movimiento completo proporciona más información que el peso estático del equipo por sí solo.
6. ¿Cómo calcular el par eólico para un motor de accionamiento directo?
En equipos rotativos de exterior, el viento puede crear un par externo que el motor debe superar.
Esto es especialmente relevante para sistemas de antenas, plataformas de seguimiento, equipos electroópticos, mecanismos relacionados con radar y otras estructuras rotativas expuestas.
El cálculo básico puede expresarse como:
Fuerza del viento = Presión dinámica × Coeficiente aerodinámico × Área proyectada
El par correspondiente es:
Par eólico = Fuerza del viento × Brazo de momento efectivo
Por lo tanto:
Par eólico = Presión dinámica × Coeficiente aerodinámico × Área proyectada × Brazo de momento efectivo
Los datos preliminares de la mesa giratoria proporcionan los siguientes valores representativos:
*Los valores proporcionados son coherentes con un cálculo de velocidad del viento de aproximadamente 12 m/s. Si se confirma que 17.1 m/s es la velocidad final de diseño del viento, el par eólico debe recalcularse en consecuencia.
La presión del viento es proporcional al cuadrado de la velocidad del viento:
Presión dinámica = 0.5 × Densidad del aire × Velocidad del viento²
Por lo tanto:
Par eólico ∝ Velocidad del viento²
Esto significa que un aumento de la velocidad de diseño del viento puede tener un efecto significativo en el par requerido del motor.
Para la selección final de un motor de accionamiento directo, deben confirmarse la velocidad de diseño del viento, la densidad del aire, el área proyectada, el coeficiente aerodinámico y el brazo de momento efectivo.
7. ¿Cuánto par de fricción debe incluirse?
La fricción de los rodamientos y las juntas también contribuye al requisito total de par.
Para el cálculo preliminar, el par de fricción de los rodamientos puede estimarse como:
Par de fricción del rodamiento = Coeficiente de fricción × Carga del rodamiento × Diámetro central del rodamiento ÷ 2
Utilizando un coeficiente de fricción de 0.0015 e incluyendo un par de fricción estimado de la junta de aproximadamente 0.1 N·m por eje, los resultados preliminares son:
En comparación con el par inercial de esta aplicación, el par de fricción es relativamente pequeño.
No obstante, la fricción debe incluirse en el cálculo del par continuo.
Para el movimiento rotativo de precisión, la fricción también puede influir en la suavidad a baja velocidad, el ajuste del servosistema, el rendimiento de seguimiento y la estabilidad de posicionamiento. Por lo tanto, la fricción es tanto un parámetro de carga mecánica como una consideración de control de movimiento.
8. ¿Cómo calcular el par continuo?
El par continuo representa el par requerido para mantener el movimiento exigido en condiciones de funcionamiento sostenidas.
Para el ejemplo de la mesa giratoria:
Par continuo = Par gravitacional + Par eólico + Par de fricción
Para el eje de elevación:
Par continuo = 19.60 + 0.56 + 0.27 = 20.43 N·m
Para el eje de acimut, según los valores preliminares proporcionados:
Par continuo = 0 + 2.23 + 0.62 = 2.85 N·m
Los valores resultantes son:
La diferencia entre los dos ejes es significativa.
El eje de elevación se ve afectado principalmente por la carga gravitacional excéntrica, mientras que el eje de acimut tiene un requisito de par externo continuo relativamente pequeño en las condiciones proporcionadas.
9. ¿Cómo calcular el par máximo?
El par máximo cobra especial importancia durante la aceleración y la desaceleración.
El cálculo básico es:
Par máximo = Par gravitacional + Par eólico + Par de fricción + Par inercial
Para el eje de elevación:
Par máximo = 19.60 + 0.56 + 0.27 + 32.00
Par máximo = 52.43 N·m
Para el eje de acimut, utilizando el par inercial representativo proporcionado de aproximadamente 79.60 N·m:
Par máximo = 2.23 + 0.62 + 79.60
Par máximo ≈ 82.45 N·m
Por lo tanto, los resultados preliminares son:
Este cálculo revela una característica importante de la aplicación:
El eje de elevación está limitado principalmente por el par gravitacional durante el funcionamiento continuo, mientras que el eje de acimut se ve afectado principalmente por el par inercial durante la aceleración.
Por lo tanto, los dos ejes no deberían utilizar necesariamente la misma estrategia de dimensionamiento de motor de accionamiento directo.
10. ¿Cuál es la diferencia entre el par continuo y el par máximo?
El par continuo y el par máximo describen requisitos operativos diferentes.
El par continuo es el par que el motor debe proporcionar para un funcionamiento sostenido sin superar su condición térmica de funcionamiento permitida.
El par máximo es el par más elevado requerido durante un periodo limitado, normalmente durante la aceleración, la desaceleración, el posicionamiento rápido o cambios temporales de carga externa.
Por lo tanto, un motor de accionamiento directo debe evaluarse frente a ambos valores.
Por ejemplo, un motor puede proporcionar suficiente par máximo para acelerar una carga de alta inercia, pero seguir siendo inadecuado si su par continuo o capacidad térmica es insuficiente para el funcionamiento sostenido.
Por el contrario, seleccionar un motor únicamente según el par continuo puede dar como resultado un rendimiento de aceleración insuficiente.
Por lo tanto, el par continuo, el par máximo, la duración del par máximo, la velocidad, la corriente y el comportamiento térmico del motor deben evaluarse junto con el perfil de movimiento real.
11. ¿Cómo seleccionar un motor de accionamiento directo después de calcular el par?
El par de carga calculado proporciona el punto de partida para la selección del motor, pero no define la especificación completa del motor.
Para la mesa giratoria de ejemplo, los requisitos mecánicos preliminares son:
Eje de elevación
Par de carga continuo: 20.43 N·m
Par de carga máximo: 52.43 N·m
Eje de acimut
Par de carga continuo: 2.85 N·m
Par de carga máximo: aproximadamente 82.45 N·m
Estos valores representan los requisitos de carga calculados, en lugar de la clasificación final del motor.
El motor de accionamiento directo seleccionado debe proporcionar un margen de ingeniería suficiente de acuerdo con la aplicación.
La selección también debe considerar:
Por lo tanto, el motor final debe seleccionarse a partir del perfil completo de carga y movimiento, y no únicamente del par.
12. Lista de verificación para el dimensionamiento de motores de accionamiento directo
Antes de solicitar o seleccionar un motor de accionamiento directo, los ingenieros pueden preparar la siguiente información:
Proporcionar estos parámetros al inicio del proceso de selección del motor puede reducir significativamente los cálculos repetidos y ayudar a determinar si es adecuado un motor de accionamiento directo estándar o una integración mecánica personalizada.
Motor de accionamiento directo frente a motor con engranajes
Los motores de accionamiento directo y los sistemas de motor con engranajes utilizan arquitecturas de transmisión fundamentalmente diferentes.
Un motor con engranajes puede proporcionar un par de salida considerable mediante reducción mecánica, lo que puede ser útil para muchas aplicaciones.
Por otro lado, un motor de accionamiento directo puede ser ventajoso cuando la aplicación valora mucho la transmisión directa de par, la baja holgura mecánica, la respuesta dinámica rápida, el movimiento suave a baja velocidad o una transmisión rotativa simplificada.
La arquitectura adecuada debe determinarse según los requisitos completos de la aplicación.
¿Cuándo debería considerar un motor de accionamiento directo sin bastidor?
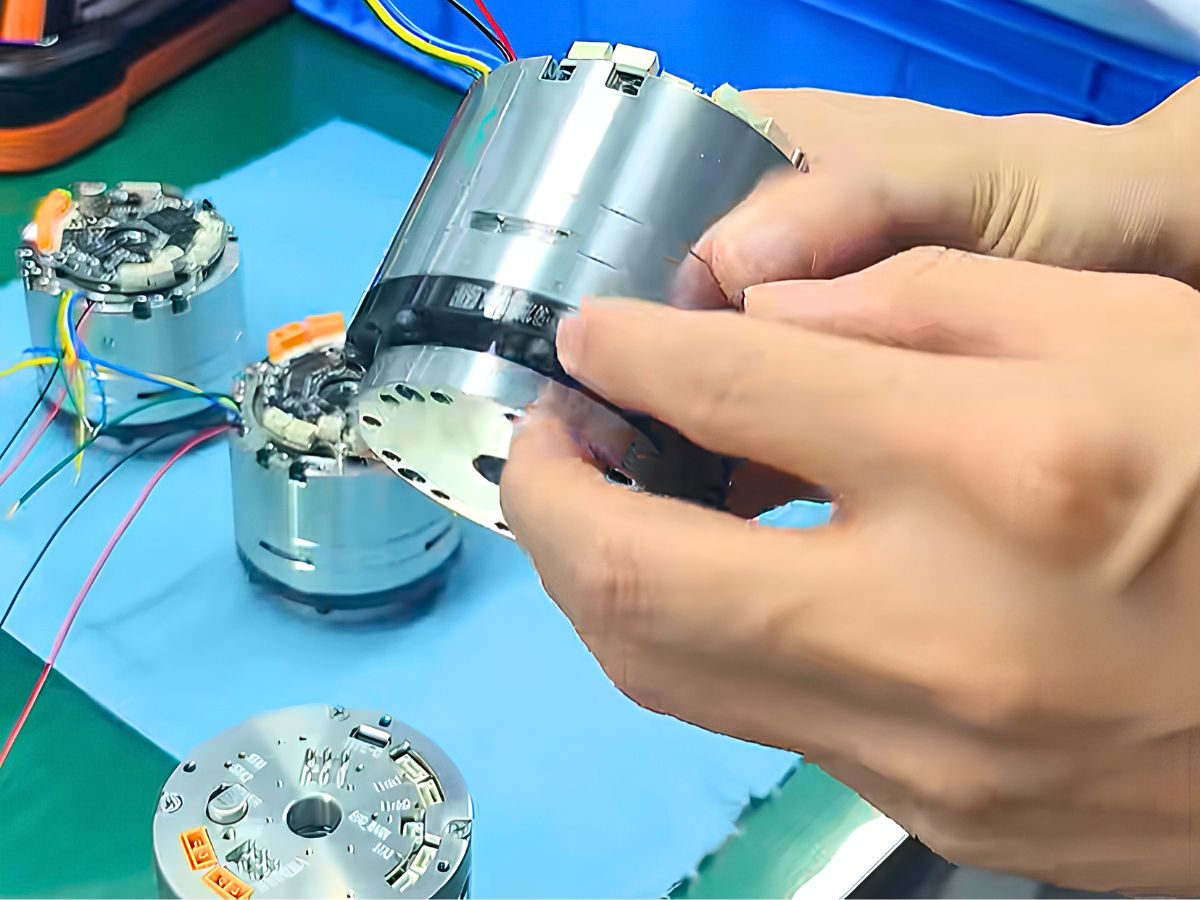
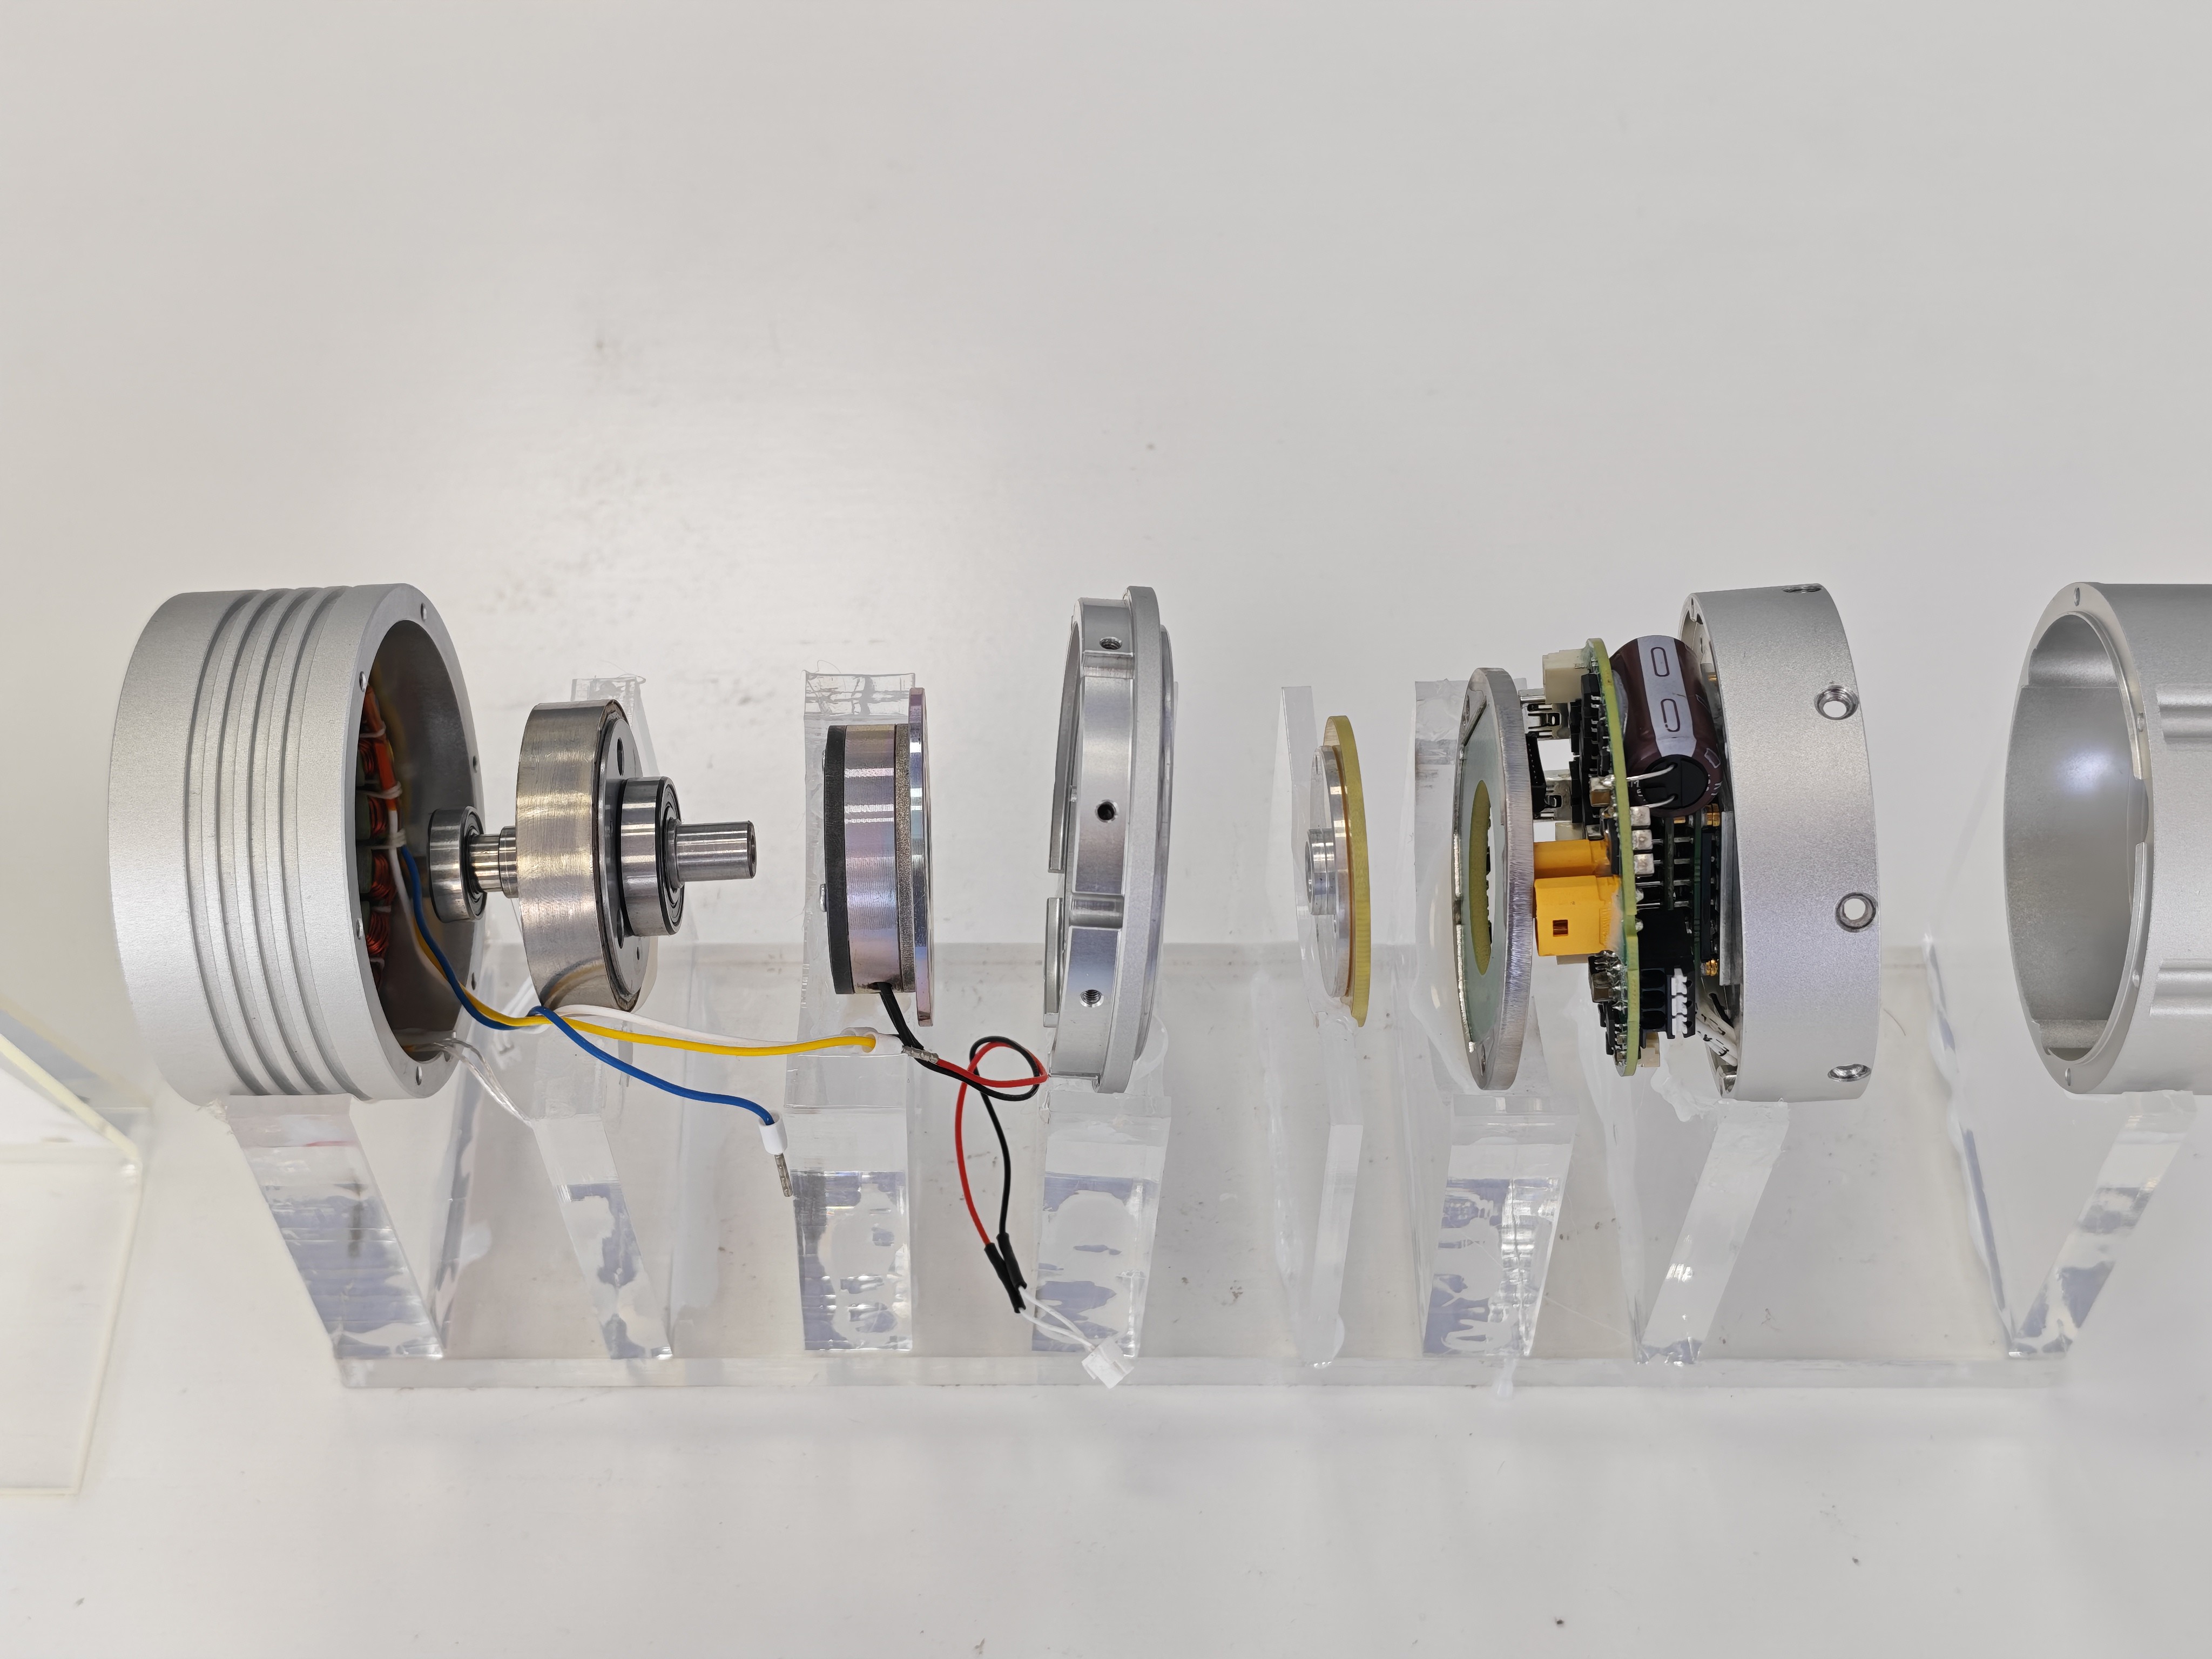
Para aplicaciones que requieren una integración mecánica más profunda, un motor de accionamiento directo sin bastidor puede ser una alternativa a un motor convencional con carcasa.
Un motor típico de accionamiento directo sin bastidor consta principalmente de un estator y un rotor.
El cliente o integrador de sistemas puede integrar el motor con:
Rodamientos
Carcasa mecánica
Encoder
Eje o estructura rotativa
Sistema de refrigeración
Tendido de cables
Freno, cuando sea necesario
Este enfoque permite que el motor forme parte del mecanismo rotativo de la máquina, en lugar de funcionar como un paquete de motor independiente.
Para mecanismos de acimut y elevación, plataformas de seguimiento, articulaciones robóticas, mesas rotativas y otros sistemas rotativos de precisión, un motor de accionamiento directo sin bastidor puede proporcionar una mayor flexibilidad en el empaquetado mecánico.
Sin embargo, la selección de un motor sin bastidor requiere una evaluación a nivel de sistema.
El motor debe evaluarse junto con la estructura de rodamientos, el soporte del rotor, la instalación del encoder, la rigidez mecánica, la disipación térmica y el espacio de instalación disponible.
¿Cómo debe validarse un motor de accionamiento directo?
El cálculo del par es un primer paso importante, pero la selección final del motor debe validarse frente a la condición operativa completa.
Un proceso práctico de validación puede incluir:
1. Cálculo de carga
Confirme la masa real, el centro de gravedad, la inercia rotacional, la fricción, la carga del viento y otras cargas externas.
2. Perfil de movimiento
Confirme la velocidad máxima, aceleración, desaceleración, frecuencia de posicionamiento y ciclo de trabajo.
3. Selección del motor
Verifique el par continuo, el par máximo, la velocidad, la corriente, la inercia del rotor, el encoder, la capacidad térmica y las dimensiones mecánicas.
4. Simulación o cálculo del servosistema
Evalúe si el motor puede lograr la aceleración y la respuesta de posicionamiento requeridas.
5. Ensayos de prototipo
Cuando corresponda, pruebe el motor bajo condiciones representativas de carga y operación.
6. Validación térmica
Confirme la temperatura del motor y la capacidad de par continuo bajo el ciclo de trabajo real.
7. Validación final del sistema
Verifique la precisión de posicionamiento, el rendimiento de seguimiento, la respuesta de aceleración, la estabilidad y el rendimiento ambiental.
Este proceso es especialmente importante cuando el motor de accionamiento directo se utiliza en un mecanismo rotativo de precisión en el que el motor, el rodamiento, el encoder y la estructura mecánica funcionan como un único sistema.
Conclusiones clave para el dimensionamiento de motores de accionamiento directo
El caso de la mesa giratoria demuestra varios principios importantes.
La carga estática no es suficiente para el dimensionamiento del motor.
El motor de accionamiento directo debe superar la gravedad, la inercia, el viento y la fricción.
La inercia rotacional puede determinar el par máximo.
Para el eje de acimut de ejemplo, una inercia rotacional de aproximadamente 3.9 kg·m² y una aceleración angular de 20 rad/s² producen aproximadamente 78 N·m de par inercial.
La excentricidad puede determinar el par continuo.
Una masa giratoria de 40 kg con una distancia excéntrica de 0.05 m produce aproximadamente 19.6 N·m de par gravitacional.
El par continuo y el par máximo deben evaluarse por separado.
Un motor con suficiente par máximo puede seguir siendo inadecuado si su par continuo o capacidad térmica es insuficiente.
El par es solo una parte de la selección de un motor de accionamiento directo.
También deben considerarse la velocidad, la inercia, la realimentación del encoder, el rendimiento térmico, la capacidad de los rodamientos, las dimensiones de instalación, los requisitos de control y el ciclo de trabajo.
Conclusión
El dimensionamiento de un motor de accionamiento directo para una mesa giratoria de acimut y elevación es un problema de ingeniería a nivel de sistema que implica requisitos tanto de par como de movimiento.
Para el ejemplo preliminar de mesa giratoria analizado en este artículo, los requisitos de carga calculados son:
Estos valores proporcionan un punto de partida para la selección de un motor de accionamiento directo.
Antes de finalizar la especificación del motor, deben confirmarse la estructura mecánica real, la distribución de masa, la inercia rotacional, la velocidad de diseño del viento, la velocidad máxima, el perfil de aceleración, el ciclo de trabajo, las condiciones térmicas y el rendimiento de posicionamiento requerido.
Para aplicaciones que requieren transmisión directa de par y movimiento rotativo de precisión, HONPINE puede evaluar los requisitos de motores de accionamiento directo en función del par de carga, la inercia rotacional, la velocidad, la aceleración, los requisitos del encoder, las restricciones de instalación y las condiciones operativas.
Si está seleccionando un motor de accionamiento directo para una mesa giratoria de antena, un mecanismo de acimut/elevación, una plataforma rotativa, un sistema de seguimiento, una articulación robótica u otra aplicación rotativa de precisión, proporcionar la masa de carga, la inercia rotacional, la distancia excéntrica, la velocidad, la aceleración y el ciclo de trabajo es un punto de partida práctico para determinar el par continuo y máximo requeridos.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Una mayor relación de reducción significa más par? Explicación de los reductores planetarios, armónicos y RV¿Una mayor relación de reducción significa más par? Esta guía de ingeniería explica la relación entre la relación de reducción, el par de salida y la velocidad de salida, y compara los reductores planetarios, los reductores armónicos y los reductores RV. Descubra por qué la relación de reducción por sí sola no puede determinar la capacidad de par, la eficiencia, la respuesta dinámica, la precisión ni la vida útil de un reductor, y qué deben considerar los ingenieros al seleccionar un reductor para robots, máquinas CNC, sistemas servo y control de movimiento industrial.
 Actuador rotativo armónico hueco de alta precisión para máquinas CNC y ejes rotativos de servicio pesadoEl actuador rotativo armónico hueco de la serie 58 de HONPINE está diseñado para mesas rotativas CNC, ejes rotativos de precisión, equipos de procesamiento láser y aplicaciones de posicionamiento rotativo de servicio pesado. Con un orificio pasante de 50 mm, un par pico de hasta 2.722 N·m, rodamiento de rodillos cruzados integrado, opciones de codificador absoluto multivuelta, precisión de posicionamiento inferior a 30 segundos de arco y precisión de posicionamiento repetitivo inferior a 5 segundos de arco, combina una alta capacidad de par con movimiento rotativo de precisión e integración mecánica flexible.
 ¿Cómo aborda el módulo de articulación robótica planetaria JRM de HONPINE el aumento de temperatura durante el funcionamiento continuo?Los módulos de articulación robótica planetaria JRM de HONPINE están diseñados para operaciones robóticas prolongadas y de alta carga. Este artículo analiza cómo la optimización electromagnética del motor, la transmisión planetaria de alta eficiencia, la tecnología de accionamiento basada en GaN y el diseño de bajas pérdidas a nivel de sistema ayudan a controlar el aumento de temperatura. Utilizando el módulo de articulación robótica planetaria C6345 como ejemplo de prueba, HONPINE también presenta la validación térmica a plena carga durante el funcionamiento continuo, incluida una eficiencia del motor de hasta el 92%, una eficiencia del reductor planetario de hasta el 97% y una temperatura de equilibrio final de 61.42°C a una temperatura ambiente de 25°C.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Una mayor relación de reducción significa más par? Explicación de los reductores planetarios, armónicos y RV¿Una mayor relación de reducción significa más par? Esta guía de ingeniería explica la relación entre la relación de reducción, el par de salida y la velocidad de salida, y compara los reductores planetarios, los reductores armónicos y los reductores RV. Descubra por qué la relación de reducción por sí sola no puede determinar la capacidad de par, la eficiencia, la respuesta dinámica, la precisión ni la vida útil de un reductor, y qué deben considerar los ingenieros al seleccionar un reductor para robots, máquinas CNC, sistemas servo y control de movimiento industrial.
 Actuador rotativo armónico hueco de alta precisión para máquinas CNC y ejes rotativos de servicio pesadoEl actuador rotativo armónico hueco de la serie 58 de HONPINE está diseñado para mesas rotativas CNC, ejes rotativos de precisión, equipos de procesamiento láser y aplicaciones de posicionamiento rotativo de servicio pesado. Con un orificio pasante de 50 mm, un par pico de hasta 2.722 N·m, rodamiento de rodillos cruzados integrado, opciones de codificador absoluto multivuelta, precisión de posicionamiento inferior a 30 segundos de arco y precisión de posicionamiento repetitivo inferior a 5 segundos de arco, combina una alta capacidad de par con movimiento rotativo de precisión e integración mecánica flexible.
 ¿Cómo aborda el módulo de articulación robótica planetaria JRM de HONPINE el aumento de temperatura durante el funcionamiento continuo?Los módulos de articulación robótica planetaria JRM de HONPINE están diseñados para operaciones robóticas prolongadas y de alta carga. Este artículo analiza cómo la optimización electromagnética del motor, la transmisión planetaria de alta eficiencia, la tecnología de accionamiento basada en GaN y el diseño de bajas pérdidas a nivel de sistema ayudan a controlar el aumento de temperatura. Utilizando el módulo de articulación robótica planetaria C6345 como ejemplo de prueba, HONPINE también presenta la validación térmica a plena carga durante el funcionamiento continuo, incluida una eficiencia del motor de hasta el 92%, una eficiencia del reductor planetario de hasta el 97% y una temperatura de equilibrio final de 61.42°C a una temperatura ambiente de 25°C.
 Dimensionamiento de motores de accionamiento directo: guía completa para el cálculo y la selección de parLa selección de un motor de accionamiento directo para un sistema rotativo de precisión requiere más que hacer coincidir el par del motor con el peso del equipo. Los ingenieros deben evaluar el par gravitacional, el par inercial, el par eólico, la fricción, la inercia rotacional, la velocidad, la aceleración, el ciclo de trabajo y los requisitos de posicionamiento. En esta guía, Theodore Li, Director Técnico de HONPINE, explica un enfoque práctico para el dimensionamiento de motores de accionamiento directo y el cálculo de par utilizando una mesa giratoria de acimut y elevación como ejemplo de ingeniería. El artículo abarca el cálculo de par continuo y máximo, los criterios de selección del motor y la aplicación de motores de accionamiento directo sin bastidor en sistemas rotativos integrados.
 ¿Cómo están transformando los módulos integrados de articulación robótica el cableado y la arquitectura de control de los robots?Los módulos integrados de articulación robótica están cambiando la forma en que se diseñan los robots al combinar el motor, el reductor, el accionamiento, el codificador y los componentes de detección en una unidad de movimiento compacta. En comparación con las arquitecturas distribuidas tradicionales, este enfoque integrado puede reducir la complejidad del cableado, simplificar las conexiones de alimentación y comunicación, y permitir estructuras robóticas más compactas. A medida que los robots humanoides exigen mayores niveles de coordinación de movimiento, velocidad de respuesta, precisión e integración, los módulos de articulación robótica se están convirtiendo en una interfaz cada vez más importante entre los sistemas de control inteligente y el movimiento físico. Este artículo explica cómo los módulos integrados de articulación robótica transforman el cableado y la arquitectura de control de los robots, utilizando como ejemplo el módulo de articulación robótica con reductor armónico HONPINE TCHL.
 Módulos de articulación armónica con control de fuerza: una solución clave para la comercialización de robotsA medida que los robots pasan del posicionamiento preciso a la interacción física, la retroalimentación de par a nivel de articulación cobra cada vez más importancia. Un módulo de articulación robótica con control de fuerza permite al robot detectar cambios en el par de salida y responder de forma más adecuada a las cargas externas, lo que favorece el movimiento flexible, la detección de contacto y las aplicaciones de control de fuerza. Los módulos de articulación armónica HAG y HAU de HONPINE integran la detección de par directamente en la articulación, lo que permite el control de par en lazo cerrado, una rotación continua de salida de 360°, una precisión de control de par inferior al 1% y un ancho de banda de par de 50 Hz. Este diseño integrado también mantiene dimensiones uniformes entre las configuraciones con y sin control de fuerza, proporcionando una plataforma de articulación flexible para los fabricantes de robots.