¿Cómo seleccionar un servoaccionamiento para actuadores rotativos armónicos HONPINE con accionamientos externos?
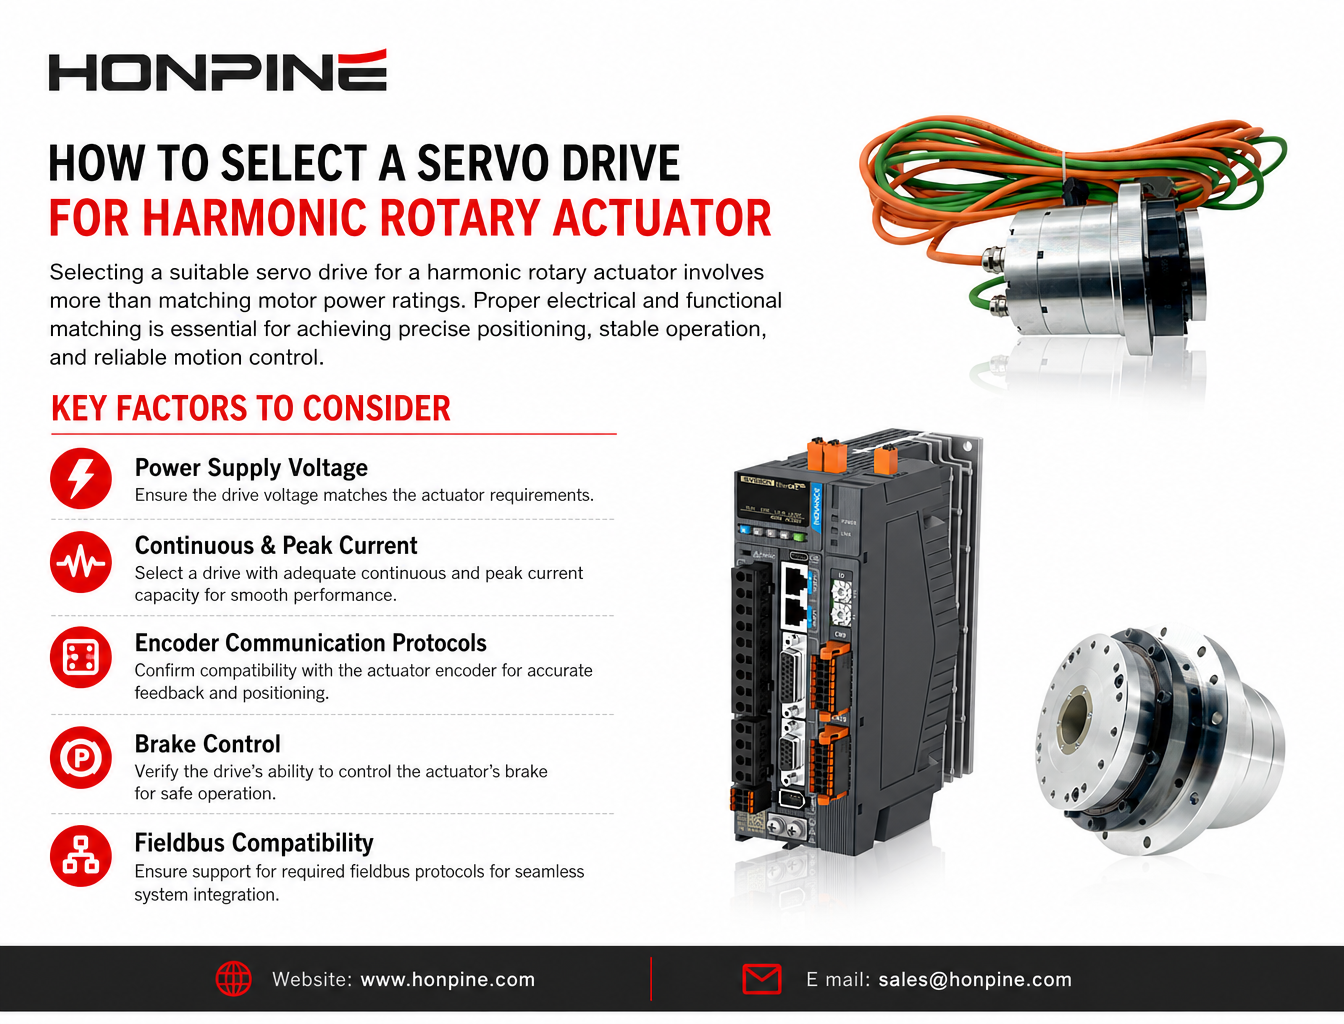
Actuadores rotativos armónicos integrados HONPINE con servodrives externoscombinan un motor de par sin bastidor, un reductor armónico y un encoder absoluto en una unidad de movimiento compacta. Se utilizan ampliamente en mesas giratorias de precisión, estaciones de trabajo automatizadas, articulaciones robóticas y otras aplicaciones de control de movimiento de precisión. Como componente central de control de todo el sistema, el servodrive influye directamente en la precisión de posicionamiento, la estabilidad operativa y la vida útil del equipo.
Hola a todos. Soy Theodore Li, director técnico de HONPINE. En este artículo, basándome en nuestro catálogo de selección de productos, explicaré los aspectos clave que deben tenerse en cuenta al seleccionar un servodrive externo para los actuadores rotativos armónicos HONPINE. Abordaremos la compatibilidad de la alimentación, los parámetros eléctricos, los protocolos de encoder, las funciones de freno, los buses de comunicación, las interfaces de hardware, la reducción de potencia según las condiciones de funcionamiento y la integración del sistema, con el fin de ofrecer orientación práctica para aplicaciones reales.
1. Adapte la tensión de alimentación
La compatibilidad de la alimentación es el primer requisito al seleccionar un servodrive.
Los actuadores rotativos armónicos HONPINEcon servodrives externos están disponibles en dos configuraciones de alimentación: CA de 220 V y CC de 48 V. Estas dos versiones no son intercambiables.
La configuración de CC de 48 V está disponible para los tamaños de actuador HAT11 a HAT40, mientras que las configuraciones de alto par HAT50 y HAT58 solo están disponibles con alimentación de CA de 220 V.
Al seleccionar un servodrive, sus especificaciones de alimentación de entrada deben coincidir con las del actuador. Para los modelos alimentados con CA, el drive debe admitir una entrada monofásica de 220 VAC. Para los modelos alimentados con CC, la tensión del bus de CC debe ser compatible con una alimentación estable de 48 VDC.
Una tensión nominal incorrecta puede provocar daños graves tanto en el motor como en el servodrive.
2. Adapte la corriente de salida nominal y máxima
La adaptación de corriente es uno de los factores más importantes al seleccionar un servodrive. Durante este proceso, es esencial distinguir entre la corriente RMS (Arms) y la corriente máxima para evitar confundir las distintas especificaciones de corriente.
Tanto la corriente de salida continua como la corriente de salida máxima del servodrive deben contar con un margen de diseño adecuado.
Márgenes de corriente continua y máxima
En condiciones normales de funcionamiento, se recomiendan los siguientes criterios de selección:
Corriente de salida máxima: Como mínimo, entre 1,2 y 1,5 veces la corriente máxima del motor indicada en el catálogo del producto. Este margen permite hacer frente a los picos de corriente durante la aceleración, la desaceleración, el arranque y los cambios de dirección.
Corriente de salida continua: Como mínimo, entre 1,1 y 1,2 veces la corriente nominal del motor para evitar el sobrecalentamiento y la reducción de potencia durante períodos prolongados de funcionamiento con carga.
Para aplicaciones con movimiento alternativo de alta frecuencia o aceleraciones y desaceleraciones frecuentes, se recomienda un margen de corriente de aproximadamente 1,5 veces. También debe comprobarse la duración de la corriente máxima que admite el drive para asegurar que sea compatible con el ciclo de funcionamiento real.
Consideraciones especiales para actuadores rotativos armónicos de alto par
En las configuraciones deactuadores rotativos armónicos de alto par, como los tamaños HAT50 y HAT58, la corriente de funcionamiento del motor puede alcanzar aproximadamente entre 20 y 30 A o incluso más, según las condiciones de funcionamiento.
En estos casos, debe prestarse especial atención a la potencia nominal del servodrive y a la capacidad de refrigeración del armario de control. Una gestión térmica insuficiente puede activar la protección contra sobretemperatura y provocar paradas imprevistas del sistema.
3. Verifique la compatibilidad de comunicación con el encoder absoluto
El protocolo de comunicación del encoder determina si el servodrive puede leer correctamente las señales de realimentación de posición del actuador.
Los actuadores rotativos armónicos HONPINEvienen equipados de serie con encoders absolutos Tamagawa. En la designación del modelo del encoder, el código 31 indica una resolución de 17 bits por vuelta (opcionalmente, 23 bits), combinada con un conteo multivuelta de 16 bits.
Por lo tanto, el servodrive seleccionado debe admitir de forma nativa el protocolo de encoder absoluto Tamagawa correspondiente. Un drive que solo admita encoders incrementales no es adecuado.
Compruebe la retención de la posición multivuelta
Los encoders absolutos multivuelta utilizan una batería para conservar la información de posición cuando el sistema está apagado.
Durante la selección, confirme si el servodrive admite un paquete de baterías compatible para el encoder o si incorpora una solución de alimentación por batería.
Sin la alimentación de respaldo necesaria, el encoder puede perder la información de posición multivuelta tras una interrupción de la alimentación, lo que podría afectar a la fiabilidad del posicionamiento de la máquina y a los requisitos de búsqueda del origen.
4. Compruebe la compatibilidad del control del freno
Si elactuador rotativo armónicoseleccionado está equipado con un freno electromagnético, el servodrive debe ofrecer una función de control del freno compatible.
En los actuadores HONPINE con freno, este suele funcionar a 24 V CC.
Por tanto, el servodrive debe disponer de una salida independiente para el control del freno, con una tensión y una corriente nominales compatibles con las especificaciones del freno.
Verifique la lógica de liberación y activación del freno
La secuencia interna de control del freno es igualmente importante.
En condiciones normales de funcionamiento:
Cuando se habilita el servomotor, el freno debe liberarse.
Cuando se produce un fallo del servomotor o este se deshabilita, el freno debe activarse rápidamente para sostener la carga.
Esta función es especialmente importante en aplicaciones con ejes verticales, donde una pérdida inesperada del par del motor podría hacer que la estructura mecánica descendiera por efecto de la gravedad.
Debe verificarse la lógica de control del freno para garantizar la sujeción fiable de la carga y la seguridad operativa.
5. Seleccione el modo de control y el bus de comunicación adecuados
El modo de control y la interfaz de comunicación deben ser compatibles con la arquitectura general de control de la máquina.
Los actuadores rotativos armónicos HONPINEse utilizan habitualmente en aplicaciones de posicionamiento angular. Por ello, el rendimiento del lazo de posición del servodrive debe ser una consideración prioritaria.
Según los requisitos del sistema, el drive puede admitir control por pulsos y dirección o interfaces de comunicación industrial como EtherCAT y RS485. La configuración de referencia del catálogo HONPINE utiliza comunicación EtherCAT.
Antes de la compra, verifique que el protocolo de comunicación del drive seleccionado sea compatible con el controlador de nivel superior, el PLC o el sistema de control de movimiento.
Para aplicaciones que requieran seguridad funcional adicional, también se recomienda un servodrive equipado con terminales Safe Torque Off (STO). Estos terminales pueden integrarse en el circuito de seguridad de la máquina para cumplir los requisitos de seguridad aplicables al equipo.
6. Verifique las interfaces de hardware y la compatibilidad de los cables
La compatibilidad de las interfaces de hardware es otro aspecto que no debe pasarse por alto.
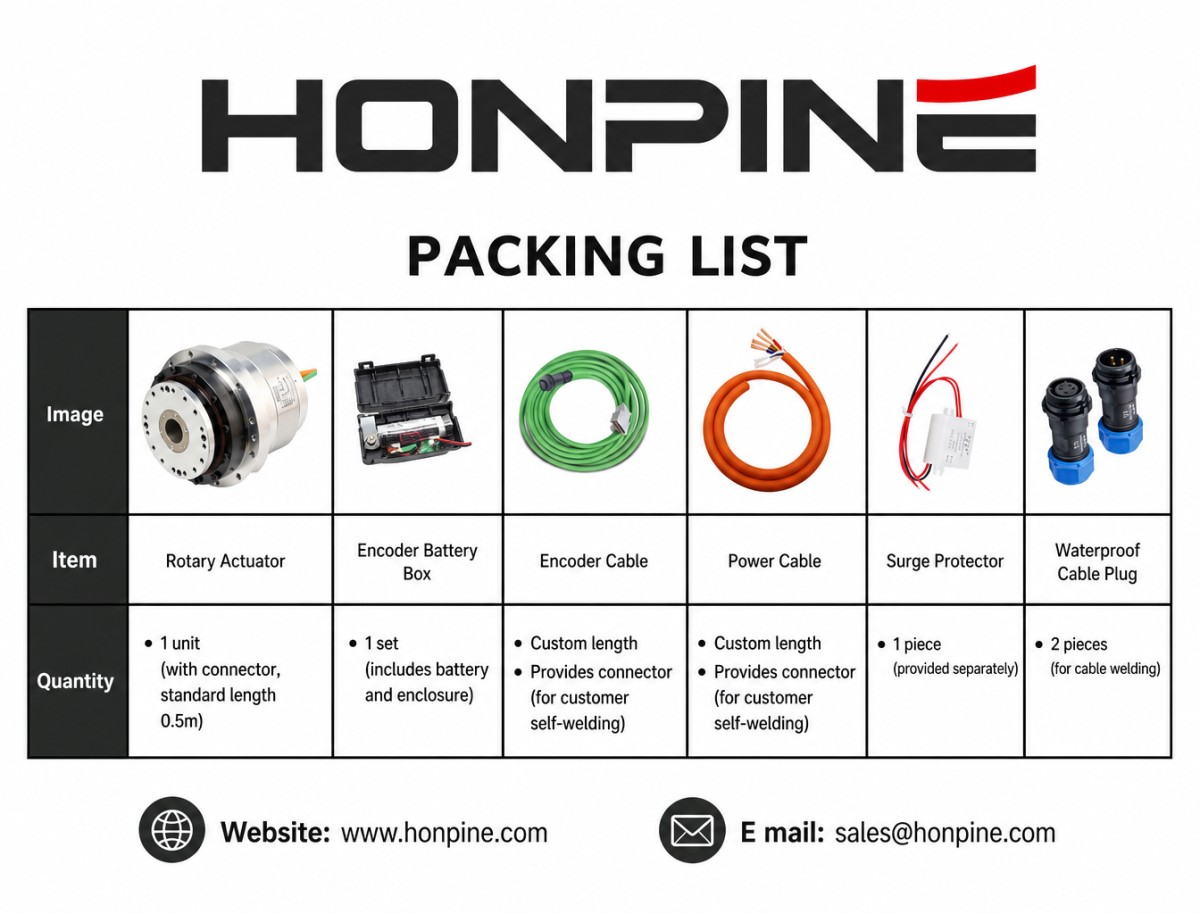
El servodrive debe coincidir con la asignación de pines del cable de alimentación del motor y del cable del encoder del actuador.
Los actuadores rotativos armónicos HONPINEutilizan las siguientes configuraciones de conectores estándar:
Conectores aeronáuticos de 7 o 4 pines para las conexiones de alimentación del motor, según la configuración del actuador.
Conectores de 9 pines para las conexiones de los encoders Tamagawa.
Los conectores del servodrive y los cables correspondientes deben coincidir con las especificaciones reales de la interfaz y la asignación de pines del actuador.
La longitud estándar del cable es de 0,5 m. Para instalaciones que requieran tendidos de cable más largos, puede ser necesario utilizar cables personalizados para reducir la atenuación de la señal y las interferencias electromagnéticas.
En los sistemas de alimentación de CA de 220 V, se recomienda instalar un filtro de línea adecuado para suprimir las interferencias electromagnéticas de la red eléctrica y mejorar la estabilidad general del sistema.
7. Evalúe las condiciones de funcionamiento y aplique la reducción de potencia adecuada
La selección del servodrive no debe basarse exclusivamente en las especificaciones del catálogo. También deben tenerse en cuenta las condiciones reales de funcionamiento al verificar la capacidad del drive.
Tenga en cuenta la inercia de la carga
Además de los parámetros eléctricos del motor, debe evaluarse la inercia real de la carga.
El catálogo HONPINE incluye especificaciones de inercia del rotor para las configuraciones de actuadores rotativos armónicos con y sin freno electromagnético. La capacidad de ajuste del servodrive y su rango de adaptación de inercia deben ser adecuados para la inercia combinada del motor y la carga mecánica.
Verifique el rendimiento de par a baja velocidad
En aplicaciones que requieren un par elevado a bajas velocidades, compruebe que el servodrive pueda mantener un par de salida suficiente en todo el rango de funcionamiento a baja velocidad.
Esto ayuda a evitar la reducción del par o el funcionamiento inestable en condiciones exigentes de baja velocidad.
Tenga en cuenta la temperatura ambiente y la reducción térmica de potencia
Cuando el servodrive se instala en un armario de control con una temperatura ambiente relativamente alta, su capacidad de salida disponible puede disminuir debido a las limitaciones térmicas.
En esos casos, puede ser necesario utilizar un drive de mayor potencia nominal para compensar la reducción de potencia y mantener márgenes de rendimiento suficientes.
Durante el diseño del sistema también deben tenerse en cuenta una gestión térmica adecuada y una ventilación suficiente.
8. Lista de comprobación para la selección del servodrive
Tras comprobar todos los parámetros técnicos, puede utilizarse la siguiente lista para la verificación final:
Confirme que la tensión de entrada del drive coincide con la configuración del actuador, de CA de 220 V o de CC de 48 V.
Asegúrese de que las corrientes nominales de salida máxima y continua cuenten con márgenes suficientes.
Verifique la compatibilidad con el encoder absoluto Tamagawa de una y varias vueltas.
En los modelos de actuador con freno, confirme la tensión de salida, la capacidad de corriente y la lógica de control del freno.
Asegúrese de que el bus de comunicación o la interfaz de pulsos sean compatibles con el controlador de movimiento.
Verifique que la asignación de pines de los conectores de alimentación del motor y del encoder coincida con la del actuador.
Compruebe si el servodrive dispone de terminales de seguridad STO cuando así lo requiera el diseño de seguridad de la máquina.
Aumente los márgenes de corriente y térmicos para movimientos de alta frecuencia y condiciones de funcionamiento exigentes.
Conclusión: la selección del servodrive requiere una adaptación integral del sistema
Seleccionar unservodrive externo para un actuador rotativo armónicoes un proceso de adaptación a nivel de sistema, no se trata simplemente de elegir un drive en función de la potencia del motor.
Es necesario evaluar cuidadosamente la tensión de alimentación, la corriente de salida, la compatibilidad del encoder, el control del freno, los protocolos de comunicación, las interfaces de hardware y las condiciones reales de funcionamiento.
Solo cuando estos factores se adaptan correctamente pueden los actuadores rotativos armónicos HONPINE ofrecer la alta precisión de posicionamiento, la elevada rigidez torsional y el rendimiento fiable previstos.
Para los ingenieros que diseñan mesas giratorias de precisión, equipos de producción automatizados o articulaciones robóticas, un servodrive externo correctamente adaptado es esencial para lograr un control de movimiento estable y una fiabilidad del sistema a largo plazo.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo seleccionar un servoaccionamiento para actuadores rotativos armónicos HONPINE con accionamientos externos?Seleccionar un servoaccionamiento adecuado para un actuador rotativo armónico implica mucho más que hacer coincidir la potencia nominal del motor. La tensión de alimentación, la corriente continua y de pico, los protocolos de comunicación del encoder, el control del freno y la compatibilidad con el bus de campo afectan al rendimiento del sistema. En los actuadores rotativos armónicos HONPINE con servoaccionamientos externos, es esencial lograr una correspondencia eléctrica y funcional adecuada para obtener un posicionamiento preciso, un funcionamiento estable y un control de movimiento fiable. En esta guía, Theodore Li, director técnico de HONPINE, explica los factores clave que los ingenieros deben tener en cuenta al seleccionar e integrar un servoaccionamiento externo.
 Repetibilidad frente a precisión de posicionamiento absoluto en módulos de articulación armónica: diferencias y aplicaciones industrialesAl evaluar el rendimiento de posicionamiento de un módulo de articulación armónica, la repetibilidad y la precisión de posicionamiento absoluto son dos especificaciones importantes que a menudo se confunden. Un módulo puede alcanzar repetidamente la misma posición con gran consistencia y, aun así, presentar una desviación notable respecto a la posición ordenada. Comprender esta diferencia es fundamental al seleccionar componentes de movimiento para robótica, equipos semiconductores, mecanizado de precisión y dispositivos médicos. En este artículo se explican las diferencias entre ambas especificaciones, los factores que las afectan y qué rendimiento de posicionamiento debe priorizarse en distintas aplicaciones industriales.
 ¿Cómo seleccionar pinzas eléctricas para robots y líneas de producción de automatización industrial?Las pinzas eléctricas son efectores finales esenciales para robots en la automatización industrial moderna y permiten manipular, ensamblar, posicionar y empaquetar piezas de trabajo con precisión. Sin embargo, cada aplicación requiere una fuerza de agarre, una longitud de carrera, una capacidad de carga, una precisión de control de fuerza y un grado de protección diferentes. ¿Cómo deben seleccionar los ingenieros la pinza eléctrica adecuada para componentes 3C delicados, módulos pesados de baterías de litio, colocación de semiconductores, envasado médico o manipulación industrial general? En este artículo, Theodore Li, director técnico de HONPINE, explica cómo elegir pinzas eléctricas y actuadores lineales y rotativos adecuados según los requisitos reales de cada aplicación.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo seleccionar un servoaccionamiento para actuadores rotativos armónicos HONPINE con accionamientos externos?Seleccionar un servoaccionamiento adecuado para un actuador rotativo armónico implica mucho más que hacer coincidir la potencia nominal del motor. La tensión de alimentación, la corriente continua y de pico, los protocolos de comunicación del encoder, el control del freno y la compatibilidad con el bus de campo afectan al rendimiento del sistema. En los actuadores rotativos armónicos HONPINE con servoaccionamientos externos, es esencial lograr una correspondencia eléctrica y funcional adecuada para obtener un posicionamiento preciso, un funcionamiento estable y un control de movimiento fiable. En esta guía, Theodore Li, director técnico de HONPINE, explica los factores clave que los ingenieros deben tener en cuenta al seleccionar e integrar un servoaccionamiento externo.
 Repetibilidad frente a precisión de posicionamiento absoluto en módulos de articulación armónica: diferencias y aplicaciones industrialesAl evaluar el rendimiento de posicionamiento de un módulo de articulación armónica, la repetibilidad y la precisión de posicionamiento absoluto son dos especificaciones importantes que a menudo se confunden. Un módulo puede alcanzar repetidamente la misma posición con gran consistencia y, aun así, presentar una desviación notable respecto a la posición ordenada. Comprender esta diferencia es fundamental al seleccionar componentes de movimiento para robótica, equipos semiconductores, mecanizado de precisión y dispositivos médicos. En este artículo se explican las diferencias entre ambas especificaciones, los factores que las afectan y qué rendimiento de posicionamiento debe priorizarse en distintas aplicaciones industriales.
 ¿Cómo seleccionar pinzas eléctricas para robots y líneas de producción de automatización industrial?Las pinzas eléctricas son efectores finales esenciales para robots en la automatización industrial moderna y permiten manipular, ensamblar, posicionar y empaquetar piezas de trabajo con precisión. Sin embargo, cada aplicación requiere una fuerza de agarre, una longitud de carrera, una capacidad de carga, una precisión de control de fuerza y un grado de protección diferentes. ¿Cómo deben seleccionar los ingenieros la pinza eléctrica adecuada para componentes 3C delicados, módulos pesados de baterías de litio, colocación de semiconductores, envasado médico o manipulación industrial general? En este artículo, Theodore Li, director técnico de HONPINE, explica cómo elegir pinzas eléctricas y actuadores lineales y rotativos adecuados según los requisitos reales de cada aplicación.
 ¿Cómo seleccionar actuadores rotativos armónicos para ensamblaje de precisión, dosificación e inspección en equipos de automatización 3C?Los actuadores rotativos armónicos desempeñan un papel importante en los equipos modernos de automatización 3C, especialmente en aplicaciones que requieren alta precisión de posicionamiento, instalación compacta y movimiento rotativo estable. Desde máquinas de dosificación de precisión y líneas de ensamblaje de smartphones hasta inspección por visión artificial, procesamiento láser y equipos de fabricación de semiconductores, cada aplicación tiene requisitos distintos de par, rigidez, velocidad de rotación y configuración del eje. En este artículo, Theodore Li, director técnico de HONPINE, presenta las series HAT, HAS, HATF y HAM de actuadores rotativos armónicos y explica cómo seleccionar modelos adecuados para distintas aplicaciones de automatización 3C.
 Los 10 principales fabricantes de motores para articulaciones de robots humanoidesEl rápido desarrollo de la robótica humanoide está impulsando la demanda de motores para articulaciones y módulos actuadores integrados de alto rendimiento. Desde módulos de articulación armónicos y planetarios hasta motores de par sin carcasa y sistemas de accionamiento inteligentes, los fabricantes desarrollan distintas soluciones para satisfacer los requisitos de las articulaciones de los robots humanoides. Pero ¿qué proveedor debería elegir? En este artículo presentamos 10 fabricantes de motores para articulaciones de robots humanoides de China y Japón, y comparamos sus carteras de productos, características técnicas, capacidades de par y áreas de aplicación para ayudar a los desarrolladores y fabricantes de robótica a tomar decisiones de abastecimiento más informadas.
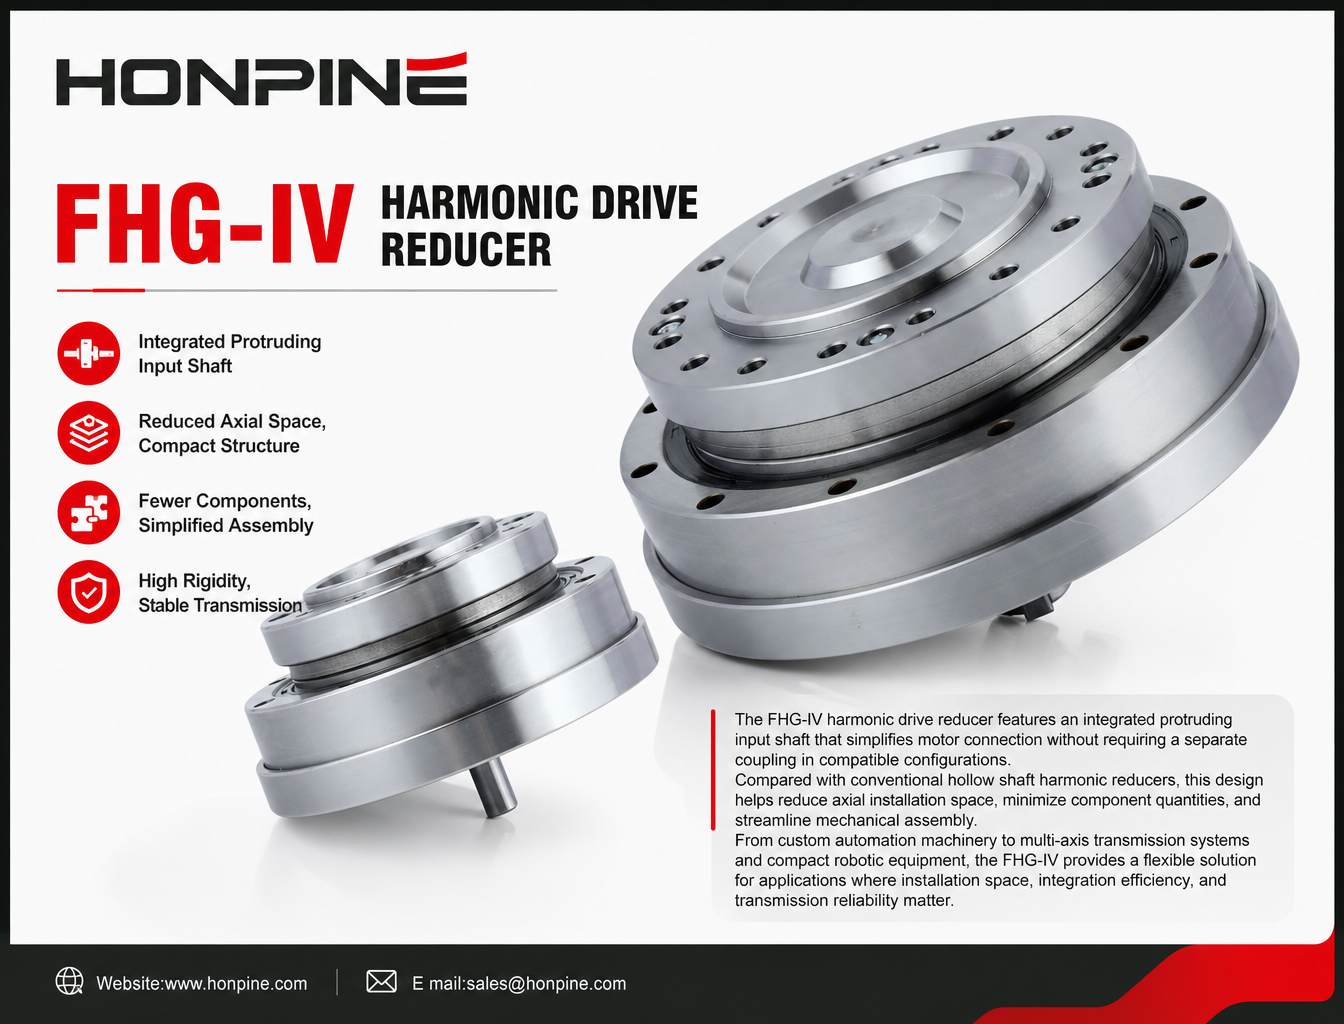
 Reductor armónico FHG-IV: elimine el acoplamiento para lograr un diseño más compactoEl reductor armónico FHG-IV cuenta con un eje de entrada integrado y saliente que simplifica la conexión del motor sin necesidad de un acoplamiento independiente en las configuraciones compatibles. En comparación con los reductores armónicos convencionales de eje hueco, este diseño ayuda a reducir el espacio de instalación axial, minimizar la cantidad de componentes y simplificar el montaje mecánico. Desde maquinaria de automatización personalizada hasta sistemas de transmisión multieje y equipos robóticos compactos, el FHG-IV ofrece una solución flexible para aplicaciones en las que el espacio de instalación, la eficiencia de integración y la fiabilidad de la transmisión son importantes.