¿Cómo seleccionar motores planetarios para las articulaciones de robots cuadrúpedos?
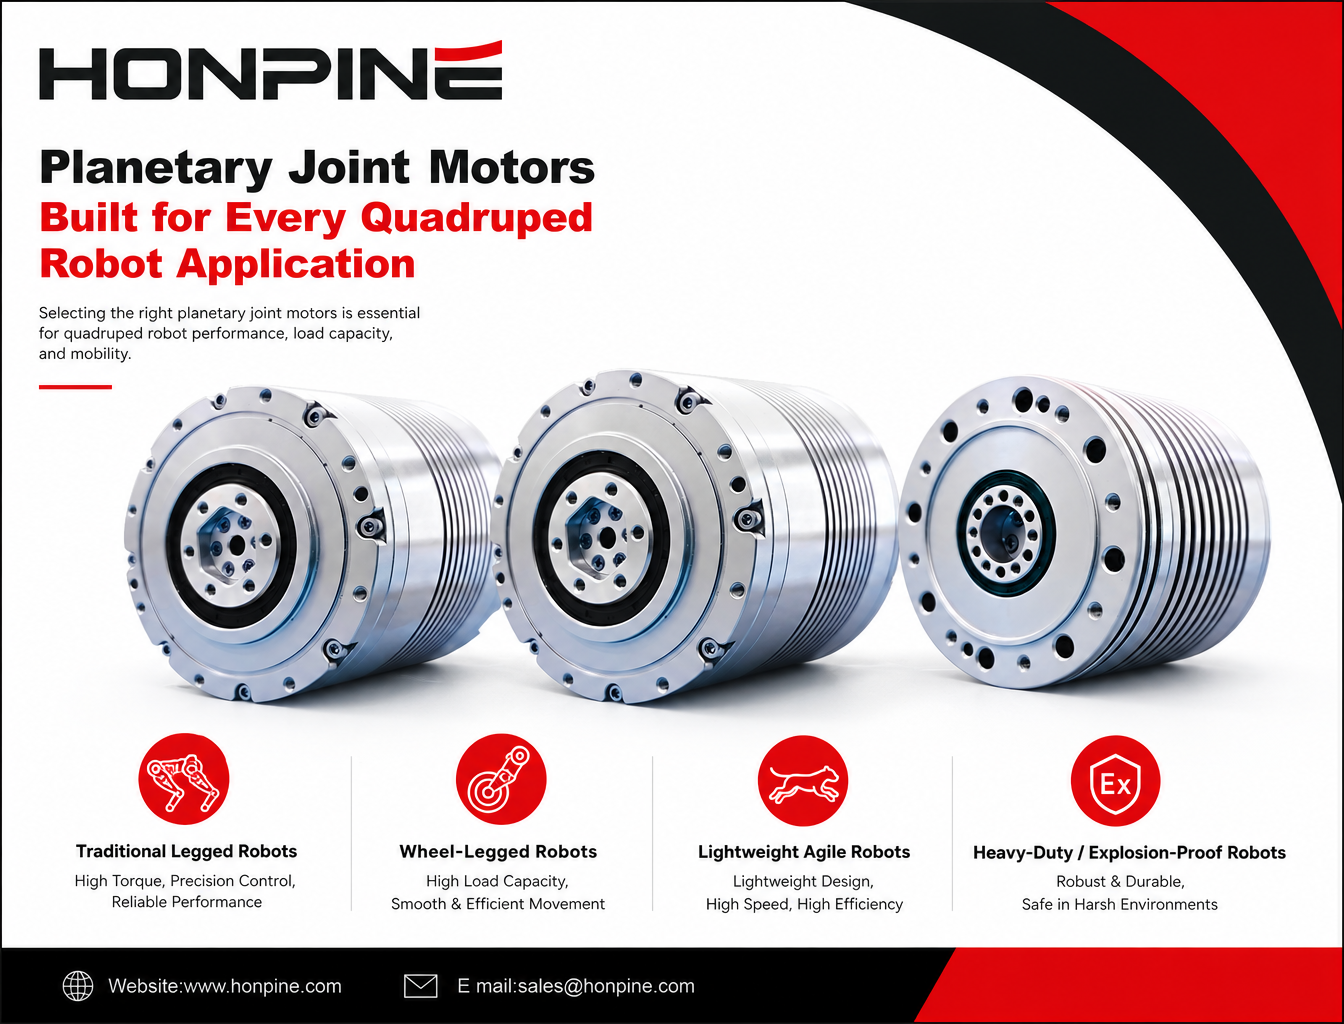
En general, los robots cuadrúpedos se dividen en tres categorías principales: robots tradicionales con patas, robots con ruedas y patas, y robots cuadrúpedos de servicio pesado o especializados. Hola a todos, soy Theodore Li, director técnico de HONPINE. Los distintos tipos de robots cuadrúpedos tienen diferentes requisitos para las articulaciones, por lo que recomendamos distintos modelos de motores planetarios para articulaciones según cada aplicación.
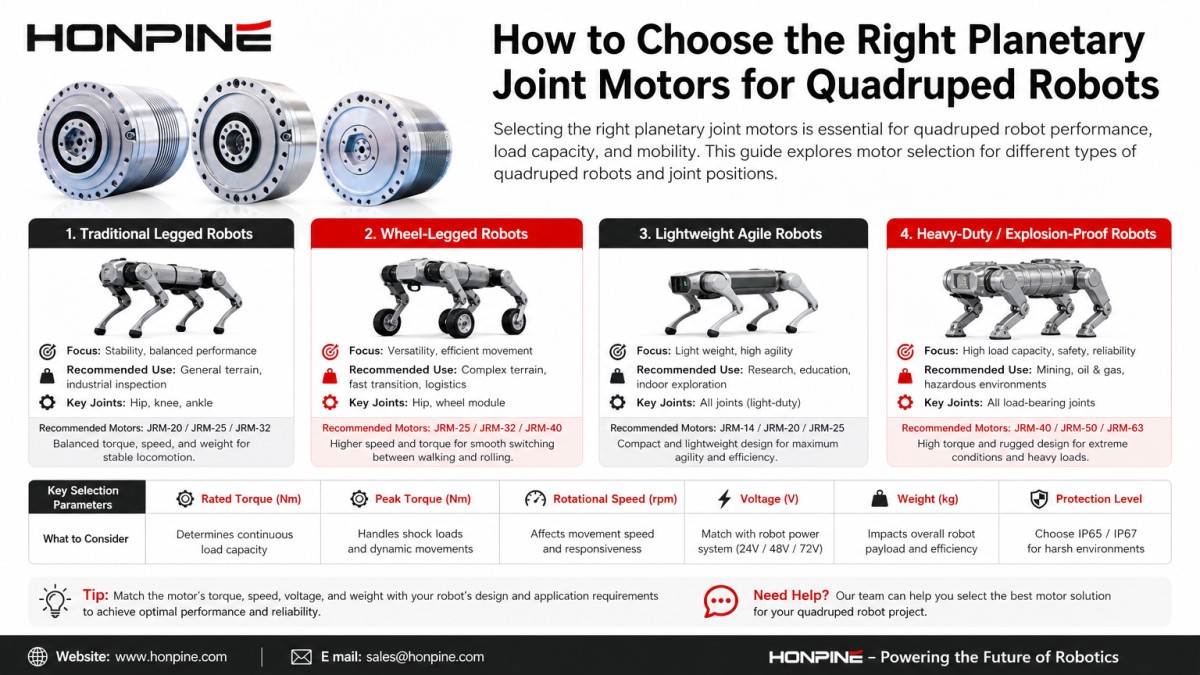
1. Robots cuadrúpedos tradicionales con patas, de tamaño mediano a grande (12 grados de libertad: 4 patas × 3 articulaciones)
Articulación de abducción de la cadera
Requisitos: Se encarga principalmente de mover las patas hacia fuera y hacia dentro. Esta articulación debe soportar fuerzas laterales y, por lo general, requiere un par de salida moderado.
Modelos recomendados:
JRM-C9577-024: par nominal de 46 N·m, par máximo de 155 N·m, 48 V.
JRM-C10483.5-20.4: versión de 48 V, par nominal de 42 N·m y par máximo de 200 N·m.
Ambos modelos tienen un tamaño adecuado y un par suficiente para proporcionar un soporte estable al cuerpo del robot.
Articulación de flexión-extensión de la cadera
Requisitos: Es una de las principales articulaciones de soporte de carga de un robot cuadrúpedo. Requiere un par elevado para levantar y sostener el cuerpo del robot, así como para soportar las fuerzas de impacto durante el aterrizaje.
Modelos recomendados:
JRM-C12585-022: par nominal de 76 N·m, par máximo de 376 N·m, 48 V.
JRM-C150100-22: par nominal de 160 N·m, par máximo de 600 N·m, 72 V.
Estos modelos de alto par actúan como los principales músculos de las patas del robot y son adecuados para robots cuadrúpedos medianos y grandes que requieren una elevada potencia de salida en las articulaciones.
Articulación de la rodilla
Requisitos: Requiere una alta velocidad de rotación para extender y retraer rápidamente las patas, así como una gran resistencia a los impactos, especialmente al correr.
Modelos recomendados:
JRM-C9577-024: opción de alta velocidad, 48 V.
JRM-C8567-032: par nominal de 38 N·m, par máximo de 155 N·m, adecuado para robots cuadrúpedos de tamaño mediano.
2. Robots cuadrúpedos con ruedas y patas
Articulaciones de la cadera y la rodilla
Las articulaciones de la cadera y la rodilla pueden utilizar los mismos modelos recomendados para los robots cuadrúpedos tradicionales con patas, como las series JRM-C12585 y JRM-C9577.
Accionamiento mediante motor de cubo (accionamiento en la rueda terminal)
Requisitos: El accionamiento de las ruedas requiere una alta velocidad de rotación para rodar rápidamente, un diseño compacto y plano, y una estructura hueca para el tendido de cables.
Modelos recomendados:
JRM-C9579.6-008: serie de motores de cubo, 72 V, par nominal de 18 N·m, velocidad de 400 rpm.
JRM-C12582-008: serie de motores de cubo, 72 V, par nominal de 32 N·m, velocidad de 375 rpm, par máximo de 145 N·m.
La serie de motores de cubo es idónea para configuraciones con ruedas en los pies, lo que permite a los robots cuadrúpedos alternar entre la marcha con patas y el desplazamiento sobre ruedas.
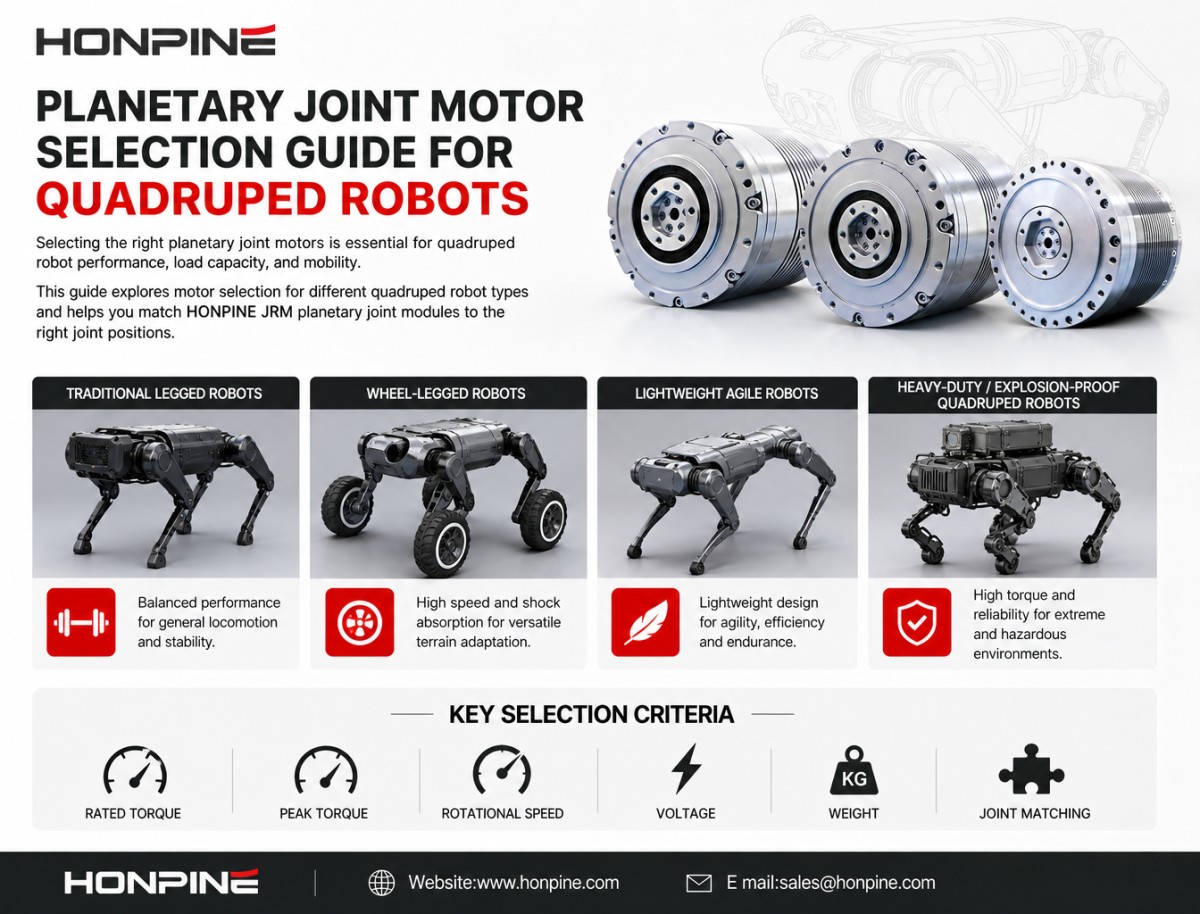
3. Robots cuadrúpedos medianos, ligeros y ágiles
En los robots cuadrúpedos medianos con requisitos estrictos de peso, como los de una categoría de tamaño similar a Spot de Boston Dynamics, pueden utilizarse módulos de articulación medianos en todo el robot.
Articulaciones de la cadera y la rodilla:
JRM-C8567-032: 48 V, par nominal de 38 N·m, par máximo de 155 N·m, con un peso de solo 1,2 kg.
JRM-C9577-024: otra opción adecuada para estas articulaciones.
Articulaciones de abducción de la cadera:
JRM-C7068.5-024: 48 V, par nominal de 20 N·m, par máximo de 80 N·m, peso de 850 g.
Estos modelos compactos y ligeros ayudan a reducir el peso total del robot y, al mismo tiempo, proporcionan la potencia de salida requerida en las articulaciones.
4. Robots cuadrúpedos de servicio pesado y a prueba de explosiones
Para robots cuadrúpedos de servicio pesado o especializados que transportan equipos como brazos robóticos pesados o sistemas contra incendios, se recomiendan módulos de articulación de alto par con una alimentación de 72 VDC.
Articulaciones de abducción de la cadera:
JRM-C10483.5-20.4: versión de 72 V, par nominal de 30 N·m.
Articulaciones de flexión-extensión de la cadera y de la rodilla:
JRM-C150100-22: 72 V, par máximo de hasta 600 N·m, peso de 4,2 kg. Este modelo está diseñado para aplicaciones que requieren un elevado par de salida.
Para los robots cuadrúpedos que operan en entornos químicos especializados o con riesgo de explosión, se recomiendan actuadores planetarios para articulaciones diseñados específicamente para ofrecer protección contra explosiones.
Póngase en contacto con HONPINE para obtener información sobre módulos planetarios para articulaciones
Póngase en contacto con HONPINE para obtener los catálogos más recientes y la información técnica sobre nuestros módulos planetarios para articulaciones destinados a robots cuadrúpedos.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
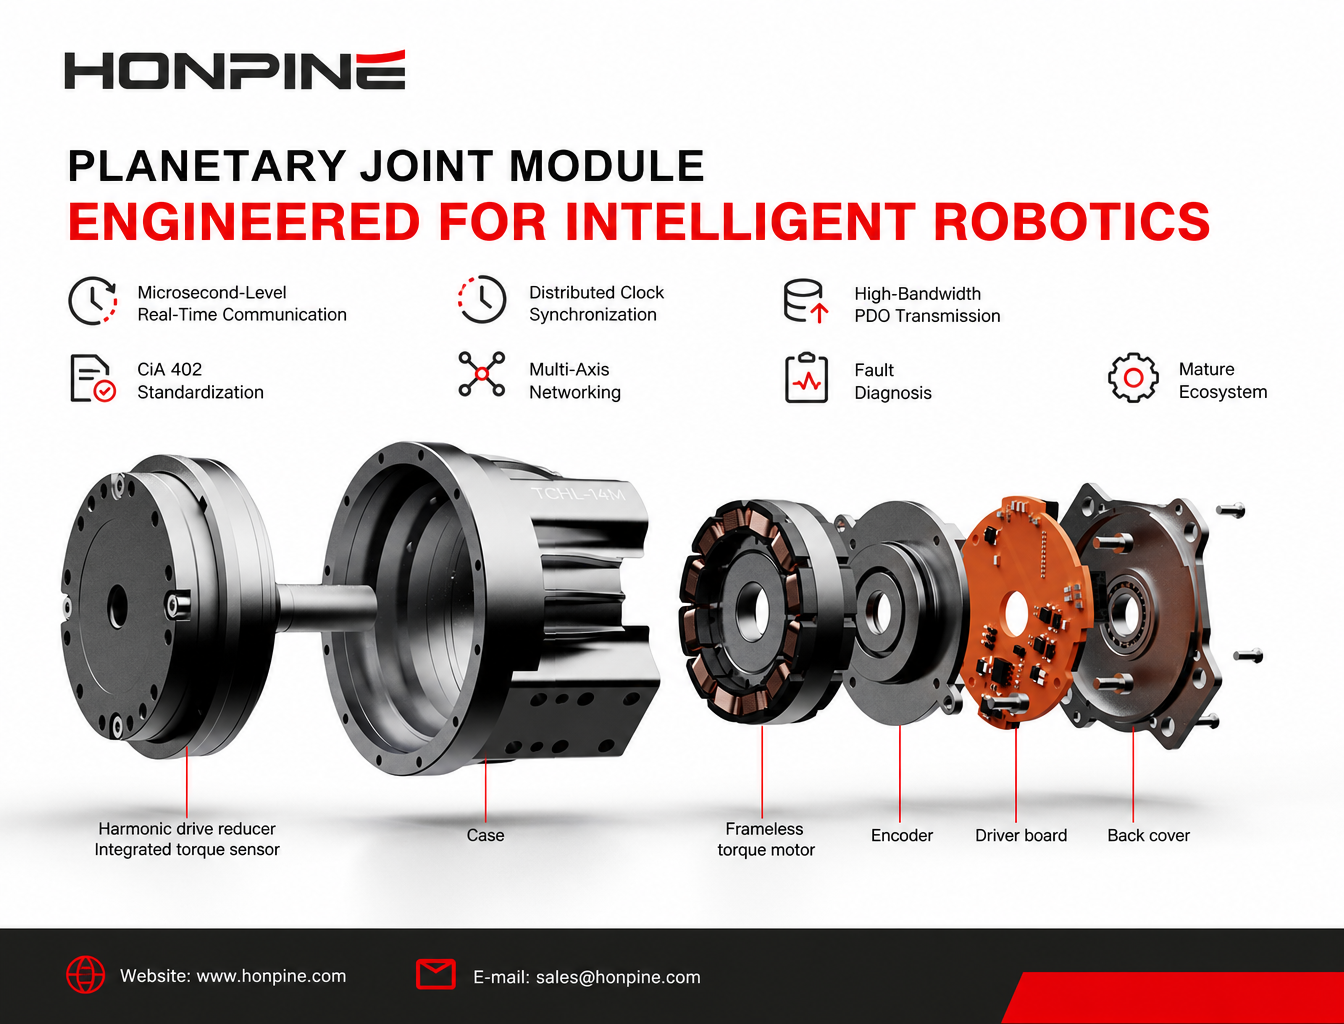
 ¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?¿Por qué EtherCAT se está convirtiendo en la solución de comunicación predominante para los módulos de articulación robótica inteligente? Este artículo explora siete ventajas clave, entre ellas la comunicación en tiempo real a nivel de microsegundos, la sincronización mediante Distributed Clock, la estandarización CiA 402, la transmisión PDO de gran ancho de banda, la conexión en red de múltiples ejes, el diagnóstico de fallos y un ecosistema de desarrollo consolidado. Descubra cómo EtherCAT satisface los requisitos de control avanzados de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión.
 ¿Cómo seleccionar motores planetarios para las articulaciones de robots cuadrúpedos?Seleccionar los motores planetarios adecuados para las articulaciones es fundamental para el rendimiento, la capacidad de carga y la movilidad de un robot cuadrúpedo. Esta guía analiza la selección de motores para robots cuadrúpedos tradicionales, robots con patas y ruedas, robots ágiles y ligeros, y robots cuadrúpedos de servicio pesado o a prueba de explosiones. Descubra cómo elegir los módulos planetarios para articulaciones HONPINE JRM adecuados para cada posición articular según los requisitos de par nominal, par máximo, velocidad de rotación, voltaje y peso.
 ¿Por qué los efectores finales de la automatización 3C están pasando de las pinzas neumáticas a las pinzas eléctricas?A medida que la fabricación 3C evoluciona hacia componentes más delgados, una mayor precisión de ensamblaje y líneas de producción más flexibles, las pinzas neumáticas tradicionales se enfrentan a limitaciones cada vez mayores. La fuerza de sujeción fluctuante, las complejas tuberías neumáticas, el elevado consumo de energía y las capacidades de comunicación limitadas las hacen menos adecuadas para el ensamblaje de precisión moderno. Las pinzas eléctricas ofrecen control programable de la fuerza, movimiento flexible y capacidades de comunicación industrial, lo que las convierte en una alternativa cada vez más atractiva. En este artículo, analizamos cinco limitaciones importantes de las pinzas neumáticas y explicamos cómo los efectores finales eléctricos de HONPINE facilitan el ensamblaje de precisión, la automatización flexible y la fabricación digital en la industria 3C.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?¿Por qué EtherCAT se está convirtiendo en la solución de comunicación predominante para los módulos de articulación robótica inteligente? Este artículo explora siete ventajas clave, entre ellas la comunicación en tiempo real a nivel de microsegundos, la sincronización mediante Distributed Clock, la estandarización CiA 402, la transmisión PDO de gran ancho de banda, la conexión en red de múltiples ejes, el diagnóstico de fallos y un ecosistema de desarrollo consolidado. Descubra cómo EtherCAT satisface los requisitos de control avanzados de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión.
 ¿Cómo seleccionar motores planetarios para las articulaciones de robots cuadrúpedos?Seleccionar los motores planetarios adecuados para las articulaciones es fundamental para el rendimiento, la capacidad de carga y la movilidad de un robot cuadrúpedo. Esta guía analiza la selección de motores para robots cuadrúpedos tradicionales, robots con patas y ruedas, robots ágiles y ligeros, y robots cuadrúpedos de servicio pesado o a prueba de explosiones. Descubra cómo elegir los módulos planetarios para articulaciones HONPINE JRM adecuados para cada posición articular según los requisitos de par nominal, par máximo, velocidad de rotación, voltaje y peso.
 ¿Por qué los efectores finales de la automatización 3C están pasando de las pinzas neumáticas a las pinzas eléctricas?A medida que la fabricación 3C evoluciona hacia componentes más delgados, una mayor precisión de ensamblaje y líneas de producción más flexibles, las pinzas neumáticas tradicionales se enfrentan a limitaciones cada vez mayores. La fuerza de sujeción fluctuante, las complejas tuberías neumáticas, el elevado consumo de energía y las capacidades de comunicación limitadas las hacen menos adecuadas para el ensamblaje de precisión moderno. Las pinzas eléctricas ofrecen control programable de la fuerza, movimiento flexible y capacidades de comunicación industrial, lo que las convierte en una alternativa cada vez más atractiva. En este artículo, analizamos cinco limitaciones importantes de las pinzas neumáticas y explicamos cómo los efectores finales eléctricos de HONPINE facilitan el ensamblaje de precisión, la automatización flexible y la fabricación digital en la industria 3C.
 Los 5 principales fabricantes de actuadores armónicos de China en 2026Durante décadas, los fabricantes japoneses han sido reconocidos en el mercado mundial de actuadores armónicos. Sin embargo, la industria china de actuadores armónicos se ha desarrollado rápidamente en los últimos años, y los fabricantes locales ofrecen precios competitivos, plazos de entrega más cortos y tecnologías de transmisión de precisión cada vez más avanzadas. A medida que sigue creciendo la demanda de robots humanoides, robots colaborativos y automatización industrial, cada vez más compradores de todo el mundo exploran proveedores chinos. En este artículo presentamos cinco fabricantes chinos de actuadores armónicos y examinamos sus productos, capacidades técnicas y mercados de aplicación.
 Guía de selección de módulos de articulación robótica: cómo elegir el módulo adecuado según los requisitos de carga, precisión, control de fuerza y movimientoGuía de selección de módulos de articulación para robots: par, velocidad, reductores, encoders, sensores de par, sistemas de accionamiento y gestión térmica para robots colaborativos y humanoides.
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.