¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?
El rápido desarrollo de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión está impulsando los módulos de articulación robótica inteligente integrados hacia la coordinación multieje, el control en tiempo real de alta frecuencia, la interacción flexible de fuerza y el seguimiento de trayectorias de alta precisión.
Los buses de comunicación tradicionales, como RS485 y CANopen, ya no pueden satisfacer plenamente los requisitos de control de las articulaciones inteligentes de próxima generación en cuanto a precisión de sincronización, ancho de banda de comunicación, rendimiento en tiempo real y escalabilidad multieje.
De acuerdo con la arquitectura de comunicación, los modos de control, la asignación PDO, los Distributed Clocks y el marco de resolución de problemas descritos en el manual oficial de la serie TCHL, EtherCAT se ha convertido en una solución de comunicación predominante para los módulos de articulación robótica de alta gama. Su amplia adopción no es simplemente consecuencia de seguir una tendencia del sector, sino que refleja la gran compatibilidad entre los requisitos avanzados de control de los robots modernos y la arquitectura técnica de EtherCAT.
Este artículo examina las razones principales de la amplia adopción de EtherCAT en los módulos de articulación robótica inteligente, tomando como referencia las características técnicas documentadas en el manual de la serie TCHL.
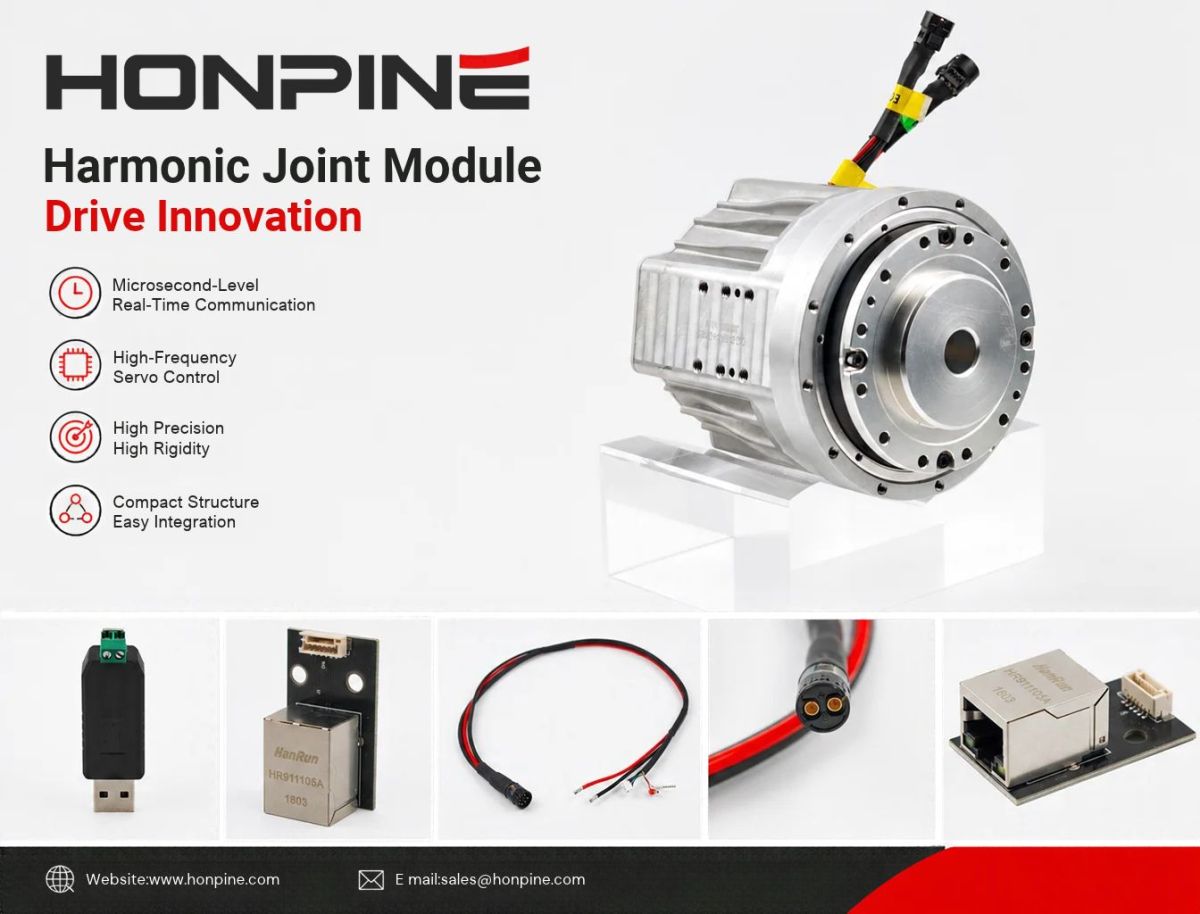
1. Comunicación en tiempo real a nivel de microsegundos para el control de servos de alta frecuencia
Los bucles de realimentación de posición, velocidad, corriente y par de las articulaciones robóticas exigen tiempos de ciclo de comunicación y rendimiento en tiempo real extremadamente rigurosos.
El manual del módulo de articulación TCHL admite explícitamente varios modos de control de alta precisión en tiempo real, entre ellos:
Modo de posición síncrona cíclica (CSP)
Modo de velocidad síncrona cíclica (CSV)
Modo de par síncrono cíclico (CST)
Estos modos de control dependen de una latencia de comunicación extremadamente baja y de ciclos de sincronización estables.
La comunicación serie tradicional y RS485 suelen utilizar un mecanismo de sondeo, lo que puede provocar una latencia mayor y más fluctuaciones. Aunque CANopen admite la comunicación síncrona, su ciclo de comunicación suele estar en el orden de los milisegundos y puede alargarse considerablemente a medida que se conectan más ejes.
En cambio, EtherCAT utiliza un mecanismo de procesamiento basado en hardware. Sus dispositivos esclavos procesan los datos directamente mediante unidades de gestión de memoria de bus de campo (FMMU), sin que el procesador tenga que interpretar cada mensaje por software. Esta arquitectura permite ciclos de comunicación y fluctuaciones de sincronización del orden de los microsegundos.
Según los parámetros documentados en el manual del módulo TCHL, EtherCAT admite ciclos de sincronización estables de 1 ms, 2 ms y 3 ms. Estos ciclos son adecuados para el control en bucle cerrado de servos de alta frecuencia, el muestreo del par y las actualizaciones dinámicas de trayectoria, y proporcionan una base para el control de movimiento de alta precisión.
2. Los Distributed Clocks permiten una sincronización multieje de alta precisión
Los brazos robóticos con múltiples grados de libertad y los robots humanoides contienen varias articulaciones interconectadas. La realimentación de posición, la realimentación de velocidad y los datos de los sensores de par de distintas articulaciones deben compartir una referencia temporal unificada para garantizar la precisión de los cálculos dinámicos, la compensación de inercia, la detección de colisiones y los algoritmos de control de fuerza.
El manual del módulo de articulación TCHL presenta específicamente la configuración de los Distributed Clocks (DC) de EtherCAT, una de las principales ventajas que distinguen a EtherCAT de los buses de comunicación tradicionales.
Cómo sincronizan varias articulaciones los Distributed Clocks de EtherCAT
El mecanismo DC de EtherCAT proporciona un reloj de hardware unificado para todos los módulos de articulación de la red. De este modo, el muestreo de los encoders y del par, así como las actualizaciones de los comandos de control de distintos ejes, pueden sincronizarse con gran precisión, minimizando las discrepancias temporales entre ejes a nivel de hardware.
En cambio, CANopen y RS485 suelen depender de señales de sincronización de difusión basadas en software, en lugar de utilizar el mismo tipo de sincronización mediante reloj de hardware. Esto puede dar lugar a mayores fluctuaciones de sincronización y discrepancias temporales.
Durante el movimiento coordinado multieje, estos errores temporales pueden contribuir a desajustes de trayectoria, oscilaciones en el control de fuerza y un aumento de los errores dinámicos de seguimiento.
En los sistemas robóticos que requieren movimientos coordinados de varias articulaciones, una sincronización precisa es esencial para mantener la exactitud del movimiento y la estabilidad del control.
3. El protocolo estandarizado CiA 402 mejora la compatibilidad y la interoperabilidad
El diccionario de objetos, la máquina de estados y las definiciones de los modos de control del manual del módulo TCHL reflejan la arquitectura de comunicación EtherCAT habitual en las articulaciones robóticas: CoE (CANopen over EtherCAT), compatible con el perfil de dispositivos de accionamiento y control de movimiento CiA 402.
CiA 402 es un estándar ampliamente establecido para dispositivos servoindustriales. Define transiciones de estado de accionamiento, palabras de control, palabras de estado, modos de funcionamiento y objetos de datos estandarizados.
El diccionario de objetos estandarizado simplifica la integración
En esta arquitectura, los datos esenciales de control y realimentación —incluidos la posición objetivo, la velocidad objetivo, el par objetivo, la posición real, el par real y los códigos de error— se definen mediante índices estandarizados del diccionario de objetos.
Algunos ejemplos son:
0x6040: palabra de control (Controlword)
0x607A: posición objetivo (Target Position)
0x6071: par objetivo (Target Torque)
0x303A: realimentación del sensor de par (Torque Sensor Feedback)
Los protocolos de comunicación estandarizados mejoran la compatibilidad y la intercambiabilidad de los módulos de articulación de distintos fabricantes. Al integrar distintos dispositivos, cambiar los modos de control, poner en marcha los equipos o migrar programas, los desarrolladores pueden reducir la necesidad de adaptarse a protocolos de comunicación propietarios.
Para los fabricantes de módulos de articulación, desarrollar productos basados en un estándar establecido también ayuda a reducir la complejidad del desarrollo y los costes de prueba y error. Esta estandarización es otro factor importante que contribuye a la adopción de módulos de articulación basados en EtherCAT.
4. La transmisión PDO de alto ancho de banda admite datos de sensores multidimensionales
Los módulos de articulación integrados de próxima generación ya no son simples unidades de ejecución de movimiento. Son sistemas de detección inteligentes que pueden integrar encoders dobles, sensores de par en el lado de salida, supervisión de temperatura, detección de fallos y adquisición de vibraciones.
En comparación con los sistemas servo tradicionales, las articulaciones inteligentes deben transmitir muchos más datos en tiempo real, incluidos posición, velocidad, par, temperatura, códigos de fallo y valores de compensación de desfase.
Asignación flexible de RxPDO y TxPDO
Según la sección sobre asignación PDO del manual TCHL, EtherCAT admite varios grupos de asignaciones RxPDO y TxPDO personalizables. Esto permite que el controlador transmita comandos al módulo de articulación y reciba información de estado multidimensional dentro de un solo ciclo de comunicación.
EtherCAT utiliza una capa física basada en Ethernet con ancho de banda suficiente para transportar grandes volúmenes de datos durante ciclos de sincronización de alta frecuencia. Esto ayuda a evitar la congestión de la comunicación y la necesidad de reducir la frecuencia de muestreo cuando se transmiten simultáneamente varias señales de sensores.
Los buses de comunicación tradicionales tienen un ancho de banda más limitado. Al gestionar varias tareas de adquisición de datos, pueden requerir frecuencias de muestreo más bajas, lo que podría comprometer la precisión del control de fuerza y la velocidad de respuesta dinámica.
Por ello, son menos adecuados para aplicaciones avanzadas de articulaciones inteligentes equipadas con sensores de par y otras funciones de detección integradas.
5. La topología en cadena simplifica el cableado y la ampliación multieje
Los robots humanoides y los brazos robóticos de seis ejes suelen contener entre 6 y 16 módulos de articulación. El espacio interno es reducido, lo que dificulta el tendido de cables y la integración del sistema.
EtherCAT admite una topología en cadena que permite conectar secuencialmente varios módulos de articulación a través de sus interfaces de red. Esto simplifica el cableado de red y reduce la necesidad de tender líneas de comunicación independientes desde cada articulación hasta el controlador.
Conexiones IN/OUT flexibles para la integración robótica
La disposición de las interfaces EtherCAT IN/OUT y el método de conexión en cadena permiten instalar módulos en varias etapas y tender cables a través de estructuras huecas.
Esto resulta especialmente adecuado para las disposiciones mecánicas compactas de las articulaciones robóticas, donde el espacio para el cableado es limitado.
En comparación con las limitaciones de nodos y las restricciones de expansión de las redes CANopen, así como con la menor eficiencia de sondeo de las redes RS485, EtherCAT ofrece una gran escalabilidad multieje. La incorporación de más ejes no necesariamente provoca un aumento significativo del tiempo de ciclo de comunicación, por lo que es muy adecuado para el control coordinado de varias articulaciones robóticas.
6. El diagnóstico integral de fallos mejora la fiabilidad y el mantenimiento del sistema
Las indicaciones para la resolución de problemas de EtherCAT y el sistema de alarmas descritos en el manual del módulo TCHL demuestran las amplias capacidades del bus para la gestión de estados y el diagnóstico de fallos.
EtherCAT define cuatro estados principales de comunicación:
Init: inicialización
Pre-Operational: preoperativo
Safe-Operational: operación segura
Operational: operación completa
Estos estados ayudan a los desarrolladores a identificar problemas de comunicación relacionados con la inicialización de dispositivos, la asignación PDO, la sincronización y la desconexión de la red o la pérdida de tramas.
El sistema también puede notificar en tiempo real información sobre fallos, como errores de seguimiento, desviaciones de sincronización y anomalías en la recepción PDO.
Esto permite a los desarrolladores identificar y resolver problemas de comunicación con mayor eficiencia, reduciendo el tiempo de puesta en marcha y la complejidad del mantenimiento posventa. Sus amplias capacidades de diagnóstico hacen que EtherCAT sea adecuado para sistemas de automatización industrial y equipos robóticos que requieren un funcionamiento estable a largo plazo.
7. Un ecosistema EtherCAT consolidado reduce los costes de desarrollo e integración
EtherCAT ha desarrollado un ecosistema consolidado que abarca una amplia variedad de aplicaciones industriales. Hay disponibles varias soluciones de controladores maestros ampliamente utilizadas, entre ellas Beckhoff TwinCAT, SOEM, IgH y plataformas basadas en Linux en tiempo real.
Estas soluciones son compatibles con distintas plataformas de hardware, como PLC, PC industriales y controladores integrados.
Además, existen herramientas profesionales para la puesta en marcha, la captura de paquetes y la configuración de parámetros. Los desarrolladores pueden supervisar los ciclos de sincronización, los desfases DC, los datos PDO y los estados del bus, lo que simplifica el desarrollo del sistema y la resolución de problemas.
Para los fabricantes de equipos, EtherCAT ofrece un alto grado de estandarización, gran portabilidad y una amplia disponibilidad de personal cualificado. En comparación con los buses de comunicación propietarios, puede ayudar a reducir los costes de desarrollo, puesta en marcha, formación y sustitución, por lo que resulta más adecuado para la producción a gran escala y la implementación comercial.
Conclusión: por qué EtherCAT se está convirtiendo en la opción predominante para la comunicación de articulaciones robóticas
La amplia adopción de EtherCAT se debe fundamentalmente a que los buses de comunicación tradicionales de baja velocidad no pueden satisfacer plenamente los requisitos de control avanzados de las articulaciones robóticas inteligentes.
Con comunicación en tiempo real basada en hardware a nivel de microsegundos, sincronización de Distributed Clocks de alta precisión, protocolos servo estandarizados CiA 402, transmisión de datos PDO de alto ancho de banda, redes multieje simplificadas y diagnóstico integral de fallos, EtherCAT es muy adecuado para módulos de articulación integrados de próxima generación con detección de par, coordinación multieje, control de fuerza flexible y seguimiento de trayectorias de alta precisión.
A medida que siguen desarrollándose los robots humanoides, los robots colaborativos y los equipos de automatización de alta gama, EtherCAT se ha convertido en una solución de comunicación predominante para los módulos de articulación robótica.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?¿Por qué EtherCAT se está convirtiendo en la solución de comunicación predominante para los módulos de articulación robótica inteligente? Este artículo explora siete ventajas clave, entre ellas la comunicación en tiempo real a nivel de microsegundos, la sincronización mediante Distributed Clock, la estandarización CiA 402, la transmisión PDO de gran ancho de banda, la conexión en red de múltiples ejes, el diagnóstico de fallos y un ecosistema de desarrollo consolidado. Descubra cómo EtherCAT satisface los requisitos de control avanzados de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión.
 Guía de selección de módulos de articulación robótica: cómo elegir el módulo adecuado según los requisitos de carga, precisión, control de fuerza y movimientoGuía de selección de módulos de articulación para robots: par, velocidad, reductores, encoders, sensores de par, sistemas de accionamiento y gestión térmica para robots colaborativos y humanoides.
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?¿Por qué EtherCAT se está convirtiendo en la solución de comunicación predominante para los módulos de articulación robótica inteligente? Este artículo explora siete ventajas clave, entre ellas la comunicación en tiempo real a nivel de microsegundos, la sincronización mediante Distributed Clock, la estandarización CiA 402, la transmisión PDO de gran ancho de banda, la conexión en red de múltiples ejes, el diagnóstico de fallos y un ecosistema de desarrollo consolidado. Descubra cómo EtherCAT satisface los requisitos de control avanzados de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión.
 Guía de selección de módulos de articulación robótica: cómo elegir el módulo adecuado según los requisitos de carga, precisión, control de fuerza y movimientoGuía de selección de módulos de articulación para robots: par, velocidad, reductores, encoders, sensores de par, sistemas de accionamiento y gestión térmica para robots colaborativos y humanoides.
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
 Motor de articulación armónica HONPINE HPJM: modo de posición frente a modo de velocidad: ¿cómo elegir el modo de control adecuado?El modo de posición y el modo de velocidad responden a distintos requisitos de control del movimiento en sistemas robóticos. Tomando como ejemplo el motor de articulación armónica HONPINE HPJM, este artículo explica sus arquitecturas de control, principios de funcionamiento, diferencias clave y escenarios de aplicación. Desde articulaciones de robots humanoides y exoesqueletos de rehabilitación hasta ruedas motrices de robots móviles y sistemas de ensayo de rotación continua, descubra cómo seleccionar el modo de control adecuado según los objetivos de movimiento, las cargas mecánicas y los requisitos de seguridad del sistema.
 Los 3 mejores reductores armónicos para equipos de semiconductoresLos equipos de fabricación de semiconductores requieren un control de movimiento de alta precisión, estructuras mecánicas compactas y un rendimiento de transmisión fiable. Desde robots de manipulación de obleas y sistemas OHT hasta equipos de litografía y metrología, cada aplicación plantea diferentes exigencias a los reductores armónicos. En este artículo, Theodore Li, director técnico de HONPINE, presenta tres soluciones de reductores armónicos: la serie FHG de eje hueco, la serie FHD ultrafina y la serie FSD ultraplana. También examinaremos 10 parámetros técnicos clave que los ingenieros deben tener en cuenta al seleccionar un reductor armónico para equipos de semiconductores, como el par nominal, el juego, la rigidez torsional, el diámetro del eje hueco y la carga de momento admisible.