STO frente a freno de retención en módulos de articulación robótica: ¿qué diferencia hay para el control seguro de robots?
A medida que la seguridad de los robots adquiere cada vez más importancia en la automatización industrial, los ingenieros que trabajan con robots humanoides, robots colaborativos y otros sistemas robóticos deben comprender la función de cada componente relacionado con la seguridad en unmódulo de articulación robótica. ¿Conviene elegir un módulo de articulación con Safe Torque Off (STO), un freno de retención o ambos?
Hola, soy Theodore Li, director técnico de HONPINE. En este artículo explicaré las diferencias entre STO y los frenos de retención, cómo funcionan y cuándo se necesita cada función. Tomando como ejemplo elactuador armónico integrado para articulaciones HAGde HONPINE, veremos cómo estas dos funciones cumplen propósitos distintos y cómo pueden trabajar conjuntamente como parte de un sistema de seguridad robótica correctamente diseñado.
¿Qué es STO (Safe Torque Off)?
STO, o Safe Torque Off, es una función de seguridad que impide que un motor genere par motor al desactivar la salida de potencia del variador mediante una arquitectura de hardware relacionada con la seguridad.
En la serie HONPINE HAG, STO se implementa como una función de seguridad del variador basada en hardware. Cuando las entradas STO se activan correctamente, el variador impide que el motor genere par. A diferencia de una orden de parada de software convencional, una función STO correctamente implementada está diseñada para funcionar independientemente de las órdenes normales de control de movimiento y de las instrucciones de comunicación.
Esto ayuda a reducir el riesgo de que el motor genere un par no deseado debido a determinados fallos del software de control o fallos de comunicación.
¿Cómo funciona STO?
Cuando se activa la función STO, el variador deshabilita la etapa de potencia para que no pueda producir par motor. El motor ya no puede generar activamente par motor a través del variador.
Sin embargo, STO no bloquea mecánicamente el eje de la articulación ni garantiza que el robot se detenga de inmediato. La articulación puede seguir moviéndose por inercia, gravedad, una fuerza externa u otra fuente de energía mecánica.
Por ejemplo, si un brazo robótico está en movimiento cuando se activa STO, puede detenerse por inercia. Si el brazo tiene una articulación vertical que soporta una carga suspendida, la gravedad puede hacer que la articulación descienda cuando el motor ya no pueda generar el par necesario para sostenerla.
¿Cuáles son las principales ventajas de STO?
STO proporciona un medio relacionado con la seguridad para impedir que el motor genere par, sin depender de una orden de movimiento de software convencional.
Entre las aplicaciones habituales se incluyen las respuestas relacionadas con la seguridad a los enclavamientos de puertas de protección, los sistemas de parada de emergencia y el acceso para mantenimiento, siempre que el sistema de seguridad completo se haya diseñado y validado para la aplicación prevista.
STO resulta especialmente útil para reducir el riesgo de generación involuntaria de par motor a causa de determinados fallos del control del variador.
¿Cuáles son las limitaciones de STO?
STO impide que el variador genere par motor, pero no proporciona una fuerza mecánica de retención.
En articulaciones robóticas que soportan cargas suspendidas, ejes verticales u otros mecanismos sometidos a la gravedad, STO por sí solo puede no impedir que la articulación se mueva. Es posible que se necesiten medidas adicionales, como un freno de retención con una clasificación adecuada u otro dispositivo mecánico de retención de carga.
STO tampoco garantiza automáticamente un tiempo o una distancia de parada determinados. Estos dependen del sistema mecánico y del diseño de seguridad general.
¿Qué es un freno de retención en un módulo de articulación robótica?
Un freno de retención es un dispositivo mecánico diseñado para mantener en su posición el eje de un motor o una articulación cuando el freno está aplicado. En muchosactuadores integrados para articulaciones robóticas, el freno es un mecanismo electromagnético accionado por resorte.
En un diseño habitual, la alimentación eléctrica libera el freno, mientras que al cortar la alimentación un mecanismo de resorte lo aplica. El principio de funcionamiento exacto depende del diseño del freno.
En la serie HONPINE HAG, el freno de retención se puede configurar para mantener la posición de la articulación cuando el motor está deshabilitado o el sistema pierde alimentación, siempre que se respeten las especificaciones del freno y se instale correctamente.
¿Cómo funciona un freno de retención?
Un freno de retención electromagnético típico funciona de la siguiente manera:
Variador habilitado: El freno recibe alimentación para liberarse, lo que permite que el motor y la articulación giren.
Variador deshabilitado: Se ordena la aplicación del freno de acuerdo con la secuencia de control configurada.
Pérdida de alimentación: Un freno aplicado por resorte y liberado eléctricamente normalmente se aplica cuando se interrumpe la alimentación de liberación, lo que ayuda a mantener la articulación en su posición.
En la serie HONPINE HAG, la apertura y el cierre del freno se pueden controlar mediante comandos SDO de EtherCAT o CANopen, según la configuración.
La respuesta mecánica del freno no es instantánea. Según los parámetros de funcionamiento de HAG proporcionados para este artículo, el tiempo físico de actuación del freno es de aproximadamente 150 ms. El intervalo mínimo especificado entre la deshabilitación y la nueva habilitación del variador es de 300 ms, y se debe esperar al menos 500 ms después de habilitarlo antes de emitir comandos de movimiento.
Estos valores son requisitos de funcionamiento específicos del producto, no tiempos universales aplicables a todos los módulos de articulación robótica. Antes de poner en servicio un sistema, consulte siempre el manual HAG más reciente y los parámetros configurados del variador.
¿Cuáles son las principales ventajas de un freno de retención?
La principal ventaja de un freno de retención es su capacidad para oponer resistencia mecánica al movimiento de la articulación cuando el motor no está impulsando activamente la carga.
Entre las aplicaciones habituales se incluyen:
Sostener una articulación robótica vertical contra la gravedad cuando el motor está deshabilitado.
Mantener la posición de una articulación durante el modo de espera o cuando el sistema está apagado.
Ayudar a evitar que una carga suspendida descienda cuando no se dispone de par motor.
Mantener la posición durante el mantenimiento u otros estados de funcionamiento, cuando el diseño de seguridad del sistema lo permita.
¿Cuáles son las limitaciones de un freno de retención?
Un freno de retención no sustituye a STO.
Si un variador sigue generando par motor mientras el freno está aplicado, la fuerza resultante puede superar la capacidad nominal de retención del freno. Esto puede provocar desgaste del freno, sobrecalentamiento, daños mecánicos o pérdida de la capacidad de retención.
Por lo general, un freno de retención convencional también está diseñado para mantener una carga estática, no para detener repetidamente una articulación que se mueve a gran velocidad. Para utilizarlo como freno dinámico de emergencia, debe estar específicamente clasificado para ese servicio y formar parte de un diseño de sistema validado.
Por tanto, no se debe considerar el freno como la única protección contra la generación involuntaria de par motor.
STO frente al freno de retención: diferencias clave
STO y los frenos de retención cumplen funciones distintas en un módulo de articulación robótica. La siguiente comparación resume sus principales diferencias.
La diferencia fundamental es sencilla: STO impide que el motor genere par, mientras que un freno de retención opone resistencia mecánica al movimiento de la articulación. Ninguna de las dos funciones sustituye automáticamente a la otra.
¿Qué ocurre si un módulo de articulación robótica utiliza solo STO o solo un freno de retención?
Comprender las limitaciones de cada función es esencial al diseñar una articulación robótica segura, especialmente cuando el mecanismo soporta una carga vertical.
Escenario 1 — Uso de STO sin freno de retención
¿Por qué puede descender una articulación robótica vertical después de activar STO?
Cuando STO deshabilita la capacidad del motor para generar par, una articulación vertical puede perder el par motor necesario para contrarrestar la gravedad.
Si la articulación no dispone de otro mecanismo eficaz de retención de carga, el brazo o la carga útil pueden descender. El movimiento resultante puede dañar los equipos, comprometer la posición del robot o lesionar al personal cercano.
Por este motivo, una articulación robótica que deba retener de forma segura un mecanismo sometido a la gravedad no puede depender únicamente de STO, a menos que otra medida mecánica o de nivel de sistema proporcione la protección necesaria.
Aplicaciones adecuadas: STO puede formar parte de una solución de seguridad para impedir la generación involuntaria de par motor durante el acceso para mantenimiento, la activación de protecciones de seguridad u otras condiciones relacionadas con la seguridad. El sistema de seguridad completo debe tener en cuenta el movimiento residual, la gravedad y las fuerzas externas.
Limitación: STO no bloquea mecánicamente el eje ni retiene una carga suspendida.
Escenario 2 — Uso de un freno de retención sin STO
¿Por qué no basta un freno de retención para impedir la generación involuntaria de par motor?
Un freno de retención puede mantener una articulación en su posición cuando está aplicado y la carga aplicada se encuentra dentro de su capacidad nominal. Sin embargo, no impide que un variador defectuoso intente generar par motor.
Si un fallo del variador hace que el motor genere par mientras el freno permanece aplicado, un par excesivo puede dañar el freno u otros componentes mecánicos. Si se supera la capacidad de retención del freno, la articulación puede moverse inesperadamente.
Por tanto, un freno de retención no puede proporcionar por sí solo la misma protección contra la generación involuntaria de par motor que una función STO correctamente implementada.
Aplicaciones adecuadas: Los frenos de retención son útiles para mantener la posición de articulaciones verticales, sostener una carga suspendida y retener un mecanismo cuando el motor está deshabilitado.
Limitación: Un freno de retención convencional no debe considerarse el medio principal para impedir la generación involuntaria de par motor ni una parada dinámica de emergencia, a menos que se haya diseñado y clasificado específicamente para ese fin.
¿Cómo deben funcionar conjuntamente STO y un freno de retención?
En articulaciones robóticas que soportan cargas por gravedad, combinar STO con un freno de retención con una clasificación adecuada puede proporcionar protecciones complementarias. Sin embargo, la mera instalación de ambos componentes no garantiza automáticamente la seguridad del robot completo. La secuencia de control debe diseñarse teniendo en cuenta el sistema mecánico real y las funciones de seguridad necesarias.
Principios recomendados para el control de seguridad
Un diseño de seguridad típico debe contemplar las siguientes etapas:
Detectar el evento de seguridad. Una entrada relacionada con la seguridad, como un circuito de parada de emergencia o un enclavamiento de protección, inicia la respuesta necesaria.
Controlar el movimiento de la articulación cuando sea necesario. Si la evaluación de riesgos exige una deceleración controlada, el sistema debe utilizar una función de parada adecuada y validada, en lugar de cortar inmediatamente el par motor sin considerar el movimiento resultante.
Aplicar el freno de retención en el momento adecuado. El freno debe accionarse de acuerdo con los requisitos del fabricante y la secuencia de seguridad validada. El diseño debe impedir que una articulación sometida a la gravedad descienda mientras se aplica el freno.
Aplicar STO según lo exija el diseño de seguridad. Una vez alcanzadas las condiciones de parada y retención de carga necesarias, STO puede impedir que se siga generando par motor. En caso de emergencia que requiera eliminar el par de inmediato, el diseño de seguridad debe tener en cuenta el movimiento por inercia o impulsado por la gravedad que pueda producirse.
Verificar el sistema completo. Los tiempos del freno, la capacidad de carga, la distancia de parada, la respuesta ante fallos y las condiciones de rearranque deben validarse para el robot real y su entorno de funcionamiento.
Importante: No existe una secuencia única válida para todos los robots. En particular, activar STO y esperar a que la articulación se detenga antes de aplicar el freno puede ser peligroso en un eje sometido a la gravedad si la articulación empieza a descender durante ese intervalo. La secuencia correcta depende de la evaluación de riesgos, las funciones de seguridad disponibles, las características del freno y las normas aplicables.
¿Qué aplicaciones robóticas se benefician de STO y de un freno de retención?
Conviene considerar el uso conjunto de STO y un freno de retención siempre que un robot deba impedir la generación involuntaria de par motor y, al mismo tiempo, retener mecánicamente una articulación sometida a carga.
Robots humanoides
Los robots humanoides cuentan con múltiples articulaciones que pueden soportar el peso del cuerpo o transportar cargas en distintas orientaciones. Un freno de retención puede ayudar a mantener una articulación cuando no hay par motor disponible, mientras que STO puede impedir la generación involuntaria de par cuando se activa su función de seguridad.
La configuración necesaria depende de la función de la articulación, la postura del robot y las consecuencias de perder el par motor.
Robots colaborativos
Los robots colaborativos pueden funcionar cerca de personas y pasar con frecuencia de estados de movimiento a estados de espera y mantenimiento. STO y los frenos de retención pueden abordar distintos peligros, pero el robot completo también debe incorporar las medidas adecuadas de protección, control de seguridad y reducción de riesgos.
Ninguna de las dos funciones, por sí sola, demuestra que un robot sea seguro para el funcionamiento colaborativo.
Brazos robóticos industriales
Los brazos robóticos industriales suelen incluir ejes verticales y articulaciones que soportan cargas útiles considerables. En estos mecanismos, los diseñadores deben tener en cuenta la gravedad, el comportamiento de parada, la capacidad de retención del freno y las consecuencias de los fallos del variador.
Una combinación de STO y retención mecánica de carga correctamente diseñada puede ayudar a abordar estos distintos peligros.
Robots médicos, educativos y de investigación
Los robots médicos y las plataformas de laboratorio o investigación pueden requerir movimientos controlados, un comportamiento de parada predecible y una retención segura de la posición. La arquitectura de seguridad adecuada depende de los riesgos específicos de la aplicación, incluido si una articulación soporta una carga suspendida o funciona cerca de personas.
STO y los frenos de retención deben seleccionarse como parte del diseño del sistema completo, no tratarse como opciones intercambiables.
Actuador armónico integrado para articulaciones HONPINE HAG: opciones de STO y freno de retención
Elactuador armónico integrado para articulaciones HAGde HONPINE se puede configurar con STO y un freno de retención para satisfacer distintos requisitos de diseño relacionados con el control de movimiento y la seguridad.
Al integrar la transmisión armónica y las funciones de accionamiento del motor en un módulo de articulación compacto, la serie HAG ofrece una plataforma práctica para aplicaciones de articulaciones robóticas. STO y el freno de retención cumplen propósitos distintos en el sistema: STO se ocupa de impedir la generación de par motor, mientras que el freno ayuda a mantener mecánicamente la posición.
Al seleccionar una configuración HAG, los ingenieros deben evaluar los siguientes factores:
Orientación y carga de la articulación: Determine si la articulación soporta un eje vertical, una carga útil suspendida u otro mecanismo sometido a la gravedad.
Capacidad de retención del freno: Confirme que el par de retención nominal del freno sea suficiente para la carga máxima y las condiciones mecánicas.
Configuración del variador y de las comunicaciones: Verifique la implementación de STO disponible, el método de control del freno y las funciones de EtherCAT o CANopen compatibles con el modelo seleccionado.
Comportamiento de parada y rearranque: Compruebe los tiempos de actuación del freno requeridos, la secuencia de habilitación del variador y los comandos de movimiento permitidos.
Requisitos de seguridad del sistema: Evalúe el robot completo, incluidos el controlador de seguridad, la arquitectura de alimentación, la estructura mecánica y las condiciones de fallo previsibles.
La configuración correcta depende de las condiciones reales de funcionamiento del robot y de sus requisitos de seguridad. STO y un freno de retención son funciones complementarias, no características intercambiables.
Conclusión: STO impide el par motor; un freno de retención mantiene la posición mecánica
En losmódulos de articulación robótica, STO y los frenos de retención resuelven dos problemas diferentes.
STO impide que el variador genere par motor cuando se activa la función de seguridad. Un freno de retención opone resistencia mecánica al movimiento de la articulación y puede ayudar a mantener un mecanismo sometido a la gravedad cuando el motor está deshabilitado.
En aplicaciones con articulaciones verticales o cargas suspendidas, depender de una sola de estas funciones puede dejar peligros importantes sin abordar. Su combinación puede ofrecer una solución más completa cuando ambas funciones se seleccionan, secuencian y validan correctamente como parte del diseño de seguridad general del robot.
En HONPINE ofrecemos actuadores armónicos integrados para articulaciones destinados a robots humanoides, robots colaborativos, automatización industrial y otras aplicaciones de control de movimiento de precisión.
Póngase en contacto con HONPINE para obtener más información sobre elactuador armónico integrado para articulaciones HAGy analizar la configuración de STO y freno de retención adecuada para su aplicación de articulación robótica.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Hymson presentará sus soluciones de corte por láser en JIMTOF 2026, en TokioDescubra las soluciones de corte por láser, soldadura inteligente y automatización de Hymson en JIMTOF 2026, en Tokio, del 26 al 31 de octubre. Descubra la fabricación integrada en el stand S2030.
 SENFENG Laser obtiene la aprobación del registro para su salida a bolsa en la BSE; roadshow en línea previsto para el 27 de octubreConozca la aprobación del registro para la salida a bolsa de SENFENG Laser en la BSE y sus planes para el roadshow en línea del 27 de octubre. Descubra qué deben tener en cuenta los compradores de equipos de corte por láser en las próximas divulgaciones.
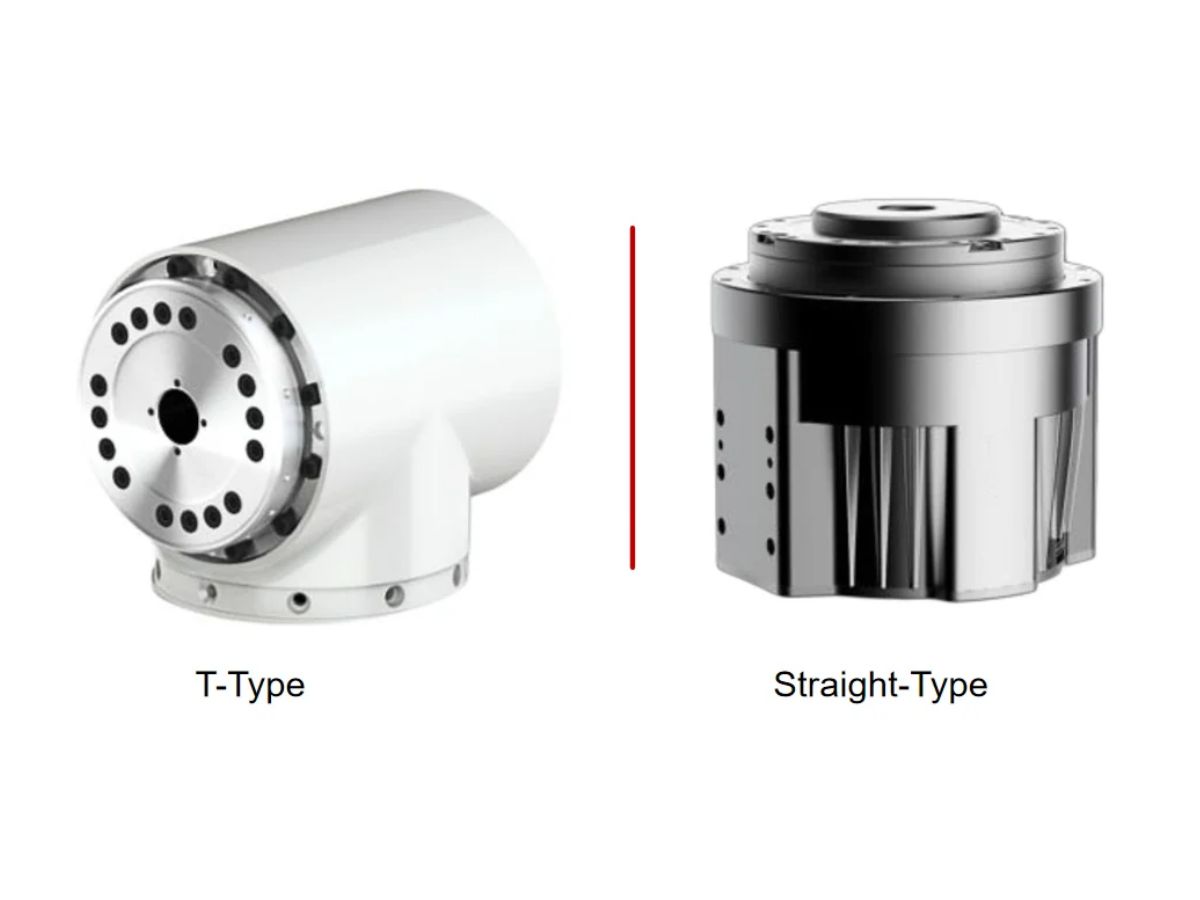
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.
 Han’s Laser obtiene una patente para equipos con un recorrido más corto del emisor láserDescubra la patente de Han’s Laser para equipos de procesamiento láser con un recorrido más corto del emisor, un diseño orientado a simplificar el movimiento y que podría mejorar la eficiencia del procesamiento.
 STO frente a freno de retención en módulos de articulación robótica: ¿qué diferencia hay para el control seguro de robots?STO (Safe Torque Off, desconexión segura del par) y los frenos de retención desempeñan funciones distintas en la seguridad de las articulaciones robóticas. Mientras que STO impide que un motor genere par motor, un freno de retención se opone mecánicamente al movimiento de la articulación y ayuda a mantener las cargas cuando el motor está desactivado. Comprender la diferencia es esencial al seleccionar un módulo de articulación robótica para robots humanoides, robots colaborativos y automatización industrial. En este artículo, Theodore Li, director técnico de HONPINE, explica cómo funcionan estas funciones, cuáles son sus limitaciones y cuándo conviene considerar ambas en un actuador integrado de articulación con reductor armónico, como la serie HONPINE HAG.