La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJM
Los robots humanoides requieren un sistema de accionamiento articular cuidadosamente coordinado para equilibrar la capacidad de carga, la velocidad de movimiento, la precisión de posicionamiento, la respuesta dinámica y el peso total. Seleccionar el actuador armónico para articulaciones adecuado para cada articulación es esencial para lograr una marcha estable, una manipulación precisa y un funcionamiento fiable a largo plazo.
Hola, soy Theodore Li, director técnico de HONPINE. En artículos anteriores, he hablado de soluciones de actuadores armónicos para articulaciones individuales de robots humanoides, incluidas las de los hombros, la cintura, los brazos y las piernas. Tras la publicación de esos artículos, varios lectores de LinkedIn solicitaron una solución más completa que cubriera el robot humanoide en su totalidad.
En esta guía, explicaré cómo configurar un sistema completo de accionamiento articular para un robot humanoide utilizando modelos reales de la serie de actuadores armónicos para articulaciones HPJM de HONPINE. Las recomendaciones abarcan la ubicación de las articulaciones, los requisitos de par, las relaciones de reducción, el rendimiento dinámico y las configuraciones de freno para ayudar a los ingenieros a establecer una base práctica para seleccionar las articulaciones de todo el cuerpo.
La configuración final siempre debe validarse en función del peso del robot, la carga útil, la geometría de las articulaciones, los perfiles de movimiento requeridos, los límites térmicos y los requisitos de seguridad.
1. Principios fundamentales para seleccionar un sistema de actuadores armónicos para las articulaciones de un robot humanoide
Antes de seleccionar modelos HPJM individuales, los ingenieros deben comprender cuatro principios fundamentales que influyen en el rendimiento del robot en su conjunto.
1.1 Articulaciones distales ligeras y articulaciones proximales de alto par
La muñeca y el tobillo están relativamente alejados del soporte estructural principal del robot. Su masa y su inercia rotacional pueden afectar considerablemente la respuesta dinámica y el rendimiento del control. Por ello, se prefieren actuadores armónicos compactos y ligeros para las articulaciones cuando su capacidad de par es suficiente.
En cambio, el hombro, la cadera y la rodilla deben soportar cargas considerables, como el peso de las estructuras conectadas, las fuerzas de la carga útil y las cargas dinámicas generadas durante el movimiento. Por lo general, estas articulaciones requieren una mayor capacidad de par y márgenes de sobrecarga adecuados.
El objetivo no es instalar el actuador más grande posible en cada articulación, sino adaptar cada actuador a su carga mecánica y minimizar al mismo tiempo la masa y la inercia innecesarias.
1.2 Parte superior del cuerpo orientada a la precisión y parte inferior orientada a la dinámica
Las articulaciones de la parte superior del cuerpo permiten realizar tareas de agarre, montaje, teleoperación e interacción entre humanos y robots. Estas aplicaciones suelen priorizar un posicionamiento preciso, movimientos fluidos y facilidad de control a baja velocidad.
Las articulaciones de la parte inferior del cuerpo deben permitir caminar, ponerse en cuclillas, recuperar el equilibrio y gestionar los impactos contra el suelo. Por lo general, dan mayor importancia a la capacidad de par, la velocidad de salida, la aceleración y la respuesta dinámica.
Esta distinción ofrece un punto de partida útil para seleccionar los modelos de motor armónico para articulaciones HPJM y sus relaciones de reducción, aunque cada articulación puede tener requisitos diferentes.
1.3 Elegir la relación de reducción según las condiciones de funcionamiento
La relación de reducción afecta al par de salida, la velocidad, la inercia reflejada y las características generales de control de un actuador armónico para articulaciones.
En las configuraciones HPJM analizadas en esta guía, 51:1 y 101:1 son dos opciones importantes.
Relación de reducción 51:1: una opción posible para las articulaciones que requieren mayor velocidad de salida y respuesta dinámica, siempre que se respeten los límites de velocidad y par del motor.
Relación de reducción 101:1: una opción posible para las articulaciones que priorizan una mayor multiplicación del par y un posicionamiento preciso a velocidades relativamente bajas.
Una relación de reducción más alta no garantiza automáticamente una mayor precisión de posicionamiento ni un mejor control de fuerza. El rendimiento real también depende de la resolución del encoder, las características del reductor, el control del motor, la fricción, la elasticidad y la arquitectura de control.
La relación adecuada debe seleccionarse según el rango de velocidad y par requerido para la articulación, no basándose únicamente en la relación de reducción.
1.4 Configuración del freno como parte del diseño de seguridad del sistema
La serie HPJM ofrece, según el modelo, configuraciones con o sin freno de retención integrado.
Un freno puede ayudar a mantener la posición de una articulación cuando se interrumpe la alimentación, especialmente en articulaciones que soportan brazos suspendidos o el peso del robot. Sin embargo, un freno no sustituye a un diseño de seguridad completo a nivel de sistema.
La selección del freno debe tener en cuenta el par de retención, los tiempos de activación y liberación, el comportamiento ante una parada de emergencia, el desgaste del freno y las consecuencias mecánicas de un fallo de alimentación.
En los robots humanoides, los requisitos de freno deben evaluarse individualmente para cada articulación y condición de funcionamiento.
2. Selección completa de las articulaciones de la parte superior del cuerpo: equilibrio entre precisión, peso y par
La parte superior del cuerpo incluye la muñeca, el codo, el hombro y la cintura. Estas articulaciones cumplen funciones distintas, por lo que las especificaciones de sus actuadores deben adaptarse a sus respectivos requisitos mecánicos.
En aplicaciones que priorizan la precisión, pueden ser adecuadas relaciones de reducción más altas, como 101:1, siempre que la velocidad de salida y la respuesta dinámica requeridas se mantengan dentro de los límites de funcionamiento del actuador.
2.1 Articulación de la muñeca: HPJM30-40-PRO-101
La muñeca está cerca del extremo del brazo y controla la orientación de la mano o de la pinza de destreza. Es importante para el posicionamiento preciso, la manipulación de piezas pequeñas, el montaje de precisión y la interacción delicada.
El HPJM30-40-PRO-101 es una opción para aplicaciones de muñeca en las que son importantes las dimensiones compactas y la baja masa del actuador.
Su formato reducido puede ayudar a limitar la inercia adicional que soportan el codo y el hombro. Esto resulta especialmente valioso cuando el robot debe acelerar, desacelerar o reorientar la mano repetidamente.
La configuración de reducción 101:1 puede proporcionar una multiplicación considerable del par para movimientos controlados a baja velocidad. El rendimiento real de posicionamiento y el par de salida mínimo controlable deben verificarse en las condiciones de carga previstas.
Entre las aplicaciones posibles se incluyen:
Alineación de precisión y montaje de piezas pequeñas
Orientación de la muñeca para manos robóticas de destreza
Manipulación precisa en sistemas robóticos teleoperados
Interacción controlada con objetos ligeros
Consideración para la selección: aumentar el tamaño del actuador puede aportar capacidad de par adicional, pero también puede incrementar la masa distal y la inercia. Antes de pasar a un modelo más grande, los ingenieros deben verificar si esa capacidad adicional es realmente necesaria.
2.2 Articulación del codo: HPJM40-52-PRO-101
El codo soporta el antebrazo, la muñeca y el efector final. Debe proporcionar par suficiente para extender el brazo, levantar, sostener y controlar el movimiento en todo el espacio de trabajo.
El HPJM40-52-PRO-101 es una opción para aplicaciones que requieren un equilibrio entre el tamaño del actuador y el par de salida.
Los valores de par especificados son:
Par nominal: 8.9 N·m
Par máximo: 25 N·m
Los valores nominal y máximo cumplen funciones distintas. El par nominal debe evaluarse frente a las cargas de funcionamiento continuo y los límites térmicos, mientras que el par máximo debe evaluarse teniendo en cuenta la duración y el ciclo de trabajo permitidos.
La configuración 101:1 puede ser adecuada para el posicionamiento controlado, el seguimiento de trayectorias y la manipulación a velocidades relativamente bajas, siempre que la velocidad y el par requeridos se encuentren dentro de las especificaciones del actuador.
Entre las aplicaciones posibles se incluyen:
Articulaciones de codo de robots humanoides
Posicionamiento de brazos teleoperados
Manipulación guiada por visión
Elevación y sujeción controladas de cargas útiles adecuadas
Al calcular el par del codo, los ingenieros deben incluir la masa y el centro de gravedad del antebrazo, la muñeca, la pinza y la carga útil. El par requerido puede cambiar considerablemente a medida que el brazo se aleja del cuerpo.
2.3 Articulación del hombro: HPJM60-70-PRO-101
El hombro soporta y mueve todo el conjunto del brazo. Según la arquitectura del robot, puede tener que gestionar un par gravitacional considerable, cargas de aceleración y momentos inducidos por la carga útil.
El HPJM60-70-PRO-101 es una opción para aplicaciones de hombro que requieren mayor capacidad de par que las articulaciones distales y, al mismo tiempo, mantienen un diseño integrado relativamente compacto.
La opción de reducción 101:1 puede ser adecuada para la elevación controlada, el posicionamiento del brazo y la manipulación de precisión cuando la velocidad de salida requerida es compatible con las capacidades del actuador.
Los ingenieros deben evaluar la configuración mecánica más desfavorable del hombro en lugar de seleccionar un actuador basándose únicamente en la masa del brazo. Un brazo completamente extendido puede generar un momento gravitacional mucho mayor que el mismo brazo mantenido cerca del torso.
En aplicaciones exigentes, deben verificarse el par continuo, la duración del par máximo, el rendimiento térmico, los requisitos de aceleración y la rigidez de montaje del actuador.
2.4 Articulación de la cintura: HPJM50-60-PRO-101
La cintura conecta la parte superior del cuerpo con la estructura inferior y, según el diseño del robot, puede permitir giros, inclinaciones u otros movimientos del torso.
El HPJM50-60-PRO-101 es una opción para ejes de cintura que priorizan la integración compacta, el movimiento controlado y el posicionamiento preciso del torso.
Una relación de reducción 101:1 puede ser adecuada para giros más lentos del torso y ajustes posturales, siempre que la velocidad y la aceleración requeridas estén dentro del rango de funcionamiento del actuador.
La selección de la cintura debe tener en cuenta más que la masa de la parte superior del cuerpo. El centro de gravedad, la inercia del torso, los movimientos de los brazos y el acoplamiento dinámico entre la parte superior e inferior del cuerpo pueden afectar al par requerido.
En diseños de cintura multieje, cada eje debe evaluarse por separado, ya que la dirección de la carga y las exigencias dinámicas pueden ser distintas.
2.5 Resumen de la configuración de la parte superior del cuerpo
Las clases de tamaño HPJM30, HPJM40, HPJM50 y HPJM60 proporcionan un punto de partida para distribuir la capacidad de los actuadores por la parte superior del cuerpo.
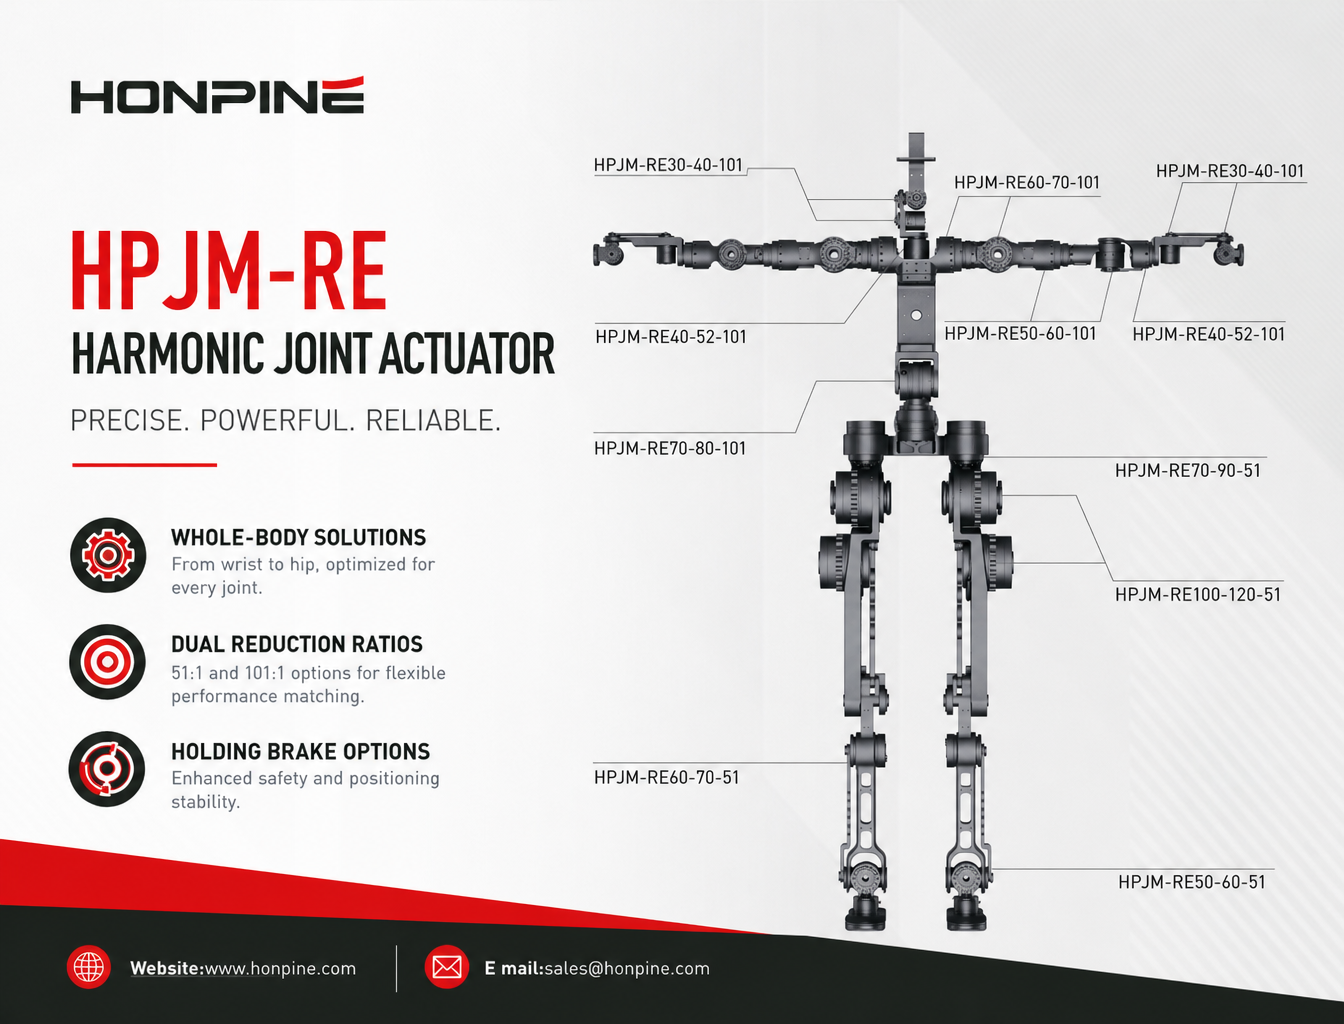
Una configuración preliminar puede utilizar el HPJM30-40-PRO-101 en la muñeca, el HPJM40-52-PRO-101 en el codo, el HPJM60-70-PRO-101 en el hombro y el HPJM50-60-PRO-101 en un eje de cintura.
Estas son opciones iniciales de ingeniería, no especificaciones universales. La selección final debe tener en cuenta las curvas reales de par y velocidad, las interfaces mecánicas, las opciones de encoder, los límites térmicos y los ciclos de trabajo de cada modelo.
3. Selección completa de las articulaciones de la parte inferior del cuerpo: capacidad de par y respuesta dinámica
La parte inferior del cuerpo debe soportar el peso del robot y, al mismo tiempo, controlar el equilibrio y responder a los cambios en las condiciones del suelo. Por ello, las articulaciones de la cadera, la rodilla y el tobillo requieren una evaluación cuidadosa del par continuo, el par máximo, la velocidad de salida, la aceleración y las cargas de impacto.
Los actuadores de la parte inferior del cuerpo no deben seleccionarse simplemente eligiendo el tamaño de bastidor más grande o la relación de reducción más baja. Deben tenerse en cuenta el rango completo de par y velocidad y la estrategia de control del movimiento del robot.
3.1 Articulación de la rodilla: HPJM100-120-PRO-51
La rodilla es una articulación principal de soporte de carga al caminar, ponerse en cuclillas, levantarse y recuperarse de alteraciones del equilibrio.
Según la geometría y la marcha del robot, el par de la rodilla puede aumentar considerablemente durante el apoyo sobre una sola pierna, las sentadillas profundas, las aceleraciones rápidas o el aterrizaje. El actuador debe soportar tanto cargas sostenidas como picos dinámicos de corta duración.
El HPJM100-120-PRO-51 es una opción para aplicaciones de rodilla que requieren alta capacidad de par y respuesta dinámica.
La configuración de reducción 51:1 puede ofrecer un equilibrio útil entre la multiplicación del par y la velocidad de salida en comparación con una relación de reducción más alta en un sistema de accionamiento similar. Sin embargo, la velocidad real y el par máximo deben verificarse con los datos de rendimiento del modelo específico.
Las comprobaciones de ingeniería clave incluyen:
Par continuo de la rodilla durante la posición de pie y la marcha
Par máximo al ponerse en cuclillas, levantarse y recuperarse
Velocidad de salida y aceleración durante la marcha prevista
Rendimiento térmico con cargas repetitivas
Rigidez mecánica y cargas de impacto admisibles
Frenado regenerativo y comportamiento del bus de CC durante la desaceleración
Consideración para la selección: una relación 101:1 no es intrínsecamente inadecuada para todas las articulaciones de rodilla. La relación correcta depende de la velocidad y el par requeridos, las características del motor y el ancho de banda del control. Una opción 51:1 puede ser preferible para un diseño de alta dinámica, pero esto debe confirmarse mediante el análisis de par-velocidad y del perfil de movimiento.
3.2 Articulación de la cadera: HPJM70-80-PRO-51 o HPJM70-80-PRO-101
La cadera es una de las zonas sometidas a mayores exigencias mecánicas en un robot humanoide. Según la arquitectura, puede incluir ejes de cabeceo, balanceo y guiñada.
Aunque estos ejes comparten la misma región anatómica general, sus condiciones de funcionamiento pueden diferir considerablemente.
Cabeceo y balanceo de la cadera
Los ejes de cabeceo y balanceo suelen contribuir directamente al movimiento de las piernas, al soporte del cuerpo, al equilibrio lateral y a la recuperación ante perturbaciones. Pueden requerir un par considerable y una respuesta dinámica rápida.
El HPJM70-80-PRO-51 es una opción para estos ejes cuando la velocidad de salida y la aceleración requeridas justifican una relación de reducción más baja.
Guiñada de la cadera
El eje de guiñada controla la rotación alrededor del eje vertical. Según la marcha y la estrategia de giro del robot, puede priorizar la orientación y el posicionamiento controlados por encima de la mayor velocidad de salida posible.
El HPJM70-80-PRO-101 es una opción cuando sus características de par y velocidad satisfacen los requisitos del eje de guiñada y la relación de reducción más alta resulta beneficiosa para la estrategia de control prevista.
No todos los robots humanoides requieren la misma configuración de cadera de tres ejes. Algunas arquitecturas utilizan actuadores de distintos tamaños o disposiciones mecánicas diferentes para reducir la masa, simplificar el control o mejorar la integración física.
3.3 Articulación del tobillo: HPJM60-70-PRO-51
El tobillo controla la orientación del pie y contribuye al equilibrio, al contacto con el suelo y a la transición entre las fases de apoyo y balanceo.
Al caminar, el tobillo debe responder a los cambios en las fuerzas de reacción del suelo y ayudar a regular el centro de masa del robot. Los requisitos de par y velocidad dependen de la geometría del pie, la velocidad de marcha, el terreno y la estrategia de control.
El HPJM60-70-PRO-51 es una opción para aplicaciones de tobillo que requieren una combinación de capacidad de par y respuesta dinámica.
Una relación de reducción más baja puede facilitar movimientos de salida más rápidos cuando el motor y el sistema de accionamiento pueden proporcionar la velocidad y el par requeridos.
Cuando el robot utiliza sensores de fuerza en el pie o sensores de contacto, el actuador del tobillo puede formar parte de un sistema de control coordinado para colocar el pie y establecer el contacto con el suelo de forma controlada. Sin embargo, la absorción de impactos y la estabilidad del contacto también dependen de la elasticidad mecánica, el ancho de banda de los sensores, la latencia del control y la estructura general de la pierna.
Entre las principales consideraciones de selección se incluyen:
Par máximo del tobillo durante el impulso y la recuperación del equilibrio
Velocidad de salida al caminar y recolocar el pie
Geometría del pie y fuerzas de reacción del suelo
Cargas de impacto y niveles de choque admisibles
Coordinación con los lazos de control de la rodilla y la cadera
Límites térmicos durante la marcha continua
3.4 Resumen de la configuración de la parte inferior del cuerpo
Las clases de tamaño HPJM60, HPJM70 y HPJM100 proporcionan un marco preliminar para configurar las articulaciones del tobillo, la cadera y la rodilla.
Una posible configuración inicial es el HPJM60-70-PRO-51 para el tobillo, el HPJM70-80-PRO-51 o HPJM70-80-PRO-101 para los ejes de cadera adecuados y el HPJM100-120-PRO-51 para una aplicación de rodilla con cargas elevadas.
La configuración final debe validarse teniendo en cuenta la masa total del robot, la longitud de las piernas, la carga útil, la marcha, las condiciones de contacto con el suelo y el rendimiento dinámico requerido.
4. Selección de frenos de retención para los actuadores de las articulaciones de robots humanoides
Los frenos de retención pueden ayudar a mantener la posición de una articulación cuando se desactiva el sistema de accionamiento o se pierde la alimentación eléctrica. Son especialmente pertinentes para las articulaciones que soportan estructuras sometidas a la gravedad o deben permanecer en una posición definida durante el modo de espera.
La serie HPJM ofrece configuraciones con freno en los modelos en los que así se especifica. El sufijo -B identifica una versión equipada con freno cuando aparece en la designación del modelo correspondiente.
Antes de realizar el pedido, confirme el código exacto del modelo, la disponibilidad del freno, el par de retención, los requisitos eléctricos y la interfaz mecánica.
4.1 Articulaciones de la parte superior del cuerpo: selección de frenos para cargas suspendidas
Las articulaciones de la muñeca, el codo, el hombro y la cintura pueden necesitar frenos cuando el robot debe sostener una carga suspendida o mantener la postura sin aplicar par continuo del motor.
Por ejemplo, un hombro que sostiene un brazo extendido puede experimentar un momento gravitacional importante cuando se desactiva el accionamiento. Un freno de retención adecuado puede ayudar a evitar movimientos descontrolados en las condiciones de carga especificadas.
Por ello, puede ser conveniente considerar configuraciones HPJM30, HPJM40, HPJM50 y HPJM60 con freno para los ejes pertinentes de la parte superior del cuerpo.
Sin embargo, no todas las articulaciones de la parte superior del cuerpo requieren un freno. La decisión debe tener en cuenta la orientación de la articulación, la carga gravitacional, el comportamiento ante fallos y si un movimiento descontrolado podría generar un peligro.
En las articulaciones que funcionan principalmente en ciclos dinámicos cortos con alimentación continua, una configuración sin freno puede reducir la masa y simplificar el sistema, siempre que el diseño de seguridad general siga siendo adecuado.
4.2 Articulaciones de la parte inferior del cuerpo: frenos y gestión de cargas gravitacionales
Las articulaciones de la cadera, la rodilla y el tobillo pueden soportar una parte considerable del peso del robot. Si el robot está inmóvil o pierde alimentación, un movimiento articular descontrolado puede provocar el colapso de la postura o una caída.
Las configuraciones HPJM70 y HPJM100 equipadas con freno pueden ser adecuadas para los ejes de la parte inferior del cuerpo en los que mantener la articulación cuando no hay alimentación forma parte de la estrategia de seguridad.
No obstante, un freno de retención por sí solo no garantiza que el robot completo permanezca en pie tras una pérdida de alimentación. El resultado depende del centro de gravedad del robot, la geometría de las articulaciones, el par de freno, las cargas estructurales y la disponibilidad de un soporte adicional o de una estrategia de descenso controlado.
En los robots humanoides comerciales, el dimensionamiento de los frenos y el análisis de fallos deben integrarse en la evaluación de riesgos general, en lugar de tratarse como una simple decisión de selección de modelo.
4.3 Cuatro ventajas importantes de un freno de retención integrado
Retención sin alimentación
Un freno correctamente dimensionado puede ayudar a evitar movimientos articulares no deseados cuando se interrumpe la alimentación eléctrica, reduciendo el riesgo de que un brazo suspendido o una carga se muevan inesperadamente.
Menor consumo de energía para mantener la posición
Una vez activado, un freno de retención adecuado puede mantener la posición sin que el motor tenga que generar continuamente par de retención. Esto puede reducir el consumo de energía y la generación de calor durante las paradas.
Mantenimiento y puesta en marcha más seguros
El control del freno puede facilitar procedimientos definidos de mantenimiento, configuración y posicionamiento de las articulaciones. Si existe una liberación manual, debe utilizarse conforme a las instrucciones del fabricante y a los procedimientos de seguridad aplicables.
Coordinación con el control servo
La secuencia de liberación y activación del freno debe coordinarse con el establecimiento del par del motor, las señales de habilitación del servo y la gestión de fallos. Una temporización incorrecta puede provocar movimientos repentinos, impactos mecánicos o pérdida de postura.
En las articulaciones verticales o sometidas a cargas gravitacionales, los ingenieros deben verificar la capacidad nominal de retención del freno y el comportamiento del sistema completo durante paradas de emergencia, fallos del accionamiento e interrupciones de alimentación.
5. Cómo validar una configuración de actuadores armónicos para articulaciones HPJM
Una solución completa para las articulaciones de un robot humanoide requiere más que asignar un modelo a cada posición anatómica. Los ingenieros deben verificar el rendimiento mecánico y eléctrico de cada actuador en las condiciones reales de funcionamiento del robot.
5.1 Calcular el par articular requerido
Comience por el momento gravitacional generado por los eslabones conectados y la carga útil. En un caso estático simplificado, el par gravitacional puede estimarse a partir de la distancia perpendicular entre el eje de la articulación y el centro de gravedad de la carga.
El par dinámico también debe tener en cuenta la aceleración, la inercia rotacional, la fricción, las fuerzas de contacto externas y el movimiento del robot.
En los robots con patas, utilice, siempre que sea posible, la simulación de la marcha o la dinámica inversa. El par articular máximo puede variar considerablemente a lo largo del ciclo de movimiento.
5.2 Comprobar el rango de par y velocidad
El par nominal y el par máximo no bastan para determinar si un actuador puede realizar un movimiento específico.
Compruebe el par de salida requerido a la velocidad de salida necesaria, incluidas las fases de aceleración y desaceleración. Confirme que el par máximo está permitido durante la duración y la frecuencia de repetición requeridas.
Una configuración que cumpla los requisitos de par máximo puede seguir siendo inadecuada si su capacidad térmica continua o su par a alta velocidad son insuficientes.
5.3 Evaluar la relación de reducción y los requisitos de control
Las configuraciones 51:1 y 101:1 deben evaluarse según la velocidad articular requerida, la multiplicación del par, la inercia reflejada, la fricción y el rendimiento del control.
En aplicaciones que implican interacción elástica o control de fuerza, tenga en cuenta también la medición del par, la realimentación del encoder, la frecuencia del lazo de control, la latencia de comunicación y la elasticidad mecánica del conjunto completo de la articulación.
No dé por sentado que la relación de reducción por sí sola determina la calidad del control de fuerza o la capacidad de absorber impactos.
5.4 Confirmar la integración mecánica y la compatibilidad eléctrica
Antes de finalizar la selección de un modelo, verifique lo siguiente:
Dimensiones de montaje y espacio de instalación disponible
Requisitos de eje hueco y tendido de cables
Requisitos de tensión y corriente nominales
Configuración del encoder y compatibilidad de la realimentación
Protocolo de comunicación y compatibilidad con el controlador
Tensión del freno, par de retención y secuencia de control
Gestión térmica y requisitos ambientales
La compatibilidad mecánica y la integración con el controlador son especialmente importantes cuando se utilizan varios tamaños de actuador en un mismo robot humanoide.
5.5 Validar la seguridad y la fiabilidad
Realice simulaciones y pruebas físicas que representen las condiciones de funcionamiento previstas, como permanecer de pie, caminar, ponerse en cuclillas, levantar cargas, girar, detenerse en una emergencia y afrontar situaciones de pérdida de alimentación, cuando corresponda.
Evalúe las cargas continuas y máximas, el aumento de temperatura, el comportamiento de los frenos, la fatiga mecánica y las consecuencias de un fallo en una sola articulación.
La selección final debe basarse en especificaciones del producto verificadas y en pruebas a nivel de sistema, no únicamente en el tamaño del bastidor o la relación de reducción.
6. ¿Por qué considerar la serie de actuadores armónicos para articulaciones HPJM de HONPINE?
La serie HPJM proporciona una plataforma integrada de accionamiento articular para desarrolladores de robots humanoides que necesitan distribuir la capacidad de los actuadores entre varias articulaciones.
Los distintos tamaños de bastidor y las diferentes relaciones de reducción permiten atender diversas combinaciones de espacio de instalación, requisitos de par y características de movimiento. Esto permite a los ingenieros desarrollar una arquitectura articular coordinada en lugar de utilizar la misma especificación de actuador en todo el robot.
Al evaluar la serie HPJM, los ingenieros deben comparar las especificaciones exactas de cada modelo, incluidos el par nominal y máximo, la velocidad de salida, la masa, las dimensiones, la configuración del encoder, las opciones de freno y las interfaces de comunicación.
La configuración más adecuada es la que satisface los requisitos mecánicos, de control, térmicos y de seguridad de la aplicación y, al mismo tiempo, minimiza la masa y la complejidad innecesarias.
7. Obtenga de HONPINE una solución de actuadores para las articulaciones de robots humanoides
El diseño de un robot humanoide requiere coordinar el sistema de manipulación de la parte superior del cuerpo con el sistema de locomoción de la parte inferior. Las articulaciones de la muñeca y el codo pueden priorizar la integración compacta y el posicionamiento controlado, mientras que la cadera, la rodilla y el tobillo deben cumplir los requisitos de par y dinámica del control de la marcha y el equilibrio.
La serie de actuadores armónicos para articulaciones HPJM de HONPINE ofrece un punto de partida para desarrollar configuraciones específicas para cada articulación.
Si está desarrollando un robot humanoide, un brazo robótico, un robot cuadrúpedo u otra plataforma robótica avanzada, póngase en contacto con HONPINE para hablar de los requisitos de sus articulaciones y de la selección de actuadores.
Nuestro equipo puede ayudarle a evaluar los modelos HPJM, las relaciones de reducción, las configuraciones de freno y los requisitos de integración adecuados para su aplicación.
Póngase en contacto con HONPINE para seleccionar actuadores armónicos para las articulaciones de robots humanoides y encontrar soluciones personalizadas de accionamiento articular.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
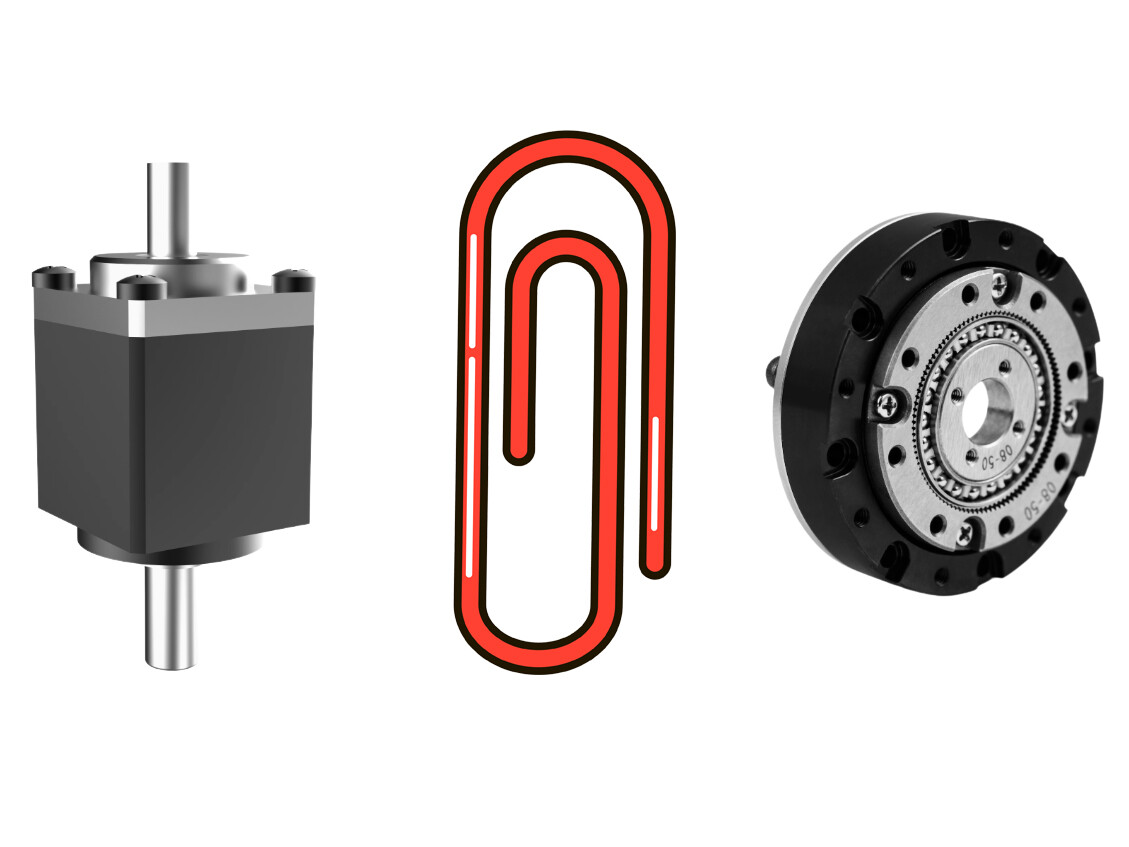
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Hymson presentará sus soluciones de corte por láser en JIMTOF 2026, en TokioDescubra las soluciones de corte por láser, soldadura inteligente y automatización de Hymson en JIMTOF 2026, en Tokio, del 26 al 31 de octubre. Descubra la fabricación integrada en el stand S2030.
 SENFENG Laser obtiene la aprobación del registro para su salida a bolsa en la BSE; roadshow en línea previsto para el 27 de octubreConozca la aprobación del registro para la salida a bolsa de SENFENG Laser en la BSE y sus planes para el roadshow en línea del 27 de octubre. Descubra qué deben tener en cuenta los compradores de equipos de corte por láser en las próximas divulgaciones.
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
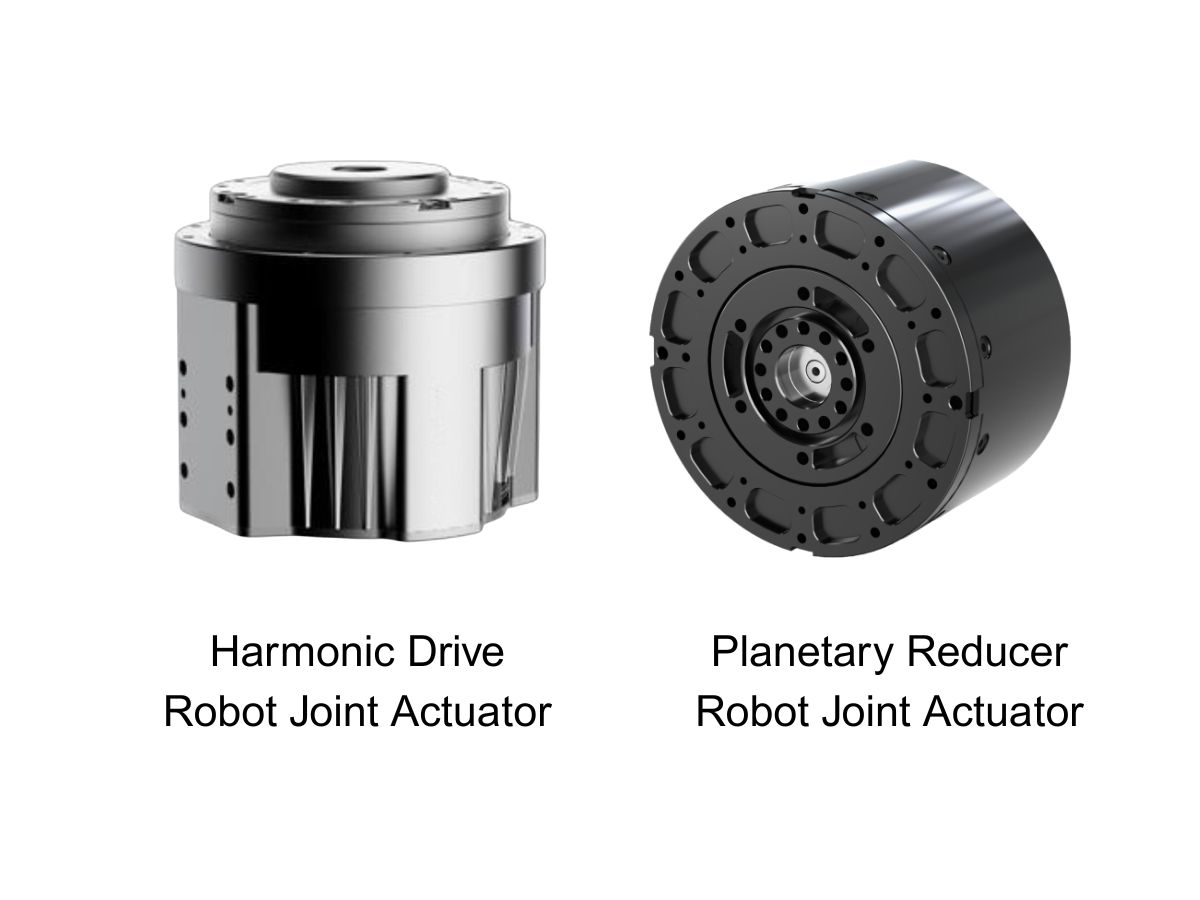
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
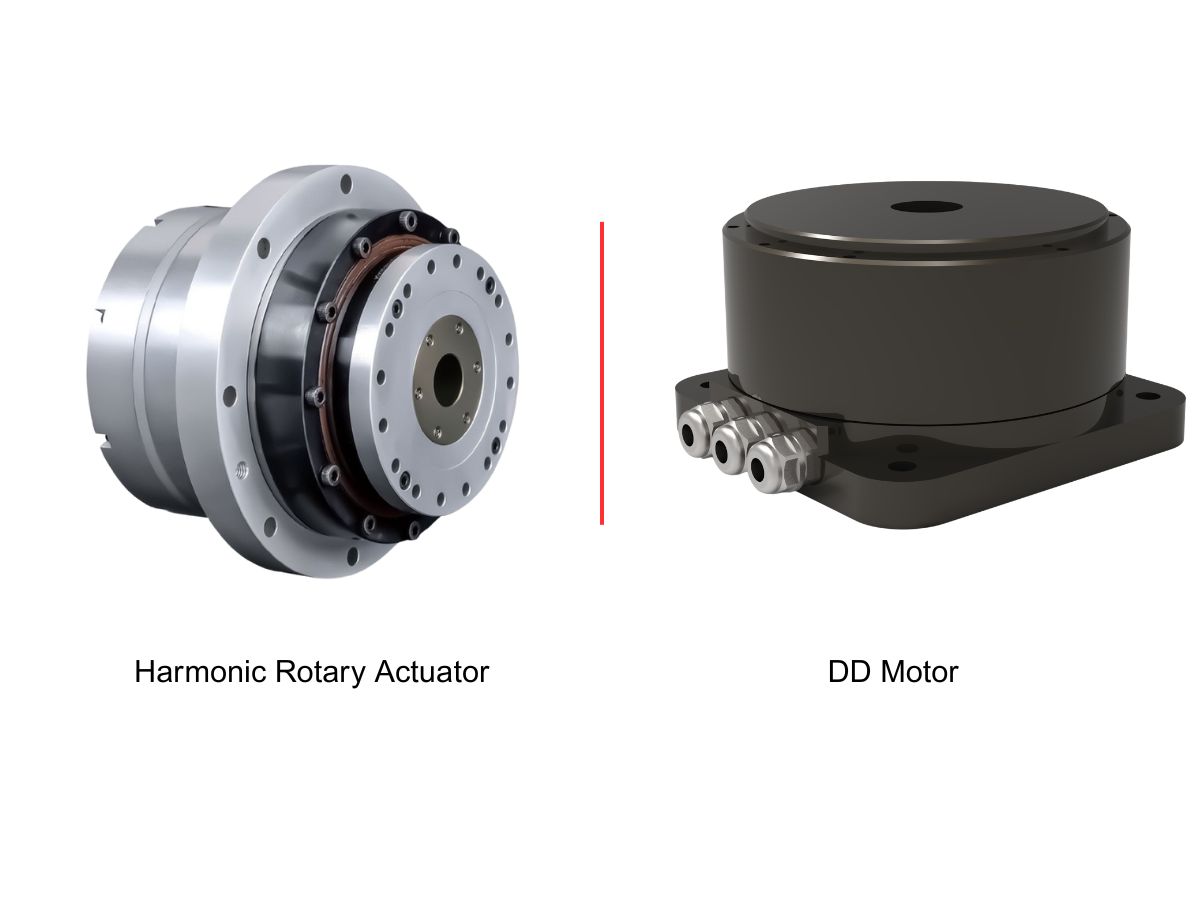
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.
 Han’s Laser obtiene una patente para equipos con un recorrido más corto del emisor láserDescubra la patente de Han’s Laser para equipos de procesamiento láser con un recorrido más corto del emisor, un diseño orientado a simplificar el movimiento y que podría mejorar la eficiencia del procesamiento.
 Rueda motriz de dirección para AGV: guía completa sobre componentes, aplicaciones y selecciónUna rueda motriz de dirección para AGV integra la tracción y la dirección activa para permitir un movimiento flexible en robots móviles industriales. Esta guía explica sus componentes principales, principios de funcionamiento, aplicaciones industriales y factores clave de selección, como la capacidad de carga, el par de tracción, el par de dirección, el diámetro de la rueda, la velocidad y las interfaces de control. Descubra cómo elegir un módulo de dirección motriz adecuado para AGV, AMR, carretillas elevadoras autónomas y sistemas de manipulación de materiales de servicio pesado.
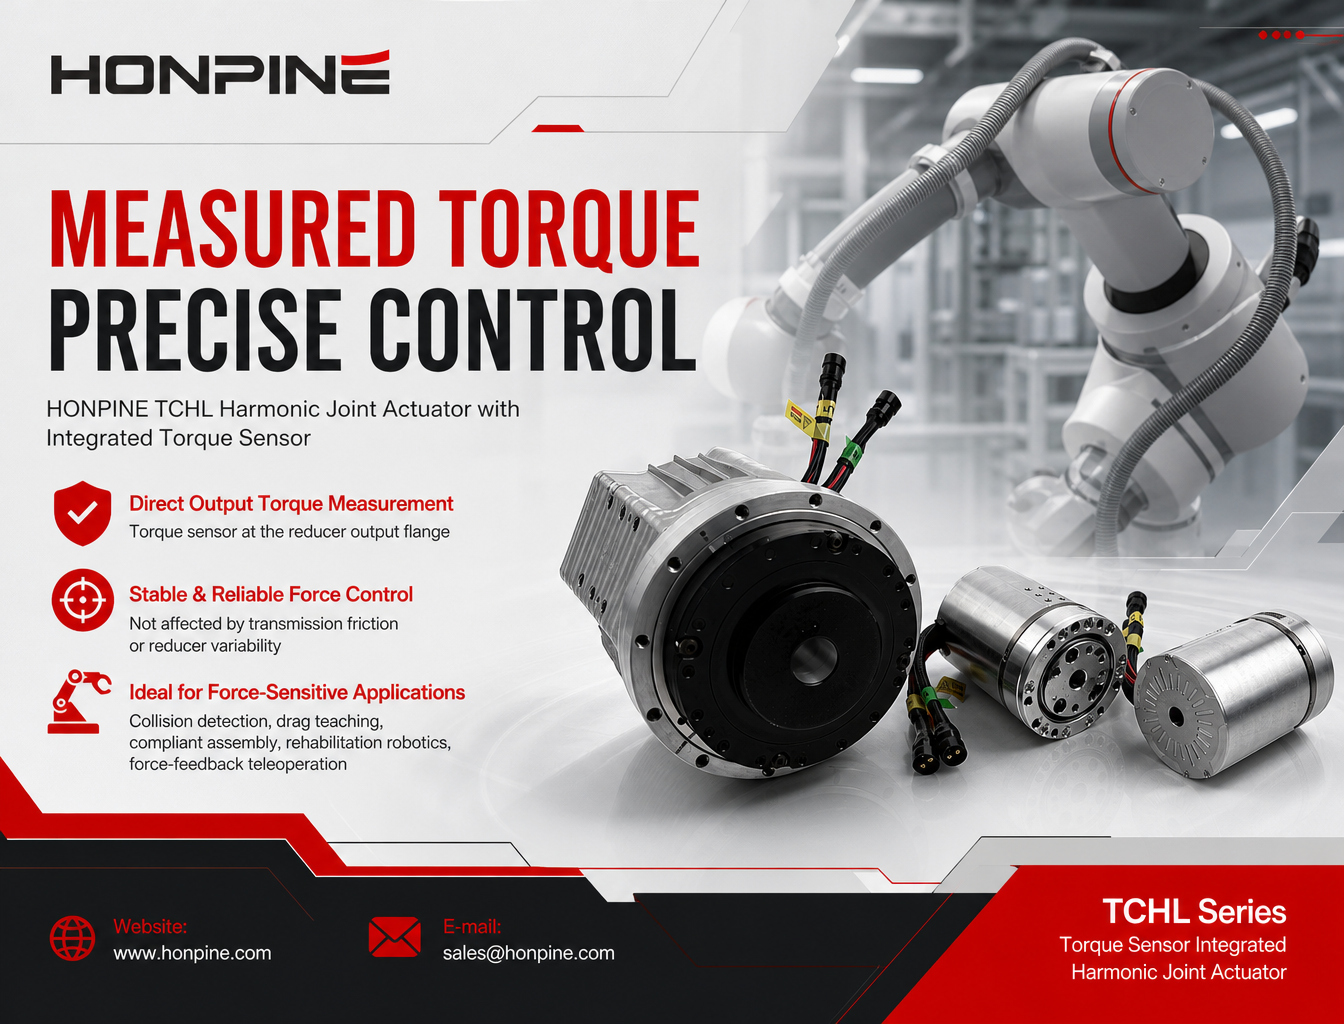
 ¿Cómo mejora un actuador de articulación armónica con sensor de par el control de fuerza de un robot?Descubra cómo el actuador de articulación armónica HONPINE TCHL utiliza un sensor de par integrado en la salida para proporcionar retroalimentación de fuerza, detección de colisiones, ensamblaje conforme, robótica de rehabilitación y teleoperación.