¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?
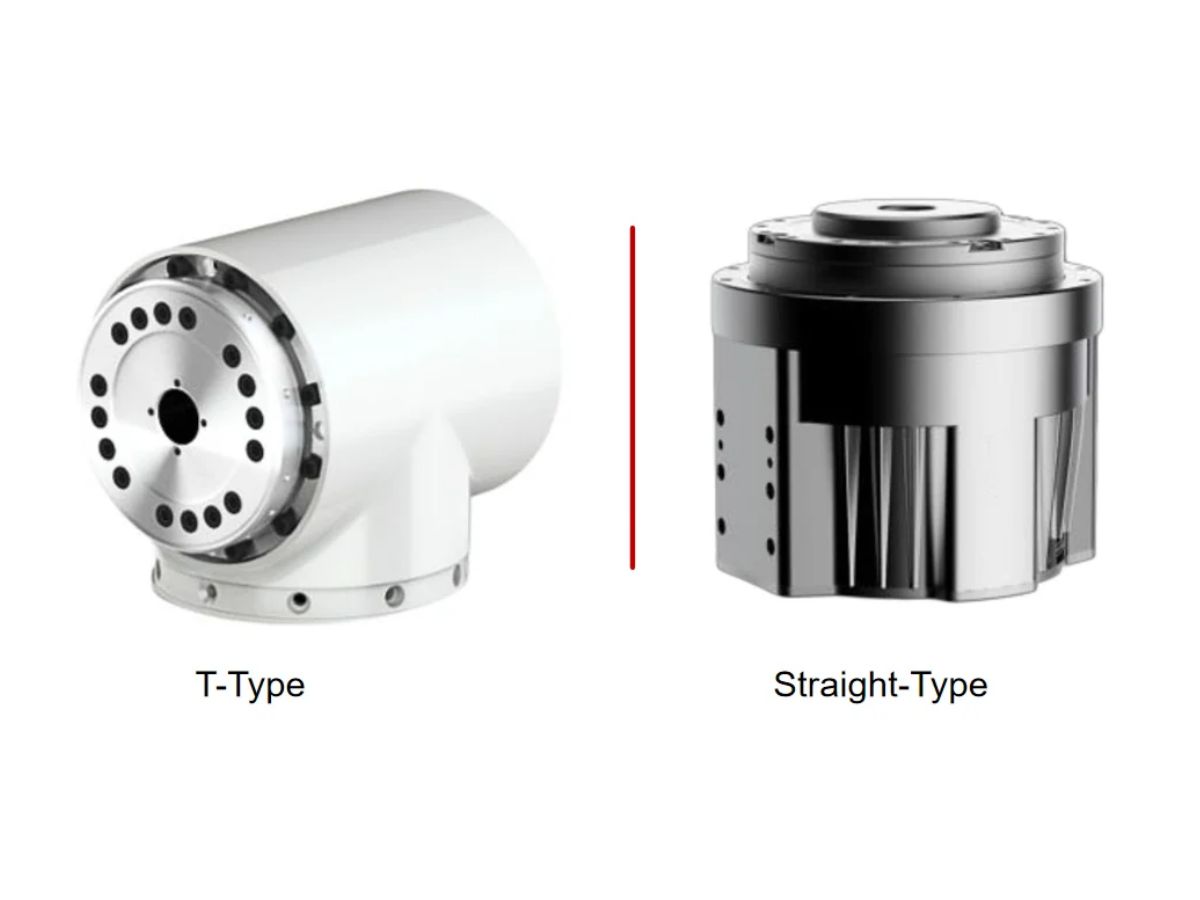
Hola, soy Theodore Li, director técnico de HONPINE. Hoy presentaré dos soluciones de módulos de articulación armónica para brazos robóticos colaborativos: elmódulo de articulación recto TCHLy elmódulo de articulación tipo T HTS.
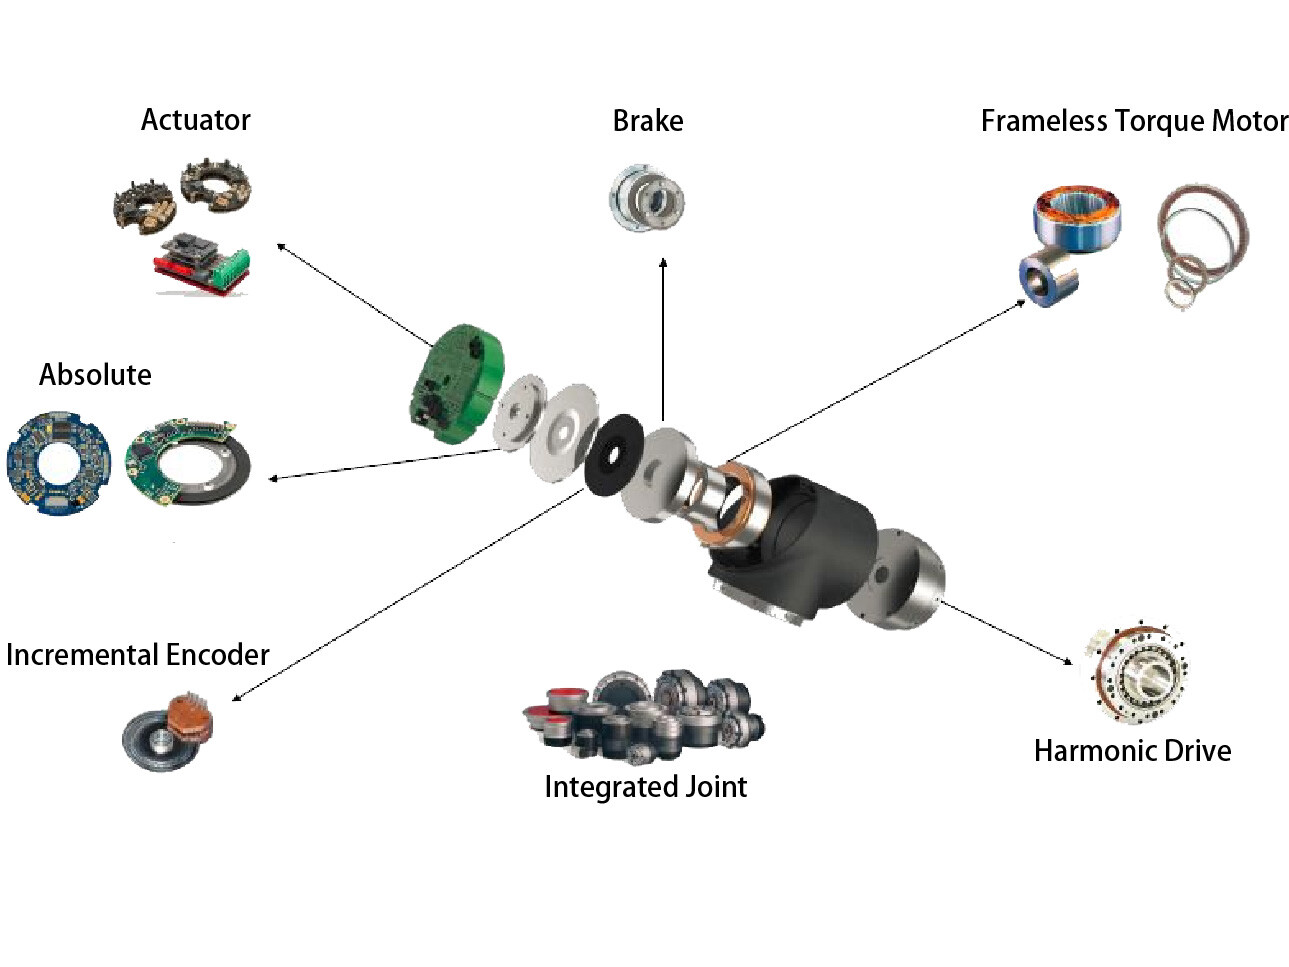
Los módulos de articulación armónica integradosson unidades de accionamiento clave en los robots colaborativos (cobots). Al integrar un reductor armónico, un motor de par, encoders absolutos, electrónica de accionamiento y un freno de retención opcional en un conjunto compacto, simplifican la integración mecánica y proporcionan control servo en lazo cerrado.
Sin embargo, elegir el módulo de articulación armónica adecuado implica mucho más que comparar los valores nominales de par o la precisión de posicionamiento. La configuración estructural del módulo afecta directamente al espacio de instalación, la geometría del brazo, el tendido interno de cables, la rigidez mecánica y el riesgo de interferencias entre los eslabones móviles.
En esta guía explicaré las características estructurales, las ventajas, las limitaciones y las aplicaciones habituales de losmódulos de articulación armónica rectos TCHLytipo T HTSpara ayudar a los ingenieros a elegir la solución adecuada para sus diseños de robots colaborativos.
1. Principios generales de selección de módulos de articulación para robots colaborativos
La selección de un módulo de articulación para un brazo robótico colaborativo requiere una evaluación integral de cinco factores: par y relación de reducción, rendimiento del encoder, protocolo de comunicación, condiciones ambientales y configuración mecánica.
1.1 Adaptar el par y la relación de reducción a las condiciones de funcionamiento
El primer paso es determinar el par continuo y el par máximo que necesita cada articulación. El módulo seleccionado debe soportar el perfil de carga real, incluidas la aceleración, la desaceleración, las fuerzas externas y las cargas dinámicas de corta duración.
La serie de módulos de articulación descrita en esta guía abarca varios tamaños de bastidor, con diámetros exteriores de 70, 80, 90, 110, 142 y 170 mm. Las relaciones de reducción disponibles incluyen 51:1, 81:1, 101:1 y 121:1, según el modelo específico.
En general, una relación de reducción más alta proporciona una mayor multiplicación del par, pero reduce la velocidad de salida para una velocidad de motor determinada. Una relación de reducción más baja permite una mayor velocidad de salida, pero ofrece menos multiplicación del par.
La elección final debe basarse en las características par-velocidad del actuador, el perfil de movimiento del robot y el ciclo de trabajo requerido.
Importante: Evite hacer funcionar un módulo de articulación por encima de sus límites de par permitidos, especialmente durante periodos prolongados. La sobrecarga puede acelerar el desgaste o dañar el reductor y otros componentes, lo que podría comprometer el control y la fiabilidad de la articulación.
Para las articulaciones montadas verticalmente que deben sostener una carga contra la gravedad, considere una configuración con freno. Un freno de retención adecuado puede ayudar a evitar la rotación involuntaria del eje cuando se corta la alimentación. Para las articulaciones horizontales con una carga gravitatoria limitada, puede ser adecuada una configuración sin freno, según los requisitos de seguridad de la aplicación.
1.2 Evaluar la configuración del encoder y la precisión de posicionamiento
Los módulos de articulación descritos en las especificaciones originales utilizan una configuración de encoder magnético absoluto de 17 bits para una vuelta y 16 bits para varias vueltas. La batería de respaldo conserva la información de posición de varias vueltas cuando se corta la alimentación, lo que permite que el sistema mantenga los datos de posición sin tener que realizar un procedimiento de búsqueda de referencia después de cada ciclo de alimentación, siempre que el sistema de respaldo del encoder se mantenga correctamente.
La resolución angular del lado de salida depende de la configuración del encoder y de la relación de reducción. Una relación de reducción más alta puede proporcionar incrementos angulares teóricos de salida más pequeños para una resolución determinada del encoder en el lado del motor. Sin embargo, la precisión real de posicionamiento también depende de los errores de transmisión del reductor, la deformación mecánica, las características de juego, la precisión de montaje y el rendimiento del control.
Al seleccionar un módulo, los ingenieros también deben comprobar los siguientes parámetros de precisión mecánica:
Salto axial de la cara de la brida de salida
Salto radial del eje de salida
Coaxialidad
Paralelismo
Estas tolerancias afectan a la alineación y la repetibilidad del brazo robótico ensamblado. Durante el proceso de diseño y validación, deben consultarse los datos de precisión mecánica medidos por HONPINE para cada modelo.
1.3 Elegir el protocolo de comunicación adecuado
El protocolo de comunicación es otro aspecto importante al integrar varios módulos de articulación en un brazo robótico colaborativo.
En las configuraciones de producto descritas aquí, el sufijo del modelo identifica la opción de comunicación: C para CANopen y E para EtherCAT. Antes de realizar el pedido, confirme el sufijo exacto y el protocolo disponible para el modelo TCHL o HTS seleccionado.
EtherCAT (E)
EtherCAT admite comunicaciones deterministas de alta velocidad y control sincronizado de varios ejes. Es adecuado para robots colaborativos con seis o más articulaciones, especialmente cuando son importantes el movimiento coordinado y el control en tiempo real.
Puede integrarse con controladores maestros EtherCAT compatibles, incluidos los sistemas basados en Beckhoff.
CANopen (C)
CANopen puede ofrecer una solución práctica para sistemas que priorizan una arquitectura de red relativamente sencilla y una integración rentable. Puede ser adecuado para robots con menos ejes o requisitos de sincronización menos exigentes.
Se pueden utilizar PLC y controladores maestros CANopen compatibles, según los perfiles de dispositivo y la compatibilidad del controlador.
El protocolo adecuado depende de la arquitectura de control completa, los requisitos del ciclo de comunicación, el rendimiento de sincronización y la compatibilidad del controlador.
1.4 Tener en cuenta las condiciones ambientales y las limitaciones mecánicas
Antes de seleccionar un módulo de articulación, compruebe que el entorno de funcionamiento cumple las especificaciones del producto.
Las condiciones ambientales indicadas para la serie son:
Temperatura de funcionamiento: 0–40°C
Temperatura de almacenamiento: −20–60°C
Humedad relativa: 20–80% RH, sin condensación
Grado de protección: IP54
Altitud de funcionamiento recomendada: por debajo de 1,000 m
Estos valores deben confirmarse en la ficha técnica del modelo y la configuración exactos.
Los armarios de control también deben proporcionar una disipación térmica adecuada para evitar que la temperatura interna supere el rango de funcionamiento permitido.
Desde el punto de vista mecánico, los ingenieros deben comprobar el diámetro del orificio pasante, la disposición de los orificios de montaje de la brida, la longitud de los eslabones del brazo y las posibles interferencias a lo largo de todo el rango de movimiento del robot.
Aquí es donde las diferencias estructurales entre los módulosrectos TCHL y tipo T HTS adquieren especial importancia.
1.5 Comprender la diferencia estructural entre TCHL y HTS
Losmódulos de articulación rectos TCHLy losmódulos de articulación tipo T HTS se diferencian principalmente por la geometría de la brida de salida y la disposición de montaje.
El módulo recto TCHL presenta una configuración cilíndrica recta, con la brida de salida dispuesta concéntricamente con respecto al cuerpo del módulo.
El módulo tipo T HTS presenta una disposición de brida de salida desplazada, que permite posicionar la estructura mecánica conectada de forma diferente con respecto al cuerpo cilíndrico del módulo.
Estas diferencias afectan a las dimensiones generales, la disposición de montaje y el empaquetado del brazo robótico.
Al comparar modelos correspondientes, compruebe las especificaciones de cada configuración en lugar de dar por sentado que todos los componentes internos o las características eléctricas son idénticos.
2. Ventajas del módulo de articulación armónica recto TCHL
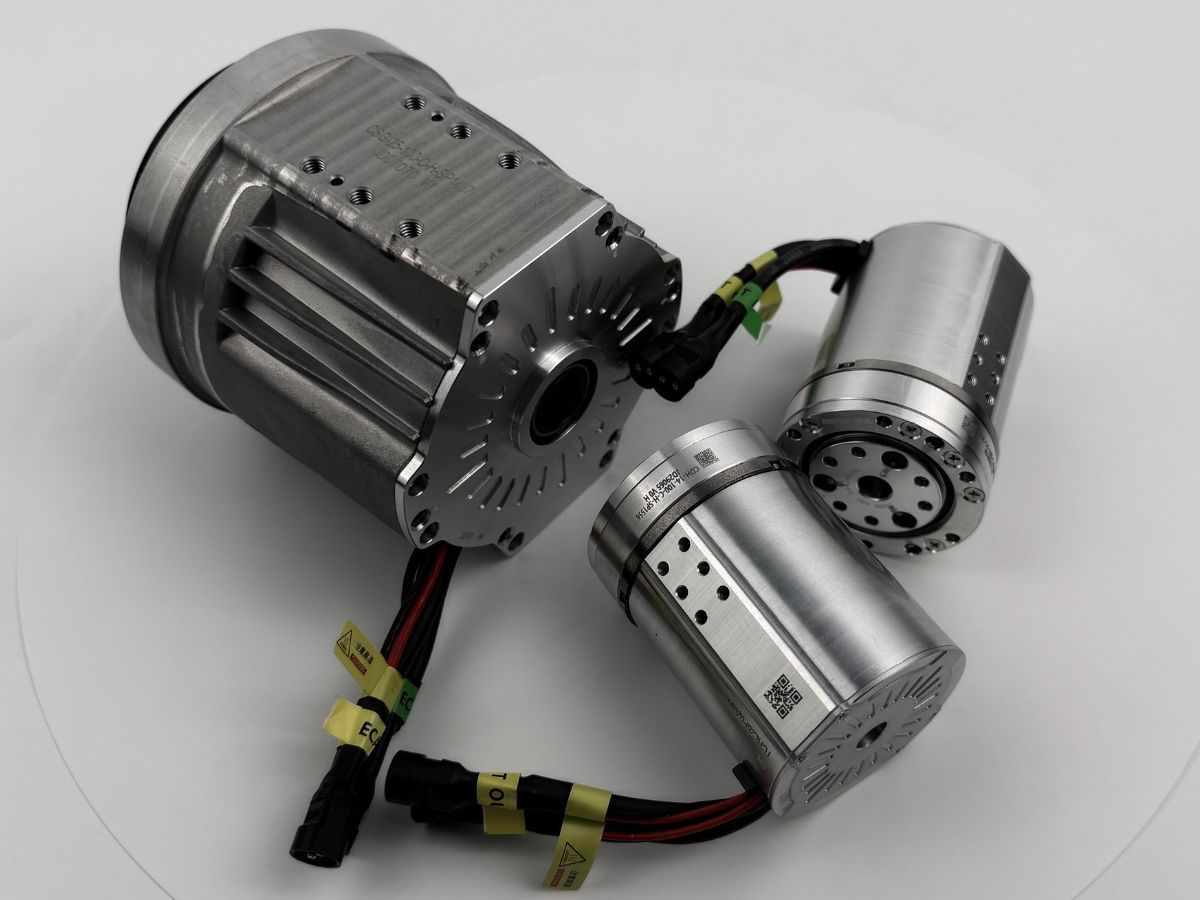
El módulo de articulación recto TCHL tiene un cuerpo cilíndrico y una brida de salida concéntrica. La brida de salida se dispone alrededor del eje central del módulo, lo que crea un formato recto y compacto.
Según el modelo, los planos del producto pueden incluir configuraciones como TCHL-14-70 y TCHL-17-80. Confirme la designación exacta del modelo en el catálogo de productos vigente de HONPINE.
2.1 Dimensiones radiales compactas para diseños con espacio limitado
Como el cuerpo del módulo y la brida de salida comparten un eje, la configuración recta no presenta un desplazamiento lateral adicional de la brida.
Esto puede ayudar a reducir el espacio radial necesario en las articulaciones robóticas cuando el módulo debe caber dentro de un eslabón cilíndrico del brazo o en un conjunto mecánico anidado.
El centro hueco también ofrece una posible vía para pasar cables internos, tubos neumáticos y otras líneas de servicio, sujeto al diámetro de orificio disponible y a los requisitos de instalación.
En diseños de robots colaborativos con un espacio radial limitado, la configuración recta TCHL puede simplificar el empaquetado y ayudar a mantener un perfil exterior compacto.
2.2 Diseño de brida concéntrica para la transmisión de cargas
La brida de salida concéntrica proporciona una interfaz de montaje circular alrededor del orificio central. Los pernos de montaje pueden distribuirse alrededor de la brida según la disposición de orificios especificada, lo que ayuda a transferir las cargas a la estructura de salida del reductor.
Esta disposición puede ser ventajosa para articulaciones sometidas a momentos flectores y cargas de vuelco, siempre que el módulo tenga el tamaño adecuado y esté correctamente montado.
La capacidad de carga y la rigidez reales dependen del reductor, la disposición de los rodamientos de salida, la geometría de la brida, las especificaciones de los pernos, la interfaz de montaje y las condiciones de carga externa.
En las articulaciones de base y de hombro que soportan momentos flectores considerables, los ingenieros deben comparar las cargas radiales, axiales y de momento admisibles del módulo con las cargas reales generadas por el robot.
Consulte el manual del producto para verificar los tamaños de perno y los pares de apriete correctos para cada modelo.
2.3 Simplificación del diseño mecánico y la fabricación
El perfil cilíndrico recto puede simplificar el diseño de las carcasas y las estructuras de los eslabones del brazo robótico.
En muchas aplicaciones, el eslabón del brazo puede diseñarse alrededor de una estructura cilíndrica o concéntrica, con interfaces de montaje en cada extremo. Esto puede reducir la necesidad de soportes desplazados personalizados o contornos exteriores complejos.
Una carcasa más sencilla también puede facilitar el mecanizado, el montaje y el mantenimiento, según el diseño mecánico general.
Para los fabricantes que desarrollan varios modelos de robots colaborativos, una interfaz de articulación recta estandarizada puede ayudar a simplificar la reutilización de componentes mecánicos.
2.4 Amplia compatibilidad con arquitecturas convencionales de brazos robóticos
Los módulos de articulación rectos son adecuados para arquitecturas robóticas en las que los eslabones adyacentes se conectan mediante interfaces de montaje concéntricas.
Pueden considerarse para articulaciones de base, hombro y codo, así como para mecanismos de posicionamiento rotativo y otras aplicaciones en las que resulta beneficioso un formato cilíndrico recto.
Al integrar un módulo TCHL en un sistema de control, el protocolo de comunicación, las herramientas de puesta en marcha y la configuración del software deben corresponder a la versión de producto seleccionada. No debe suponerse que los cambios estructurales entre las configuraciones de los módulos requieran por sí solos una estrategia de control diferente.
2.5 Limitaciones de la configuración recta TCHL
La principal limitación de la configuración recta se presenta cuando el brazo robótico requiere una conexión compacta de 90 grados entre eslabones adyacentes.
Como la brida de salida está dispuesta concéntricamente con respecto al cuerpo del módulo, el conjunto puede requerir más espacio axial cuando dos eslabones se conectan en ángulo recto.
Esto puede aumentar el grosor del conjunto de articulación y ampliar la distancia entre las estructuras de los eslabones adyacentes. En un mecanismo de muñeca compacto, este espacio adicional puede reducir el espacio de movimiento disponible y aumentar el riesgo de interferencias entre componentes del propio robot.
Según la disposición mecánica, puede ser necesario un soporte adaptador adicional.
2.6 Aplicaciones habituales de los módulos de articulación rectos TCHL
Conviene considerar la configuración recta TCHL para:
Articulaciones de base y hombro de brazos robóticos colaborativos
Articulaciones de codo con disposiciones de montaje concéntricas
Mesas y mecanismos de posicionamiento rotativo
Aplicaciones que requieren un perfil radial compacto
Estructuras robóticas diseñadas en torno a eslabones cilíndricos
Articulaciones sometidas a momentos flectores considerables que requieren una interfaz de montaje concéntrica adecuada
La selección final debe validarse con respecto a las cargas nominales, las dimensiones y los requisitos de instalación del módulo.
3. Ventajas del módulo de articulación armónica tipo T HTS
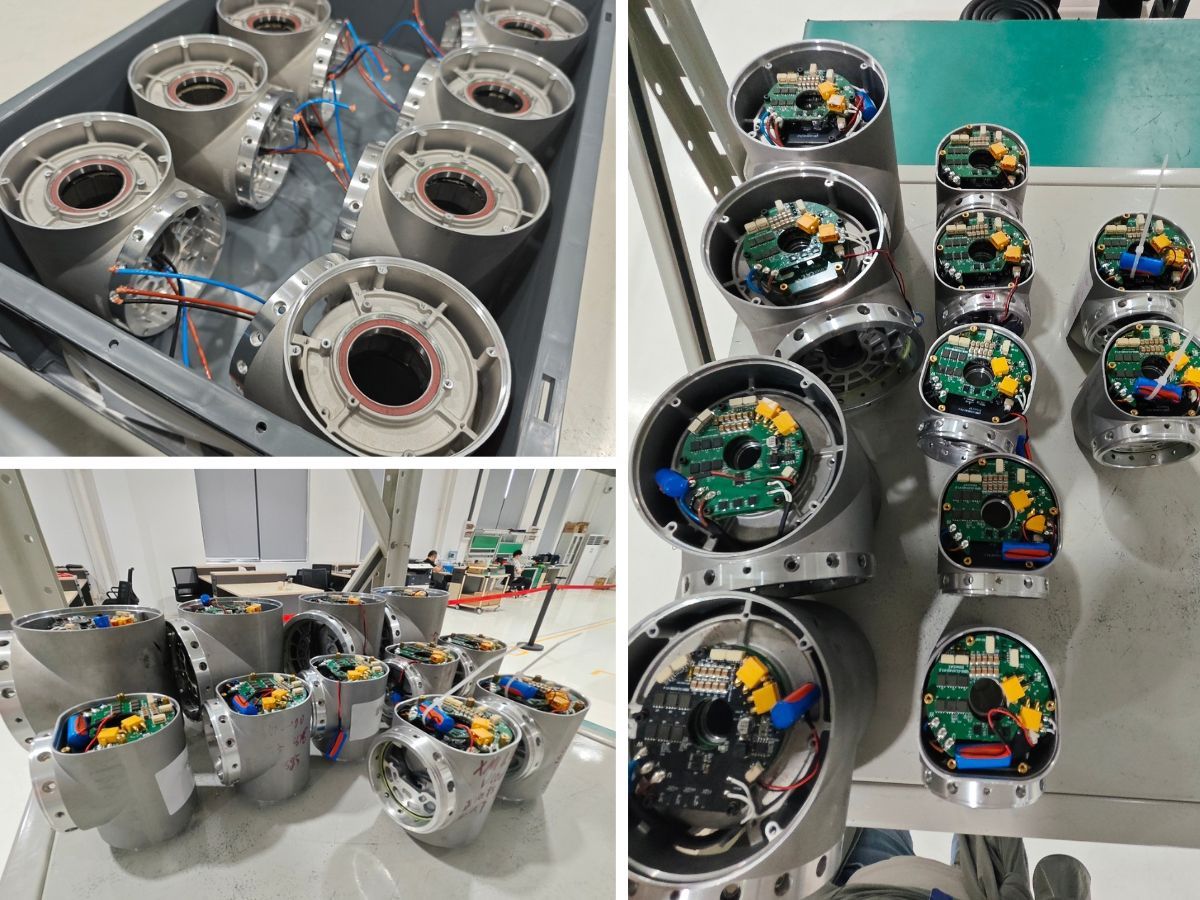
El módulo de articulación tipo T HTS tiene una disposición de brida de salida desplazada. La brida se sitúa lateralmente con respecto al cuerpo cilíndrico del módulo, lo que permite una configuración que puede admitir conexiones en ángulo recto entre eslabones robóticos adyacentes.
Esta geometría puede resultar especialmente útil en muñecas compactas de robots colaborativos, donde varios ejes de rotación deben caber en un espacio de instalación limitado.
3.1 Montaje en ángulo recto para reducir el espacio axial
La brida de salida desplazada permite posicionar la estructura del eslabón conectado de forma diferente a la de un módulo recto concéntrico.
En disposiciones mecánicas adecuadas, esto puede simplificar una conexión de 90 grados entre eslabones adyacentes del brazo y reducir el grosor axial del conjunto de articulación.
Esta ventaja es especialmente relevante para los ejes de la muñeca de un robot colaborativo, conocidos habitualmente como ejes 4, 5 y 6.
Estas articulaciones suelen estar muy juntas, ya que hay que alojar varios ejes de rotación cerca del efector final.
Al reducir el espacio que necesita la conexión de la articulación, la configuración tipo T HTS puede ayudar a crear una muñeca más compacta y reducir el riesgo de interferencias cuando el robot trabaja en espacios restringidos.
La mejora real depende de la geometría de los eslabones, las dimensiones de la brida de salida, la disposición de montaje y el espacio de movimiento completo.
3.2 Diseño simplificado de muñecas multieje con menos componentes adaptadores
Un módulo recto convencional puede requerir un soporte adaptador en forma de L para lograr una conexión en ángulo recto entre eslabones adyacentes.
Según el diseño, este soporte puede añadir masa, aumentar el número de componentes e incorporar interfaces de montaje adicionales que deben fabricarse y ensamblarse con precisión.
La configuración tipo T HTS integra el desplazamiento en la disposición estructural del módulo, lo que puede reducir la necesidad de componentes adaptadores independientes.
Esto puede ayudar a simplificar el diseño mecánico de los conjuntos compactos de muñeca multieje.
Reducir los soportes y las interfaces innecesarios también puede disminuir la masa del conjunto del efector final y mejorar la relación entre carga útil y peso propio del robot, siempre que la estructura resultante cumpla los criterios de rigidez y resistencia requeridos.
3.3 Paso de cables internos por el centro hueco
La configuración tipo T también puede permitir el tendido de cables internos a través del centro hueco del módulo, sujeto a las dimensiones del orificio y a la disposición mecánica del modelo específico.
Los cables y las líneas de servicio pueden pasar por el cuerpo del módulo y conectarse a la estructura de salida desplazada según el diseño de instalación.
El tendido interno ayuda a proteger los cables de enganches externos, abrasión e interferencias con los equipos circundantes.
Esto puede ser especialmente útil en robots colaborativos que requieren una gestión compacta de los cables, sobre todo alrededor de la muñeca, donde los bucles de cable externos pueden interferir con objetos cercanos o limitar el rango de movimiento utilizable.
Los ingenieros deben verificar el radio de curvatura de los cables, las dimensiones de los conectores, la torsión admisible de los cables y el espacio libre durante todo el movimiento de la articulación.
3.4 Limitaciones de la configuración tipo T HTS
A pesar de sus ventajas de empaquetado, el diseño tipo T no es la mejor opción para todas las articulaciones.
Envolvente lateral más amplia
La brida de salida desplazada sobresale del perfil cilíndrico central. Esto puede aumentar la anchura total o la envolvente radial del robot.
En las articulaciones de base y hombro, donde el robot puede necesitar un perfil exterior estrecho, esta proyección lateral adicional puede ser una desventaja.
Consideraciones sobre cargas excéntricas
Como la brida de salida está desplazada con respecto al cuerpo del módulo, el diseño mecánico debe tener en cuenta la trayectoria de carga resultante y los posibles momentos flectores adicionales generados por la estructura externa.
Para cargas pesadas o momentos flectores elevados, los ingenieros deben verificar las cargas admisibles del módulo y asegurarse de que la carcasa y las interfaces de montaje ofrezcan suficiente resistencia y rigidez.
Geometría de carcasa más compleja
La forma desplazada puede requerir una carcasa personalizada para el eslabón del brazo, en lugar de un simple recinto cilíndrico.
Esto puede aumentar la complejidad del mecanizado y del diseño mecánico, según la arquitectura del robot y el proceso de fabricación.
Por lo tanto, la configuración tipo T HTS debe seleccionarse cuando sus ventajas de empaquetado justifiquen las consideraciones de diseño adicionales.
3.5 Aplicaciones habituales de los módulos de articulación tipo T HTS
Conviene considerar la configuración tipo T HTS para:
Conjuntos de muñeca compactos en brazos robóticos colaborativos
Conexiones en ángulo recto entre eslabones robóticos adyacentes
Mecanismos de muñeca multieje con espacio axial limitado
Brazos robóticos que deben acceder a espacios de trabajo restringidos
Diseños en los que es prioritario reducir los soportes adaptadores y la masa de las articulaciones distales
Aplicaciones que se benefician del tendido interno de cables a través de una estructura de articulación compacta
El modelo seleccionado debe cumplir igualmente las especificaciones requeridas de par, velocidad, rigidez y cargas admisibles.
4. TCHL recto frente a HTS tipo T: cómo elegir
La diferencia más importante entre estas dos configuraciones es su disposición mecánica, no simplemente su par nominal.
4.1 ¿Cuándo elegir el módulo recto TCHL?
Considere la configuración recta TCHL como punto de partida cuando la arquitectura mecánica del robot se beneficie de un módulo cilíndrico concéntrico.
Merece la pena evaluarla especialmente para articulaciones de base y hombro, aplicaciones de posicionamiento rotativo y eslabones del brazo con espacio radial limitado.
El diseño recto también puede simplificar el diseño de la carcasa cuando la estructura del brazo utiliza componentes cilíndricos e interfaces de montaje concéntricas convencionales.
4.2 ¿Cuándo elegir el módulo tipo T HTS?
Considere la configuración tipo T HTS como punto de partida cuando el brazo robótico requiera una conexión compacta en ángulo recto o cuando sea necesario reducir al mínimo el grosor axial de un conjunto de muñeca multieje.
Su brida de salida desplazada puede simplificar el empaquetado mecánico y reducir potencialmente la necesidad de soportes adaptadores independientes.
No obstante, los ingenieros también deben evaluar la mayor envolvente lateral, la trayectoria de carga, el diseño de la carcasa y el espacio libre disponible a lo largo del rango de movimiento del robot.
4.3 ¿Se pueden utilizar ambas configuraciones en el mismo robot colaborativo?
Sí. Un robot colaborativo puede utilizar distintas configuraciones de módulos de articulación en diferentes posiciones cuando así lo requiera la arquitectura mecánica.
Por ejemplo, un robot puede utilizar módulos rectos TCHL en la base y el hombro, donde el montaje concéntrico es ventajoso, y módulos tipo T HTS en un conjunto de muñeca compacto, donde una disposición en ángulo recto ayuda a reducir el espacio de empaquetado.
Esta configuración mixta puede aportar mayor flexibilidad de diseño mecánico, siempre que los módulos seleccionados cumplan las especificaciones requeridas de par, velocidad, comunicación e instalación.
5. Recomendaciones finales para seleccionar módulos de articulación para robots colaborativos
La elección entre unmódulo de articulación armónica recto TCHLy unmódulo de articulación armónica tipo T HTSdebe comenzar por la estructura mecánica del brazo robótico.
Por lo general, conviene considerar la configuración recta TCHL cuando sean prioritarios un diseño cilíndrico concéntrico, un perfil radial compacto y una disposición de montaje sencilla.
Conviene considerar especialmente la configuración tipo T HTS cuando sean importantes las conexiones de eslabones en ángulo recto, un empaquetado compacto de la muñeca y la reducción del espacio axial.
Ninguna de las dos configuraciones es superior en todos los casos. La elección adecuada depende de la posición de la articulación, el espacio de instalación disponible, las cargas externas, el rango de movimiento requerido y la arquitectura general del robot.
Antes de finalizar el diseño, los ingenieros deben verificar en la documentación del producto correspondiente las dimensiones exactas del modelo, el rendimiento par-velocidad, las especificaciones del encoder, el protocolo de comunicación, las cargas admisibles y las opciones de freno.
6. Contacte con HONPINE para obtener soluciones de módulos de articulación para robots colaborativos
En HONPINE entendemos que los diseñadores de robots colaborativos necesitan algo más que un actuador compacto. Necesitan una configuración de módulo de articulación que se adapte a la arquitectura mecánica, ofrezca el rendimiento de movimiento requerido y simplifique la integración del sistema.
Losmódulos de articulación armónica rectos TCHLytipo T HTSofrecen dos enfoques estructurales distintos para el diseño de articulaciones de robots colaborativos.
Tanto si está desarrollando un brazo robótico colaborativo de seis ejes, una muñeca robótica compacta o un sistema de automatización personalizado, seleccionar la configuración adecuada en las primeras fases del proceso de diseño puede ayudar a reducir la complejidad mecánica y mejorar el aprovechamiento del espacio.
Póngase en contacto con HONPINE para hablar sobre sus requisitos demódulos de articulación para robots colaborativose identificar una configuración adecuada para su aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Hymson presentará sus soluciones de corte por láser en JIMTOF 2026, en TokioDescubra las soluciones de corte por láser, soldadura inteligente y automatización de Hymson en JIMTOF 2026, en Tokio, del 26 al 31 de octubre. Descubra la fabricación integrada en el stand S2030.
 SENFENG Laser obtiene la aprobación del registro para su salida a bolsa en la BSE; roadshow en línea previsto para el 27 de octubreConozca la aprobación del registro para la salida a bolsa de SENFENG Laser en la BSE y sus planes para el roadshow en línea del 27 de octubre. Descubra qué deben tener en cuenta los compradores de equipos de corte por láser en las próximas divulgaciones.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.
 Han’s Laser obtiene una patente para equipos con un recorrido más corto del emisor láserDescubra la patente de Han’s Laser para equipos de procesamiento láser con un recorrido más corto del emisor, un diseño orientado a simplificar el movimiento y que podría mejorar la eficiencia del procesamiento.
 STO frente a freno de retención en módulos de articulación robótica: ¿qué diferencia hay para el control seguro de robots?STO (Safe Torque Off, desconexión segura del par) y los frenos de retención desempeñan funciones distintas en la seguridad de las articulaciones robóticas. Mientras que STO impide que un motor genere par motor, un freno de retención se opone mecánicamente al movimiento de la articulación y ayuda a mantener las cargas cuando el motor está desactivado. Comprender la diferencia es esencial al seleccionar un módulo de articulación robótica para robots humanoides, robots colaborativos y automatización industrial. En este artículo, Theodore Li, director técnico de HONPINE, explica cómo funcionan estas funciones, cuáles son sus limitaciones y cuándo conviene considerar ambas en un actuador integrado de articulación con reductor armónico, como la serie HONPINE HAG.