







Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquina
Introducción
En equipos de precisión accionados por unmotor DD, un motor de par de accionamiento directo o un motor lineal, los ingenieros suelen encontrarse con un frustrante problema durante la puesta en marcha: la máquina vibra durante la aceleración o el funcionamiento a velocidad constante, aparece ruido anormal o el sistema servo se vuelve inestable incluso después de repetidos ajustes de parámetros.
En muchos casos, la causa raíz no es simplemente un ajuste incorrecto de la ganancia del servo.
La propia estructura mecánica puede tener una frecuencia de resonancia que interactúa con el ancho de banda del control servo.
Este problema se vuelve particularmente importante en los sistemas de movimiento de accionamiento directo porque un motor DD elimina la caja de engranajes convencional y las etapas de transmisión mecánica entre el motor y la carga. El motor acciona directamente la estructura mecánica, lo que significa que el rendimiento del sistema servo completo depende en gran medida de la rigidez mecánica, la masa móvil, el diseño estructural, los rodamientos, las condiciones de acoplamiento y las características de la carga.
Por esta razón, el ajuste satisfactorio del servo de un motor DD requiere que los ingenieros consideren tanto el controlador servo como el sistema mecánico.
Un sistema servo no puede compensar indefinidamente una estructura mecánicamente débil o mal diseñada.
¿Qué es la frecuencia ZERO CROSS en un sistema servo de motor DD?
El punto ZERO CROSS, comúnmente asociado con la frecuencia de cruce del sistema servo, es una referencia importante al analizar la relación entre el ancho de banda del control servo y la resonancia mecánica.
Para muchas aplicaciones de motores DD, la frecuencia de cruce del lazo de velocidad suele estar por debajo de aproximadamente 100 Hz, aunque el valor real depende del motor, la carga, la estructura mecánica, el controlador y la estrategia de ajuste.
Los sistemas de motores lineales pueden tener frecuencias de cruce efectivas aún más bajas en algunas aplicaciones.
Por lo tanto, la posición relativa entre la frecuencia de cruce del servo y la frecuencia de resonancia mecánica influye significativamente en la estabilidad del sistema.
Si una resonancia mecánica se produce dentro del ancho de banda controlable del sistema servo, el controlador puede compensar eficazmente la perturbación, según la dinámica del sistema y el margen de fase disponible.
Sin embargo, cuando se produce una resonancia mecánica significativa alrededor o más allá del ancho de banda de control utilizable, simplemente aumentar la ganancia del servo puede no resolver el problema. En cambio, la ganancia adicional puede excitar la resonancia y provocar oscilación, vibración, ruido audible o incluso inestabilidad del servo.
Por ello, los ingenieros no deben evaluar un motor DD únicamente por el par del motor, la resolución del codificador o la precisión de posicionamiento. La relación entre el ancho de banda del servo y la resonancia mecánica es igualmente importante.
¿Por qué la resonancia mecánica causa vibración en los motores DD?
La resonancia mecánica se produce cuando la excitación generada por el motor interactúa con una o más frecuencias naturales de la estructura mecánica.
Un modelo mecánico simplificado puede representarse mediante un sistema masa-resorte.
La frecuencia natural del sistema depende principalmente de la masa móvil efectiva y de la rigidez estructural. De forma simplificada:
Frecuencia natural ∝ √(Rigidez / Masa)
Esta relación proporciona una importante perspectiva de ingeniería.
El aumento de la rigidez estructural generalmente eleva la frecuencia natural, mientras que el aumento de la masa móvil efectiva generalmente la reduce.
El mismo principio puede observarse en un diapasón. Sus características de vibración están determinadas por su material, geometría, distribución de masa y rigidez estructural.
Una máquina de precisión se comporta de manera similar.
Una vez establecidas la estructura mecánica, los componentes móviles, los rodamientos, las interfaces de montaje y la configuración de carga, la máquina desarrolla naturalmente una o más frecuencias de resonancia dominantes.
Esto significa que la resonancia mecánica no es simplemente un problema de software.
Los parámetros del servo pueden influir en la intensidad con la que el sistema excita estas frecuencias, pero la frecuencia natural subyacente está fundamentalmente relacionada con la estructura mecánica.
La relación entre la resonancia mecánica y el ancho de banda del servo
La cuestión clave en el ajuste de motores DD no es simplemente si la máquina tiene una frecuencia de resonancia.
Casi todos los sistemas mecánicos reales tienen modos resonantes.
La pregunta más importante es:
¿Dónde se encuentra la frecuencia de resonancia con respecto al ancho de banda de control servo?
Considere dos casos simplificados.
Si la resonancia mecánica está suficientemente separada del ancho de banda efectivo del servo, el controlador servo normalmente puede funcionar sin excitar intensamente la resonancia.
Sin embargo, si la resonancia está cerca de la región de cruce del servo, el controlador puede interactuar intensamente con el modo mecánico. Entonces, aumentar la ganancia puede producir más vibración en lugar de una mejor respuesta.
Por eso una máquina que parece estable con una baja ganancia de servo puede empezar a vibrar inmediatamente después de que un ingeniero aumente la ganancia de velocidad o de posición.
El problema no es necesariamente que el valor de ganancia sea “incorrecto”.
Es posible que el sistema mecánico simplemente haya alcanzado un rango de frecuencia en el que el controlador servo ya no dispone de suficiente margen de fase para suprimir la resonancia.
¿Cómo deben tratar los ingenieros las diferentes frecuencias de resonancia mecánica?
No todos los problemas de resonancia deben tratarse con el mismo método de ajuste del servo.
La frecuencia de resonancia proporciona una pista importante sobre qué solución debe considerarse primero.
Resonancia por encima de 500 Hz: el filtrado digital puede ser eficaz
La resonancia de alta frecuencia, especialmente la que se encuentra muy por encima del ancho de banda principal del servo, suele ser más fácil de abordar mediante filtrado digital.
Por ejemplo, cuando una resonancia mecánica se produce por encima de aproximadamente 500 Hz, el filtro notch digital de un variador servo o una función relacionada de supresión de resonancia puede ser eficaz.
A estas frecuencias más altas, el lazo de velocidad generalmente no necesita mantener una autoridad de control fuerte comparable a la de la región de baja frecuencia. Por tanto, un filtro digital correctamente configurado puede reducir la influencia de la resonancia y preservar la respuesta servo necesaria a baja frecuencia.
Sin embargo, la frecuencia exacta del filtro, el ancho de banda, la profundidad y el número de filtros deben determinarse mediante mediciones reales de respuesta en frecuencia, en lugar de aplicar un valor fijo a cada máquina.
Un filtro excesivamente agresivo puede introducir un retraso de fase innecesario o reducir la capacidad de respuesta del sistema.
Por lo tanto, el filtrado de alta frecuencia debe seguir realizándose como parte de un proceso estructurado de ajuste del servo.
Resonancia por debajo de 100 Hz: el verdadero desafío del ajuste del servo
La resonancia de baja frecuencia por debajo de aproximadamente 100 Hz es mucho más difícil.
Este rango de frecuencia se superpone con el ancho de banda operativo principal de muchos sistemas servo. Aplicar un filtro fuerte directamente en esta región puede interferir con el lazo de velocidad y reducir el margen de fase.
El resultado puede ser un sistema que aparentemente suprime un modo de vibración mientras simultáneamente se vuelve más lento o menos estable.
Por esta razón, la resonancia mecánica de baja frecuencia generalmente debe investigarse primero desde el lado mecánico.
En lugar de modificar continuamente los parámetros del servo, los ingenieros deben determinar por qué la estructura mecánica tiene una frecuencia natural tan baja.
Las posibles causas incluyen rigidez estructural insuficiente, masa móvil excesiva, interfaces de montaje flexibles, elasticidad de los rodamientos, estructuras largas sin soporte o conexiones mecánicas inadecuadas.
En estos casos, cambiar la ganancia del servo puede simplemente desplazar el problema en lugar de resolverlo.
¿Por qué la resonancia de baja frecuencia debe resolverse mediante el diseño mecánico?
Este es uno de los principios más importantes durante la puesta en marcha de un sistema servo de motor DD.
Un controlador servo puede compensar ciertas características mecánicas, pero su capacidad de compensación es limitada.
Cuando la estructura mecánica tiene una frecuencia natural baja cercana a la frecuencia de cruce del servo, el controlador debe operar en un entorno dinámico difícil.
Si el ingeniero reduce continuamente la ganancia para evitar la oscilación, el sistema puede volverse estable pero lento.
Si el ingeniero aumenta la ganancia para mejorar la respuesta, puede excitarse la resonancia mecánica y aumentar la vibración de la máquina.
Esto genera un dilema común de ajuste:
La baja ganancia proporciona estabilidad pero una respuesta insuficiente; la alta ganancia proporciona una respuesta más rápida, pero excita la resonancia mecánica.
Cuando esto ocurre, la solución correcta puede no ser otra ronda de ajuste de parámetros.
Es posible que la propia estructura mecánica deba rediseñarse.
¿Cómo determina la estructura mecánica el rendimiento del servo de un motor DD?
Un motor DD transmite directamente el par a la carga, por lo que la interfaz mecánica se convierte en una parte importante del sistema servo.
Varios factores mecánicos pueden influir en las características de resonancia de un sistema de accionamiento directo.
Rigidez estructural
Una mayor rigidez estructural generalmente aumenta la frecuencia natural del sistema mecánico y puede crear una mayor separación entre la resonancia mecánica y el ancho de banda operativo del servo.
Por tanto, para equipos de precisión, la rigidez debe considerarse durante el diseño mecánico, en lugar de tratarse como un problema descubierto durante la puesta en marcha final.
Masa móvil
El aumento de la masa móvil generalmente reduce la frecuencia natural.
Esto es especialmente importante en mesas rotativas de accionamiento directo, mesas lineales, equipos de semiconductores, plataformas de inspección y sistemas de automatización de precisión, donde el motor puede acelerar directamente una gran carga móvil.
Por ello, los ingenieros deben evaluar no solo el par nominal del motor, sino también la distribución completa de inercia y masa del sistema móvil.
Condiciones de los rodamientos y del montaje
El sistema de rodamientos y la interfaz de montaje también pueden influir en la rigidez del sistema.
Incluso cuando el bastidor estructural principal es rígido, una rigidez insuficiente en el soporte de los rodamientos, la interfaz de montaje del motor o la conexión de carga puede crear un modo inesperado de baja frecuencia.
Por eso medir la máquina completa suele ser más útil que evaluar únicamente el motor.
Distribución de la carga y geometría estructural
Un brazo largo, una estructura en voladizo, una carga descentrada o una distribución desigual de masa pueden introducir modos de vibración adicionales.
En sistemas de posicionamiento robótico, equipos de inspección óptica, equipos de manipulación de obleas y mesas rotativas de precisión, estas características estructurales deben considerarse durante el diseño mecánico inicial.
¿Por qué aumentar la ganancia del servo no siempre mejora el rendimiento del motor DD?
Una mayor ganancia del servo suele asociarse con una respuesta más rápida y un mayor rechazo de perturbaciones.
Sin embargo, una mayor ganancia no significa automáticamente un mejor rendimiento de la máquina.
Si el sistema mecánico presenta una resonancia cercana al ancho de banda de control, aumentar la ganancia puede amplificar la interacción entre el controlador servo y la estructura mecánica.
Los síntomas típicos pueden incluir:
Vibración de la máquina durante la aceleración y desaceleración
Ruido audible de alta frecuencia
Oscilación alrededor de la posición objetivo
Sobrepaso de posicionamiento
Aumento del tiempo de establecimiento
Fluctuaciones del error de seguimiento del servo
Inestabilidad después de aumentar la ganancia de velocidad o posición
Estos síntomas no deben interpretarse automáticamente como un problema de ajuste del variador.
El ingeniero debe determinar primero si se está excitando una resonancia mecánica.
Esto es particularmente importante para los sistemas de motores DD porque la conexión directa entre el motor y la carga hace que la estructura mecánica sea una parte integral del sistema de control de movimiento.
Una estrategia práctica de ajuste del servo de motor DD
Un proceso de ajuste estructurado puede ayudar a los ingenieros a evitar cambiar repetidamente los parámetros sin comprender la causa subyacente.
Paso 1: Identificar la frecuencia de resonancia
Antes de cambiar las ganancias del servo, identifique las frecuencias de resonancia dominantes de la máquina.
El análisis de respuesta en frecuencia, las funciones de diagnóstico del variador servo, las mediciones de vibración u otros métodos de medición apropiados pueden ayudar a localizar la resonancia.
El objetivo es comprender si el modo mecánico dominante se encuentra a una frecuencia baja, media o alta.
Paso 2: Comparar la frecuencia de resonancia con la frecuencia de cruce del servo
Una vez identificada la frecuencia de resonancia, compárela con el ancho de banda efectivo del servo.
Si la resonancia está muy por encima del ancho de banda de control principal, el filtrado digital puede ser una solución adecuada.
Si la resonancia está cerca o por debajo de la región de cruce del servo, la optimización mecánica debe recibir mayor atención.
Paso 3: Aplicar filtrado solo cuando sea apropiado
Para la resonancia de alta frecuencia, un filtro notch o una función digital de supresión de resonancia puede proporcionar con frecuencia una solución eficiente.
El filtro debe configurarse de acuerdo con la frecuencia de resonancia medida.
Los ingenieros deben evitar aplicar un filtrado excesivo, ya que el filtrado innecesario puede reducir el margen de fase y la respuesta dinámica.
Paso 4: Reevaluar la estructura mecánica para la resonancia de baja frecuencia
Cuando la frecuencia de resonancia es muy baja, debe investigarse la estructura mecánica.
Las posibles mejoras incluyen aumentar la rigidez estructural, reducir la masa móvil innecesaria, acortar las estructuras sin soporte, mejorar el apoyo de los rodamientos, reforzar las interfaces de montaje y optimizar la trayectoria de carga.
El objetivo no es simplemente eliminar la vibración mediante software.
El objetivo es desplazar la resonancia mecánica a un rango de frecuencia en el que el sistema servo pueda controlar la máquina de forma más eficaz.
Paso 5: Reajustar el sistema servo
Después de optimizar la estructura mecánica, los parámetros del servo deben ajustarse nuevamente.
Un sistema mejorado mecánicamente generalmente proporciona una mejor base para aumentar el ancho de banda de control y lograr un tiempo de establecimiento más rápido sin vibración excesiva.
Por eso el diseño mecánico y el ajuste del servo no deben tratarse como tareas de ingeniería completamente independientes.
Motor DD frente a motor lineal: por qué la resonancia puede ser un desafío común
Los motores DD y los motores lineales utilizan disposiciones mecánicas diferentes, pero ambos pueden ser muy sensibles a las características dinámicas de la estructura de la máquina.
Un motor DD genera directamente movimiento rotativo en la carga, mientras que un motor lineal genera directamente fuerza lineal.
Como ambas tecnologías minimizan los componentes convencionales de transmisión mecánica, el motor puede responder directamente a la carga mecánica.
Esto proporciona ventajas significativas para el posicionamiento de precisión, incluidos un bajo error de transmisión mecánica, alta capacidad de respuesta y menores efectos relacionados con la holgura.
Sin embargo, también significa que la rigidez mecánica, la inercia de la carga, las condiciones de montaje y la resonancia estructural pueden ejercer una fuerte influencia sobre el sistema servo global.
Por ello, tanto los sistemas de motores DD como los sistemas de motores lineales requieren una estrecha coordinación entre el diseño mecánico y el control servo.
¿Por qué los sistemas de accionamiento directo requieren codiseño mecánico y servo?
Una de las principales ventajas de un sistema de accionamiento directo es la reducción de los componentes de transmisión mecánica.
No existe una caja de engranajes convencional entre el motor y la carga, lo que puede simplificar la cadena de transmisión y mejorar la capacidad de respuesta del movimiento.
Sin embargo, eliminar la transmisión no elimina la dinámica mecánica.
En cambio, el motor de accionamiento directo queda acoplado más directamente a la estructura mecánica.
Esto hace que la ingeniería a nivel de sistema sea particularmente importante.
El motor, el codificador, el rodamiento, la carga, el bastidor de la máquina, la interfaz de montaje, el controlador y los parámetros del servo deben considerarse como un único sistema de control de movimiento.
Por tanto, para equipos de alta precisión, lograr el mejor rendimiento requiere ambos elementos:
Una estructura mecánicamente rígida y bien diseñada dinámicamente
y
Un sistema servo con suficiente ancho de banda y una supresión de resonancia adecuada.
Ninguna de las dos partes puede compensar por completo las deficiencias de la otra.
¿Dónde es especialmente importante el control de la resonancia mecánica?
La gestión de la resonancia mecánica es particularmente importante en aplicaciones que requieren alta precisión de posicionamiento y un tiempo de establecimiento corto.
Estas incluyen ejes rotativos CNC de precisión, equipos de fabricación de semiconductores, sistemas de manipulación de obleas, equipos de inspección óptica, sistemas AOI, equipos de procesamiento láser, mesas rotativas de precisión, sistemas de automatización industrial y mecanismos robóticos avanzados.
En estas aplicaciones, la vibración de la máquina no afecta únicamente al ruido acústico.
Puede influir directamente en la precisión de posicionamiento, el tiempo de establecimiento, la repetibilidad de la inspección, la calidad de superficie, la estabilidad de imagen, la calidad de mecanizado y el rendimiento de producción.
Por ejemplo, la vibración en una mesa de inspección óptica puede afectar la adquisición de imágenes, mientras que la vibración en un eje rotativo CNC puede influir en la precisión de mecanizado y el acabado superficial.
Cuanto mayor sea la precisión de posicionamiento y la respuesta dinámica requeridas, más importante será la resonancia mecánica.
¿Cómo respaldan los motores de par de accionamiento directo HONPINE los sistemas de movimiento de precisión?
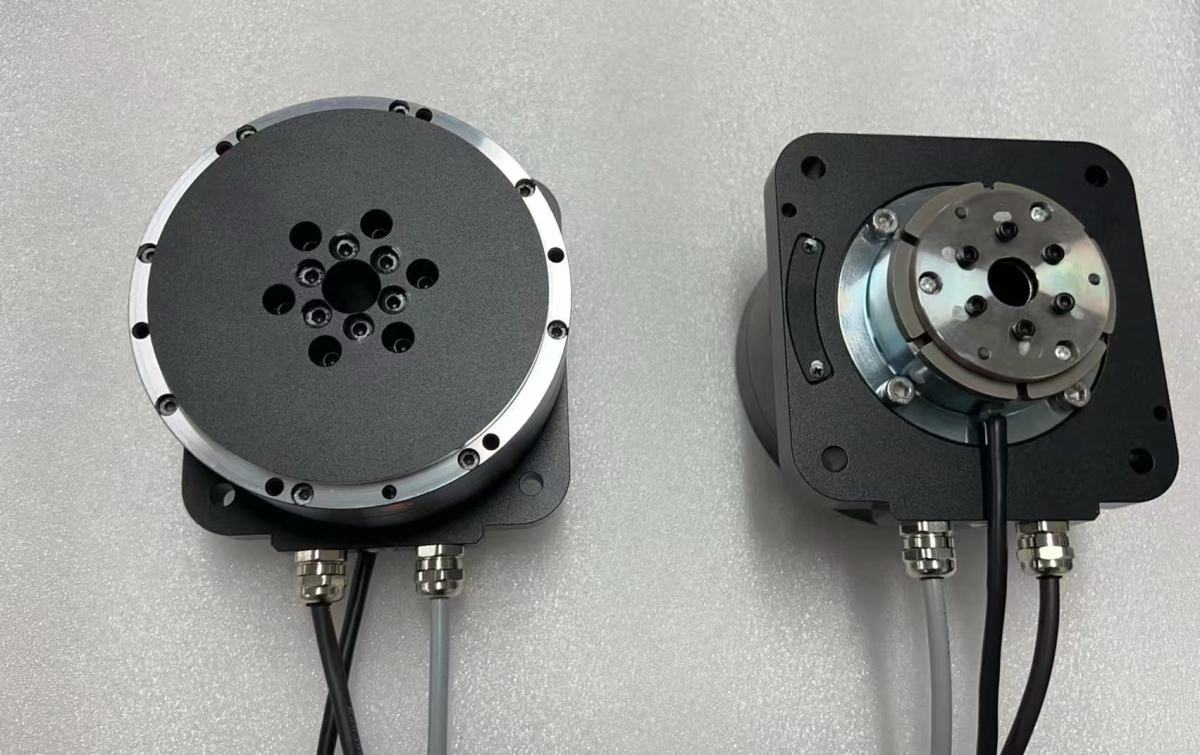
Como fabricante de componentes de movimiento de precisión, HONPINE desarrolla motores de par de accionamiento directo y soluciones de motores DD para aplicaciones en las que son importantes la alta precisión de posicionamiento, la transmisión directa de par, la integración compacta y la respuesta dinámica.
Sin embargo, el rendimiento de un motor DD no puede evaluarse de forma independiente de la estructura de la máquina.
Al seleccionar un motor de par de accionamiento directo, los ingenieros deben considerar conjuntamente el par del motor, el par continuo, el par máximo, la inercia del rotor, la resolución del codificador, la inercia de la carga, la rigidez estructural, la configuración de los rodamientos y el ancho de banda servo requerido.
HONPINE puede evaluar los requisitos del motor y de la aplicación desde una perspectiva de sistema, ayudando a los fabricantes de equipos a adaptar el motor de accionamiento directo a la carga mecánica y a los requisitos de movimiento.
Para la automatización de precisión, CNC, equipos de semiconductores, inspección óptica, robótica y otras aplicaciones de movimiento exigentes, este enfoque a nivel de sistema puede ayudar a los ingenieros a lograr un mejor equilibrio entre par, precisión, respuesta dinámica y control de vibraciones.
Conclusión: resuelva la resonancia mecánica, no solo el parámetro del servo
La resonancia mecánica es una de las razones más comunes por las que un sistema servo de motor DD de alto rendimiento no logra proporcionar el rendimiento esperado de la máquina.
La clave es comprender la relación entre la frecuencia de resonancia mecánica y la frecuencia de cruce del servo.
Para la resonancia de alta frecuencia, el filtrado digital puede proporcionar a menudo una solución eficaz cuando se configura correctamente.
Para la resonancia de baja frecuencia, especialmente cuando la resonancia se aproxima o se superpone con el ancho de banda de control servo, la optimización mecánica generalmente debe tener prioridad.
El principio más importante es simple:
No espere que los parámetros del servo compensen indefinidamente una estructura mecánica insuficientemente rígida.
Un sistema de accionamiento directo de alto rendimiento requiere tanto una estructura mecánica bien diseñada como un sistema servo correctamente ajustado.
Al analizar conjuntamente la masa, la rigidez, la frecuencia de resonancia, el ancho de banda del servo, el filtrado y las características de carga, los ingenieros pueden superar el ajuste por prueba y error y construir un sistema de movimiento más estable, receptivo y preciso.
Para los fabricantes de equipos que desarrollan sistemas avanzados de automatización de precisión, CNC, semiconductores, inspección, robótica y otros sistemas de movimiento, elegir el motor DD o el motor de par de accionamiento directo adecuado es solo el comienzo. El rendimiento final proviene de adaptar el motor, la estructura mecánica, el codificador, el controlador y los parámetros del servo como un sistema integrado.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.
 Solución de actuador de articulación robótica con transmisión armónica de alta precisión para codos robóticosLa articulación del codo robótico desempeña un papel fundamental en la flexión del brazo, el ajuste de la postura y el posicionamiento del efector final. A medida que los robots humanoides, los robots colaborativos y los brazos robóticos adquieren mayores capacidades, los actuadores de codo deben proporcionar un alto par y un movimiento preciso en espacios de instalación cada vez más limitados. Un actuador de articulación robótica con transmisión armónica de alta precisión integra el reductor armónico, el motor, el codificador, el freno y el sistema de accionamiento en una unidad compacta, proporcionando bajo juego, alta rigidez, alta densidad de par y un control preciso del movimiento. En este artículo, HONPINE presenta tres series de actuadores de articulación adecuadas para aplicaciones de codos robóticos, que cubren diferentes requisitos de tamaño, par, velocidad, precisión e integración.
 Solución de articulación robotizada a prueba de explosiones para robots cuadrúpedos de inspección química: actuador de articulación planetario con hasta 500 N·m de par máximoEn entornos peligrosos petroquímicos, mineros, eléctricos y de otros sectores, los robots de inspección están evolucionando más allá de la simple supervisión hacia operaciones prácticas como la manipulación de herramientas, la inspección de equipos y la respuesta ante emergencias. Este cambio impone mayores exigencias a los actuadores de articulación de los robots, especialmente en protección contra explosiones, salida de par, gestión térmica, resistencia ambiental y movilidad. El actuador de articulación robotizada a prueba de explosiones de HONPINE está diseñado para robots cuadrúpedos de inspección y otras plataformas robóticas destinadas a entornos peligrosos, integrando una transmisión planetaria de alta carga con un diseño a prueba de explosiones y un rendimiento de movimiento fiable. Con hasta 500 N·m de par máximo por articulación, protección IP67 opcional y certificación Ex db IIB T4 Gb, la solución está diseñada para respaldar aplicaciones robóticas exigentes en entornos industriales de alto riesgo.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Sistema servo de motor DD: cómo comprender la resonancia mecánica y resolver la vibración de la máquinaEste artículo explica la relación entre el ajuste del servo del motor DD, la resonancia mecánica y el ancho de banda del servo en sistemas de movimiento de accionamiento directo. Examina por qué pueden producirse vibraciones e inestabilidad incluso después de repetidos ajustes de los parámetros del servo, y explica cómo la rigidez mecánica, la masa móvil, las condiciones de los rodamientos, la distribución de la carga y la geometría estructural afectan a la frecuencia de resonancia. El artículo también compara enfoques para la resonancia de alta y baja frecuencia, explica cuándo el filtrado digital de muesca puede ser eficaz y ofrece una estrategia práctica de ajuste para ingenieros que trabajan con motores DD, motores de par de accionamiento directo y motores lineales.
 Solución de actuador de articulación robótica con transmisión armónica de alta precisión para codos robóticosLa articulación del codo robótico desempeña un papel fundamental en la flexión del brazo, el ajuste de la postura y el posicionamiento del efector final. A medida que los robots humanoides, los robots colaborativos y los brazos robóticos adquieren mayores capacidades, los actuadores de codo deben proporcionar un alto par y un movimiento preciso en espacios de instalación cada vez más limitados. Un actuador de articulación robótica con transmisión armónica de alta precisión integra el reductor armónico, el motor, el codificador, el freno y el sistema de accionamiento en una unidad compacta, proporcionando bajo juego, alta rigidez, alta densidad de par y un control preciso del movimiento. En este artículo, HONPINE presenta tres series de actuadores de articulación adecuadas para aplicaciones de codos robóticos, que cubren diferentes requisitos de tamaño, par, velocidad, precisión e integración.
 Solución de articulación robotizada a prueba de explosiones para robots cuadrúpedos de inspección química: actuador de articulación planetario con hasta 500 N·m de par máximoEn entornos peligrosos petroquímicos, mineros, eléctricos y de otros sectores, los robots de inspección están evolucionando más allá de la simple supervisión hacia operaciones prácticas como la manipulación de herramientas, la inspección de equipos y la respuesta ante emergencias. Este cambio impone mayores exigencias a los actuadores de articulación de los robots, especialmente en protección contra explosiones, salida de par, gestión térmica, resistencia ambiental y movilidad. El actuador de articulación robotizada a prueba de explosiones de HONPINE está diseñado para robots cuadrúpedos de inspección y otras plataformas robóticas destinadas a entornos peligrosos, integrando una transmisión planetaria de alta carga con un diseño a prueba de explosiones y un rendimiento de movimiento fiable. Con hasta 500 N·m de par máximo por articulación, protección IP67 opcional y certificación Ex db IIB T4 Gb, la solución está diseñada para respaldar aplicaciones robóticas exigentes en entornos industriales de alto riesgo.
 Actuador de transmisión planetaria para motores de cubo de rueda de AGV: resolución de los desafíos de par, radio de giro e integración de la transmisiónHola a todos, soy Theodore Li, Director Técnico de HONPINE. Hoy me gustaría explicar cómo un actuador de transmisión planetaria puede resolver desafíos prácticos en los sistemas de motores de cubo de rueda para AGV. Los AGV y AMR requieren un par de rueda suficiente para el arranque con carga pesada, la aceleración, la subida de pendientes y los frecuentes cambios de dirección, mientras que el sistema de transmisión debe mantenerse lo suficientemente compacto para adaptarse al espacio limitado del chasis. Un actuador de transmisión planetaria combina un motor con un mecanismo de reducción planetaria para convertir la salida de alta velocidad del motor en el movimiento de menor velocidad y mayor par requerido en la rueda. En este artículo, analizaré la relación entre los actuadores de transmisión planetaria y los motores de cubo de rueda para AGV, incluidos el par, la relación de reducción, el diámetro de rueda, la capacidad de ascenso, el radio de giro, los sistemas de accionamiento directo y los actuadores de transmisión armónica.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.