







¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?
A medida que los robots humanoides pasan de los laboratorios de investigación a la implementación comercial, los fabricantes de robots se enfrentan a un desafío que va mucho más allá de seleccionar un motor o reductor adecuado. El rendimiento de cada articulación robótica afecta directamente a la salida de par del robot, la precisión de movimiento, la respuesta dinámica, el consumo energético y la fiabilidad general.
Por lo tanto, para los desarrolladores de robots, elegir unfabricante de motores para articulaciones robóticasno consiste simplemente en comparar especificaciones de par. Un proveedor fiable debe ofrecer un rendimiento constante de las articulaciones, soporte de ingeniería, capacidad de fabricación, capacidades de personalización y escalabilidad de producción a largo plazo.
Esto adquiere aún mayor importancia cuando un proyecto requiere cooperación OEM, ODM o JDM, ya que el proveedor de articulaciones puede convertirse en una parte importante del desarrollo de productos y de la cadena de suministro del fabricante de robots.
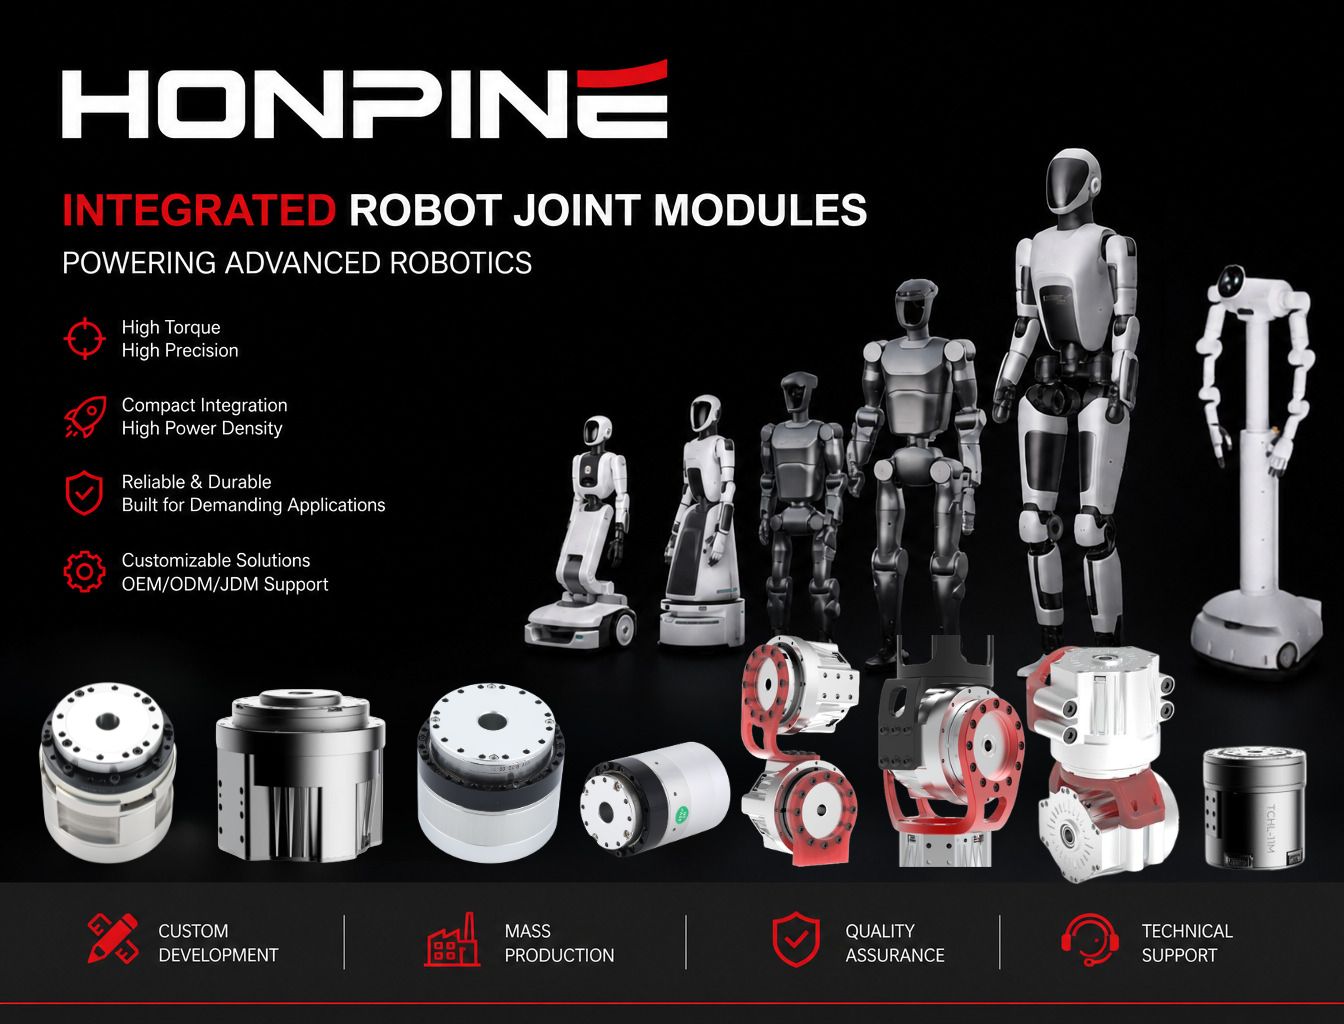
HONPINE se centra en el desarrollo y la fabricación de módulos integrados para articulaciones robóticas, proporcionando soluciones de movimiento para robots humanoides, brazos robóticos, robots colaborativos y otros sistemas robóticos avanzados.
¿Qué caracteriza a un fabricante fiable de motores para articulaciones robóticas?
Un motor para articulación robótica es un componente de movimiento altamente integrado. Según la arquitectura del producto, puede combinar un motor, un mecanismo de reducción de precisión, un codificador, electrónica de accionamiento, interfaz de comunicación, freno, detección de par y otras funciones de control o seguridad.
Esto significa que las capacidades del proveedor no pueden evaluarse observando un único parámetro, como el par nominal.
Para un proyecto B2B de robótica, una evaluación más completa debe incluir cinco áreas: capacidad de ingeniería, rendimiento del producto, capacidad de fabricación, capacidad de personalización y escalabilidad comercial.
Un proveedor con sólidas capacidades en las cinco áreas puede aportar mucho más valor que un fabricante que solo suministra motores estándar.
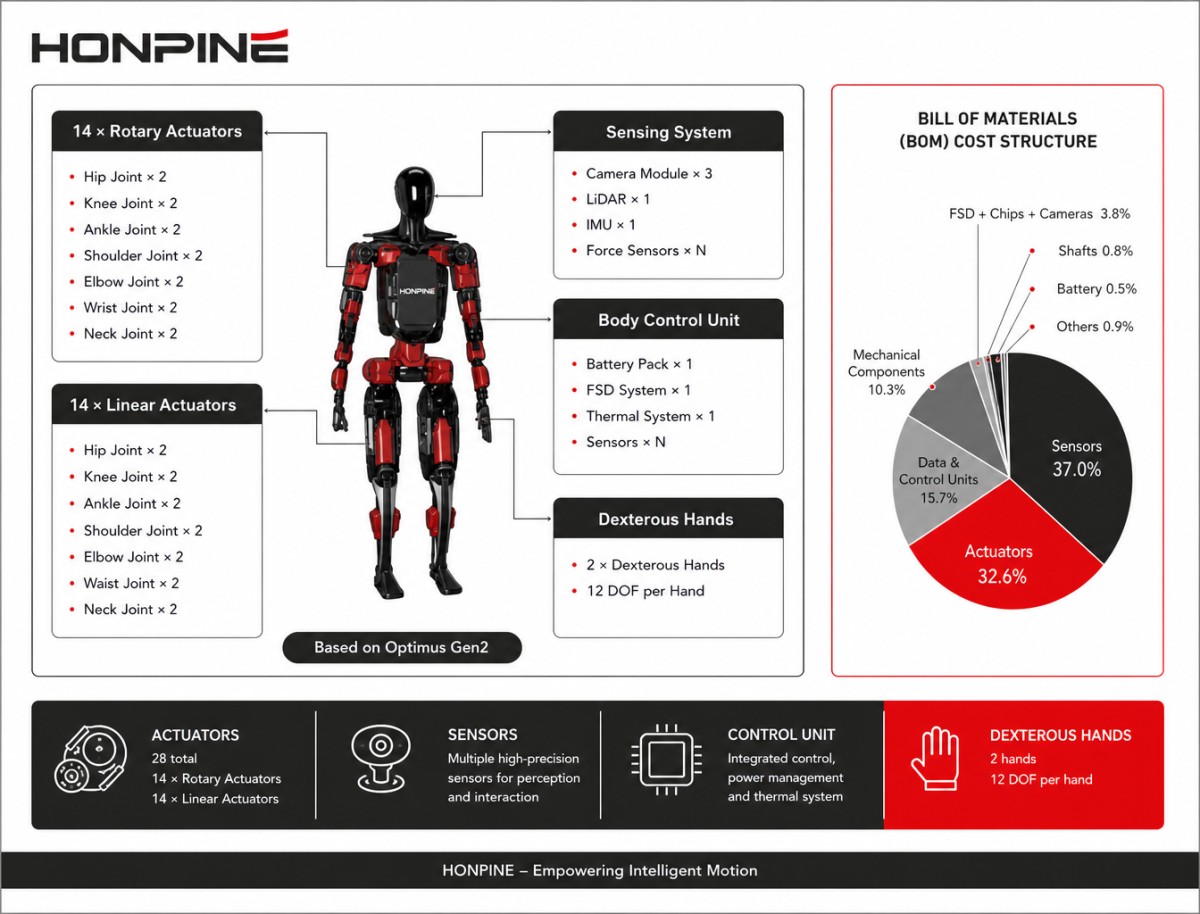
Diseño integrado de motores para articulaciones robóticas de robots humanoides
Los robots humanoides requieren múltiples articulaciones compactas integradas en una estructura corporal relativamente pequeña. Las articulaciones del hombro, codo, muñeca, cadera, rodilla y tobillo tienen requisitos mecánicos diferentes.
Un motor integrado para articulación robótica puede combinar el motor, la transmisión de precisión, el codificador y los componentes de control en un único conjunto compacto. Esto puede simplificar la integración mecánica y reducir el número de componentes externos requeridos por el fabricante del robot.
Por ejemplo, una articulación de robot humanoide puede necesitar proporcionar un alto par manteniendo un diámetro exterior limitado. Al mismo tiempo, la articulación debe proporcionar una retroalimentación precisa de posición y responder rápidamente a los comandos del controlador del robot.
La integración de estas funciones resulta especialmente valiosa cuando el fabricante del robot desea reducir el tiempo de desarrollo mecánico y simplificar la arquitectura general de la articulación.
Sin embargo, la integración no debe significar sacrificar flexibilidad. Diferentes articulaciones robóticas pueden requerir distintos rangos de par, relaciones de reducción, configuraciones de codificador, protocolos de comunicación, sistemas de frenado o funciones de seguridad.
Por lo tanto, un fabricante competente de motores para articulaciones robóticas debe poder ofrecer múltiples configuraciones de articulación en lugar de un único producto fijo.
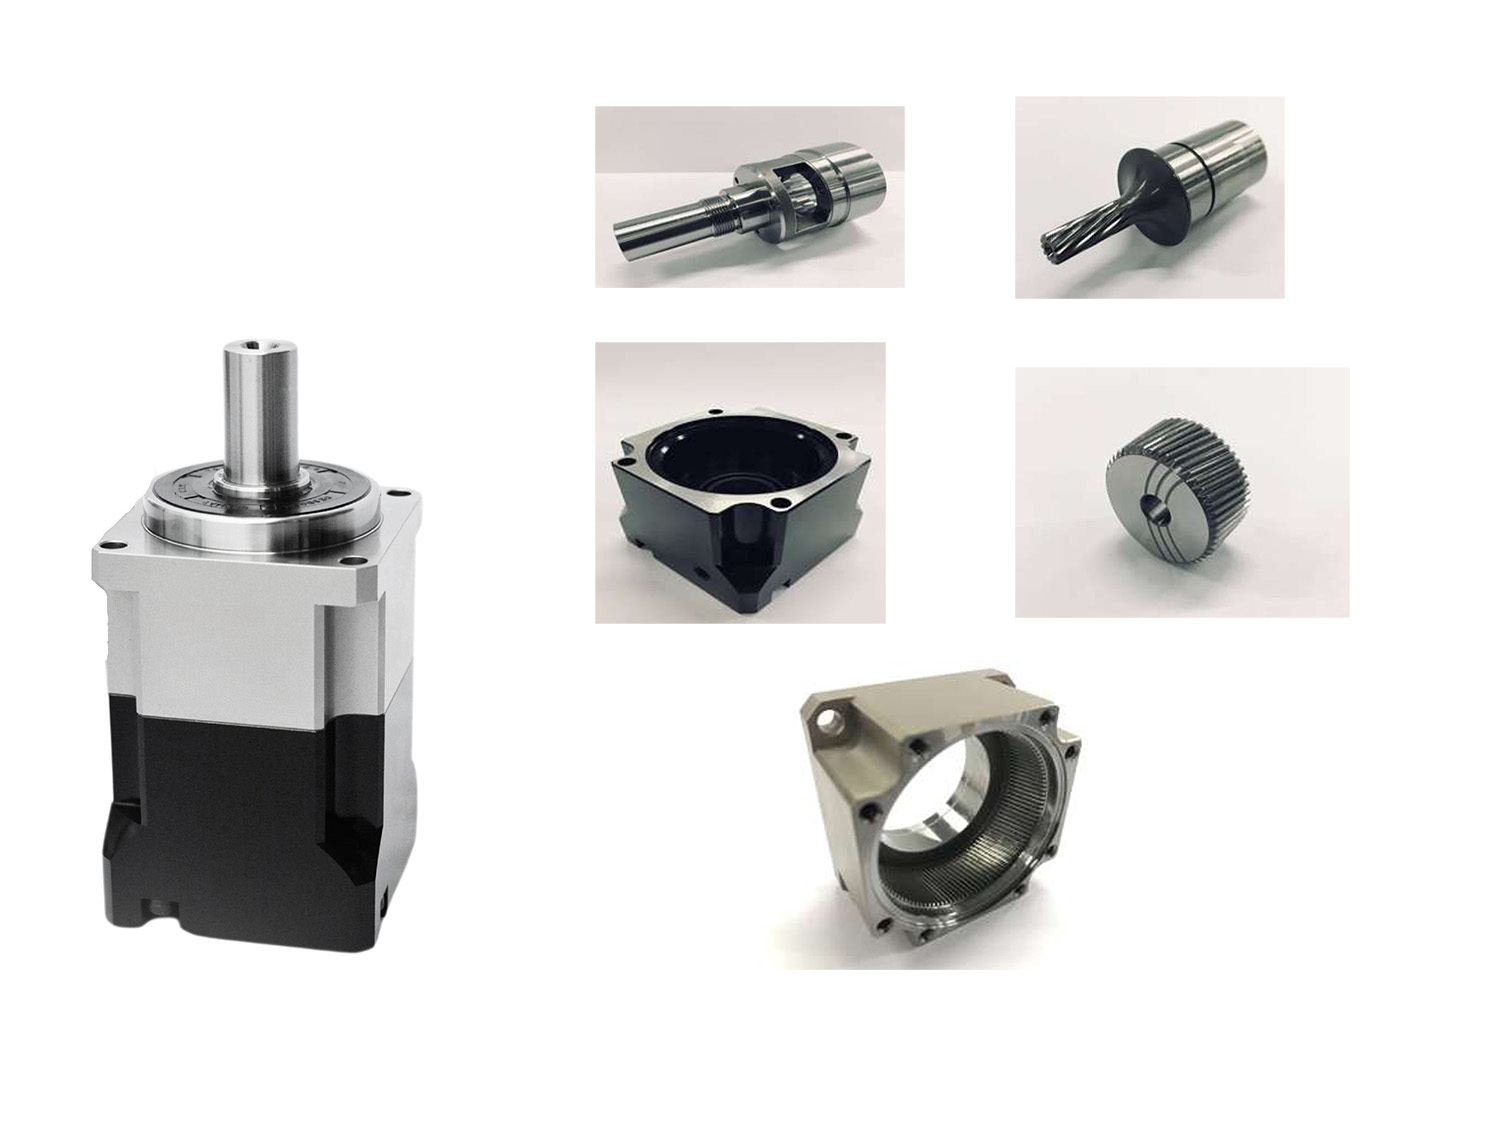
¿Por qué es importante la transmisión armónica para los motores de articulaciones robóticas?
Para muchas articulaciones robóticas compactas, la transmisión armónica ofrece una atractiva combinación de alta relación de reducción, bajo juego, dimensiones compactas y alta densidad de par.
Estas características son especialmente útiles en brazos robóticos, robots humanoides, robots colaborativos y sistemas de automatización de precisión.
En una articulación robótica, el juego puede influir directamente en la relación entre el movimiento del motor y el movimiento de salida. Cuando el robot cambia de dirección, un exceso de holgura mecánica puede reducir la precisión de posicionamiento y dificultar un control preciso del movimiento.
Un motor para articulación robótica con engranaje armónico puede reducir este juego mecánico y proporcionar al mismo tiempo una alta relación de reducción dentro de una estructura compacta.
Para aplicaciones en las que el tamaño y el peso de la articulación son críticos, esto puede ser especialmente valioso, ya que el actuador debe proporcionar par suficiente sin aumentar innecesariamente la masa de la estructura robótica.
El rendimiento del motor de una articulación robótica debe evaluarse a nivel de sistema
Una especificación profesional de motor para articulación robótica no debe evaluarse únicamente por el par.
Por ejemplo, una articulación puede tener un par pico suficiente, pero aun así no cumplir los requisitos del robot si su rendimiento térmico es inadecuado durante el funcionamiento continuo.
Del mismo modo, un codificador de alta resolución no garantiza automáticamente una alta precisión de posicionamiento si el juego de transmisión, la deformación torsional, la rigidez mecánica o la respuesta de control no se gestionan adecuadamente.
Por esta razón, los fabricantes de robots deben evaluar:
Par nominal, par pico, velocidad, relación de reducción, juego, rigidez torsional, resolución del codificador, rendimiento térmico, resistencia mecánica, interfaz de comunicación y respuesta de control.
La relación entre estos parámetros determina cómo funcionará realmente la articulación dentro del robot.
La configuración del codificador es crítica para el control de articulaciones robóticas
El sistema de codificador es otro factor importante al seleccionar un fabricante de motores para articulaciones robóticas.
Un codificador del lado del motor puede proporcionar retroalimentación de alta velocidad para el control del motor y el control orientado al campo, mientras que un codificador del lado de salida puede supervisar directamente la posición de la salida de la articulación.
Para articulaciones robóticas de alto rendimiento, una arquitectura de doble codificador puede proporcionar una retroalimentación más completa, ya que el controlador puede supervisar el movimiento tanto del lado del motor como del lado de salida.
Esto puede ser valioso para aplicaciones que requieren posicionamiento preciso, compensación de movimiento, evaluación de retroaccionabilidad o control avanzado de articulaciones.
Según la arquitectura del robot, los fabricantes también pueden requerir codificadores absolutos, retroalimentación de posición multivuelta o configuraciones de codificador personalizadas.
Por lo tanto, al evaluar un proveedor de motores para articulaciones robóticas, es importante preguntar no solo "¿cuántos bits tiene el codificador?", sino también dónde está instalado el codificador y qué función desempeña en el sistema de control.
La densidad de par importa en los motores de articulaciones de robots humanoides
Los robots humanoides son muy sensibles al peso de los actuadores.
Un actuador instalado en el hombro o en la pierna no solo aporta su propio peso. Su masa también se convierte en parte de la carga que deben mover las articulaciones situadas aguas abajo.
Esto crea un efecto en cascada en todo el robot.
Por ejemplo, aumentar la masa de un actuador de hombro puede incrementar la carga sobre el codo y la muñeca. Aumentar la masa de una articulación de la pierna puede afectar los requisitos dinámicos de las articulaciones situadas por debajo de ella.
Por ello, la densidad de par es un parámetro de diseño importante para los motores de articulaciones de robots humanoides.
Un actuador de alta densidad de par puede proporcionar el par de articulación requerido y ayudar al robot a mantener una estructura mecánica relativamente compacta y ligera.
Por esta razón, los fabricantes de motores para articulaciones robóticas que atienden a desarrolladores de robots humanoides deben considerar no solo el par de salida, sino también el diámetro, la longitud, la masa, la capacidad térmica y la integración mecánica del actuador.
Las distintas articulaciones robóticas requieren diferentes diseños de actuador
Un robot humanoide no necesita la misma especificación de motor de articulación en todos los ejes.
La muñeca suele priorizar la compacidad, el bajo juego, la baja inercia y el control preciso de posición.
El codo requiere un par más alto manteniendo al mismo tiempo una estructura relativamente compacta.
El hombro debe soportar una mayor inercia aguas abajo y puede requerir un par y una rigidez considerablemente mayores.
La cadera y la rodilla son aún más exigentes porque contribuyen al soporte corporal, la marcha, la aceleración, la desaceleración y el equilibrio dinámico.
Por lo tanto, un fabricante profesional de motores para articulaciones robóticas debe poder ofrecer una familia de actuadores de articulación que cubra diferentes requisitos de par y dimensiones.
Este enfoque permite al fabricante de robots optimizar cada articulación en lugar de seleccionar un actuador sobredimensionado para todo el robot.
Del módulo de articulación robótica al robot humanoide completo
Para los clientes B2B de robótica, otra consideración importante es el alcance de ingeniería del proveedor.
Un proveedor puede suministrar únicamente motores individuales.
Otro proveedor puede suministrar motores junto con reductores de precisión.
Un fabricante de robótica más competente puede proporcionar módulos de articulación integrados y respaldar su integración en brazos robóticos o robots humanoides completos.
Esta diferencia puede afectar significativamente el desarrollo del proyecto.
Una empresa que desarrolla un robot humanoide puede necesitar soporte en múltiples niveles, entre ellos:
Diseño de actuadores de articulación
Integración mecánica
Selección de motores y transmisiones
Configuración de codificadores
Interfaces de accionamiento y comunicación
Control de articulaciones
Integración de brazos robóticos
Hardware para robots humanoides
Fabricación de prototipos
Producción en masa
Cuando estas capacidades están disponibles dentro de la misma organización de ingeniería, la comunicación entre los equipos mecánicos, eléctricos y de control puede ser más eficiente.
Cooperación OEM, ODM y JDM para motores de articulaciones robóticas
Los grandes proyectos de robótica suelen requerir más que la compra de productos estándar.
Un fabricante de robots puede tener su propia arquitectura mecánica y requerir un motor de articulación personalizado.
En un proyecto OEM, el proveedor puede fabricar productos según las especificaciones, la marca y los requisitos de producción del cliente.
En un proyecto ODM, el proveedor puede aportar mayores capacidades de diseño e ingeniería para desarrollar un producto que cumpla los requisitos funcionales del cliente.
En un proyecto JDM, ambas empresas pueden participar en el desarrollo del producto, combinando el conocimiento de la aplicación del cliente con las capacidades de ingeniería de hardware y fabricación del proveedor.
Para la robótica humanoide, JDM puede ser especialmente valioso porque los actuadores de articulación están estrechamente vinculados a la arquitectura mecánica del robot.
El diámetro de la articulación, el eje de salida, la interfaz de montaje, el codificador, el tendido de cables, el rango de par, la gestión térmica y el sistema de comunicación pueden necesitar coordinarse con el diseño general del robot.
Por lo tanto, un fabricante de motores para articulaciones robóticas con capacidades de personalización e ingeniería puede convertirse en un socio de desarrollo, en lugar de ser simplemente un proveedor de componentes.
La capacidad de fabricación importa para los proveedores de motores de articulaciones robóticas
El rendimiento de ingeniería es solo una parte de la evaluación del proveedor.
Una vez que una articulación robótica entra en producción comercial, la consistencia de fabricación adquiere la misma importancia.
Un proveedor debe contar con suficiente control sobre los procesos críticos de fabricación, el montaje, las pruebas, el control de calidad y la capacidad de producción.
Para los clientes B2B, varias preguntas son especialmente importantes:
¿Puede el fabricante producir el volumen requerido?
¿Puede la producción de prototipos pasar sin problemas a la producción en masa?
¿Puede mantenerse la consistencia del producto en múltiples lotes de producción?
¿Dispone el proveedor de sus propias instalaciones de fabricación?
¿Dispone de equipos de prueba dedicados para módulos de articulación?
¿Puede ampliarse la capacidad de producción cuando el proyecto robótico entra en comercialización?
Estas preguntas son especialmente importantes para los robots humanoides porque la demanda de producción puede aumentar rápidamente una vez que una plataforma robótica pasa del desarrollo de prototipos a la implementación comercial.
Capacidad de fabricación e I+D de HONPINE
HONPINE cuenta con aproximadamente 400 empleados, incluidos alrededor de 50 ingenieros de I+D de hardware y 90 ingenieros de desarrollo de software.
La empresa opera sus propias instalaciones de fabricación con un área de producción de más de 10.000 metros cuadrados, respaldada por aproximadamente 150 empleados de producción.
Esta combinación de ingeniería de hardware, desarrollo de software y fabricación interna permite a HONPINE abordar el desarrollo de articulaciones robóticas como un sistema completo de control de movimiento, en lugar de como un componente de motor aislado.
HONPINE ha producido más de 300.000 módulos de articulación, con más de 1.200 conjuntos de robots humanoides y más de 3.000 conjuntos de robots en total producidos durante los últimos tres años.
Estas capacidades de producción proporcionan experiencia tanto en módulos de articulaciones robóticas como en sistemas robóticos completos.
De la validación de prototipos a la producción en masa
Una de las diferencias más importantes entre un proveedor de componentes y un socio estratégico de robótica es la capacidad de respaldar el ciclo de vida completo del producto.
Un proyecto típico de robótica puede progresar a través de varias etapas:
Diseño conceptual → Selección de articulación → Desarrollo de prototipo → Validación de ingeniería → Integración del robot → Producción piloto → Producción en masa
En cada etapa, los requisitos pueden cambiar.
Durante la fase de prototipo, la flexibilidad y la respuesta de ingeniería pueden ser más importantes.
Durante la validación, la fiabilidad, el rendimiento térmico, la compatibilidad de control y la durabilidad mecánica se vuelven críticos.
Durante la producción en masa, la consistencia de fabricación, el control de calidad, la capacidad de entrega y la optimización de costes adquieren una importancia cada vez mayor.
Un fabricante de motores para articulaciones robóticas que pueda respaldar todas estas etapas puede reducir significativamente los riesgos de ingeniería y de cadena de suministro para el desarrollador de robots.
Apoyo a clientes internacionales de robótica
Los proyectos globales de robótica también requieren una comunicación internacional eficaz.
HONPINE tiene experiencia atendiendo a clientes extranjeros, con equipos de ingeniería y ventas capaces de comunicarse en inglés con clientes internacionales.
Su base de clientes actual incluye empresas y organizaciones líderes en China y mercados internacionales, entre ellas China Mobile, Alibaba, State Grid, Amazon, CERN, WSP, Vingroup y Samsung.
Para los desarrolladores internacionales de robótica, esta experiencia puede simplificar la comunicación técnica, la confirmación de especificaciones de producto, la coordinación de ingeniería y la gestión de proyectos comerciales.
Construir una cadena de suministro a largo plazo para motores de articulaciones robóticas
Los robots humanoides avanzan hacia una etapa en la que la estabilidad de la cadena de suministro será cada vez más importante.
Un fabricante de robots puede requerir inicialmente solo decenas o cientos de módulos de articulación para desarrollo y pruebas. Una vez que la plataforma entre en implementación comercial, la demanda puede aumentar significativamente.
Esto significa que la selección de proveedores debe considerar no solo los requisitos actuales de prototipos, sino también la futura escalabilidad de producción.
Un fabricante fiable de motores para articulaciones robóticas debe poder respaldar:
Cantidades de prototipos → Producción de pequeños lotes → Producción piloto → Producción en masa → Ampliación de capacidad
El proveedor también debe ser capaz de continuar la optimización del producto a medida que evoluciona la plataforma robótica.
Por ejemplo, la articulación de segunda generación puede requerir menor peso, mayor densidad de par, mejor rendimiento térmico, mejor retroalimentación o una nueva arquitectura de comunicación.
Una relación de ingeniería a largo plazo permite desarrollar conjuntamente estas mejoras, en lugar de obligar al fabricante de robots a reiniciar la cadena de suministro para cada generación de producto.
Más allá del hardware: un modelo colaborativo de hardware y software
La robótica humanoide requiere una estrecha coordinación entre hardware y software.
El módulo de articulación es responsable de la ejecución física del movimiento, mientras que el software de nivel superior determina cómo el robot comprende su entorno, toma decisiones, planifica tareas e interactúa con los usuarios.
Por esta razón, un modelo de colaboración eficaz no requiere necesariamente que un único proveedor proporcione todas las capas de la pila tecnológica del robot.
Un fabricante centrado en hardware puede proporcionar la plataforma completa de hardware robótico y el software fundamental de control de articulaciones, mientras que el desarrollador del robot aporta su experiencia en IA de nivel superior, percepción, navegación, planificación de tareas y algoritmos específicos de la aplicación.
Este modelo complementario puede permitir que ambas partes se concentren en sus capacidades técnicas más sólidas.
¿Qué debe preguntar a un fabricante de motores para articulaciones robóticas?
Antes de seleccionar un proveedor, los fabricantes de robots deben evaluar más que una ficha técnica de producto.
Las preguntas importantes incluyen:
¿Tiene el proveedor su propio equipo de I+D?
¿Puede personalizar el motor de articulación según la arquitectura mecánica del robot?
¿Dispone de sus propias instalaciones de fabricación?
¿Cuál es su volumen de producción actual?
¿Puede respaldar el desarrollo de prototipos y la producción en masa?
¿Qué opciones de codificador y comunicación están disponibles?
¿Puede ofrecer cooperación OEM, ODM o JDM?
¿Tiene experiencia con sistemas robóticos completos?
¿Puede su equipo de ingeniería comunicarse eficazmente con clientes internacionales?
Estas preguntas proporcionan una visión mucho más completa de si un proveedor puede respaldar un proyecto de robótica a largo plazo.
¿Por qué elegir HONPINE como fabricante de motores para articulaciones robóticas?
La experiencia principal de HONPINE se centra en módulos integrados para articulaciones robóticas, respaldados por capacidades en transmisión de precisión, sistemas de motores, retroalimentación de codificadores, tecnología de accionamiento, software de control e integración de hardware robótico.
En lugar de centrarse únicamente en suministrar un motor estándar, HONPINE trabaja para proporcionar soluciones de movimiento que puedan adaptarse a diferentes arquitecturas robóticas.
Sus capacidades de producto se extienden desde módulos de articulación individuales hasta manos diestras, brazos robóticos de 7-DOF y robots humanoides completos.
Esta experiencia de producto más amplia ayuda a HONPINE a comprender la relación entre el actuador de articulación y el sistema robótico completo.
Para clientes que desarrollan robots humanoides, robots colaborativos, brazos robóticos industriales u otras plataformas robóticas avanzadas, HONPINE puede respaldar proyectos que abarcan desde el desarrollo de articulaciones personalizadas hasta la cooperación de fabricación OEM, ODM y JDM.
Conclusión
Seleccionar un fabricante de motores para articulaciones robóticas es una decisión estratégica para cualquier empresa de robótica que desarrolle una nueva plataforma robótica.
El proveedor adecuado debe ofrecer más que un alto par o un motor compacto. Debe combinar ingeniería de articulaciones robóticas, transmisión de precisión, tecnología de codificadores y control, capacidad de fabricación, personalización, gestión de calidad y escalabilidad de producción.
Para los robots humanoides en particular, la capacidad de desarrollar diferentes configuraciones de articulación, optimizar la densidad de par, integrar sistemas de retroalimentación y control, y ampliar la producción puede tener un impacto directo en la competitividad del robot final.
HONPINE combina el desarrollo demódulos de articulación integradoscon capacidades internas de I+D y fabricación, respaldando a los clientes desde la ingeniería a nivel de articulación hasta el desarrollo de sistemas robóticos y la producción en masa.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Actuadores rotativos armónicos para equipos de semiconductores: movimiento de precisión, diseño de eje hueco y control FOCHola a todos, soy Theodore Li, director técnico de HONPINE. En los equipos de fabricación de semiconductores, el movimiento rotativo no consiste simplemente en hacer girar un mecanismo. El espacio de instalación limitado, el tendido de cables y tubos, la estabilidad a baja velocidad, el posicionamiento preciso y los perfiles de movimiento ajustables de forma continua pueden influir en el rendimiento de la máquina. Por eso, los actuadores rotativos armónicos se están convirtiendo en una importante solución de movimiento para equipos de semiconductores. En este artículo, explicaré cómo la transmisión armónica, el control de motor basado en FOC, la retroalimentación del codificador, el diseño de eje hueco de gran tamaño y las interfaces mecánicas flexibles trabajan conjuntamente para satisfacer los requisitos prácticos de movimiento en semiconductores, basándome en nuestra experiencia en el desarrollo de equipos, transporte aéreo, manipulación de obleas, limpieza y aplicaciones de crecimiento de cristales.




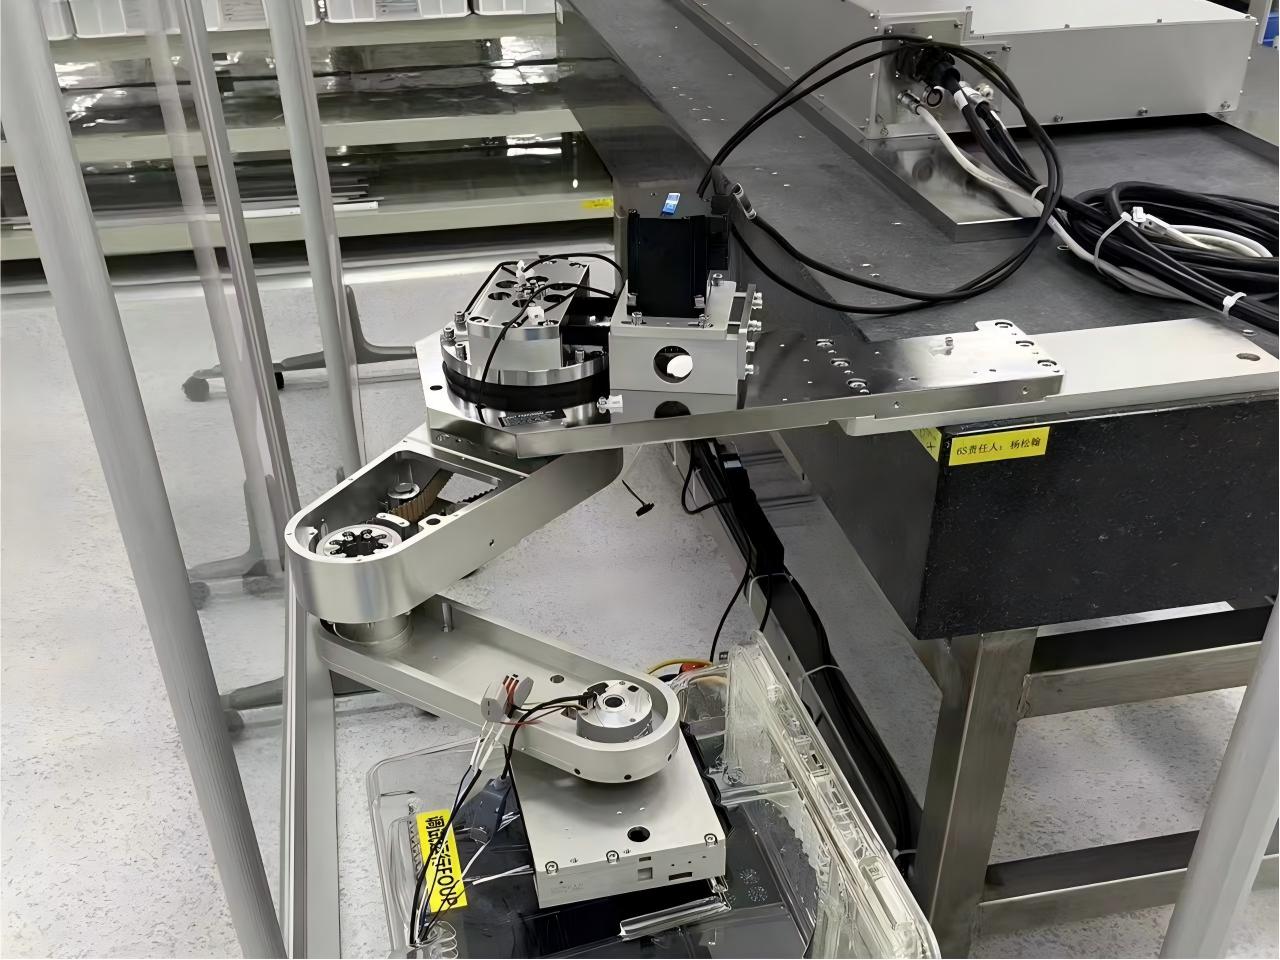
Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
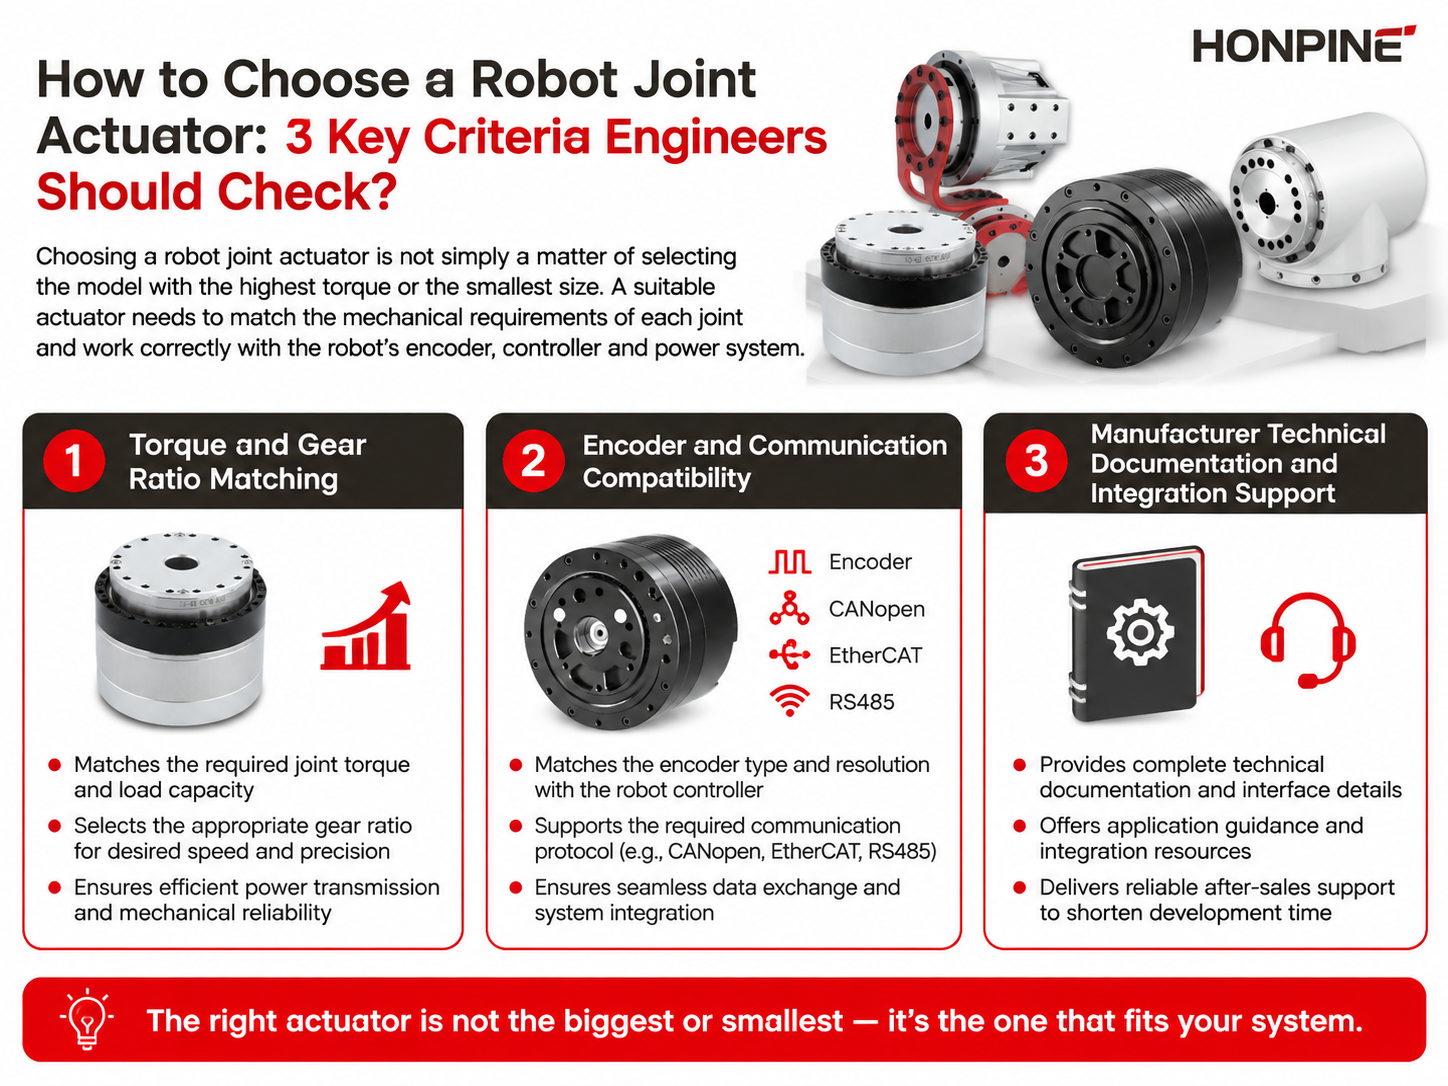
 Cómo elegir un actuador de articulación robótica: 3 criterios clave que los ingenieros deben comprobarElegir un actuador de articulación robótica es una decisión de ingeniería que afecta no solo al par y al rendimiento del movimiento, sino también a la estabilidad del control, la integración mecánica y el tiempo de desarrollo. Para robots industriales, robots colaborativos, robots humanoides y otros sistemas robóticos, el actuador adecuado debe ajustarse a los requisitos reales de cada articulación y, al mismo tiempo, ser compatible con el motor, el codificador, el controlador, la red de comunicación y la arquitectura de alimentación del robot. En este artículo, explicaré tres criterios clave que los ingenieros deben evaluar al seleccionar un actuador de articulación robótica: la correspondencia entre el par y la relación de transmisión, la compatibilidad del codificador y la comunicación, y la documentación técnica y el soporte de ingeniería del fabricante.
 Solución de articulación para robots de exterior: módulo de articulación armónica con sensor de par integradoHola a todos, soy Theodore Li, director técnico de HONPINE. A medida que los robots se desplazan más allá de los entornos controlados de fábrica, las aplicaciones robóticas de exterior están generando nuevos requisitos para el diseño de las articulaciones robóticas. La lluvia, el polvo, la humedad, las fluctuaciones de temperatura, las condiciones de baja temperatura y las cargas externas impredecibles pueden afectar al rendimiento de una articulación robótica en el campo. En estos entornos, una articulación debe ofrecer más que una rotación precisa. También necesita proporcionar una retroalimentación de par fiable, una protección ambiental adecuada, un funcionamiento estable ante cambios de temperatura y una integración mecánica práctica. En este artículo, explicaré las principales consideraciones de ingeniería de nuestra solución de articulación para robots de exterior, incluido el módulo de articulación armónica, el sensor de par integrado, la protección IP65, la lubricación para bajas temperaturas, la protección de la salida de cables y la integración mecánica, basándome en nuestra experiencia con aplicaciones robóticas de exterior, como la instalación de paneles solares, la construcción y los robots de limpieza.
 Reductor RV para posicionadores de soldadura: selección y cálculo de par para aplicaciones de soldadura de alta capacidadSeleccionar el reductor RV adecuado para un posicionador de soldadura requiere más que simplemente adaptar el reductor al peso de la pieza de trabajo. Un posicionador de soldadura de alta capacidad debe proporcionar suficiente par de salida, alta rigidez torsional, rotación estable a baja velocidad, posicionamiento preciso y un rendimiento fiable durante la aceleración, la deceleración y la inversión de giro. En este artículo, explicamos cómo seleccionar un reductor RV y un servomotor para un posicionador de soldadura mediante el cálculo de la velocidad de salida, la relación de reducción, la inercia de la pieza de trabajo, el par de carga gravitacional, el par de aceleración, el par del motor y el par máximo. También se utiliza un ejemplo práctico de un posicionador de soldadura de 500 kg para mostrar cómo estos parámetros afectan a la selección del reductor RV.
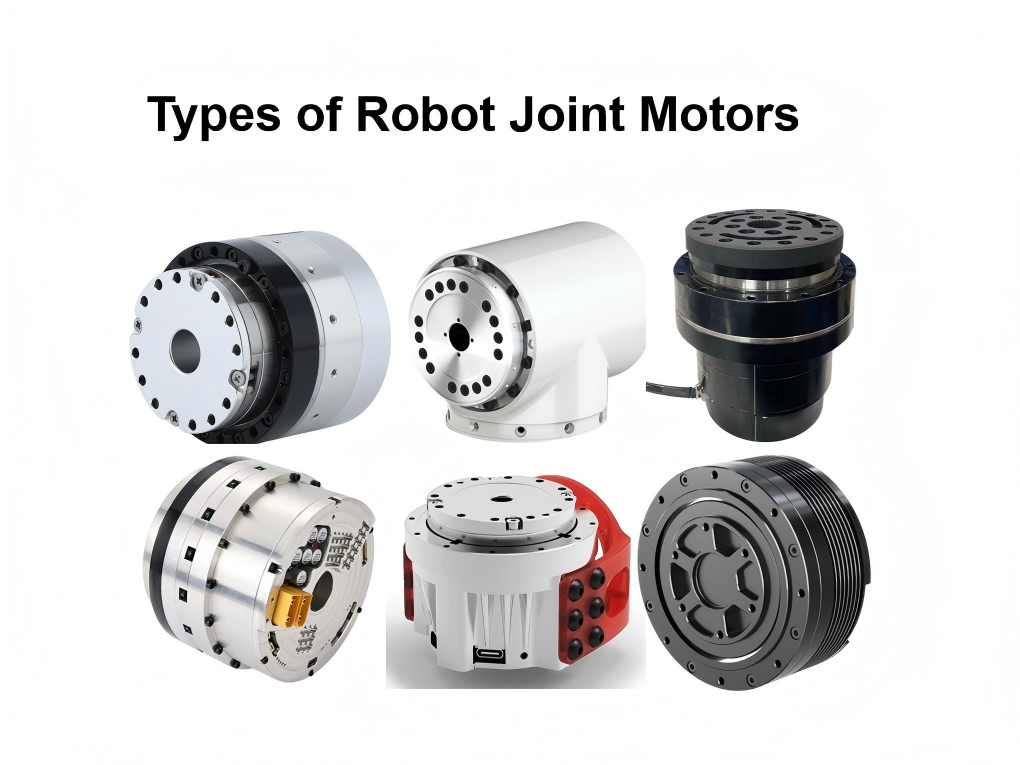
 Tipos de motores de articulación robótica: selección de modelos, ventajas y desventajasLos motores de articulación robótica son uno de los componentes clave que determinan el rendimiento, la precisión, la eficiencia y la capacidad de carga de un robot. Según la aplicación, las articulaciones robóticas pueden utilizar tecnologías de accionamiento eléctricas, hidráulicas, neumáticas u otras. Entre ellas, las soluciones de accionamiento eléctrico se han convertido en la opción predominante para los robots modernos, especialmente los robots humanoides, los robots industriales, los robots colaborativos y los robots móviles. Los motores eléctricos de articulación robótica pueden subdividirse según sus métodos de transmisión, incluidas las soluciones de transmisión armónica, reductor planetario, reductor cicloidal, husillo de bolas y accionamiento directo. Cada tipo tiene sus propias ventajas y desventajas en cuanto a precisión, densidad de par, eficiencia, resistencia a impactos, tamaño, coste y capacidad de retroaccionamiento. Comprender estas diferencias es esencial para seleccionar el motor de articulación robótica adecuado para una aplicación específica.
- harmonic gear
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- precision transmission
- robot joint
- joint motors
- harmonic
- small
- harmonic gear robotic
- 90
- dexterous hands
- robotic joint
- humanoid robot
- actuator
- robot joint motors
- joint actuator
- joint actuators
- robotic arm
- integrated joint module
- fabricante de motores para articulaciones de robots
- motor de articulación robótica