







Actuador de transmisión planetaria para motores de cubo de rueda de AGV: resolución de los desafíos de par, radio de giro e integración de la transmisión
Hola a todos, soy Theodore Li, Director Técnico de HONPINE. Hoy me gustaría presentar cómo losactuadores de accionamiento planetariopueden utilizarse en sistemas demotores de cubo de rueda para AGVy, lo que es más importante, qué problemas prácticos de ingeniería pueden resolver.
A medida que los AGV y AMR se utilizan cada vez más en fábricas inteligentes, almacenes, centros logísticos y líneas de producción automatizadas, los requisitos de sus sistemas de accionamiento de ruedas son cada vez más exigentes. Un AGV necesita suficiente par en las ruedas para arrancar con una carga pesada, subir rampas, acelerar suavemente y funcionar de forma fiable durante paradas y cambios de sentido frecuentes. Al mismo tiempo, el sistema de accionamiento completo debe mantenerse compacto, ya que el espacio disponible dentro del chasis de un AGV suele ser muy limitado.
Según mi experiencia en transmisión de precisión y control de movimiento, uno de los desafíos más importantes es el desajuste entre las características de funcionamiento de un motor eléctrico y los requisitos reales de una rueda de AGV. El motor puede funcionar eficientemente a una velocidad relativamente alta, mientras que la rueda requiere una velocidad mucho menor y un par significativamente más elevado.
Aquí es donde un actuador de accionamiento planetarioresulta particularmente útil. Al combinar un motor con un mecanismo de reducción planetaria y, según la arquitectura del sistema, componentes de realimentación, frenado y otros componentes de accionamiento, el actuador puede convertir la salida del motor de alta velocidad en el movimiento de baja velocidad y alto par requerido en la rueda.
En este artículo explicaré la relación de ingeniería entre el actuador de accionamiento planetario y el motor de cubo de rueda para AGV, incluidos el par de rueda, la relación de reducción, la capacidad de ascenso, el radio de giro, los sistemas de accionamiento directo y los actuadores de accionamiento armónico.
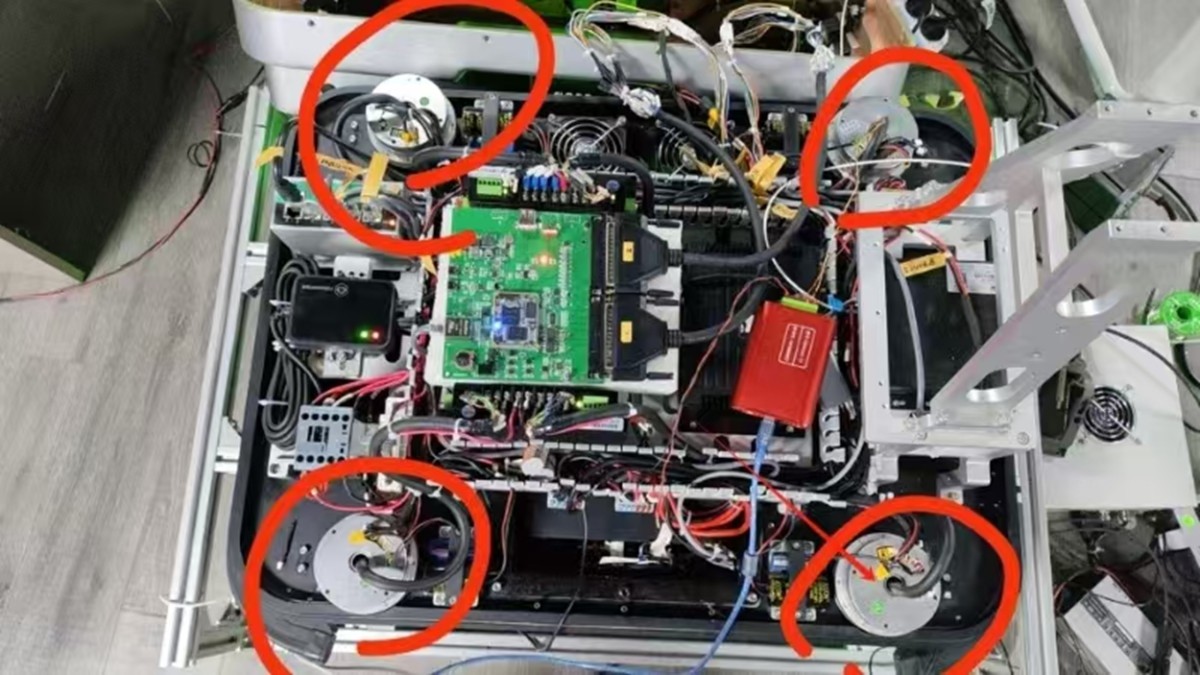
¿Qué es un motor de cubo de rueda para AGV?
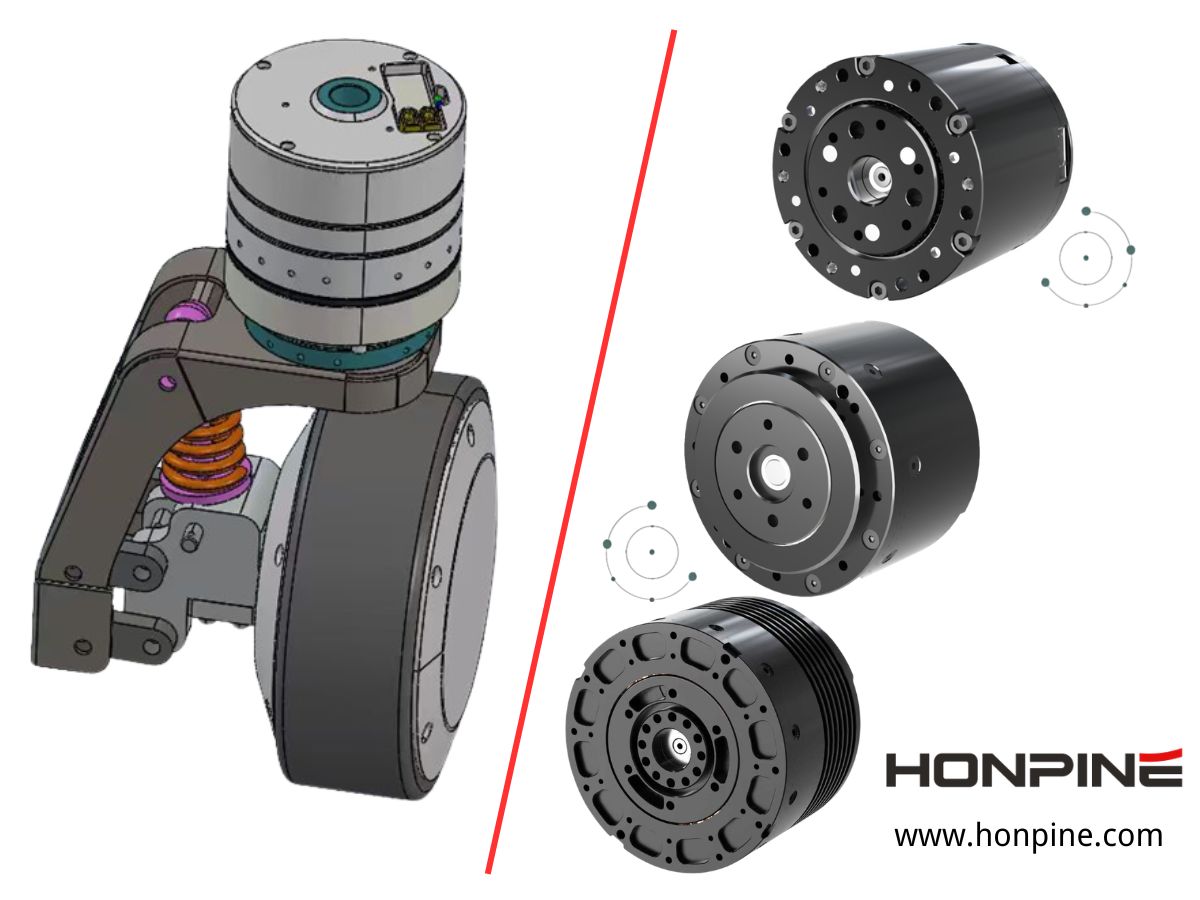
Un motor de cubo de rueda para AGV es un sistema de accionamiento en el que el motor se sitúa cerca de la rueda motriz y proporciona la potencia mecánica necesaria para mover el vehículo. Según la arquitectura del vehículo, el motor puede instalarse directamente dentro de la rueda o conectarse a ella mediante una caja reductora.
A primera vista, el principio parece sencillo. Sin embargo, al diseñar un sistema de accionamiento real para AGV, deben considerarse simultáneamente muchos requisitos. El motor debe generar suficiente par para acelerar el AGV, superar la resistencia a la rodadura, subir pendientes y transportar la carga útil requerida. Al mismo tiempo, debe funcionar eficientemente en un amplio rango de velocidades y ser lo suficientemente compacto para caber dentro del chasis del vehículo.
Esto crea un problema fundamental de ingeniería: la velocidad de funcionamiento óptima del motor suele ser mucho mayor que la velocidad requerida para la rueda del AGV.
Por ejemplo, un motor eléctrico puede funcionar eficientemente a varios miles de revoluciones por minuto, mientras que la rueda del AGV puede necesitar solo unos pocos cientos de revoluciones por minuto. Si conectamos el motor directamente a la rueda, este debe generar un par relativamente alto a baja velocidad. En muchos casos, esto da como resultado un motor más grande, mayor demanda de corriente, mayor carga térmica y más espacio de instalación.
Un actuador de accionamiento planetario proporciona otro enfoque al colocar una transmisión reductora entre el motor y la rueda.
¿Por qué un motor de cubo de rueda para AGV necesita un actuador de accionamiento planetario?
Adaptación de la velocidad del motor a la velocidad de la rueda
El primer problema que debemos resolver es la diferencia entre la velocidad del motor y la velocidad de la rueda.
La relación puede expresarse como:
n_w = n_m / i
donde n_w es la velocidad de la rueda, n_m es la velocidad del motor e i es la relación de reducción de la caja de engranajes planetaria.
Cuando seleccionamos una relación de reducción adecuada, el motor puede funcionar más cerca de su rango de velocidad eficiente, mientras la rueda gira a la velocidad menor requerida por el AGV.
Esto es especialmente importante para los sistemas de tracción de AGV porque el vehículo normalmente requiere una velocidad de rueda relativamente baja, pero un alto par de rueda. En lugar de exigir al motor que genere directamente todo el par de rueda requerido, podemos utilizar la transmisión planetaria para convertir la salida del motor de alta velocidad y menor par en una salida de rueda de menor velocidad y mayor par.
Desde una perspectiva de ingeniería, esto nos ofrece mayor libertad al seleccionar el motor. Podemos optimizar el motor y la caja de engranajes como un sistema completo de transmisión de potencia, en lugar de intentar que el propio motor cumpla todos los requisitos del extremo de rueda.
Aumento del par en el extremo de rueda sin simplemente incrementar el tamaño del motor
El par de rueda es uno de los parámetros más importantes de un sistema de accionamiento para AGV.
Una relación simplificada es:
T_w = T_m × i × η
donde T_w es el par de rueda, T_m es el par del motor, i es la relación de reducción y η es la eficiencia de transmisión.
Por lo tanto, la caja de engranajes planetaria proporciona multiplicación mecánica del par. Esto permite que un motor relativamente compacto genere un par sustancialmente mayor en la rueda.
La ventaja se vuelve más evidente cuando un AGV necesita transportar una carga pesada. Durante el arranque, la aceleración, el ascenso o la superación de aumentos temporales de la resistencia a la rodadura, la rueda puede requerir considerablemente más par del que el motor puede proporcionar eficientemente por sí solo.
En esta situación, el actuador de accionamiento planetario puede ayudarnos a lograr el par requerido en el extremo de rueda sin simplemente aumentar el diámetro y el peso del motor.
Cómo afecta el diámetro de la rueda al par de accionamiento del AGV
Cuando analizo los sistemas de accionamiento de ruedas para AGV con ingenieros, el diámetro de la rueda es otro parámetro que merece una atención cuidadosa.
La fuerza de tracción generada en el suelo puede calcularse aproximadamente como:
F_t = T_w / r
donde F_t es la fuerza de tracción disponible, T_w es el par de rueda y r es el radio efectivo de la rueda.
Esto significa que una rueda más grande presenta varias ventajas, incluida una mayor distancia libre al suelo y una mejor capacidad para superar pequeñas irregularidades del piso. Sin embargo, una rueda más grande también requiere un mayor par de rueda para generar la misma fuerza de tracción.
Por ejemplo, si un AGV requiere una determinada fuerza de tracción, aumentar el radio de la rueda incrementa proporcionalmente el par de rueda requerido.
Por este motivo, recomiendo considerar conjuntamente el diámetro de rueda, la carga útil, la pendiente, la aceleración, las características del motor y la relación de la caja de engranajes, en lugar de seleccionar el motor de rueda de forma independiente.
Un actuador de accionamiento planetario correctamente seleccionado nos permite adaptar las características del motor al diámetro real de la rueda y a los requisitos de funcionamiento del vehículo.
Resolución de problemas de arranque con carga pesada
El arranque suele ser más exigente que la conducción en estado estable.
Cuando un AGV arranca desde el reposo, el sistema de accionamiento debe superar la resistencia a la rodadura y la fuerza de aceleración. Si el vehículo funciona en una pendiente, también debe superar el componente gravitacional que actúa en contra del vehículo.
La fuerza de tracción requerida puede estimarse como:
F_required = mg sinθ + C_rr mg cosθ + ma
donde m es la masa total del AGV incluida la carga útil, g es la aceleración gravitacional, θ es el ángulo de la pendiente, C_rr es el coeficiente de resistencia a la rodadura y a es la aceleración.
El par de rueda correspondiente es:
T_w,required = F_required × r
Este cálculo explica un problema que vemos a menudo en aplicaciones prácticas de AGV. Un sistema de accionamiento puede funcionar bien cuando el vehículo está vacío, pero su rendimiento de arranque puede cambiar significativamente cuando el AGV transporta su carga útil máxima.
Un actuador de accionamiento planetario proporciona multiplicación de par en la rueda, lo que facilita alcanzar el par de arranque requerido sin utilizar un motor excesivamente grande.
Por esta razón, al evaluar un sistema de accionamiento de rueda para AGV, no recomendaría considerar únicamente la potencia nominal del motor. El par máximo de rueda, el par de arranque, los requisitos de aceleración y las condiciones reales de carga son igualmente importantes.
Mejora de la capacidad de ascenso de AGV
Los AGV que operan en fábricas e instalaciones logísticas pueden encontrarse con rampas, plataformas de carga, umbrales o pisos irregulares. Cuando el vehículo sube una pendiente, parte de su fuerza motriz debe superar la gravedad.
Cuanto más pronunciada sea la pendiente y más pesado sea el vehículo, mayor será el par de rueda requerido.
Un actuador de accionamiento planetario ayuda aumentando el par disponible en el extremo de rueda, mientras mantiene un conjunto de motor relativamente compacto. Esto hace que la arquitectura sea particularmente atractiva cuando un AGV necesita tanto una alta capacidad de carga útil como un espacio limitado en el chasis.
Sin embargo, no recomendaría simplemente elegir la relación de reducción más alta posible.
Una relación de reducción excesivamente alta puede reducir la velocidad máxima de la rueda y también afectar la respuesta dinámica del vehículo. Por lo tanto, la relación de reducción debe seleccionarse según la velocidad del motor, el diámetro de rueda, la velocidad máxima del vehículo, el par continuo, el par máximo, la aceleración y el ciclo de trabajo.
El objetivo es encontrar el equilibrio correcto entre el par de rueda y la velocidad de rueda.
Relación entre el actuador de accionamiento planetario y el radio de giro del AGV
El rendimiento de giro es otra consideración importante en el diseño de AGV.
En un AGV de accionamiento diferencial, el vehículo cambia de dirección controlando de forma independiente las velocidades de las ruedas motrices izquierda y derecha. Una relación simplificada para el radio de giro es:
R = L × (v_L + v_R) / [2(v_R − v_L)]
donde R es el radio de giro, L es la distancia entre las trayectorias de contacto de las ruedas izquierda y derecha, y v_L y v_R son las velocidades respectivas de las ruedas.
Cuando las dos ruedas giran a velocidades diferentes, el AGV sigue una trayectoria curva. Si las ruedas izquierda y derecha giran a velocidades iguales en sentidos opuestos, el radio de giro teórico puede aproximarse a cero.
Hay un punto importante aquí que a veces se malinterpreta: el actuador de accionamiento planetario por sí mismo no determina el radio de giro del AGV.
El radio de giro real viene determinado principalmente por la arquitectura mecánica del AGV, la disposición de las ruedas, la distancia entre ejes o el ancho de vía, el ángulo de dirección y la estrategia de control. El actuador de accionamiento planetario afecta al par y la velocidad disponibles de la rueda, lo que determina si el sistema de accionamiento puede lograr de forma precisa y fiable la diferencia de velocidad de rueda requerida.
Para los AGV que requieren un radio de giro pequeño, giro de radio cero o funcionamiento frecuente hacia adelante y hacia atrás, el actuador de accionamiento también debe soportar inversiones repetidas de par y cambios dinámicos de carga.
Por lo tanto, cuando analizamos el radio de giro de un AGV, debemos considerar el sistema de accionamiento completo en lugar de observar únicamente la caja de engranajes.
Actuador de accionamiento planetario frente a motor de rueda de accionamiento directo
Un motor de rueda de accionamiento directo elimina la etapa de reducción mecánica. El motor acciona directamente la rueda, por lo que no existe holgura de la caja de engranajes ni una etapa adicional de transmisión mecánica.
Esta arquitectura tiene ventajas claras. La estructura mecánica puede ser relativamente simple, y la ausencia de una caja de engranajes elimina el desgaste de engranajes y la holgura de transmisión.
Sin embargo, el motor debe generar directamente el par de rueda requerido.
Como las ruedas de AGV suelen requerir un par relativamente alto a baja velocidad, un sistema de accionamiento directo puede requerir un motor más grande con mayor capacidad de par continuo. El motor también puede necesitar una estructura electromagnética más grande y mayor capacidad térmica.
Esto crea un conflicto común de diseño entre el tamaño del motor y el espacio disponible en el chasis.
Un actuador de accionamiento planetario adopta un enfoque diferente. En lugar de exigir que el propio motor genere todo el par de rueda, la caja de engranajes planetaria aumenta el par de salida mientras reduce la velocidad del motor a una velocidad de rueda adecuada.
Para aplicaciones de tracción de AGV, en general considero que la arquitectura planetaria ofrece un equilibrio práctico entre densidad de par, eficiencia, tamaño mecánico, durabilidad y coste del sistema.
El accionamiento directo puede seguir siendo una solución excelente cuando las principales prioridades son una eficiencia extremadamente alta, una mecánica simple o características específicas del motor a baja velocidad. La elección correcta depende del diseño real del AGV.
Actuador de accionamiento planetario frente a actuador de accionamiento armónico
Las transmisiones planetarias y armónicas tienen características mecánicas diferentes, por lo que debemos seleccionarlas según la función del actuador.
Un actuador de accionamiento armónico es conocido por su holgura muy baja, altas relaciones de reducción, construcción compacta y alta precisión de posicionamiento. Estas características hacen que la transmisión armónica sea muy atractiva para articulaciones robóticas, ejes rotativos de precisión, plataformas de cámaras y otras aplicaciones donde la precisión de posicionamiento angular es un requisito principal.
Una rueda de tracción de AGV funciona bajo un conjunto diferente de condiciones.
El accionamiento de la rueda puede experimentar aceleraciones y desaceleraciones repetidas, cambios repentinos de carga en la rueda, impactos del suelo, deslizamiento de la rueda e inversiones frecuentes de par. Por lo tanto, la transmisión debe proporcionar una alta capacidad de par y, al mismo tiempo, mantener un funcionamiento estable durante un gran número de ciclos repetidos.
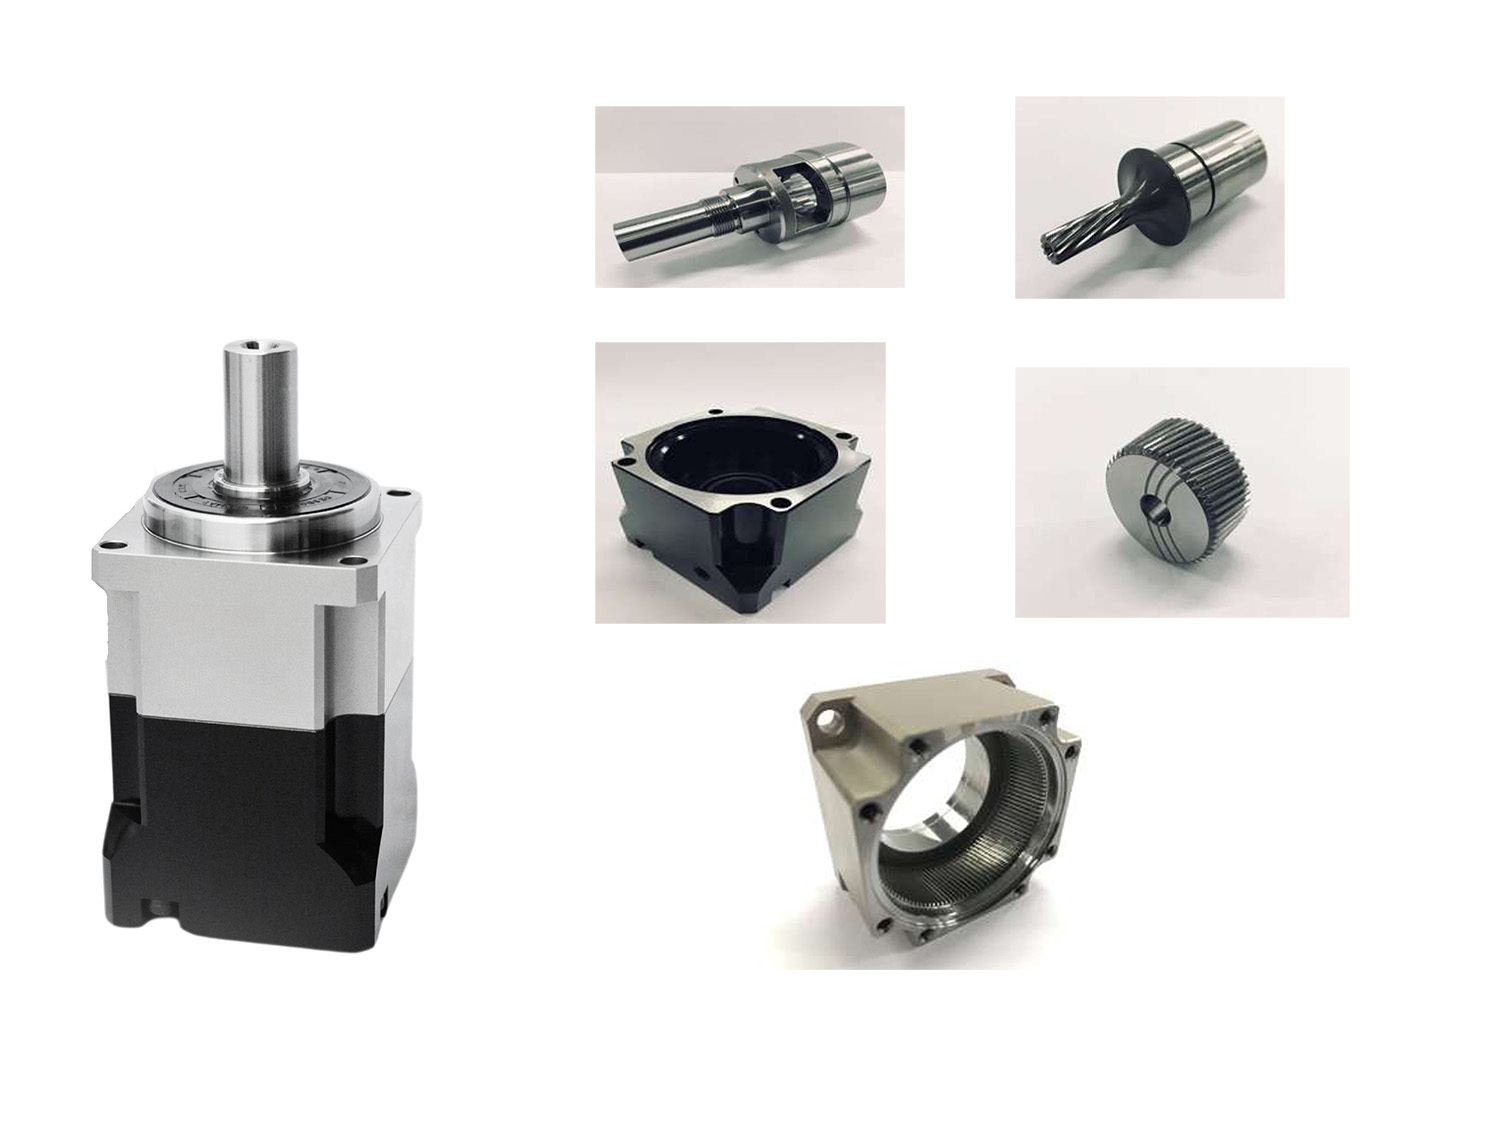
Para este tipo de aplicación de tracción, una caja de engranajes planetaria suele ser una opción más práctica debido a su alta densidad de par, transmisión eficiente, distribución de carga mediante múltiples engranajes planetarios y capacidad para manejar un alto par de salida en un conjunto compacto.
Esto no significa que una transmisión planetaria sea universalmente mejor que una transmisión armónica. Están diseñadas para resolver problemas diferentes.
En un AGV, normalmente consideraría una transmisión planetaria para el eje de tracción, mientras que una transmisión armónica puede considerarse para un eje de dirección de precisión cuando el mecanismo de dirección requiere una holgura muy baja y un posicionamiento angular preciso.
Por qué la transmisión planetaria funciona bien para la tracción de AGV
Alta densidad de par
La estructura de engranajes planetarios distribuye la carga transmitida entre múltiples engranajes planetarios. Esto permite que una caja de engranajes relativamente compacta maneje un par significativo.
Para los accionamientos de ruedas de AGV, donde el espacio de instalación es limitado pero los requisitos de par de rueda pueden ser altos, esta es una de las principales ventajas de la transmisión planetaria.
Desde una perspectiva de diseño mecánico, la capacidad de obtener un alto par de salida de un conjunto compacto es particularmente valiosa cuando la caja de engranajes debe instalarse cerca de la rueda.
Instalación compacta
Además del sistema de accionamiento, el chasis de un AGV suele contener baterías, controladores, sensores, equipos de seguridad, sistemas de comunicación y estructuras mecánicas.
Esto significa que cada milímetro de espacio de instalación puede resultar importante.
Un actuador de accionamiento planetario integrado puede reunir varios componentes de accionamiento en un conjunto más compacto, en lugar de requerir que el motor, la caja de engranajes, el codificador, el freno y las estructuras de montaje se diseñen como unidades completamente independientes.
Esto puede proporcionar a los fabricantes de AGV mayor libertad al diseñar el chasis y el conjunto de rueda.
Alta eficiencia de transmisión
Las cajas de engranajes planetarias pueden proporcionar una alta eficiencia de transmisión cuando están correctamente diseñadas y adaptadas al motor y a las condiciones de funcionamiento.
Para AGV que operan durante largos periodos, la eficiencia de transmisión afecta directamente al consumo de energía y al aprovechamiento de la batería.
Un sistema de accionamiento altamente eficiente puede reducir pérdidas de energía innecesarias y ayudar al vehículo a aprovechar mejor la capacidad disponible de su batería.
Gestión de cambios de carga repetidos
Las ruedas motrices de AGV aceleran, desaceleran, se detienen, invierten el sentido y cambian de dirección con frecuencia.
Por lo tanto, la transmisión debe manejar variaciones repetidas de par, en lugar de solo una carga constante.
La arquitectura planetaria es adecuada para aplicaciones que requieren una combinación de capacidad de par continuo y par máximo de corta duración.
Por qué un actuador de accionamiento planetario integrado puede ser mejor que una caja de engranajes independiente
Un sistema de accionamiento tradicional para AGV puede utilizar un motor, una caja de engranajes planetaria independiente, un codificador, un freno, un soporte de montaje y otros componentes.
Este enfoque proporciona flexibilidad, pero también crea múltiples interfaces mecánicas y eléctricas.
Un actuador de accionamiento planetario integrado puede reunir varios de estos componentes en un conjunto de movimiento diseñado como una sola unidad. Esto puede simplificar la integración mecánica y reducir la cantidad de adaptación entre componentes individuales necesaria durante el desarrollo del vehículo.
El valor de la integración resulta particularmente claro cuando un fabricante de AGV desarrolla una plataforma compacta de accionamiento de ruedas y necesita coordinar las dimensiones generales, la interfaz de montaje, el tendido de cables, la posición del codificador, la configuración del freno y la conexión de la rueda.
En lugar de tratar el motor y la caja de engranajes como productos separados, el actuador pasa a formar parte de la arquitectura general de movimiento del vehículo.
Este enfoque también puede facilitar el desarrollo de diferentes plataformas de AGV basadas en una arquitectura de accionamiento común.
Cómo seleccionar un actuador de accionamiento planetario para un AGV
Cuando selecciono un actuador de accionamiento planetario para una aplicación de AGV, no recomendaría comenzar únicamente por la relación de la caja de engranajes.
El primer paso es determinar la masa total en movimiento, incluido el propio AGV y la carga útil máxima. Después debemos considerar la velocidad máxima requerida, la aceleración, el ángulo de pendiente, el diámetro de rueda, el número de ruedas motrices, la resistencia a la rodadura y el ciclo de trabajo operativo.
El requisito de par de rueda debe calcularse a partir de la fuerza de tracción real, en lugar de seleccionar la caja de engranajes únicamente según la potencia nominal del motor.
La relación entre los parámetros principales puede resumirse de la siguiente manera:
Estos parámetros siempre deben considerarse conjuntamente.
Una caja de engranajes con una relación de reducción alta puede proporcionar un excelente par de salida, pero limitar la velocidad máxima de la rueda. Una rueda más grande puede mejorar la distancia libre al suelo, pero aumentar el par de rueda requerido. Un motor más grande puede proporcionar más par, pero consumir un valioso espacio de instalación.
Por esta razón, el actuador de accionamiento planetario debe seleccionarse como parte del sistema completo de accionamiento de rueda del AGV, y no como una caja de engranajes aislada.
Ejemplo: estimación del par de rueda para un AGV
Consideremos un ejemplo simplificado.
Supongamos que un AGV tiene una masa total de 1,000 kg, incluida la carga útil. El vehículo utiliza cuatro ruedas motrices, cada una con un radio efectivo de rueda de 0.1 m. Supongamos que el AGV necesita subir una pendiente del 5% mientras acelera.
La fuerza de tracción requerida puede estimarse considerando la resistencia gravitacional, la resistencia a la rodadura y la fuerza de aceleración:
F_required = mg sinθ + C_rr mg cosθ + ma
Por ejemplo, si suponemos un coeficiente de resistencia a la rodadura de 0.015 y una aceleración de 0.3 m/s², la fuerza total de tracción es aproximadamente 935 N en estas condiciones simplificadas.
Con cuatro ruedas motrices cargadas por igual, el requisito medio de tracción por rueda sería aproximadamente:
935 / 4 ≈ 234 N
El par de rueda correspondiente sería:
T_w = 234 × 0.1 ≈ 23.4 N·m
Este es el par de rueda antes de aplicar un factor de seguridad de ingeniería o de considerar la transferencia dinámica de carga, la fricción de los neumáticos, las pérdidas de la transmisión y otras condiciones reales.
Si la caja de engranajes planetaria tiene una relación de reducción de 20:1 y una eficiencia de transmisión supuesta del 90%, el par de motor correspondiente requerido para generar este par de rueda sería aproximadamente:
T_m = 23.4 / (20 × 0.9) ≈ 1.3 N·m
Este ejemplo sencillo demuestra la razón básica para utilizar un actuador de accionamiento planetario. En lugar de requerir que el motor produzca directamente más de 23 N·m a baja velocidad, la reducción planetaria permite convertir un par de motor mucho menor en el par de rueda requerido.
En un diseño real de AGV, también tendríamos que considerar factores de seguridad, fricción entre neumático y suelo, distribución de carga en las ruedas, voltaje de batería, límites térmicos del motor, par máximo de la caja de engranajes, perfil de aceleración y cargas de impacto transitorias.
Tracción planetaria y dirección armónica: una arquitectura práctica para AGV
Para algunos AGV y AMR avanzados, no considero que sea necesario elegir una única tecnología de transmisión para cada eje.
Una arquitectura más práctica puede consistir en utilizar un actuador de accionamiento planetario para la rueda de tracción y un actuador de accionamiento armónico para el mecanismo de dirección.
El actuador planetario gestiona la función de accionamiento de rueda de alto par, incluida la aceleración, el ascenso y la tracción continua. El actuador armónico puede utilizarse en el eje de dirección cuando se requiere un posicionamiento angular preciso y baja holgura.
Esto permite que cada tecnología de transmisión desempeñe la función para la que es mecánicamente adecuada.
Por ejemplo, un AGV con dirección en las cuatro ruedas puede requerir que el eje de dirección controle con precisión la orientación de la rueda, mientras que el eje de tracción requiere alto par y un funcionamiento continuo eficiente.
En un sistema de este tipo, el actuador de tracción planetario y el actuador de dirección armónico pueden complementarse entre sí en lugar de competir entre sí.
Actuador de accionamiento planetario para aplicaciones de AGV y AMR
Los mismos principios de ingeniería se aplican a los AMR.
Una rueda motriz de AMR debe proporcionar suficiente par para la aceleración, el transporte de carga útil, el ascenso por rampas y los cambios frecuentes de dirección. Al mismo tiempo, el sistema de accionamiento debe caber dentro de una plataforma móvil compacta.
Esto hace que los actuadores de accionamiento planetario sean adecuados para diversas arquitecturas de robots móviles, incluidos AMR de accionamiento diferencial, carretillas elevadoras autónomas, robots de transporte para almacenes, plataformas móviles y otros equipos automatizados de manipulación de materiales.
El diseño específico del actuador depende de si el vehículo utiliza accionamiento diferencial, accionamiento de dirección, accionamiento omnidireccional, ruedas Mecanum u otra configuración de ruedas.
Para cada arquitectura, el motor, la relación de reducción planetaria, el diámetro de rueda, el par de salida, la velocidad de rueda y la estrategia de control deben evaluarse como un solo sistema.
¿Qué problemas resuelve realmente un actuador de accionamiento planetario?
Cuando analizo un actuador de accionamiento planetario desde la perspectiva de la ingeniería de AGV, su valor no consiste simplemente en añadir una caja de engranajes a un motor de rueda.
El punto más importante es que resuelve simultáneamente varios problemas a nivel de sistema.
Aborda el desajuste entre la alta velocidad del motor y la baja velocidad de la rueda. Aumenta el par en el extremo de rueda cuando el AGV necesita arrancar con una carga útil pesada o subir una pendiente. Ayuda a resolver el conflicto entre el tamaño del motor y el espacio limitado del chasis. Proporciona una arquitectura de transmisión capaz de manejar aceleraciones, desaceleraciones, inversiones de sentido y cargas de rueda variables repetidas. También puede ayudar a integrar el motor, la transmisión planetaria, la realimentación, el freno y las interfaces mecánicas en un conjunto de accionamiento compacto.
En otras palabras, el actuador de accionamiento planetario no es simplemente un componente de transmisión. Cuando está correctamente diseñado, se convierte en una parte importante del sistema general de movimiento del AGV.
Enfoque de HONPINE para el desarrollo de actuadores de accionamiento planetario
En HONPINE, nos centramos en soluciones de transmisión de precisión y movimiento para automatización industrial y aplicaciones de robots móviles.
Al desarrollar un actuador de accionamiento planetario para un AGV o AMR, considero que el punto más importante es comenzar con los requisitos reales del vehículo, en lugar de seleccionar primero una caja de engranajes.
Las características del motor, la relación de reducción, el par de salida, la velocidad de rueda, el diámetro de rueda, la configuración del codificador, los requisitos de freno, las dimensiones de instalación y la interfaz mecánica deben considerarse conjuntamente.
Nuestro objetivo no es simplemente aumentar el par de la caja de engranajes. El objetivo más importante es adaptar el motor, la transmisión planetaria, el sistema de realimentación y los requisitos del extremo de rueda para que el sistema de accionamiento completo funcione de manera eficiente y fiable.
Para los fabricantes de AGV que necesitan un alto par de rueda en un espacio de instalación compacto, un actuador de accionamiento planetario puede proporcionar una solución práctica entre una arquitectura convencional de motor y caja de engranajes independientes y un motor de accionamiento directo más grande.
Conclusión
Desde mi perspectiva como ingeniero de sistemas de movimiento, diseñar un sistema de accionamiento de rueda para AGV no consiste simplemente en seleccionar un motor con suficiente potencia.
El par de rueda, el diámetro de rueda, la velocidad del vehículo, la aceleración, la carga útil, la capacidad de ascenso, el radio de giro, el espacio de instalación, el rendimiento térmico y el ciclo de trabajo operativo están estrechamente relacionados.
Un motor de rueda de accionamiento directo puede proporcionar una arquitectura mecánica simple y eliminar la holgura de la caja de engranajes, pero puede requerir un motor más grande cuando se necesita un alto par a baja velocidad de rueda.
Un actuador de accionamiento armónico proporciona una excelente precisión de posicionamiento y una holgura muy baja, lo que lo hace atractivo para aplicaciones de dirección de precisión y articulaciones robóticas. Sin embargo, no es necesariamente la primera opción para una rueda de tracción que experimenta impactos repetidos e inversiones de alto par.
Un actuador de accionamiento planetario proporciona una solución equilibrada para muchas aplicaciones de tracción de AGV y AMR. Al adaptar la alta velocidad del motor a una menor velocidad de rueda y multiplicar el par del motor en la rueda, puede ayudar a lograr una alta densidad de par, instalación compacta, transmisión eficiente y un rendimiento fiable de arranque y ascenso.
Para los fabricantes de AGV, la pregunta clave no es simplemente si utilizar una caja de engranajes planetaria. La pregunta más importante es si el motor, la transmisión planetaria, el codificador, el freno, la interfaz de rueda y los requisitos de control se han diseñado como un sistema de accionamiento completo.
Cuando se adapta correctamente a la carga útil, el diámetro de rueda, la velocidad, el par y el ciclo de trabajo del AGV, un actuador de accionamiento planetario puede convertirse en una parte importante de una arquitectura de accionamiento de rueda para AGV compacta, eficiente y fiable.
Gracias por leer. Espero que este análisis técnico le proporcione una comprensión más clara de por qué los actuadores de accionamiento planetario se consideran cada vez más para aplicaciones de accionamiento de ruedas de AGV y AMR.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Actuador de transmisión planetaria para motores de cubo de rueda de AGV: resolución de los desafíos de par, radio de giro e integración de la transmisiónHola a todos, soy Theodore Li, Director Técnico de HONPINE. Hoy me gustaría explicar cómo un actuador de transmisión planetaria puede resolver desafíos prácticos en los sistemas de motores de cubo de rueda para AGV. Los AGV y AMR requieren un par de rueda suficiente para el arranque con carga pesada, la aceleración, la subida de pendientes y los frecuentes cambios de dirección, mientras que el sistema de transmisión debe mantenerse lo suficientemente compacto para adaptarse al espacio limitado del chasis. Un actuador de transmisión planetaria combina un motor con un mecanismo de reducción planetaria para convertir la salida de alta velocidad del motor en el movimiento de menor velocidad y mayor par requerido en la rueda. En este artículo, analizaré la relación entre los actuadores de transmisión planetaria y los motores de cubo de rueda para AGV, incluidos el par, la relación de reducción, el diámetro de rueda, la capacidad de ascenso, el radio de giro, los sistemas de accionamiento directo y los actuadores de transmisión armónica.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Actuador de transmisión planetaria para motores de cubo de rueda de AGV: resolución de los desafíos de par, radio de giro e integración de la transmisiónHola a todos, soy Theodore Li, Director Técnico de HONPINE. Hoy me gustaría explicar cómo un actuador de transmisión planetaria puede resolver desafíos prácticos en los sistemas de motores de cubo de rueda para AGV. Los AGV y AMR requieren un par de rueda suficiente para el arranque con carga pesada, la aceleración, la subida de pendientes y los frecuentes cambios de dirección, mientras que el sistema de transmisión debe mantenerse lo suficientemente compacto para adaptarse al espacio limitado del chasis. Un actuador de transmisión planetaria combina un motor con un mecanismo de reducción planetaria para convertir la salida de alta velocidad del motor en el movimiento de menor velocidad y mayor par requerido en la rueda. En este artículo, analizaré la relación entre los actuadores de transmisión planetaria y los motores de cubo de rueda para AGV, incluidos el par, la relación de reducción, el diámetro de rueda, la capacidad de ascenso, el radio de giro, los sistemas de accionamiento directo y los actuadores de transmisión armónica.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Motor de accionamiento directo de eje hueco para posicionamiento de precisión de alta carga y automatización industrialEn la automatización de alta carga, el posicionamiento de precisión depende no solo del motor, sino también de la transmisión mecánica entre el motor y la carga. Un motor de accionamiento directo de eje hueco transmite el par directamente a la carga y proporciona un paso central para cables, líneas neumáticas y otros componentes. Esto lo convierte en una solución práctica para equipos de mecanizado CNC, fotovoltaicos, de baterías de litio, de inspección óptica y de semiconductores.
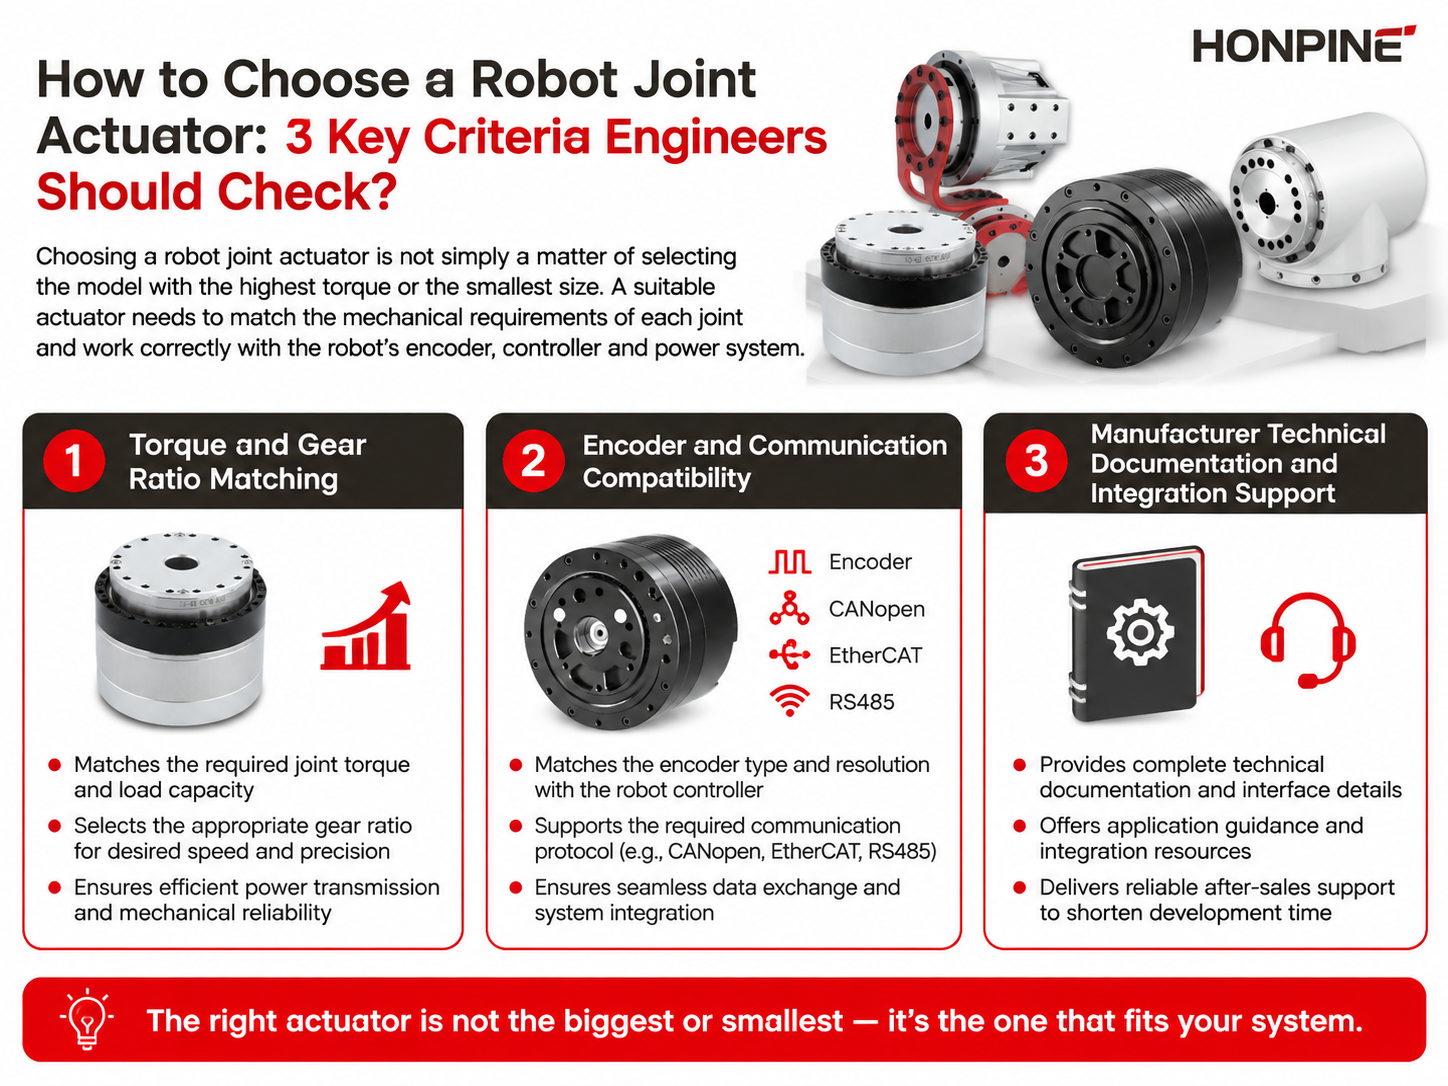
 Cómo elegir un actuador de articulación robótica: 3 criterios clave que los ingenieros deben comprobarElegir un actuador de articulación robótica es una decisión de ingeniería que afecta no solo al par y al rendimiento del movimiento, sino también a la estabilidad del control, la integración mecánica y el tiempo de desarrollo. Para robots industriales, robots colaborativos, robots humanoides y otros sistemas robóticos, el actuador adecuado debe ajustarse a los requisitos reales de cada articulación y, al mismo tiempo, ser compatible con el motor, el codificador, el controlador, la red de comunicación y la arquitectura de alimentación del robot. En este artículo, explicaré tres criterios clave que los ingenieros deben evaluar al seleccionar un actuador de articulación robótica: la correspondencia entre el par y la relación de transmisión, la compatibilidad del codificador y la comunicación, y la documentación técnica y el soporte de ingeniería del fabricante.
 Solución de articulación para robots de exterior: módulo de articulación armónica con sensor de par integradoHola a todos, soy Theodore Li, director técnico de HONPINE. A medida que los robots se desplazan más allá de los entornos controlados de fábrica, las aplicaciones robóticas de exterior están generando nuevos requisitos para el diseño de las articulaciones robóticas. La lluvia, el polvo, la humedad, las fluctuaciones de temperatura, las condiciones de baja temperatura y las cargas externas impredecibles pueden afectar al rendimiento de una articulación robótica en el campo. En estos entornos, una articulación debe ofrecer más que una rotación precisa. También necesita proporcionar una retroalimentación de par fiable, una protección ambiental adecuada, un funcionamiento estable ante cambios de temperatura y una integración mecánica práctica. En este artículo, explicaré las principales consideraciones de ingeniería de nuestra solución de articulación para robots de exterior, incluido el módulo de articulación armónica, el sensor de par integrado, la protección IP65, la lubricación para bajas temperaturas, la protección de la salida de cables y la integración mecánica, basándome en nuestra experiencia con aplicaciones robóticas de exterior, como la instalación de paneles solares, la construcción y los robots de limpieza.
- harmonic drive
- harmonic transmission
- planetary gearbox
- planetary gearboxes
- harmonic actuator
- honpine
- precision transmission
- harmonic drive actuators
- harmonic drive actuator
- harmonic
- small
- planetary gear
- planetary
- 90
- torque motor
- robotic joint
- actuator
- agv wheel
- agv wheel drive
- hub motor
- planetary actuator
- actuador de accionamiento planetario