







Solución de actuador de articulación robótica con transmisión armónica de alta precisión para codos robóticos
La articulación del codo robótico es una articulación de movimiento crítica que conecta el brazo superior y el antebrazo. Es principalmente responsable de la flexión y extensión del brazo, el ajuste de la postura y los cambios en la posición del efector final. En robots humanoides, robots colaborativos y brazos robóticos, la articulación del codo no solo debe soportar el par generado por las cargas del antebrazo y del efector final, sino también lograr un movimiento de alta precisión, rápido y estable dentro de un espacio de instalación limitado. Por lo tanto, las dimensiones estructurales, el par de salida, la precisión de posicionamiento, la rigidez, el juego y la respuesta dinámica de la articulación del codo afectan directamente al rango de movimiento, la precisión de control y la capacidad operativa del brazo robótico.
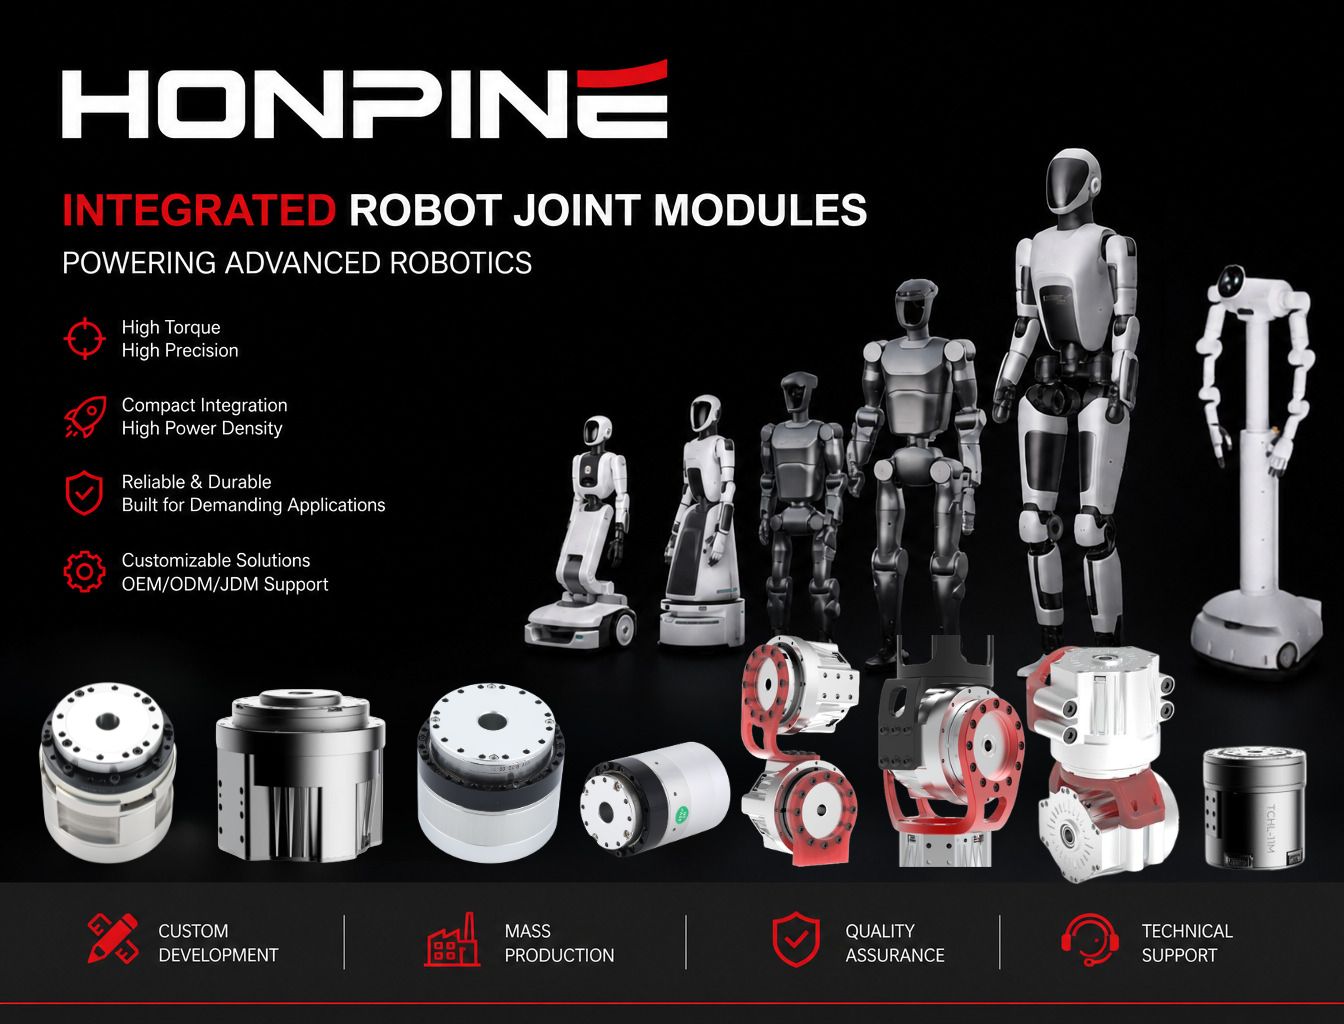
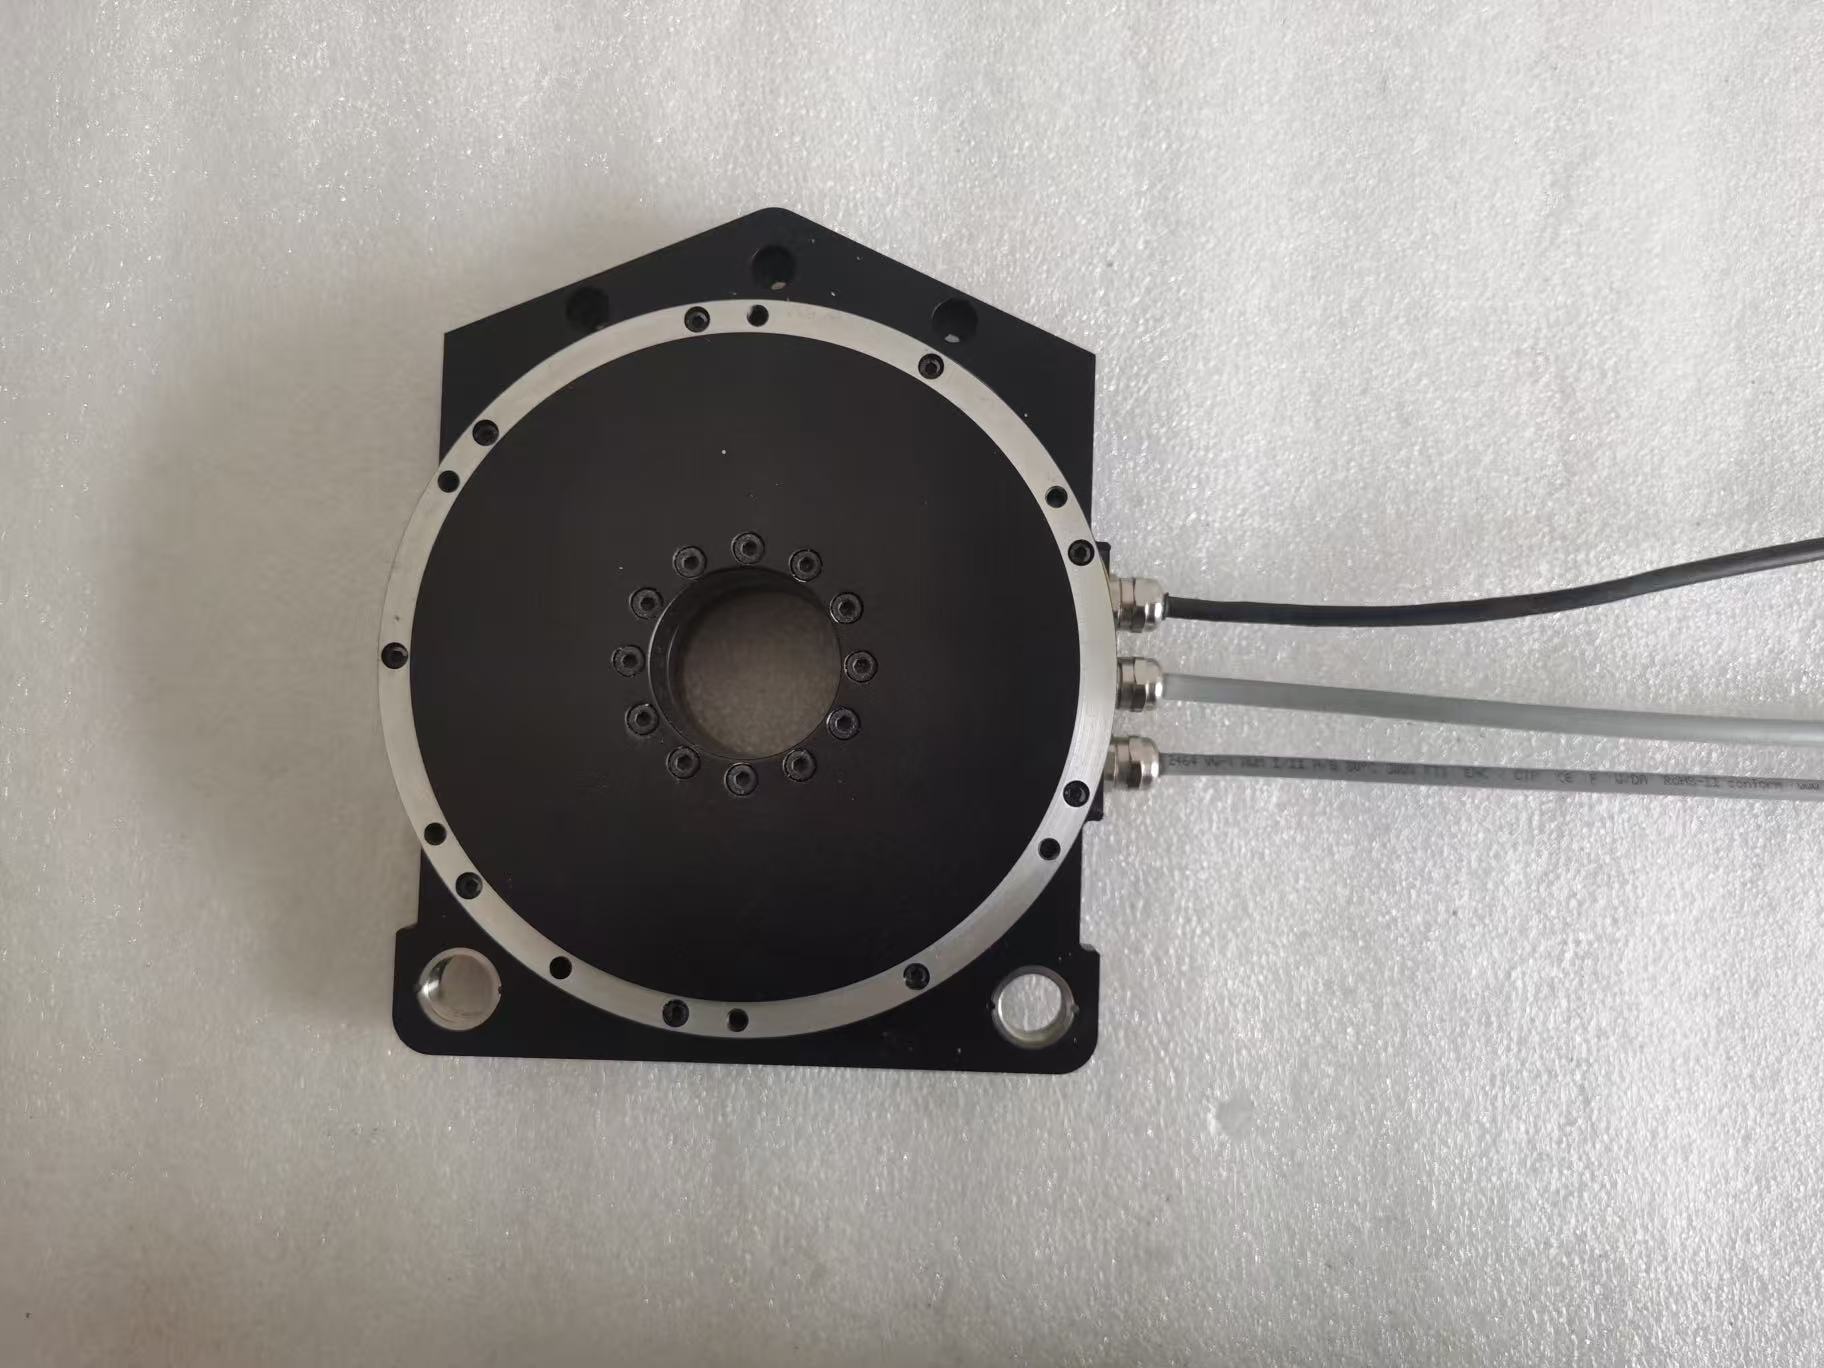
Unactuador de articulación robótica con reductor armónico integra componentes clave como un reductor armónico de alta precisión, un servomotor, un codificador de alta resolución, un freno y un sistema de control de accionamiento en una unidad compacta. Proporciona una alta relación de reducción, alta densidad de par y una estructura compacta dentro del espacio limitado disponible en un codo robótico, al tiempo que ofrece bajo juego, alta precisión de posicionamiento, alta rigidez y excelente repetibilidad.
Para robots humanoides, robots colaborativos y brazos robóticos de alta precisión, este diseño integrado puede reducir el tamaño de la articulación y la complejidad de integración del sistema, a la vez que simplifica el tendido de cables y las conexiones mecánicas. Esto permite que la articulación del codo mantenga un movimiento estable, rápido y controlable durante operaciones frecuentes de arranque y parada, ajustes de postura y movimientos de precisión.
Este artículo presenta tres modelos HONPINE para aplicaciones de articulaciones de codo robótico.
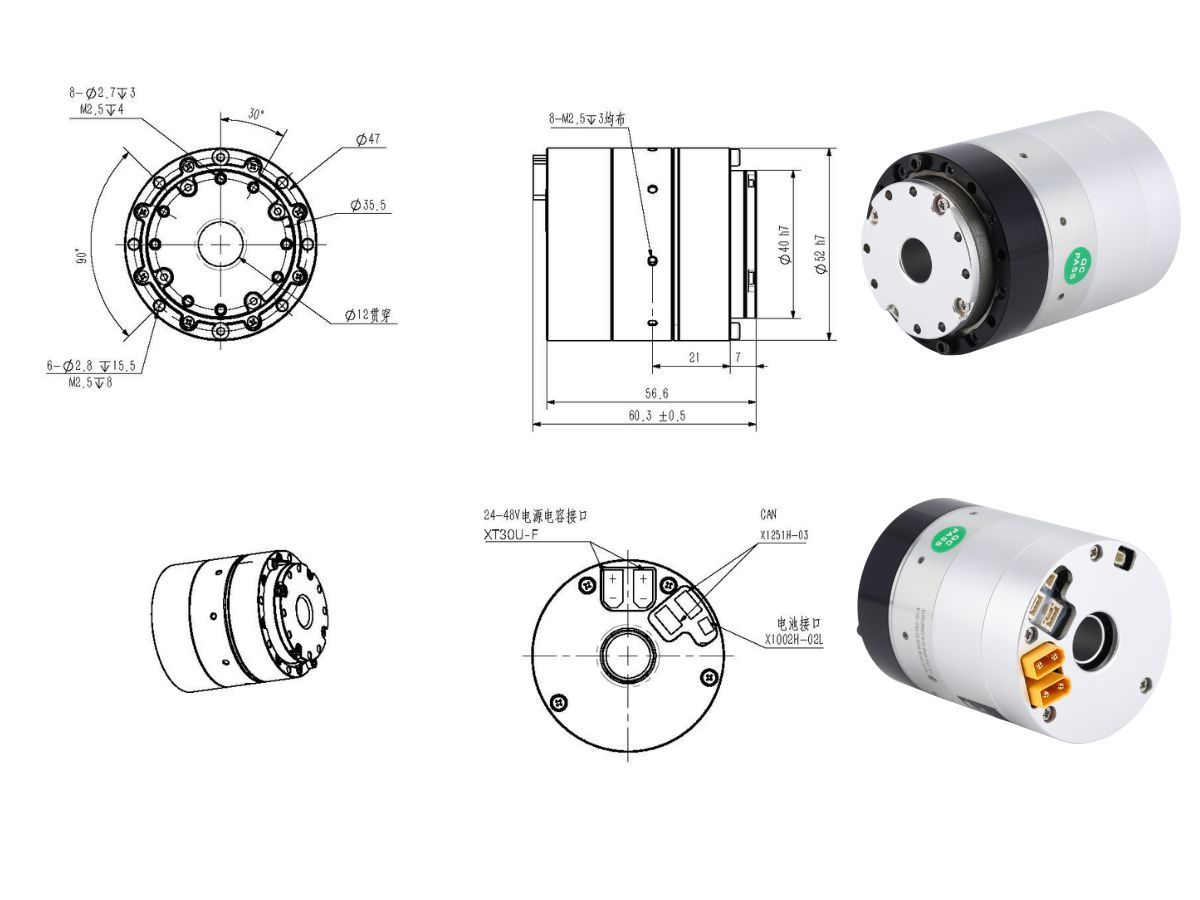
Serie HPJM (40–52)
El HPJM-RE40-52-PRO-XX es un módulo de articulación integrado de alto rendimiento de la Serie PRO. Cuenta con un diámetro exterior compacto de 40 mm y un paso hueco para el tendido de cables de 52 mm. El módulo está diseñado para robots colaborativos, brazos robóticos ligeros y equipos de automatización de precisión.
Relación de reducción: 51:101
Par nominal: 4 N·m a 2,000 RPM
Par máximo admisible: 5.5 N·m con carga media / 8.9 N·m de pico
Par de impacto: 8.3 N·m a 1/2 del par nominal
Rendimiento de velocidad:
Velocidad nominal: 80 RPM
Velocidad máxima: 118 RPM
Haga clic aquí: explore más modelos de actuadores de articulación robótica HPJM con reductor armónico
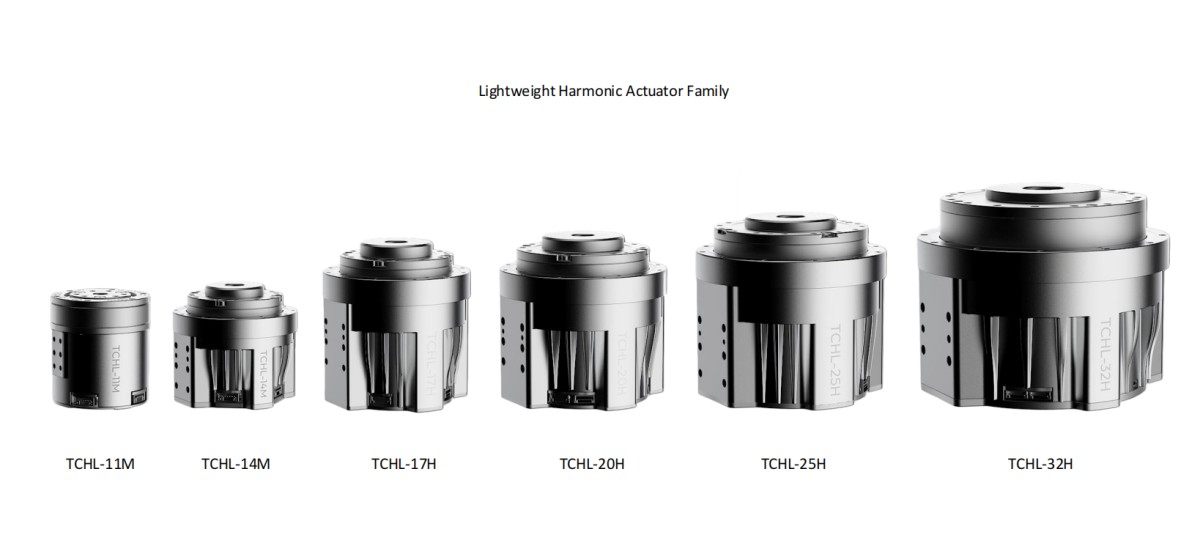
Serie TCHL (11, 14)
Los módulos de articulación de la Serie TCHL cubren una amplia gama de especificaciones, desde articulaciones de precisión miniatura hasta aplicaciones industriales de mayor carga.
El TCHL-11 (φ52) es el módulo de articulación más pequeño y ligero de la serie. Sin freno, pesa solo 0.37 kg, mientras proporciona un par nominal de 3.6 N·m y un par máximo de 25 N·m con una relación de reducción de 100:1. También cuenta con un paso hueco de 8 mm para el tendido de cables, lo que lo hace adecuado para aplicaciones extremadamente ligeras, como manos diestras, robots colaborativos miniatura y equipos médicos y de investigación.
El TCHL-32 (φ131) es una configuración de alta resistencia de la serie. Con una relación de reducción de 101:1, proporciona hasta 267 N·m de par nominal y 799 N·m de par máximo. También ofrece un momento de vuelco admisible de 210 N·m y un eje hueco de gran diámetro de 22 mm, lo que lo hace adecuado como accionamiento central para brazos robóticos industriales de alta resistencia y grandes plataformas giratorias automatizadas.
Aunque los dos modelos difieren significativamente en tamaño y capacidad de par, ambos se basan en la misma plataforma tecnológica de articulación altamente integrada. Están equipados con codificadores duales de 17 bits, admiten comunicación EtherCAT y CAN FD, y proporcionan protección IP54, con IP65 disponible como opción. El rango de temperatura de funcionamiento es de -20°C a 50°C. También hay disponibles sensores de par y frenos según los requisitos de la aplicación.
Esta plataforma tecnológica integrada permite soluciones de accionamiento de articulaciones de alta precisión y altamente integradas para diferentes requisitos de carga robótica.
Haga clic aquí: explore más modelos de actuadores de articulación robótica TCHL con reductor armónico
Serie HAG / HAU (11, 14, 17)
Los motores de articulación armónica de la Serie HAG incluyen tres tamaños de bastidor: HAG-11, HAG-14 y HAG-17. Todos los modelos se basan en una plataforma de alimentación de 48 VDC y ofrecen tres opciones de relación de reducción: 51, 81 y 101.
La serie está equipada con codificadores absolutos BISS-C de alta precisión, que proporcionan resolución de 22 bits de vuelta única y 22 bits multivuelta. También integra un sensor de par de alta respuesta con una frecuencia de muestreo de 8 kHz y admite un freno opcional de apagado.
La serie proporciona una precisión de posicionamiento de ≤75 arcsec, que se puede personalizar a ≤20 arcsec, con una precisión de posicionamiento repetitivo de ≤10 arcsec.
El HAG-11, como modelo compacto, proporciona un rango de par nominal de 4.6–7.3 N·m y un rango de par máximo de 11.4–18 N·m, con un peso de solo 0.51–0.55 kg.
Los HAG-14 y HAG-17 tienen dimensiones mecánicas y parámetros eléctricos básicos muy similares, al tiempo que ofrecen un mayor rendimiento de par. Su par nominal varía de 10.5 a 21 N·m, con un par máximo de 23 a 35 N·m. Su peso es de 0.875–0.92 kg y pueden equiparse con frenos que proporcionan un par de retención de ≥0.65 N·m. El freno HAG-11 proporciona un par de retención de ≥0.2 N·m.
En conjunto, estos modelos proporcionan soluciones de accionamiento de articulaciones altamente integradas, de alta rigidez y alta precisión para robots colaborativos, robots humanoides y equipos de automatización de precisión con diferentes requisitos de carga.
Haga clic aquí: explore más modelos de actuadores de articulación robótica HAG con reductor armónico
Contacte con HONPINE para soluciones de actuadores de articulación de codo robótico
HONPINE proporciona soluciones de actuadores de articulación robótica con reductor armónico de alta precisión para articulaciones de codo robótico y otras aplicaciones de articulaciones robóticas. Contacte con HONPINE para analizar los requisitos de su aplicación y seleccionar un módulo de articulación armónica adecuado para su robot.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Solución de actuador de articulación robótica con transmisión armónica de alta precisión para codos robóticosLa articulación del codo robótico desempeña un papel fundamental en la flexión del brazo, el ajuste de la postura y el posicionamiento del efector final. A medida que los robots humanoides, los robots colaborativos y los brazos robóticos adquieren mayores capacidades, los actuadores de codo deben proporcionar un alto par y un movimiento preciso en espacios de instalación cada vez más limitados. Un actuador de articulación robótica con transmisión armónica de alta precisión integra el reductor armónico, el motor, el codificador, el freno y el sistema de accionamiento en una unidad compacta, proporcionando bajo juego, alta rigidez, alta densidad de par y un control preciso del movimiento. En este artículo, HONPINE presenta tres series de actuadores de articulación adecuadas para aplicaciones de codos robóticos, que cubren diferentes requisitos de tamaño, par, velocidad, precisión e integración.
 Solución de articulación robotizada a prueba de explosiones para robots cuadrúpedos de inspección química: actuador de articulación planetario con hasta 500 N·m de par máximoEn entornos peligrosos petroquímicos, mineros, eléctricos y de otros sectores, los robots de inspección están evolucionando más allá de la simple supervisión hacia operaciones prácticas como la manipulación de herramientas, la inspección de equipos y la respuesta ante emergencias. Este cambio impone mayores exigencias a los actuadores de articulación de los robots, especialmente en protección contra explosiones, salida de par, gestión térmica, resistencia ambiental y movilidad. El actuador de articulación robotizada a prueba de explosiones de HONPINE está diseñado para robots cuadrúpedos de inspección y otras plataformas robóticas destinadas a entornos peligrosos, integrando una transmisión planetaria de alta carga con un diseño a prueba de explosiones y un rendimiento de movimiento fiable. Con hasta 500 N·m de par máximo por articulación, protección IP67 opcional y certificación Ex db IIB T4 Gb, la solución está diseñada para respaldar aplicaciones robóticas exigentes en entornos industriales de alto riesgo.
 Actuador de transmisión planetaria para motores de cubo de rueda de AGV: resolución de los desafíos de par, radio de giro e integración de la transmisiónHola a todos, soy Theodore Li, Director Técnico de HONPINE. Hoy me gustaría explicar cómo un actuador de transmisión planetaria puede resolver desafíos prácticos en los sistemas de motores de cubo de rueda para AGV. Los AGV y AMR requieren un par de rueda suficiente para el arranque con carga pesada, la aceleración, la subida de pendientes y los frecuentes cambios de dirección, mientras que el sistema de transmisión debe mantenerse lo suficientemente compacto para adaptarse al espacio limitado del chasis. Un actuador de transmisión planetaria combina un motor con un mecanismo de reducción planetaria para convertir la salida de alta velocidad del motor en el movimiento de menor velocidad y mayor par requerido en la rueda. En este artículo, analizaré la relación entre los actuadores de transmisión planetaria y los motores de cubo de rueda para AGV, incluidos el par, la relación de reducción, el diámetro de rueda, la capacidad de ascenso, el radio de giro, los sistemas de accionamiento directo y los actuadores de transmisión armónica.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Solución de actuador de articulación robótica con transmisión armónica de alta precisión para codos robóticosLa articulación del codo robótico desempeña un papel fundamental en la flexión del brazo, el ajuste de la postura y el posicionamiento del efector final. A medida que los robots humanoides, los robots colaborativos y los brazos robóticos adquieren mayores capacidades, los actuadores de codo deben proporcionar un alto par y un movimiento preciso en espacios de instalación cada vez más limitados. Un actuador de articulación robótica con transmisión armónica de alta precisión integra el reductor armónico, el motor, el codificador, el freno y el sistema de accionamiento en una unidad compacta, proporcionando bajo juego, alta rigidez, alta densidad de par y un control preciso del movimiento. En este artículo, HONPINE presenta tres series de actuadores de articulación adecuadas para aplicaciones de codos robóticos, que cubren diferentes requisitos de tamaño, par, velocidad, precisión e integración.
 Solución de articulación robotizada a prueba de explosiones para robots cuadrúpedos de inspección química: actuador de articulación planetario con hasta 500 N·m de par máximoEn entornos peligrosos petroquímicos, mineros, eléctricos y de otros sectores, los robots de inspección están evolucionando más allá de la simple supervisión hacia operaciones prácticas como la manipulación de herramientas, la inspección de equipos y la respuesta ante emergencias. Este cambio impone mayores exigencias a los actuadores de articulación de los robots, especialmente en protección contra explosiones, salida de par, gestión térmica, resistencia ambiental y movilidad. El actuador de articulación robotizada a prueba de explosiones de HONPINE está diseñado para robots cuadrúpedos de inspección y otras plataformas robóticas destinadas a entornos peligrosos, integrando una transmisión planetaria de alta carga con un diseño a prueba de explosiones y un rendimiento de movimiento fiable. Con hasta 500 N·m de par máximo por articulación, protección IP67 opcional y certificación Ex db IIB T4 Gb, la solución está diseñada para respaldar aplicaciones robóticas exigentes en entornos industriales de alto riesgo.
 Actuador de transmisión planetaria para motores de cubo de rueda de AGV: resolución de los desafíos de par, radio de giro e integración de la transmisiónHola a todos, soy Theodore Li, Director Técnico de HONPINE. Hoy me gustaría explicar cómo un actuador de transmisión planetaria puede resolver desafíos prácticos en los sistemas de motores de cubo de rueda para AGV. Los AGV y AMR requieren un par de rueda suficiente para el arranque con carga pesada, la aceleración, la subida de pendientes y los frecuentes cambios de dirección, mientras que el sistema de transmisión debe mantenerse lo suficientemente compacto para adaptarse al espacio limitado del chasis. Un actuador de transmisión planetaria combina un motor con un mecanismo de reducción planetaria para convertir la salida de alta velocidad del motor en el movimiento de menor velocidad y mayor par requerido en la rueda. En este artículo, analizaré la relación entre los actuadores de transmisión planetaria y los motores de cubo de rueda para AGV, incluidos el par, la relación de reducción, el diámetro de rueda, la capacidad de ascenso, el radio de giro, los sistemas de accionamiento directo y los actuadores de transmisión armónica.
 ¿Cómo elegir un fabricante fiable de motores de articulación robótica para robots humanoides?Elegir un fabricante fiable de motores de articulación robótica es un paso fundamental al desarrollar robots humanoides y otros sistemas robóticos avanzados. Una articulación robótica debe equilibrar el par, la velocidad, la precisión, la densidad de par, el rendimiento térmico, la retroalimentación, la rigidez mecánica y la fiabilidad a largo plazo dentro de una estructura compacta. Por lo tanto, para las empresas B2B de robótica, la evaluación de proveedores debe ir más allá de una ficha técnica de producto y considerar la capacidad de ingeniería, la capacidad de fabricación, la integración de articulaciones, las pruebas y la escalabilidad de la producción. En este artículo, Allen Li, fundador de HONPINE, explica los factores clave que deben considerarse al seleccionar un fabricante de motores de articulación robótica y cómo la tecnología integrada de articulaciones robóticas armónicas puede respaldar el desarrollo de robots humanoides.
 Los robots humanoides ligeros comienzan con una transmisión de precisiónA medida que los robots humanoides avanzan desde prototipos experimentales hacia aplicaciones prácticas, el diseño ligero, la eficiencia energética, el rendimiento del movimiento y la fiabilidad a largo plazo son cada vez más importantes. En el centro de estos desafíos se encuentra la transmisión de precisión. Desde reductores armónicos y articulaciones robóticas ligeras hasta kits de desarrollo integrados, el diseño de cada componente central afecta directamente al rendimiento general de un robot humanoide. En este artículo, Allen Li, fundador de HONPINE, comparte su perspectiva sobre cómo la tecnología de transmisión de precisión puede respaldar el desarrollo de robots humanoides ligeros y cómo HONPINE está ampliando su experiencia desde los reductores armónicos hacia las articulaciones robóticas ligeras y las soluciones robóticas integradas.
 Motor de accionamiento directo de eje hueco para posicionamiento de precisión de alta carga y automatización industrialEn la automatización de alta carga, el posicionamiento de precisión depende no solo del motor, sino también de la transmisión mecánica entre el motor y la carga. Un motor de accionamiento directo de eje hueco transmite el par directamente a la carga y proporciona un paso central para cables, líneas neumáticas y otros componentes. Esto lo convierte en una solución práctica para equipos de mecanizado CNC, fotovoltaicos, de baterías de litio, de inspección óptica y de semiconductores.