Motor de articulación armónica HONPINE HPJM: modo de posición frente a modo de velocidad: ¿cómo elegir el modo de control adecuado?
Hola, soy Theodore Li, director técnico de HONPINE. Al trabajar con clientes, una de las preguntas más habituales que recibo tiene que ver con la diferencia entre el modo de posición y el modo de velocidad en los motores de articulación armónica.
Aunque ambos modos se utilizan ampliamente en sistemas de movimiento robótico, responden a distintos requisitos de control. Elegir el modo incorrecto puede afectar a la precisión del movimiento, la eficiencia operativa y la seguridad del sistema.
En este artículo, utilizaré el motor de articulación armónica HPJM de HONPINE como ejemplo para explicar cómo funcionan el modo de posición y el modo de velocidad, en qué se diferencian y qué aplicaciones son más adecuadas para cada uno.
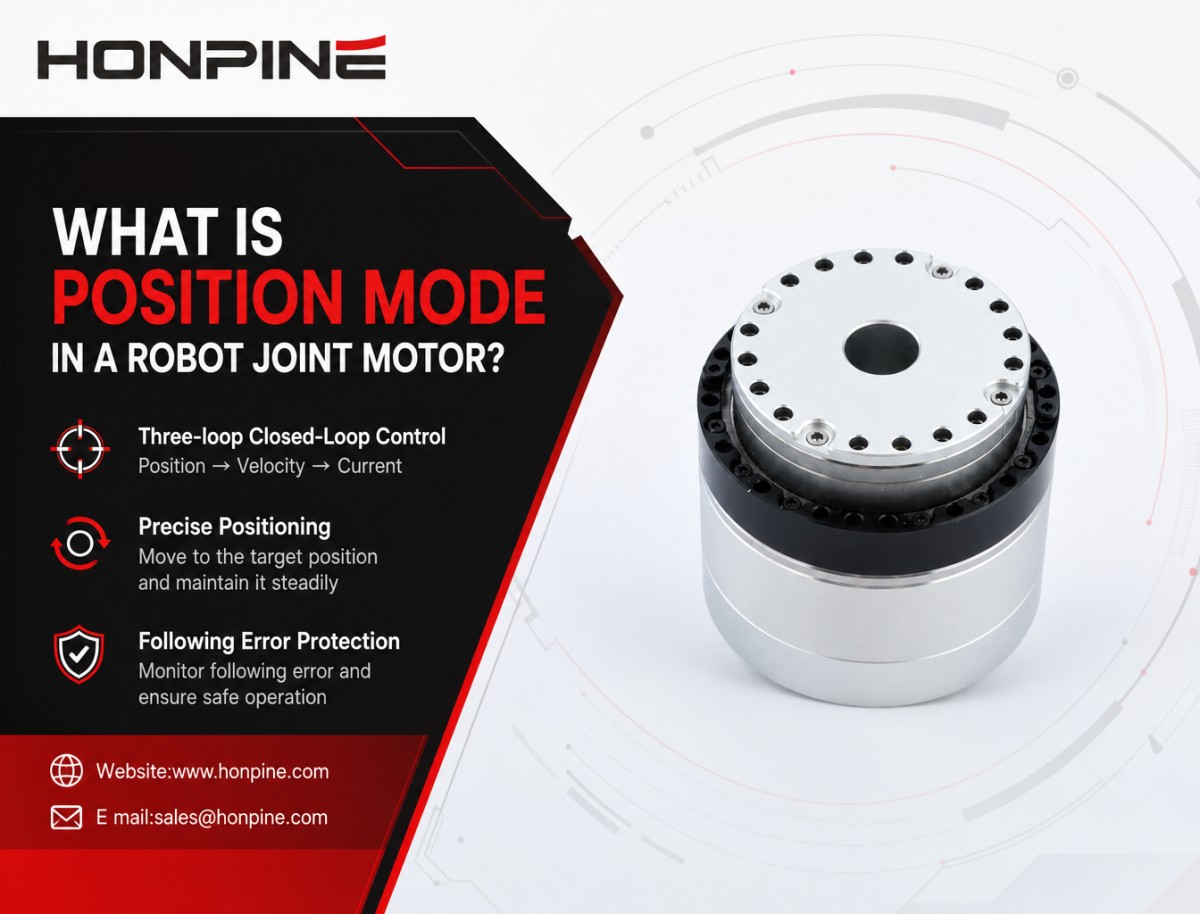
1. ¿Qué es el modo de posición en un motor de articulación robótica?
El modo de posición controla el motor para que se desplace hasta una posición objetivo especificada. Normalmente utiliza una arquitectura de control en bucle cerrado de tres lazos:
Lazo de posición → Lazo de velocidad → Lazo de corriente
El lazo de posición externo utiliza un controlador PID para comparar la posición objetivo con la posición real. La posición objetivo suele expresarse en cuentas del encoder (cnt), que corresponden a una posición angular específica.
El controlador de posición genera una consigna de velocidad para el lazo de velocidad interno. A continuación, el controlador del motor gestiona la aceleración y la desaceleración según el perfil de movimiento configurado, impulsando la articulación hacia el ángulo objetivo.
Una vez alcanzada la posición objetivo, el controlador mantiene la posición solicitada mediante el control en bucle cerrado.
Supervisión del error de seguimiento: el controlador supervisa la diferencia entre la posición objetivo y la posición real. Si este error de seguimiento supera el umbral configurado, el motor puede activar el código de fallo 0x8611 (error de seguimiento) y detenerse, de acuerdo con la configuración de protección del variador.
Esta función resulta especialmente útil en aplicaciones en las que una articulación debe alcanzar un ángulo definido y mantener su posición.
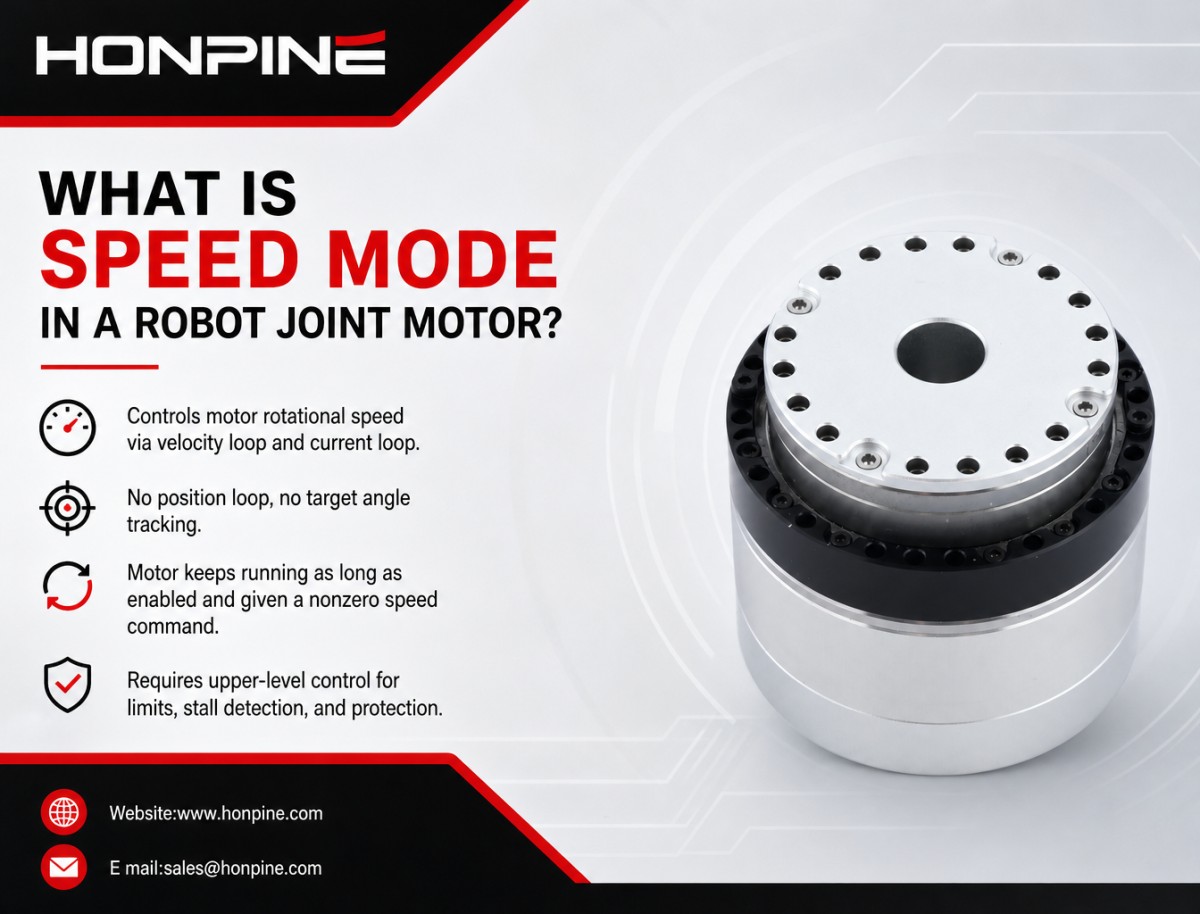
2. ¿Qué es el modo de velocidad en un motor de articulación robótica?
El modo de velocidad controla directamente la velocidad de rotación del motor. Normalmente utiliza una arquitectura de control en bucle cerrado de dos lazos:
Lazo de velocidad → Lazo de corriente
A diferencia del modo de posición, el modo de velocidad no utiliza un lazo de posición activo para establecer un ángulo objetivo. En su lugar, el controlador recibe una consigna de velocidad de rotación, especificada en unidades de 0.01 Hz en el lado del motor.
El motor regula su velocidad según la consigna recibida y continúa girando mientras permanezca habilitado y reciba una consigna de velocidad distinta de cero.
En este modo:
El motor controla la velocidad de rotación, no una posición angular objetivo.
No se detiene automáticamente cuando la articulación alcanza un ángulo determinado.
No corrige activamente el error de seguimiento de posición mediante un lazo de posición externo.
Por lo tanto, la protección contra errores de seguimiento asociada al modo de posición no está disponible de la misma manera.
Importante: el modo de velocidad no significa que el motor carezca de protección. Sin embargo, si la carga mecánica se bloquea, el motor puede seguir generando par de acuerdo con los límites de corriente y la configuración de protección. El controlador de nivel superior debe implementar una supervisión de corriente adecuada, detección de bloqueo y protección de los límites de recorrido.
3. ¿Cuándo se debe utilizar el modo de posición?
Por lo general, se prefiere el modo de posición cuando una articulación robótica debe alcanzar un ángulo especificado, desplazarse entre posiciones definidas o mantener una postura objetivo.
Entre las aplicaciones habituales se incluyen los robots humanoides, los exoesqueletos de rehabilitación, los brazos robóticos colaborativos, los sistemas de giro e inclinación y los mecanismos oscilantes.
Articulaciones de robots humanoides: cadera, rodilla, tobillo, hombro y codo
Requisitos de la aplicación:
Al caminar, ponerse en cuclillas, levantarse y realizar otros movimientos, cada articulación debe desplazarse hasta un ángulo objetivo y mantener la postura requerida.
Modo recomendado: modo de posición
El planificador de movimiento de nivel superior calcula el ángulo objetivo de cada articulación y lo convierte en la cuenta de encoder correspondiente (cnt). A continuación, estas consignas de posición se envían al motor HPJM.
El sistema de control interno de tres lazos del motor gestiona el movimiento hacia cada posición objetivo, incluida la aceleración, la desaceleración y el mantenimiento de la posición.
Esto permite que el controlador principal se centre en coordinar el movimiento general del robot, en lugar de implementar externamente el lazo de posición de bajo nivel de cada articulación.
Consideraciones de protección:
Si una articulación sufre un bloqueo mecánico o una resistencia excesiva, el error de seguimiento puede superar el umbral configurado, activar un fallo 0x8611 de error de seguimiento y detener el motor, siempre que la protección correspondiente esté habilitada y correctamente configurada.
Recomendaciones de ajuste:
Para movimientos con cargas elevadas, como ponerse en cuclillas y levantarse, evite ajustar la ganancia Kp del lazo de posición a un valor excesivamente alto, ya que esto puede provocar vibraciones u oscilaciones.
Una secuencia de ajuste práctica consiste en optimizar primero las ganancias Kp y Ki del lazo de velocidad y, a continuación, las ganancias del lazo de posición. Después, puede ajustarse Kd del lazo de posición si el controlador lo admite y la aplicación lo requiere.
Los ajustes de aceleración también deben ser adecuados para la inercia de la articulación. Una aceleración excesiva puede aumentar el error de seguimiento y provocar un fallo, especialmente cuando la articulación soporta una carga de inercia elevada.
Articulaciones de exoesqueletos de rehabilitación: asistencia para caminar y entrenamiento de rehabilitación
Requisitos de la aplicación:
El exoesqueleto debe guiar la extremidad del usuario hasta un ángulo articular especificado, mantener una postura objetivo y responder de forma segura cuando se produzca una resistencia anormal.
Modo recomendado: modo de posición
El controlador establece el ángulo objetivo de la articulación según el programa de rehabilitación. A continuación, el motor impulsa la articulación hacia la posición especificada.
Consideraciones de seguridad:
Si el usuario se resiste al movimiento o la carga externa se vuelve excesiva, el error de seguimiento de posición puede superar el umbral configurado y activar un fallo.
Sin embargo, la protección contra errores de seguimiento por sí sola no es suficiente para garantizar la seguridad en la interacción con personas. Los exoesqueletos de rehabilitación también deben incorporar límites adecuados de par o fuerza, límites mecánicos de recorrido, paradas de emergencia y mecanismos de seguridad independientes.
Robots colaborativos y brazos robóticos pequeños
Requisitos de la aplicación:
El robot debe desplazarse entre posiciones definidas, realizar operaciones de recogida y colocación y mantener una postura articular especificada.
Modo recomendado: modo de posición
El controlador de nivel superior envía las posiciones objetivo al motor de articulación. Se pueden configurar varias posiciones objetivo para crear movimientos sencillos de un punto a otro.
Por ejemplo, durante la puesta en marcha básica del motor, puede realizarse una prueba de posicionamiento de avance y retroceso enviando repetidamente distintas posiciones objetivo.
El modo de posición es adecuado para aplicaciones que requieren un posicionamiento repetible de las articulaciones y puntos finales de movimiento definidos.
Sistemas de giro e inclinación y actuadores oscilantes
Requisitos de la aplicación:
El mecanismo debe girar hasta un ángulo especificado, detenerse y permanecer en esa posición antes de volver a moverse.
Modo recomendado: modo de posición
El controlador envía una cuenta objetivo del encoder (cnt), y el motor se desplaza hasta la posición angular correspondiente y la mantiene mediante el control en bucle cerrado.
Limitaciones del modo de posición:
Por lo general, el modo de posición no es la opción preferida para aplicaciones que requieren una rotación continua e ilimitada a una velocidad especificada.
En motores con relaciones de reducción elevadas, los ingenieros también deben prestar atención a la conversión entre las cuentas del encoder y el ángulo real de salida. En configuraciones con doble encoder, deben distinguirse las lecturas de los encoders del lado del motor y del lado de salida, y debe confirmarse el método de conteo aplicable, de una vuelta o de varias vueltas.
4. ¿Cuándo se debe utilizar el modo de velocidad?
Por lo general, se prefiere el modo de velocidad cuando un mecanismo debe girar continuamente a una velocidad especificada o cuando el controlador de nivel superior se encarga del control de posición y trayectoria.
En esta configuración, el motor regula su velocidad de rotación, mientras que el controlador principal procesa la realimentación externa y determina la consigna de velocidad necesaria.
Consideración de seguridad importante: el modo de velocidad no ofrece la misma supervisión del error de seguimiento de posición que el modo de posición. Si el sistema mecánico se bloquea, el motor puede seguir generando par dentro de los límites configurados. Por tanto, el sistema de control de nivel superior debe implementar límites de recorrido adecuados, detección de bloqueo y supervisión de umbrales de corriente.
Ruedas motrices de robots móviles
Requisitos de la aplicación:
Un motor de articulación robótica también puede utilizarse como motor de accionamiento de una rueda de un robot móvil. La rueda debe girar a una velocidad especificada para que el robot avance, retroceda o siga una trayectoria de giro.
Modo recomendado: modo de velocidad
El controlador principal envía al motor una consigna de velocidad de rotación, expresada en unidades de 0.01 Hz en el lado del motor.
El motor se encarga de mantener la velocidad solicitada, mientras que el controlador de nivel superior gestiona el control de posición y movimiento del robot.
Por ejemplo, el controlador principal puede utilizar la realimentación de una IMU y de los encoders de las ruedas, o los datos de odometría, para calcular las velocidades necesarias de las ruedas y estimar el movimiento del robot.
Consideraciones de protección:
Si un obstáculo bloquea una rueda, el modo de velocidad no generará automáticamente un fallo por error de seguimiento de posición. El motor puede seguir generando par de acuerdo con sus límites de corriente.
Por ello, el controlador de nivel superior debe supervisar la corriente del motor y otras señales de realimentación pertinentes. Si la corriente supera un umbral definido o se detecta una condición de bloqueo, el sistema debe reducir o detener la salida del motor según su estrategia de seguridad.
Pruebas de durabilidad y bancos de ensayo de rotación continua
Requisitos de la aplicación:
El motor de articulación debe girar continuamente a velocidad constante durante pruebas de fatiga, pruebas de resistencia o evaluaciones de rendimiento de larga duración.
Modo recomendado: modo de velocidad
Establezca una velocidad objetivo fija y deje que el motor funcione de forma continua durante el tiempo de prueba requerido.
El modo de velocidad es adecuado para estas aplicaciones porque el requisito principal es mantener una velocidad de rotación estable, no desplazarse hasta una posición objetivo específica.
Los sistemas de prueba también deben incluir funciones adecuadas de supervisión de temperatura, protección contra sobrecargas y parada de emergencia.
5. ¿Es adecuado el modo de velocidad para el control de fuerza y el control de impedancia?
No necesariamente.
El motor HPJM de HONPINE admite el modo de corriente, además de los modos de control de posición y velocidad. Para aplicaciones de control de fuerza, control de par o control de impedancia, el modo de corriente suele ser un punto de partida más adecuado que el modo de velocidad.
En el modo de corriente, el controlador regula directamente la corriente del motor. Como el par del motor está relacionado con su corriente, esto proporciona una base para desarrollar estrategias de control relacionadas con el par.
Para el control de impedancia y aplicaciones más avanzadas de control de fuerza, los ingenieros pueden necesitar señales de realimentación adicionales, como la medición del par en el lado de salida, junto con un algoritmo de control externo.
El modo de velocidad aún puede utilizarse como parte de determinadas arquitecturas de control, pero no debe considerarse un sustituto directo del control de par basado en corriente.
6. Modo de posición frente a modo de velocidad: diferencias principales
7. Conclusión: elija el modo de control según su aplicación
El modo de posición y el modo de velocidad están diseñados para distintos requisitos de control del movimiento. Ninguno es mejor que el otro en todos los casos.
Si una articulación robótica debe alcanzar un ángulo específico, realizar movimientos de un punto a otro o mantener una postura definida, el modo de posición suele ser la mejor opción.
Si un motor debe girar continuamente a una velocidad especificada mientras el controlador de nivel superior gestiona la posición y el movimiento del robot, el modo de velocidad suele ser más adecuado.
Para aplicaciones de control de fuerza y control de impedancia, el modo de corriente puede ofrecer una base más adecuada.
Al seleccionar un modo de control para el motor de articulación armónica HPJM de HONPINE, los ingenieros deben tener en cuenta conjuntamente el objetivo de movimiento, la carga mecánica, la arquitectura de control, la configuración de realimentación y los requisitos de seguridad.
Póngase en contacto con HONPINE para obtener más información sobre los motores de articulación armónica HPJM, los modos de control, las especificaciones técnicas y las soluciones de integración para aplicaciones robóticas.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
 Motor de articulación armónica HONPINE HPJM: modo de posición frente a modo de velocidad: ¿cómo elegir el modo de control adecuado?El modo de posición y el modo de velocidad responden a distintos requisitos de control del movimiento en sistemas robóticos. Tomando como ejemplo el motor de articulación armónica HONPINE HPJM, este artículo explica sus arquitecturas de control, principios de funcionamiento, diferencias clave y escenarios de aplicación. Desde articulaciones de robots humanoides y exoesqueletos de rehabilitación hasta ruedas motrices de robots móviles y sistemas de ensayo de rotación continua, descubra cómo seleccionar el modo de control adecuado según los objetivos de movimiento, las cargas mecánicas y los requisitos de seguridad del sistema.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
 Motor de articulación armónica HONPINE HPJM: modo de posición frente a modo de velocidad: ¿cómo elegir el modo de control adecuado?El modo de posición y el modo de velocidad responden a distintos requisitos de control del movimiento en sistemas robóticos. Tomando como ejemplo el motor de articulación armónica HONPINE HPJM, este artículo explica sus arquitecturas de control, principios de funcionamiento, diferencias clave y escenarios de aplicación. Desde articulaciones de robots humanoides y exoesqueletos de rehabilitación hasta ruedas motrices de robots móviles y sistemas de ensayo de rotación continua, descubra cómo seleccionar el modo de control adecuado según los objetivos de movimiento, las cargas mecánicas y los requisitos de seguridad del sistema.
 Los 3 mejores reductores armónicos para equipos de semiconductoresLos equipos de fabricación de semiconductores requieren un control de movimiento de alta precisión, estructuras mecánicas compactas y un rendimiento de transmisión fiable. Desde robots de manipulación de obleas y sistemas OHT hasta equipos de litografía y metrología, cada aplicación plantea diferentes exigencias a los reductores armónicos. En este artículo, Theodore Li, director técnico de HONPINE, presenta tres soluciones de reductores armónicos: la serie FHG de eje hueco, la serie FHD ultrafina y la serie FSD ultraplana. También examinaremos 10 parámetros técnicos clave que los ingenieros deben tener en cuenta al seleccionar un reductor armónico para equipos de semiconductores, como el par nominal, el juego, la rigidez torsional, el diámetro del eje hueco y la carga de momento admisible.
 ¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?Elegir el reductor planetario adecuado para un servomotor implica algo más que hacer coincidir la potencia del motor y la relación de reducción. Los ingenieros también deben tener en cuenta el par de salida, la inercia de la carga, el juego, la rigidez torsional y la compatibilidad de montaje para garantizar un rendimiento fiable de la transmisión. Las distintas marcas de servomotores, como Inovance, Estun, Panasonic, Mitsubishi, Yaskawa y MOONS', pueden tener dimensiones de eje e interfaces de montaje diferentes. Entonces, ¿cómo pueden los ingenieros identificar el reductor planetario adecuado para cada servomotor? Esta guía explica los principios clave de adaptación, los cálculos esenciales y los aspectos prácticos que deben tenerse en cuenta al elegir uno para ayudarle a tomar una decisión informada.
 ¿Por qué los fabricantes de engranajes de onda de deformación producen productos con niveles de calidad y precisión tan diferentes?Los engranajes de onda de deformación comparten el mismo principio de funcionamiento, pero su calidad, precisión y vida útil pueden variar considerablemente de un fabricante a otro. ¿A qué se deben estas diferencias? Allen Li, fundador de HONPINE, explica cómo influyen en el rendimiento final de estos engranajes la selección de materiales, el diseño del perfil de los dientes, el mecanizado de precisión, las técnicas de montaje y el control de calidad. Descubra las principales diferencias entre los fabricantes chinos y japoneses, así como los aspectos que debe tener en cuenta al elegir un proveedor fiable de engranajes de onda de deformación.