¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?
1. Empiece por elegir la serie de actuadores rotativos según sus características estructurales
Hola a todos. Soy Theodore Li, director técnico de HONPINE.
Al seleccionar un actuador rotativo de alta precisión para aplicaciones industriales, el primer paso es comprender las características estructurales de las distintas series de productos y reducir las opciones en función de los requisitos de instalación.
Hoy quiero presentar cuatro de las series de actuadores rotativos de precisión más vendidas de HONPINE y explicar sus diferencias principales.
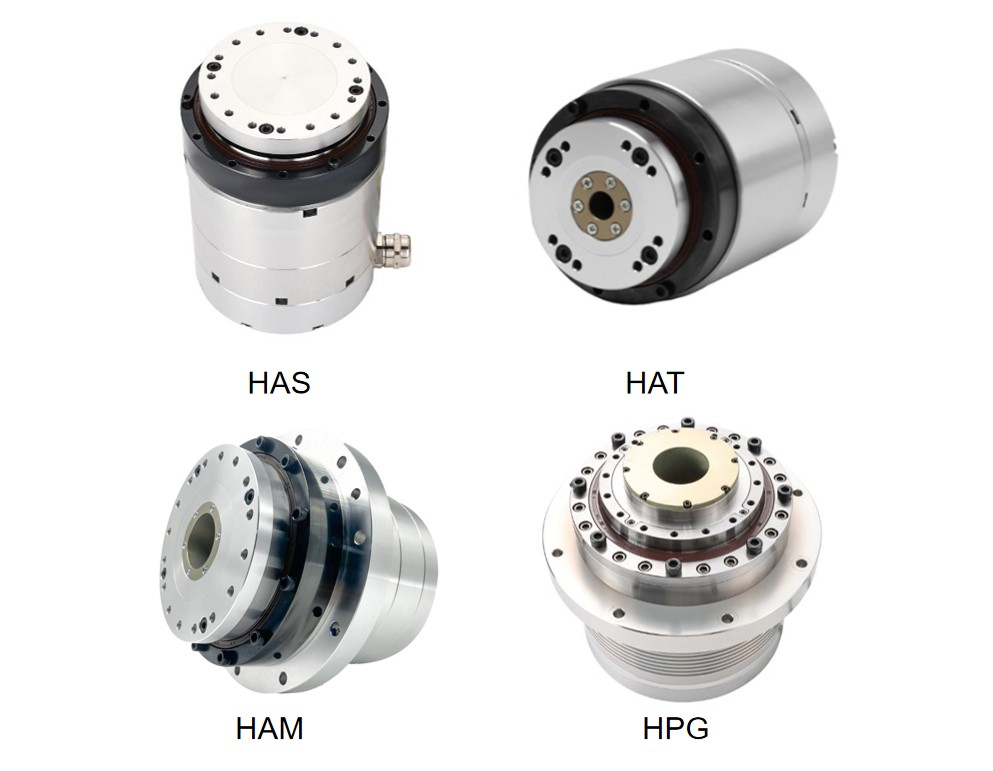
Serie HAS – Eje macizo y diseño compacto
La serie HAS cuenta con una estructura de eje macizo y un diseño general compacto. Es adecuada para aplicaciones con espacio de instalación limitado y que no requieren el paso interno de cables o líneas neumáticas a través del actuador.
Serie HAT – Eje hueco para el paso interno de cables
La serie HAT cuenta con una estructura de eje hueco que permite pasar cables y líneas neumáticas por el centro del actuador. Esto la hace adecuada para equipos automatizados que requieren cableado interno o conexiones neumáticas.
Serie HAM – Orificio pasante de mayor diámetro
La serie HAM ofrece un orificio pasante central de mayor tamaño, con más espacio de instalación para cables, líneas de aire y otras conexiones internas. Es especialmente útil para equipos con requisitos más exigentes de tendido interno.
Serie HPG – Alta precisión y rigidez para máquinas herramienta
La serie HPG está diseñada para aplicaciones en máquinas herramienta donde son fundamentales la alta precisión de posicionamiento y la rigidez estructural. Es adecuada para sistemas de posicionamiento rotativo de precisión que requieren un rendimiento estable en condiciones de funcionamiento exigentes.
2. Calcule el par requerido y seleccione la relación de transmisión apropiada
Una vez elegida la serie de actuadores, el siguiente paso es calcular el par real que requiere la carga y seleccionar una relación de transmisión apropiada.
El actuador debe proporcionar un par suficiente no solo para soportar la carga durante el funcionamiento, sino también para vencer la resistencia generada durante la aceleración y la deceleración.
Paso 1: Calcule el par teórico de carga (par gravitatorio + par de aceleración)
Durante el arranque y la parada, el actuador debe vencer dos componentes principales del par:
1. Par gravitatorio (TG)
El par gravitatorio se produce cuando el actuador soporta una carga descentrada o realiza un movimiento giratorio contra la gravedad.
Fórmula:
TG = M × g × L × cosθ
Donde:
M = Masa de la carga (kg)
g = Aceleración gravitatoria (9.8 m/s²)
L = Distancia entre el centro de gravedad de la carga y el eje de rotación (m)
θ = Ángulo entre la dirección de la fuerza gravitatoria y el brazo de palanca
En una rotación puramente horizontal, si el centro de gravedad de la carga se encuentra sobre el eje de rotación, se puede ignorar el componente del par gravitatorio.
2. Par de aceleración (Ta)
El par de aceleración es el necesario para acelerar una carga desde el reposo hasta la velocidad objetivo en un tiempo determinado.
Fórmula:
Ta = J × α
Donde:
J = Momento de inercia de la carga (kg·m²), que se puede obtener con un software CAD 3D después de asignar las propiedades de material apropiadas. Asegúrese de que el origen del sistema de coordenadas esté situado en el eje de rotación.
α = Aceleración angular (rad/s²), calculada según el tiempo de ciclo requerido por la máquina. Por ejemplo, si el actuador debe acelerar hasta la velocidad objetivo en 0.2 segundos, la aceleración angular requerida debe calcularse en consecuencia.
Paso 2: Calcule el par máximo combinado requerido durante el arranque y la parada (ΣT)
Una vez calculados el par gravitatorio y el par de aceleración, súmelos y aplique un factor de seguridad apropiado en función de la aplicación industrial.
Fórmula:
ΣT = (TG + Ta) × Factor de seguridad
Factores de seguridad recomendados:
Condiciones de funcionamiento
Factor de seguridad recomendado
1.2 – Cargas generalmente suaves, como en la manipulación de materiales estándar.
1.5 – Cargas de impacto moderado, como en la rotación frecuente en sentido directo e inverso.2.0 o superior – Cargas pesadas o condiciones de impacto severo, como las asociadas al mecanizado pesado o a la carga y descarga en operaciones de estampado.os para seleccionar un actuador rotativo de precisión, desde la selección inicial del producto y los cálculos de par hasta la configuración final y las consideraciones de instalación.Paso 3: Compruebe el par calculado con las especificaciones del actuador
El valor calculado de ΣT representa el par máximo requerido durante la aceleración y la deceleración. En esta etapa, debe consultar la ficha técnica del actuador y verificar dos parámetros fundamentales.
1. Verificación del par máximo (durante el arranque y la parada)
Requisito:
ΣT ≤ Par instantáneo máximo admisible del actuador
Según las especificaciones del fabricante, este valor puede indicarse como par instantáneo máximo o par máximo de aceleración (T2B).
Es importante distinguir entre el par instantáneo máximo, que puede permitirse solo durante unos segundos, y el par máximo de aceleración/deceleración, aplicable a condiciones repetidas de arranque y parada.
Al seleccionar un actuador, el par calculado debe mantenerse por debajo de los límites aplicables especificados por el fabricante. En ciclos frecuentes de aceleración y deceleración, preste especial atención al límite de par admisible más bajo.
Si el ΣT calculado está por debajo del valor nominal de par máximo intermitente especificado para el actuador (por ejemplo, un par máximo permitido durante menos de 2 segundos), el actuador puede tener capacidad mecánica para soportar la carga requerida a corto plazo, sujeto a las restricciones del fabricante sobre el ciclo de trabajo y las condiciones de funcionamiento.
2. Verificación del par nominal (funcionamiento continuo)
Requisito:
Par real de funcionamiento continuo ≤ Par nominal del actuador
Aunque el par máximo se mantenga dentro del límite admisible, también debe comprobarse el par de funcionamiento continuo.
Si el actuador funciona continuamente por encima de su par nominal, puede producirse un calentamiento excesivo y un desgaste acelerado del flexspline del reductor armónico, lo que reduce considerablemente su vida útil.
En equipos industriales, una pauta habitual de diseño preliminar es mantener el par de funcionamiento continuo por debajo de aproximadamente el 80 % del par nominal, dejando un margen de funcionamiento suficiente.
Importante: El par de carga requerido debe permanecer por debajo del par máximo admisible durante el arranque y la parada, con un margen de seguridad suficiente. Al mismo tiempo, el par de funcionamiento continuo debe mantenerse dentro del par nominal del actuador.
La estructura de montaje es otro aspecto importante al seleccionar un actuador rotativo.HONPINE ofrece distintas configuraciones estructurales para adaptarse a diferentes requisitos de instalación.
HAM – Diseño cilíndrico sin brida
La serie HAM tiene un cuerpo cilíndrico sin brida de montaje integrada. Es adecuada para diseños de equipos en los que el cliente dispone de una estructura de montaje personalizada o prefiere una disposición de instalación más flexible.
HAMF – Brida de montaje integrada
La serie HAMF cuenta con una brida de montaje integrada, que facilita la instalación y el posicionamiento mecánicos.
La elección entre HAM y HAMF debe depender de la disposición mecánica del equipo, el espacio de montaje y los requisitos de instalación.
4. ¿Necesita un freno electromagnético?
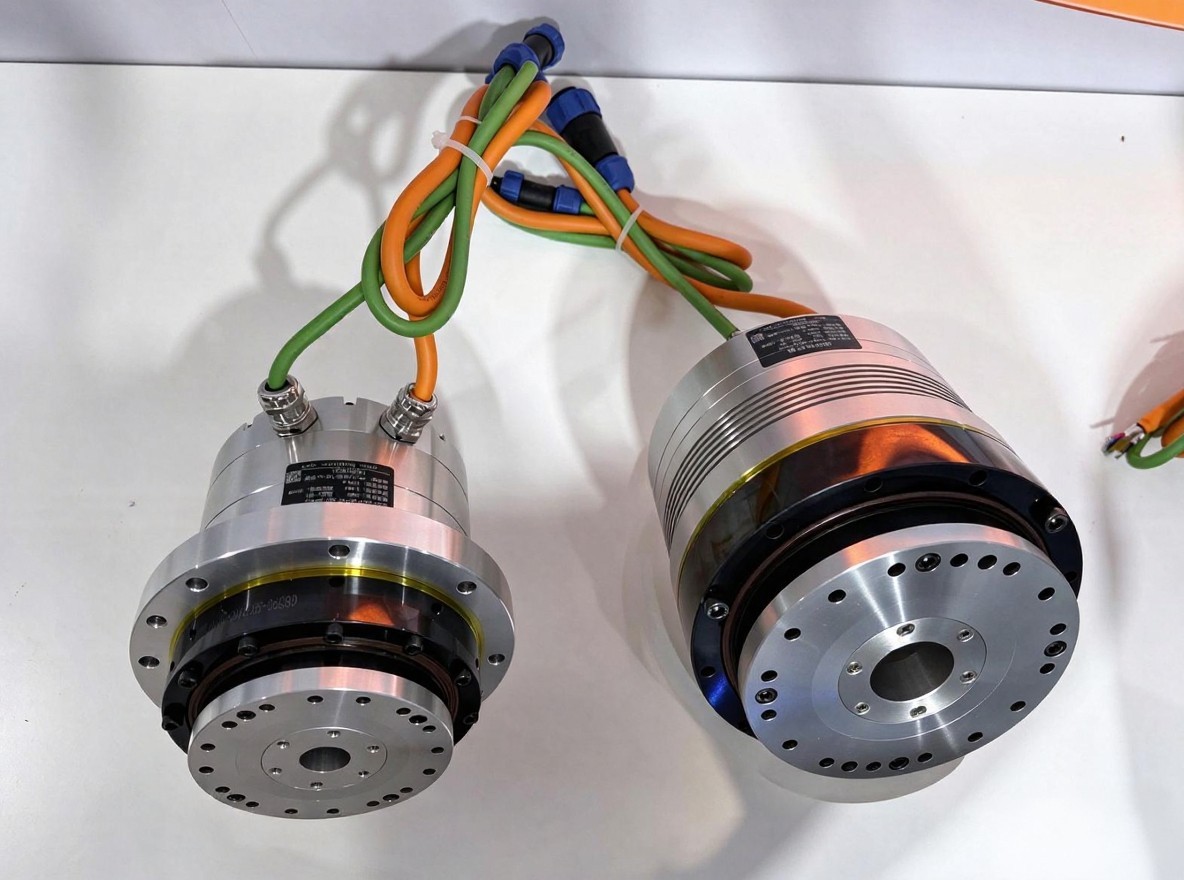
La necesidad de un freno electromagnético depende de las condiciones de funcionamiento y de los requisitos de seguridad del equipo.
Los actuadores rotativos HONPINE ofrecen versiones con freno y sus correspondientes valores nominales de par de retención. Al seleccionar un modelo, compruebe el par de frenado especificado para asegurarse de que satisface los requisitos de retención de la carga.
En la designación del modelo:
B indica una configuración con freno.
A indica una configuración sin freno.
En aplicaciones donde el actuador debe mantener su posición cuando se desconecta la alimentación del motor, puede ser necesario un freno electromagnético.
Entre las aplicaciones típicas se incluyen los sistemas de posicionamiento vertical, los mecanismos de elevación y los equipos en los que la carga podría moverse por acción de la gravedad tras un corte de alimentación.
La configuración del freno debe seleccionarse según la carga real, el par de retención requerido y el diseño de seguridad del equipo.
[Imagen: Comparación de actuadores rotativos con y sin frenos electromagnéticos]
5. Confirme la resolución y el tipo del encoder del motor
La selección del encoder afecta directamente a la resolución de realimentación y a la capacidad de supervisión de posición del actuador rotativo.
HONPINE ofrece dos opciones de encoder absoluto multivuelta:
Encoder absoluto multivuelta de 23 bits
Encoder absoluto multivuelta de 17 bits
Ambas opciones son encoders absolutos multivuelta que conservan la información de posición incluso después de desconectar la alimentación.
A diferencia de los encoders incrementales, que requieren una referencia de posición tras un corte de alimentación, los encoders absolutos multivuelta pueden conservar la información de posición absoluta en varias revoluciones, lo que ayuda a simplificar el arranque del sistema y la gestión de la posición.
La resolución del encoder apropiada debe seleccionarse según los requisitos de posicionamiento, la arquitectura de control y los requisitos generales de precisión del equipo.
También es importante distinguir entre la resolución del encoder y la precisión real de posicionamiento. El rendimiento final de posicionamiento depende del sistema de transmisión completo, la rigidez mecánica, la holgura, la estrategia de control y otros factores.
6. Confirme la dirección de salida de los cables
La última consideración es la dirección de salida de los cables, que afecta directamente a la facilidad de instalación y a la gestión interna del cableado.
Los actuadores rotativos HONPINE ofrecen dos configuraciones de salida de cables:
Salida de cables por la cara frontal: Los cables salen por la cara frontal del actuador. Esta configuración es adecuada para disposiciones de equipos en las que resulta más conveniente el tendido axial de los cables.
Salida lateral de cables: Los cables salen por el lateral del actuador. Es adecuada para instalaciones con espacio axial limitado o en las que se prefiere el tendido lateral.
Antes de seleccionar la configuración de salida de cables, tenga en cuenta la orientación de montaje del actuador, los componentes mecánicos circundantes, el espacio disponible y el radio de curvatura de los cables.
Elegir la dirección de salida de cables apropiada puede simplificar el montaje y reducir las interferencias de los cables durante el funcionamiento del equipo.
¿Necesita ayuda para seleccionar un actuador rotativo de alta precisión para su aplicación industrial?
Seleccionar un actuador rotativo de alta precisión implica mucho más que elegir un modelo en función de su par nominal.
También debe tener en cuenta el diseño estructural del actuador, la inercia de la carga, los requisitos de aceleración, la relación de transmisión, la configuración de montaje, los requisitos de frenado, la resolución del encoder y el tendido de los cables.
En HONPINE ofrecemos varias series de actuadores rotativos de precisión, incluidas HAS, HAT, HAM y HPG, para satisfacer distintos requisitos industriales de control de movimiento y posicionamiento.
Si está seleccionando un actuador rotativo de alta precisión para su equipo industrial, póngase en contacto con HONPINE para solicitar las fichas técnicas más recientes y consultar con nuestro equipo técnico cuál es la configuración de actuador más adecuada.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
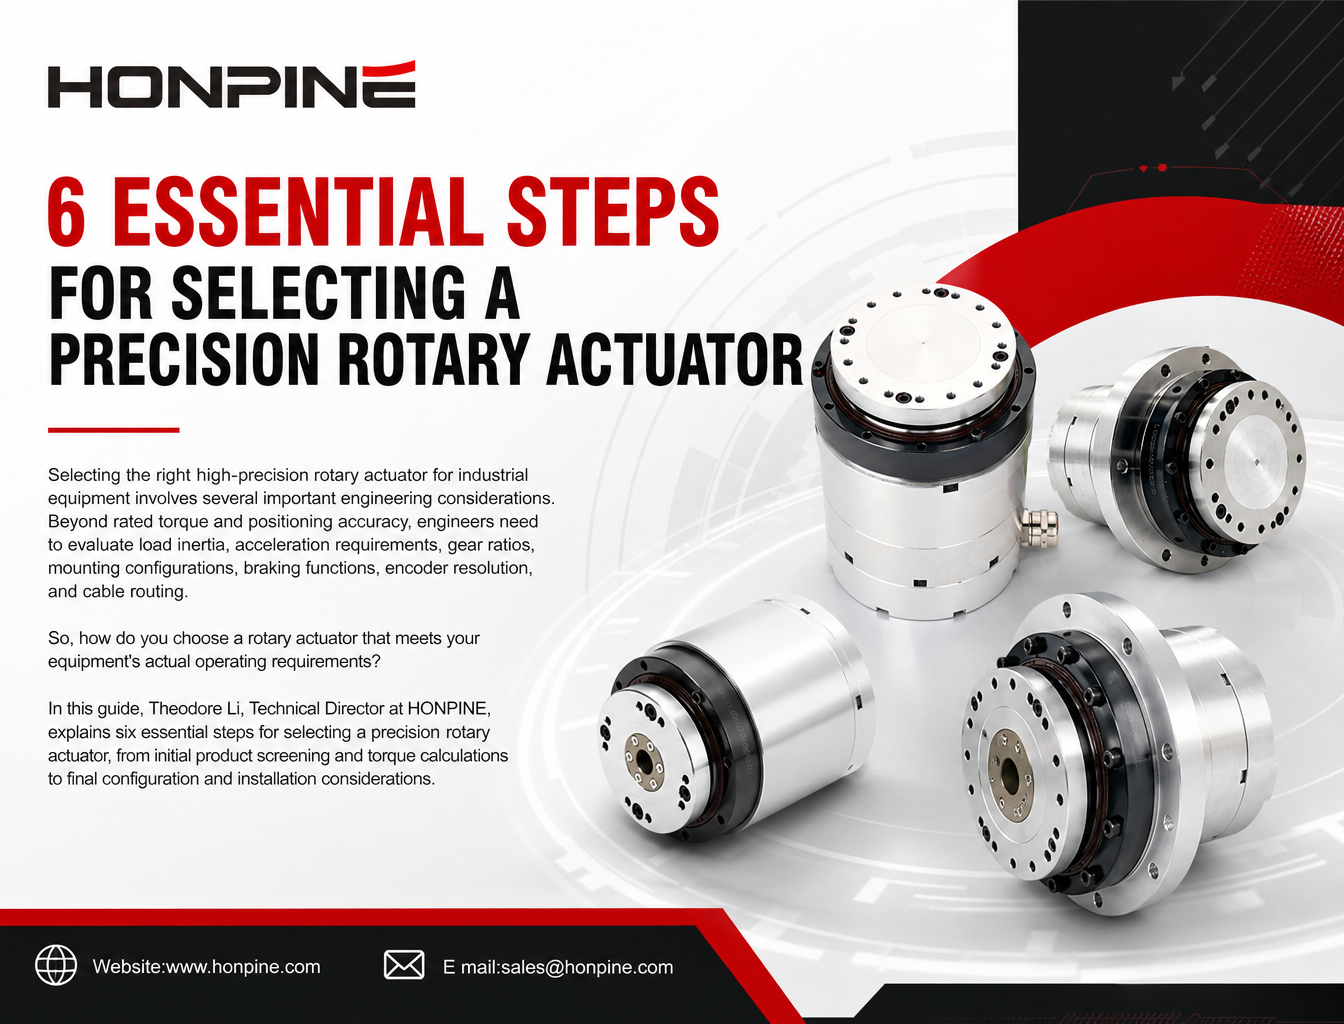
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.
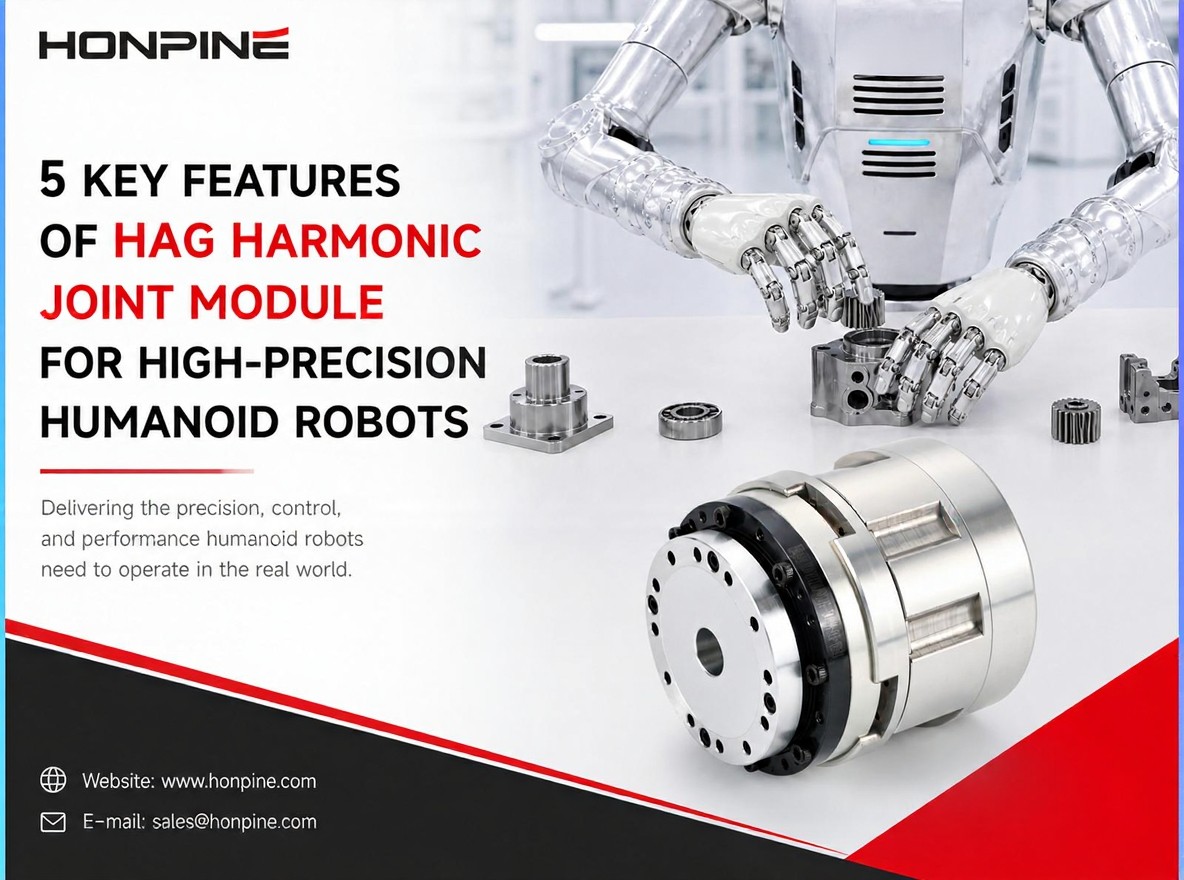
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
 ¿Cómo están influyendo las tendencias de la industria robótica en 2026 en la demanda de módulos de articulación integrados y motores de rueda?La industria de la robótica está entrando en una nueva etapa de desarrollo en 2026, con aplicaciones que se amplían desde los robots humanoides y cuadrúpedos hasta los manipuladores móviles, los robots colaborativos y los sistemas robóticos especializados. A medida que los fabricantes pasan del desarrollo de prototipos a la comercialización y la producción en masa, también cambian las exigencias de los sistemas de accionamiento robótico. En este artículo, Allen Li, fundador de HONPINE, comparte sus observaciones sobre la evolución del mercado de la robótica y explica por qué los módulos de articulación integrados y los motores de cubo son cada vez más importantes para mejorar la integración del sistema, la uniformidad de los productos y la fiabilidad operativa a largo plazo.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
 Los 3 mejores reductores armónicos para equipos de semiconductoresLos equipos de fabricación de semiconductores requieren un control de movimiento de alta precisión, estructuras mecánicas compactas y un rendimiento de transmisión fiable. Desde robots de manipulación de obleas y sistemas OHT hasta equipos de litografía y metrología, cada aplicación plantea diferentes exigencias a los reductores armónicos. En este artículo, Theodore Li, director técnico de HONPINE, presenta tres soluciones de reductores armónicos: la serie FHG de eje hueco, la serie FHD ultrafina y la serie FSD ultraplana. También examinaremos 10 parámetros técnicos clave que los ingenieros deben tener en cuenta al seleccionar un reductor armónico para equipos de semiconductores, como el par nominal, el juego, la rigidez torsional, el diámetro del eje hueco y la carga de momento admisible.
 ¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?Elegir el reductor planetario adecuado para un servomotor implica algo más que hacer coincidir la potencia del motor y la relación de reducción. Los ingenieros también deben tener en cuenta el par de salida, la inercia de la carga, el juego, la rigidez torsional y la compatibilidad de montaje para garantizar un rendimiento fiable de la transmisión. Las distintas marcas de servomotores, como Inovance, Estun, Panasonic, Mitsubishi, Yaskawa y MOONS', pueden tener dimensiones de eje e interfaces de montaje diferentes. Entonces, ¿cómo pueden los ingenieros identificar el reductor planetario adecuado para cada servomotor? Esta guía explica los principios clave de adaptación, los cálculos esenciales y los aspectos prácticos que deben tenerse en cuenta al elegir uno para ayudarle a tomar una decisión informada.
 ¿Por qué los fabricantes de engranajes de onda de deformación producen productos con niveles de calidad y precisión tan diferentes?Los engranajes de onda de deformación comparten el mismo principio de funcionamiento, pero su calidad, precisión y vida útil pueden variar considerablemente de un fabricante a otro. ¿A qué se deben estas diferencias? Allen Li, fundador de HONPINE, explica cómo influyen en el rendimiento final de estos engranajes la selección de materiales, el diseño del perfil de los dientes, el mecanizado de precisión, las técnicas de montaje y el control de calidad. Descubra las principales diferencias entre los fabricantes chinos y japoneses, así como los aspectos que debe tener en cuenta al elegir un proveedor fiable de engranajes de onda de deformación.
 ¿Qué son el par nominal, el par intermitente y el par máximo en un actuador armónico?Al seleccionar un actuador armónico para una articulación robótica, los ingenieros suelen centrarse en su par de salida máximo. Sin embargo, un único valor de par no puede describir por completo la capacidad de funcionamiento de un actuador. Una articulación robótica puede necesitar soportar una carga de forma continua, generar un par mayor durante movimientos periódicos o resistir impactos externos breves. El par nominal, el par intermitente y el par máximo representan tres condiciones de funcionamiento distintas, cada una con sus propias limitaciones. En robots humanoides, robots cuadrúpedos y brazos robóticos, comprender estas diferencias es esencial para evaluar el rendimiento del actuador, prevenir sobrecargas y garantizar la fiabilidad a largo plazo.