¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?
Los servomotores y losreductores planetariosse utilizan ampliamente en la automatización industrial, la robótica, la maquinaria CNC y los sistemas de control de movimiento de precisión. Sin embargo, seleccionar unreductor planetario para un servomotoradecuado implica mucho más que simplemente hacer coincidir la potencia del motor o elegir una relación de reducción.
Una combinación inadecuada puede provocar una carga excesiva del motor, una respuesta dinámica deficiente, un par de salida insuficiente, un aumento de los errores de posicionamiento e incluso el fallo prematuro de los componentes. Para lograr un rendimiento de transmisión fiable, los ingenieros deben tener en cuenta el par, la velocidad, la adaptación de la inercia, el juego, la rigidez torsional y la compatibilidad mecánica.
Esta guía explica cómo adaptar reductores planetarios a servomotores y aborda los principios básicos de selección, los cálculos clave, las estrategias de compatibilidad para seis importantes marcas de servomotores y los requisitos habituales de instalación.
1. ¿Por qué es importante adaptar correctamente el servomotor y el reductor planetario?
Un servomotor proporciona movimiento de rotación controlado, mientras que un reductor planetario reduce la velocidad de salida y aumenta el par de salida. Juntos forman un sistema de transmisión que debe satisfacer los requisitos mecánicos y dinámicos de la aplicación.
Aunque el motor y el reductor sean adecuados por separado, la combinación de ambos puede no ofrecer el rendimiento esperado.
1.1 Par de salida insuficiente
La función principal de un reductor planetario es reducir la velocidad de rotación y aumentar el par de salida. Si la relación de reducción es demasiado baja, es posible que el reductor no proporcione el par suficiente para accionar la carga.
Si el reductor seleccionado tiene una capacidad de par insuficiente, también puede sufrir tensiones internas excesivas durante la aceleración, la desaceleración o las operaciones frecuentes de arranque y parada.
1.2 Respuesta dinámica deficiente debido a una adaptación inadecuada de la inercia
La relación de inercia entre la carga y el servomotor afecta a la respuesta dinámica y a la estabilidad del servosistema.
Si la inercia de carga reflejada es excesivamente alta en relación con la inercia del rotor del motor, el sistema puede presentar tiempos de aceleración y desaceleración más largos, un mayor sobreimpulso, vibraciones o dificultades para lograr un control estable.
Un reductor planetario adecuado puede reducir la inercia reflejada en el motor y contribuir a mejorar la capacidad de respuesta del sistema.
1.3 Errores de posicionamiento y juego
En aplicaciones como articulaciones robóticas, mesas indexadoras y equipos de posicionamiento de precisión, el juego afecta directamente a la precisión del movimiento.
Un reductor planetario con un juego excesivo puede provocar desviaciones de posicionamiento, especialmente cuando el sistema cambia de dirección con frecuencia.
Por lo tanto, los ingenieros deben seleccionar un reductor con una especificación de juego adecuada a los requisitos de precisión de posicionamiento y repetibilidad de la aplicación.
1.4 Rigidez y estabilidad de transmisión insuficientes
La rigidez torsional determina cuánta deformación angular se produce al aplicar un par.
Si el reductor tiene una rigidez torsional insuficiente, el sistema de transmisión puede sufrir deformaciones elásticas durante la aceleración, la desaceleración o los cambios de carga. Esto puede afectar a la precisión de posicionamiento y a la respuesta dinámica.
En aplicaciones con cargas pesadas, cambios frecuentes de sentido o aceleraciones elevadas, la rigidez torsional debe considerarse junto con el par nominal y el juego.
2. Parámetros clave para adaptar servomotores a reductores planetarios
La selección de un reductor planetario para un servomotor requiere una evaluación sistemática de las condiciones de funcionamiento y los requisitos mecánicos.
Los tres pasos siguientes ofrecen un método práctico para evaluar los parámetros clave que intervienen en la selección del reductor.
2.1 Determinar el par de salida y la relación de reducción necesarios
El primer paso consiste en determinar el par y la velocidad de rotación necesarios en la salida del reductor.
El par de salida de un reductor planetario puede estimarse mediante la fórmula siguiente:
Tout = Tmotor × i × η
Donde:
- Tout = par de salida del reductor
- Tmotor = par de salida del servomotor
- i = relación de reducción del reductor
- η = eficiencia de transmisión del reductor
Por ejemplo, si un servomotor proporciona un par de 2 Nm y está conectado a un reductor planetario con una relación de reducción de 10:1 y una eficiencia de transmisión del 95 %, el par de salida teórico es:
Tout = 2 × 10 × 0.95 = 19 Nm
Este cálculo proporciona una estimación inicial. La selección real también debe tener en cuenta el par de salida nominal del reductor, el par máximo admisible, el par de aceleración y las condiciones de servicio.
La relación de reducción también determina la velocidad de salida:
n_out = n_motor / i
Donde:
- n_out = velocidad de salida del reductor
- n_motor = velocidad del servomotor
- i = relación de reducción del reductor
Una relación de reducción más alta produce una velocidad de salida menor y, por lo general, un par de salida mayor. Sin embargo, no siempre resulta beneficioso elegir la relación más alta disponible. La relación de reducción debe ajustarse a la velocidad de funcionamiento requerida, las características del motor y la dinámica de la aplicación.
2.2 Calcular la inercia de carga reflejada
La adaptación de la inercia es un aspecto importante al seleccionar un servomotor y un reductor planetario.
La inercia de carga reflejada en el lado del motor puede estimarse mediante:
Jref = Jload / i² + Jgearbox_in
Donde:
- Jref = inercia total reflejada en el lado del motor
- Jload = inercia de carga en la salida del reductor
- i = relación de reducción del reductor
- Jgearbox_in = inercia del lado de entrada del reductor
A continuación, se puede calcular la relación de inercia:
K = Jref / Jmotor
Donde:
- K = relación de inercia
- Jref = inercia total de carga reflejada
- Jmotor = inercia del rotor del servomotor
La relación de inercia adecuada depende del servomotor, el sistema de accionamiento, los parámetros de control y los requisitos de la aplicación. Por lo general, una relación de inercia más baja facilita el control del sistema, pero no existe una relación única que sea adecuada para todas las aplicaciones.
En aplicaciones de posicionamiento de alta velocidad y con operaciones frecuentes de arranque y parada, los ingenieros deben prestar especial atención a la relación de inercia y a los requisitos de aceleración del sistema.
2.3 Calcular el par necesario y seleccionar un factor de seguridad adecuado
El reductor seleccionado debe soportar tanto el par necesario durante el funcionamiento normal como el par adicional generado durante la aceleración, la desaceleración y las fluctuaciones de carga.
El par necesario puede estimarse mediante:
Tneed = (Tfric + Tacc) × Fs
Donde:
- Tneed = par de diseño necesario
- Tfric = par necesario para vencer la fricción y la resistencia externa
- Tacc = par necesario para la aceleración
- Fs = factor de seguridad
El par de aceleración puede estimarse mediante:
Tacc = Jtotal × α
Donde:
- Jtotal = inercia total equivalente en el punto de referencia del cálculo
- α = aceleración angular
El factor de seguridad debe seleccionarse según las condiciones de funcionamiento, incluidas las fluctuaciones de carga, los impactos, el ciclo de trabajo y la frecuencia de arranque y parada.
El par de salida nominal del reductor debe ser suficiente para las condiciones de funcionamiento continuo, mientras que el par máximo admisible debe poder soportar las cargas dinámicas de corta duración.
Es importante no utilizar el par máximo como sustituto del par nominal. Un reductor capaz de soportar una carga máxima durante un breve periodo puede no ser adecuado para funcionar de forma continua con ese mismo par.
3. Estrategias de adaptación de reductores planetarios para servomotores de 6 marcas principales
Los distintos fabricantes de servomotores utilizan tamaños de bastidor, dimensiones de eje, interfaces de montaje y especificaciones de rendimiento diferentes. Por lo tanto, la selección del reductor planetario debe basarse en el modelo real del motor y en su interfaz mecánica, no únicamente en la marca.
Las seis marcas siguientes son habituales en aplicaciones de automatización industrial.
3.1 Servomotores Inovance
Los servomotores Inovance se utilizan ampliamente en equipos de automatización, maquinaria de envasado, fabricación electrónica y sistemas generales de control de movimiento industrial.
Al adaptar un servomotor Inovance a un reductor planetario, los ingenieros deben confirmar primero el tamaño del bastidor del motor, el diámetro y la longitud del eje, las dimensiones de la brida de montaje y el par nominal.
El reductor también debe seleccionarse en función de la relación de reducción necesaria, el par de salida y la precisión de posicionamiento.
En equipos de automatización compactos, un reductor planetario con un adaptador de montaje adecuado puede ayudar a reducir el espacio de instalación y mantener el rendimiento de transmisión requerido.
3.2 Servomotores Estun
Los servomotores Estun se utilizan en robots industriales, equipos CNC y sistemas de producción automatizados.
Al seleccionar un reductor planetario para un servomotor Estun, se deben comprobar cuidadosamente el par nominal, la velocidad máxima, las dimensiones del eje y la interfaz de montaje del motor.
En aplicaciones con aceleraciones y desaceleraciones frecuentes, los ingenieros deben prestar especial atención al par nominal, el par máximo, la rigidez torsional y las características de inercia del reductor.
Un reductor planetario adecuado debe ofrecer una capacidad de par suficiente sin comprometer la respuesta dinámica del servosistema.
3.3 Servomotores Panasonic
Los servomotores MINAS de Panasonic se utilizan habitualmente en automatización de precisión, fabricación electrónica, maquinaria de envasado y equipos de posicionamiento.
Al adaptar un reductor planetario a un servomotor Panasonic, los ingenieros deben verificar la serie y el modelo exacto del motor antes de seleccionar el reductor.
Entre los aspectos clave se incluyen la brida de montaje, las dimensiones del eje, el par de salida nominal, la velocidad del motor y la relación de reducción necesaria.
En aplicaciones de posicionamiento de precisión, también deben evaluarse el juego del reductor y la rigidez torsional para garantizar que el sistema de transmisión cumpla los requisitos de posicionamiento.
3.4 Servomotores Mitsubishi
Los servomotores MELSERVO de Mitsubishi se utilizan ampliamente en automatización industrial, máquinas herramienta, robótica y sistemas de posicionamiento de precisión.
Al seleccionar un reductor planetario para un servomotor Mitsubishi, los ingenieros deben confirmar la serie MELSERVO y el modelo de motor específicos.
Los distintos modelos de motor pueden tener diferentes dimensiones de brida, diámetros y longitudes de eje, así como distintas características de par nominal.
En aplicaciones que requieren una alta precisión de posicionamiento y cambios de sentido frecuentes, es importante evaluar el juego, la rigidez torsional y el par máximo admisible, además de la interfaz mecánica básica.
3.5 Servomotores Yaskawa
Los servomotores Sigma de Yaskawa se utilizan habitualmente en sistemas de automatización de alto rendimiento, robótica y maquinaria de precisión.
Al adaptar un reductor planetario a un servomotor Yaskawa, los ingenieros deben identificar la serie y el número de modelo exactos del motor.
El par nominal, la velocidad máxima de rotación, la configuración del eje y las dimensiones de montaje del motor deben comprobarse con respecto a las especificaciones del reductor.
En aplicaciones de alta dinámica, la adaptación de la inercia es especialmente importante. La relación de reducción seleccionada debe ayudar al motor a accionar la carga de manera eficiente y mantener el rendimiento de aceleración, desaceleración y posicionamiento requerido.
3.6 Servomotores MOONS'
MOONS' ofrece productos de control de movimiento utilizados en equipos de automatización, maquinaria industrial y aplicaciones de posicionamiento de precisión.
Al seleccionar un reductor planetario para un servomotor MOONS', los ingenieros deben confirmar el tipo de motor, el tamaño del bastidor, las dimensiones del eje, la interfaz de montaje y los requisitos de par.
La relación de reducción del reductor debe determinarse según la velocidad y el par de salida requeridos. En aplicaciones con operaciones frecuentes de arranque y parada o cambios de dirección, también deben tenerse en cuenta el juego, el par nominal y la rigidez torsional del reductor.
Nota importante sobre la selección: Las consideraciones de adaptación anteriores son pautas generales de ingeniería, no reglas fijas de compatibilidad aplicables a todos los motores de cada gama de productos. Incluso dentro de una misma marca, las distintas series de motores pueden utilizar interfaces de montaje y especificaciones de eje diferentes. Verifique siempre el plano exacto del motor y su ficha técnica antes de confirmar un modelo de reductor.
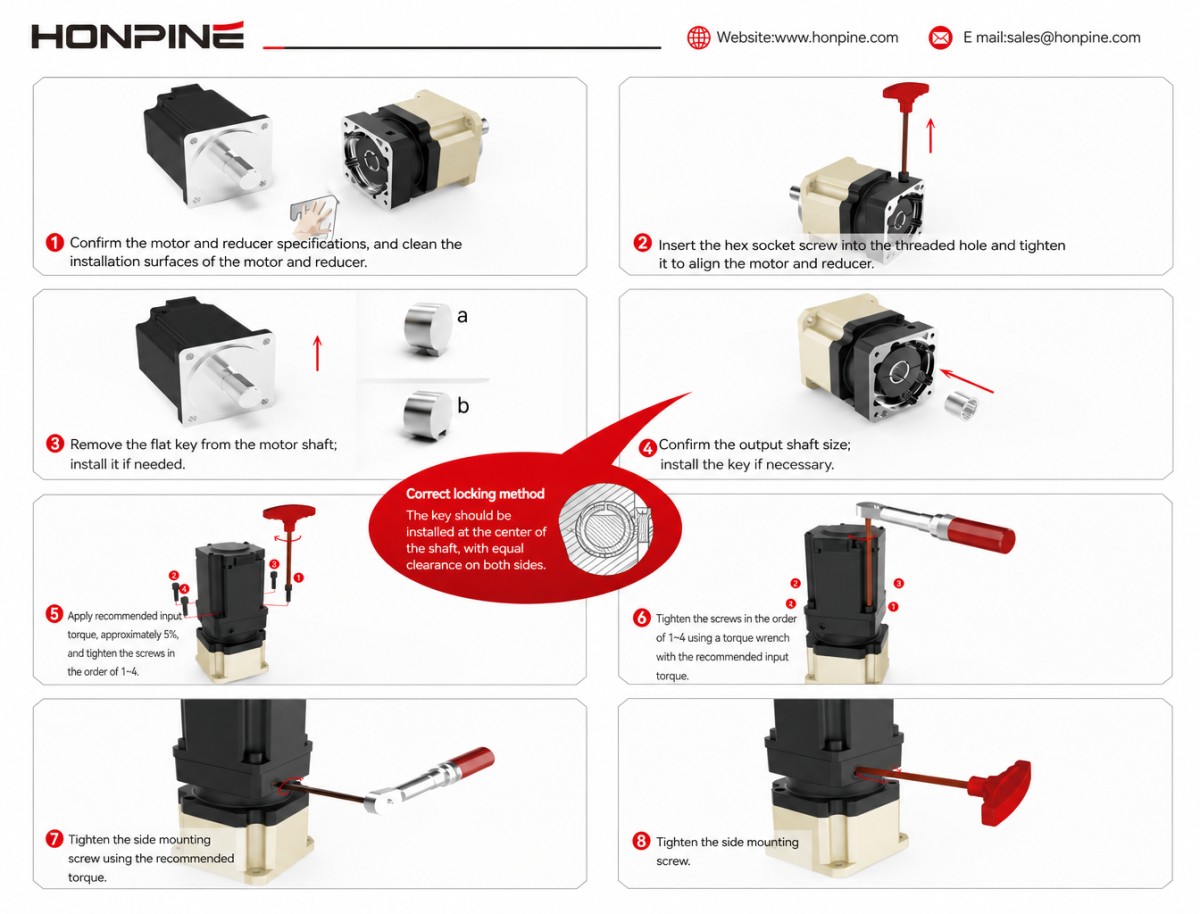
4. Requisitos clave de instalación para conjuntos de servomotor y reductor planetario
Aunque el motor y el reductor se hayan seleccionado correctamente, una instalación inadecuada puede afectar a la precisión de transmisión, aumentar las vibraciones y reducir la vida útil.
Deben tenerse en cuenta los siguientes detalles de instalación.
4.1 Confirmar la compatibilidad de montaje del motor y el reductor
Antes de la instalación, verifique que la brida del motor, la brida de entrada del reductor, el diámetro y la longitud del eje y la posición de los orificios de montaje sean compatibles.
Si el motor y el reductor no tienen interfaces compatibles, puede ser necesaria una placa adaptadora o una brida de conexión adecuada.
El adaptador debe ofrecer suficiente resistencia mecánica y mantener una alineación precisa entre el motor y el reductor.
4.2 Garantizar una alineación correcta del eje
Una mala alineación entre el eje del motor y la entrada del reductor puede generar cargas radiales y axiales adicionales.
Durante la instalación, asegúrese de que el motor y el reductor estén correctamente colocados y que la conexión no esté sometida a tensiones mecánicas excesivas.
Una alineación incorrecta puede causar ruidos anómalos, vibraciones, un aumento de las cargas en los rodamientos y un desgaste prematuro.
4.3 Evitar un apriete excesivo
Durante el montaje, los elementos de fijación deben apretarse con los valores de par especificados por el fabricante.
Un apriete excesivo puede dañar las superficies de montaje, deformar los componentes o afectar a la alineación del sistema de transmisión.
El motor y el reductor deben fijarse de manera uniforme para garantizar conexiones mecánicas estables.
4.4 Comprobar la lubricación y las condiciones de funcionamiento
Antes de la puesta en servicio, confirme que el reductor utiliza el lubricante especificado y que su orientación de instalación es adecuada para el sistema de lubricación.
La temperatura de funcionamiento, las condiciones ambientales, el ciclo de trabajo y las características de carga también deben mantenerse dentro del rango de funcionamiento permitido para el reductor.
En aplicaciones con funcionamiento continuo o aceleraciones y desaceleraciones frecuentes, deben evaluarse las condiciones térmicas durante la puesta en servicio del sistema.
5. ¿Cómo seleccionar el reductor planetario de alta precisión adecuado para su servomotor?
Elegir el reductor planetario adecuado requiere algo más que hacer coincidir la potencia del motor y la relación de reducción. Para lograr un rendimiento de transmisión fiable, deben tenerse en cuenta la capacidad de par, la relación de inercia, el juego, la rigidez torsional y la compatibilidad mecánica de montaje.
Si su proyecto requiere un reductor planetario de alta precisión, puede enviarnos los planos de su motor y las especificaciones técnicas. El equipo de ingeniería de HONPINE le ayudará a evaluar la compatibilidad del motor y recomendará un reductor planetario adecuado en función de los requisitos reales de su aplicación.
Póngase en contacto con HONPINE para recibirasesoramiento profesional sobre la selección de reductores planetarios.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
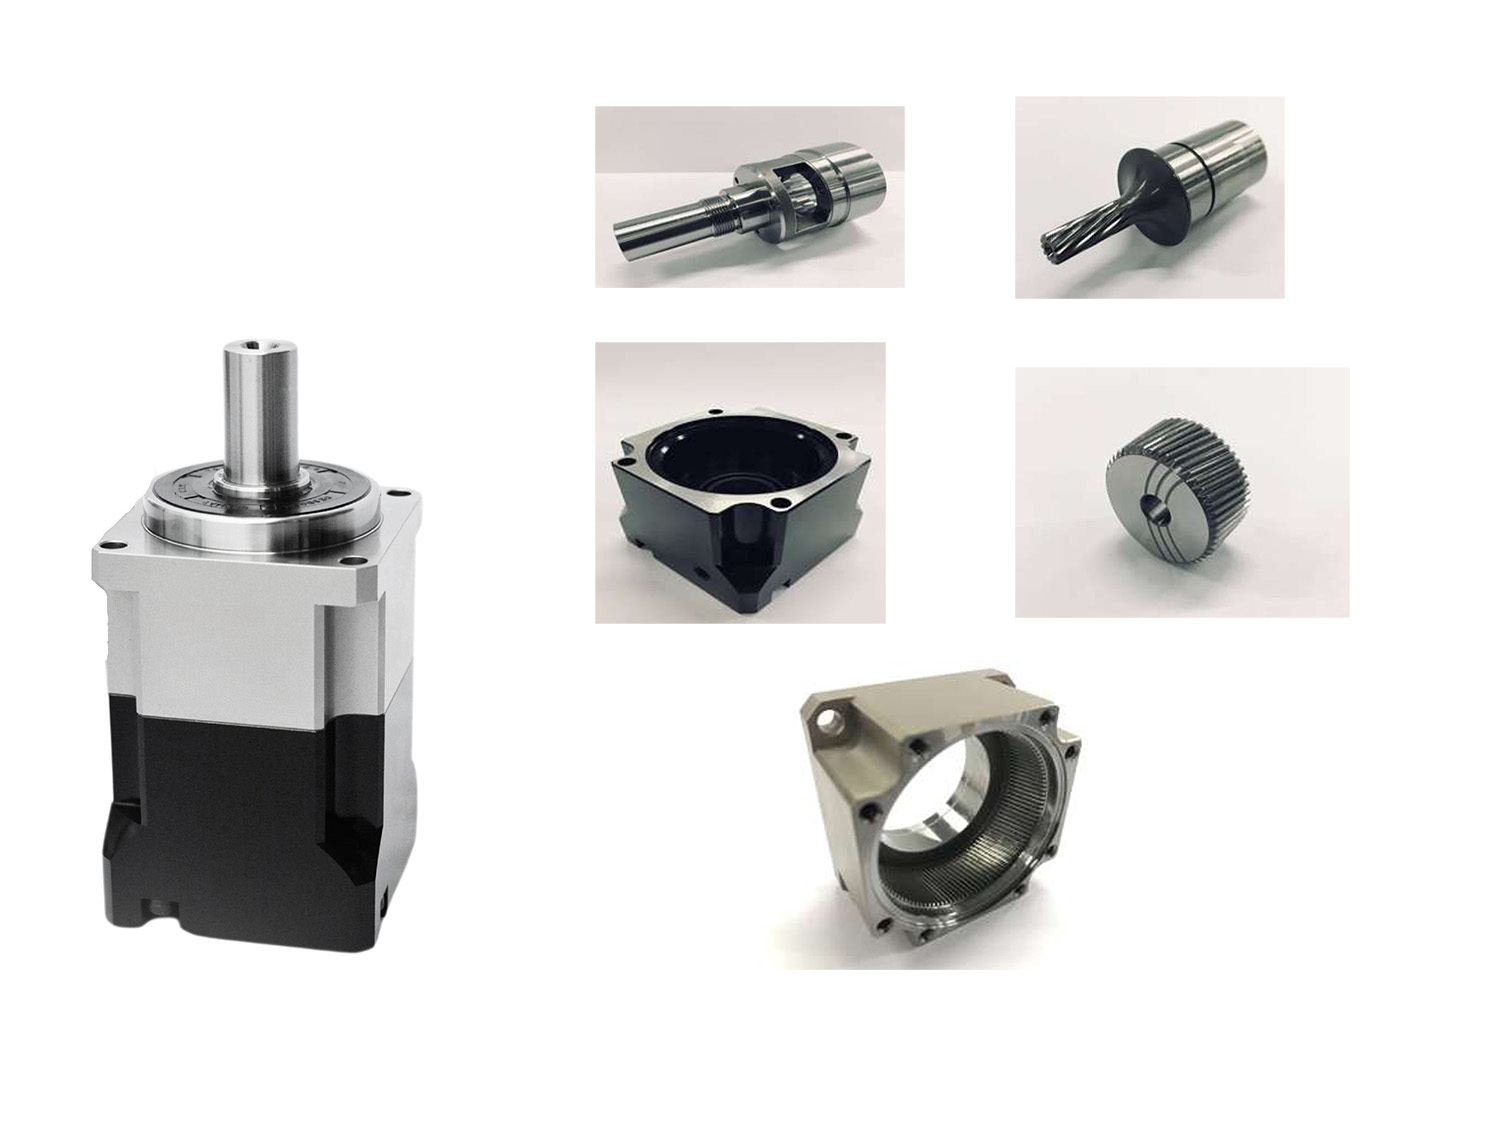
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Sumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes mientras se recupera su negocio de reductores para robotsSumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes a medida que se recupera la demanda de reductores para robots. Descubra qué significan estos resultados para los proveedores de CNC y robótica.
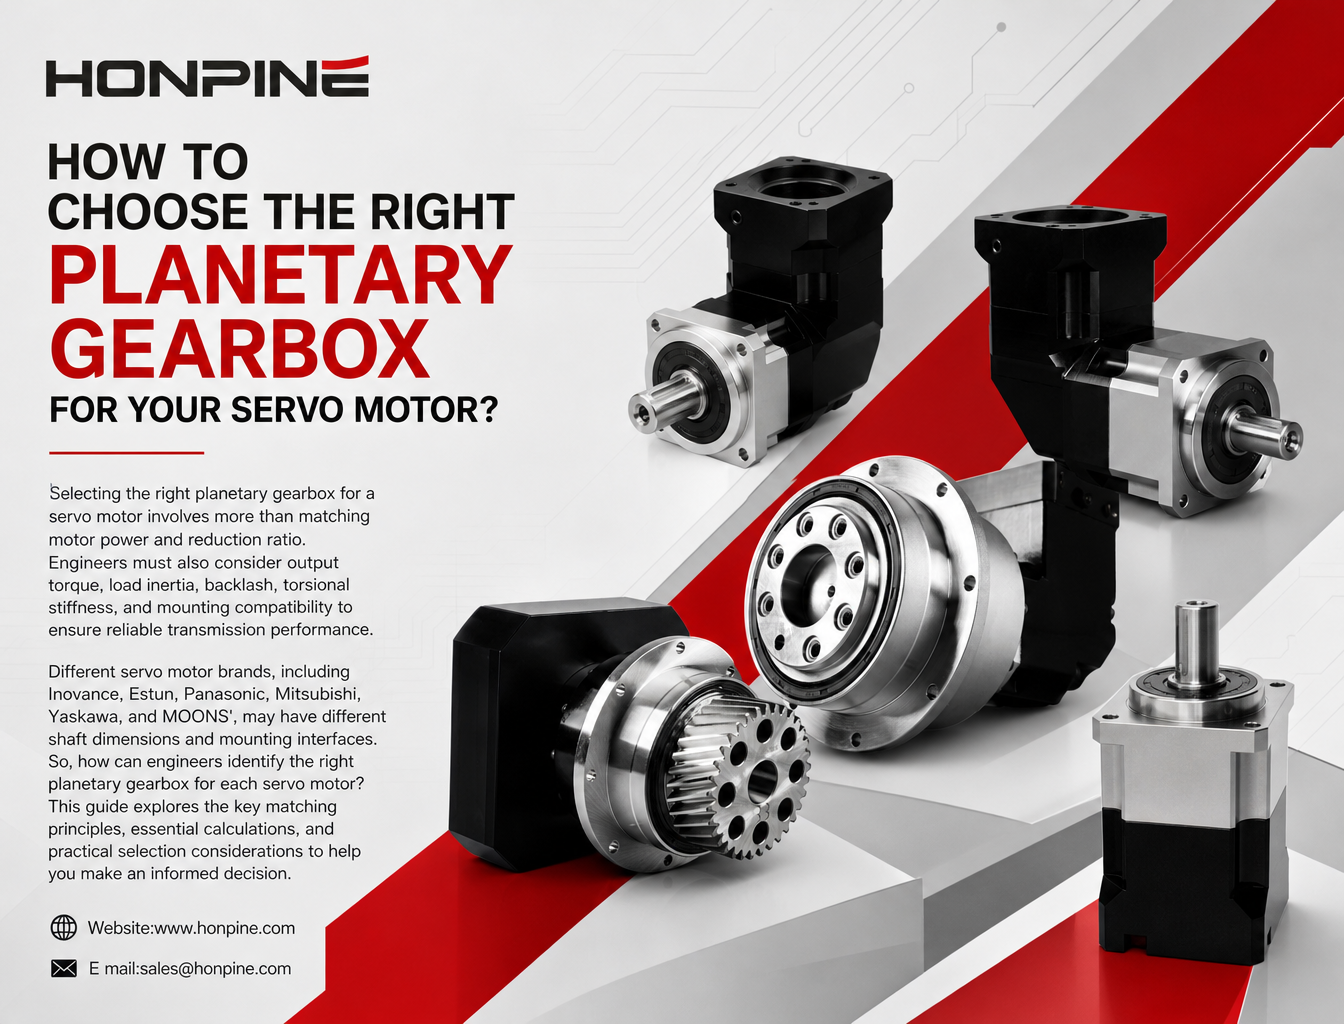
 ¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?Elegir el reductor planetario adecuado para un servomotor implica algo más que hacer coincidir la potencia del motor y la relación de reducción. Los ingenieros también deben tener en cuenta el par de salida, la inercia de la carga, el juego, la rigidez torsional y la compatibilidad de montaje para garantizar un rendimiento fiable de la transmisión. Las distintas marcas de servomotores, como Inovance, Estun, Panasonic, Mitsubishi, Yaskawa y MOONS', pueden tener dimensiones de eje e interfaces de montaje diferentes. Entonces, ¿cómo pueden los ingenieros identificar el reductor planetario adecuado para cada servomotor? Esta guía explica los principios clave de adaptación, los cálculos esenciales y los aspectos prácticos que deben tenerse en cuenta al elegir uno para ayudarle a tomar una decisión informada.
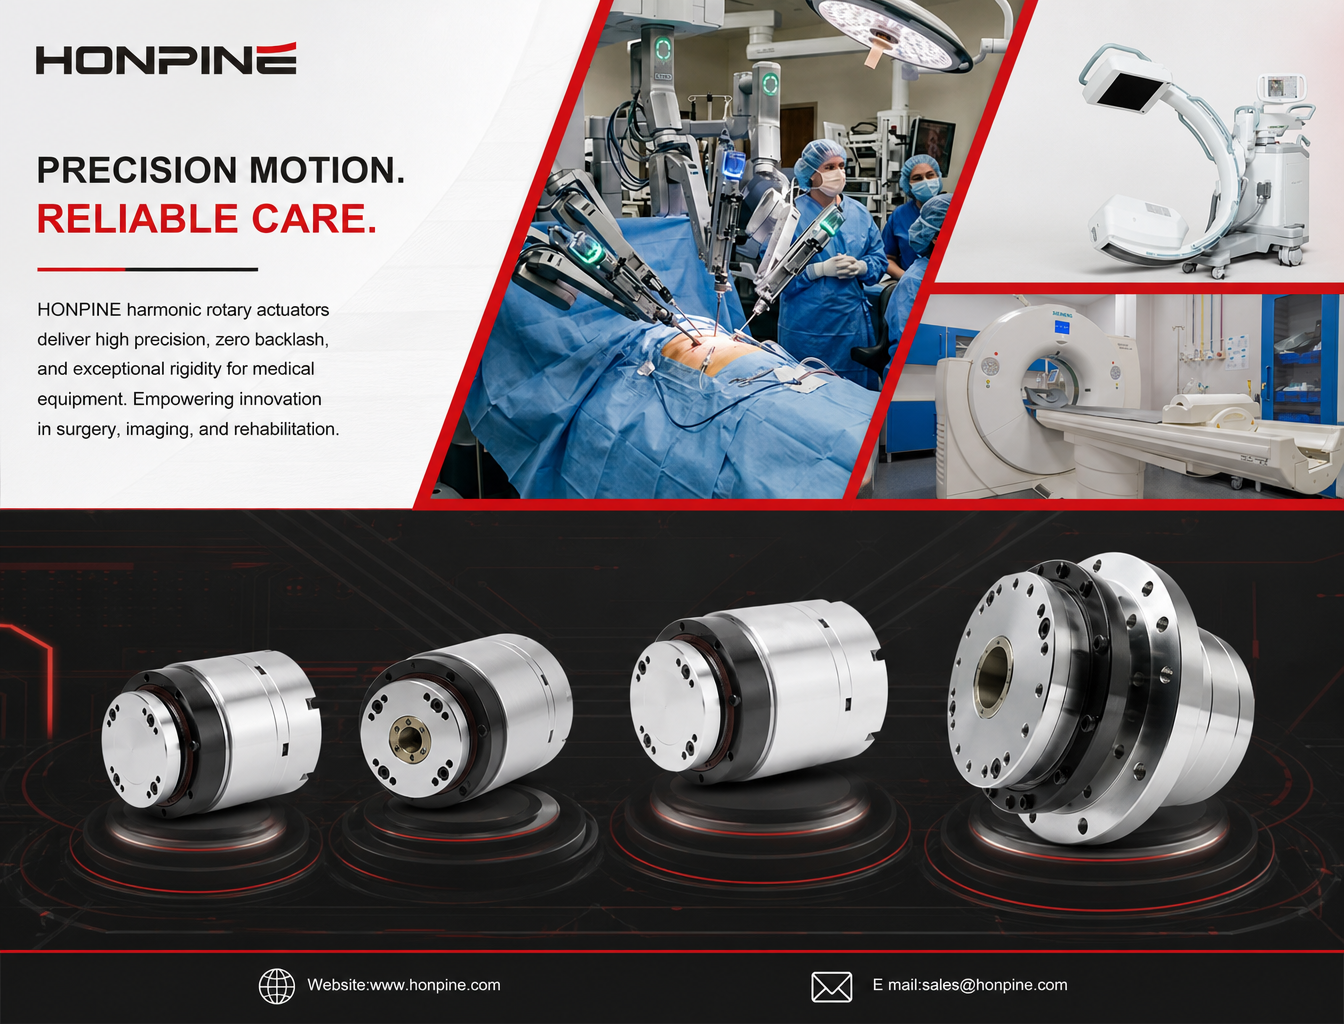
 Actuador rotativo armónico para equipos médicos: repetibilidad de ≤10 segundos de arco y alta rigidez frente al vuelcoLos equipos médicos exigen una precisión excepcional, estabilidad estructural y seguridad operativa de sus sistemas de transmisión del movimiento. Desde robots quirúrgicos y sistemas de tomografía computarizada hasta equipos de rehabilitación, los actuadores deben ofrecer una precisión de posicionamiento constante y soportar cargas mecánicas complejas. ¿Cómo pueden los fabricantes lograr una alta repetibilidad y rigidez estructural en aplicaciones médicas? Los actuadores rotativos armónicos de HONPINE ofrecen una repetibilidad de hasta ≤10 segundos de arco, transmisión sin juego, alta rigidez frente al vuelco y configuraciones con eje hueco, proporcionando soluciones fiables de control del movimiento para equipos médicos de próxima generación.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?Elegir el reductor planetario adecuado para un servomotor implica algo más que hacer coincidir la potencia del motor y la relación de reducción. Los ingenieros también deben tener en cuenta el par de salida, la inercia de la carga, el juego, la rigidez torsional y la compatibilidad de montaje para garantizar un rendimiento fiable de la transmisión. Las distintas marcas de servomotores, como Inovance, Estun, Panasonic, Mitsubishi, Yaskawa y MOONS', pueden tener dimensiones de eje e interfaces de montaje diferentes. Entonces, ¿cómo pueden los ingenieros identificar el reductor planetario adecuado para cada servomotor? Esta guía explica los principios clave de adaptación, los cálculos esenciales y los aspectos prácticos que deben tenerse en cuenta al elegir uno para ayudarle a tomar una decisión informada.
 ¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?Las mesas giratorias CNC de cinco ejes requieren características de transmisión diferentes para los ejes A y C. Mientras que el eje A suele necesitar una elevada rigidez torsional y capacidad de carga para soportar el conjunto de la cuna y la pieza de trabajo, el eje C prioriza una baja holgura, precisión de posicionamiento angular y respuesta dinámica. Este artículo explica por qué los reductores RV suelen considerarse para aplicaciones del eje A y los reductores armónicos para aplicaciones del eje C, y aborda sus principios de funcionamiento, ventajas mecánicas, realimentación en el lado de salida y criterios clave de selección para fabricantes de máquinas herramienta CNC.
 ¿Cómo ofrece el módulo integrado de articulación robótica HONPINE HPJM un alto par en un espacio compacto?Descubra cómo optimizar el espacio de instalación y lograr una alta densidad de par en las articulaciones robóticas. Este artículo explica cómo el módulo integrado de articulación robótica HONPINE HPJM utiliza componentes integrados, cableado a través de un eje hueco, conectores eléctricos compactos y estructuras de montaje mecánico optimizadas para reducir el espacio innecesario en robots humanoides y brazos robóticos.
 Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?Este artículo explica las diferencias entre los motorreductores armónicos y los actuadores armónicos desde las perspectivas del diseño del producto, la integración del sistema, las funciones de retroalimentación y control, la instalación y los requisitos de aplicación. Dado que los fabricantes pueden utilizar estos nombres de producto de distintas maneras, también analiza cómo evaluar sus configuraciones reales y elegir la solución de movimiento de precisión adecuada para la robótica y la automatización industrial.
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.