Guía de selección de módulos de articulación robótica: cómo elegir el módulo adecuado según los requisitos de carga, precisión, control de fuerza y movimiento
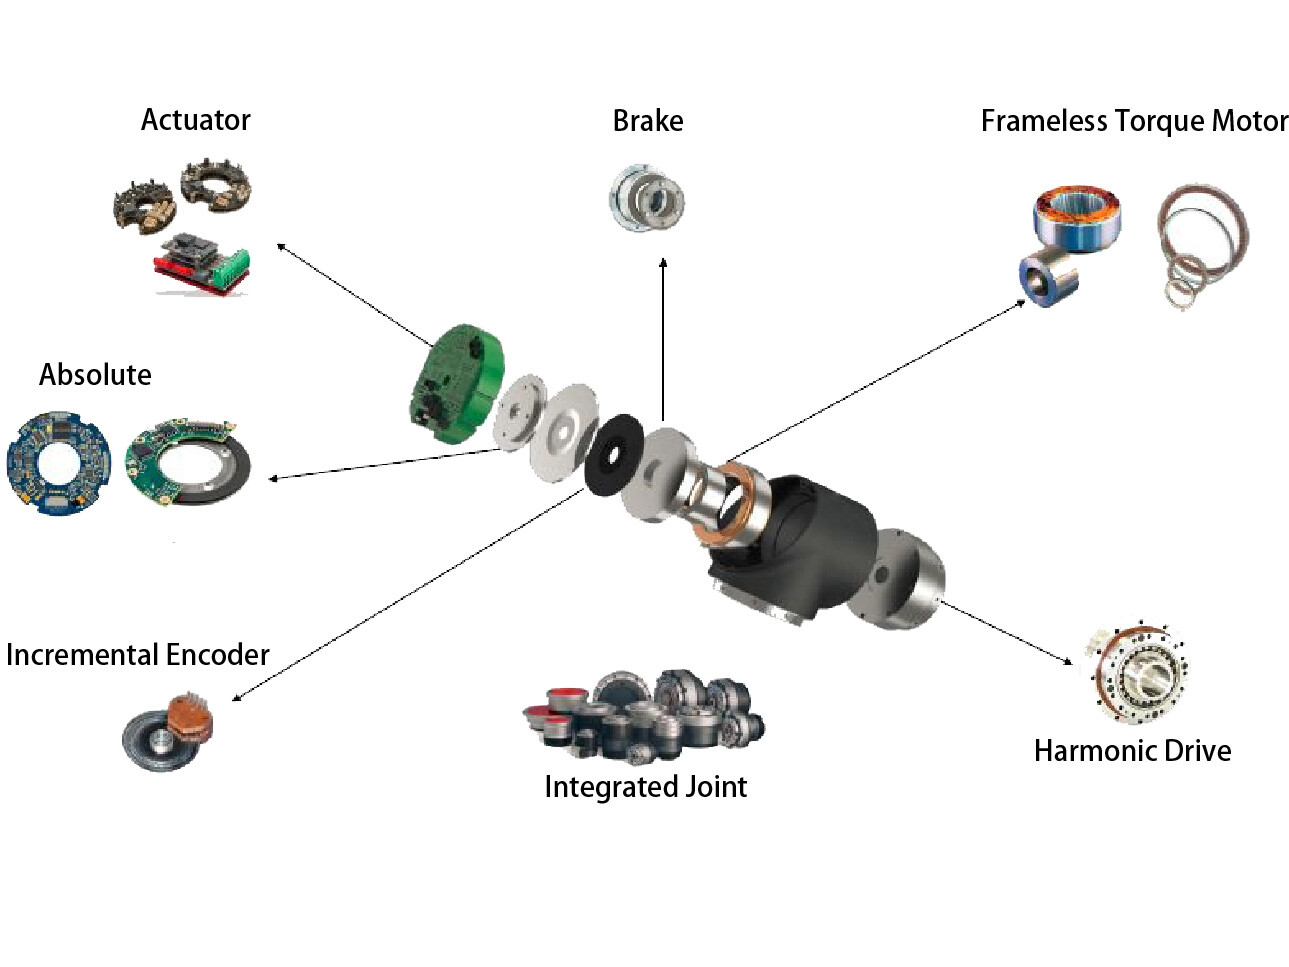
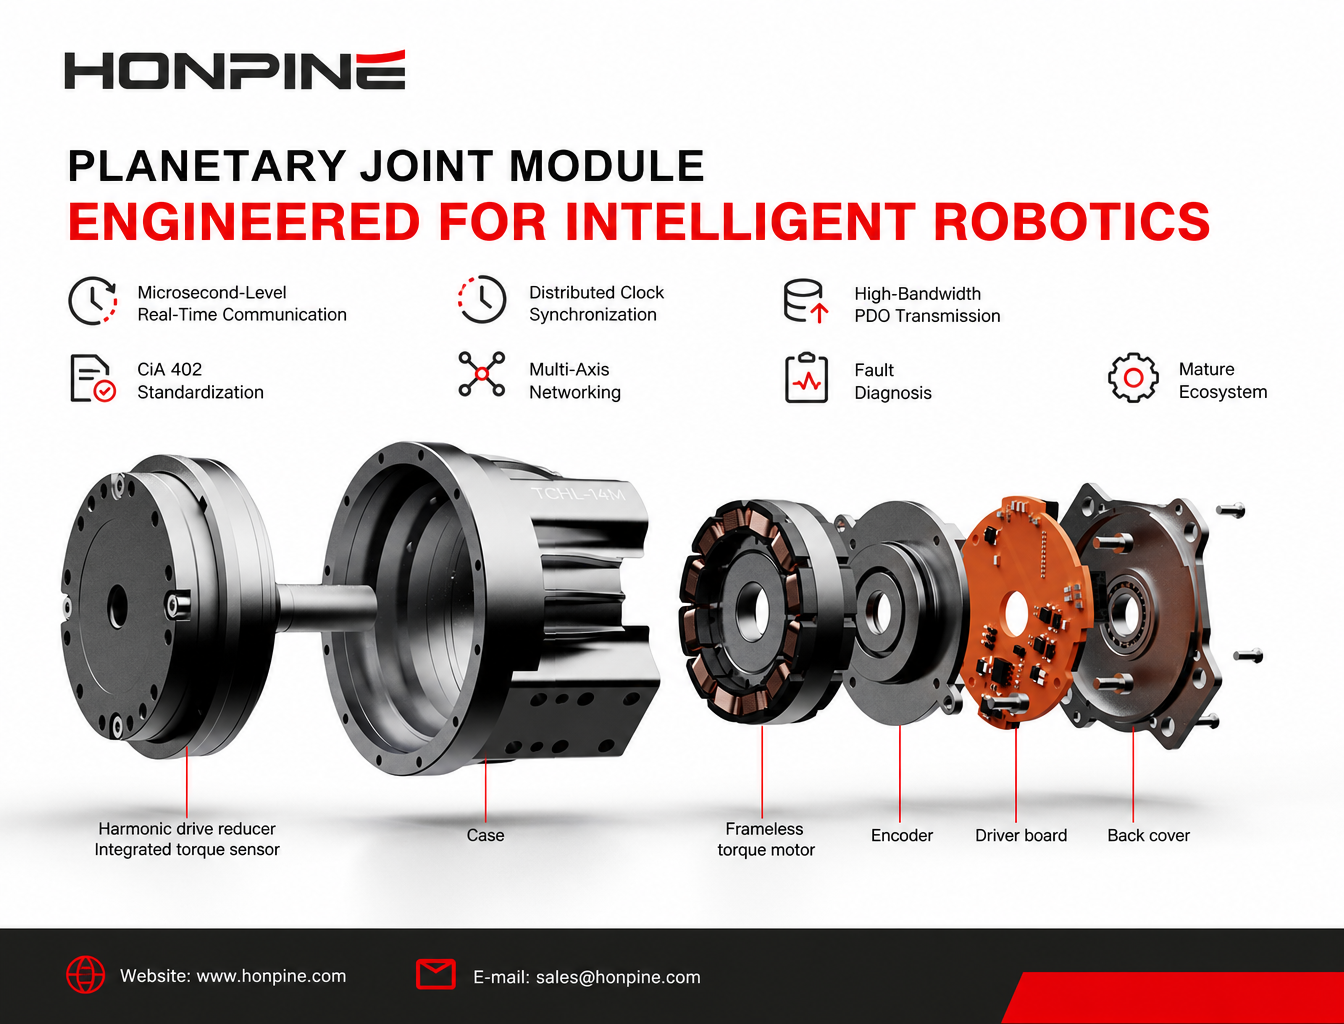
Módulos integrados de articulación robóticason unidades de movimiento esenciales en robots colaborativos, robots humanoides, brazos robóticos industriales y otros sistemas robóticos inteligentes. Por lo general, integran componentes clave como un motor, un reductor, un encoder, un servoaccionamiento, un sensor de par y un freno electromagnético en una unidad de movimiento compacta.
La elección del módulo de articulación robóticaadecuado influye directamente no solo en el par de salida, la velocidad de rotación y la precisión de posicionamiento, sino también en la respuesta dinámica del robot, el rendimiento del control de fuerza, el diseño estructural, la estabilidad operativa y el coste total de fabricación.
A diferencia de la selección de un motor o un reductor individual, la selección de un módulo de articulación robótica requiere una evaluación integral del rendimiento dinámico, la estructura de transmisión, la realimentación de posición, la medición del par, la instalación mecánica, las interfaces eléctricas, la gestión térmica y la fiabilidad a largo plazo. Esto es especialmente importante en robots colaborativos y humanoides, donde las distintas articulaciones presentan condiciones de carga, frecuencias de movimiento, requisitos de control y consideraciones de seguridad muy diferentes.
A partir de la experiencia práctica con los módulos de articulación robótica de la serie TCHLligeros y de alta precisión de HONPINE, esta guía analiza seis aspectos esenciales para seleccionar módulos de articulación robótica y ayudar a los ingenieros de robótica a establecer un enfoque sistemático para el diseño y la integración de articulaciones.
1. Rendimiento dinámico: cómo determinar los requisitos de par, velocidad e inercia
El rendimiento dinámico es la base de la selección de un módulo de articulación robótica. Determina si una articulación puede satisfacer los requisitos reales de carga útil, velocidad de rotación, aceleración y respuesta dinámica.
Los parámetros más importantes que se deben evaluar son el par nominal continuo, el par máximo, la velocidad de salida y la adaptación de la inercia.
1.1 ¿Cómo deben diferenciarse el par nominal continuo y el par máximo?
El par es uno de los parámetros más importantes al seleccionar un módulo de articulación robótica. Sin embargo, los ingenieros deben distinguir entre el par nominal continuo y el par máximo, en lugar de evaluar un módulo únicamente por su par máximo nominal.
El par nominal continuo es el par que un módulo de articulación puede suministrar de forma continua en unas condiciones de funcionamiento y unos límites térmicos especificados. Es especialmente relevante para aplicaciones como la manipulación continua de materiales, el mantenimiento de posturas, el rectificado y otras operaciones de larga duración.
Al calcular el par necesario para la articulación, los ingenieros deben tener en cuenta:
El peso de la propia articulación y el par gravitacional asociado.
El par gravitacional generado por el efector final y la carga útil externa.
El par de aceleración y desaceleración durante el movimiento de la articulación.
La fricción mecánica y otras resistencias de transmisión.
Los efectos del acoplamiento dinámico entre varias articulaciones.
Durante la selección preliminar, también se debe reservar un margen de seguridad adecuado en función de las variaciones de carga, la frecuencia de movimiento, la orientación de montaje y las condiciones de funcionamiento. Por ejemplo, un margen del 25%–35% puede servir como referencia inicial de diseño, pero no debe considerarse un requisito universal. El dimensionamiento final debe verificarse con el perfil de carga real de la articulación y las condiciones de equilibrio térmico.
El par máximo se utiliza principalmente en operaciones dinámicas de corta duración, como la aceleración rápida del robot, las transiciones de postura, los cambios transitorios de carga y los impactos breves.
Es importante entender que el par máximo no significa que el módulo de articulación pueda mantener esa salida durante periodos prolongados. Los ingenieros deben verificar la duración máxima permitida del par, la frecuencia de repetición y los límites térmicos asociados.
También se debe comprobar por separado la capacidad de par del motor, el reductor y la carcasa mecánica. El componente con el menor par admisible establece el límite práctico de par del conjunto completo de la articulación.
Esta distinción es especialmente importante en articulaciones de alta dinámica de las piernas de robots humanoides, las caderas de robots cuadrúpedos y los brazos robóticos de carga pesada.
1.2 ¿Cómo deben adaptarse la velocidad de salida y la relación de reducción?
La velocidad de salida de un módulo de articulación robóticaviene determinada principalmente por la velocidad del motor y la relación de reducción:
Velocidad de salida ≈ velocidad del motor ÷ relación de reducción
En general, aumentar la relación de reducción incrementa el par de salida, pero reduce la velocidad de salida. También puede afectar a la retroaccionabilidad, la respuesta dinámica y la inercia equivalente del sistema de transmisión.
Además, la velocidad del motor no puede considerarse independientemente de la fuente de alimentación. En los módulos de articulación alimentados con CC de 24V o 48V, la fuerza contraelectromotriz del motor aumenta a medida que sube la velocidad de rotación. Si la tensión disponible del bus de CC es insuficiente, la corriente disponible y el par de salida pueden disminuir en el rango de funcionamiento a alta velocidad.
Por lo tanto, los ingenieros deben evaluar algo más que la velocidad máxima en vacío. Entre los parámetros importantes se incluyen:
El par de salida continuo a la velocidad nominal.
El par disponible a la velocidad máxima de funcionamiento.
Las variaciones de rendimiento con diferentes tensiones de alimentación.
La influencia de la relación de reducción en la respuesta dinámica y la retroaccionabilidad.
En las articulaciones de robots humanoides que requieren balanceos rápidos, aceleraciones frecuentes y paradas repetidas, es especialmente importante adaptar la velocidad de salida al par.
1.3 ¿Por qué la adaptación de la inercia afecta a la estabilidad del control de la articulación?
La adaptación de la inercia es un factor importante, aunque a veces se pasa por alto, en la selección de módulos de articulación robótica.
Una relación inadecuada entre la inercia de la carga externa y la inercia del sistema de accionamiento puede aumentar la dificultad de control y provocar vibraciones a baja velocidad, sobreimpulso del movimiento, oscilaciones mecánicas o una reducción del rendimiento del seguimiento dinámico.
En robots colaborativos, robots humanoides y brazos robóticos que requieren un seguimiento preciso del movimiento y control adaptable, los ingenieros deben evaluar la inercia del rotor del motor, la relación del reductor, la inercia de la carga y las trayectorias de movimiento reales mediante análisis dinámicos.
También es importante recordar que un reductor modifica la inercia equivalente de la carga cuando se refiere al lado del motor. Por lo tanto, la compatibilidad del sistema no debe determinarse simplemente comparando la inercia de la carga con la inercia del rotor del motor. También deben tenerse en cuenta la relación de transmisión, el ancho de banda de control y las condiciones reales de funcionamiento.
2. Estructura de transmisión y precisión de posicionamiento: módulos de articulación robótica con reductores armónicos o planetarios
El reductor es un componente de transmisión esencial dentro de un módulo de articulación robótica. Su diseño influye directamente en el par de salida, la precisión de transmisión, la rigidez torsional, la resistencia a los impactos y la vida útil.
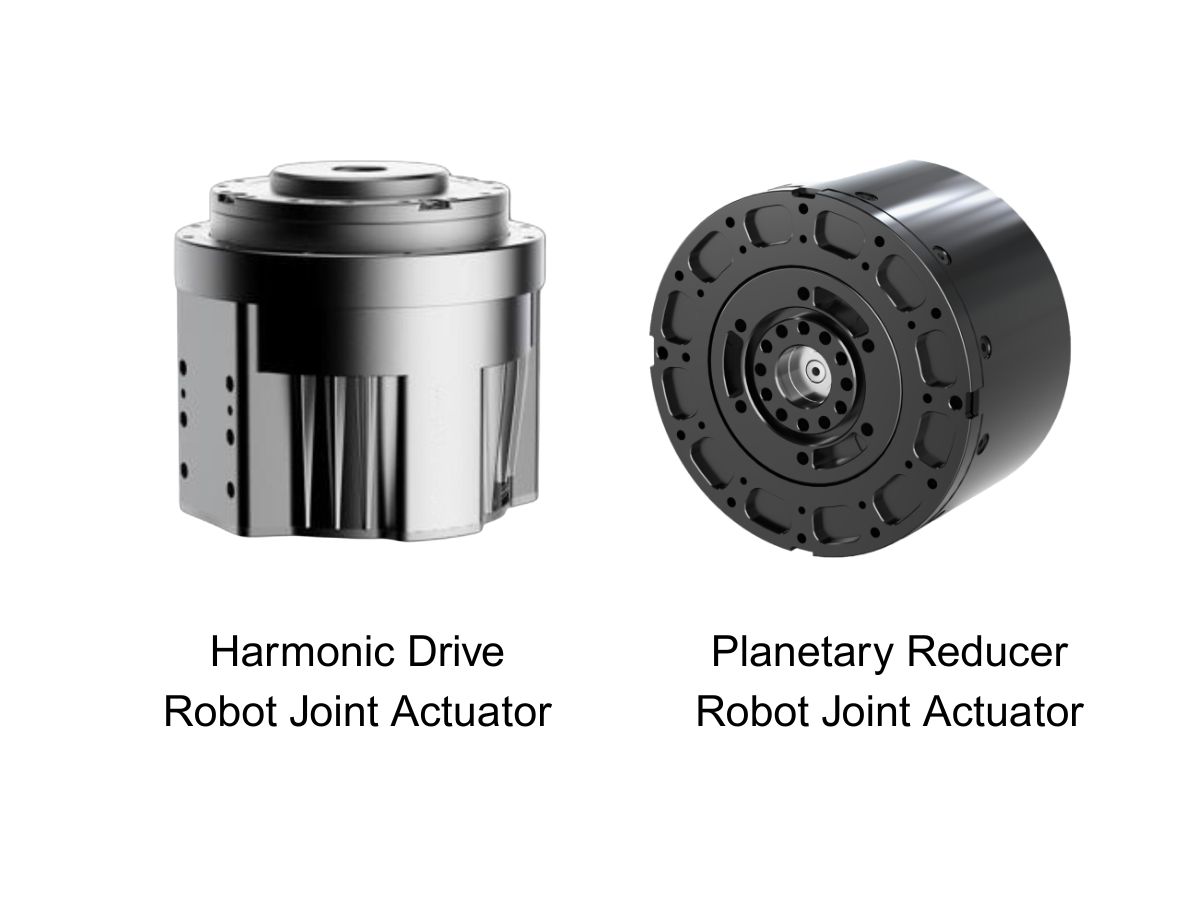
Los reductores armónicos y los reductores planetarios son dos soluciones de transmisión de uso habitual en módulos de articulación robótica. Ninguno es superior en todos los casos; la elección adecuada depende de los requisitos de movimiento y las condiciones de funcionamiento del robot.
2.1 Características y aplicaciones de los módulos de articulación con reductores armónicos
Los reductores armónicos tienen una estructura compacta, relaciones de reducción elevadas y un juego de transmisión reducido. Estas características los hacen adecuados para articulaciones robóticas con espacio de instalación limitado y requisitos exigentes de precisión de posicionamiento.
La transmisión armónica se utiliza ampliamente en robots colaborativos, robots humanoides y brazos robóticos de precisión.
Entre sus características principales se incluyen:
Estructura compacta para diseños de articulación con limitaciones de espacio.
Juego de transmisión reducido para mejorar la precisión de posicionamiento.
Amplia gama de relaciones de reducción para obtener un par de salida elevado.
Idoneidad para el posicionamiento de precisión y determinadas aplicaciones de control de fuerza.
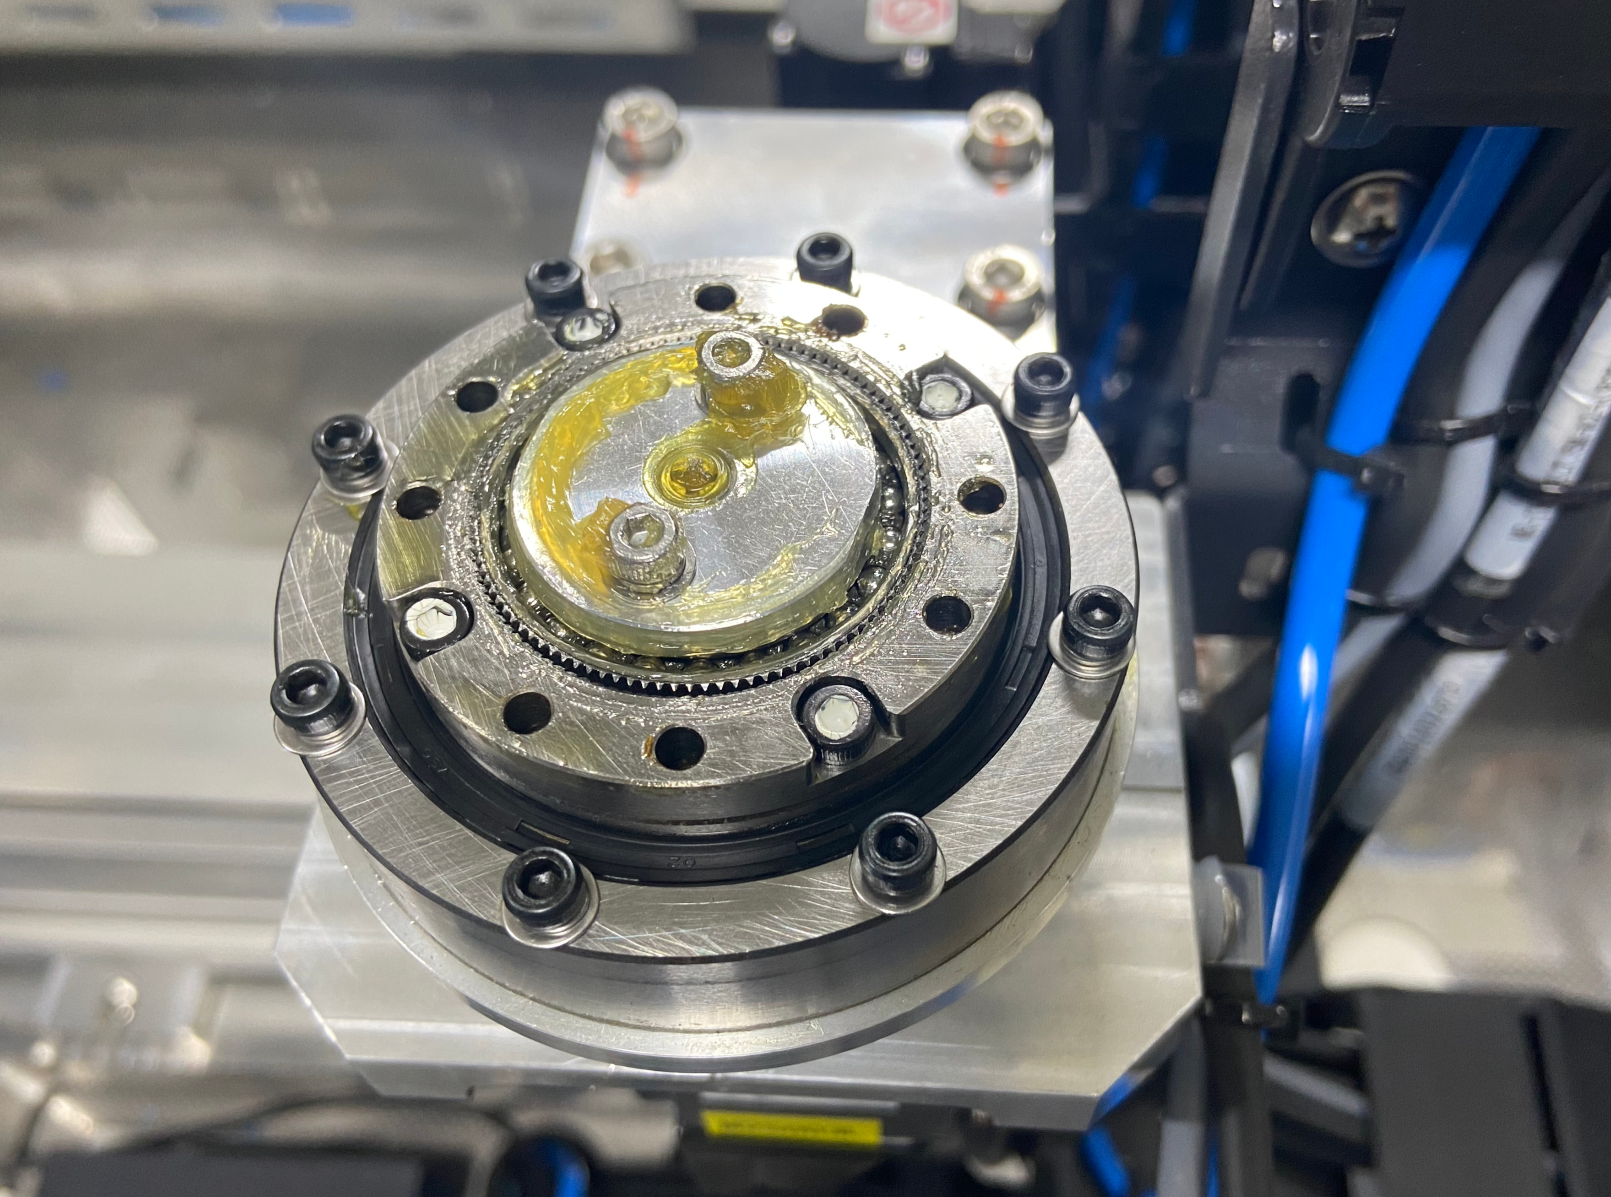
Sin embargo, los reductores armónicos se basan en la deformación elástica del flexspline. Por ello, su rigidez torsional, capacidad de soportar cargas de impacto y vida a fatiga deben evaluarse según el modelo específico y las condiciones de funcionamiento.
En aplicaciones con impactos frecuentes, cargas alternas pesadas o variaciones considerables de las cargas dinámicas, se debe verificar cuidadosamente la fiabilidad a largo plazo.
2.2 Características y aplicaciones de los módulos de articulación con reductores planetarios
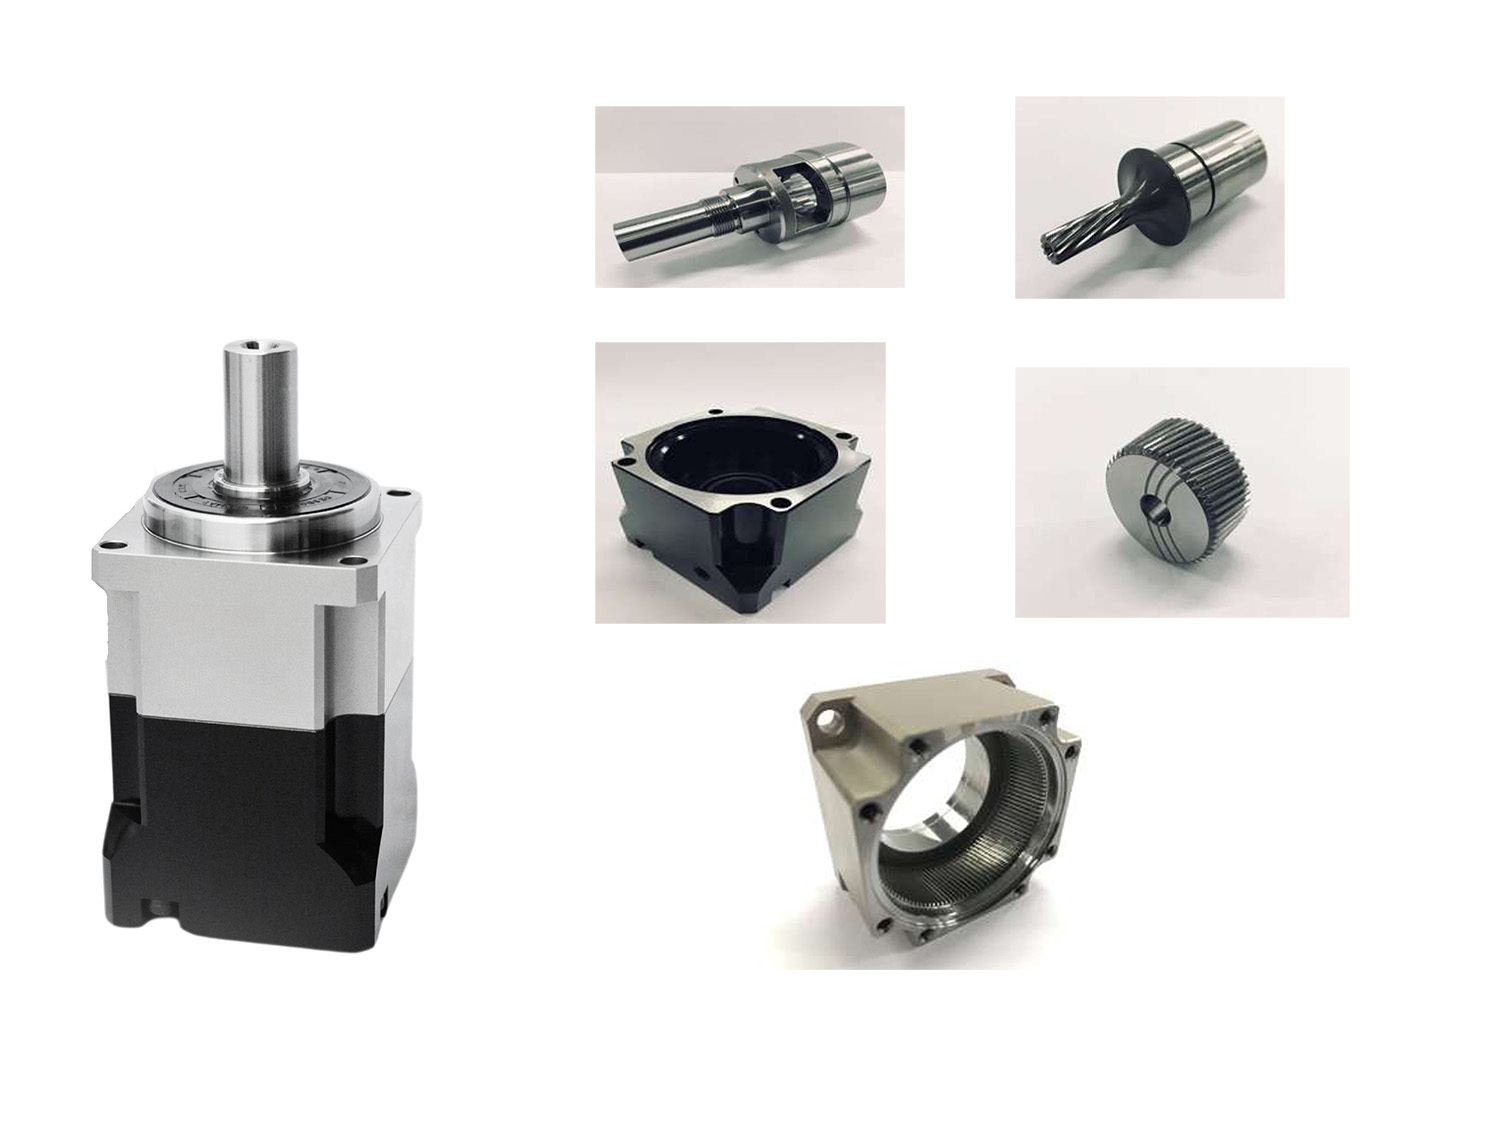
Los reductores planetarios transmiten la potencia mediante un sistema compuesto por un engranaje solar, engranajes planetarios y una corona dentada interna. Por lo general, ofrecen una gran capacidad de carga, buena rigidez estructural y alta eficiencia de transmisión.
La transmisión planetaria puede ser ventajosa en robots industriales de carga pesada, robots cuadrúpedos y articulaciones expuestas a impactos externos considerables.
Entre sus características principales se incluyen:
Varios puntos de engrane que ayudan a distribuir las cargas transmitidas.
Buena capacidad de carga y resistencia a los impactos.
Idoneidad para condiciones de funcionamiento con cargas y dinamismo relativamente elevados.
Buena durabilidad si el diseño y la lubricación son adecuados.
Sin embargo, los reductores planetarios convencionales suelen presentar cierto juego de transmisión. Su magnitud depende de la precisión de fabricación de los engranajes, los métodos de montaje, las estructuras de precarga y los procesos de fabricación.
En aplicaciones que requieren una gran precisión de posicionamiento y un control de fuerza adaptable, los ingenieros deben verificar el juego real y el rendimiento de transmisión general del módulo de articulación completo.
2.3 Cómo seleccionar la estructura de transmisión adecuada para diferentes aplicaciones robóticas
El tipo de transmisión no debe ser el único criterio de selección. Los ingenieros también deben tener en cuenta la carga de la articulación, la frecuencia de movimiento, la intensidad de los impactos y los requisitos de control.
Por ejemplo:
Robots colaborativos: prestar atención al juego de transmisión, la retroaccionabilidad y el rendimiento del control de fuerza.
Robots humanoides: tener en cuenta la densidad de par, el peso, la respuesta dinámica y la resistencia a los impactos.
Robots cuadrúpedos: priorizar las cargas dinámicas, la capacidad de soportar impactos y la vida a fatiga.
Brazos robóticos industriales de carga pesada: evaluar el par continuo, la rigidez y la fiabilidad de funcionamiento a largo plazo.
En aplicaciones que requieren combinar un juego reducido, una elevada rigidez torsional y una gran capacidad de carga, también conviene considerar soluciones de transmisión planetaria de alta precisión con diseños de precarga y eliminación del juego.
Los ingenieros no necesitan limitar su selección a las estructuras de transmisión convencionales.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
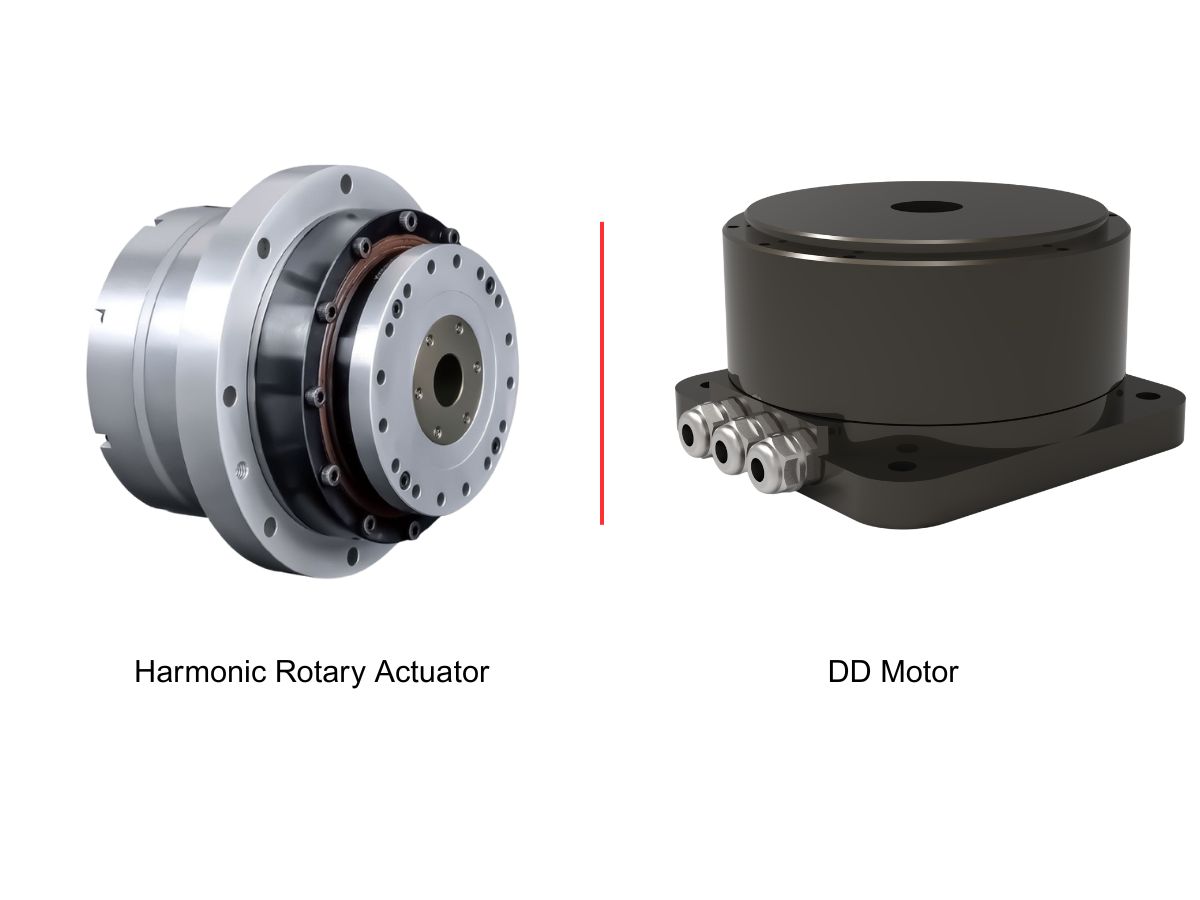
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
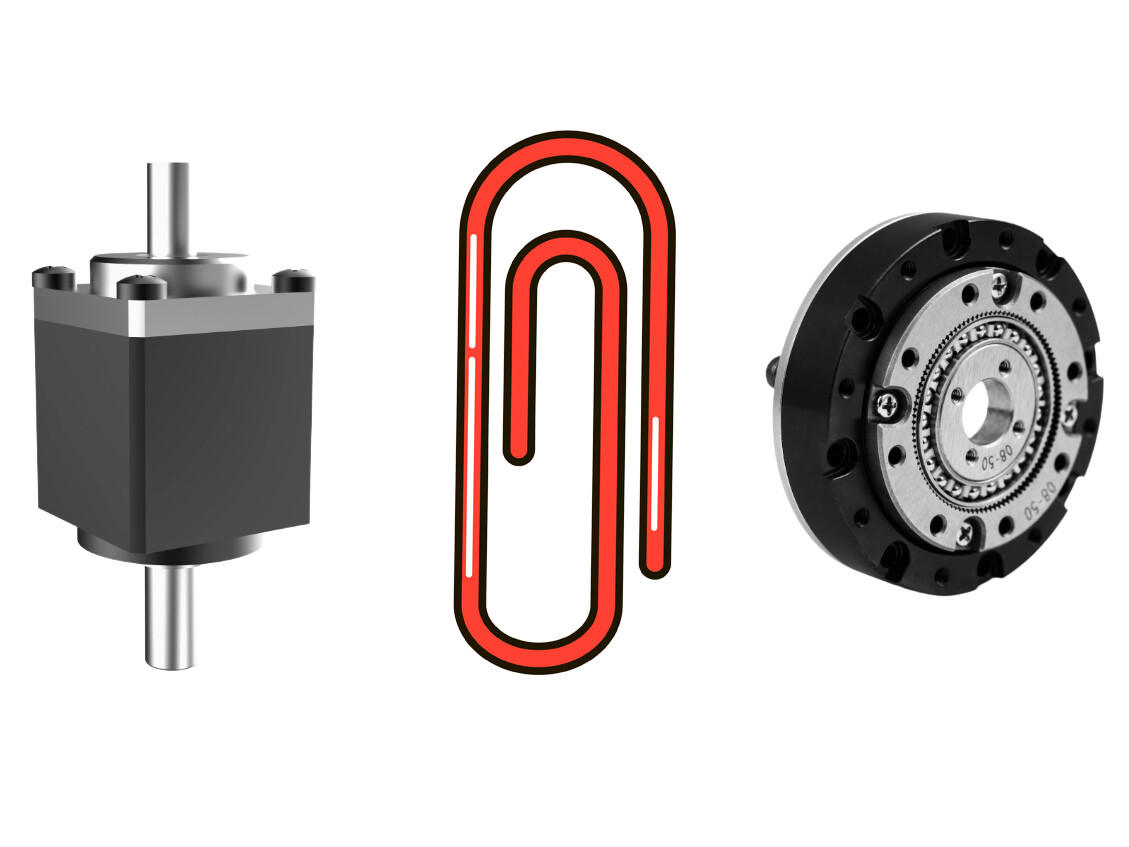
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?¿Por qué EtherCAT se está convirtiendo en la solución de comunicación predominante para los módulos de articulación robótica inteligente? Este artículo explora siete ventajas clave, entre ellas la comunicación en tiempo real a nivel de microsegundos, la sincronización mediante Distributed Clock, la estandarización CiA 402, la transmisión PDO de gran ancho de banda, la conexión en red de múltiples ejes, el diagnóstico de fallos y un ecosistema de desarrollo consolidado. Descubra cómo EtherCAT satisface los requisitos de control avanzados de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión.
 Guía de selección de módulos de articulación robótica: cómo elegir el módulo adecuado según los requisitos de carga, precisión, control de fuerza y movimientoGuía de selección de módulos de articulación para robots: par, velocidad, reductores, encoders, sensores de par, sistemas de accionamiento y gestión térmica para robots colaborativos y humanoides.
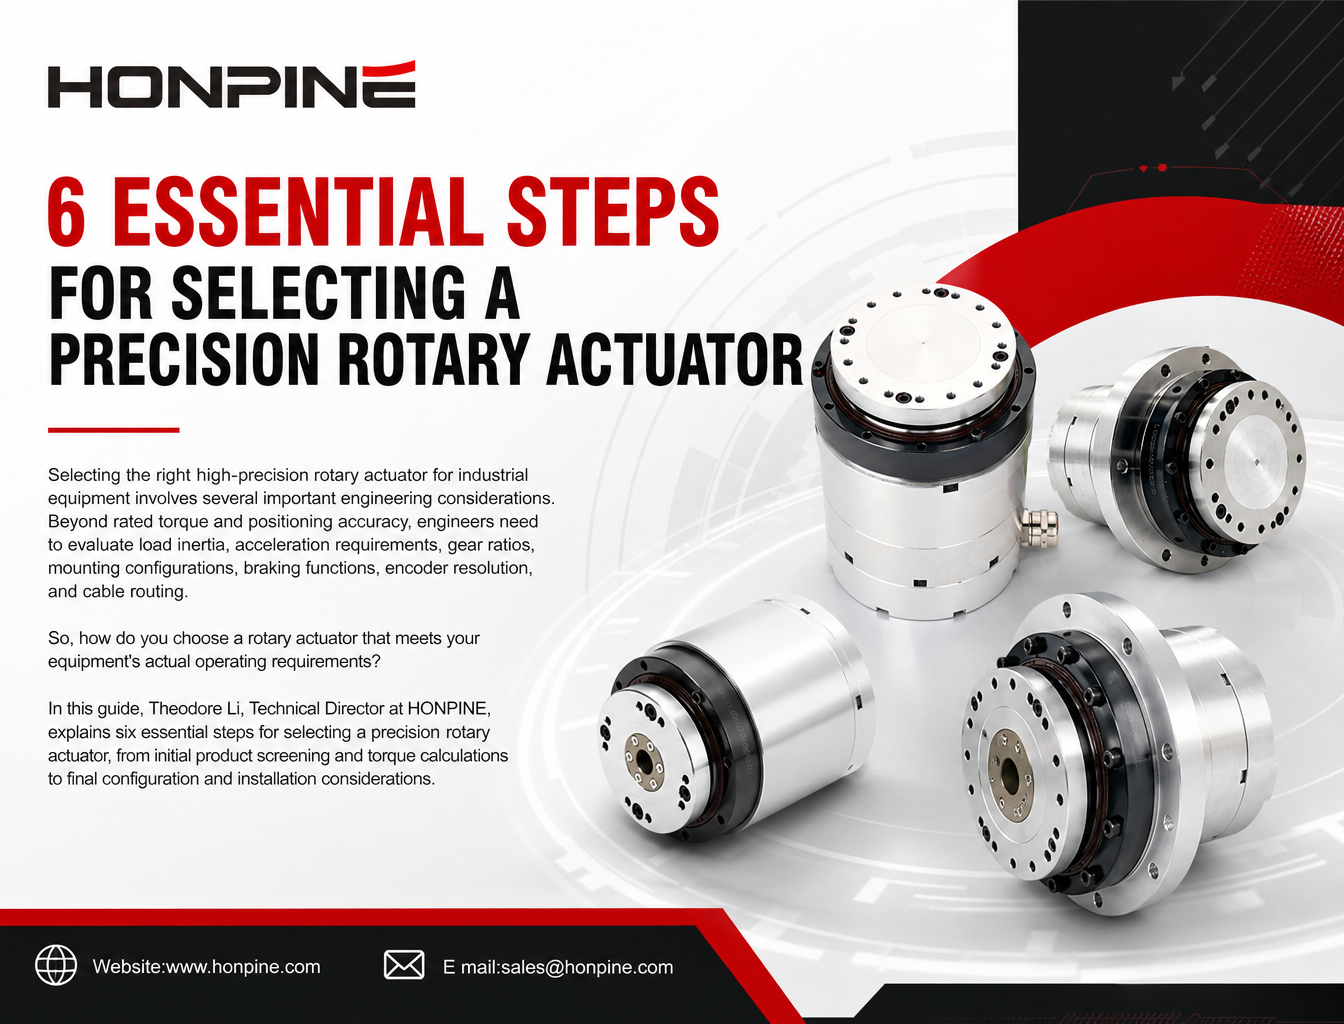
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué EtherCAT se está convirtiendo en el bus de comunicación predominante para los módulos de articulación robótica?¿Por qué EtherCAT se está convirtiendo en la solución de comunicación predominante para los módulos de articulación robótica inteligente? Este artículo explora siete ventajas clave, entre ellas la comunicación en tiempo real a nivel de microsegundos, la sincronización mediante Distributed Clock, la estandarización CiA 402, la transmisión PDO de gran ancho de banda, la conexión en red de múltiples ejes, el diagnóstico de fallos y un ecosistema de desarrollo consolidado. Descubra cómo EtherCAT satisface los requisitos de control avanzados de los robots humanoides, los robots colaborativos y los equipos de automatización de alta precisión.
 Guía de selección de módulos de articulación robótica: cómo elegir el módulo adecuado según los requisitos de carga, precisión, control de fuerza y movimientoGuía de selección de módulos de articulación para robots: par, velocidad, reductores, encoders, sensores de par, sistemas de accionamiento y gestión térmica para robots colaborativos y humanoides.
 ¿Cómo elegir un actuador rotativo de alta precisión para aplicaciones industriales?Elegir el actuador rotativo de precisión adecuado requiere algo más que comprobar el par nominal. Esta guía explica cómo calcular el par de carga, seleccionar la relación de transmisión apropiada y evaluar las configuraciones estructurales, las bridas de montaje, los frenos electromagnéticos, la resolución del encoder y las direcciones de salida de los cables. Descubra cómo las series de actuadores rotativos HONPINE HAS, HAT, HAM y HPG satisfacen distintos requisitos de control de movimiento industrial y posicionamiento de precisión.
 ¿Qué tipo de módulo de articulación robótica debería elegir para el control de alta precisión de un robot humanoide?A medida que los robots humanoides pasan de realizar tareas básicas de locomoción y demostración a aplicaciones complejas en el mundo real, sus módulos de articulación deben ofrecer mucho más que un par elevado. El posicionamiento preciso, el control exacto del par, la rigidez estructural y la respuesta dinámica desempeñan un papel importante en la ejecución de operaciones delicadas. Entonces, ¿qué tipo de módulo de articulación debería elegir para un robot humanoide diseñado para realizar tareas de alta precisión? En este artículo, Theodore Li, director técnico de HONPINE, presenta el módulo de articulación armónica HAG y explica cinco características clave que lo hacen adecuado para aplicaciones exigentes de robótica humanoide.
 Motor de articulación armónica HONPINE HPJM: modo de posición frente a modo de velocidad: ¿cómo elegir el modo de control adecuado?El modo de posición y el modo de velocidad responden a distintos requisitos de control del movimiento en sistemas robóticos. Tomando como ejemplo el motor de articulación armónica HONPINE HPJM, este artículo explica sus arquitecturas de control, principios de funcionamiento, diferencias clave y escenarios de aplicación. Desde articulaciones de robots humanoides y exoesqueletos de rehabilitación hasta ruedas motrices de robots móviles y sistemas de ensayo de rotación continua, descubra cómo seleccionar el modo de control adecuado según los objetivos de movimiento, las cargas mecánicas y los requisitos de seguridad del sistema.
 Los 3 mejores reductores armónicos para equipos de semiconductoresLos equipos de fabricación de semiconductores requieren un control de movimiento de alta precisión, estructuras mecánicas compactas y un rendimiento de transmisión fiable. Desde robots de manipulación de obleas y sistemas OHT hasta equipos de litografía y metrología, cada aplicación plantea diferentes exigencias a los reductores armónicos. En este artículo, Theodore Li, director técnico de HONPINE, presenta tres soluciones de reductores armónicos: la serie FHG de eje hueco, la serie FHD ultrafina y la serie FSD ultraplana. También examinaremos 10 parámetros técnicos clave que los ingenieros deben tener en cuenta al seleccionar un reductor armónico para equipos de semiconductores, como el par nominal, el juego, la rigidez torsional, el diámetro del eje hueco y la carga de momento admisible.