¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?
Una mesa giratoria CNC de cinco ejes, también conocida como mesa de muñones o mesa giratoria tipo cuna, utiliza movimientos coordinados de los ejes A y C para posicionar una pieza de trabajo en diferentes ángulos de mecanizado. Los sistemas de transmisión de estos dos ejes giratorios deben cumplir distintos requisitos mecánicos, especialmente en cuanto a capacidad de carga, rigidez torsional, juego y precisión de posicionamiento.
El eje A hace girar el conjunto de la cuna y la pieza de trabajo alrededor de un eje horizontal. Debe soportar el peso combinado de estos componentes y resistir momentos de vuelco, fuerzas de corte y cargas dinámicas. El eje C hace girar la pieza de trabajo alrededor de un eje vertical y, por lo general, da mayor importancia a la precisión de posicionamiento angular, el bajo juego y la capacidad de respuesta en el indexado giratorio.
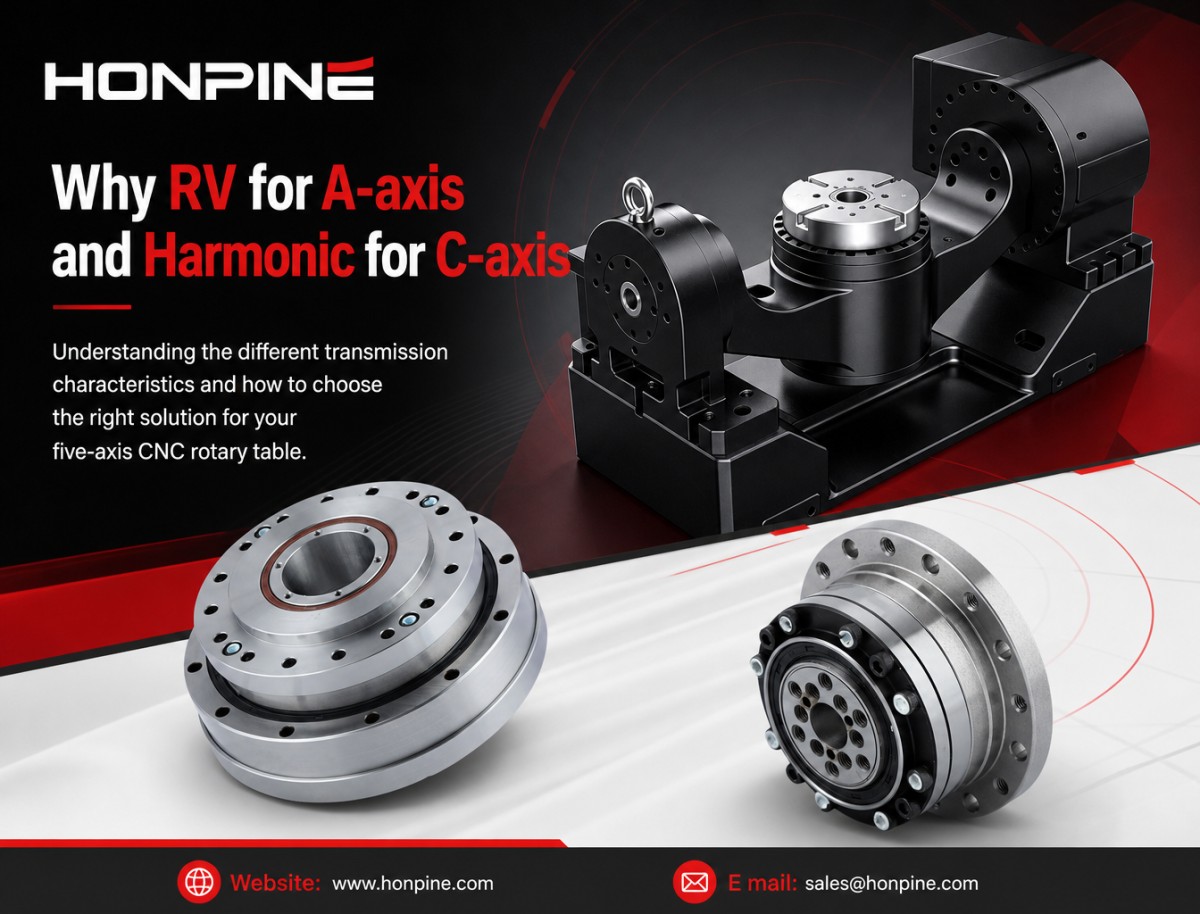
Debido a estas diferentes condiciones de funcionamiento, algunos diseños de mesas giratorias CNC de cinco ejes utilizan unreductor RV para el eje Ay unreductor armónico para el eje C. Esta configuración permite seleccionar cada sistema de transmisión en función de las exigencias mecánicas de su eje correspondiente.
¿Por qué es adecuada esta combinación para determinadas aplicaciones CNC de cinco ejes?
¿En qué se diferencian los requisitos de carga de los ejes A y C?
¿Y qué deben tener en cuenta los fabricantes de máquinas herramienta al seleccionar reductores para una mesa giratoria?
Este artículo examina estas cuestiones desde la perspectiva del diseño mecánico y el control de movimiento.
1. ¿Por qué tienen requisitos de transmisión distintos los ejes A y C?
Aunque ambos ejes se encargan del movimiento giratorio, sus condiciones de carga y funciones no son las mismas. Comprender estas diferencias es el punto de partida para seleccionar una solución de transmisión adecuada.
1.1 ¿Qué cargas mecánicas debe soportar el eje A?
El eje A hace girar el conjunto de la cuna y la pieza de trabajo alrededor de un eje horizontal. Su sistema de transmisión no solo debe generar movimiento giratorio, sino también soportar el peso de toda la estructura giratoria.
Cuando el centro de gravedad de la pieza de trabajo está desplazado con respecto al eje de rotación, la gravedad genera un momento de vuelco continuo. Durante el fresado, las fuerzas de corte intermitentes, las vibraciones y la aceleración o desaceleración pueden añadir cargas dinámicas. Estas condiciones exigen mucho a la rigidez torsional, el soporte de los rodamientos, la rigidez estructural y la resistencia a los impactos.
En las mesas giratorias CNC de cinco ejes para cargas pesadas, especialmente las que manipulan piezas grandes o excéntricas, el sistema de transmisión del eje A debe mantener un posicionamiento estable ante cargas variables. Una deformación elástica excesiva puede afectar a la precisión de mecanizado y a la calidad superficial, por lo que la capacidad de carga y la rigidez son criterios importantes de selección.
1.2 ¿Qué requisitos de rendimiento debe cumplir el eje C?
El eje C hace girar la pieza de trabajo alrededor del eje vertical y se encarga del indexado giratorio y de la interpolación coordinada con otros ejes de la máquina.
En comparación con el eje A, el eje C puede presentar una distribución de carga y condiciones de soporte diferentes, según la estructura de la mesa giratoria. Entre sus principales requisitos de rendimiento suelen figurar un juego reducido, un posicionamiento angular preciso, la repetibilidad y una respuesta rápida durante la aceleración y la desaceleración.
En aplicaciones de mecanizado de precisión y mecanizado multifacético, el eje C debe posicionar la pieza con precisión y mantener un movimiento giratorio estable durante las operaciones de mecanizado coordinadas. Las dimensiones compactas y una baja inercia rotacional también pueden ser importantes, sobre todo en mesas giratorias pequeñas y medianas.
2. ¿Por qué se suelen considerar los reductores RV para el eje A de las mesas giratorias CNC de cinco ejes?
En muchos diseños de mesas giratorias tipo cuna, el eje A suele estar expuesto a cargas estructurales y momentos de vuelco mayores que el eje C. Unreductor RVpuede ser una opción adecuada cuando la alta rigidez torsional y la capacidad de carga son prioritarias.
2.1 ¿Cómo permite un reductor RV un movimiento giratorio para cargas pesadas?
Unreductor RVsuele emplear una estructura de transmisión de dos etapas, compuesta por una etapa de engranajes planetarios y otra de engranajes cicloidales con pasadores.
En la primera etapa, el eje de entrada acciona el mecanismo de engranajes planetarios para lograr una reducción inicial de velocidad. El movimiento resultante acciona un eje excéntrico, que hace girar los discos cicloidales con respecto al alojamiento de pasadores. Varios dientes de los discos cicloidales engranan simultáneamente con los pasadores correspondientes, distribuyendo la carga transmitida entre múltiples puntos de contacto. A continuación, el mecanismo de salida transmite el movimiento reducido y el par aumentado a la brida de salida.
Esta estructura de engrane multipunto ayuda a distribuir las fuerzas de contacto y proporciona una alta capacidad de carga. Junto con sus componentes de transmisión rígidos y la disposición de los rodamientos de soporte, un reductor RV puede ofrecer una elevada rigidez torsional y buena resistencia a las cargas externas.
2.2 ¿Cómo beneficia la rigidez de un reductor RV al posicionamiento del eje A?
Durante el mecanizado, el eje A debe mantener su posición angular mientras soporta el conjunto de la cuna y resiste fuerzas externas. Si el sistema de transmisión sufre una deformación torsional excesiva, la posición real de la pieza de trabajo puede desviarse de la posición ordenada.
La elevada rigidez torsional de unreductor RVayuda a limitar la deformación angular bajo carga. Según el modelo de reductor y la configuración de los rodamientos, su diseño estructural también puede soportar cargas radiales y axiales, así como momentos de vuelco.
Estas características hacen que losreductores RVsean adecuados para muchas aplicaciones de posicionamiento giratorio para cargas pesadas. En mesas giratorias CNC de cinco ejes que manipulan piezas grandes o funcionan en condiciones de corte exigentes, un reductor RV puede proporcionar una base mecánica estable para el eje A.
3. ¿Por qué pueden ser adecuados los reductores armónicos para el eje C de las mesas giratorias CNC de cinco ejes?
El eje C suele exigir más precisión de posicionamiento angular, menos juego y una respuesta dinámica rápida.Los reductores armónicos ofrecen varias características que pueden satisfacer estos requisitos, especialmente en diseños de mesas giratorias compactas.
3.1 ¿Cómo consigue un reductor armónico una transmisión con poco juego?
Un reductor armónico consta principalmente de tres componentes: un generador de onda, una corona flexible y una corona circular.
El generador de onda deforma la corona flexible de pared delgada hasta darle forma elíptica. Como resultado, los dientes próximos a los dos extremos del eje mayor engranan con la corona circular, mientras que los dientes próximos al eje menor quedan desengranados.
La corona flexible y la corona circular suelen diferir en dos dientes. A medida que gira el generador de onda, las posiciones de engrane se desplazan alrededor de la circunferencia, haciendo que la corona flexible gire lentamente con respecto a la corona circular. Por ejemplo, si una corona flexible tiene 200 dientes y la diferencia entre ambas coronas es de dos dientes, la relación de reducción resultante de una etapa es de 100:1.
Durante la transmisión engranan varios dientes simultáneamente, lo que ayuda a minimizar la holgura entre dientes y a conseguir un juego muy reducido. Según el diseño y la clase de precisión, los reductores armónicos pueden ofrecer relaciones de reducción que suelen oscilar aproximadamente entre 30:1 y 300:1; algunos modelos alcanzan un juego de 20 segundos de arco o menos.
3.2 ¿Qué ventajas ofrecen los reductores armónicos para el indexado del eje C?
La estructura compacta, la alta relación de reducción y el bajo juego de los reductores armónicos los hacen adecuados para aplicaciones de posicionamiento giratorio de precisión.
En el eje C, estas características pueden contribuir a mejorar la precisión de posicionamiento angular y la repetibilidad, a la vez que reducen el espacio necesario para el sistema de transmisión. Su inercia rotacional relativamente baja también puede ser beneficiosa en aplicaciones que implican indexados frecuentes y aceleraciones o desaceleraciones.
Sin embargo, losreductores armónicosutilizan un elemento de transmisión flexible que se deforma repetidamente durante el funcionamiento. Por ello, es necesario evaluar cuidadosamente su rigidez torsional y la carga admisible. El modelo seleccionado debe cumplir los requisitos de par de salida, carga máxima, aceleración, ciclo de trabajo y vida útil del eje C.
4. ¿Por qué algunas mesas giratorias CNC de cinco ejes combinan un reductor RV en el eje A con un reductor armónico en el eje C?
El uso de reductores diferentes en los ejes A y C responde a los requisitos mecánicos de cada eje giratorio, no a una configuración industrial fija.
El eje A suele soportar el peso del conjunto de la cuna y la pieza de trabajo, además de resistir momentos de vuelco y fuerzas de corte. Por ello, la elevada rigidez torsional y capacidad de carga de un reductor RV pueden resultar ventajosas.
En cambio, el eje C puede dar más importancia a la precisión de posicionamiento angular, el bajo juego, las dimensiones compactas y la respuesta dinámica. Un reductor armónico puede ser una opción adecuada si su par nominal, rigidez y vida útil cumplen los requisitos reales de funcionamiento.
Esta combinación permite a los fabricantes de máquinas herramienta equilibrar la capacidad de carga, el rendimiento de posicionamiento, el espacio de instalación y el diseño general del sistema. Sin embargo, no debe considerarse una solución universal. La configuración final depende de la estructura de la mesa giratoria, las especificaciones de la pieza de trabajo, las cargas de mecanizado, los requisitos de precisión y el espacio disponible para la instalación.
Los recientes avances en los diseños de transmisión armónica de ondas múltiples también han ampliado el campo de aplicación potencial de los reductores armónicos. Al aumentar el número de dientes que engranan simultáneamente, algunos diseños pueden mejorar la transmisión del par y la rigidez torsional, manteniendo una estructura relativamente compacta. Esto puede ofrecer posibilidades adicionales para aplicaciones de eje C de tamaño mediano o determinados ejes giratorios de servicio ligero, siempre que se verifiquen con los datos de rendimiento del fabricante.
5. ¿Cómo puede la realimentación en el lado de salida mejorar la precisión de una mesa giratoria de cinco ejes?
Seleccionar un reductor armónico de bajo juego o unreductor RVde alta rigidez no garantiza automáticamente la precisión de posicionamiento final de una mesa giratoria CNC de cinco ejes.
El sistema de transmisión completo aún puede experimentar deformación elástica, dilatación térmica, desviaciones de montaje, holgura de los rodamientos e histéresis mecánica. Estos factores pueden afectar a la posición angular real de la pieza de trabajo, especialmente durante la interpolación giratoria continua o el mecanizado con cargas variables.
5.1 ¿Por qué es importante un encoder en el lado de salida?
Un método eficaz consiste en instalar un encoder angular de alta precisión en el lado de salida del eje giratorio para establecer un sistema de control de posición en bucle cerrado completo.
En una disposición convencional de realimentación desde el lado del motor, el encoder mide la posición del eje del motor. Sin embargo, esta medición no representa directamente la posición angular real de la pieza de trabajo después del reductor y de los demás componentes de transmisión.
Con la realimentación en el lado de salida, el sistema de control puede medir de forma más directa la posición real de giro. A continuación, el servocontrolador puede compensar las desviaciones de posicionamiento dentro de las capacidades y el ancho de banda del sistema de control.
Este método resulta especialmente valioso en aplicaciones CNC de cinco ejes que requieren alta precisión de posicionamiento angular y movimiento coordinado de varios ejes. El reductor proporciona la base mecánica de transmisión, mientras que el encoder en el lado de salida y el sistema de servocontrol ayudan a mejorar la precisión del eje giratorio completo.
5.2 ¿Cómo funcionan conjuntamente la rigidez mecánica y el control en bucle cerrado?
Una mesa giratoria de cinco ejes de alto rendimiento requiere tanto componentes de transmisión mecánica adecuados como una arquitectura de control con realimentación apropiada.
El reductor influye en el juego, la rigidez torsional, la capacidad de carga y la deformación mecánica. El encoder y el sistema de control determinan con qué precisión se puede medir y corregir la posición real de salida.
Por este motivo, la selección del reductor y el diseño del servocontrol deben considerarse conjuntamente. Un reductor adecuado ayuda a establecer el rendimiento mecánico del sistema, mientras que un sistema de control en bucle cerrado bien configurado contribuye a alcanzar el rendimiento de posicionamiento requerido en condiciones reales de funcionamiento.
6. ¿Qué factores deben tener en cuenta los fabricantes de máquinas herramienta al seleccionar reductores para los ejes A y C?
El proceso de selección debe partir de las cargas mecánicas y los requisitos de funcionamiento de cada eje giratorio. En lugar de elegir un reductor únicamente por su relación de reducción o su juego nominal, los diseñadores de equipos deben evaluar las condiciones completas de funcionamiento.
6.1 ¿Cómo deben evaluarse la capacidad de carga y los momentos de vuelco del eje A?
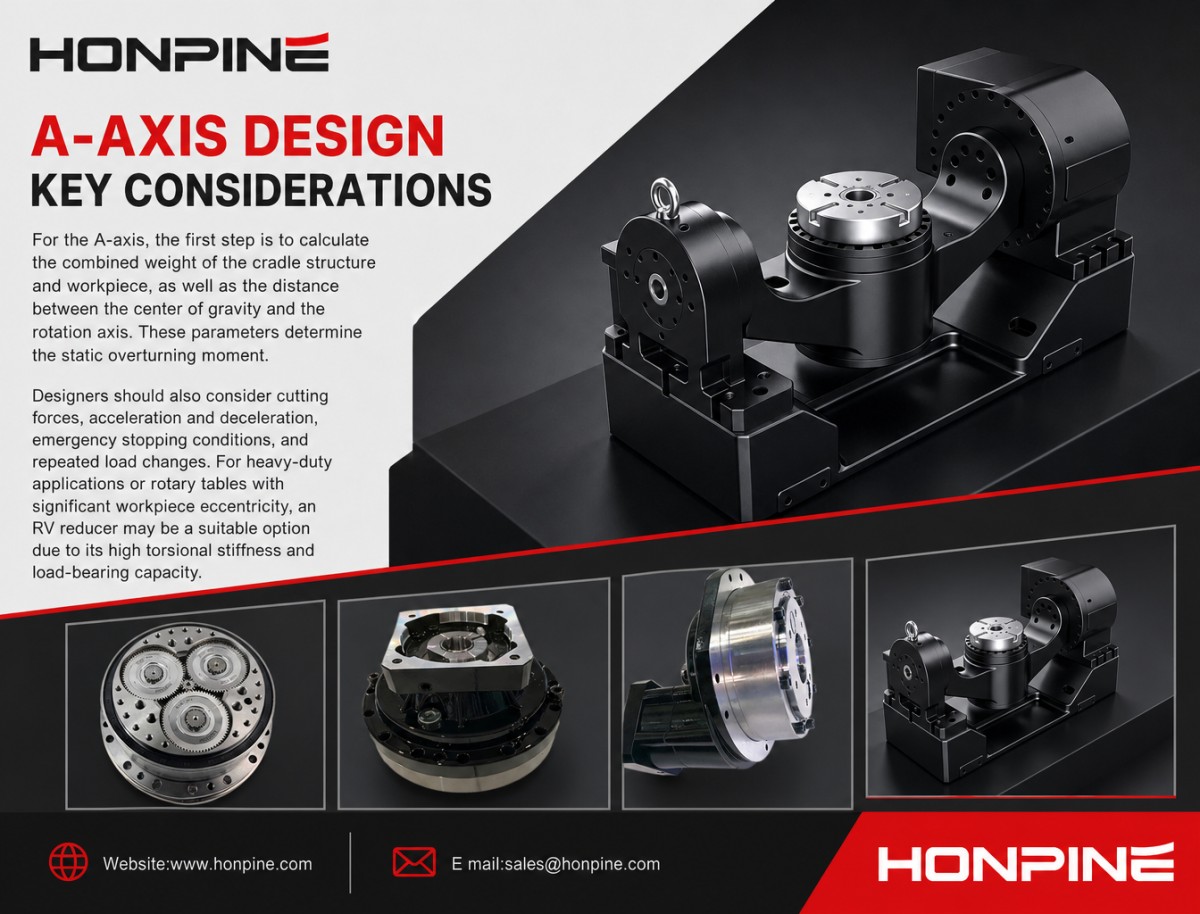
Para el eje A, el primer paso consiste en calcular el peso combinado de la estructura de la cuna y la pieza de trabajo, así como la distancia entre el centro de gravedad y el eje de rotación. Estos parámetros determinan el momento de vuelco estático.
Los diseñadores también deben tener en cuenta las fuerzas de corte, la aceleración y desaceleración, las condiciones de parada de emergencia y los cambios de carga repetidos. Para aplicaciones de servicio pesado o mesas giratorias con una excentricidad considerable de la pieza de trabajo, un reductor RV puede ser una opción adecuada gracias a su elevada rigidez torsional y capacidad de carga.
6.2 ¿Qué parámetros son más importantes al seleccionar un reductor para el eje C?
Entre los parámetros importantes para el eje C se incluyen la inercia de la pieza de trabajo, el tiempo de indexado requerido, la velocidad de giro máxima, la aceleración, la precisión de posicionamiento y la repetibilidad.
Si la aplicación requiere indexados giratorios frecuentes, bajo juego y dimensiones de instalación compactas, puede ser conveniente considerar un reductor armónico. Sin embargo, su par nominal, par máximo admisible, rigidez torsional y rendimiento térmico también deben satisfacer los requisitos reales de funcionamiento.
6.3 ¿Cómo influyen el espacio de instalación y el coste total del sistema en la selección del reductor?
Las dimensiones y el peso del reductor afectan a la estructura general de la mesa giratoria. Una unidad de transmisión más grande y pesada puede aumentar la carga sobre la estructura de soporte e influir en el rendimiento dinámico del eje giratorio.
En general, los reductores armónicos ofrecen ventajas de compacidad y altas relaciones de reducción, mientras que los reductores RV pueden proporcionar mayor rigidez y capacidad de carga en aplicaciones exigentes. La selección final debe equilibrar el rendimiento mecánico, las dimensiones estructurales, los costes de fabricación, los requisitos de mantenimiento y la vida útil prevista.
7. ¿Cómo puede la configuración de transmisión adecuada mejorar el rendimiento de una mesa giratoria CNC de cinco ejes?
Los ejes A y C de una mesa giratoria CNC de cinco ejes tienen responsabilidades mecánicas diferentes, por lo que sus sistemas de transmisión deben seleccionarse de acuerdo con sus respectivas condiciones de funcionamiento.
Para el eje A, que a menudo debe soportar cargas más pesadas y resistir momentos de vuelco, un reductor RV puede proporcionar la rigidez torsional y la capacidad de carga necesarias. Para el eje C, donde son importantes el bajo juego, la precisión de posicionamiento angular y la respuesta rápida en el indexado, un reductor armónico puede ser una solución adecuada si sus especificaciones mecánicas satisfacen los requisitos de la aplicación.
En determinados diseños de mesas giratorias de cinco ejes, combinar unreductor RV para el eje Acon unreductor armónico para el eje Ces una forma práctica de equilibrar la rigidez estructural y el rendimiento de posicionamiento. No obstante, la configuración de transmisión final debe determinarse mediante cálculos de carga, análisis de las condiciones de mecanizado y de los requisitos de posicionamiento, y verificación de las especificaciones de los reductores seleccionados.
Para los fabricantes de máquinas herramienta CNC, comprender los distintos requisitos de funcionamiento de los ejes A y C es fundamental para desarrollar mesas giratorias con una precisión de posicionamiento, rigidez estructural y estabilidad de funcionamiento a largo plazo adecuadas.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Máquina herramienta austriaca destacará en la novena CIIE junto con medidas aduanerasEl fabricante austriaco de máquinas herramienta WFL exhibirá su centro de torneado y fresado M35-G en la novena CIIE. Descubra la máquina y las medidas aduaneras que respaldan a los expositores.
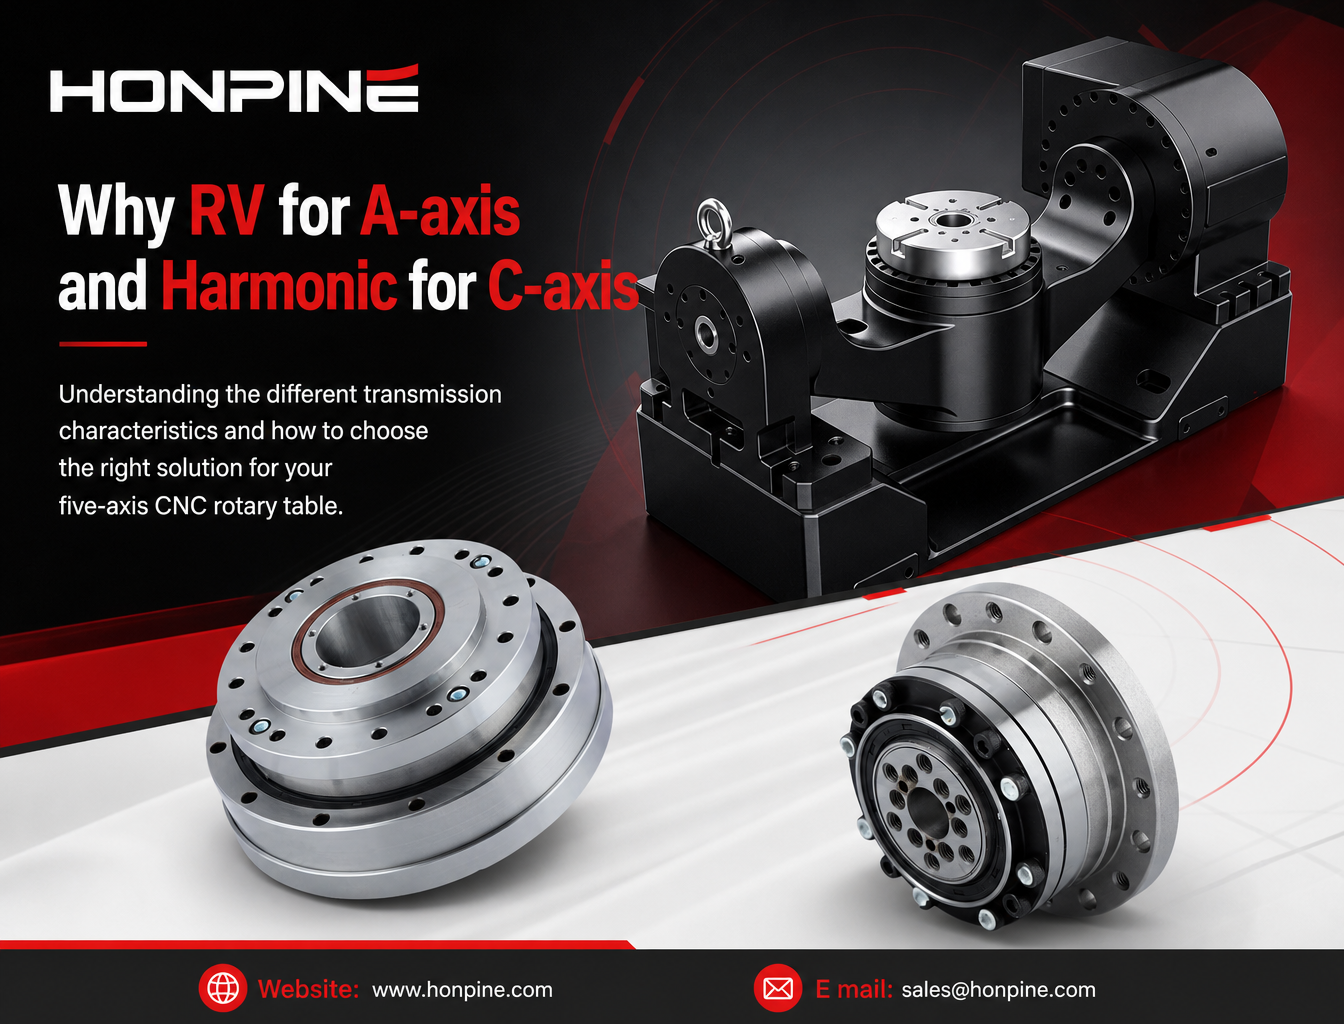
 ¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?Las mesas giratorias CNC de cinco ejes requieren características de transmisión diferentes para los ejes A y C. Mientras que el eje A suele necesitar una elevada rigidez torsional y capacidad de carga para soportar el conjunto de la cuna y la pieza de trabajo, el eje C prioriza una baja holgura, precisión de posicionamiento angular y respuesta dinámica. Este artículo explica por qué los reductores RV suelen considerarse para aplicaciones del eje A y los reductores armónicos para aplicaciones del eje C, y aborda sus principios de funcionamiento, ventajas mecánicas, realimentación en el lado de salida y criterios clave de selección para fabricantes de máquinas herramienta CNC.
 Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?Este artículo explica las diferencias entre los motorreductores armónicos y los actuadores armónicos desde las perspectivas del diseño del producto, la integración del sistema, las funciones de retroalimentación y control, la instalación y los requisitos de aplicación. Dado que los fabricantes pueden utilizar estos nombres de producto de distintas maneras, también analiza cómo evaluar sus configuraciones reales y elegir la solución de movimiento de precisión adecuada para la robótica y la automatización industrial.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?Las mesas giratorias CNC de cinco ejes requieren características de transmisión diferentes para los ejes A y C. Mientras que el eje A suele necesitar una elevada rigidez torsional y capacidad de carga para soportar el conjunto de la cuna y la pieza de trabajo, el eje C prioriza una baja holgura, precisión de posicionamiento angular y respuesta dinámica. Este artículo explica por qué los reductores RV suelen considerarse para aplicaciones del eje A y los reductores armónicos para aplicaciones del eje C, y aborda sus principios de funcionamiento, ventajas mecánicas, realimentación en el lado de salida y criterios clave de selección para fabricantes de máquinas herramienta CNC.
 Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?Este artículo explica las diferencias entre los motorreductores armónicos y los actuadores armónicos desde las perspectivas del diseño del producto, la integración del sistema, las funciones de retroalimentación y control, la instalación y los requisitos de aplicación. Dado que los fabricantes pueden utilizar estos nombres de producto de distintas maneras, también analiza cómo evaluar sus configuraciones reales y elegir la solución de movimiento de precisión adecuada para la robótica y la automatización industrial.
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.
 ¿Por qué cada vez más robots están abandonando los sistemas de accionamiento tradicionales en favor de los servomotores integrados en el buje?A medida que los robots móviles evolucionan hacia la navegación autónoma, el funcionamiento flexible y entornos de trabajo cada vez más complejos, los sistemas de accionamiento distribuido tradicionales se enfrentan a nuevos desafíos. Los motores, reductores, acoplamientos y componentes de transmisión separados pueden aumentar la complejidad del chasis y limitar el espacio de instalación disponible. Por eso, cada vez más fabricantes de robots optan por servomotores integrados en el buje. Al combinar componentes clave del sistema de accionamiento en una unidad compacta en el extremo de la rueda, los motores de buje ofrecen nuevas posibilidades para mejorar la integración del accionamiento, el control del movimiento y el diseño del chasis. En este artículo, exploramos los principales requisitos de rendimiento de los robots móviles, explicamos las ventajas de los motores de buje integrados y examinamos cómo las ruedas motrices, las ruedas motrices con dirección y las ruedas motrices diferenciales de HONPINE responden a distintas aplicaciones de AGV y AMR.