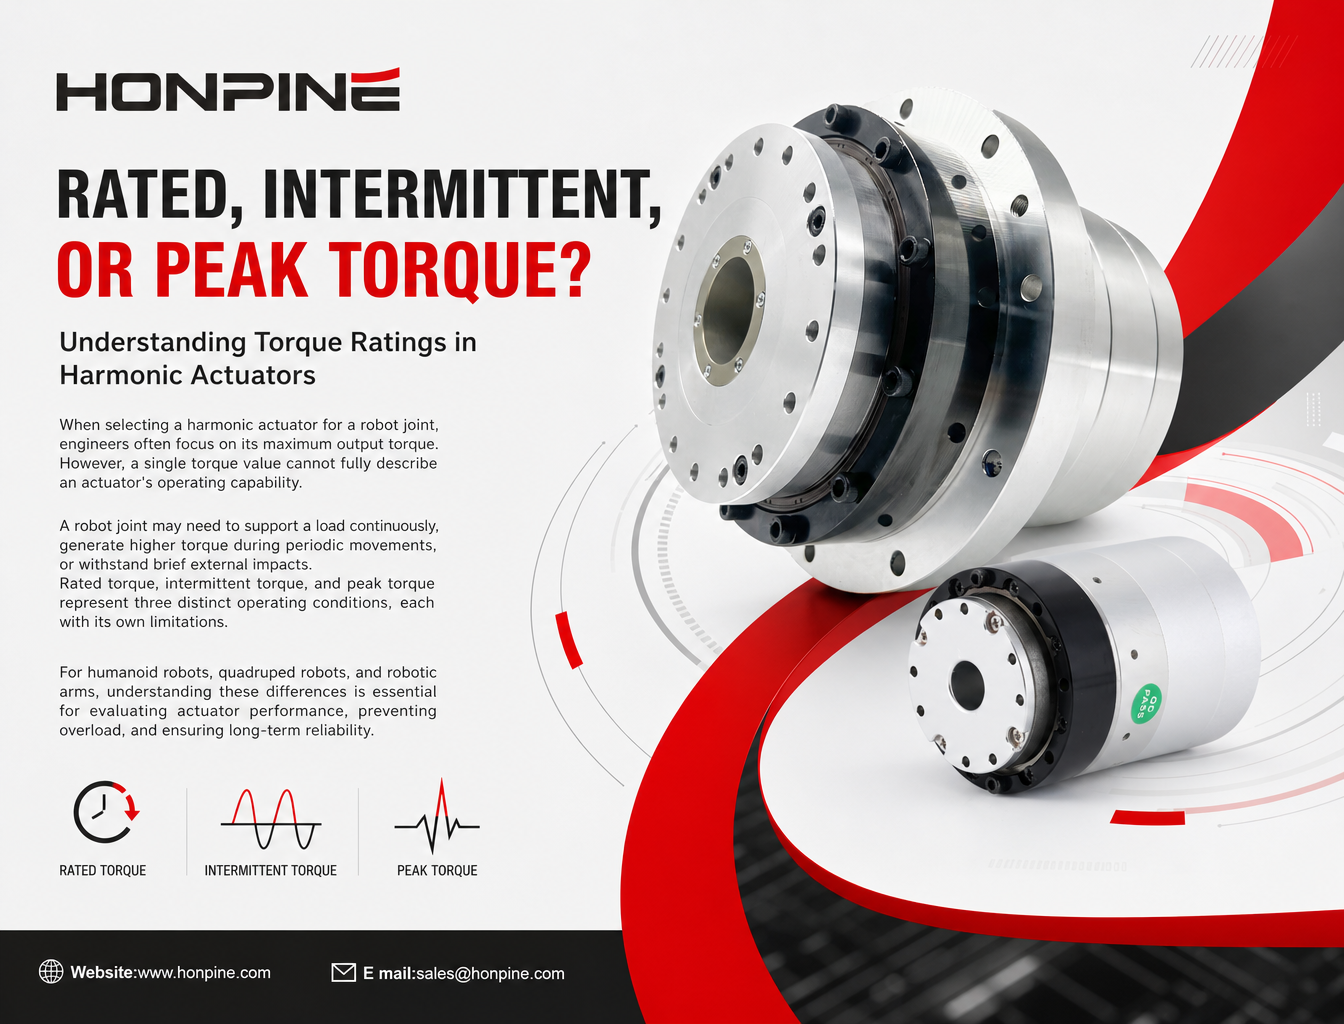
¿Qué son el par nominal, el par intermitente y el par máximo en un actuador armónico?
Al seleccionar unactuador armónico para una articulación robótica, los ingenieros suelen centrarse en su par máximo de salida. Sin embargo, un único valor de par no puede describir por completo la capacidad operativa de un actuador. Una articulación robótica puede necesitar soportar una carga de forma continua, generar un par más elevado durante movimientos periódicos o resistir impactos externos breves. Estas distintas condiciones de funcionamiento requieren valores nominales de par diferentes.
El par nominal, el par intermitente y el par máximo representan tres aspectos distintos del rendimiento de un actuador armónico. Comprender sus diferencias es esencial para evaluar la capacidad de carga continua, la capacidad de movimiento dinámico y los límites mecánicos. En robots humanoides, robots cuadrúpedos y brazos robóticos, seleccionar un actuador basándose únicamente en el par máximo puede provocar sobrecalentamiento, un desgaste acelerado de los componentes y una vida útil reducida.
1. Par nominal: la base del funcionamiento continuo
El par nominal es el par de salida que un actuador armónico puede proporcionar de forma continua en las condiciones de funcionamiento especificadas por el fabricante. Estas condiciones pueden incluir el rango de velocidad de funcionamiento admisible, la temperatura ambiente, las condiciones de refrigeración y otras especificaciones pertinentes.
Representa la capacidad de funcionamiento continuo del actuador y está estrechamente relacionada con su diseño térmico.
Durante el funcionamiento, el motor de par sin bastidor, el reductor armónico, los rodamientos, el encoder y otros componentes internos generan calor. El actuador debe disipar este calor eficazmente para mantener la temperatura de los componentes dentro de los límites admisibles.
Cuando funciona dentro de sus condiciones nominales, el actuador está diseñado para mantener un rendimiento estable durante periodos prolongados. Esto ayuda a proteger el motor, el reductor, los rodamientos y otros componentes frente a un esfuerzo térmico excesivo, lo que favorece la fiabilidad a largo plazo y un rendimiento de transmisión constante.
¿Por qué es importante el par nominal para la fiabilidad a largo plazo?
Si un actuador armónico funciona continuamente por encima de su par nominal, el calor generado puede superar su capacidad de disipación térmica. A medida que aumenta la temperatura, el aislamiento de los devanados del motor, la lubricación del reductor, los rodamientos y los componentes electrónicos pueden verse sometidos a un esfuerzo térmico adicional.
El funcionamiento prolongado con una carga excesiva puede acelerar el envejecimiento de los componentes, aumentar el desgaste mecánico y afectar al rendimiento de posicionamiento con el tiempo.
Por lo tanto, el par nominal debe ser la referencia principal al evaluar cargas que deban mantenerse de forma continua.
¿El par nominal solo se aplica a una velocidad específica?
No necesariamente. El par nominal no debe interpretarse como un valor de salida disponible únicamente a una velocidad nominal fija.
En un actuador armónico como el HONPINEde la serie HPJM, la capacidad de par continuo debe evaluarse en todo el rango de velocidades de funcionamiento especificado. Sin embargo, el par continuo admisible real puede variar en función de la velocidad de rotación, la temperatura ambiente, las condiciones de refrigeración, los límites de corriente del motor y la capacidad de carga del reductor.
Por tanto, los ingenieros deben consultar las curvas de par-velocidad y las especificaciones de funcionamiento del fabricante, en lugar de dar por sentado que se dispone del mismo par continuo a cualquier velocidad.
Aplicaciones habituales del par nominal
El par nominal es especialmente importante en aplicaciones con cargas relativamente estables y periodos de funcionamiento prolongados.
Por ejemplo, los robots humanoides necesitan un par articular continuo suficiente para mantener la postura de pie. Los sistemas transportadores y la maquinaria automatizada pueden necesitar mantener una salida estable con cargas relativamente constantes. Los equipos de rehabilitación médica también pueden requerir un funcionamiento continuo dentro de las condiciones de carga especificadas.
En estas aplicaciones, la carga de funcionamiento continuo debería mantenerse, por lo general, dentro del par nominal del actuador en las condiciones especificadas.
2. Par intermitente: gestión de movimientos periódicos con cargas elevadas
El par intermitente se refiere al par de salida más elevado que un actuador armónico puede proporcionar durante periodos limitados y bajo condiciones especificadas de ciclo de trabajo.
A diferencia del par nominal, el par intermitente no está destinado al funcionamiento continuo a plena carga. Está previsto para aplicaciones en las que la articulación soporta periódicamente cargas mayores, seguidas de periodos con cargas menores o intervalos de reposo.
Esta capacidad es especialmente relevante para los sistemas robóticos dinámicos, en los que el par articular cambia a lo largo de cada ciclo de movimiento.
Por ejemplo, la ficha técnica de un producto puede especificar un valor de par intermitente para un ciclo de servicio intermitente S3, con un ciclo de trabajo definido, como el 10 % o el 25 %.
El ciclo de trabajo indica la proporción del ciclo de funcionamiento especificado durante la cual el actuador funciona con la condición de carga definida. La duración de funcionamiento admisible y el periodo de reposo reales deben ajustarse a las especificaciones del fabricante.
La clasificación de par intermitente siempre debe interpretarse junto con su ciclo de trabajo, la duración del ciclo y las condiciones de funcionamiento.
¿Por qué no se puede utilizar el par intermitente en funcionamiento continuo?
Un par de salida más elevado suele requerir una mayor corriente del motor, lo que genera más calor.
Durante el funcionamiento intermitente, los periodos de carga menor o los intervalos de reposo permiten que el actuador disipe calor. Esto ayuda a mantener la carga térmica media dentro de los límites de funcionamiento especificados.
Sin embargo, si el actuador funciona continuamente al nivel de par intermitente, el calor puede acumularse más rápido de lo que se disipa. Esto puede provocar un aumento excesivo de la temperatura y acelerar el envejecimiento del aislamiento del motor, los componentes del reductor y los rodamientos.
El funcionamiento repetido por encima del ciclo de trabajo especificado también puede aumentar el esfuerzo mecánico y afectar a la estabilidad del posicionamiento a largo plazo.
Por lo tanto, el par intermitente no debe considerarse una alternativa al par nominal. Su uso debe respetar el ciclo de trabajo especificado y los límites térmicos.
¿Por qué es importante el par intermitente para los robots humanoides?
Las articulaciones de los robots humanoides soportan cargas que varían considerablemente al caminar, correr, ponerse en cuclillas, levantarse y realizar otros movimientos dinámicos.
Consideremos las articulaciones de las piernas durante un ciclo de marcha. Las distintas fases del movimiento imponen diferentes requisitos de par:
Fase de apoyo: Las articulaciones de las piernas soportan el peso del cuerpo y mantienen el equilibrio.
Fase de impulso: Las articulaciones generan un par más elevado para impulsar el cuerpo hacia delante.
Fase de balanceo: La pierna avanza con un perfil de carga y par diferente.
Aterrizaje y absorción del impacto: Las articulaciones responden a fuerzas externas cambiantes y a cargas dinámicas.
La fase de impulso y otras fases de carga elevada pueden requerir un par superior al nivel de funcionamiento continuo. La capacidad del actuador para soportar estos movimientos repetidos depende de su capacidad de par intermitente, el ciclo de trabajo, el rendimiento térmico y el perfil de movimiento real.
Se dan requisitos similares en los robots cuadrúpedos al trepar, acelerar y saltar, así como en los brazos robóticos que levantan y reubican piezas de trabajo repetidamente.
En estas aplicaciones, el par intermitente es un parámetro importante para evaluar el rendimiento dinámico de las articulaciones.
3. Par máximo: límite de funcionamiento de corta duración
El par máximo es el par de corta duración más elevado que un actuador armónico está diseñado para proporcionar o soportar en condiciones especificadas.
Representa un límite de funcionamiento transitorio determinado por las capacidades combinadas del motor, el reductor armónico, la estructura de salida, los rodamientos y otros componentes mecánicos y eléctricos.
La capacidad de par máximo depende de varios factores, entre ellos:
La resistencia de la flexspline y la deformación admisible del reductor armónico.
La resistencia mecánica de la brida de salida y el eje.
Los límites de corriente del motor y sus características electromagnéticas.
La capacidad de carga de los rodamientos.
Los límites de esfuerzo estructural del conjunto del actuador.
A diferencia del par nominal, el par máximo no es una clasificación térmica para funcionamiento continuo. Generalmente está asociado a eventos transitorios breves, y su duración y frecuencia admisibles deben ajustarse a las especificaciones del fabricante.
¿Qué ocurre si se supera el par máximo?
Si el par aplicado supera el límite de par máximo especificado para el actuador, un esfuerzo mecánico o electromagnético excesivo puede dañar los componentes internos.
Según la magnitud y la duración de la sobrecarga, las posibles consecuencias incluyen la deformación permanente o el daño de la flexspline del reductor armónico, un esfuerzo excesivo en la brida de salida, daños en los rodamientos y un deterioro del rendimiento del motor.
Las condiciones de sobrecarga graves también pueden provocar un aumento del juego y una pérdida permanente de precisión de posicionamiento.
Aunque el actuador no falle de inmediato, los eventos de sobrecarga repetidos pueden causar daños mecánicos acumulativos y reducir su vida útil.
Por lo tanto, el par máximo debe tratarse como un límite de funcionamiento de corta duración, no como un objetivo de diseño normal.
¿Cuándo deben tener en cuenta los ingenieros el par máximo?
El par máximo es pertinente al evaluar condiciones transitorias breves, como perturbaciones externas repentinas, cargas de impacto de corta duración, desaceleración de emergencia o contactos inesperados.
En los robots humanoides, los ingenieros pueden tener que considerar las cargas transitorias causadas por contactos o impactos inesperados durante el funcionamiento.
Sin embargo, los movimientos previstos, como caminar, correr, saltar y ponerse en cuclillas, no deben depender del par máximo como capacidad de funcionamiento normal. Estos movimientos deben evaluarse con las especificaciones de par nominal e intermitente pertinentes, junto con el perfil de carga real.
4. Par nominal frente a par intermitente y par máximo: comprender las diferencias
Aunque los tres parámetros describen la capacidad de par de un actuador armónico, corresponden a distintas condiciones de funcionamiento.
La diferencia fundamental es sencilla:
El par nominal define la capacidad de salida continua del actuador.
El par intermitente define el par más elevado disponible en condiciones especificadas de ciclo de trabajo.
El par máximo define el límite de par de corta duración en condiciones transitorias especificadas.
Un actuador armónico con una clasificación de par máximo elevada no necesariamente tiene un par nominal elevado. Del mismo modo, un valor alto de par intermitente no significa que el actuador pueda mantener esa salida de forma continua.
Al comparar distintos actuadores, los ingenieros deben examinar las tres clasificaciones y comprender las condiciones especificadas para cada valor.
5. ¿Cómo deben seleccionar los ingenieros un actuador armónico según los requisitos de par?
La selección de un actuador armónico requiere algo más que comparar los valores de par máximo. Los ingenieros deben evaluar el perfil de carga real de la articulación robótica a lo largo de su ciclo de funcionamiento.
Una evaluación práctica comprende tres aspectos principales.
Evaluar la carga continua
En primer lugar, calcule el par necesario durante el funcionamiento prolongado.
Por ejemplo, un robot humanoide puede necesitar mantener la postura de pie durante un periodo prolongado. Las articulaciones de las piernas deben soportar el cuerpo de forma continua y mantener la estabilidad.
La carga continua calculada debe compararse con el par nominal del actuador para garantizar que la articulación pueda funcionar dentro de sus límites térmicos y mecánicos especificados.
Evaluar los movimientos periódicos con cargas elevadas
A continuación, identifique las fases del movimiento que requieren un par mayor.
En los robots humanoides, estas pueden incluir la fase de impulso, ponerse en cuclillas y levantarse. En los brazos robóticos, pueden incluir levantar y mover piezas de trabajo.
Los ingenieros deben evaluar el par necesario, la duración del funcionamiento, la frecuencia de los ciclos y el ciclo de trabajo, y después comparar estas condiciones con las especificaciones de par intermitente del actuador.
Comprobar las cargas transitorias
Por último, evalúe las sobrecargas breves causadas por impactos, fuerzas externas repentinas o desaceleraciones de emergencia.
El par transitorio máximo debe mantenerse dentro del límite de par máximo especificado para el actuador, con un margen de seguridad de ingeniería adecuado.
El par máximo no debe utilizarse como base para dimensionar una articulación que necesite funcionar de forma continua o repetida con un par elevado.
Considerar el perfil de funcionamiento completo
El par es solo uno de los aspectos que deben tenerse en cuenta al seleccionar un actuador armónico. Los ingenieros también deben considerar la velocidad de funcionamiento, la aceleración, el perfil de movimiento, la temperatura ambiente, las condiciones de refrigeración, las cargas radiales y axiales, los momentos de vuelco, la rigidez torsional, la precisión de posicionamiento y la vida útil del reductor.
En aplicaciones robóticas dinámicas, el rendimiento térmico y la capacidad de carga mecánica deben evaluarse conjuntamente.
Un actuador armónico adecuado no solo debe cumplir el requisito de par máximo de la articulación, sino también mantener un rendimiento fiable durante todo el ciclo de funcionamiento.
Conclusión
El par nominal, el par intermitente y el par máximo describen tres aspectos distintos de la capacidad operativa de un actuador armónico. El par nominal determina su capacidad de carga continua, el par intermitente se aplica a movimientos periódicos con cargas elevadas y el par máximo define su límite transitorio de corta duración.
En los robots humanoides y otros sistemas robóticos dinámicos, comprender estas diferencias ayuda a los ingenieros a evitar un dimensionamiento inadecuado del actuador y cargas de funcionamiento excesivas. En lugar de seleccionar un actuador armónico basándose únicamente en su par máximo, los ingenieros deben evaluar el perfil de movimiento completo, el ciclo de trabajo, las condiciones térmicas y los requisitos mecánicos de la articulación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Sumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes mientras se recupera su negocio de reductores para robotsSumitomo Heavy Industries registra un beneficio operativo de 55.000 millones de yenes a medida que se recupera la demanda de reductores para robots. Descubra qué significan estos resultados para los proveedores de CNC y robótica.
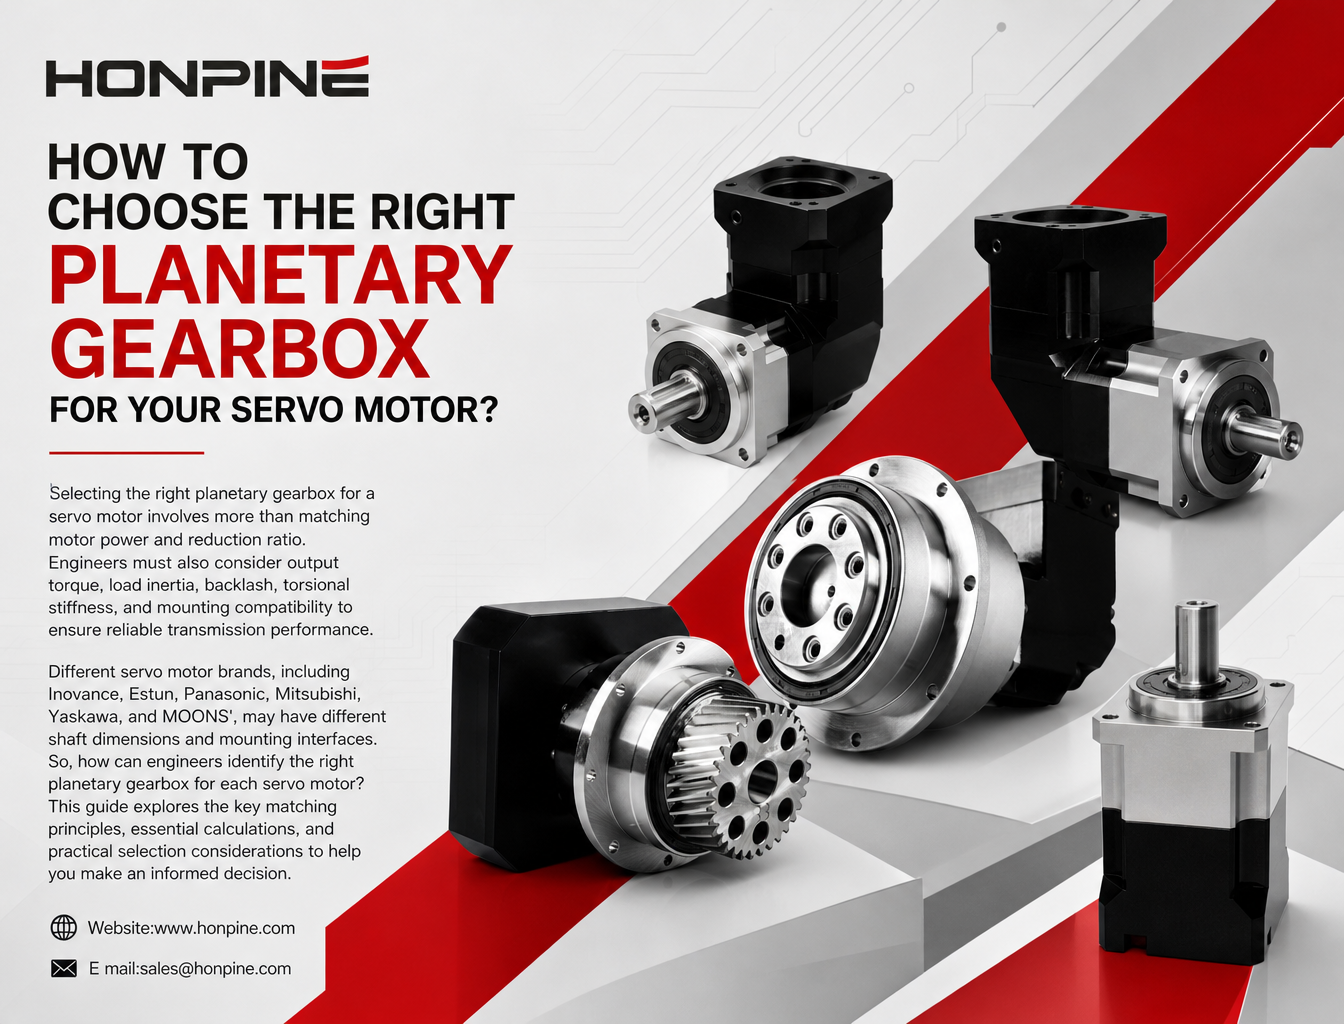
 ¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?Elegir el reductor planetario adecuado para un servomotor implica algo más que hacer coincidir la potencia del motor y la relación de reducción. Los ingenieros también deben tener en cuenta el par de salida, la inercia de la carga, el juego, la rigidez torsional y la compatibilidad de montaje para garantizar un rendimiento fiable de la transmisión. Las distintas marcas de servomotores, como Inovance, Estun, Panasonic, Mitsubishi, Yaskawa y MOONS', pueden tener dimensiones de eje e interfaces de montaje diferentes. Entonces, ¿cómo pueden los ingenieros identificar el reductor planetario adecuado para cada servomotor? Esta guía explica los principios clave de adaptación, los cálculos esenciales y los aspectos prácticos que deben tenerse en cuenta al elegir uno para ayudarle a tomar una decisión informada.
 ¿Qué son el par nominal, el par intermitente y el par máximo en un actuador armónico?Al seleccionar un actuador armónico para una articulación robótica, los ingenieros suelen centrarse en su par de salida máximo. Sin embargo, un único valor de par no puede describir por completo la capacidad de funcionamiento de un actuador. Una articulación robótica puede necesitar soportar una carga de forma continua, generar un par mayor durante movimientos periódicos o resistir impactos externos breves. El par nominal, el par intermitente y el par máximo representan tres condiciones de funcionamiento distintas, cada una con sus propias limitaciones. En robots humanoides, robots cuadrúpedos y brazos robóticos, comprender estas diferencias es esencial para evaluar el rendimiento del actuador, prevenir sobrecargas y garantizar la fiabilidad a largo plazo.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo adaptar reductores planetarios a servomotores de 6 marcas principales?Elegir el reductor planetario adecuado para un servomotor implica algo más que hacer coincidir la potencia del motor y la relación de reducción. Los ingenieros también deben tener en cuenta el par de salida, la inercia de la carga, el juego, la rigidez torsional y la compatibilidad de montaje para garantizar un rendimiento fiable de la transmisión. Las distintas marcas de servomotores, como Inovance, Estun, Panasonic, Mitsubishi, Yaskawa y MOONS', pueden tener dimensiones de eje e interfaces de montaje diferentes. Entonces, ¿cómo pueden los ingenieros identificar el reductor planetario adecuado para cada servomotor? Esta guía explica los principios clave de adaptación, los cálculos esenciales y los aspectos prácticos que deben tenerse en cuenta al elegir uno para ayudarle a tomar una decisión informada.
 ¿Qué son el par nominal, el par intermitente y el par máximo en un actuador armónico?Al seleccionar un actuador armónico para una articulación robótica, los ingenieros suelen centrarse en su par de salida máximo. Sin embargo, un único valor de par no puede describir por completo la capacidad de funcionamiento de un actuador. Una articulación robótica puede necesitar soportar una carga de forma continua, generar un par mayor durante movimientos periódicos o resistir impactos externos breves. El par nominal, el par intermitente y el par máximo representan tres condiciones de funcionamiento distintas, cada una con sus propias limitaciones. En robots humanoides, robots cuadrúpedos y brazos robóticos, comprender estas diferencias es esencial para evaluar el rendimiento del actuador, prevenir sobrecargas y garantizar la fiabilidad a largo plazo.
 ¿Por qué las mesas giratorias CNC de cinco ejes utilizan reductores diferentes para los ejes A y C?Las mesas giratorias CNC de cinco ejes requieren características de transmisión diferentes para los ejes A y C. Mientras que el eje A suele necesitar una elevada rigidez torsional y capacidad de carga para soportar el conjunto de la cuna y la pieza de trabajo, el eje C prioriza una baja holgura, precisión de posicionamiento angular y respuesta dinámica. Este artículo explica por qué los reductores RV suelen considerarse para aplicaciones del eje A y los reductores armónicos para aplicaciones del eje C, y aborda sus principios de funcionamiento, ventajas mecánicas, realimentación en el lado de salida y criterios clave de selección para fabricantes de máquinas herramienta CNC.
 ¿Cómo ofrece el módulo integrado de articulación robótica HONPINE HPJM un alto par en un espacio compacto?Descubra cómo optimizar el espacio de instalación y lograr una alta densidad de par en las articulaciones robóticas. Este artículo explica cómo el módulo integrado de articulación robótica HONPINE HPJM utiliza componentes integrados, cableado a través de un eje hueco, conectores eléctricos compactos y estructuras de montaje mecánico optimizadas para reducir el espacio innecesario en robots humanoides y brazos robóticos.
 Motorreductor armónico vs. actuador armónico: ¿cuáles son las diferencias?Este artículo explica las diferencias entre los motorreductores armónicos y los actuadores armónicos desde las perspectivas del diseño del producto, la integración del sistema, las funciones de retroalimentación y control, la instalación y los requisitos de aplicación. Dado que los fabricantes pueden utilizar estos nombres de producto de distintas maneras, también analiza cómo evaluar sus configuraciones reales y elegir la solución de movimiento de precisión adecuada para la robótica y la automatización industrial.
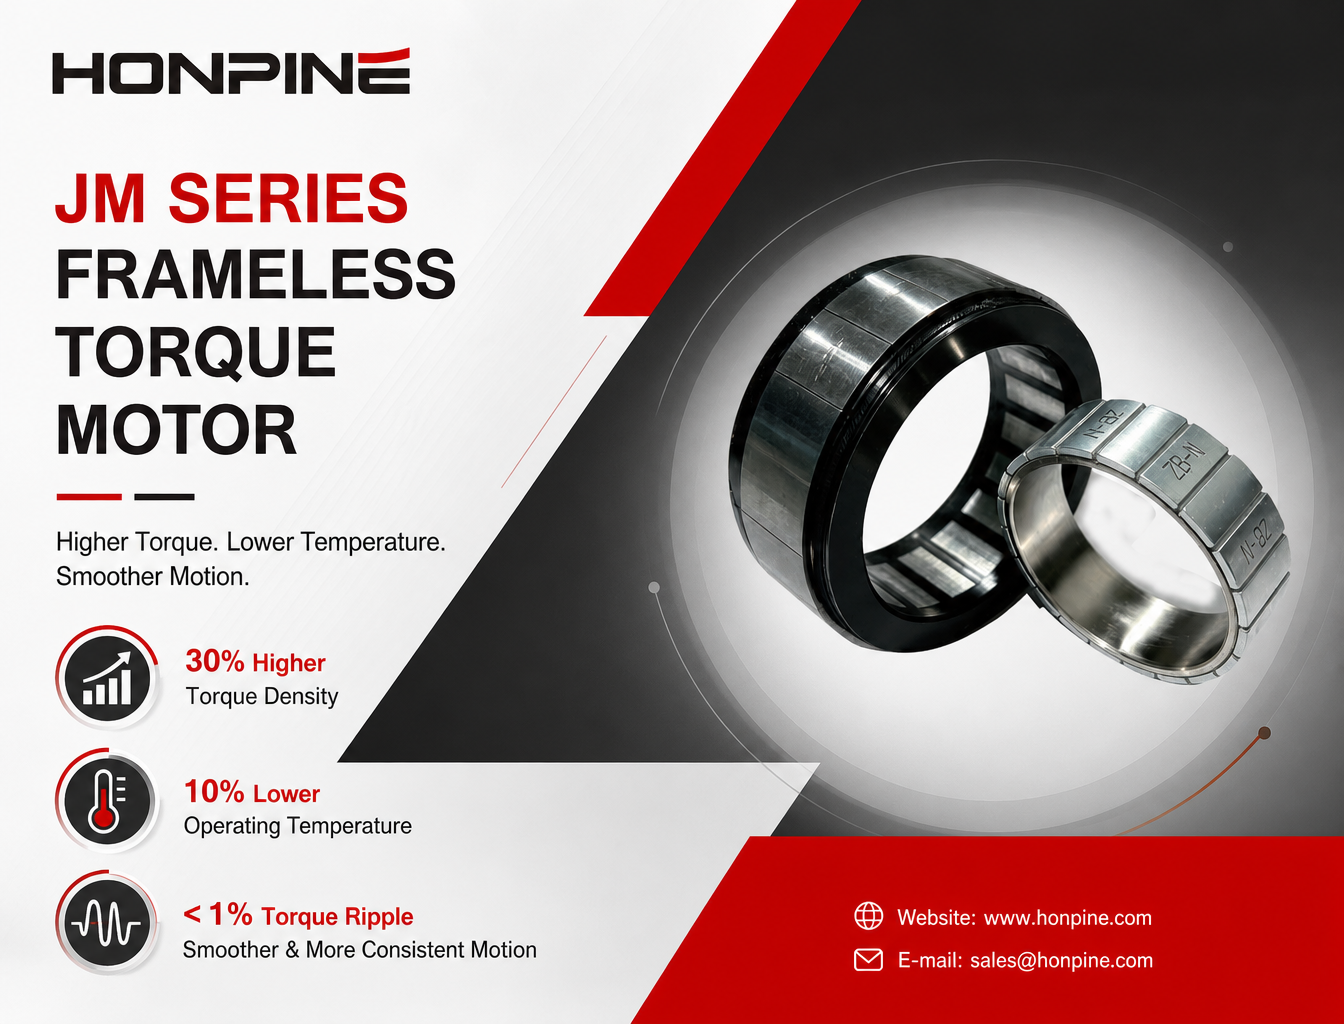
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.