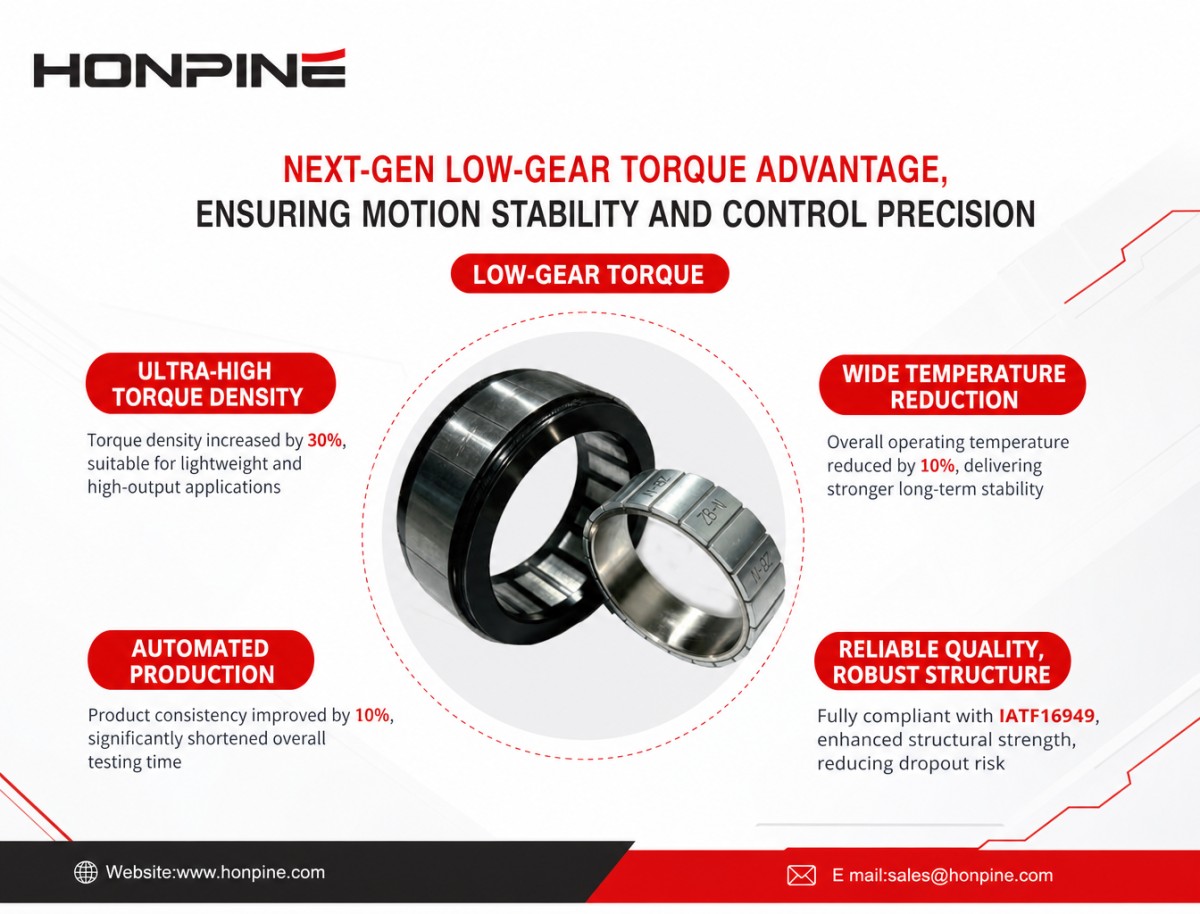
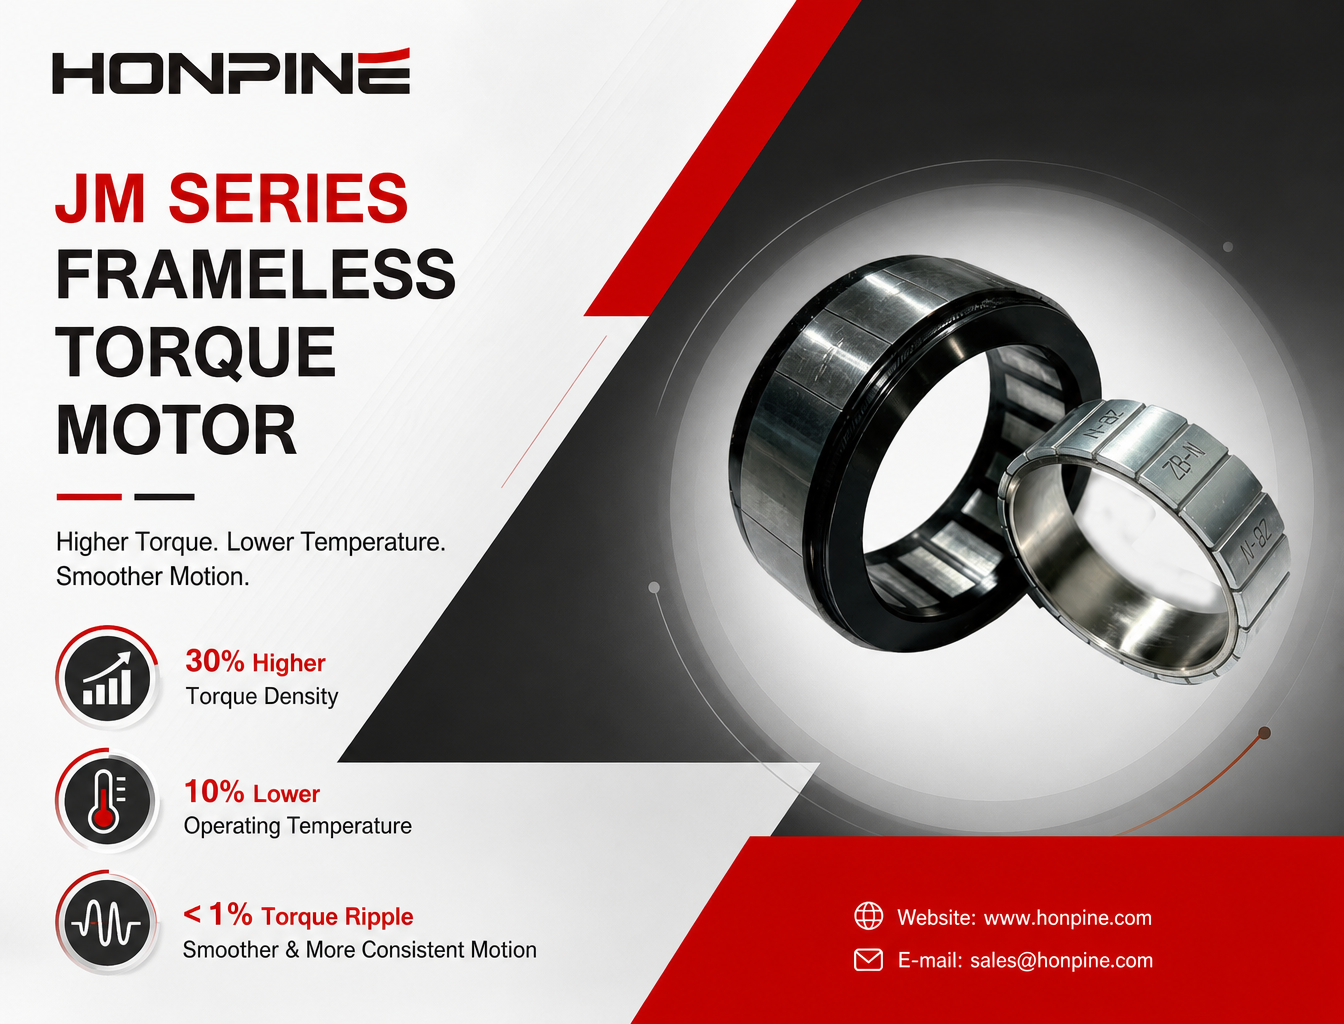
Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamiento
Recientemente, el motor de par sin carcasa HONPINE completó con éxito pruebas de aplicación en un robot quirúrgico, demostrando un excelente rendimiento electromagnético y estabilidad de movimiento. Durante las pruebas, el motor alcanzó una ondulación del par inferior al 1 %, muy por debajo del objetivo del 2 % utilizado habitualmente como referencia para motores de robots quirúrgicos, en los que las fluctuaciones excesivas del par pueden provocar vibraciones y afectar a la precisión de las operaciones quirúrgicas.
Una baja ondulación del par es esencial para los robots quirúrgicos, ya que ayuda a minimizar las vibraciones no deseadas, mejorar la suavidad del movimiento y garantizar la reproducción uniforme de movimientos quirúrgicos precisos.
Entonces, ¿cómo consigue el motor de par sin carcasa HONPINE JM de cuarta generación un funcionamiento más suave a baja velocidad, menores pérdidas en el hierro a altas velocidades y un mejor rendimiento térmico general?
En este artículo analizamos sus principales mejoras tecnológicas en el diseño electromagnético, la selección de materiales y los procesos de bobinado.
1. ¿Cuáles son las principales mejoras tecnológicas del motor de par sin carcasa HONPINE JM de cuarta generación?
El motor de par sin carcasa HONPINE JM de cuarta generación incorpora mejoras integrales en cuatro áreas clave: diseño del circuito magnético, combinación de polos y ranuras, selección de materiales y tecnología de bobinado.
Estas optimizaciones mejoran la eficiencia de conversión de energía electromagnética, aumentan la densidad de par, reducen las pérdidas de potencia y controlan el aumento de temperatura, lo que permite un funcionamiento estable y eficiente en una amplia variedad de condiciones de trabajo.
Diseño electromagnético optimizado
Mediante una combinación optimizada de polos y ranuras, el motor alcanza un factor de bobinado más alto, lo que mejora el aprovechamiento electromagnético y el par de salida.
El motor también adopta una configuración con un gran diámetro interior del estator y un gran diámetro interior del rotor, que combina una alta densidad de par con una estructura ligera y ofrece mayor flexibilidad para la integración en equipos compactos.
Además, HONPINE ha optimizado el entrehierro magnético y la geometría topológica del estator y el rotor. Estas mejoras reducen el par de cogging hasta aproximadamente el 1 % del par nominal, lo que ayuda a minimizar las fluctuaciones del par durante el funcionamiento a baja velocidad.
La tasa de distorsión armónica de la fuerza contraelectromotriz también se mantiene por debajo del 1 %, lo que mejora aún más la uniformidad electromagnética y la suavidad del movimiento.
2. ¿Cómo consigue el motor reducir un 10 % la temperatura de funcionamiento?
La gestión térmica es un aspecto crítico para los motores de par sin carcasa, especialmente en articulaciones robóticas compactas y equipos de precisión, donde el espacio de instalación es limitado y la disipación del calor puede resultar difícil.
El motor HONPINE JM de cuarta generación reduce la temperatura de funcionamiento mediante la optimización de los materiales del núcleo, los imanes permanentes, los sistemas de aislamiento y los procesos de bobinado.
Acero eléctrico de alta calidad para reducir las pérdidas en el hierro
Tanto el estator como el rotor utilizan acero eléctrico no orientado de alta calidad de 0,2 mm. Las chapas más delgadas ayudan a reducir las pérdidas por corrientes parásitas, mientras que las propiedades magnéticas del material favorecen una mayor densidad de flujo magnético en condiciones de funcionamiento comparables.
Esto permite al motor ofrecer una mayor potencia electromagnética y reducir las pérdidas en el hierro, especialmente durante el funcionamiento a alta velocidad.
Imanes permanentes de alto rendimiento para condiciones de funcionamiento exigentes
El motor utiliza imanes permanentes de alta calidad de la serie UH, caracterizados por una alta remanencia, alta coercitividad y excelente resistencia a la temperatura.
Estas propiedades ayudan a mantener el rendimiento magnético en condiciones de alta temperatura y reducen el riesgo de desmagnetización irreversible.
Para adaptarse al espacio de instalación limitado de los motores sin carcasa, HONPINE también ha optimizado las dimensiones de los imanes y la disposición del circuito magnético. Este diseño compacto mantiene una salida eficiente en condiciones de funcionamiento a alta velocidad, alto par y sobrecarga elevada.
Materiales aislantes para altas temperaturas que garantizan fiabilidad a largo plazo
El sistema de aislamiento cumple los requisitos de resistencia térmica de la clase F o superior, con una clasificación térmica superior a 150 °C.
Los componentes clave, incluidos los imanes permanentes, los hilos electromagnéticos, las bobinas aislantes y los materiales de impregnación, se seleccionan para ofrecer una resistencia a temperaturas de hasta 180 °C.
Estas especificaciones de materiales permiten el funcionamiento a largo plazo en entornos térmicos exigentes y ayudan a satisfacer los requisitos de funcionamiento continuo de los sistemas robóticos.
Tecnología avanzada de bobinado para reducir las pérdidas en el cobre
El motor HONPINE JM de cuarta generación emplea un proceso automatizado de bobinado continuo multip ranura, que alcanza un factor de llenado de ranura de hasta el 80 %.
Un factor de llenado de ranura más alto reduce la resistencia del bobinado y las pérdidas en el cobre en condiciones de par comparables, lo que ayuda a controlar el aumento de temperatura y mejora la capacidad de sobrecarga.
El proceso automatizado de bobinado también reduce el número de uniones soldadas, lo que contribuye a mejorar la fiabilidad de las conexiones eléctricas y la uniformidad general del motor.
Al combinar la optimización electromagnética, los materiales avanzados y los procesos de fabricación automatizados, HONPINE ofrece un motor de par sin carcasa diseñado para aplicaciones robóticas de alto rendimiento, incluidos robots humanoides, robots quirúrgicos y equipos de automatización de precisión.
3. Varios modelos y opciones de configuración flexibles
Para satisfacer los distintos requisitos de par y velocidad de las articulaciones robóticas y los sistemas de movimiento de precisión, HONPINE ofrece una gama de modelos de motores de par sin carcasa con varias configuraciones de velocidad.
La gama de productos estándar abarca diámetros exteriores de motor de 38 mm a 140 mm, con configuraciones de velocidad alta, media y baja.
El rango de par es de aproximadamente 3 Nm a 13 Nm, según el modelo y las condiciones de funcionamiento.
Las configuraciones opcionales incluyen sensores Hall y sensores de temperatura, que permiten a los clientes elegir las soluciones de realimentación y supervisión de temperatura adecuadas para los requisitos de su aplicación.
Estas opciones de configuración hacen que el motor de par sin carcasa HONPINE JM sea adecuado para su integración en articulaciones robóticas, sistemas robóticos quirúrgicos, equipos de posicionamiento de precisión y otras aplicaciones compactas de accionamiento directo.
4. Motor de par sin carcasa JM de segunda generación frente al de cuarta generación: ¿qué ha cambiado?
Para comprender mejor las mejoras de rendimiento, comparemos los motores de par sin carcasa HONPINE JM de segunda y cuarta generación utilizando como ejemplo un motor con un diámetro exterior de 38 mm y una longitud de núcleo de hierro de 6 mm.
Comparación del rendimiento de los motores JM de segunda y cuarta generación
La comparación pone de relieve las mejoras logradas mediante el diseño electromagnético, la actualización de materiales y la optimización de los procesos de fabricación.
Nota: Inserte datos de prueba verificados de ambas generaciones en la tabla comparativa. Asegúrese de que el par, la velocidad, el aumento de temperatura y otros parámetros de rendimiento se midan en condiciones de prueba equivalentes.
5. Fabricación automatizada para una calidad uniforme del motor
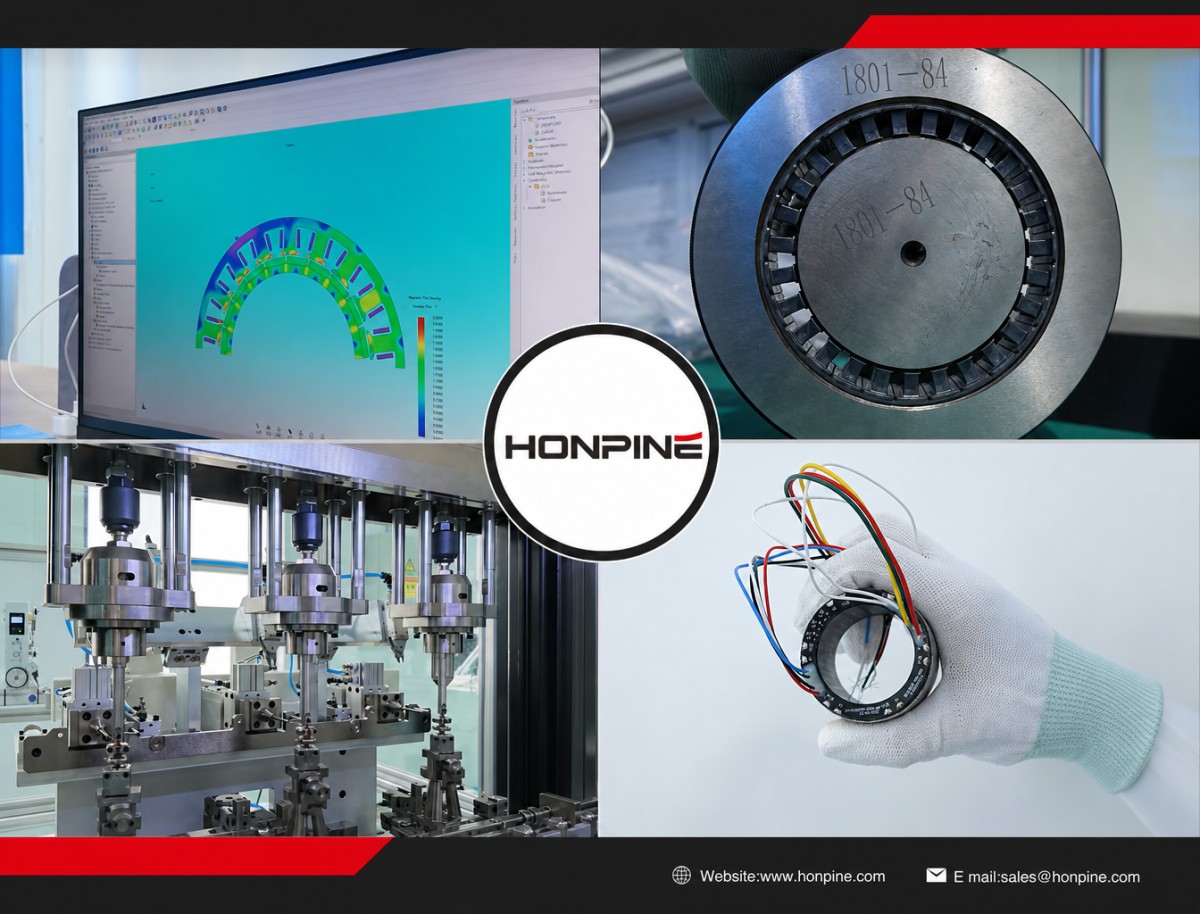
La serie de motores de par sin carcasa HONPINE ha iniciado la producción en serie automatizada.
La fabricación automatizada ayuda a garantizar una capacidad de producción estable y, al mismo tiempo, mantiene un control estricto de las tolerancias dimensionales y la precisión de fabricación.
En combinación con procesos de producción optimizados y procedimientos de inspección de calidad, esto favorece un rendimiento uniforme del producto y una fabricación fiable, y ayuda a reducir los riesgos de selección e integración de componentes para los clientes.
A medida que sigue creciendo la demanda de control de movimiento de alto rendimiento en los sectores de la robótica, los equipos médicos y la automatización de precisión, HONPINE mantiene su compromiso de mejorar la tecnología de motores de par sin carcasa.
¿Busca un motor sin carcasa con alta densidad de par para su aplicación?
Póngase en contacto con HONPINE para solicitar las especificaciones técnicas más recientes y la información del producto del motor de par sin carcasa JM de cuarta generación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.
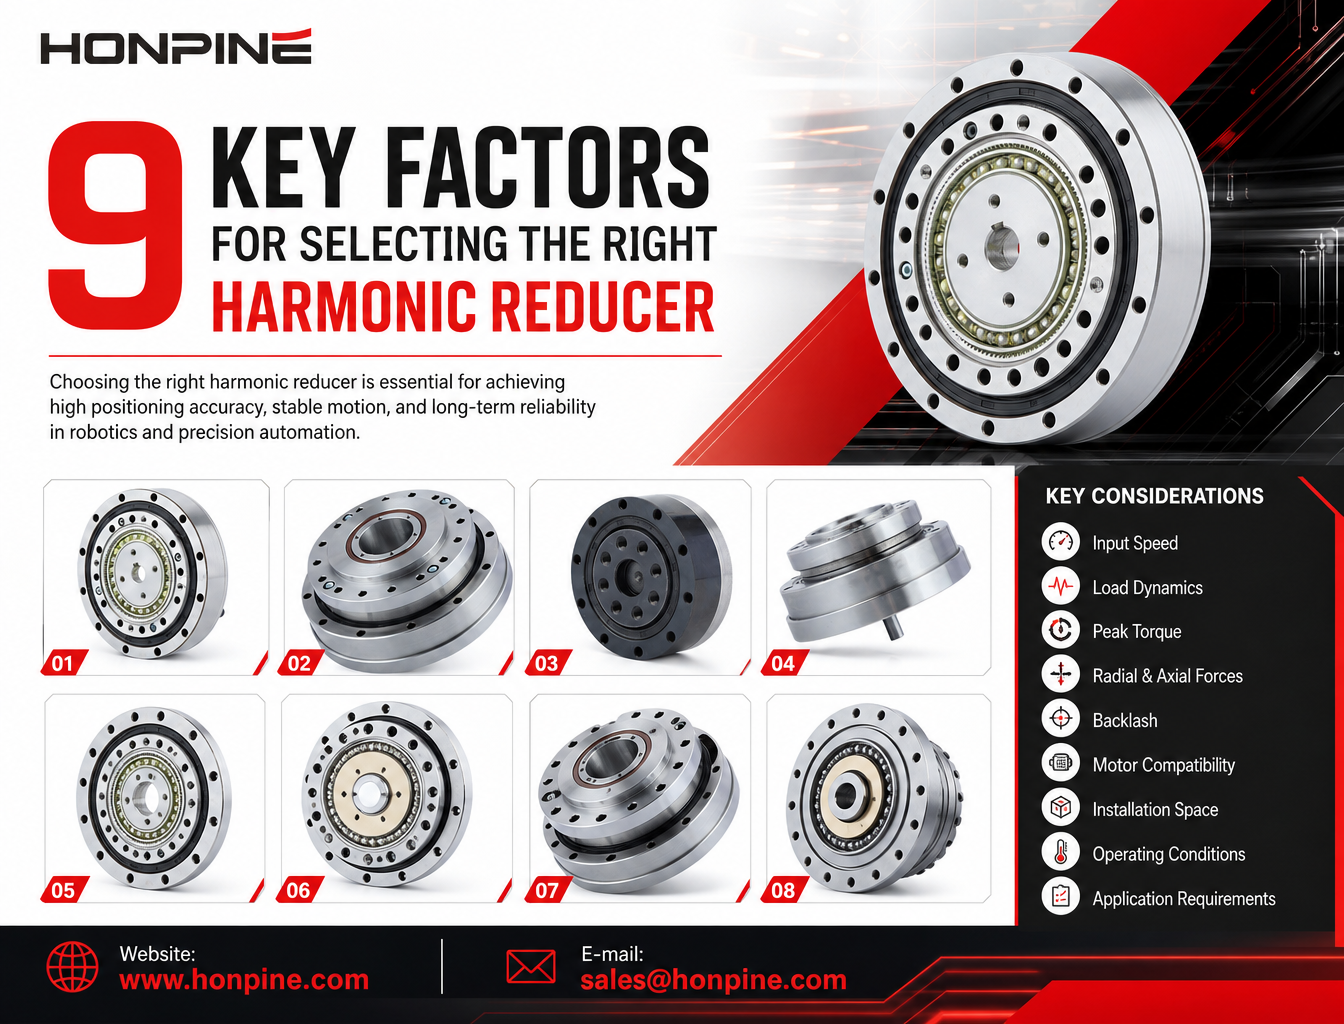
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.
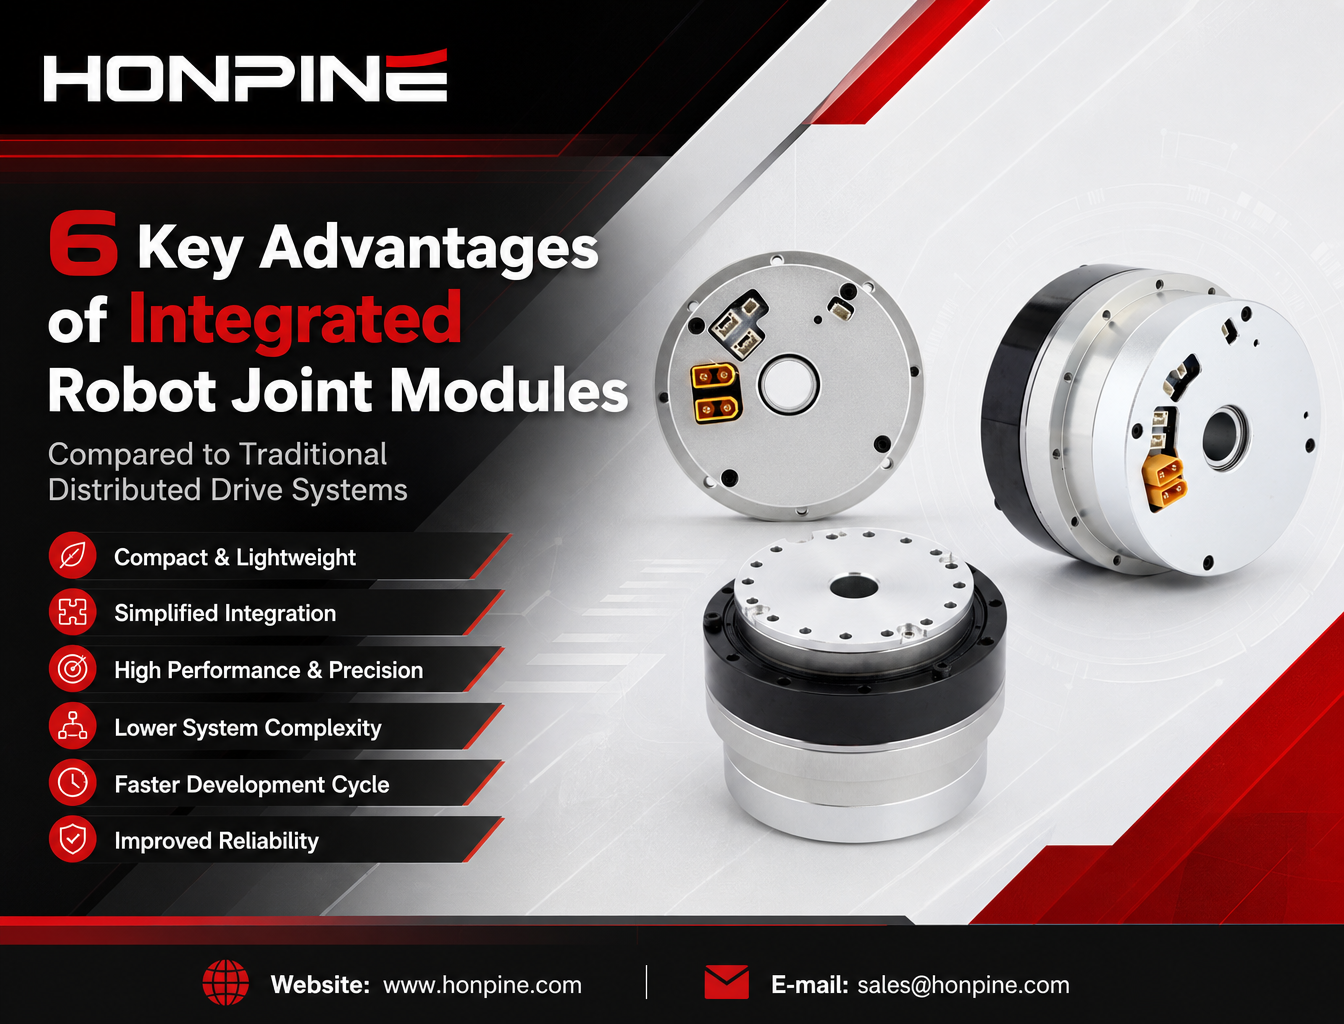
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Motor de par sin carcasa HONPINE JM de cuarta generación: 30 % más densidad de par y 10 % menos temperatura de funcionamientoA medida que avanza la tecnología robótica, los motores de par sin carcasa deben cumplir requisitos cada vez más exigentes en cuanto a densidad de par, estabilidad del movimiento y gestión térmica. El motor de par sin carcasa HONPINE JM de cuarta generación logra un 30 % más de densidad de par y una temperatura de funcionamiento un 10 % más baja gracias a las mejoras en el diseño electromagnético, los materiales del núcleo y la tecnología de bobinado. Con una ondulación del par controlada por debajo del 1 %, ofrece un funcionamiento más suave a baja velocidad y una mayor uniformidad del movimiento, por lo que es adecuado para aplicaciones exigentes como robots quirúrgicos, robots humanoides y equipos de automatización de precisión. ¿Cómo consigue HONPINE estas mejoras de rendimiento? Veámoslo más de cerca.
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.
 ¿Por qué cada vez más robots están abandonando los sistemas de accionamiento tradicionales en favor de los servomotores integrados en el buje?A medida que los robots móviles evolucionan hacia la navegación autónoma, el funcionamiento flexible y entornos de trabajo cada vez más complejos, los sistemas de accionamiento distribuido tradicionales se enfrentan a nuevos desafíos. Los motores, reductores, acoplamientos y componentes de transmisión separados pueden aumentar la complejidad del chasis y limitar el espacio de instalación disponible. Por eso, cada vez más fabricantes de robots optan por servomotores integrados en el buje. Al combinar componentes clave del sistema de accionamiento en una unidad compacta en el extremo de la rueda, los motores de buje ofrecen nuevas posibilidades para mejorar la integración del accionamiento, el control del movimiento y el diseño del chasis. En este artículo, exploramos los principales requisitos de rendimiento de los robots móviles, explicamos las ventajas de los motores de buje integrados y examinamos cómo las ruedas motrices, las ruedas motrices con dirección y las ruedas motrices diferenciales de HONPINE responden a distintas aplicaciones de AGV y AMR.
 ¿Por qué las bridas de los reductores armónicos y RV son mucho más que simples componentes de montaje?La brida de un reductor armónico o RV es mucho más que una interfaz de montaje. Desempeña un papel fundamental en la precisión de alineación, la transmisión de cargas, la rigidez estructural y el rendimiento de sellado. Incluso pequeños errores en el diseño o la instalación de la brida pueden afectar al engrane de los engranajes, la vida útil de los rodamientos y la fiabilidad general de un sistema de movimiento de precisión. En este artículo, Theodore Li, director técnico de HONPINE, explica las funciones de ingeniería clave de las bridas de los reductores y por qué merecen una atención especial al diseñar e instalar sistemas de transmisión de precisión.
 ¿Cómo deberían actualizar los fabricantes los módulos de articulación armónica para brazos robóticos e IA incorporada en 2026?Para los ingenieros que planifican la actualización de un sistema robótico, el módulo de articulación adecuado depende de mucho más que de una sola especificación. La sincronización EtherCAT, la realimentación de posición en el lado de salida, la medición del par en tiempo real, la capacidad de par continuo y las funciones de seguridad integradas deben funcionar conjuntamente para satisfacer las exigencias de la aplicación. Al evaluar estos factores como un sistema electromecánico completo, los fabricantes pueden tomar decisiones más informadas sobre la selección e integración de los módulos de articulación, así como sobre su rendimiento a largo plazo.