¿Por qué cada vez más robots están abandonando los sistemas de accionamiento tradicionales en favor de los servomotores integrados en el buje?
A medida que los robots móviles evolucionan desde los sistemas tradicionales de manipulación de materiales con rutas fijas hacia la navegación autónoma, las operaciones flexibles y la movilidad en entornos complejos, sus sistemas de accionamiento también están experimentando una importante transformación.
Los AGV, AMR, manipuladores móviles, robots humanoides y equipos móviles especializados exigen cada vez más optimizar el aprovechamiento del espacio, la precisión del movimiento y la flexibilidad de control. En este contexto, los servomotores de cubo se están convirtiendo en una importante línea de desarrollo para los sistemas de accionamiento robótico modernos.
Al integrar componentes clave del accionamiento en el conjunto de la rueda, los servomotores de cubo ofrecen una solución más compacta para la transmisión de potencia y el control del movimiento. Ayudan a simplificar las disposiciones mecánicas, reducir los componentes de transmisión externos y ofrecer mayor flexibilidad en el diseño del chasis de los robots móviles.
¿Qué es un servomotor de cubo para robots?
Un servomotor de cubo es una unidad de accionamiento que integra estrechamente el motor y la estructura de la rueda. Según el diseño específico, puede incorporar un servomotor, un mecanismo reductor, un encoder, un freno y un controlador de accionamiento, lo que permite transmitir la potencia directamente a la rueda o mediante un mecanismo reductor interno.
En comparación con los sistemas de accionamiento distribuidos tradicionales, un motor de cubo integrado reduce la cantidad de componentes de transmisión externos y permite disponer la potencia de forma más compacta dentro del chasis del robot.
Es importante distinguir entre varios tipos de productos relacionados:
Motor de accionamiento directo de cubo: El motor acciona la rueda directamente, sin depender de un reductor externo.
Motorreductor de cubo: El motor y el mecanismo reductor están integrados en el conjunto de la rueda.
Rueda de accionamiento servo integrada: Además del motor y los componentes mecánicos de accionamiento, esta unidad puede integrar también encoders, un servovariador y un sistema de frenado.
La adopción de motores de cubo integrados para robótica está ayudando a los robots móviles a abandonar las disposiciones de accionamiento tradicionales, que combinan motores, reductores, acoplamientos y ruedas motrices independientes.
Al integrar estos componentes en una unidad más compacta, los fabricantes pueden reducir las conexiones de transmisión mecánica, mejorar la integración estructural, optimizar el control del movimiento de las ruedas y simplificar la instalación del chasis y las conexiones eléctricas.
¿Por qué elegir motores de cubo según los principales requisitos de rendimiento de los robots móviles?
La selección de un sistema de accionamiento para un robot móvil exige considerar más que la potencia del motor. La capacidad de carga, la velocidad de desplazamiento, la precisión de posicionamiento, la capacidad para superar pendientes, la maniobrabilidad y la eficiencia energética influyen en el rendimiento general del robot.
Los servomotores de cubo ofrecen varias ventajas potenciales para responder a estos requisitos.
1. Capacidad de carga
Los robots móviles deben mantener un rendimiento de conducción estable con distintas cargas útiles.
A medida que los AGV y los AMR evolucionan desde tareas ligeras de manipulación de materiales hacia el transporte industrial de cargas medianas y pesadas, sus sistemas de accionamiento deben admitir cargas útiles mayores y funcionar de forma fiable al arrancar, girar y subir pendientes con la carga máxima.
Los sistemas de accionamiento distribuidos tradicionales requieren instalar por separado el motor, el reductor y los componentes de transmisión. Un motor de cubo integrado concentra el conjunto de accionamiento más cerca de la rueda y ofrece una disposición de potencia más compacta.
¿Por qué elegir motores de cubo?
Disposición optimizada del accionamiento: Reducir los componentes de transmisión externos proporciona más espacio de diseño para la estructura del chasis y la disposición de la batería.
Compatibilidad con el accionamiento independiente de varias ruedas: Se pueden configurar distintas cantidades de ruedas motrices según la distribución del peso del robot y el diseño del chasis.
Adaptación flexible a diferentes categorías de carga útil: Se pueden seleccionar distintas especificaciones de módulos de accionamiento de rueda para desarrollar robots móviles ligeros, de carga media y de carga pesada.
Es importante tener en cuenta que un motor de cubo no aumenta automáticamente la capacidad de carga útil de un robot. La capacidad real depende de la rueda, los rodamientos, la estructura del cubo, el diseño del chasis, el par en el extremo de la rueda y la distribución de la carga.
2. Velocidad de desplazamiento
Los robots móviles deben mejorar la eficiencia del transporte y, al mismo tiempo, mantener un funcionamiento estable, una aceleración fluida y una desaceleración controlada.
Para los AMR de almacén y los AGV de líneas de producción, la velocidad de desplazamiento afecta tanto a la duración de cada tarea de transporte como al rendimiento total del sistema de manipulación de materiales.
¿Por qué elegir servomotores de cubo?
Control independiente de la velocidad: Cada rueda motriz puede regularse según las órdenes de movimiento del robot.
Menos componentes de transmisión externos: Reducir las conexiones mecánicas puede ayudar a minimizar algunas fuentes de juego y errores de montaje.
Mejor respuesta dinámica: El servocontrol, combinado con la realimentación de los encoders, permite gestionar con mayor precisión el arranque, la aceleración y la desaceleración.
Funcionamiento coordinado de varias ruedas: Varias ruedas motrices pueden trabajar conjuntamente mediante algoritmos de control del movimiento para mantener velocidades coordinadas.
La principal ventaja no consiste simplemente en alcanzar una velocidad máxima más alta, sino en permitir que el robot mantenga un movimiento estable y controlable en distintos rangos de velocidad de funcionamiento.
3. Precisión de posicionamiento
Los robots móviles deben llegar con precisión a las posiciones objetivo y acoplarse a líneas de producción, brazos robóticos, sistemas transportadores y estaciones de trabajo automatizadas.
Por ejemplo, cuando un AMR entrega materiales a una máquina CNC para realizar operaciones automatizadas de carga y descarga, no solo debe llegar a la posición de parada designada, sino también mantener estable la orientación del chasis.
¿Por qué elegir servomotores de cubo?
Realimentación en la rueda en lazo cerrado: Los encoders proporcionan información sobre la velocidad o la posición de la rueda para controlar el movimiento.
Reducción de errores de transmisión mecánica: Una estructura integrada puede eliminar algunas conexiones mecánicas externas y el juego asociado.
Mejor control a baja velocidad: El servocontrol ayuda a lograr un movimiento más fluido al aproximarse a una posición objetivo.
Sincronización de varias ruedas: El control coordinado de las ruedas ayuda a reducir las desviaciones de movimiento causadas por velocidades diferentes entre las ruedas izquierda y derecha.
Es importante comprender que la realimentación del encoder en la rueda no garantiza directamente la precisión absoluta de posicionamiento de todo el robot. El deslizamiento de las ruedas, las condiciones del suelo, los sistemas de navegación y la rigidez del chasis también influyen en el posicionamiento final.
4. Capacidad para superar pendientes
Los robots móviles suelen tener que desplazarse por rampas, juntas del suelo y zonas de trabajo situadas a distintas alturas.
Cuando un robot completamente cargado sube una pendiente, sus ruedas motrices deben vencer tanto la fuerza de la gravedad que actúa a lo largo de la pendiente como la resistencia a la rodadura y la resistencia a la aceleración.
¿Por qué elegir motores de cubo?
Adaptación de la potencia en la rueda: Los motores y los mecanismos reductores pueden seleccionarse en función del diámetro de la rueda, la velocidad objetivo y la pendiente que se debe superar.
Control independiente del accionamiento: Varias ruedas motrices pueden coordinar su par de salida para proporcionar tracción.
Mejor control del arranque: El servocontrol en lazo cerrado ayuda a lograr arranques más suaves en superficies inclinadas.
Opciones de frenado integradas: Algunos módulos de accionamiento de cubo pueden incorporar frenos aplicados por resorte y liberados eléctricamente para satisfacer requisitos específicos de estacionamiento y retención en pendientes.
En particular, para los AGV de carga pesada no basta con seleccionar un sistema de accionamiento basándose únicamente en el par máximo. También deben evaluarse el par de salida continuo, la capacidad de carga del reductor y la gestión térmica.
5. Maniobrabilidad
Los robots móviles deben adaptarse a pasillos estrechos, rutas complejas y diferentes requisitos de desplazamiento direccional.
Esta es una de las ventajas de aplicación más importantes de los sistemas de accionamiento de cubo.
Las distintas configuraciones de accionamiento de cubo permiten diferentes tipos de movimiento del robot:
¿Por qué elegir motores de cubo?
Reducen los mecanismos de transmisión externos y optimizan la disposición del chasis.
Mejoran la flexibilidad del control de las ruedas mediante configuraciones de accionamiento independiente.
Permiten la dirección activa cuando se combinan con diseños de ruedas motrices direccionales.
Admiten distintas configuraciones de accionamiento según los requisitos de movilidad del robot.
La elección de la configuración de accionamiento debe basarse en las características de movimiento requeridas, la geometría del chasis y la estrategia de control, y no simplemente en el grado de integración.
6. Duración de la batería y eficiencia energética
Los robots móviles deben completar más tareas de transporte con una capacidad de batería limitada, reduciendo al mismo tiempo la frecuencia de carga y los tiempos de inactividad operativa.
¿Por qué elegir motores de cubo?
Reducción de las pérdidas de transmisión mecánica: Un sistema de accionamiento integrado y bien diseñado puede reducir las pérdidas asociadas a determinados componentes de transmisión externos.
Optimización de la adaptación de potencia: Los motores y las relaciones de reducción pueden seleccionarse según la carga útil del robot, la velocidad de desplazamiento y las condiciones de funcionamiento.
Control independiente del accionamiento: La potencia de salida de las ruedas puede distribuirse según las necesidades reales de movimiento.
Mejor gestión de la energía: En combinación con servovariadores y el sistema de control general del robot, los motores de cubo pueden facilitar estrategias más eficaces de aceleración, desaceleración y frenado regenerativo.
Sin embargo, los motores de cubo no son necesariamente más eficientes energéticamente que todos los sistemas de accionamiento tradicionales. El consumo energético total depende de la eficiencia del motor, la eficiencia del reductor, el rendimiento del controlador de accionamiento, la resistencia a la rodadura de los neumáticos y las estrategias de control del movimiento.
¿Cómo cambian las tres series de motores de cubo de HONPINE la forma de desplazarse de los robots móviles?
HONPINE ofrece tres series principales de productos de accionamiento de ruedas: ruedas motrices, ruedas motrices direccionales y ruedas motrices diferenciales.
Cada serie responde a distintos requisitos de accionamiento y movilidad. Estos productos no se limitan a ofrecer diferentes tipos de motores, sino que proporcionan a los fabricantes de robots móviles distintas opciones para configurar el accionamiento del chasis, el control de la dirección y la flexibilidad de movimiento.
1. Rueda motriz: tracción fiable para robots móviles
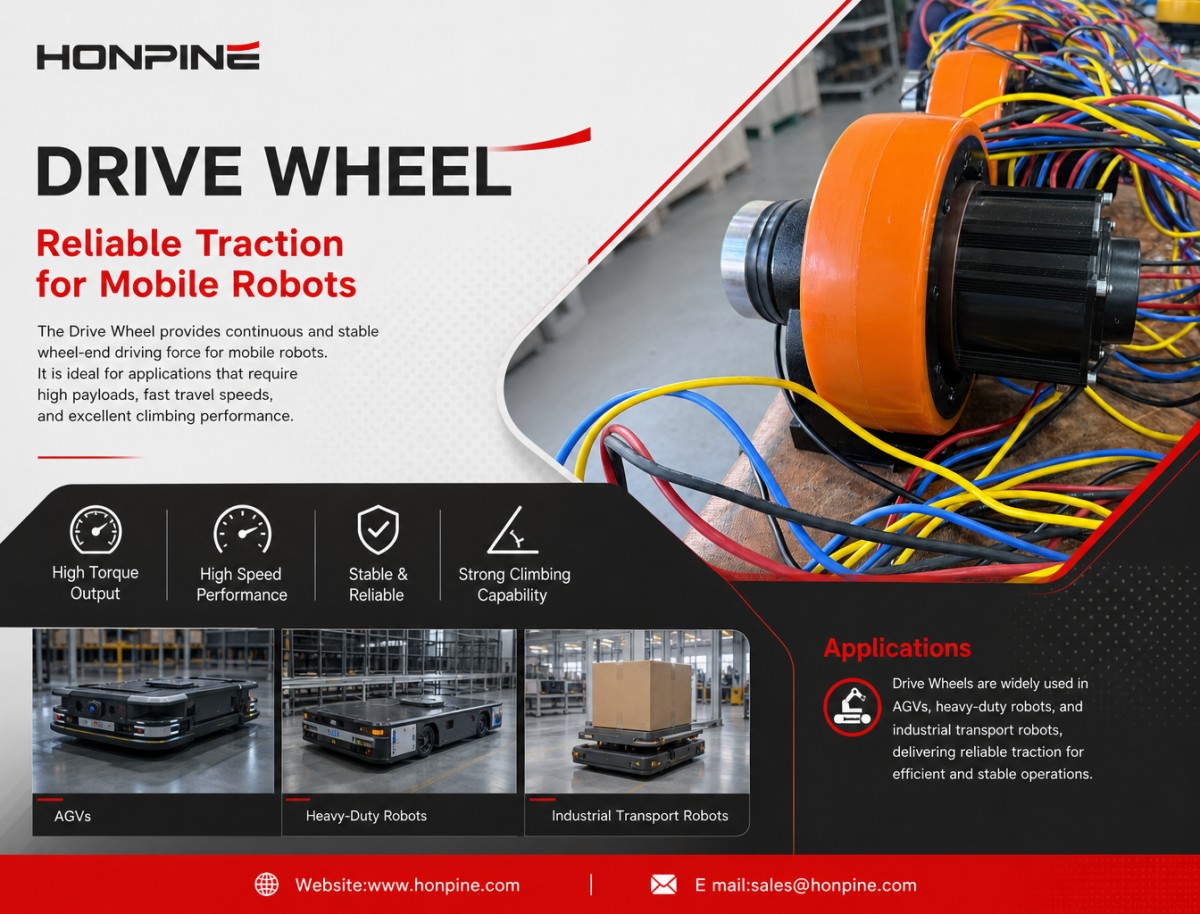
La función principal de una rueda motriz es proporcionar una fuerza de accionamiento continua y estable en la rueda para robots móviles.
Por lo general, se instala en una orientación fija y hace avanzar o retroceder el vehículo. La dirección corre a cargo de otras ruedas, de un mecanismo de dirección independiente o de la estructura general del chasis.
En los robots móviles, las cargas útiles más elevadas, las velocidades de desplazamiento mayores y el funcionamiento en pendientes exigen más par en la rueda, velocidad de rotación y capacidad de funcionamiento continuo.
Al seleccionar una rueda motriz, los fabricantes deben tener en cuenta el peso total del robot, la distribución de la carga en las ruedas, el diámetro de la rueda, el coeficiente de fricción con el suelo, la velocidad de desplazamiento y la pendiente que se debe superar.
Aplicaciones y funciones:
AGV estándar: Para el transporte por rutas fijas o las tareas de manipulación de materiales relativamente sencillas, las ruedas motrices proporcionan una tracción fiable. La combinación de ruedas motrices fijas con ruedas pasivas o con un mecanismo de dirección independiente permite un diseño de chasis relativamente sencillo.
AGV de carga pesada: Al transportar moldes, equipos industriales, palés o materiales voluminosos, las ruedas motrices deben proporcionar suficiente par en la rueda y soportar las cargas e impactos correspondientes. Se pueden configurar varias ruedas motrices para distribuir la tracción según la disposición del chasis.
Robots de transporte industrial: Para el transporte repetitivo de materiales a larga distancia dentro de fábricas, las ruedas motrices pueden servir como unidades de accionamiento estandarizadas y ayudar a los fabricantes de equipos a simplificar el diseño del sistema de accionamiento del chasis.
El valor esencial de la rueda motriz es proporcionar una tracción básica fiable a los robots móviles, especialmente en aplicaciones con rutas de desplazamiento relativamente definidas y dirección a cargo de otros mecanismos.
2. Rueda motriz direccional: accionamiento y dirección activa integrados
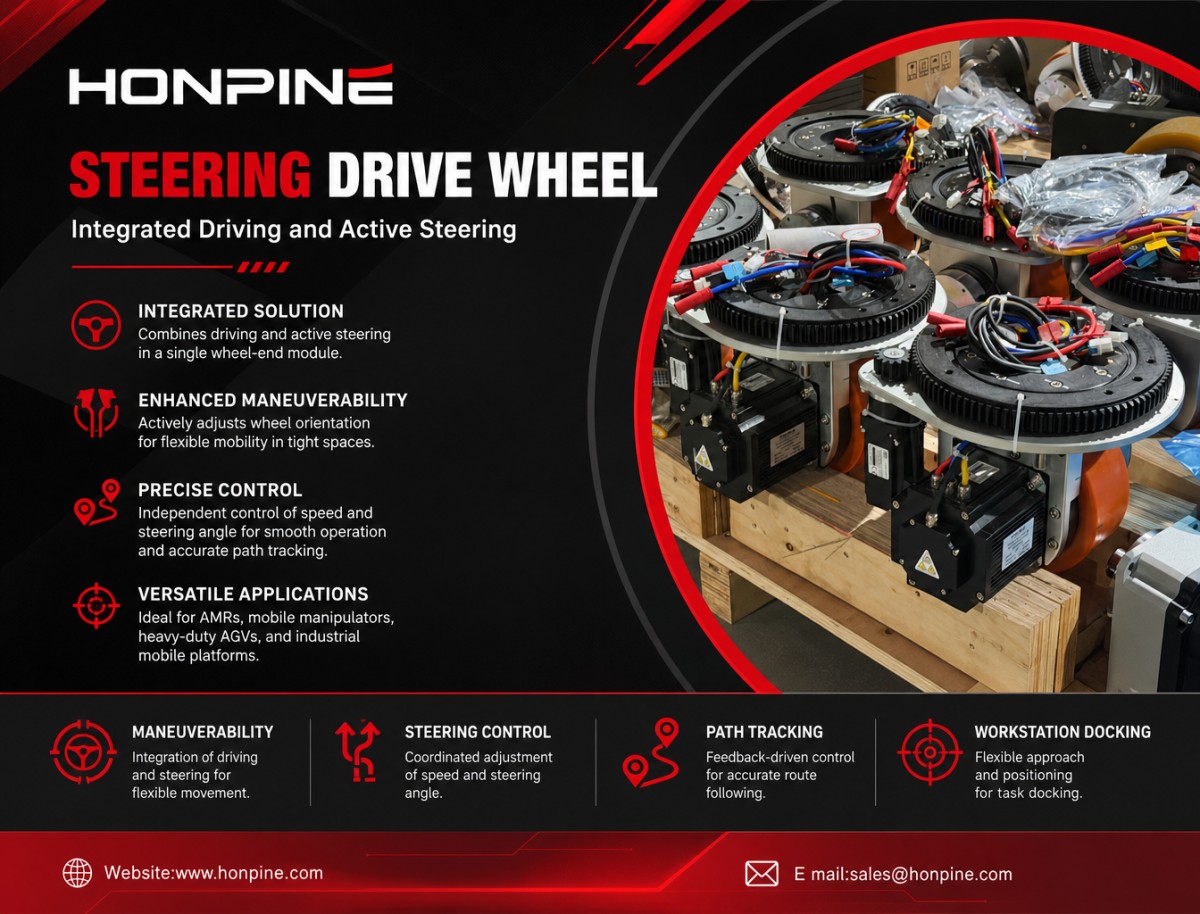
Una rueda motriz direccional integra las funciones de accionamiento y dirección activa en un único módulo situado en el extremo de la rueda.
A diferencia de una rueda motriz de orientación fija, no solo controla la velocidad de rotación de la rueda, sino que también puede ajustar activamente su orientación.
Esto permite a los robots móviles cambiar la dirección de sus ruedas según la ruta planificada, sin depender por completo de los mecanismos de dirección mecánicos tradicionales.
En los equipos que cambian de dirección con frecuencia, operan en espacios estrechos o necesitan acoplarse a estaciones de trabajo específicas, las configuraciones con ruedas motrices direccionales ofrecen más flexibilidad en el diseño del chasis y el control del movimiento.
Aplicaciones y funciones:
AMR: En almacenes, centros logísticos e instalaciones de producción, los AMR suelen tener que evitar obstáculos, cambiar de dirección y acceder a diferentes zonas de trabajo. Las ruedas motrices direccionales pueden ajustar activamente su orientación y aportar más flexibilidad a la ejecución de rutas y al control de la dirección.
Manipuladores móviles: Cuando un robot móvil transporta un brazo robótico y debe desplazarse entre estaciones de trabajo para realizar tareas de carga, descarga, inspección o montaje, las ruedas motrices direccionales ayudan a ajustar la dirección de desplazamiento y el ángulo de aproximación del chasis, lo que facilita el acceso flexible a las estaciones.
AGV de carga pesada: En vehículos que transportan moldes grandes, equipos industriales o materiales pesados, se pueden configurar varias ruedas motrices direccionales según la estructura del chasis para admitir distintos movimientos de dirección, especialmente en entornos con poco espacio para girar.
Plataformas móviles industriales grandes: Cuando los equipos deben maniobrar por pasillos estrechos, ajustar la orientación del chasis o realizar movimientos multidireccionales, la dirección activa aporta flexibilidad adicional al diseño del movimiento del chasis.
¿Qué parámetros de rendimiento pueden mejorar?
Maniobrabilidad: La integración del accionamiento y la dirección permite cambiar la orientación de la rueda según las órdenes de control del chasis y realizar distintas trayectorias de movimiento.
Control de la dirección: La velocidad de accionamiento y el ángulo de dirección pueden controlarse por separado, lo que permite ajustar coordinadamente la velocidad del vehículo y sus movimientos de dirección.
Seguimiento de trayectorias: La realimentación del ángulo de dirección, combinada con el control de la velocidad de accionamiento, ayuda al chasis a seguir las rutas planificadas con mayor eficacia.
Acoplamiento a estaciones de trabajo: Para aplicaciones que requieren ajustar la dirección de aproximación, las configuraciones con ruedas motrices direccionales ofrecen más flexibilidad para posicionar el chasis.
El valor esencial de la rueda motriz direccional es integrar el accionamiento y la dirección activa, y ofrecer una solución de accionamiento para robots móviles que necesitan maniobras flexibles, ajustes de ruta y acoplamiento a estaciones de trabajo.
3. Rueda motriz diferencial: movimiento flexible mediante el control independiente de la velocidad de las ruedas
Las ruedas motrices diferenciales se utilizan principalmente en configuraciones de chasis con accionamiento diferencial.
El principio básico consiste en controlar de forma independiente la velocidad de las ruedas motrices izquierda y derecha para que el robot pueda realizar distintas trayectorias de movimiento.
Cuando ambas ruedas giran hacia delante a la misma velocidad, el robot suele avanzar en línea recta. Cuando sus velocidades son diferentes, el robot gira hacia la rueda que se desplaza más despacio. Cuando las ruedas giran en sentidos opuestos, una configuración adecuada del chasis permite que el robot gire aproximadamente alrededor de su centro.
A diferencia de la rueda motriz direccional, que cambia la orientación física de la rueda, el accionamiento diferencial realiza la dirección principalmente mediante diferencias en la velocidad de las ruedas. Esto permite utilizar una estructura mecánica de chasis relativamente sencilla.
Aplicaciones y funciones:
AMR para interiores: En operaciones de almacén, logística de fábrica y entrega de materiales, un chasis diferencial de dos ruedas puede avanzar, girar y rotar sobre su eje mediante el control independiente de la velocidad de las ruedas izquierda y derecha. Es adecuado para entornos interiores con pasillos estrechos y cambios frecuentes de dirección.
AGV pequeños: Para equipos de transporte con rutas de movimiento relativamente sencillas y requisitos de dirección claramente definidos, el accionamiento diferencial puede reducir la necesidad de estructuras mecánicas de dirección complejas y simplificar el diseño del chasis.
Robots de servicio: En hospitales, laboratorios y oficinas, los robots suelen tener que desplazarse a baja velocidad, evitar obstáculos y realizar giros cerrados. El accionamiento diferencial ofrece un método flexible de control del movimiento para estas aplicaciones.
Manipuladores móviles: En las plataformas de manipulación móvil con chasis de accionamiento diferencial, el control independiente de las ruedas izquierda y derecha facilita los movimientos de aproximación a baja velocidad, los ajustes de dirección y el seguimiento de trayectorias. La precisión final del acoplamiento sigue dependiendo de la navegación, los sensores y el sistema de control general del robot.
¿Qué parámetros de rendimiento pueden mejorar?
Maniobrabilidad: Las diferentes velocidades de las ruedas izquierda y derecha permiten girar sin necesidad de un mecanismo de dirección activa adicional.
Control a baja velocidad: El ajuste preciso de la velocidad de ambas ruedas permite desplazarse lentamente, girar de forma gradual y aproximarse de manera controlada.
Seguimiento de trayectorias: En combinación con la realimentación de la velocidad de las ruedas, los sistemas de navegación y los algoritmos de control del movimiento, el accionamiento diferencial ayuda a los robots a seguir las rutas planificadas.
Rotación sobre el eje: En un chasis diferencial típico de dos ruedas, al hacer girar las ruedas izquierda y derecha en sentidos opuestos, el robot puede rotar aproximadamente alrededor de su centro.
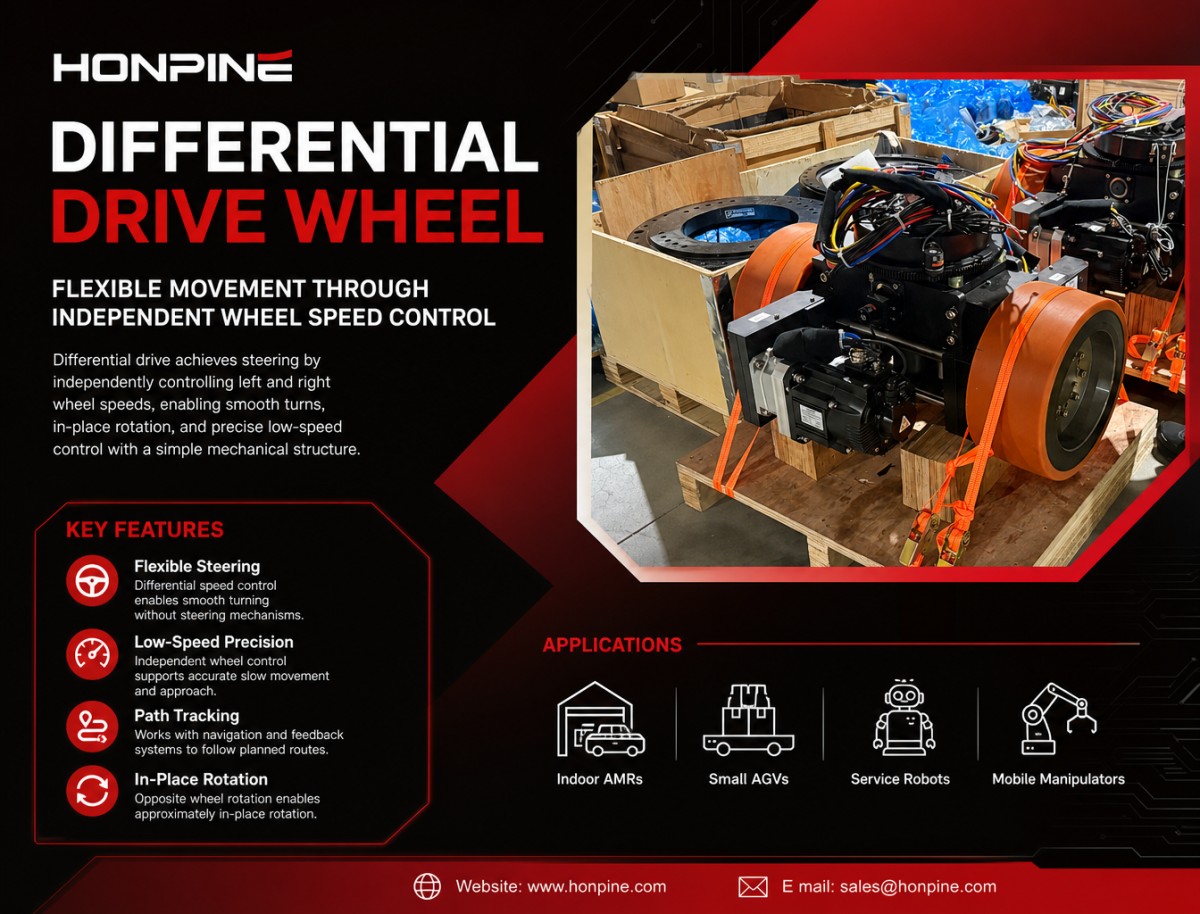
Sin embargo, el accionamiento diferencial también presenta ciertas limitaciones. El deslizamiento de las ruedas, los cambios en la fricción del suelo y las diferencias de velocidad entre las ruedas izquierda y derecha pueden afectar al seguimiento de trayectorias. Además, un sistema diferencial convencional de dos ruedas no permite realizar directamente un verdadero desplazamiento lateral.
El valor esencial de las ruedas motrices diferenciales consiste en ofrecer una dirección flexible y un control del movimiento a baja velocidad mediante la regulación independiente de la velocidad de las ruedas y una estructura mecánica relativamente sencilla. Son especialmente adecuadas para AMR de interior y robots móviles pequeños y medianos.
¿Por qué elegir los motores de cubo para robots de HONPINE?
HONPINE desarrolla sus propios sistemas de accionamiento y ofrece tres series principales de productos de motores de cubo: ruedas motrices, ruedas motrices diferenciales y ruedas motrices direccionales.
Estos productos están diseñados para responder a distintos requisitos de accionamiento y dirección de robots móviles y se utilizan en una variedad de equipos y aplicaciones industriales, entre ellos:
Robots móviles autónomos (AMR)
AGV de carga pesada
Carretillas elevadoras autónomas
Robots de inspección
Equipos médicos
Equipos industriales de transporte de carga pesada
Con una amplia gama de productos y múltiples configuraciones de modelos, HONPINE ofrece soluciones personalizadas para distintos diseños de chasis, requisitos de carga útil, configuraciones de accionamiento y condiciones de funcionamiento.
Tanto si está desarrollando un AMR compacto para interiores como un AGV industrial, una carretilla elevadora autónoma o una plataforma móvil de transporte de carga pesada, seleccionar la configuración adecuada de ruedas motrices es esencial para lograr una movilidad fiable y una integración eficiente del sistema.
Póngase en contacto con HONPINE para hablar sobre los requisitos de accionamiento de su robot móvil y encontrar una solución de motor de cubo adecuada para su aplicación.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 El informe económico diario destaca los avances de la industria de máquinas herramienta de ChinaLa industria de máquinas herramienta de China está avanzando en tecnologías clave, equipos de alta gama y coordinación de la cadena de suministro. Descubra los principales avances y sus implicaciones para los fabricantes.
 Guoyuan Securities: la política y la tecnología impulsan la localización de las máquinas herramientaDescubra cómo la política y la tecnología están impulsando la localización de las máquinas herramienta, desde los sistemas CNC de alta gama hasta los husillos de precisión, en el análisis de Guoyuan Securities.
 Los beneficios de la industria china de máquinas herramienta aumentan más de un 110 % ante el repunte de la demanda de equipos de alta gamaLa industria china de máquinas herramienta registra un aumento del 110,8 % en sus beneficios, impulsado por el crecimiento de la demanda de equipos de alta gama. Descubra qué podrían significar las carteras de pedidos más amplias para los compradores de máquinas CNC.




Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
![]() ¿Por qué cada vez más robots están abandonando los sistemas de accionamiento tradicionales en favor de los servomotores integrados en el buje?A medida que los robots móviles evolucionan hacia la navegación autónoma, el funcionamiento flexible y entornos de trabajo cada vez más complejos, los sistemas de accionamiento distribuido tradicionales se enfrentan a nuevos desafíos. Los motores, reductores, acoplamientos y componentes de transmisión separados pueden aumentar la complejidad del chasis y limitar el espacio de instalación disponible. Por eso, cada vez más fabricantes de robots optan por servomotores integrados en el buje. Al combinar componentes clave del sistema de accionamiento en una unidad compacta en el extremo de la rueda, los motores de buje ofrecen nuevas posibilidades para mejorar la integración del accionamiento, el control del movimiento y el diseño del chasis. En este artículo, exploramos los principales requisitos de rendimiento de los robots móviles, explicamos las ventajas de los motores de buje integrados y examinamos cómo las ruedas motrices, las ruedas motrices con dirección y las ruedas motrices diferenciales de HONPINE responden a distintas aplicaciones de AGV y AMR.
 ¿Por qué las bridas de los reductores armónicos y RV son mucho más que simples componentes de montaje?La brida de un reductor armónico o RV es mucho más que una interfaz de montaje. Desempeña un papel fundamental en la precisión de alineación, la transmisión de cargas, la rigidez estructural y el rendimiento de sellado. Incluso pequeños errores en el diseño o la instalación de la brida pueden afectar al engrane de los engranajes, la vida útil de los rodamientos y la fiabilidad general de un sistema de movimiento de precisión. En este artículo, Theodore Li, director técnico de HONPINE, explica las funciones de ingeniería clave de las bridas de los reductores y por qué merecen una atención especial al diseñar e instalar sistemas de transmisión de precisión.
 ¿Cómo deberían actualizar los fabricantes los módulos de articulación armónica para brazos robóticos e IA incorporada en 2026?Para los ingenieros que planifican la actualización de un sistema robótico, el módulo de articulación adecuado depende de mucho más que de una sola especificación. La sincronización EtherCAT, la realimentación de posición en el lado de salida, la medición del par en tiempo real, la capacidad de par continuo y las funciones de seguridad integradas deben funcionar conjuntamente para satisfacer las exigencias de la aplicación. Al evaluar estos factores como un sistema electromecánico completo, los fabricantes pueden tomar decisiones más informadas sobre la selección e integración de los módulos de articulación, así como sobre su rendimiento a largo plazo.
 ¿Cómo reducen la velocidad y aumentan el par los reductores planetarios en equipos de automatización de alta precisión?¿Cómo reduce la velocidad y aumenta el par un reductor planetario en equipos de automatización de alta precisión? Al combinar un engranaje solar, varios engranajes planetarios y una corona dentada interna, un reductor planetario ofrece una transmisión de potencia compacta y eficiente para aplicaciones que requieren un movimiento controlado y una salida de par fiable. Desde robots industriales y maquinaria CNC hasta sistemas de montaje automatizados, elegir el reductor adecuado implica algo más que seleccionar una relación de reducción. Esta guía explica cómo funcionan los reductores planetarios, cuáles son sus principales ventajas y aplicaciones habituales, y qué aspectos prácticos deben tenerse en cuenta al seleccionarlos para ayudar a los ingenieros a identificar una solución de transmisión adecuada.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.