Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer
Hola a todos, soy Theodore Li, director técnico de HONPINE.
En artículos anteriores, he analizado distintos aspectos de laselección de reductores armónicos, incluido el cálculo de la relación de reducción. Sin embargo, elegir el reductor armónico adecuado implica mucho más que seleccionar una relación o comparar valores de par.
Un reductor armónico consta principalmente de tres componentes principales: el generador de onda, la flexspline y la circular spline. Un proceso de selección fiable comienza por adaptar el reductor a la aplicación y a la dinámica de la carga, y después comprobar la capacidad de par, la vida útil, las limitaciones de instalación, la precisión de posicionamiento y las condiciones de funcionamiento.
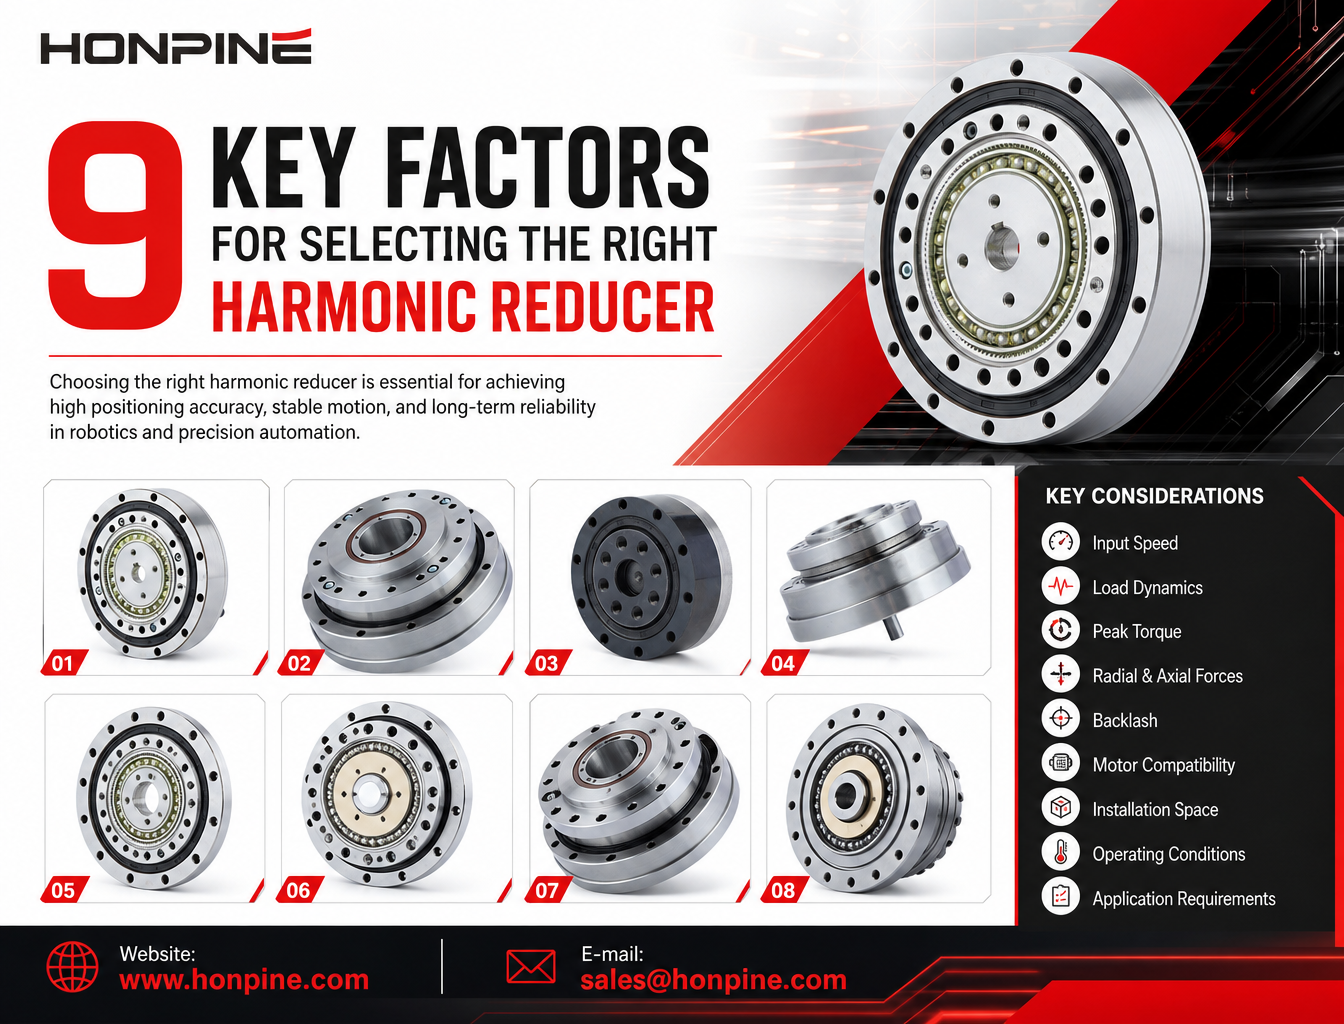
Al seleccionar un reductor armónico, los ingenieros no deben centrarse únicamente en el par. La elección adecuada requiere evaluar la aplicación, la relación de reducción, la velocidad de entrada, los requisitos de par, las cargas externas, la precisión de posicionamiento, la interfaz del motor, el espacio de instalación y el entorno de funcionamiento.
Este artículo explica los 9 factores clave que deben tenerse en cuenta al seleccionar un reductor armónico y presenta un proceso práctico de selección para robots, mesas giratorias servoaccionadas, articulaciones robóticas y equipos automatizados.
Antes de empezar, recuerde un principio importante:
Un reductor armónico no debe seleccionarse únicamente en función del par nominal. Las cargas de choque, la adaptación de inercias y los momentos de vuelco suelen ser las causas reales de los fallos.
En muchos casos, un reductor no falla porque se haya superado su capacidad de par continuo. En cambio, el fallo se debe a cargas de choque excesivas, momentos de vuelco o una adaptación de inercias deficiente.
1. Definir la aplicación
La aplicación es el punto de partida para seleccionar un reductor armónico. Influye directamente en el factor de seguridad necesario, el nivel de precisión, la lubricación, la protección ambiental y la vida útil.
Articulaciones de robots humanoides y robots colaborativos
Estas aplicaciones suelen implicar arranques y paradas frecuentes, movimiento alternativo, funcionamiento a baja velocidad y un alto rendimiento dinámico. Por lo general, requieren poco juego, una construcción ligera y rodamientos de soporte integrados.
A menudo se recomienda un factor de seguridad relativamente alto, normalmente de entre 1.5 y 2.0. Entre los aspectos clave se encuentran la vida a fatiga, las microvibraciones y la estabilidad del juego a largo plazo.
Mesas giratorias para manipulación e inspección de obleas semiconductoras
Estas aplicaciones requieren una alta precisión de posicionamiento, una baja generación de partículas, entornos de funcionamiento limpios y un movimiento suave a baja velocidad.
Debe darse prioridad a un bajo juego, una baja fluctuación del par y una lubricación compatible con el vacío o con salas limpias.
Mesas de indexado servoaccionadas y sistemas de giro de utillajes
Estas aplicaciones suelen funcionar de forma intermitente y pueden estar sometidas a cargas de choque. Por ello, deben verificarse cuidadosamente el par máximo y el par de choque.
Cardanes y cargas útiles electroópticas
Estos sistemas suelen funcionar a baja velocidad y se ven muy afectados por la inercia de la carga. El movimiento perdido y el par de fricción son factores de selección especialmente importantes.
2. Seleccionar la relación de reducción adecuada
Entre las relaciones de reducción habituales de los reductores armónicos se encuentran 50:1, 80:1, 100:1, 120:1 y 160:1. Algunos modelos también están disponibles con relaciones como 30:1 o 200:1.
A diferencia de algunos otros sistemas de engranajes, la relación de reducción de un reductor armónico no puede seleccionarse arbitrariamente, ya que está limitada por el perfil de los dientes y el diseño estructural.
En una estructura convencional de accionamiento armónico, en la que el generador de onda es la entrada, la relación de reducción puede expresarse así:
Relación de reducción = Número de dientes de la flexspline ÷ (Número de dientes de la circular spline − Número de dientes de la flexspline)
Empezar por la velocidad de salida y la velocidad del motor
La velocidad de salida objetivo y la velocidad nominal del motor deben utilizarse para determinar una relación de reducción inicial.
Tener en cuenta la adaptación de inercias
La inercia de la carga reflejada en el eje del motor disminuye a medida que aumenta la relación de reducción. Por tanto, una relación de reducción más alta puede facilitar la adaptación de inercias del motor.
Con el mismo par de salida, una relación de reducción más alta también reduce el par de entrada necesario. Además, el error angular reflejado en el lado del motor se reduce en función de la relación de reducción.
Sin embargo, una relación de reducción más alta también presenta desventajas. Puede reducir la velocidad máxima de salida disponible y afectar a la respuesta dinámica del sistema.
Comprobar la velocidad máxima de entrada
Los reductores armónicos tienen una velocidad máxima de entrada admisible debido a las limitaciones del generador de onda y del rodamiento flexible.
Algunos modelos con relaciones de reducción más altas pueden tener velocidades máximas de entrada admisibles más bajas. Por ello, la velocidad del motor no debe considerarse de forma independiente.
No elija simplemente la relación de reducción más alta posible. Si la aplicación requiere una velocidad de salida elevada, el motor podría superar la velocidad máxima de entrada admisible del reductor armónico.
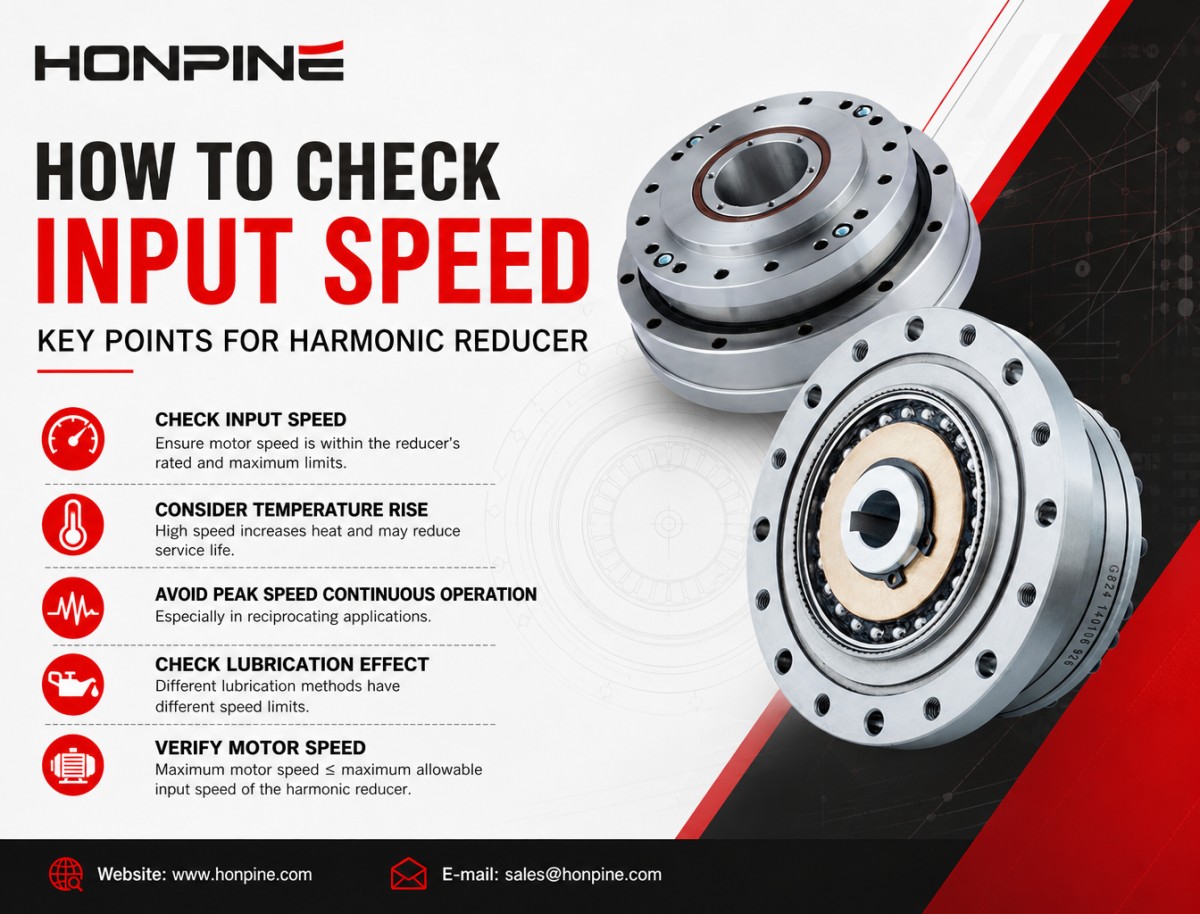
3. Comprobar la velocidad de entrada
La velocidad de entrada es la velocidad de giro del generador de onda, es decir, la velocidad del lado del motor. No es la velocidad de salida del reductor.
Los catálogos de productos suelen especificar dos valores importantes:
Velocidad nominal continua de entrada: velocidad recomendada para el funcionamiento continuo a largo plazo, manteniendo la vida útil especificada y los límites de temperatura.
Velocidad máxima instantánea de entrada: velocidad máxima permitida durante periodos breves. No debe utilizarse para el funcionamiento continuo.
Tener en cuenta el aumento de temperatura
El funcionamiento continuo a alta velocidad puede acelerar el envejecimiento del rodamiento flexible y del lubricante. Un aumento excesivo de la temperatura puede reducir considerablemente la vida útil del reductor armónico.
No utilizar la velocidad máxima para el funcionamiento continuo
Esto es especialmente importante en aplicaciones de movimiento alternativo, donde la aceleración y desaceleración repetidas pueden generar mucho calor.
Comprobar el efecto de la lubricación
Los distintos métodos de lubricación tienen diferentes límites de velocidad. Por lo general, la lubricación con grasa tiene un límite de velocidad inferior al de la lubricación con aceite, mientras que los lubricantes especiales para entornos de sala limpia o vacío pueden tener restricciones aún más estrictas.
Verificar la velocidad del motor frente al límite del reductor
Velocidad máxima del motor ≤ velocidad máxima de entrada admisible del reductor armónico.
4. Comprender los requisitos de par
El par continuo, el par máximo y el par de choque son parámetros fundamentalmente distintos y nunca deben confundirse. Este es uno de los errores más comunes al seleccionar un reductor armónico.
Par continuo de salida (Tc)
El par continuo de salida es el par que el reductor puede transmitir de forma continua en condiciones especificadas, como la velocidad nominal de entrada y la temperatura ambiente estándar, cumpliendo al mismo tiempo los requisitos de vida útil nominal.
Se utiliza principalmente para verificar cargas en régimen permanente, como el giro continuo y el par de carga sostenido.
El par real de funcionamiento en régimen permanente debe ser inferior al par continuo de salida, con un margen de seguridad adecuado.
Es importante tener en cuenta que el valor Tc del catálogo suele especificarse en condiciones de ensayo estándar. Las temperaturas elevadas, el movimiento alternativo y los entornos de sala limpia pueden requerir una reducción de la capacidad de par.
El factor de reducción puede oscilar normalmente entre 0.7 y 0.9, según las condiciones de funcionamiento.
Par máximo (Tp)
El par máximo es el par de salida máximo permitido durante un periodo breve, normalmente durante la aceleración o la desaceleración.
La duración admisible puede variar según el fabricante y la serie del producto. El par máximo debe utilizarse para evaluar las condiciones de funcionamiento dinámico, no el funcionamiento continuo.
Par de choque
El par de choque es un par repentino y de corta duración generado por situaciones como paradas de emergencia, colisiones o cambios rápidos de carga.
Un reductor armónico no debe seleccionarse únicamente en función de su par continuo nominal. En aplicaciones de alta dinámica, también debe evaluarse la carga máxima de choque para evitar daños en la flexspline, los dientes del engranaje o los rodamientos internos.
5. Comprobar la carga radial, la carga axial y el momento de vuelco
Este es uno de los aspectos más importantes al seleccionar un reductor armónico.
La mayoría de los reductores armónicos estándar no están diseñados para soportar directamente grandes cargas radiales, cargas axiales o momentos de vuelco.
La flexspline interna y el rodamiento flexible están diseñados principalmente para transmitir par y no deben considerarse el sistema principal de soporte de cargas.
Por lo general, solo los reductores armónicos con rodamientos de soporte integrados, como los rodamientos de rodillos cruzados utilizados en determinados diseños de actuadores o articulaciones robóticas, especifican valores admisibles de carga radial, carga axial y momento de vuelco.
Carga radial (Fr)
Fuerza que actúa perpendicularmente al eje del árbol de salida.
Carga axial (Fa)
Fuerza de empuje o tracción que actúa a lo largo del eje del árbol de salida.
Momento de vuelco (M)
Se genera un momento de vuelco cuando el centro de gravedad de la carga está desplazado con respecto al eje de salida.
Esto es especialmente habitual en brazos robóticos que transportan una carga terminal excéntrica.
Al seleccionar un reductor armónico para estas aplicaciones, las cargas y los momentos admisibles deben comprobarse cuidadosamente con respecto a las especificaciones del fabricante.
6. Evaluar los requisitos de precisión
A menudo se confunden el juego y el movimiento perdido, pero no son lo mismo. Ambos deben tenerse en cuenta al seleccionar un reductor armónico para aplicaciones de posicionamiento.
¿Qué es el juego?
El juego, también llamado holgura angular, es la cantidad de giro de salida que se produce al invertir el sentido del movimiento mientras la entrada permanece fija.
Los reductores armónicos son conocidos por su juego extremadamente bajo. Las especificaciones habituales pueden ser ≤1 arcmin o ≤0.5 arcmin, mientras que los modelos de mayor precisión pueden alcanzar valores inferiores a 0.3 arcmin.
Sin embargo, los reductores armónicos no son sistemas con juego verdaderamente nulo.
Su bajo nivel de juego se consigue mediante deformación elástica y precarga. Tras largos periodos de funcionamiento o después de episodios de sobrecarga, el juego puede aumentar gradualmente debido a la fatiga y el desgaste.
¿Qué es el movimiento perdido?
El movimiento perdido incluye no solo el juego mecánico, sino también la deformación angular causada por la flexibilidad elástica de los componentes de transmisión.
Cuando se aplica un par de salida, la flexspline y otros componentes elásticos pueden deformarse, lo que genera un retraso angular entre la entrada y la salida.
¿Cómo seleccionar el nivel de precisión adecuado?
Para la transmisión de potencia general y el transporte a velocidad constante, suele bastar con una precisión estándar.
Para la alineación por visión, las mesas giratorias electroópticas y el posicionamiento de semiconductores, debe darse prioridad a una clase con bajo movimiento perdido.
Una característica importante de los reductores armónicos es que el movimiento perdido varía con el par de salida. Un par más alto puede provocar una mayor deformación elástica y, por tanto, un mayor movimiento perdido.
Esta es una característica inherente a los sistemas de accionamiento armónico y difiere considerablemente de las cajas de engranajes planetarios convencionales.
7. Verificar las dimensiones de la brida del motor y del eje
El lado de entrada del reductor armónico se conecta al generador de onda. Un generador de onda típico consta de un rodamiento flexible y una leva elíptica, que deben conectarse correctamente al eje del motor.
Métodos de conexión habituales
Entre los métodos de conexión habituales se encuentran los tornillos prisioneros, las conexiones con chaveta y los conjuntos de bloqueo.
Los conjuntos de bloqueo pueden proporcionar una conexión sin juego y suelen preferirse en aplicaciones de alta precisión y en articulaciones robóticas.
Lista de comprobación para seleccionar la interfaz del motor
Deben verificarse los siguientes parámetros:
Patrón de orificios de montaje de la brida del motor
Diámetro del centrador
Compatibilidad con la brida de entrada del reductor armónico
Diámetro del eje del motor
Longitud del extremo del eje
Dimensiones de la ranura para chaveta
Tolerancias del eje del motor
Si la brida del motor no coincide con el reductor, puede ser necesaria una brida adaptadora.
Evitar una concentricidad deficiente
Las tolerancias del eje del motor también son importantes. Una tolerancia excesiva o una concentricidad deficiente pueden desalinear el generador de onda, lo que aumenta las vibraciones, el desgaste y los errores de transmisión.
Una concentricidad deficiente entre la brida adaptadora, el eje del motor y el generador de onda puede provocar un fallo prematuro del rodamiento flexible.
Proporcionar el plano del motor al fabricante
Una buena práctica de ingeniería consiste en proporcionar el plano del motor al fabricante del reductor armónico, para que puedan verificarse correctamente la conexión del generador de onda, las dimensiones de la leva y los componentes adaptadores necesarios.
8. Tener en cuenta el espacio de instalación
El espacio de instalación es otro factor importante al seleccionar un reductor armónico. El diámetro exterior y la longitud axial disponibles pueden limitar directamente la gama de modelos que pueden utilizarse.
Los reductores armónicos suelen organizarse en series de tamaños estandarizados, como los tamaños 14, 17, 20, 25 y 32.
Comprobar el diámetro exterior
El diámetro exterior disponible determina el tamaño máximo del reductor que puede instalarse.
En muchos diseños de articulaciones robóticas, el diámetro de la articulación está estrictamente limitado. Por ello, el diámetro exterior disponible debe utilizarse primero para reducir las posibles series de reductores.
Comprobar la longitud axial
Los distintos diseños de reductores armónicos pueden tener dimensiones axiales muy diferentes, incluso cuando sus diámetros exteriores son similares.
Los diseños de tipo copa, tipo sombrero y eje hueco ofrecen distintas configuraciones de espacio.
Equilibrar el tamaño y la capacidad de par
Cuando el espacio de instalación es limitado, puede ser necesario utilizar un reductor más pequeño, pero los tamaños menores también tienen una capacidad de par inferior.
En algunos casos, el espacio de instalación disponible se convierte en el factor limitante, lo que obliga al diseñador a reducir la carga o considerar una solución de transmisión alternativa.
9. Tener en cuenta la temperatura de funcionamiento y las condiciones ambientales
La temperatura de funcionamiento y las condiciones ambientales influyen directamente en el rendimiento de la lubricación, la vida útil y la fiabilidad a largo plazo.
Temperatura de funcionamiento
En los reductores armónicos convencionales lubricados con grasa, el intervalo de temperaturas de funcionamiento admisible depende del producto y de las especificaciones del lubricante.
A altas temperaturas, la grasa lubricante puede ablandarse, desplazarse o degradarse con mayor rapidez.
A bajas temperaturas, aumenta la viscosidad de la grasa, lo que puede incrementar considerablemente el par de fricción de arranque.
En entornos extremos pueden necesitarse lubricantes especiales para altas o bajas temperaturas.
Entornos industriales generales
En aplicaciones industriales estándar puede bastar con una protección básica contra el polvo.
Aplicaciones de sala limpia y semiconductores
Puede ser necesario utilizar lubricantes de baja generación de partículas y grasas sin silicona.
Aplicaciones de vacío
Puede ser necesario utilizar lubricantes especiales compatibles con el vacío o lubricación sólida. También deben tenerse en cuenta los requisitos de baja desgasificación.
Entornos húmedos o corrosivos
Deben tenerse en cuenta la protección superficial, las estructuras de sellado y la resistencia a la corrosión para evitar la oxidación y los daños en componentes como la flexspline.
Entornos polvorientos
Puede ser necesario añadir sellado para impedir que las partículas entren en la zona de engrane y aceleren el desgaste.
Comprobar los requisitos de lubricación y mantenimiento
La lubricación es uno de los factores más importantes que afectan a la vida útil de un reductor armónico.
Durante el proceso de selección, es importante confirmar si el reductor viene prelubricado de fábrica o si el usuario debe lubricarlo. También debe verificarse el intervalo de mantenimiento recomendado.
En general, los reductores armónicos son componentes de precisión y no están diseñados para desmontarse y mantenerse con frecuencia.
Respuesta rápida: cómo seleccionar un reductor armónico
Para seleccionar el reductor armónico adecuado, empiece por definir la aplicación y las condiciones de carga. Después, evalúe la relación de reducción, la velocidad de entrada, el par continuo y máximo, las cargas externas, los requisitos de precisión, la interfaz del motor, el espacio de instalación y el entorno de funcionamiento.
Lo más importante es evaluar las condiciones de funcionamiento en su conjunto, en lugar de seleccionar un reductor armónico basándose únicamente en el par nominal.
Consideraciones finales
Seleccionar el reductor armónico adecuado no consiste simplemente en comparar valores nominales de par.
Un proceso de selección fiable debe comenzar por la aplicación y la dinámica de la carga, seguido de una evaluación sistemática de los nueve factores clave analizados en este artículo.
En aplicaciones de alto rendimiento, como articulaciones robóticas, equipos semiconductores, sistemas de posicionamiento de precisión y mesas giratorias servoaccionadas, pasar por alto cualquiera de estos factores puede afectar al rendimiento de posicionamiento, la vida útil y la fiabilidad general del sistema.
El mejor reductor armónico no es necesariamente el que tiene el par nominal más alto o la mayor relación de reducción. Es el que se adapta a las condiciones reales de funcionamiento de su sistema.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
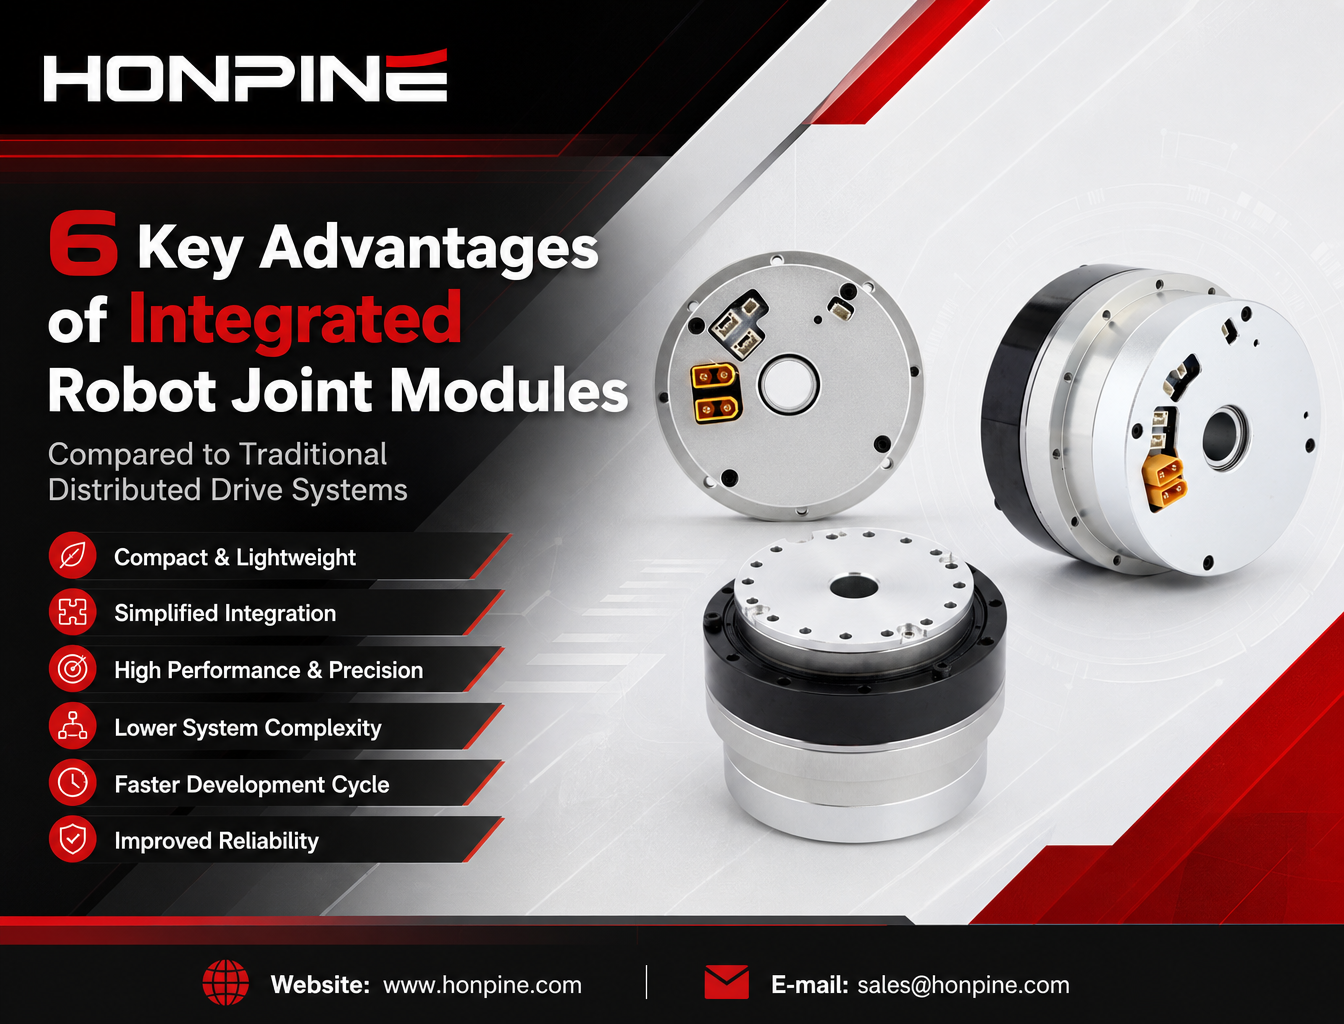
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.
 El informe económico diario destaca los avances de la industria de máquinas herramienta de ChinaLa industria de máquinas herramienta de China está avanzando en tecnologías clave, equipos de alta gama y coordinación de la cadena de suministro. Descubra los principales avances y sus implicaciones para los fabricantes.





Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Cómo seleccionar un reductor armónico: 9 factores clave que debe conocer¿Por qué cada vez más empresas de robótica eligen módulos de articulación robótica integrados en lugar de sistemas de accionamiento distribuido tradicionales? A medida que evolucionan los robots humanoides, los robots colaborativos y los exoesqueletos de rehabilitación, los fabricantes buscan soluciones de movimiento más compactas, ligeras y fáciles de integrar. Un módulo de articulación robótica integrado combina componentes esenciales, como un motor de par sin carcasa, un reductor armónico, un servoaccionamiento, encoders y un rodamiento de salida, en un único conjunto. Esta arquitectura puede reducir la complejidad mecánica, simplificar el cableado, mejorar la integración del control de movimiento y acortar los ciclos de desarrollo de robots. En este artículo, Theodore Li, director técnico de HONPINE, explica seis ventajas clave de los módulos de articulación robótica integrados y los compara con las configuraciones convencionales de accionamiento distribuido.
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.
 ¿Por qué cada vez más robots están abandonando los sistemas de accionamiento tradicionales en favor de los servomotores integrados en el buje?A medida que los robots móviles evolucionan hacia la navegación autónoma, el funcionamiento flexible y entornos de trabajo cada vez más complejos, los sistemas de accionamiento distribuido tradicionales se enfrentan a nuevos desafíos. Los motores, reductores, acoplamientos y componentes de transmisión separados pueden aumentar la complejidad del chasis y limitar el espacio de instalación disponible. Por eso, cada vez más fabricantes de robots optan por servomotores integrados en el buje. Al combinar componentes clave del sistema de accionamiento en una unidad compacta en el extremo de la rueda, los motores de buje ofrecen nuevas posibilidades para mejorar la integración del accionamiento, el control del movimiento y el diseño del chasis. En este artículo, exploramos los principales requisitos de rendimiento de los robots móviles, explicamos las ventajas de los motores de buje integrados y examinamos cómo las ruedas motrices, las ruedas motrices con dirección y las ruedas motrices diferenciales de HONPINE responden a distintas aplicaciones de AGV y AMR.
 ¿Por qué las bridas de los reductores armónicos y RV son mucho más que simples componentes de montaje?La brida de un reductor armónico o RV es mucho más que una interfaz de montaje. Desempeña un papel fundamental en la precisión de alineación, la transmisión de cargas, la rigidez estructural y el rendimiento de sellado. Incluso pequeños errores en el diseño o la instalación de la brida pueden afectar al engrane de los engranajes, la vida útil de los rodamientos y la fiabilidad general de un sistema de movimiento de precisión. En este artículo, Theodore Li, director técnico de HONPINE, explica las funciones de ingeniería clave de las bridas de los reductores y por qué merecen una atención especial al diseñar e instalar sistemas de transmisión de precisión.
 ¿Cómo deberían actualizar los fabricantes los módulos de articulación armónica para brazos robóticos e IA incorporada en 2026?Para los ingenieros que planifican la actualización de un sistema robótico, el módulo de articulación adecuado depende de mucho más que de una sola especificación. La sincronización EtherCAT, la realimentación de posición en el lado de salida, la medición del par en tiempo real, la capacidad de par continuo y las funciones de seguridad integradas deben funcionar conjuntamente para satisfacer las exigencias de la aplicación. Al evaluar estos factores como un sistema electromecánico completo, los fabricantes pueden tomar decisiones más informadas sobre la selección e integración de los módulos de articulación, así como sobre su rendimiento a largo plazo.
 ¿Cómo reducen la velocidad y aumentan el par los reductores planetarios en equipos de automatización de alta precisión?¿Cómo reduce la velocidad y aumenta el par un reductor planetario en equipos de automatización de alta precisión? Al combinar un engranaje solar, varios engranajes planetarios y una corona dentada interna, un reductor planetario ofrece una transmisión de potencia compacta y eficiente para aplicaciones que requieren un movimiento controlado y una salida de par fiable. Desde robots industriales y maquinaria CNC hasta sistemas de montaje automatizados, elegir el reductor adecuado implica algo más que seleccionar una relación de reducción. Esta guía explica cómo funcionan los reductores planetarios, cuáles son sus principales ventajas y aplicaciones habituales, y qué aspectos prácticos deben tenerse en cuenta al seleccionarlos para ayudar a los ingenieros a identificar una solución de transmisión adecuada.