¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?
En un sistema de articulación convencional con accionamiento distribuido, los desarrolladores deben seleccionar e integrar varios componentes, entre ellos el motor, el reductor, el acoplamiento, el servoaccionamiento y los encoders. También deben ocuparse de la alineación mecánica, el tendido de cables, el ajuste de los parámetros del servo y la puesta en marcha del sistema.
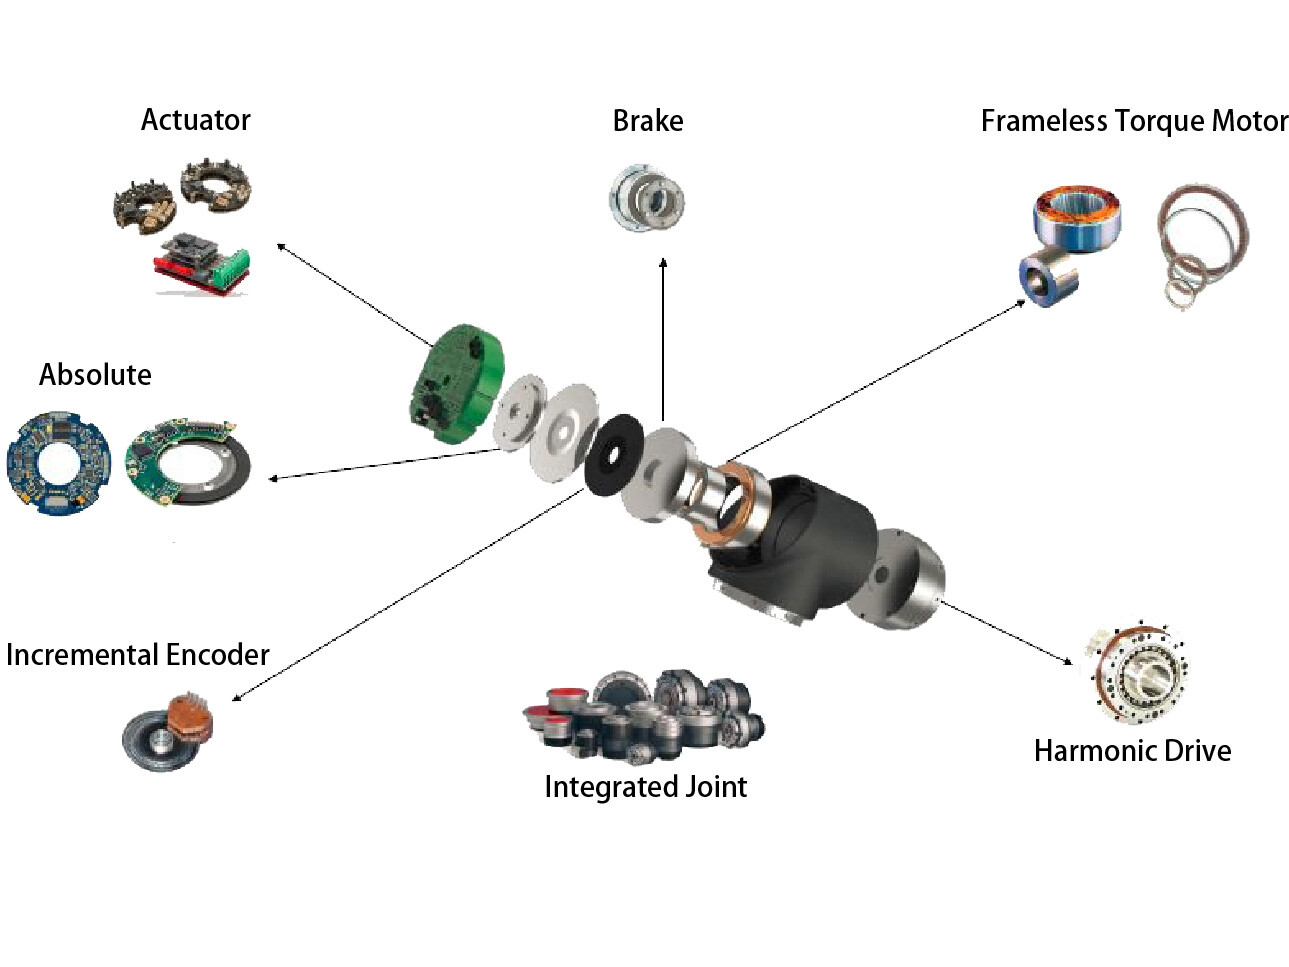
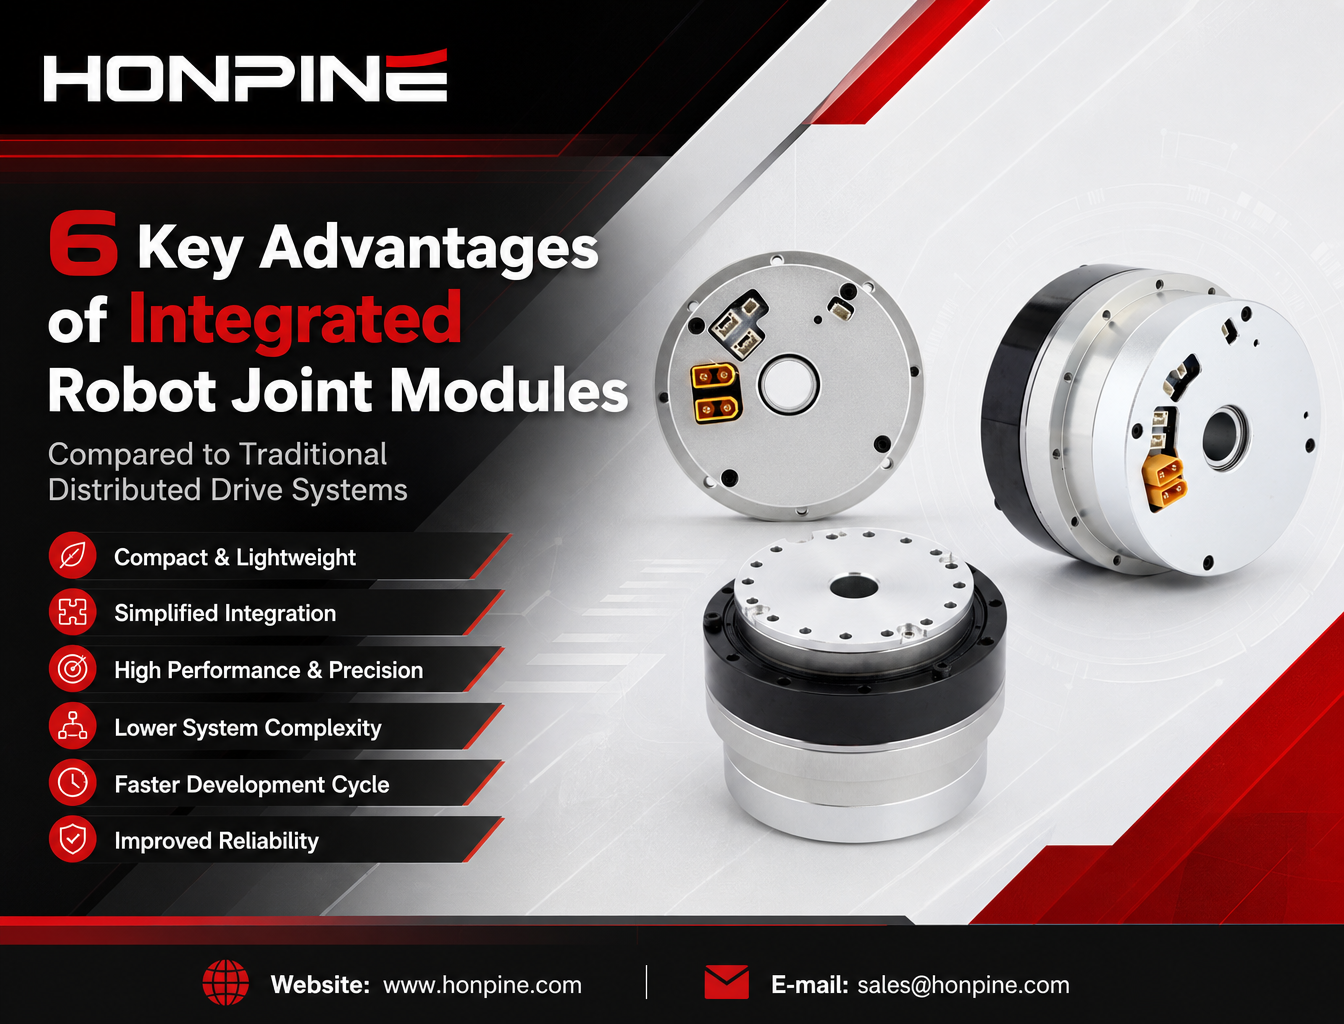
Un módulo integrado de articulación armónica para robots reúne componentes clave en una sola carcasa, como un motor de par sin bastidor, un reductor armónico, un rodamiento de rodillos cruzados en la salida, una placa de servoaccionamiento FOC, encoders absolutos (simple o doble) y un freno opcional.
Esta arquitectura integrada puede simplificar el diseño mecánico, reducir la complejidad de la instalación, mejorar la integración del sistema y acortar los ciclos de desarrollo de robots.
En este artículo se comparan los módulos integrados de articulación para robots con las soluciones tradicionales de accionamiento distribuido desde seis perspectivas: densidad de par y tamaño, fiabilidad del montaje, control de movimiento y seguridad, eficiencia del desarrollo de ingeniería, aplicaciones prácticas y posibles limitaciones.
1. Mayor densidad de par y diseño compacto: ventajas clave para robots humanoides y exoesqueletos
Menos componentes mecánicos intermedios
Un sistema de articulación convencional con accionamiento distribuido puede requerir varios componentes adicionales, como acoplamientos, soportes de montaje del motor, placas adaptadoras del reductor, carcasas externas para el servoaccionamiento y soportes de montaje del accionamiento.
Estos componentes ocupan espacio axial y radial adicional y aumentan el peso total del robot.
Por ejemplo, el módulo integrado de articulación para robots HONPINE HPJM-RI80-110-PRO-2 proporciona un par nominal de 133 Nm con un diámetro exterior de carcasa de 110 mm.
En comparación con una solución distribuida diseñada para un requisito de par similar, un módulo integrado puede eliminar muchos componentes independientes de montaje y transmisión. Según el diseño del motor, el reductor, el accionamiento y la estructura, el sistema resultante puede reducir considerablemente el espacio de instalación y el número de componentes.
Integración con eje hueco para un diseño de robot más compacto
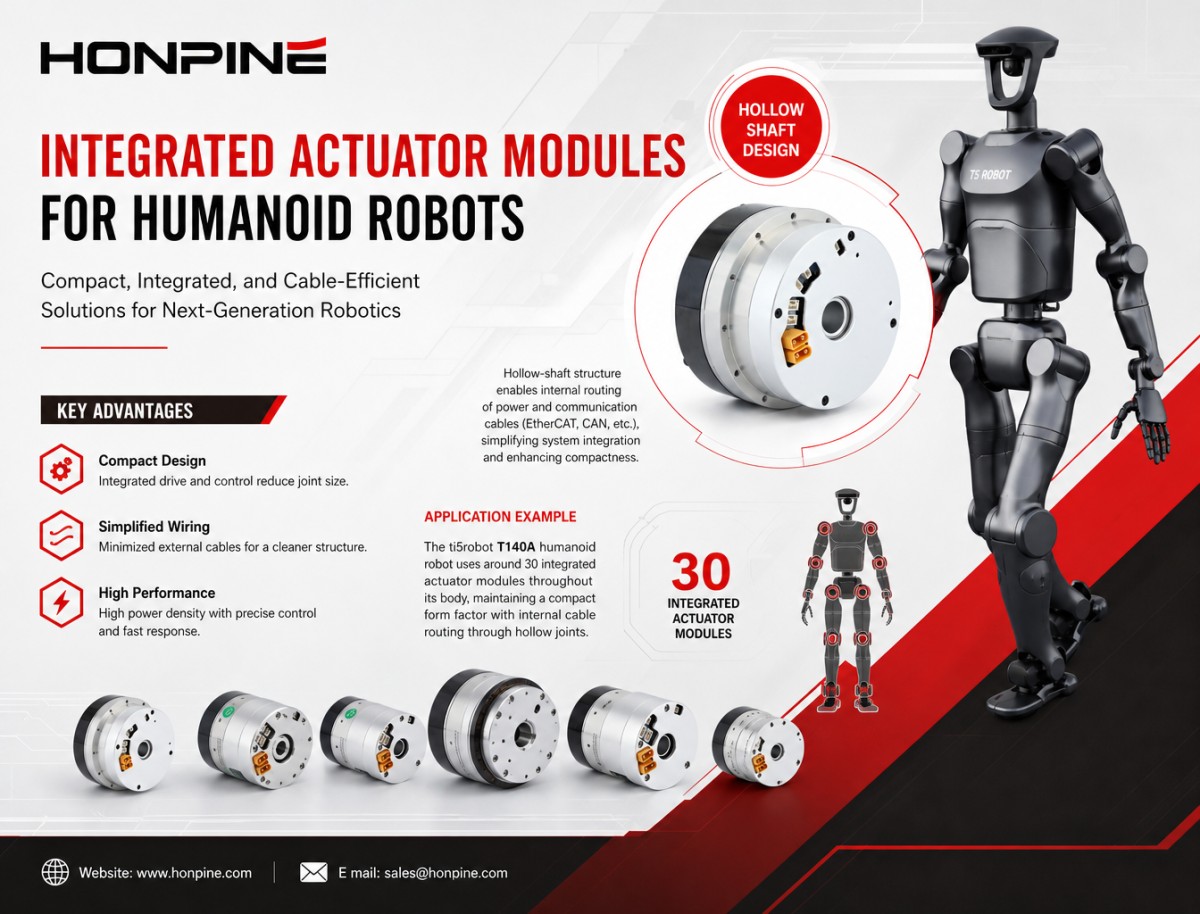
Los módulos integrados de articulaciónsuelen tener una estructura de eje hueco que permite pasar por la abertura central de la articulación los cables de alimentación y comunicación, como EtherCAT y CAN.
Esto evita tener que tender todos los cables externamente alrededor de la articulación y ayuda a crear una disposición interna más ordenada.
Ejemplo de aplicación: robot humanoide T140A de ti5robot
El robot humanoide T140A de ti5robot utiliza aproximadamente 30 módulos integrados de articulación en todo el cuerpo. Los cables de los brazos y las piernas pueden pasar por las estructuras huecas de las articulaciones, lo que ayuda a mantener un aspecto exterior compacto.
Con una arquitectura de accionamiento distribuido, habría que alojar servoaccionamientos independientes y cableado adicional en las extremidades del robot. Esto podría aumentar las dimensiones de la carcasa, complicar la gestión de cables y añadir peso a las estructuras móviles.
Menor masa móvil y mejor rendimiento dinámico
En los sistemas robóticos, el peso de los componentes móviles afecta directamente a la inercia y al rendimiento dinámico.
En un diseño de articulación distribuido, los soportes adicionales del motor, las placas adaptadoras y otras estructuras de montaje pueden aumentar la masa de los eslabones móviles. Cuando estos componentes se sitúan alejados del eje de rotación de la articulación, también pueden incrementar el momento de inercia total.
Un módulo integrado de articulación concentra los componentes del accionamiento dentro de la carcasa de la articulación, lo que puede reducir el número de estructuras adicionales necesarias en los eslabones del robot.
Esto puede ayudar a reducir la masa móvil y mejorar la aceleración, la velocidad de respuesta y la eficiencia energética, según el diseño mecánico general.
Ejemplo de aplicación: exoesqueletos de rehabilitación de las extremidades inferiores
En los exoesqueletos de rehabilitación de las extremidades inferiores, el peso del dispositivo afecta directamente a la carga física de la persona que lo lleva.
El módulo integrado de articulación HONPINE HPJM-RI60-80-PRO-2 proporciona un par nominal de 53 Nm. Su diseño integrado puede ayudar a reducir la necesidad de componentes adicionales de montaje y transmisión del motor, y facilitar el desarrollo de exoesqueletos más compactos y ligeros.
En una solución de accionamiento distribuido, los servoaccionamientos externos y las estructuras de montaje pueden requerir carcasas más grandes para las extremidades, lo que aumenta el peso que deben cargar los usuarios al caminar y durante los ejercicios de rehabilitación.
2. Mayor precisión y fiabilidad del montaje: reducción de los errores introducidos durante la integración
La integración y calibración en fábrica reducen los riesgos del montaje
Uno de los principales desafíos de un sistema de articulación distribuido es la precisión que requiere el montaje mecánico.
Los desarrolladores deben garantizar la alineación correcta entre el motor y el reductor armónico, instalar correctamente el encoder y cumplir las tolerancias mecánicas requeridas. Una alineación o un montaje incorrectos pueden provocar vibraciones, ruidos anómalos, desgaste acelerado del reductor y lecturas imprecisas del encoder.
En un módulo integrado de articulación armónica, los procedimientos clave de montaje y calibración pueden completarse en las instalaciones del fabricante antes de la entrega.
Según el proceso de control de calidad del fabricante, estos procedimientos pueden incluir:
Alineación coaxial del motor y el reductor armónico.
Montaje del reductor y ajustes relacionados con la precarga.
Instalación y calibración del encoder.
Inspección de vibraciones y ruido.
Pruebas funcionales antes del envío.
Esto traslada muchas tareas de montaje de precisión de la línea de producción del cliente al fabricante del módulo.
Por ejemplo, algunos clientes experimentan ruidos anómalos o vibraciones cuando la planitud de la brida de montaje o los elementos de posicionamiento de su sistema de articulación autoensamblado no cumplen las tolerancias requeridas.
Un módulo integrado de articulación con un elemento de posicionamiento de salida estandarizado, como un ajuste H7/h7 cuando así lo especifica el diseño, puede simplificar la instalación mecánica. El cliente principalmente debe fabricar una brida de carga compatible, en lugar de montar y alinear los componentes internos del reductor.
Los rodamientos de rodillos cruzados integrados reducen la necesidad de estructuras de soporte adicionales
Muchos módulos integrados de articulación armónicaincorporan rodamientos de rodillos cruzados en el extremo de salida.
Estos rodamientos están diseñados para soportar cargas radiales y axiales combinadas, de modo que la carga externa puede ser soportada directamente por la estructura de rodamientos del módulo de articulación, dentro de los límites de carga especificados.
En un diseño distribuido, los desarrolladores quizá deban añadir rodamientos de soporte externos para soportar fuerzas radiales y momentos de vuelco.
Sin embargo, una disposición de rodamientos externos mal diseñada puede introducir restricciones redundantes, errores de instalación, vibraciones y ruidos anómalos.
Por otro lado, si no se proporciona un soporte de salida adecuado, las cargas externas excesivas pueden transferirse a componentes que no están diseñados para soportarlas, lo que puede afectar a la vida útil del acoplamiento y al rendimiento del reductor.
Una estructura integrada de rodamientos en la salida puede simplificar el diseño mecánico, siempre que las capacidades admisibles del módulo para carga radial, carga axial y momento sean adecuadas para la aplicación.
Conexiones eléctricas y gestión de cables simplificadas
Los módulos integrados de articulación pueden agrupar las interfaces de alimentación, comunicación y realimentación en una tapa trasera o un conjunto de conectores más compacto.
Según la configuración, las interfaces disponibles pueden incluir CAN, EtherCAT y conexiones de alimentación. Algunas versiones EtherCAT también admiten conexiones IN-OUT para la comunicación en cadena entre varias articulaciones.
En una arquitectura distribuida, cada motor puede requerir cables de alimentación independientes, cables del encoder del motor, cables del encoder de salida y conexiones a un servoaccionamiento externo.
A medida que aumenta el número de articulaciones, el mazo de cables se vuelve más complejo y aumenta el número de conectores y de posibles puntos de fallo eléctrico.
En los robots humanoides con decenas de articulaciones, el tendido de cables, la instalación de conectores y el mantenimiento pueden convertirse en importantes desafíos de ingeniería.
Los módulos integrados pueden ayudar a reducir la complejidad del cableado y simplificar la integración de sistemas multieje.
Ejemplo de aplicación: manos diestras de cinco dedos
El módulo integrado de articulación compacto HONPINE HPJM-RI30-40-PRO-2 está diseñado para aplicaciones como el accionamiento de los dedos en manos robóticas diestras de cinco dedos.
El espacio interno de un dedo robótico es extremadamente limitado. Puede resultar difícil alojar dentro de la estructura del dedo una combinación convencional de motor independiente, acoplamiento y reductor armónico.
Al integrar los componentes clave del accionamiento en una carcasa compacta, un módulo integrado de articulación ofrece una solución práctica para diseñar manos robóticas pequeñas con múltiples articulaciones.
3. Mayor control del movimiento y funciones de seguridad: accionamientos integrados y realimentación de encoders
Realimentación con doble encoder para un control en bucle cerrado más completo
Algunos módulos integrados de articulación armónica admiten configuraciones con doble encoder: uno en el lado del motor y otro en el lado de salida.
Por ejemplo, la versión con doble encoder HONPINE HPJM-2E-EC utiliza:
Encoder del lado del motor: mide la posición y la velocidad del motor.
Encoder del lado de salida: mide la posición angular real de la brida de salida.
Las dos señales de realimentación permiten al sistema de control supervisar el movimiento tanto del lado del motor como del lado de salida.
Esto resulta especialmente útil en sistemas de accionamiento armónico, en los que la deformación elástica bajo carga puede provocar diferencias entre la posición del lado del motor y la posición real de salida.
Al medir directamente la brida de salida, una configuración con doble encoder puede mejorar la realimentación de la posición de salida y ayudar a compensar las desviaciones de posición relacionadas con la transmisión.
En un sistema distribuido, para lograr una funcionalidad similar se necesitan encoders independientes para el motor y la salida, cableado adicional, hardware de accionamiento compatible y el desarrollo de la lógica de control y realimentación correspondiente.
Un módulo integrado con doble encoder puede simplificar este proceso al proporcionar una arquitectura de hardware y realimentación más estandarizada.
Control integrado de posición, velocidad y corriente con protección contra fallos
Un servoaccionamiento integrado puede admitir tres bucles de control principales:
Bucle de posición: controla la posición angular objetivo de la articulación.
Bucle de velocidad: regula la velocidad de rotación.
Bucle de corriente: controla la corriente del motor y contribuye a regular el par.
Según la configuración del accionamiento, las funciones de protección integradas pueden incluir:
Detección de error de seguimiento.
Protección contra sobretensión y subtensión.
Protección contra sobrecorriente.
Supervisión y protección de temperatura.
Comprobaciones de coherencia entre los dos encoders.
En las versiones EtherCAT, la información de fallos puede estar disponible a través del diccionario de objetos CiA 402 correspondiente, incluido el objeto de código de error 0x603F. Las versiones basadas en CAN pueden proporcionar el estado de fallo mediante los objetos de comunicación compatibles.
Estas funciones integradas reducen la cantidad de desarrollo básico de accionamiento y gestión de fallos que debe realizar el cliente.
En un sistema distribuido, los desarrolladores deben configurar el servoaccionamiento externo, ajustar los bucles de control e implementar la lógica necesaria para gestionar los fallos.
Por ejemplo, si una articulación del robot queda bloqueada mecánicamente, una función de protección contra errores de seguimiento configurada adecuadamente puede ayudar a detectar un movimiento anómalo y activar una respuesta de protección. Sin una supervisión y una protección adecuadas, la continuidad de la salida del motor podría dañar el reductor armónico u otros componentes mecánicos.
Frenado regenerativo y gestión de la energía
Durante la desaceleración del robot, el motor puede funcionar como generador y devolver energía al bus de CC, según la arquitectura del accionamiento.
Los servoaccionamientos integrados pueden admitir la gestión de energía regenerativa como parte del sistema de alimentación general.
Sin embargo, cuando varias articulaciones desaceleran simultáneamente, puede aumentar la tensión del bus de CC. Por lo tanto, el sistema debe contar con una capacidad adecuada para absorber, regenerar o disipar energía.
En un sistema multieje distribuido, los desarrolladores también deben tener en cuenta cómo gestionan la energía regenerada los accionamientos individuales y cómo controla la fuente de alimentación compartida la tensión del bus de CC.
Un módulo integrado de articulación puede simplificar la integración a nivel del accionamiento, pero el frenado regenerativo sigue requiriendo una gestión de la alimentación adecuada a nivel del sistema y hardware compatible.
4. Ciclos de desarrollo de ingeniería más cortos y menor complejidad de integración
Desarrollo más rápido de robots mediante la integración modular
Los módulos integrados de articulación para robotspueden acortar el proceso de desarrollo al proporcionar interfaces mecánicas y protocolos de comunicación estandarizados.
Según la configuración del producto, las interfaces de comunicación compatibles pueden incluir CANopen y EtherCAT.
Los desarrolladores pueden centrarse más en el diseño de la estructura de carga, la disposición de las articulaciones, el tendido de cables y el control del movimiento del robot, en lugar de construir desde cero cada componente del accionamiento.
Un proceso típico de desarrollo de una articulación distribuida puede incluir:
Selección del motor.
Selección del reductor armónico.
Selección y verificación del acoplamiento.
Diseño del montaje del motor y de la brida adaptadora.
Montaje y alineación mecánicos.
Instalación y calibración del encoder.
Configuración y ajuste de parámetros del servoaccionamiento.
Comunicación multieje y puesta en marcha del sistema.
Cada etapa requiere recursos de ingeniería, y el montaje mecánico y la depuración del sistema pueden llevar bastante tiempo.
Con un módulo integrado de articulación estandarizado, muchas de estas tareas se completan antes de que el producto llegue al cliente.
Ejemplo de aplicación: investigación y desarrollo de robots humanoides
Para los equipos de investigación universitarios y las empresas emergentes de robótica que desarrollan robots humanoides, los módulos integrados de articulación pueden ayudar a acelerar el desarrollo de prototipos.
Un proyecto que utilice articulaciones integradas estandarizadas puede completar la integración mecánica y eléctrica inicial en un plazo de dos a tres meses, según la complejidad del robot y los recursos de desarrollo.
Un proyecto comparable que utilice una arquitectura de accionamiento completamente distribuida puede requerir bastante más tiempo para la selección de componentes, el diseño mecánico, el montaje, la calibración y la puesta en marcha multieje.
Estos plazos son ilustrativos y no están garantizados, ya que los ciclos de desarrollo reales dependen del alcance del proyecto, la experiencia del equipo y la complejidad del sistema.
Menos componentes en la BOM y una cadena de suministro simplificada
Un módulo integrado de articulaciónpuede agrupar varios componentes del accionamiento en una sola unidad de producto.
En una solución distribuida, la lista de materiales puede incluir:
Servomotor.
Reductor armónico.
Acoplamiento.
Encoder de salida.
Servoaccionamiento externo.
Soporte de montaje del motor.
Brida adaptadora.
Carcasa del accionamiento.
Varios conjuntos de cables y conectores.
Esto aumenta el número de artículos individuales que deben comprarse, inspeccionarse, almacenarse y gestionarse.
Al integrar estos componentes en un módulo de articulación estandarizado, los fabricantes pueden simplificar las compras, la gestión de inventario y la inspección de calidad de los materiales recibidos.
Pruebas estandarizadas y mayor uniformidad del producto
Los módulos integrados de articulación pueden someterse a pruebas estandarizadas antes del envío.
Según el programa de pruebas y las especificaciones del producto del fabricante, los procedimientos de inspección pueden incluir:
Pruebas de rendimiento de par y velocidad.
Inspección de ruido.
Pruebas de vibración.
Calibración y verificación del encoder.
Pruebas de seguridad eléctrica y ESD.
Pruebas a temperaturas altas y bajas.
Pruebas de funcionamiento.
En un sistema distribuido, el rendimiento de cada articulación montada puede verse afectado por las tolerancias de los componentes, la precisión del montaje, los procedimientos de calibración y la experiencia del operario.
El montaje y las pruebas estandarizados en fábrica ayudan a reducir estas variaciones y a mejorar la uniformidad entre módulos, lo que es especialmente importante al producir robots con múltiples articulaciones o fabricar equipos por lotes.
5. ¿Dónde se utilizan los módulos integrados de articulación para robots?
Las ventajas de los módulos integrados de articulación armónica los hacen adecuados para una amplia variedad de aplicaciones robóticas.
Entre las aplicaciones típicas se incluyen:
Robots humanoides: el diseño compacto, la alta densidad de par, el tendido de cables por el eje hueco y la realimentación con doble encoder facilitan el desarrollo de estructuras robóticas con múltiples articulaciones.
Exoesqueletos de rehabilitación: los componentes de accionamiento integrados pueden ayudar a reducir la complejidad del montaje de las articulaciones y facilitar diseños portátiles más compactos.
Robots colaborativos: el control de movimiento integrado y las configuraciones con freno opcional pueden simplificar la integración de articulaciones en brazos robóticos compactos.
Brazos robóticos industriales: los módulos de articulación estandarizados ayudan a reducir la carga de trabajo de integración mecánica y eléctrica.
Manos robóticas diestras: los módulos integrados compactos pueden proporcionar soluciones de accionamiento para las articulaciones de los dedos donde el espacio es limitado.
Manipuladores móviles: los módulos integrados de articulación pueden simplificar el diseño mecánico y eléctrico de los brazos robóticos montados en plataformas móviles.
El módulo adecuado depende del par, la velocidad, el tamaño, el peso, el diámetro del eje hueco, la configuración de realimentación, el protocolo de comunicación y las condiciones de funcionamiento requeridos.
6. ¿Son siempre mejores los módulos integrados de articulación para robots que los sistemas de accionamiento distribuido?
Aunque los módulos integrados de articulación ofrecen ventajas significativas, no son necesariamente la mejor opción para todos los diseños de robots.
En determinadas aplicaciones, una arquitectura distribuida puede seguir siendo preferible.
Por ejemplo:
Selección flexible de componentes: un diseño distribuido permite a los desarrolladores seleccionar los motores, reductores y accionamientos de forma independiente, de acuerdo con requisitos específicos.
Gestión térmica especializada: separar la electrónica del accionamiento del motor puede facilitar la gestión del calor en determinadas aplicaciones de alta potencia o funcionamiento continuo.
Estrategias de mantenimiento y sustitución: según el diseño, los componentes individuales de un sistema distribuido pueden sustituirse sin cambiar el conjunto completo de la articulación.
Compatibilidad con sistemas existentes: algunas plataformas robóticas consolidadas ya utilizan servoaccionamientos externos estandarizados y quizá no obtengan suficientes beneficios de un cambio completo de arquitectura.
Requisitos operativos especiales: ciertas aplicaciones requieren estructuras mecánicas, electrónica de potencia o configuraciones de control personalizadas que no están disponibles en los módulos integrados estándar.
Por lo tanto, la decisión debe basarse en los objetivos generales de diseño del robot, incluida la densidad de par, el espacio de instalación, el rendimiento térmico, los requisitos de mantenimiento, la arquitectura de control y el coste total del sistema.
Conclusión: ¿Por qué cada vez más empresas eligen módulos integrados de articulación para robots?
La creciente adopción de módulos integrados de articulación para robotsrefleja una tendencia más amplia en la robótica: pasar de integrar componentes individuales a utilizar sistemas de movimiento estandarizados, modulares y altamente integrados.
Al combinar en una unidad compacta el motor de par sin bastidor, el reductor armónico, el rodamiento de salida, el servoaccionamiento, la realimentación de los encoders y un freno opcional, los módulos integrados de articulación pueden ayudar a los fabricantes a:
Reducir el número de componentes mecánicos y el espacio de instalación.
Mejorar la integración de las articulaciones y simplificar el tendido de cables.
Reducir el trabajo de alineación y calibración relacionado con el montaje.
Facilitar un control de movimiento en bucle cerrado más completo.
Simplificar la comunicación multieje y la integración del sistema.
Acortar los ciclos de desarrollo de robots y agilizar la gestión de la cadena de suministro.
Para robots humanoides, exoesqueletos, robots colaborativos y otros sistemas robóticos con múltiples articulaciones, estas ventajas pueden convertir los módulos integrados de articulación en una alternativa atractiva a las arquitecturas tradicionales de accionamiento distribuido.
La elección no se limita simplemente a optar entre un módulo integrado y componentes independientes. Se trata de seleccionar una arquitectura de articulación que se ajuste mejor a los requisitos de rendimiento del robot, los recursos de desarrollo y los objetivos de producción a largo plazo.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.
 El informe económico diario destaca los avances de la industria de máquinas herramienta de ChinaLa industria de máquinas herramienta de China está avanzando en tecnologías clave, equipos de alta gama y coordinación de la cadena de suministro. Descubra los principales avances y sus implicaciones para los fabricantes.
 Guoyuan Securities: la política y la tecnología impulsan la localización de las máquinas herramientaDescubra cómo la política y la tecnología están impulsando la localización de las máquinas herramienta, desde los sistemas CNC de alta gama hasta los husillos de precisión, en el análisis de Guoyuan Securities.





Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Por qué cada vez más empresas eligen módulos integrados de articulación robótica?Los módulos integrados de articulación robótica combinan motores, reductores armónicos, servodrives, encoders y rodamientos de salida en unidades compactas. Este artículo compara las arquitecturas de accionamiento integradas y distribuidas y analiza sus diferencias en densidad de par, fiabilidad mecánica, control del movimiento, eficiencia de desarrollo y aplicaciones robóticas prácticas.
 ¿Por qué cada vez más robots están abandonando los sistemas de accionamiento tradicionales en favor de los servomotores integrados en el buje?A medida que los robots móviles evolucionan hacia la navegación autónoma, el funcionamiento flexible y entornos de trabajo cada vez más complejos, los sistemas de accionamiento distribuido tradicionales se enfrentan a nuevos desafíos. Los motores, reductores, acoplamientos y componentes de transmisión separados pueden aumentar la complejidad del chasis y limitar el espacio de instalación disponible. Por eso, cada vez más fabricantes de robots optan por servomotores integrados en el buje. Al combinar componentes clave del sistema de accionamiento en una unidad compacta en el extremo de la rueda, los motores de buje ofrecen nuevas posibilidades para mejorar la integración del accionamiento, el control del movimiento y el diseño del chasis. En este artículo, exploramos los principales requisitos de rendimiento de los robots móviles, explicamos las ventajas de los motores de buje integrados y examinamos cómo las ruedas motrices, las ruedas motrices con dirección y las ruedas motrices diferenciales de HONPINE responden a distintas aplicaciones de AGV y AMR.
 ¿Por qué las bridas de los reductores armónicos y RV son mucho más que simples componentes de montaje?La brida de un reductor armónico o RV es mucho más que una interfaz de montaje. Desempeña un papel fundamental en la precisión de alineación, la transmisión de cargas, la rigidez estructural y el rendimiento de sellado. Incluso pequeños errores en el diseño o la instalación de la brida pueden afectar al engrane de los engranajes, la vida útil de los rodamientos y la fiabilidad general de un sistema de movimiento de precisión. En este artículo, Theodore Li, director técnico de HONPINE, explica las funciones de ingeniería clave de las bridas de los reductores y por qué merecen una atención especial al diseñar e instalar sistemas de transmisión de precisión.
 ¿Cómo deberían actualizar los fabricantes los módulos de articulación armónica para brazos robóticos e IA incorporada en 2026?Para los ingenieros que planifican la actualización de un sistema robótico, el módulo de articulación adecuado depende de mucho más que de una sola especificación. La sincronización EtherCAT, la realimentación de posición en el lado de salida, la medición del par en tiempo real, la capacidad de par continuo y las funciones de seguridad integradas deben funcionar conjuntamente para satisfacer las exigencias de la aplicación. Al evaluar estos factores como un sistema electromecánico completo, los fabricantes pueden tomar decisiones más informadas sobre la selección e integración de los módulos de articulación, así como sobre su rendimiento a largo plazo.
 ¿Cómo reducen la velocidad y aumentan el par los reductores planetarios en equipos de automatización de alta precisión?¿Cómo reduce la velocidad y aumenta el par un reductor planetario en equipos de automatización de alta precisión? Al combinar un engranaje solar, varios engranajes planetarios y una corona dentada interna, un reductor planetario ofrece una transmisión de potencia compacta y eficiente para aplicaciones que requieren un movimiento controlado y una salida de par fiable. Desde robots industriales y maquinaria CNC hasta sistemas de montaje automatizados, elegir el reductor adecuado implica algo más que seleccionar una relación de reducción. Esta guía explica cómo funcionan los reductores planetarios, cuáles son sus principales ventajas y aplicaciones habituales, y qué aspectos prácticos deben tenerse en cuenta al seleccionarlos para ayudar a los ingenieros a identificar una solución de transmisión adecuada.
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.