¿Cómo deberían actualizar los fabricantes los módulos de articulación armónica para brazos robóticos e IA incorporada en 2026?
En 2026, cada vez más fabricantes de brazos robóticos, robots de IA incorporada y equipos de automatización de alta gama recurren a los módulos de articulación armónica integrados para modernizar sus sistemas existentes. Antes, las decisiones de selección se centraban principalmente en la precisión del reductor, la capacidad de carga y la precisión de posicionamiento repetitivo. Hoy, los requisitos también incluyen el control de fuerza, la respuesta dinámica, la integración del sistema, la eficiencia del desarrollo y la seguridad.
Para los fabricantes que buscan mejorar el rendimiento general de sus robots, modernizar un módulo de articulación armónica integrado ya no consiste únicamente en sustituir un reductor. Se trata de mejorar las capacidades de todo el sistema electromecánico.
1. Cambiar a un módulo de articulación armónica integrado con EtherCAT
EtherCAT admite el control sincronizado de varios ejes, por lo que es adecuado para brazos robóticos con múltiples articulaciones, robots humanoides y sistemas de movimiento de alta dinámica.
Para los fabricantes de brazos robóticos, EtherCAT puede ayudar a reducir los retrasos de comunicación y los errores de sincronización en el control multieje, además de simplificar la arquitectura de comunicación entre el controlador y cada articulación.
Sin embargo, el rendimiento real sigue dependiendo del tiempo de ciclo de comunicación, la implementación del accionamiento, el controlador maestro y la configuración general del sistema. Añadir simplemente una interfaz EtherCAT no garantiza automáticamente una sincronización de alta velocidad ni un mejor rendimiento de movimiento.
2. Cambiar a un módulo de articulación armónica integrado con sensor de par incorporado
Las articulaciones robóticas tradicionales se centran principalmente en responder a dos preguntas: ¿hacia dónde debe moverse la articulación y con qué precisión puede alcanzar la posición objetivo?
Sin embargo, en la colaboración entre personas y robots, la manipulación flexible de objetos, la inserción de precisión, el rectificado y el pulido, los robots también necesitan saber cuánta fuerza o par están aplicando.
Un sensor de par incorporado mide en tiempo real el par de salida de la articulación y proporciona retroalimentación para el control de impedancia, el control de movimiento adaptable y el control híbrido de fuerza y posición.
Esto permite que los robots hagan más que ejecutar órdenes de posición. Pueden ajustar sus movimientos en función de las fuerzas de contacto, lo que posibilita una interacción más adaptable con los objetos y el entorno.
En aplicaciones de IA incorporada, manipulación diestra y robótica colaborativa, la detección de par es un paso importante hacia un control de articulaciones más inteligente y con mayor capacidad de respuesta.
3. Pasar de un único encoder a una configuración de doble encoder
Los módulos de articulación tradicionales suelen depender principalmente de un encoder situado en el lado del motor. Una configuración de doble encoder mejorada proporciona información de posición tanto en el lado del motor como en el lado de salida del reductor.
Esta configuración ayuda a identificar errores de transmisión, deformación elástica y determinadas condiciones de funcionamiento anómalas. También proporciona la retroalimentación necesaria para controlar con mayor precisión la posición de salida.
Al seleccionar un módulo de articulación armónica con doble encoder, los fabricantes deben tener en cuenta más que el número de encoders y verificar varias especificaciones importantes, entre ellas:
Si los encoders son absolutos o incrementales.
La resolución y la precisión de medición de los encoders.
El método utilizado para establecer la posición después del encendido.
Si los datos de posición multivuelta requieren una batería u otro mecanismo de respaldo.
Una configuración de doble encoder puede mejorar la observabilidad del sistema de transmisión, pero el rendimiento real de posicionamiento sigue dependiendo de las especificaciones de los encoders, las características de la transmisión mecánica y el algoritmo de control.
4. Adoptar un módulo de articulación armónica integrado con eje hueco
El diseño con eje hueco es un aspecto importante en el desarrollo de brazos robóticos y robots humanoides.
El diámetro útil del orificio, el espacio interior para el tendido de cables, las dimensiones de la brida y la longitud axial influyen directamente en la estructura mecánica de un robot.
Entre las posibles mejoras se incluyen un orificio hueco útil de mayor tamaño, una estructura axial más compacta, un soporte de rodamiento adecuado y una mejor integración de cables, conductos neumáticos y cableado de sensores.
Estos factores son especialmente importantes en las articulaciones de hombro, muñeca y cintura de los robots humanoides, donde deben integrarse múltiples conexiones mecánicas y eléctricas en un espacio limitado.
Un módulo de articulación armónica con eje hueco bien diseñado puede simplificar el tendido interno de cables, reducir la complejidad estructural y ofrecer mayor flexibilidad durante la integración del sistema robótico.
5. Mejorar la gestión térmica: centrarse en el par continuo, no en el par máximo de corta duración
En los brazos robóticos que mantienen la postura durante periodos prolongados o aceleran y desaceleran con frecuencia, el aumento de temperatura puede ser más importante que el par máximo de corta duración.
Los fabricantes deben evaluar la supervisión de la temperatura de los devanados del motor, el aumento de temperatura del reductor, la protección térmica del accionamiento, las curvas de reducción del par y el par continuo una vez alcanzado el equilibrio térmico.
El par máximo por sí solo no ofrece una imagen completa de la capacidad de funcionamiento de un módulo de articulación.
Si un proveedor especifica el par máximo sin indicar los valores nominales de par continuo ni las condiciones de ensayo correspondientes, resulta más difícil determinar si el módulo puede satisfacer de forma fiable los requisitos de la aplicación.
Por lo tanto, al modernizar un módulo de articulación armónica integrado, el rendimiento térmico debe evaluarse en condiciones de funcionamiento realistas, teniendo en cuenta el ciclo de trabajo, la temperatura ambiente, las condiciones de refrigeración y el perfil de movimiento.
6. Mejorar la seguridad con un freno y Safe Torque Off (STO)
En los brazos robóticos colaborativos, los robots humanoides y las articulaciones de alta carga, las consideraciones de seguridad van más allá del freno mecánico.
Los fabricantes también deben evaluar Safe Torque Off (STO), la protección contra sobrecorriente, la protección contra sobretemperatura, la gestión de fallos de comunicación y los mecanismos de recuperación ante fallos.
Es importante establecer una distinción: STO generalmente impide que el accionamiento genere activamente par motor. No es un freno mecánico y no garantiza que un eje vertical o una carga suspendida permanezcan inmóviles.
Si una aplicación requiere que una carga se mantenga de forma segura cuando se desconecta la alimentación, el sistema de frenado y la arquitectura de seguridad general deben evaluarse por separado.
En la colaboración entre personas y robots, los requisitos de seguridad también deben evaluarse y validarse en el nivel del sistema robótico completo, en lugar de confiar únicamente en las funciones de seguridad de un módulo de articulación individual.
7. Mejorar el motor para obtener una mayor densidad de par y una mejor respuesta dinámica
Al evaluar el motor de par sin carcasa dentro de un módulo de articulación armónica integrado, los fabricantes deben tener en cuenta la densidad de par, la inercia del rotor, el aumento de temperatura de los devanados, la corriente máxima y la suavidad de funcionamiento a baja velocidad.
En los brazos robóticos con espacio limitado, el objetivo no es simplemente instalar un motor más grande, sino conseguir una mayor capacidad de salida continua y un mejor rendimiento dinámico dentro de los límites de volumen y peso disponibles.
Un motor con menor inercia del rotor puede mejorar la respuesta de aceleración y desaceleración, mientras que un diseño electromagnético y una gestión térmica adecuados pueden permitir ciclos de funcionamiento más exigentes.
El rendimiento final depende de las características combinadas del motor, el reductor armónico, los rodamientos, la retroalimentación de los encoders y el sistema de control.
Por lo tanto, la selección del motor debe basarse en los requisitos de funcionamiento del módulo de articulación completo, no en un único valor nominal de par o potencia.
8. Pasar del control servo básico al control de fuerza avanzado
Además de la interfaz de comunicación EtherCAT, los fabricantes deben evaluar el rendimiento de los lazos de control de corriente, velocidad y posición, así como la compatibilidad del accionamiento con el control de par, el control de impedancia, la compensación anticipativa, el filtrado y las herramientas de ajuste de parámetros.
Una mejora significativa es aquella en la que el accionamiento, el sensor de par y los encoders funcionan conjuntamente como un sistema coordinado de lazo cerrado, en lugar de limitarse a añadir otra interfaz de comunicación.
Las tasas de actualización de los datos de los sensores, los tiempos de ciclo de control y el ancho de banda real del control de fuerza deben verificarse en las condiciones de funcionamiento previstas.
En los robots de IA incorporada y los sistemas robóticos colaborativos, estas capacidades pueden influir en la eficacia con la que una articulación responde a fuerzas externas, mantiene un contacto estable y realiza tareas de interacción precisa.
En última instancia, el valor de un módulo de articulación armónica integrado no reside en la cantidad de funciones que incluye, sino en la eficacia con la que estas funcionan conjuntamente en la aplicación final.
Conclusión: modernizar todo el sistema de articulación, no solo los componentes individuales
La competencia entre fabricantes de robots colaborativos, desarrolladores de IA incorporada y proveedores de equipos de automatización de alta gama ya no se decide por una única especificación técnica.
Lo importante es el rendimiento del sistema en aplicaciones reales, la eficiencia de su integración y desarrollo, la fiabilidad de su suministro y la competitividad de su coste total.
En HONPINE, como fabricante de módulos de articulación armónica integrados, nos centramos en ir más allá del rendimiento de los componentes individuales y mejorar las capacidades del sistema electromecánico completo.
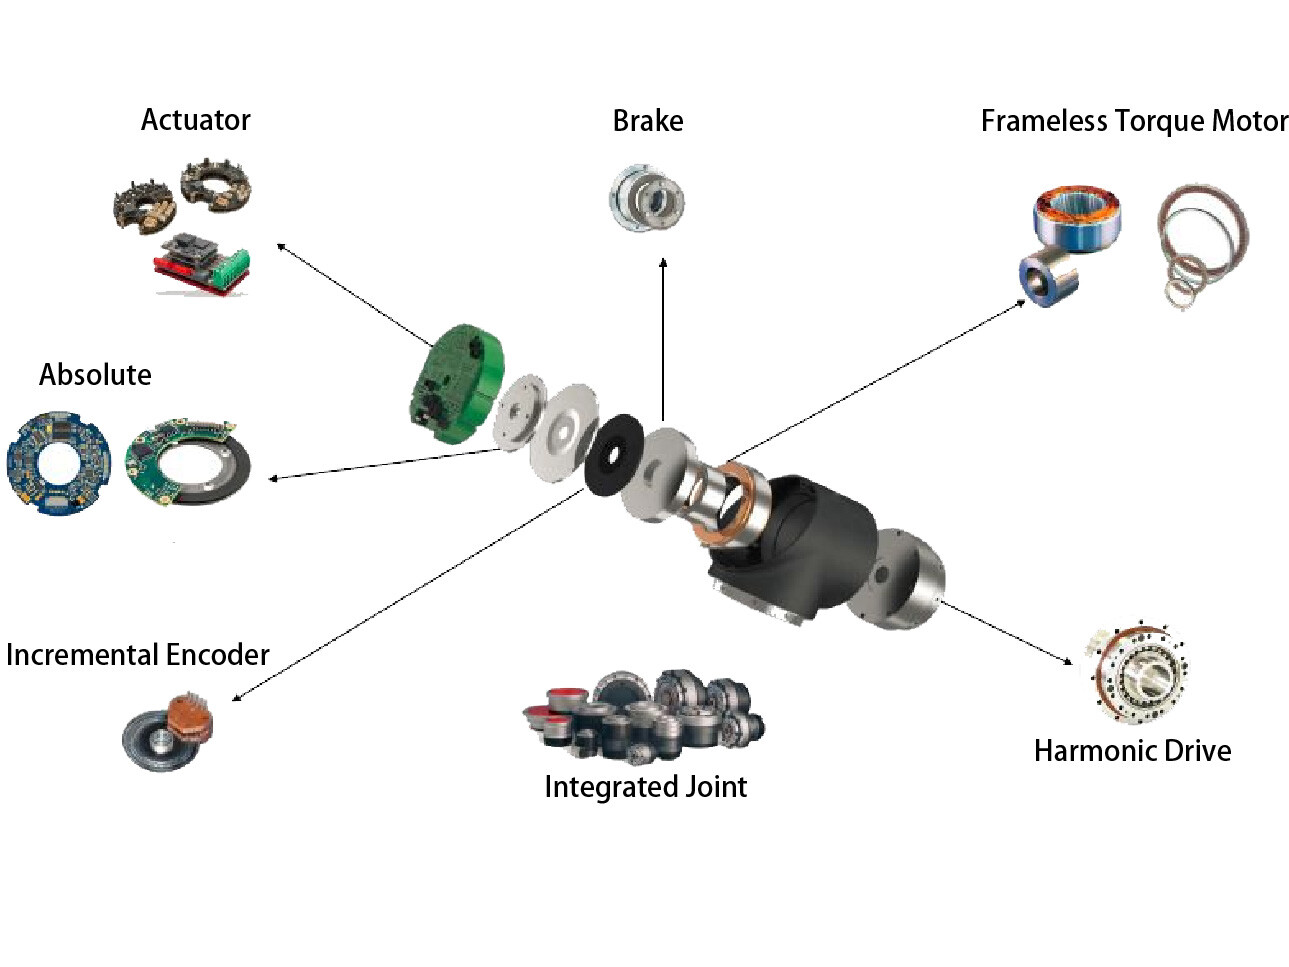
Desde la comunicación EtherCAT y la detección de par incorporada hasta la retroalimentación de doble encoder, la integración de eje hueco, la gestión térmica, las funciones de seguridad, la optimización del motor y el control avanzado del accionamiento, cada mejora debe responder a un requisito de ingeniería específico.
Póngase en contacto con HONPINE para obtener más información sobre nuestros módulos de articulación armónica integrados y explorar soluciones adecuadas para brazos robóticos, robots humanoides, IA incorporada y equipos de automatización de alta gama.
Leer más
Conozca más sobre la historia de HONPINE y las tendencias de la industria relacionadas con la transmisión de precisión.
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
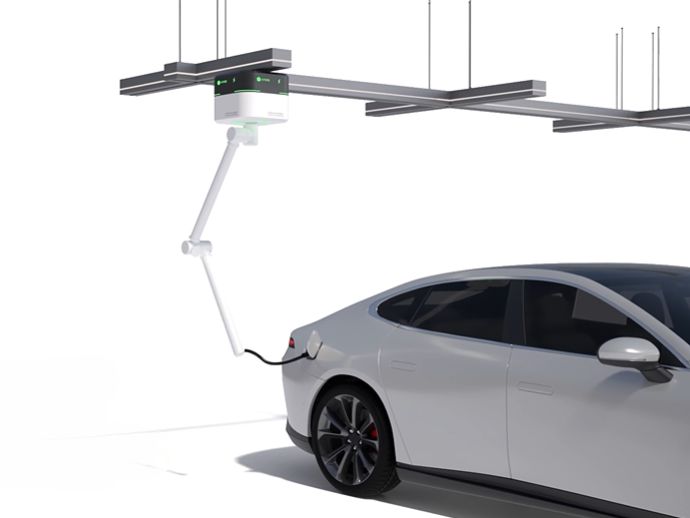
 El actuador rotatorio armónico ayuda a implementar la primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía del mundoLa primera estación de carga móvil aérea inteligente para vehículos eléctricos de CC con cambio de vía de China ha comenzado operaciones de prueba en más de 10 ciudades. Este proyecto utiliza tres tecnologías principales: cambio de carril aéreo sin vía fija, carga automática robótica con IA y diseño de instalación suspendida. Las características de alta precisión, alto par y ligereza del actuador rotatorio armónico han sido cruciales para la implementación exitosa de este proyecto.
 Reductores RV de alta precisión perfectamente adaptados para robots caminantesEl eje de marcha de un robot es un componente central para la transmisión de par y el soporte. Los reductores RV ofrecen una rigidez, precisión y par extremadamente altos, manteniendo un tamaño compacto y una fiabilidad excepcional, lo que los convierte en una opción ideal para las exigentes necesidades de las articulaciones de robots caminantes en términos de capacidad de carga, resistencia a impactos y precisión.
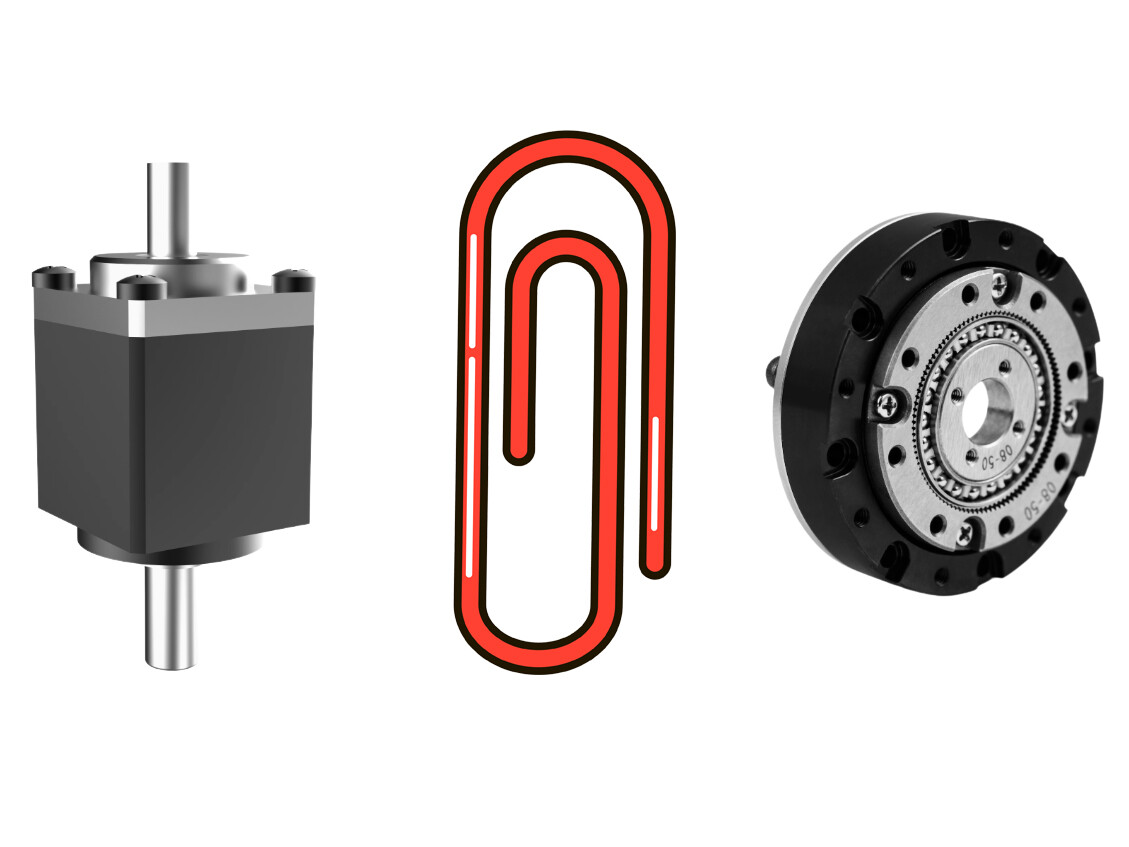
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
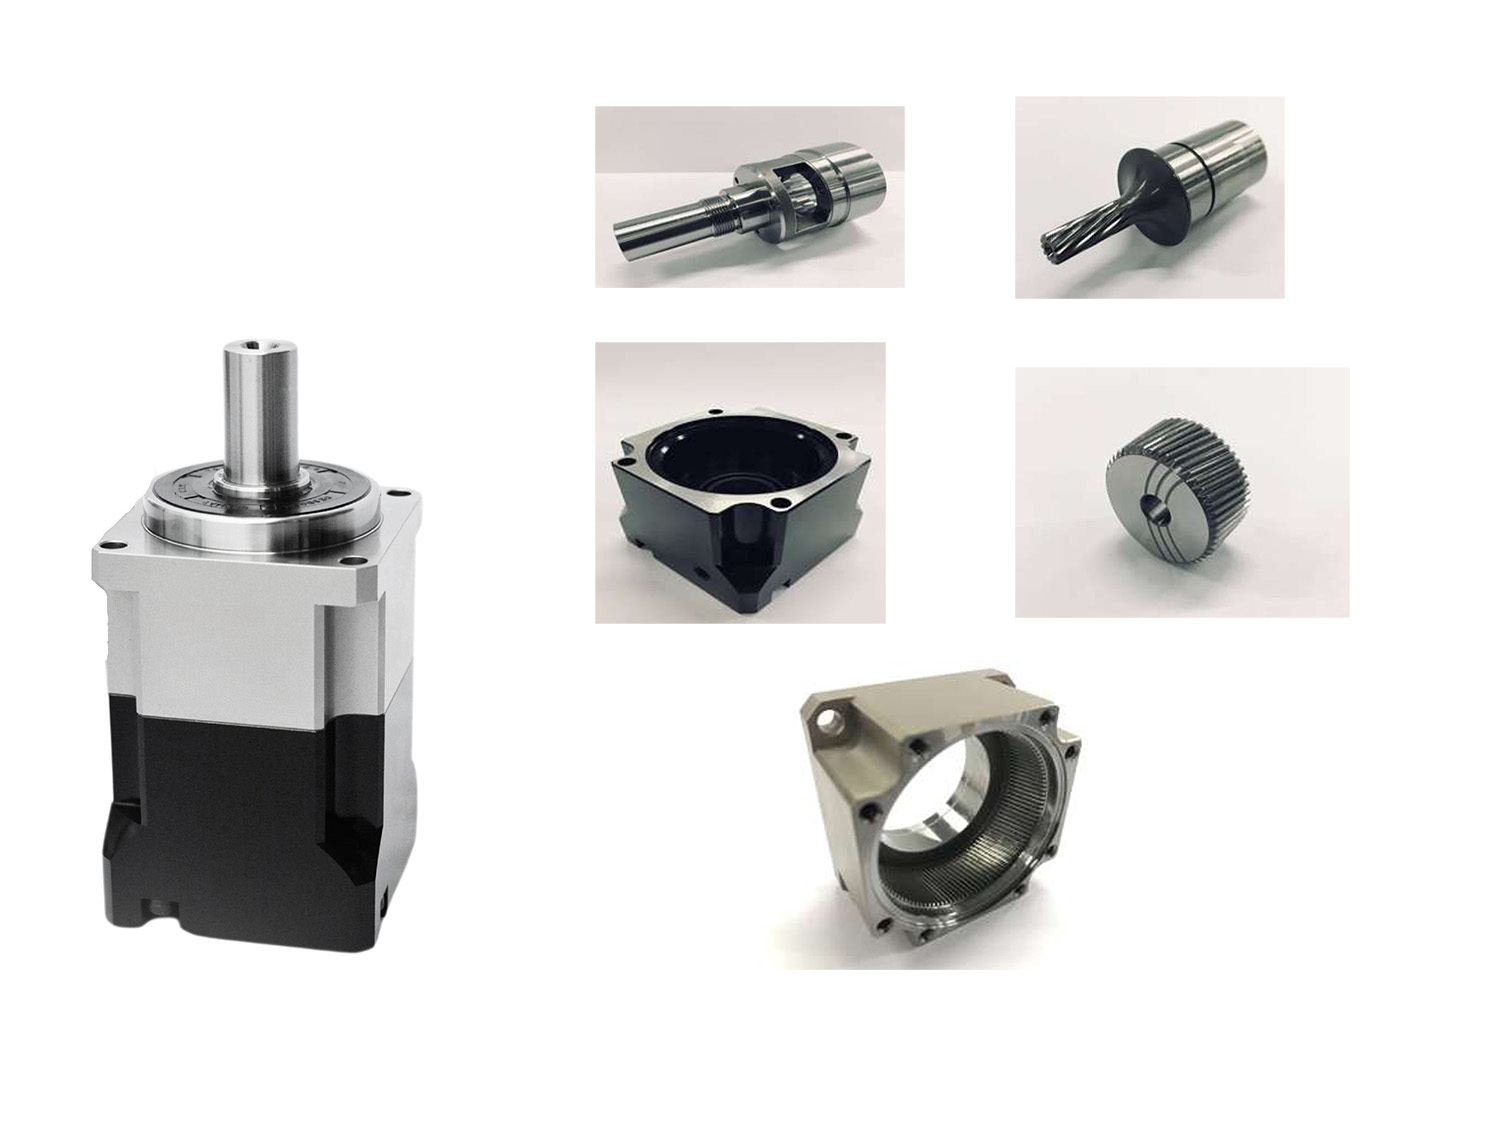
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 El desarrollo de robots humanoides comienza con la elección del fabricante adecuado de reductor de accionamiento armónicoLos últimos avances en robótica humanoide no son el resultado de un único salto tecnológico, sino la fusión de hardware y software más asequibles y avanzados. El desarrollo de sistemas de IA, sistemas de control del movimiento y cuerpos de robots desempeñan roles vitales en el progreso general de los robots humanoides. Los principales actores están invirtiendo fuertemente, con países e industrias brindando diversos grados de apoyo para promover el despliegue a gran escala. Componentes de robots como los reductores de accionamiento armónico también evolucionan constantemente y logran avances tecnológicos.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 Las acciones de máquinas herramienta suben mientras Shenyang Machine Tool y Jianshe Industry alcanzan el límite de cotizaciónLas acciones de máquinas herramienta subieron cuando Shenyang Machine Tool y Jianshe Industry alcanzaron los límites de cotización. Descubra la historia de financiación colectiva de CNC y los aspectos clave que deben tener en cuenta los compradores.
 Shanghái se propone instalar 8.000 robots humanoides en las fábricas para 2028Shanghái se propone tener 8.000 robots humanoides en las fábricas para 2028. Descubra qué podría significar su plan de fabricación inteligente para el mecanizado CNC y los proveedores de equipos.
 Los pedidos de máquinas herramienta chinas se extienden hasta el próximo año mientras los beneficios del primer semestre aumentan un 110.8%Los pedidos de máquinas herramienta chinas se extienden hasta el próximo año mientras los beneficios del primer semestre aumentan un 110.8%. Descubra la demanda de máquinas de cinco ejes y las perspectivas para los compradores.

Doble clic
Ofrecemos reductores de accionamiento armónico, reductores planetarios, motores de articulación de robot, actuadores rotativos de robot, reductores de engranajes RV, efector final de robot, mano de robot diestra
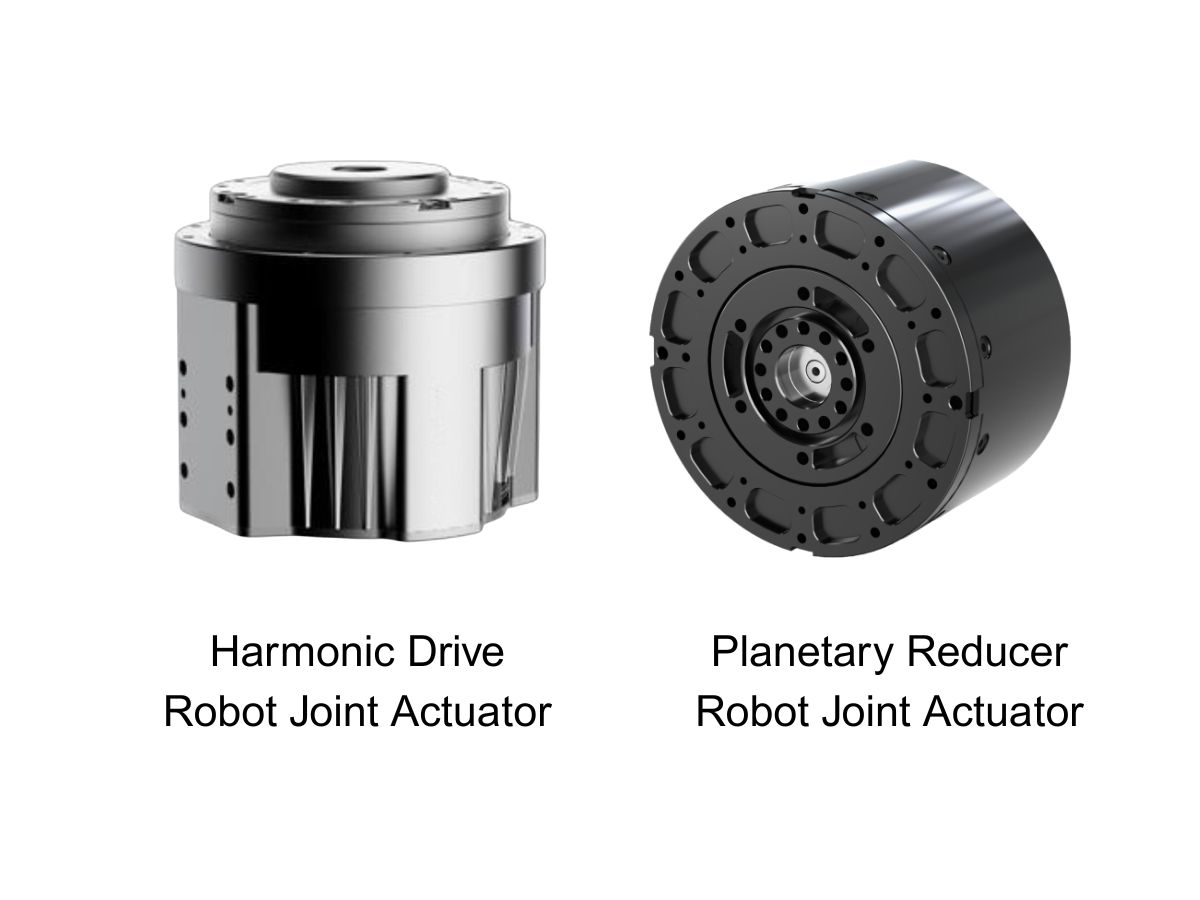
 ¿Qué es un actuador de articulación robótica?¿Cómo elegir el mejor actuador rotativo para articulaciones robóticas?En las soluciones de transmisión centrales para articulaciones robóticas, los actuadores rotativos planetarios y armónicos tienen cada uno sus propias ventajas. Elegir el tipo adecuado según los requisitos de la aplicación es esencial para lograr el equilibrio óptimo entre rendimiento y costo.
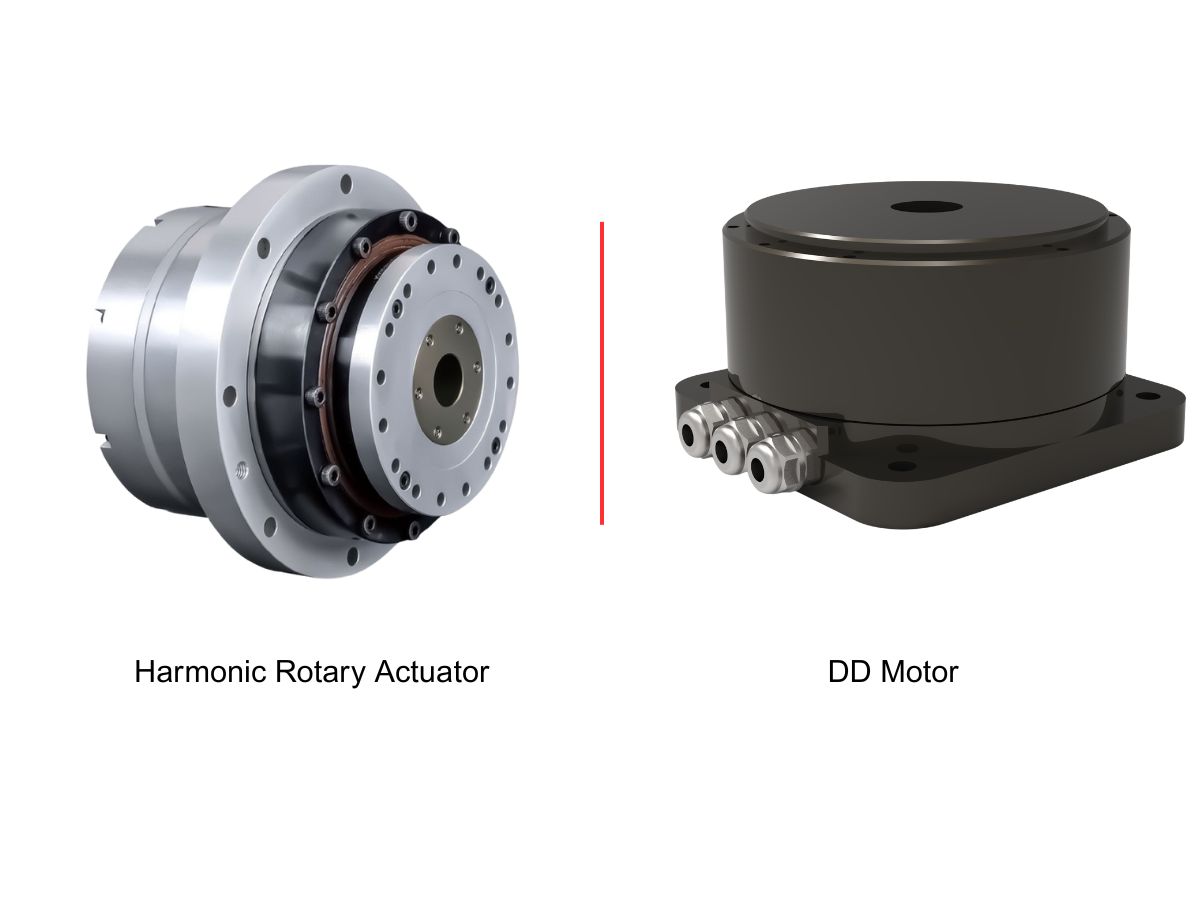
 Motores DD frente a actuadores rotativos armónicosEste artículo ofrece una comparación detallada entre los motores de accionamiento directo (DD) y los actuadores rotativos armónicos, y aborda sus principios de transmisión, sus ventajas e inconvenientes, así como sus campos de aplicación habituales.
 Wiki de Tecnología de Transmisión de Accionamiento ArmónicoGracias a su alta precisión de transmisión, alta relación de reducción, estructura compacta y bajo nivel de ruido, los accionamientos armónicos son ampliamente utilizados en robots industriales, robots colaborativos, máquinas herramienta CNC, sistemas de automatización, equipos de fabricación de semiconductores, dispositivos médicos e instrumentos ópticos, todos los cuales requieren un control del movimiento preciso y confiable. Como un tipo de dispositivo de transmisión de precisión, los accionamientos armónicos son insustituibles en campos específicos de alta precisión.
 Accionamiento Armónico Ultracompacto – Fabricación de Precisión con Materiales de Alta GamaLas series SHD y CSF de accionamientos armónicos ultracompactos de HONPINE marcan un avance en la tecnología de accionamientos armónicos compactos. Con un tamaño comparable al de un clip de papel, estos accionamientos están disponibles en cuatro modelos (03, 05, 08 y 11), cada uno con múltiples configuraciones de entrada/salida (eje y brida) y relaciones de transmisión (30, 50, 80 y 100) para satisfacer diversas necesidades de par y velocidad, lo que resulta en docenas de variaciones de producto.
 El secreto detrás de la ultra alta calidad de los reductores planetarios de alta precisión HONPINEDesde 2018, los reductores planetarios de alta precisión HONPINE han prosperado en mercados competitivos, ganando un amplio reconocimiento por su estructura única, artesanía y excepcional precisión, resistencia y longevidad. Los reductores planetarios HONPINE pueden reemplazar a la mayoría de las marcas líderes, incluyendo STOBER, WITTENSTEIN y NEUGART. Así es como HONPINE lo logra.
 Por qué el módulo de articulación se denomina el "corazón de potencia" del robotLas articulaciones del robot son uno de los componentes más básicos que constituyen la estructura mecánica del robot. Todas las acciones del robot se completan mediante las varillas y articulaciones que forman todo el sistema. El rendimiento de las articulaciones del robot afectará directamente el rendimiento general del robot, como la rigidez de la articulación, la histéresis, la precisión de posicionamiento, la velocidad y el ruido durante el funcionamiento, entre otros indicadores de rendimiento.
 ¿Cómo deberían actualizar los fabricantes los módulos de articulación armónica para brazos robóticos e IA incorporada en 2026?Para los ingenieros que planifican la actualización de un sistema robótico, el módulo de articulación adecuado depende de mucho más que de una sola especificación. La sincronización EtherCAT, la realimentación de posición en el lado de salida, la medición del par en tiempo real, la capacidad de par continuo y las funciones de seguridad integradas deben funcionar conjuntamente para satisfacer las exigencias de la aplicación. Al evaluar estos factores como un sistema electromecánico completo, los fabricantes pueden tomar decisiones más informadas sobre la selección e integración de los módulos de articulación, así como sobre su rendimiento a largo plazo.
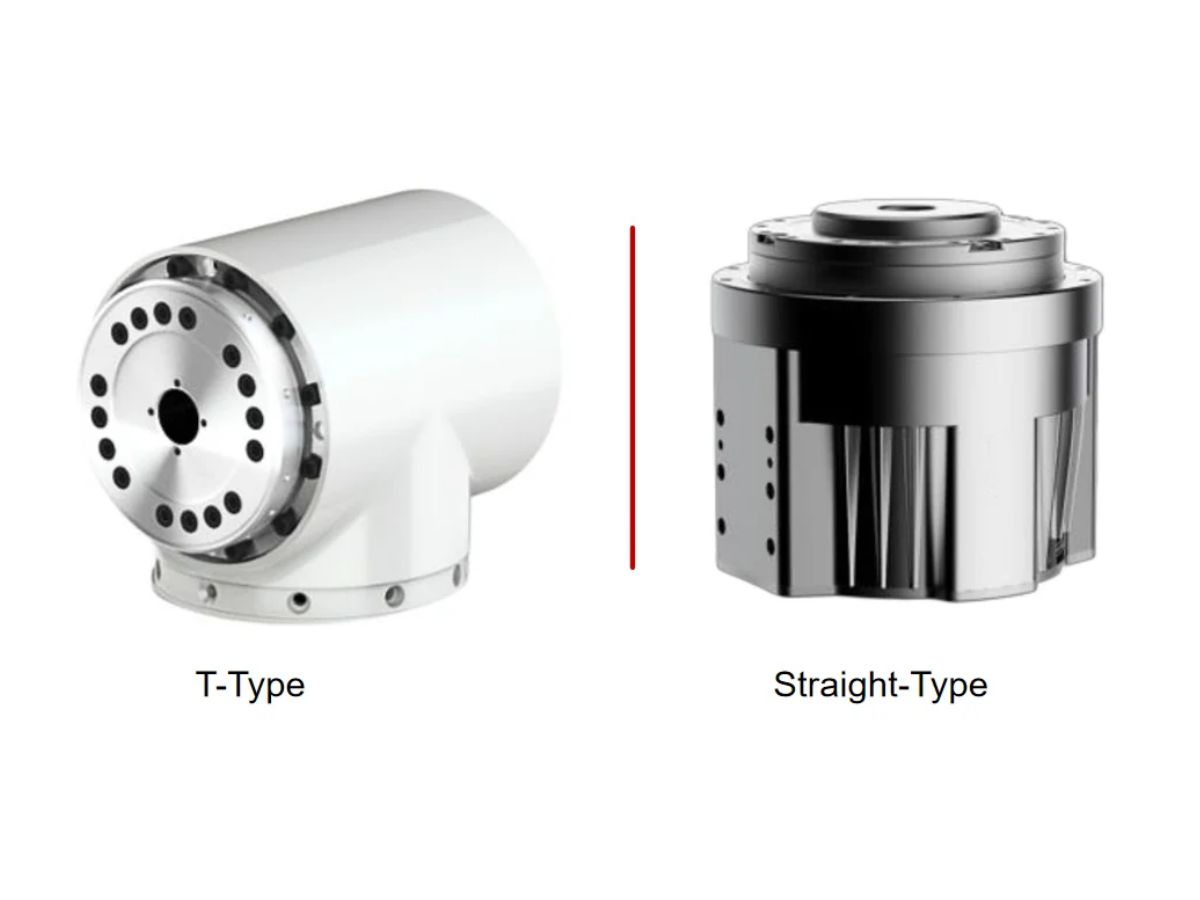
 ¿Debería elegir un módulo articular armónico en T o recto para un robot colaborativo?Elegir el módulo articular armónico adecuado es esencial al diseñar un robot colaborativo compacto y de alto rendimiento. ¿Debería utilizar un módulo recto TCHL o un módulo en T HTS? Aunque ambas configuraciones permiten movimientos robóticos precisos, las diferentes geometrías de sus bridas de salida afectan al espacio de instalación, las conexiones de los eslabones, el tendido de cables y la integración mecánica. En esta guía, Theodore Li, director técnico de HONPINE, explica las principales diferencias entre ambos diseños, sus ventajas y limitaciones, y cómo elegir la configuración más adecuada para su brazo robótico colaborativo.
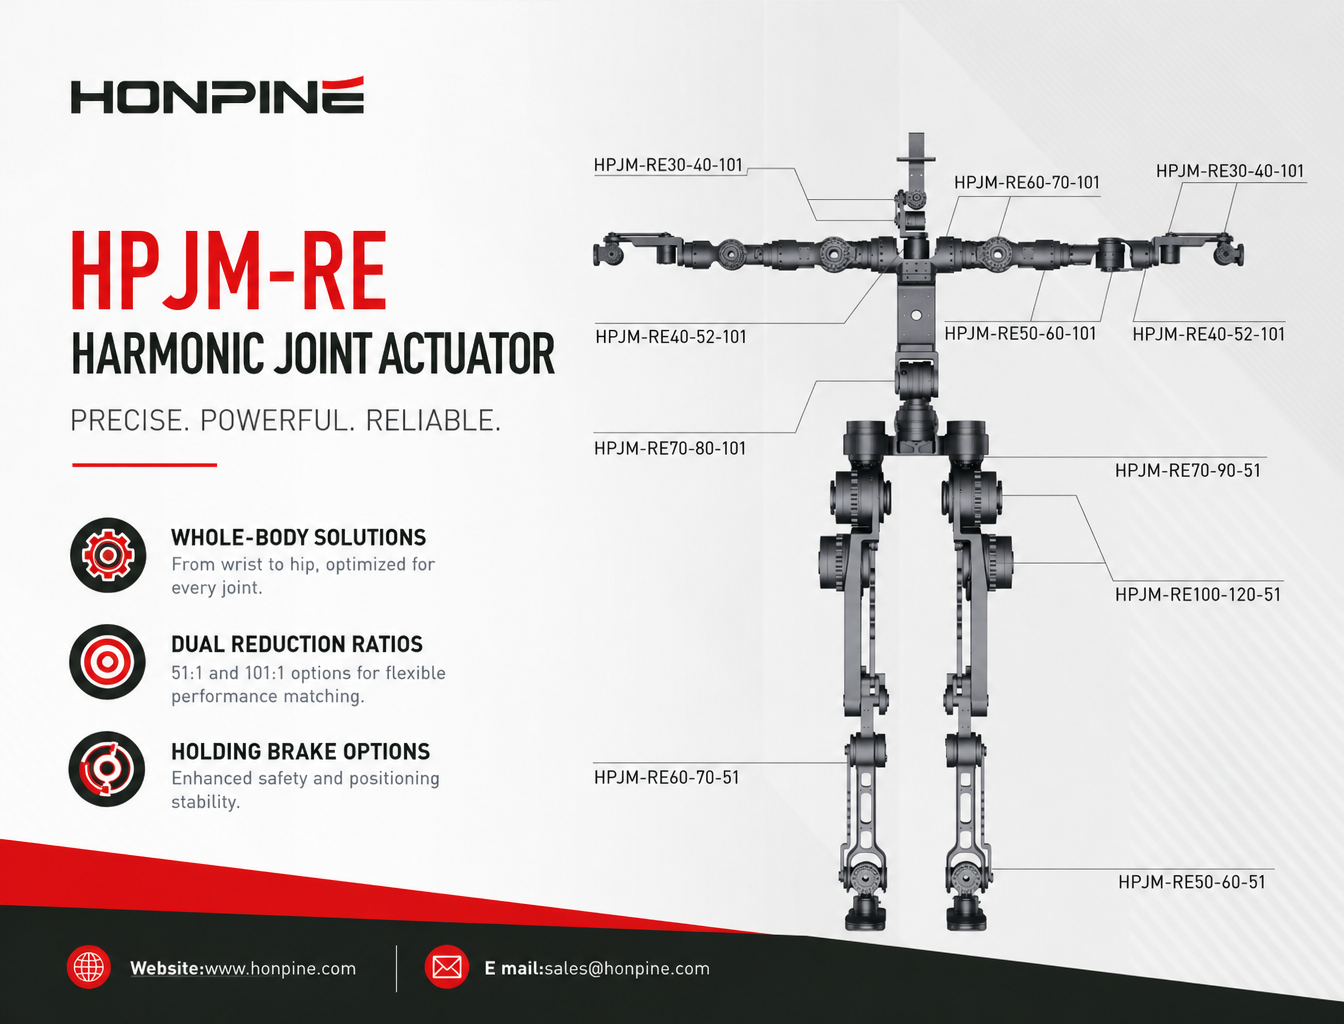
 La solución completa de actuadores armónicos para articulaciones de robots humanoides: guía de selección de la serie HPJMGuía completa para seleccionar actuadores armónicos para articulaciones de robots humanoides. Explore los modelos HPJM de HONPINE para las articulaciones de la muñeca, el codo, el hombro, la cintura, la cadera, la rodilla y el tobillo, con consideraciones prácticas sobre la capacidad de par, las relaciones de reducción, la respuesta dinámica y las configuraciones del freno de retención.
 ¿Por qué los actuadores de engranaje armónico son ideales para equipos de automatización industrial con espacio limitado?En la automatización industrial moderna, el espacio de instalación limitado suele dificultar el diseño mecánico. Los actuadores de engranaje armónico ofrecen una solución compacta de control de movimiento al integrar componentes clave del accionamiento en una sola unidad. Sus altas relaciones de reducción, estructuras mecánicas simplificadas y opciones de montaje flexibles pueden ayudar a los fabricantes de equipos a reducir los requisitos de espacio, simplificar el montaje y optimizar la disposición interna. Este artículo explora cuatro formas en que los actuadores de engranaje armónico integrados permiten ahorrar espacio en los equipos de automatización industrial.
 Han’s Laser obtiene una patente de diseño para su enfriador de aire para láserHan’s Laser obtiene una patente de diseño para su enfriador de aire para láser. Descubra qué abarca la concesión y qué deben tener en cuenta los compradores de equipos láser en cuanto a refrigeración e integración.
 Han’s Laser obtiene una patente para equipos con un recorrido más corto del emisor láserDescubra la patente de Han’s Laser para equipos de procesamiento láser con un recorrido más corto del emisor, un diseño orientado a simplificar el movimiento y que podría mejorar la eficiencia del procesamiento.